
Arquivo de publicação
Inspeção de tampas e bases de baterias
Insight em uma aplicação publicada ou palestra do arquivo CRETEC.
Conteúdo do arquivo: A informação refere-se ao status da publicação original. Por favor, coordene a execução atual, o escopo dos serviços e disponibilidade com CRETEC.
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
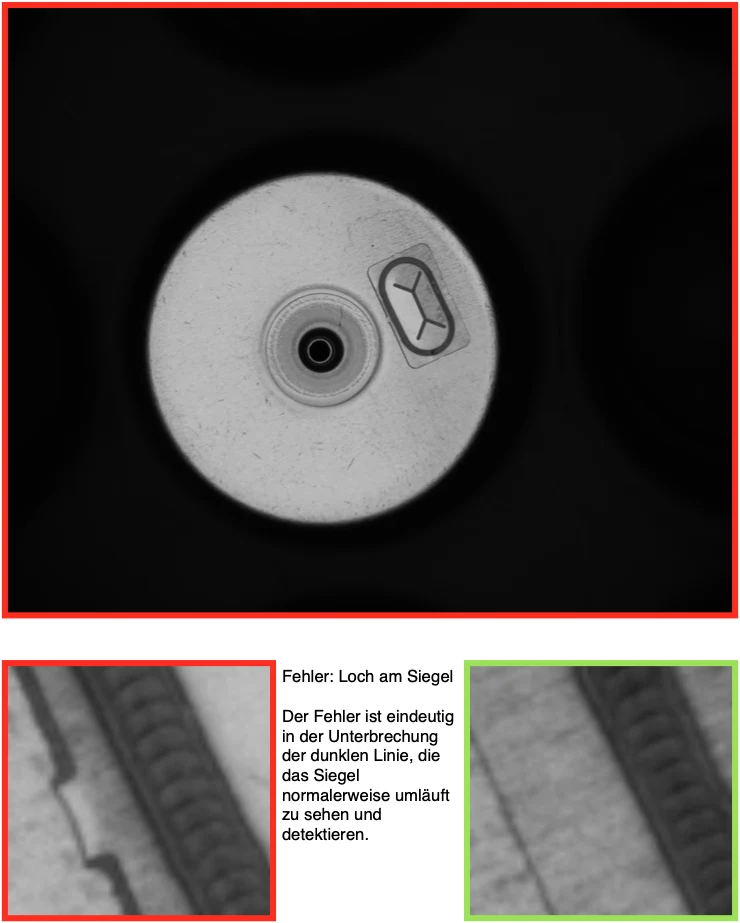 Aumentar a imagem □ ↗
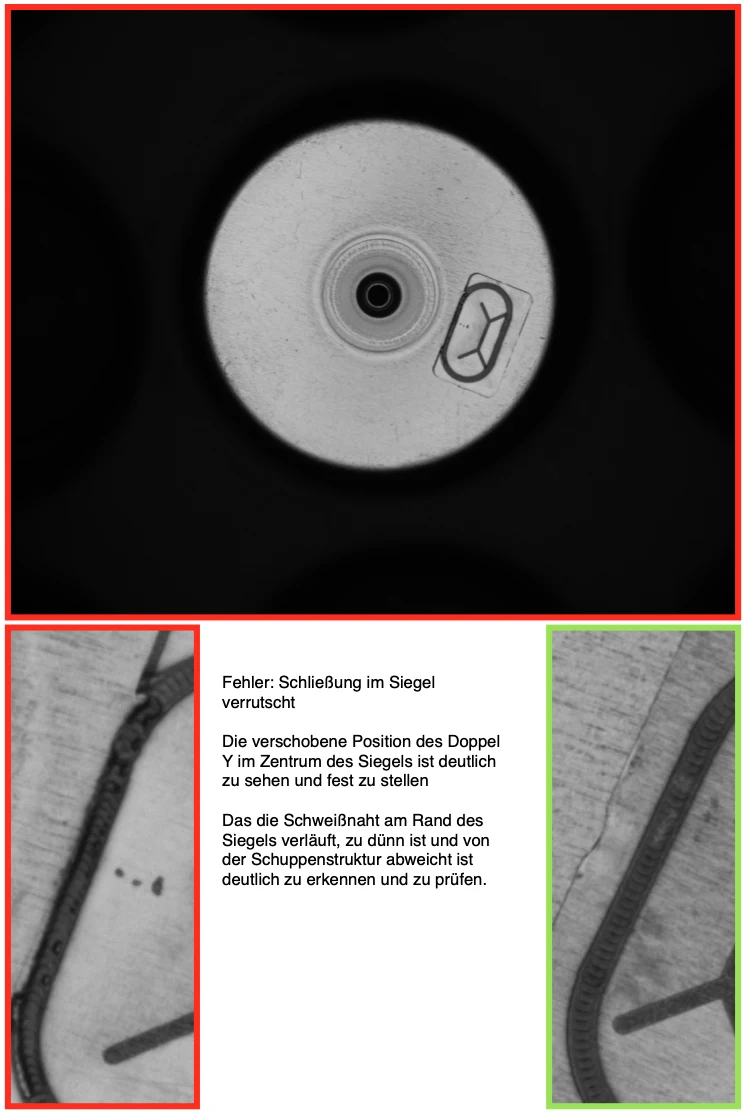 Aumentar a imagem □ ↗
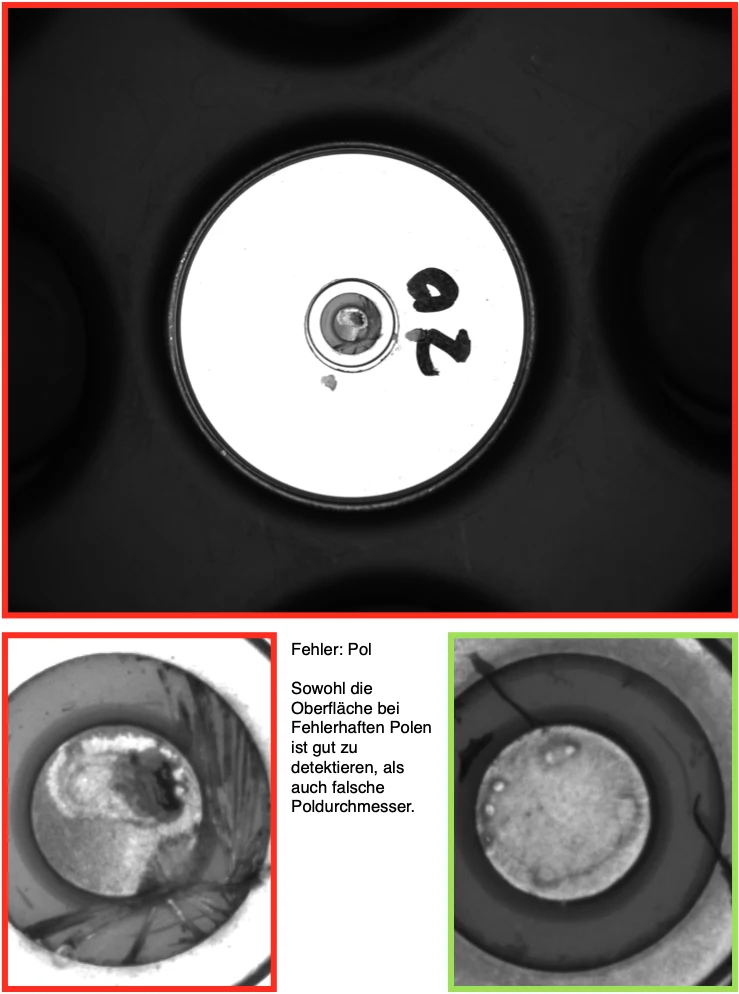 Aumentar a imagem □ ↗
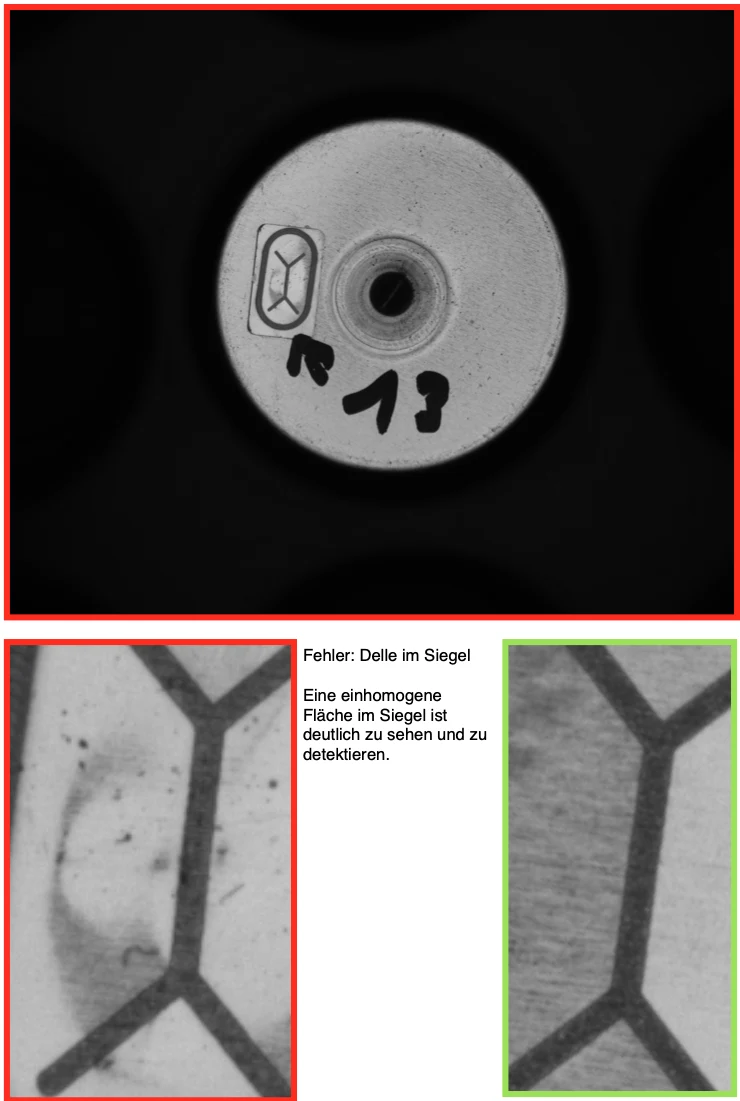 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
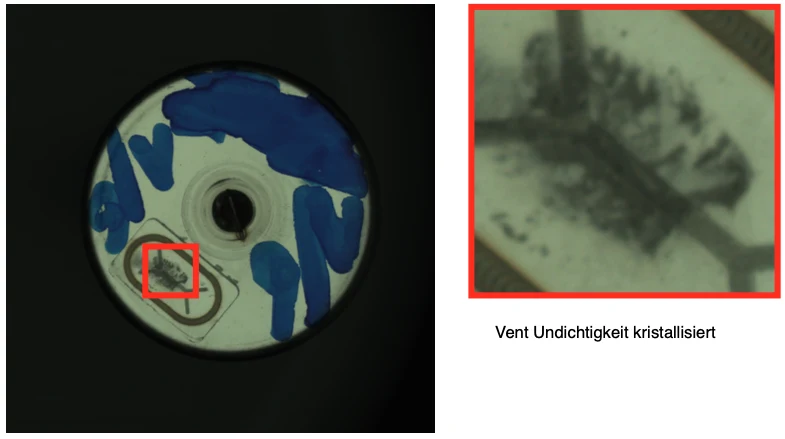 Aumentar a imagem □ ↗
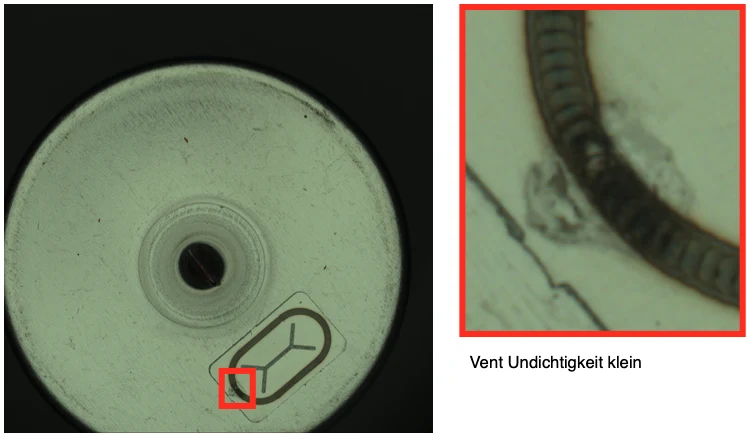 Aumentar a imagem □ ↗
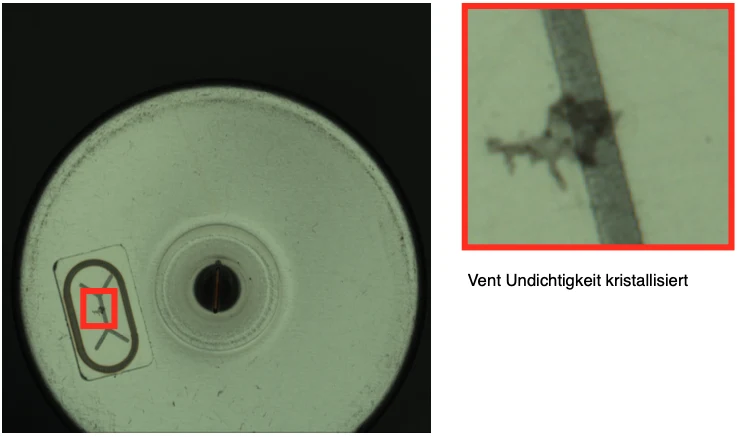 Aumentar a imagem □ ↗
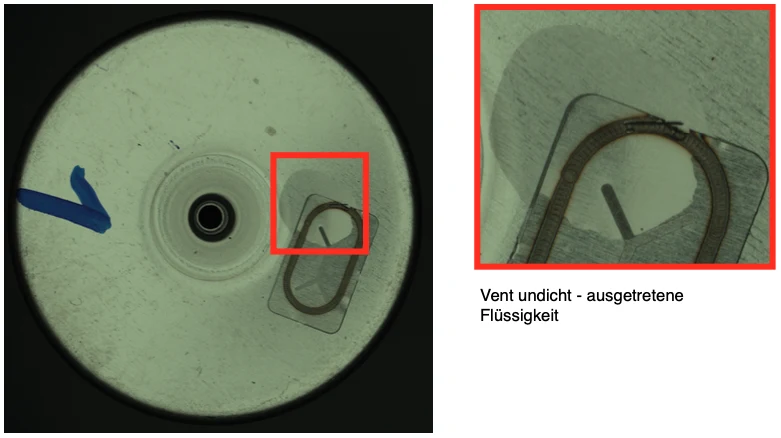 Aumentar a imagem □ ↗
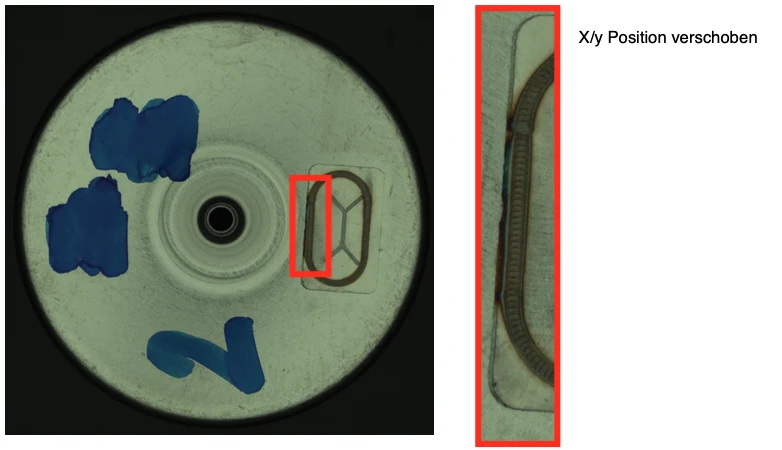 Aumentar a imagem □ ↗
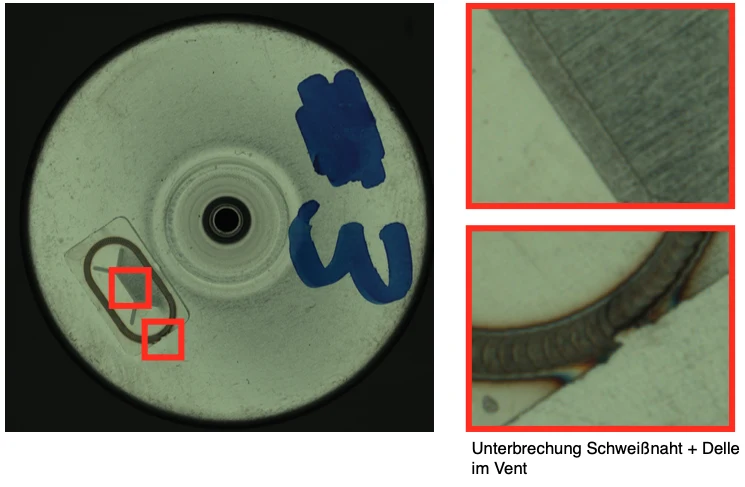 Aumentar a imagem □ ↗
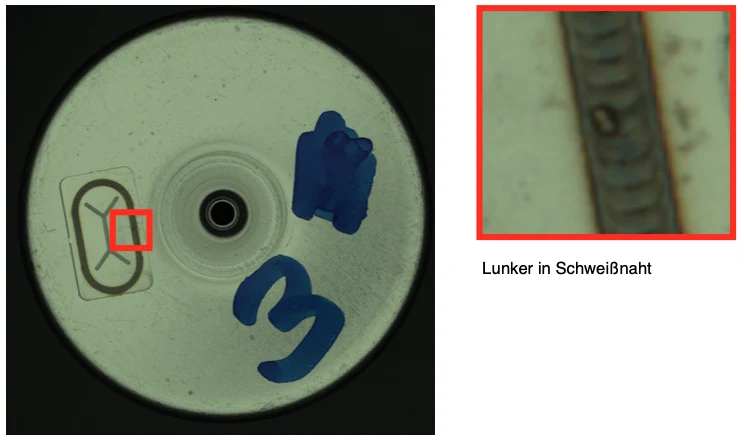 Aumentar a imagem □ ↗
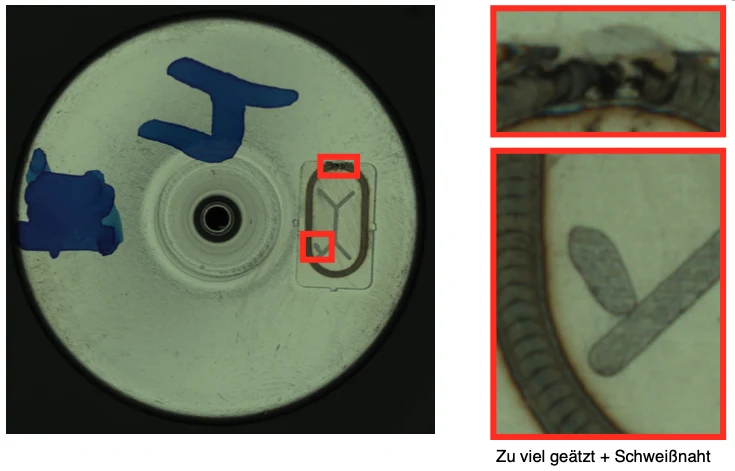 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
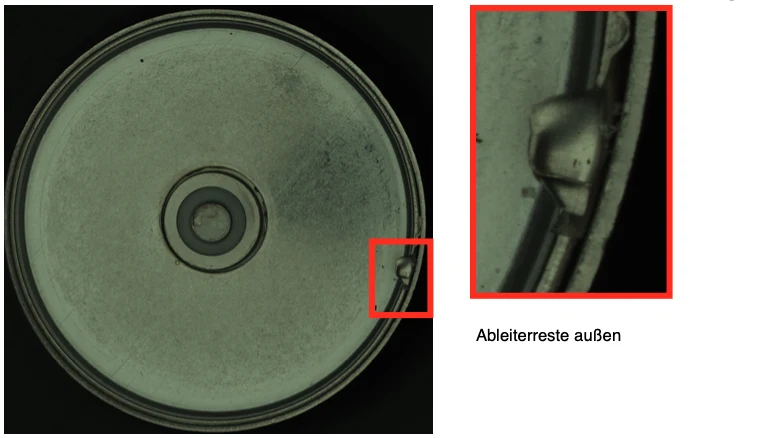 Aumentar a imagem □ ↗
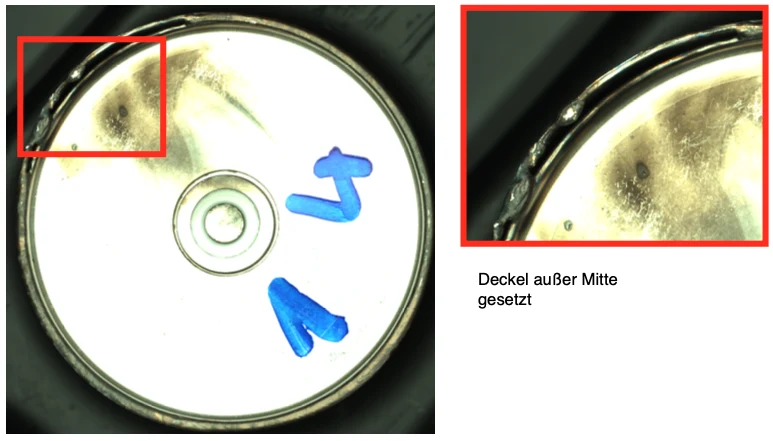 Aumentar a imagem □ ↗
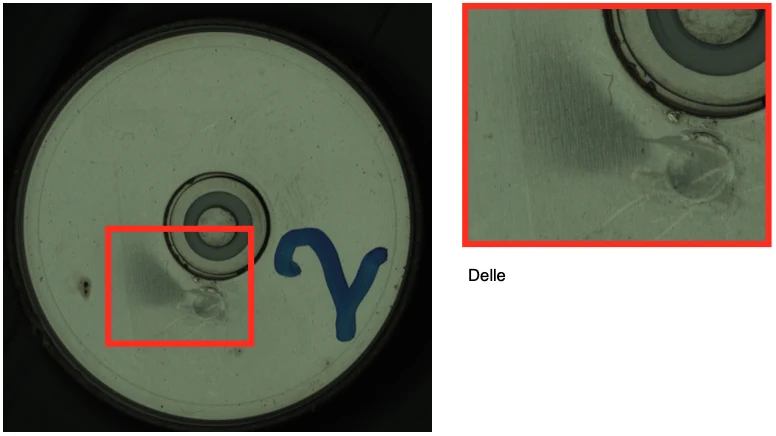 Aumentar a imagem □ ↗
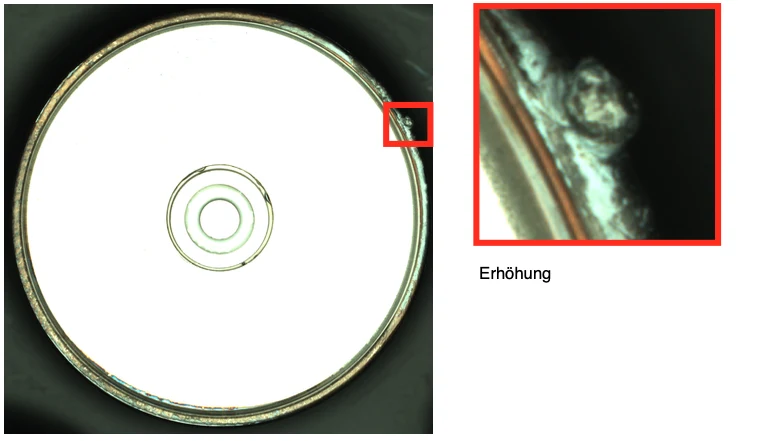 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
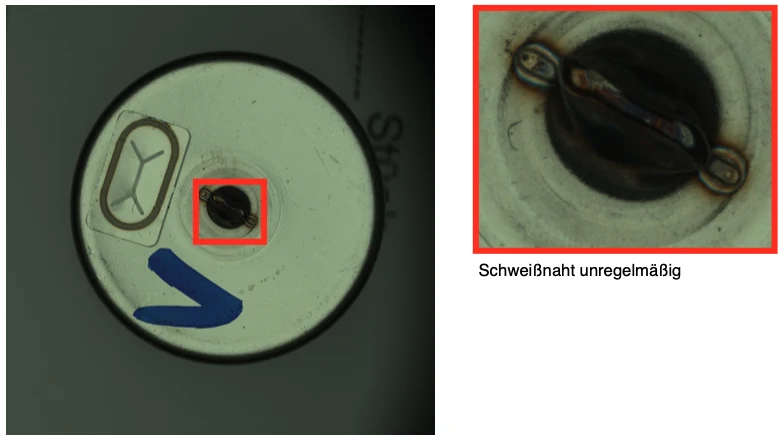 Aumentar a imagem □ ↗
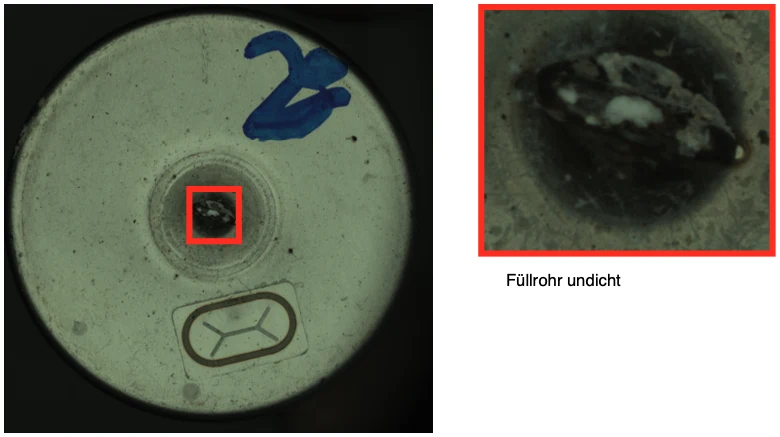 Aumentar a imagem □ ↗
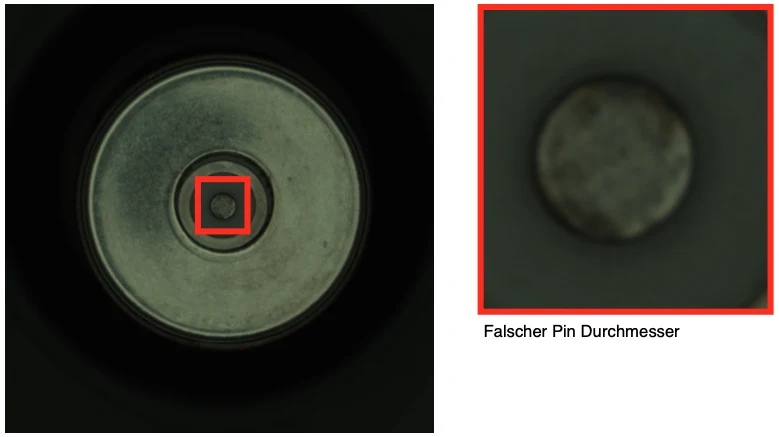 Aumentar a imagem □ ↗
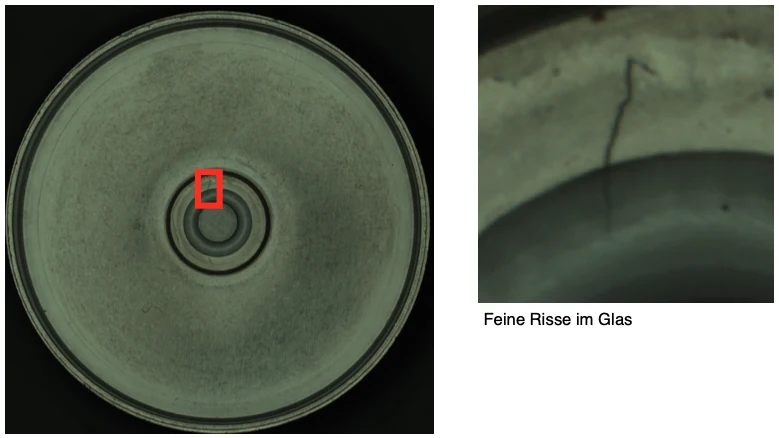 Aumentar a imagem □ ↗
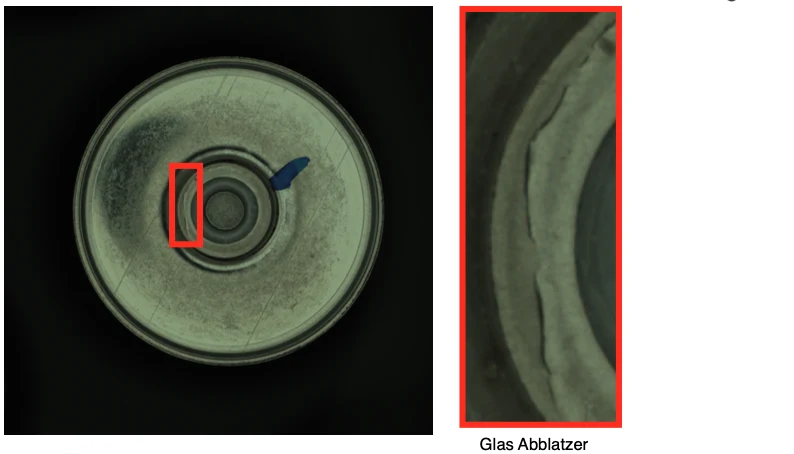 Aumentar a imagem □ ↗
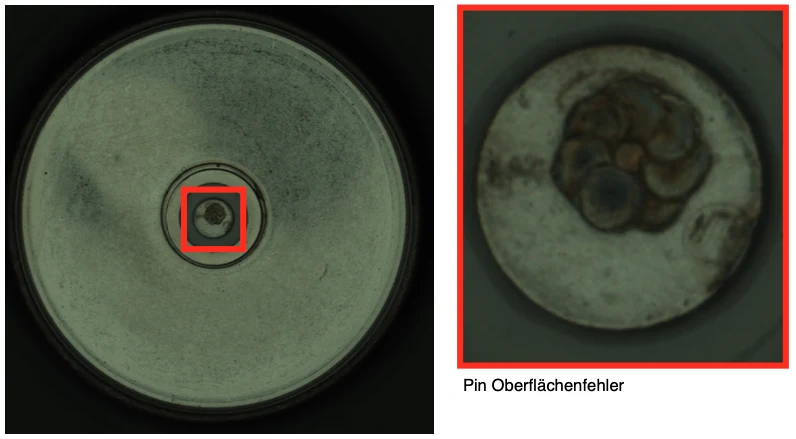 Aumentar a imagem □ ↗
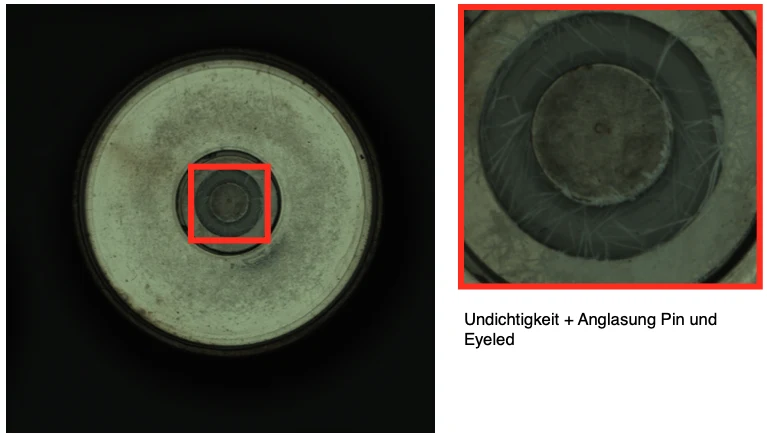 Aumentar a imagem □ ↗
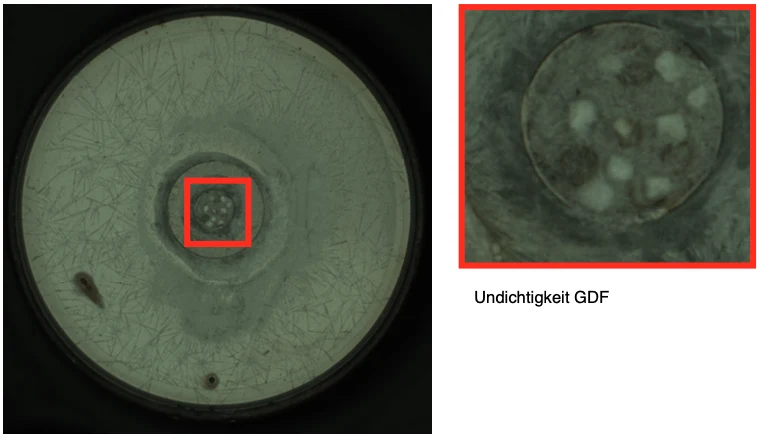 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
Inspeção de tampas e bases de baterias
Tipo de projeto:
Baterias
Data
2023
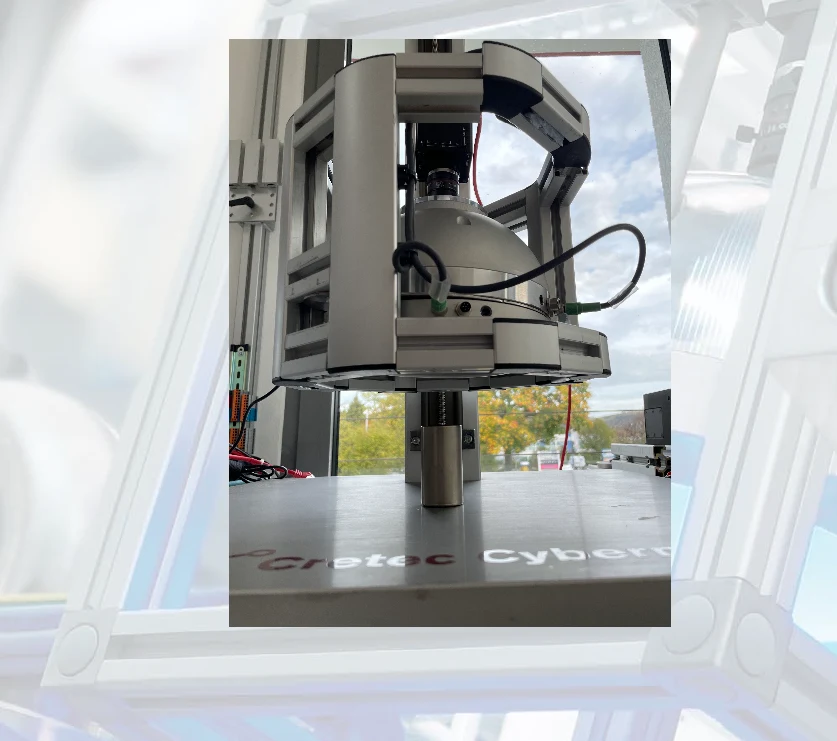
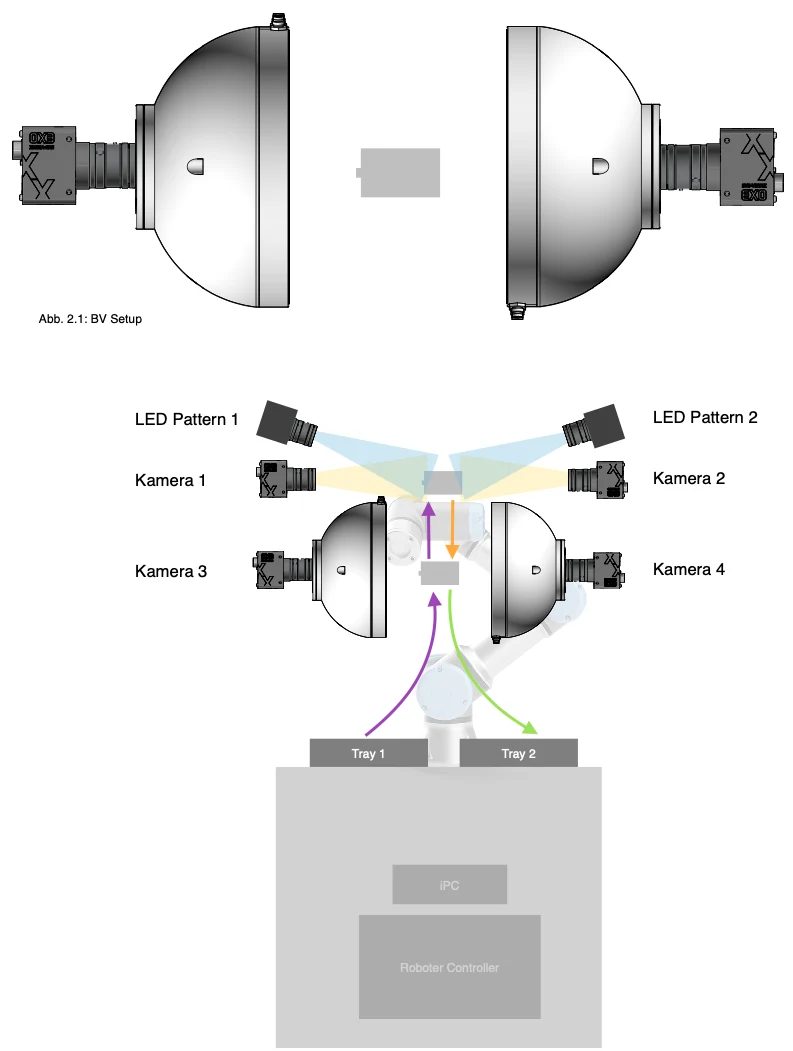
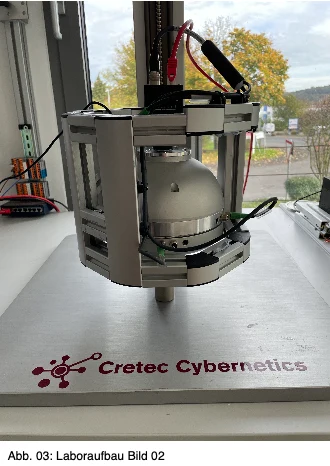
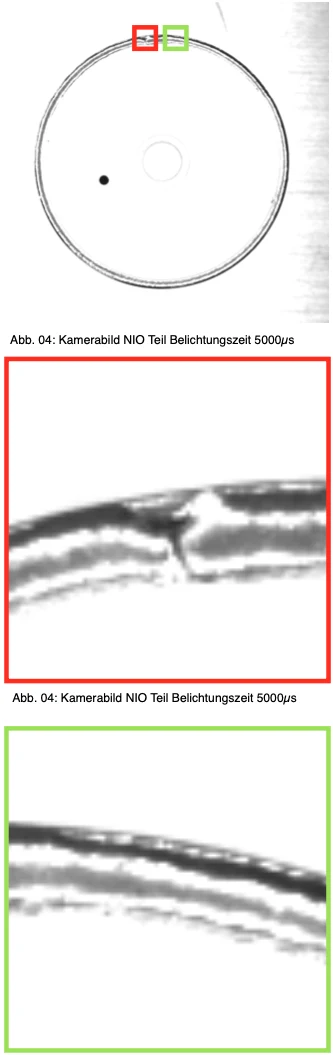
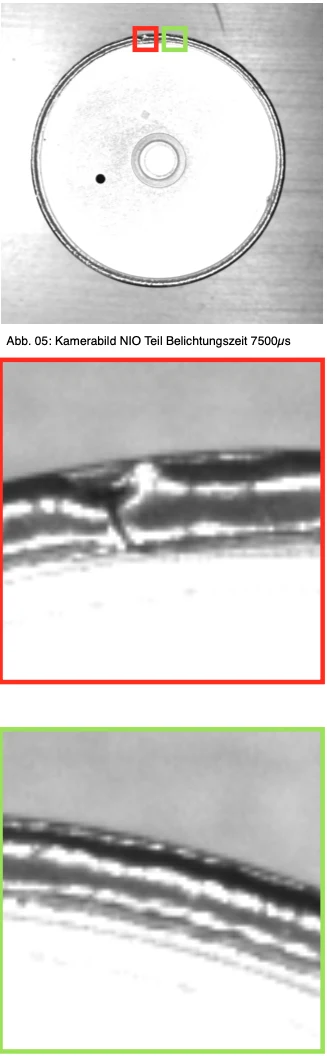
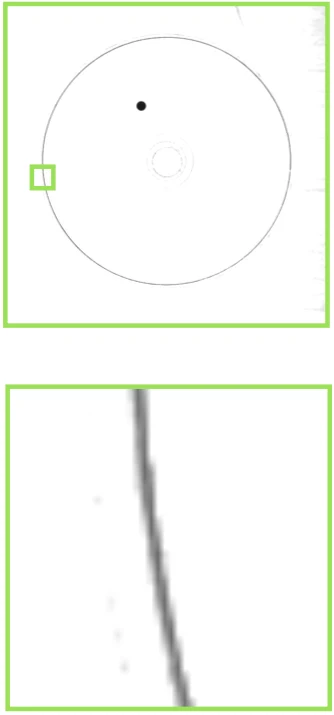
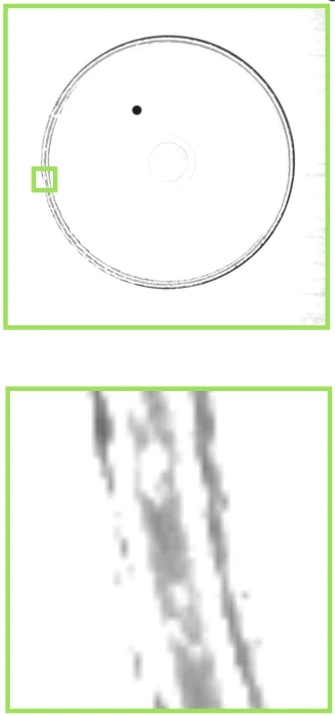
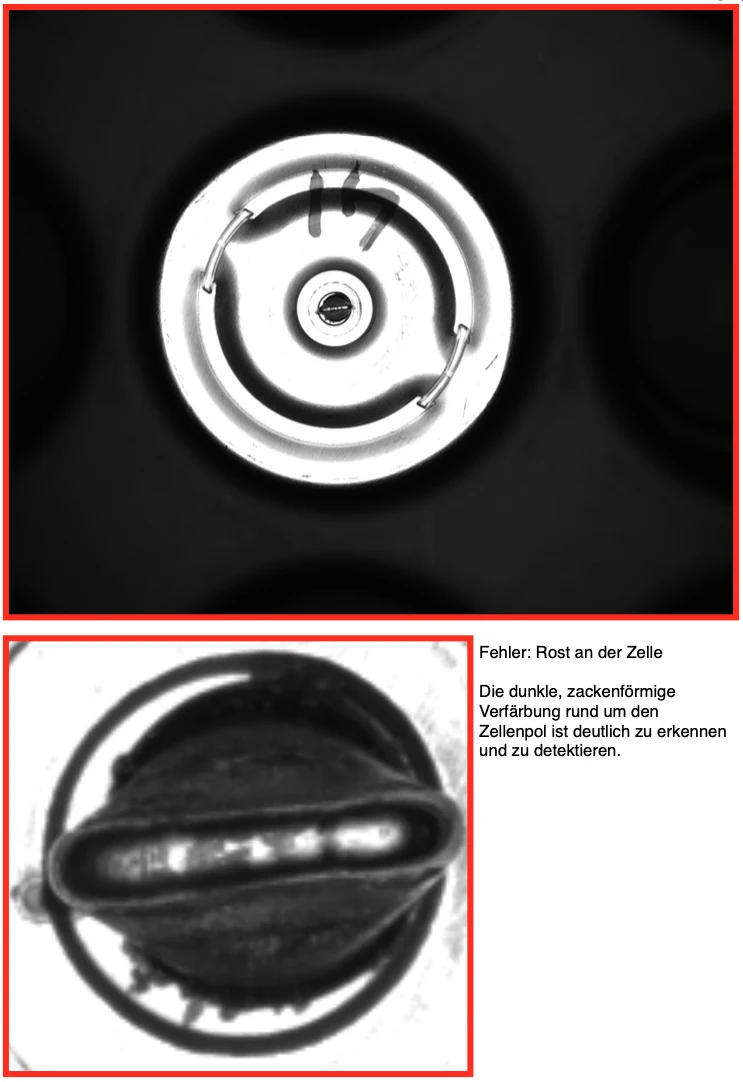
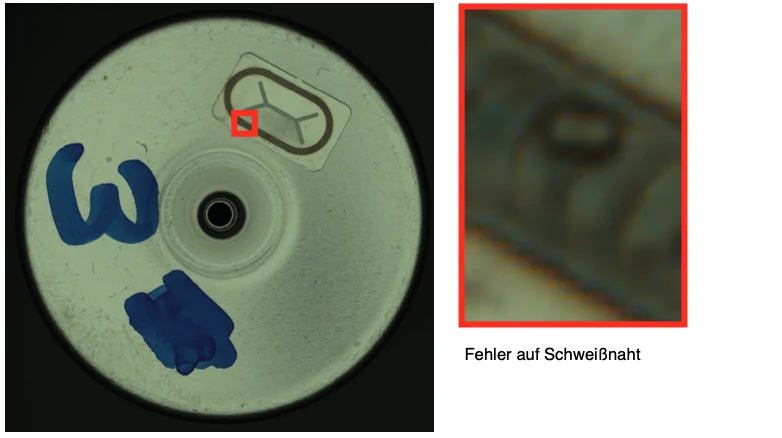
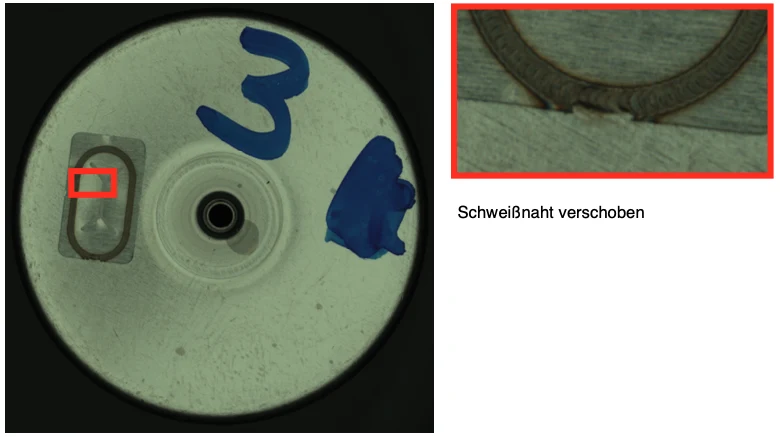
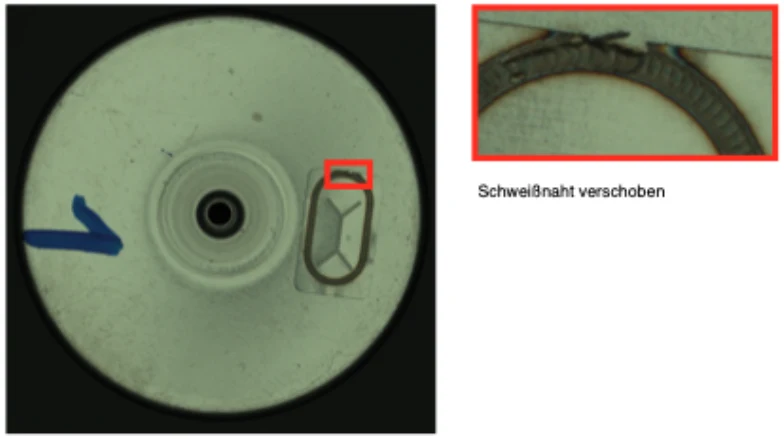
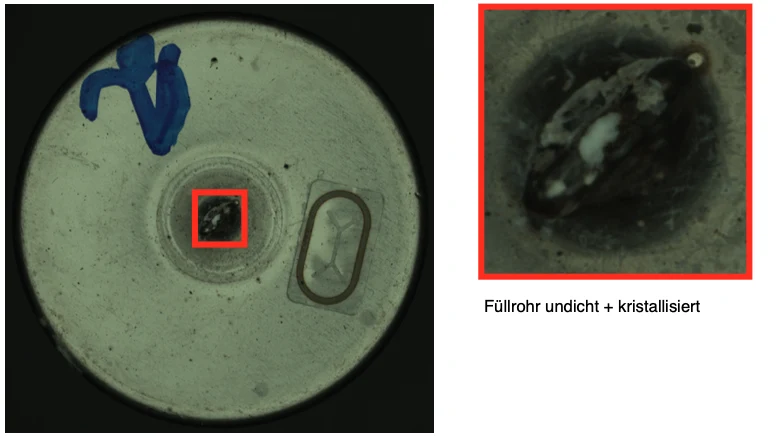
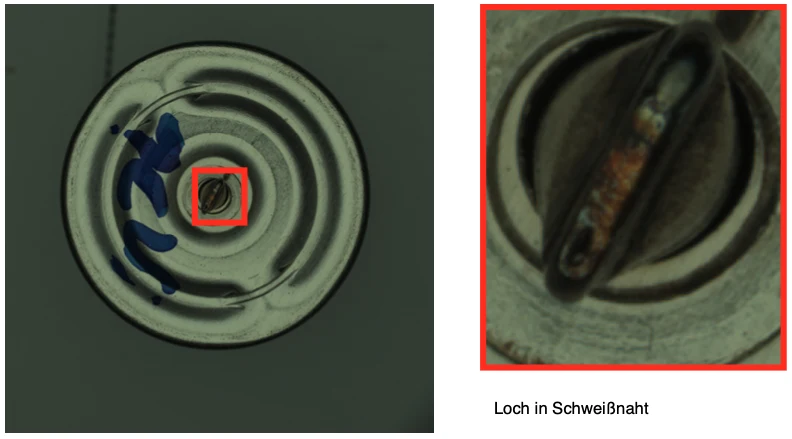
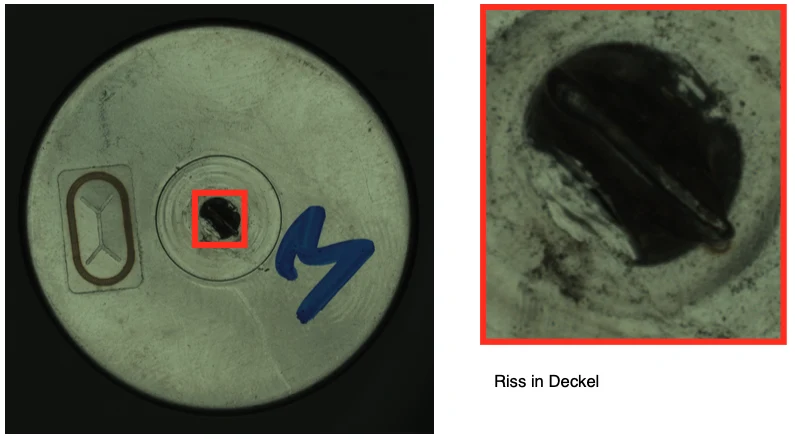
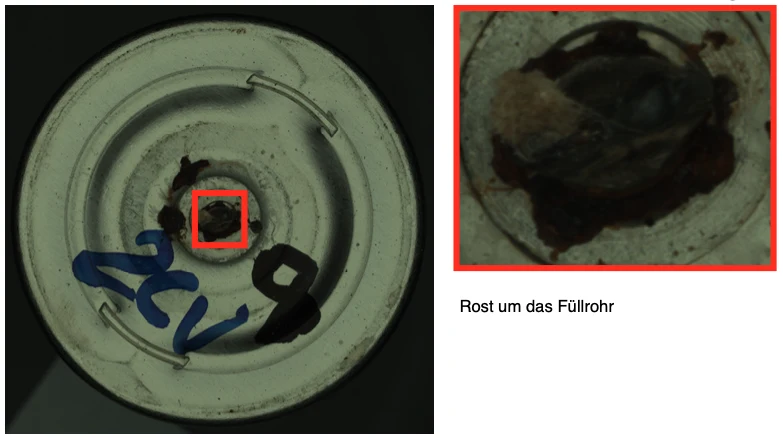
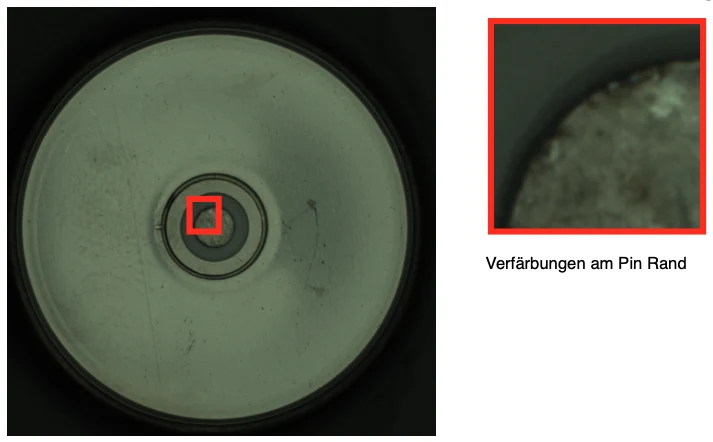
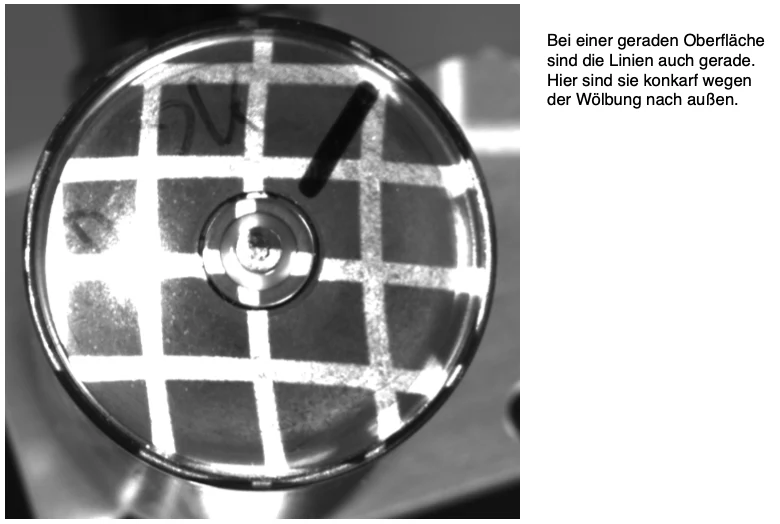
No momento, todas as células fabricadas são controladas manualmente sob um microscópio. Este processo deve ser automatizado. Para este fim, um robô colaborativo é planejado que remove as células de uma bandeja, as mantém em uma estação de teste da câmera e, em seguida, classifica-los em uma bandeja IO ou NIO dependendo do resultado.
Deve assegurar-se que todas as células testadas como IO também são 100 % IO. A sucata pode ser classificada manualmente em sucata real e pseudo comitê.
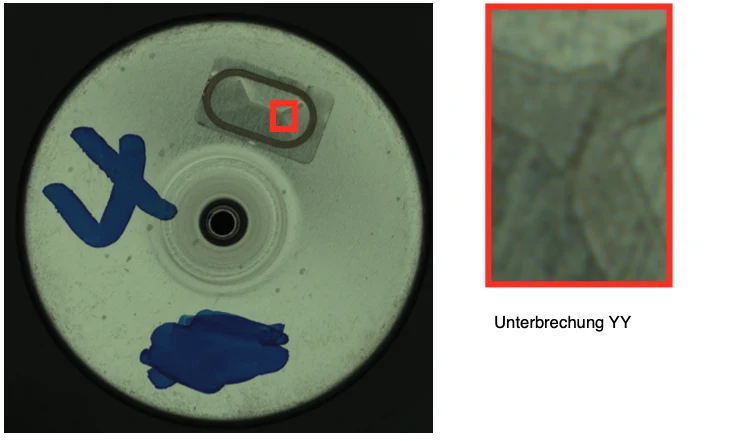
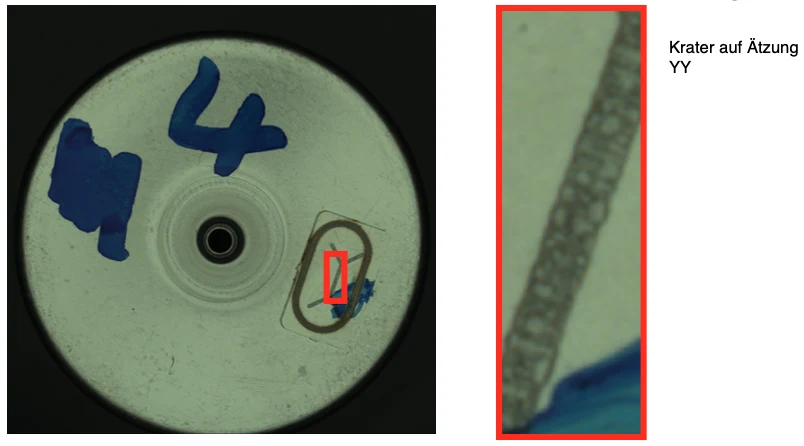
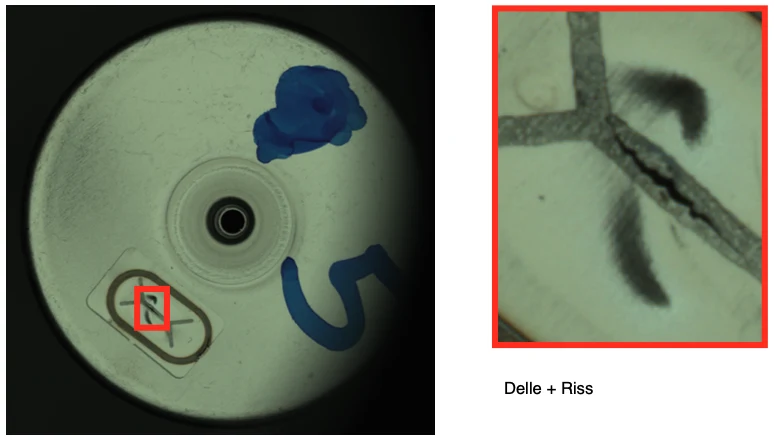
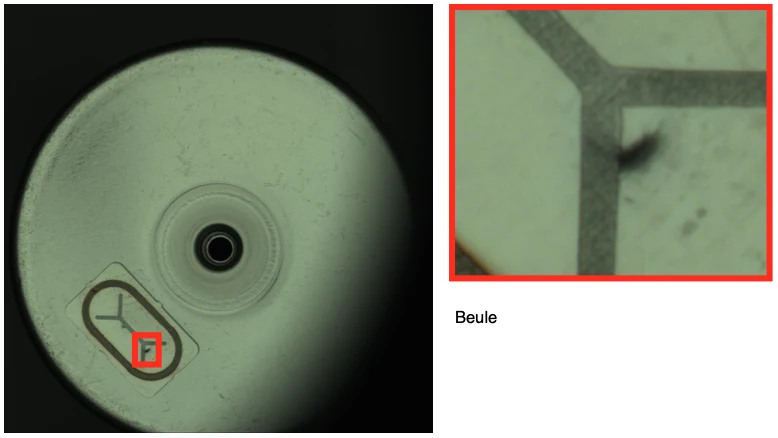
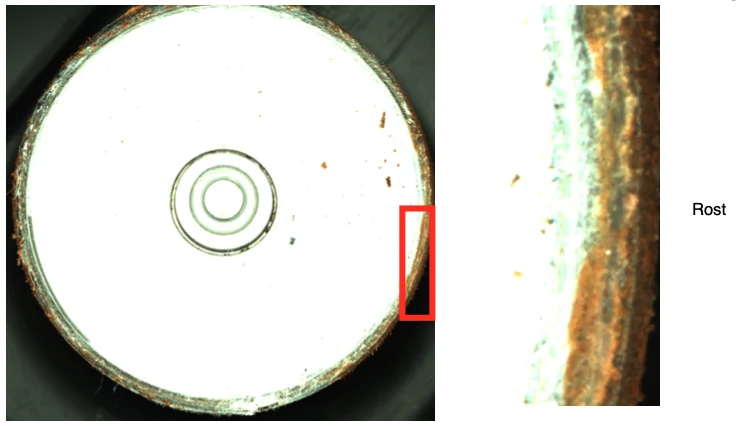
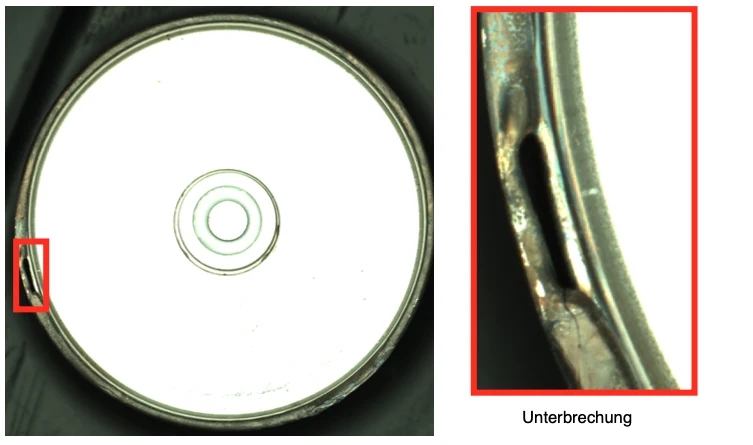
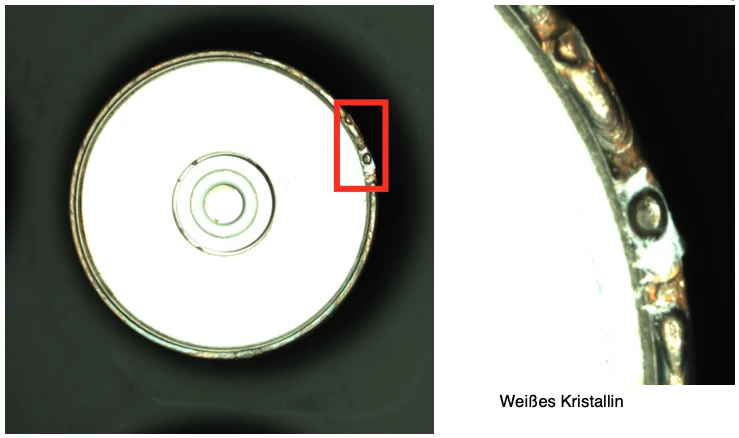
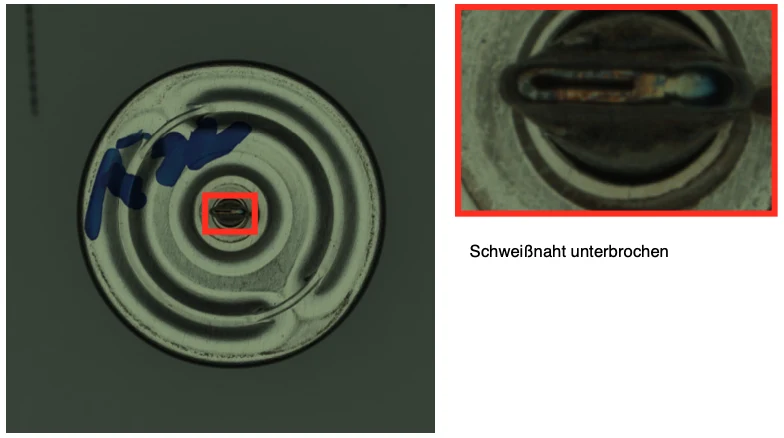
Existem 4 tipos diferentes de baterias, cada uma com suas próprias características:
Ventilação:
1. Soldagem
2. Corrosão
3. Dingle
4. Vazamento
5. Bump
Cobertura:
1. Buraco
2. Soldagem
3. Rust
4. Condutores de saída
5. Bump
6. Frasco GDF
Tubo de enchimento:
1. Rust
2. Buraco
3. Vazamento
4. Costura de soldadura
5. Crack
GDF:
1. Pin
2. Vidros para pinos
3. Vidros de ovo
4. Soldagem
5. Vidro danificado
A programação do robô e a conexão técnica são gerenciadas pelo cliente.
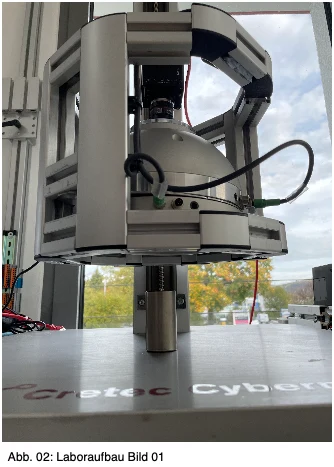
Cretac fornece o projeto dos componentes de processamento de imagem, modelos 3D e todo o hardware para testes de processamento de imagens, bem como a integração do sistema de processo de imagem no CoBot eletricamente e software. Além disso, o touchscreen industrial como HMI e visualização do teste.
Pedido para esta aplicação →