Veröffentlichungsarchiv
Bewegte Objekterkennung X/Y/Rotation
Einblick in eine veröffentlichte Anwendung oder einen Vortrag aus dem CRETEC-Archiv.
Archivinhalt: Angaben beziehen sich auf den ursprünglichen Veröffentlichungsstand. Aktuelle Ausführung, Leistungsumfang und Verfügbarkeit bitte mit CRETEC abstimmen.
Bewegte Objekterkennung X/Y/Rotation
Projektart:
Automatisiation
Datum
2019
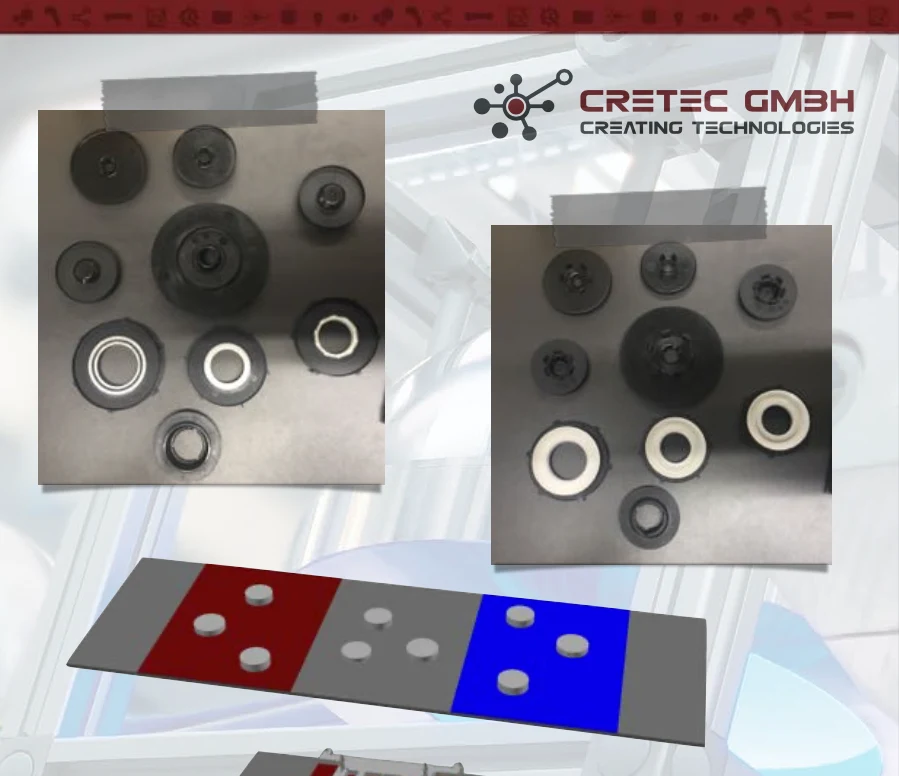
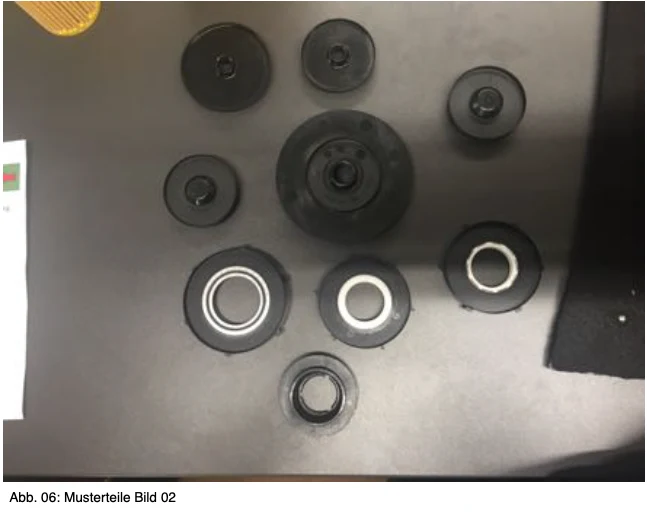
Beim Kunde entsteht eine neue Anlage, die Prüflinge während der Fahrt vom Band nehmen soll. Es werden Prüflinge vereinzelt und fallen auf ein Band. Von diesem Band greift ein Roboter die Teile während der Fahrt ab und legt diese in eine Zentrier Station. Die Prüflinge werden Sortenrein gefahren.
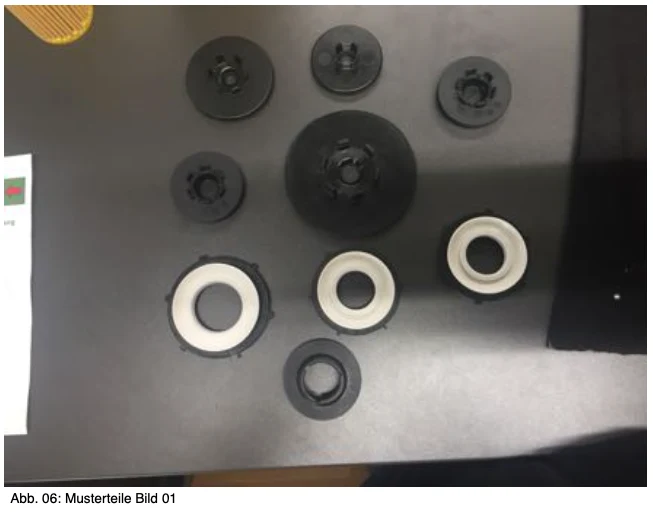
Um dies zu ermöglichen, wird ein Kamerasystem benötigt, das dem Roboter die X/Y/R sowie die für den Typ eingestellte Z Positionen der Prüflingen am Band erkennt und an den Roboter überträgt. Zugleich muss das Kamerasystem erkennen, ob der Prüfling am Kopf oder auf den Füßen liegt. Die geforderte Genauigkeit, dass der Roboter den Prüfling greifen kann, liegt bei ca. 1,5 mm.
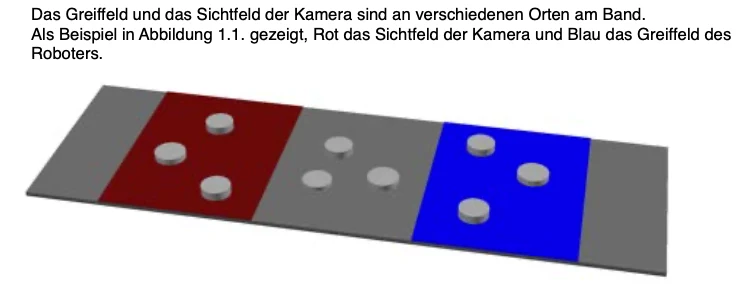
Das Sichtfeld, wo die Prüflinge erkannt werden müssen, ist circa 400 mm (Bandbreite) * 300 mm. Es erfolgt jede Sekunde eine Triggerung.
Das Greiffeld und das Sichtfeld der Kamera sind an verschiedenen Orten am Band.
Zu dieser Anwendung anfragen →