
Yayın arşivleri
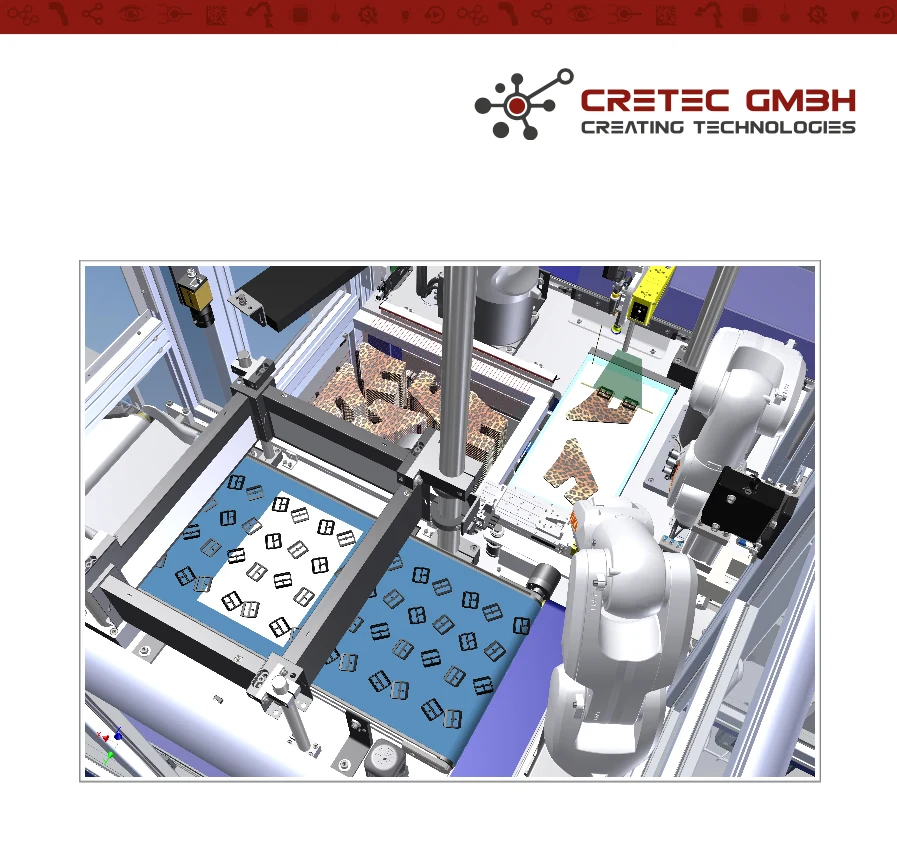
Sandaletler için otomatik toka montajı
CRETEC arşivinden yayınlanan bir uygulama veya ders içine gir.
Arşiv içeriği: Bilgi orijinal yayın durumuna atıfta bulunur. Lütfen mevcut yürütmeyi, CRETEC ile hizmet ve erişilebilirlik kapsamını koordine edin.
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
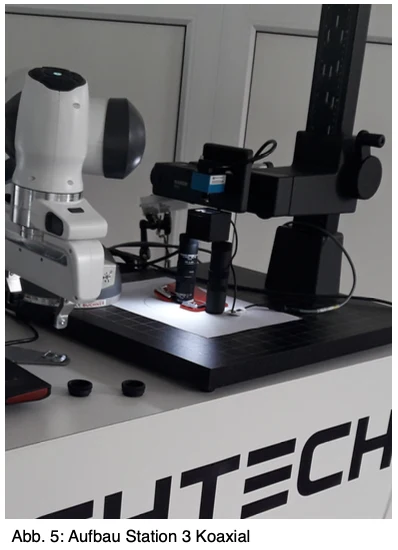 Görüntüyü aydınlatın ↗
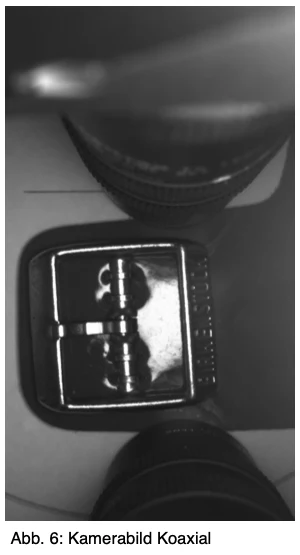 Görüntüyü aydınlatın ↗
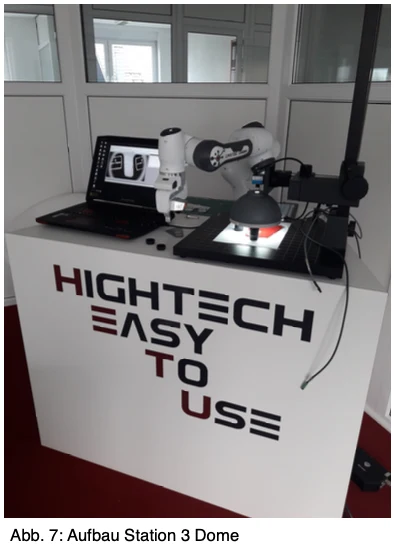 Görüntüyü aydınlatın ↗
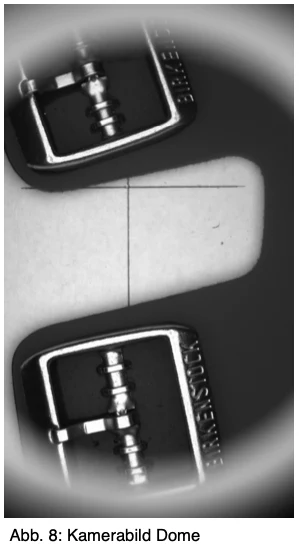 Görüntüyü aydınlatın ↗
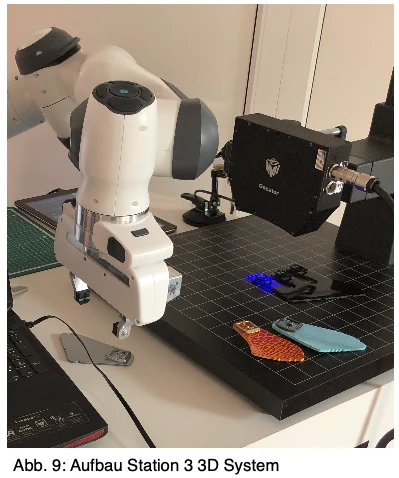 Görüntüyü aydınlatın ↗
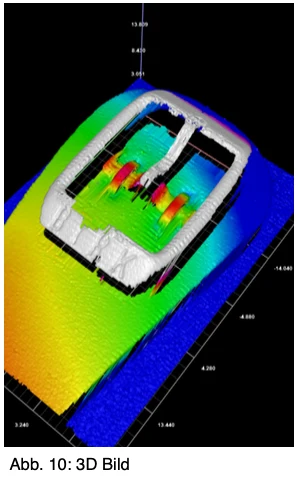 Görüntüyü aydınlatın ↗
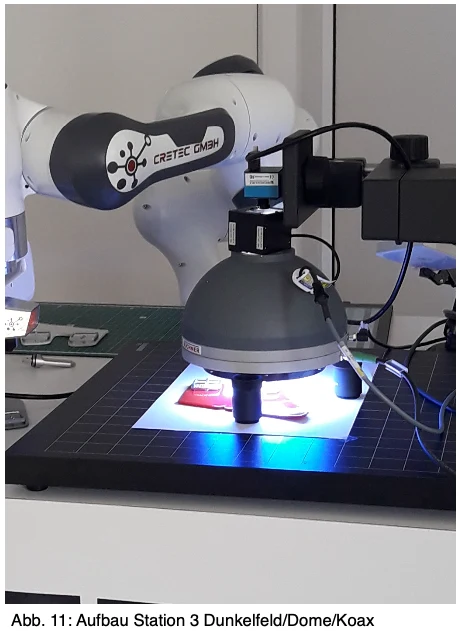 Görüntüyü aydınlatın ↗
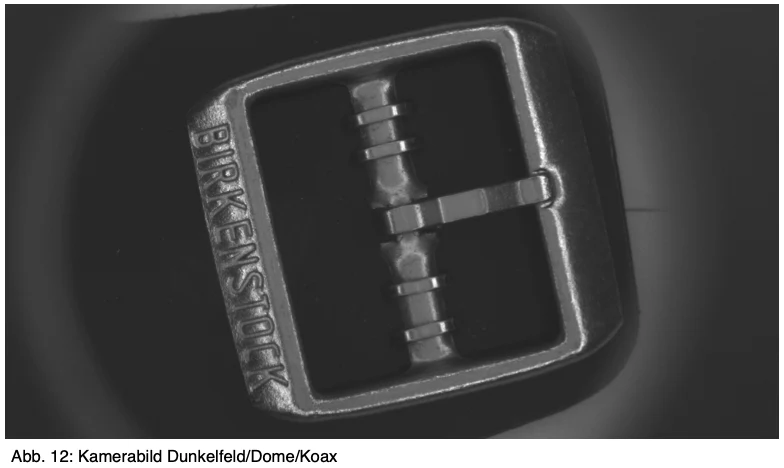 Görüntüyü aydınlatın ↗
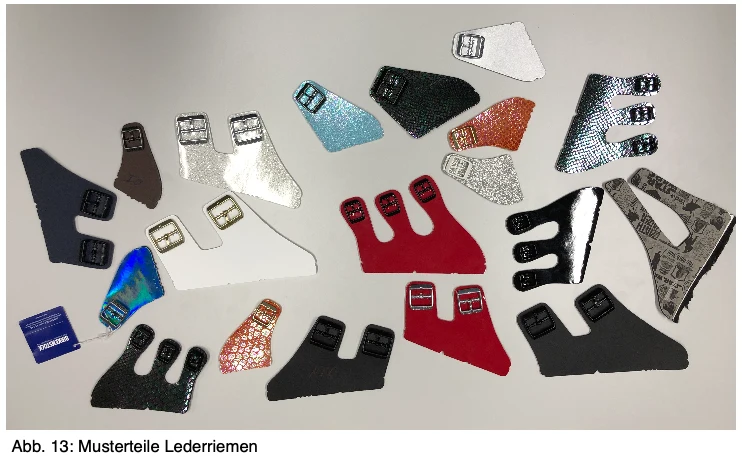 Görüntüyü aydınlatın ↗
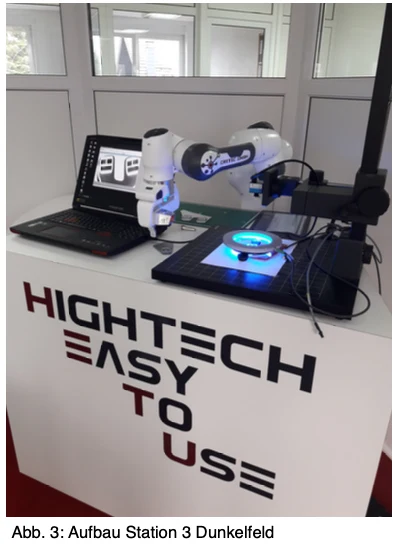 Görüntüyü aydınlatın ↗
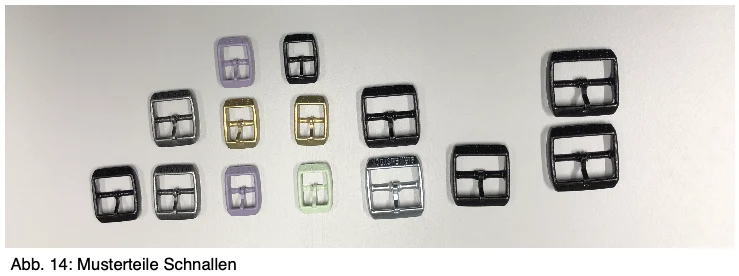 Görüntüyü aydınlatın ↗
Sandaletler için otomatik toka montajı
Project type:
Automatisation
Tarih Tarihi
2019
Müşteri yarı finanse edilen ürünü üreten tamamen otomatik bir makine tasarlar “Sandalen Lederbelmen Klammer”
Makinede çeşitli robotlar ve görüntü işleme sistemleri sağlanır.
Görüntü işleme 3 istasyonda kullanılır.
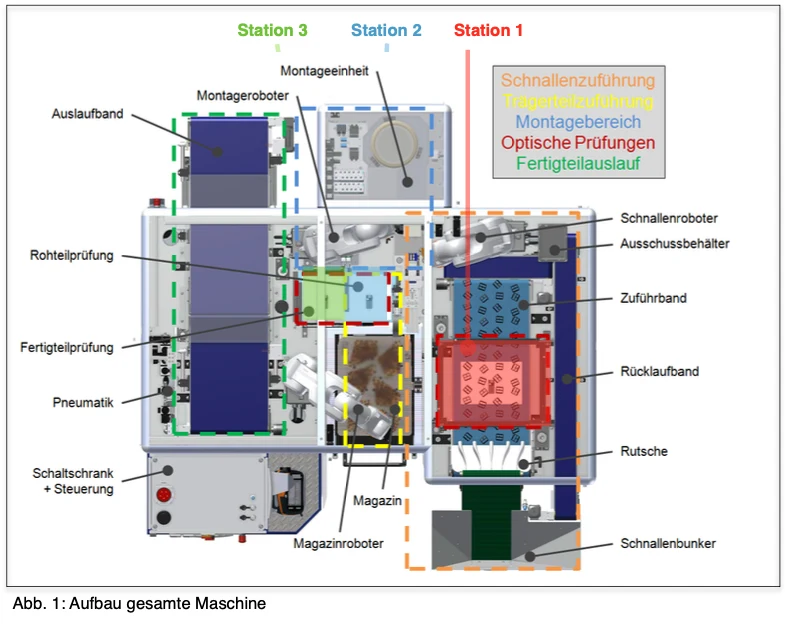
İstasyon 1: Kilitlerin Tanınması
İstasyon 2: Deri adaptörü pozisyonu algılama
İstasyon 3: Yarı finanse edilen ürünün kalite kontrolü
Bir prototip zaten inşa edilmiştir. Bu şimdi optimize edilecek.
+ Komp beslemeci değiştirilebilir
+ Kilit istasyonu tedarikçi tarafından sağlanır ve böylece değiştirilemez
Olacaktır:
+ Tüm üç görüntü işleme istasyonları tamamen özgürce projelenebilir.
+ Test sistemine göre herhangi bir özellik yoktur (Matrix/Linescan / 2.5D/3D, vs.) + Üretici spesifikasyonları yoktur
Fig. Fig. 1: Tüm makinenin inşaatı
İstasyon 3 İstasyonu 2 Station 1
İstasyon 1: Kilitlerin Tanınması
Antanous mekanik yapı:
+ Paralar bir boğadan kemere taşınıyor
+ Paralar genellikle izole edilir
+ Paralar tek bir tipte tedarik edilir
Sahte bir braketin içinde karıştırıldığı olabilir.
Bu kusurlu braketlerin dahil olduğu olabilir, buna dahil edilir.
Örneğin, orta kanca eksik
+ kasetin 400mm'lik bir genişliği vardır
+ Prototipte, 300 mm'nin aktarılan ışık aydınlatması kuruldu
+ Prototipte, görüntü alanı etrafında bir kare karanlık alan aydınlatma vardır.
Etrafında inşa edilmiş bir şekilde inşa edilmiştir
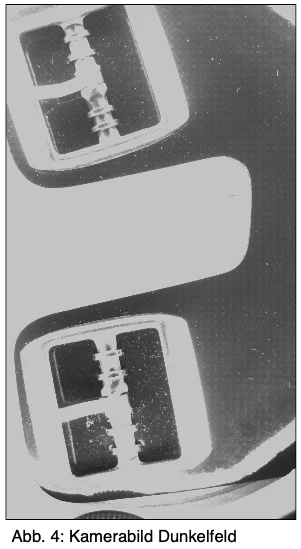
+ Prototipte, kamera, gönderilen ışıkta 90 ° görünüyor ve aramalar için aramalar
Bracebuks
+ Karanlık alanda, mektup için kamera aramaları
Prototiple Sorunlar:
- yaklaşık olarak. Testlerin% 0,5'i, yanlış yalan söyleyen bir para birimi doğru ve genel olarak yalan söylediğini kabul eder. O zaman kol robot tarafından monte edilir. Yarı finanse edilen ürün bu nedenle kazınır.
- Bu tür olarak tanınan çok az i.O. braketler olacak. Görüntü alanı bu nedenle genellikle temizlenmiş ve yeniden yapılandırılmıştır. Sonuç olarak, gerekli saat oranı elde edilmez.
Gereksinimler İstasyonu 1:
+ Yöneylem tespiti 0.1 mm doğruluk (x/y + rotasyon) + kliplerin pozisyonu algılaması ( yukarı veya aşağı font)
+ Saat oranı% 0,5 saniyenin altında
+ Yanlış ve kusurlu paraları sıralayın
İstasyon 2: Deri kayışlarının Pozisyon Tespiti
Antanous mekanik yapı:
+ Deri çantası robot tarafından ele geçirilir ve gönderilen bir ışık aydınlatmasına yerleştirilir
+ Kamera arka ışıkta 90° görünüyor
+ Görüntü alanı yaklaşık. 230 mm x 230 mm
+ Kamera deri konağı için aramalar ve x/y + rotasyon verilerini x /y + rotasyon verilerine geçer
Robotik
+ İstenen kontrü, CAD verisinden sisteme verilir.
+ Deri yastıkları saf çeşitlilik ile sağlanır (toplayıcı tip ve ayakkabı boyutu her zaman aynı)
Prototiple Sorunlar:
- Deri askıları yuvarlandığında, nispeten sert bir şekilde kavurulurlar. Daha sonra bu aradaki ışıkta düz yalan söylemiyorlar. Sonuç olarak, kamera gerekli olduğu kadar pozisyonu doğru bir şekilde tanıyamaz.
Gereksinimler İstasyonu 2:
+ Deri kayışlarının 0.1 mm (x/y + rotasyon) + döngü oranı deri kemeri başına 0,5 saniyenin altında
İstasyon 3: Yarı finanse edilen ürünün kalite kontrolü
Antanous mekanik yapı:
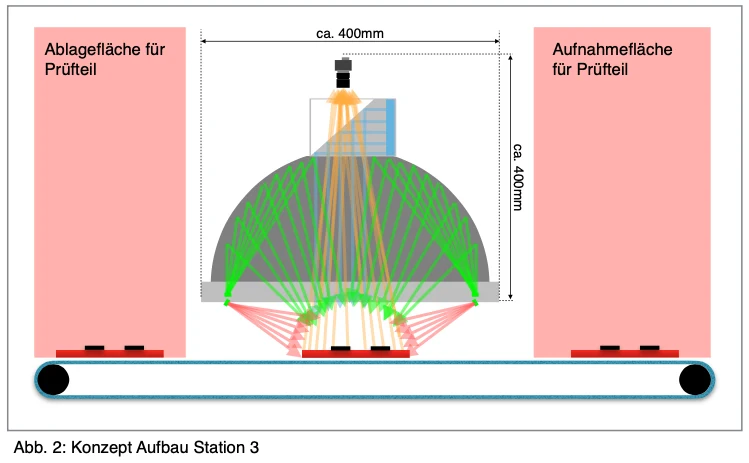
+ Deri çantası, robot tarafından fikre kaldırıldı ve bir bilgisayara yerleştirildi.
Test Yeri
+ Başka bir robot, monte edilmiş buckles üzerinde 3D lazer hattı sistemi yönlendirir
+field genişlik anında yaklaşık. 40 mm
+ Buckles pozisyonları aşağıdaki özellikler için kontrol edilir:
Buckle'in cenazesi
Buckle'nin doğru pozisyonu (upward script)
Ölçeğin Önlenmesi
Türlerin Pozisyonları
+ Yarı finanse edilen ürünler saf çeşitlilikte üretilir
+ Buckles tüm anlaşılabilir renklerde kullanılabilir
+ braketler gümüş veya siyah olabilir
+ Deri mümkün olan tüm renklerde kullanılabilir
Prototiple Sorunlar:
- Siyah braketlerin sınavları çok uzun sürer
- Çok yavaş test nedeniyle, tam sistemin döngüsü azalır - Buckles'in açısı yarı finanse edilen ürünün en düşük kenarı ile ilgili olmalıdır.
Kontrol edilir. Bu, mevcut görüntü alanı ile mümkün değildir.
Gereksinimler İstasyonu 3:
+ Artan saat hızını artırmak
+ Decrease p-committee
Bu uygulama için talep →