
Arquivo de publicação
Montagem automática de fivelas para sandálias
Insight em uma aplicação publicada ou palestra do arquivo CRETEC.
Conteúdo do arquivo: A informação refere-se ao status da publicação original. Por favor, coordene a execução atual, o escopo dos serviços e disponibilidade com CRETEC.
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
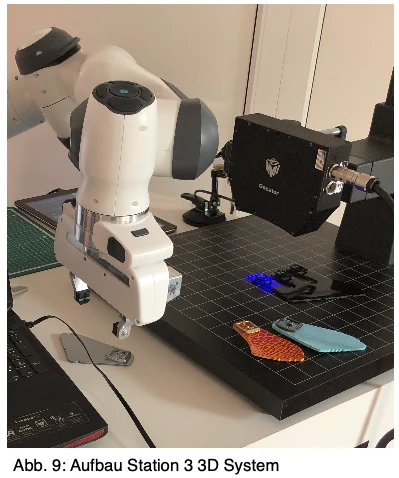 Aumentar a imagem □ ↗
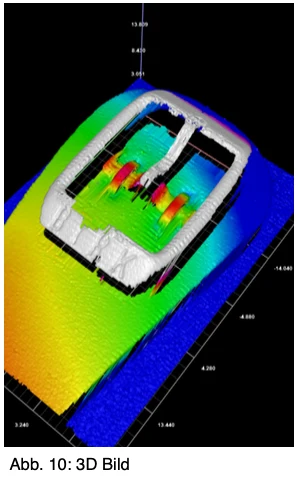 Aumentar a imagem □ ↗
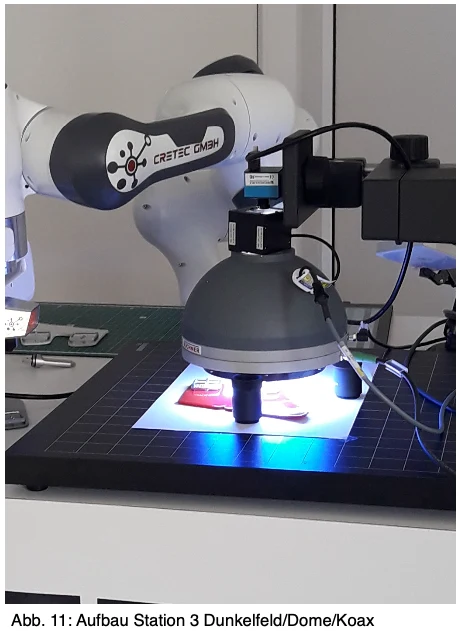 Aumentar a imagem □ ↗
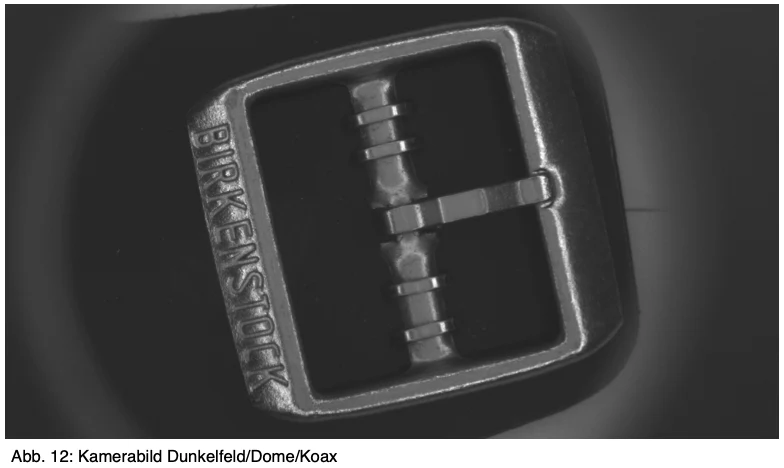 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
Montagem automática de fivelas para sandálias
Tipo de projeto:
Automatisation
Data
2019
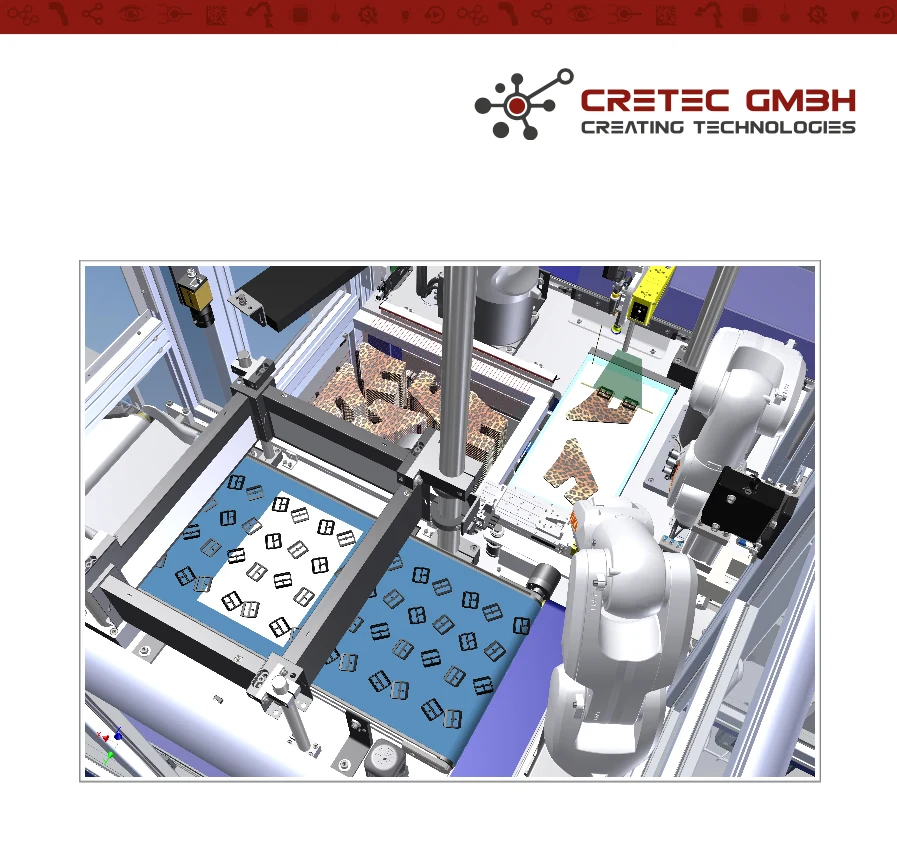
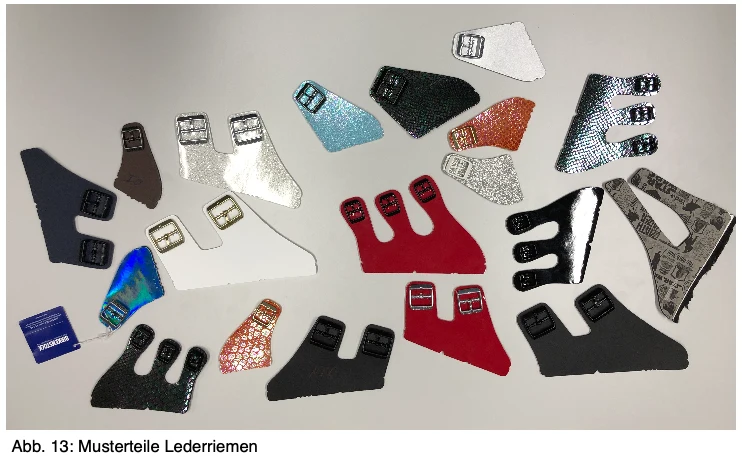
O cliente projeta uma máquina de série totalmente automática que produz o produto semi-acabado “Sandalen Lederbelmen mit Klammer”.
Vários robôs e sistemas de processamento de imagens são fornecidos na máquina.
O processamento da imagem deve ser utilizado em 3 estações.
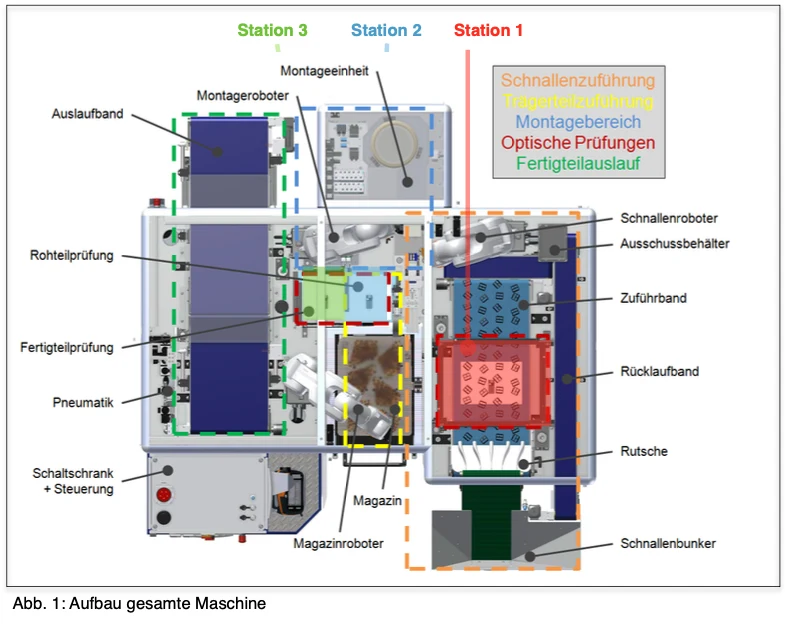
Estação 1: Reconhecimento de posição das pinças
Estação 2: Detecção da posição da precinta de couro
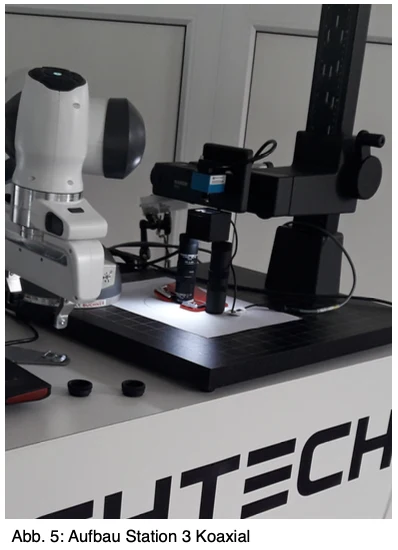
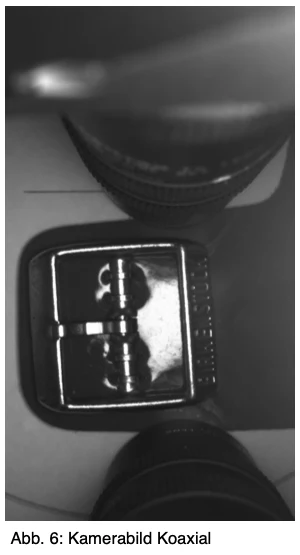
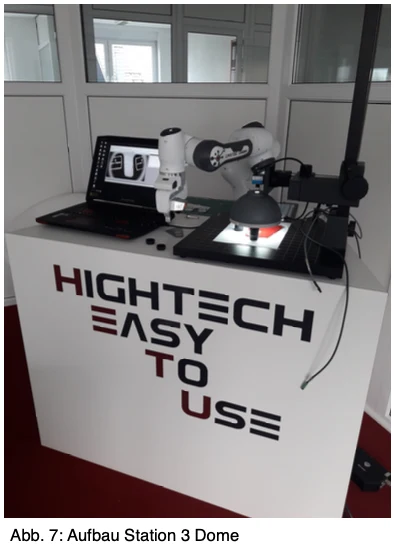
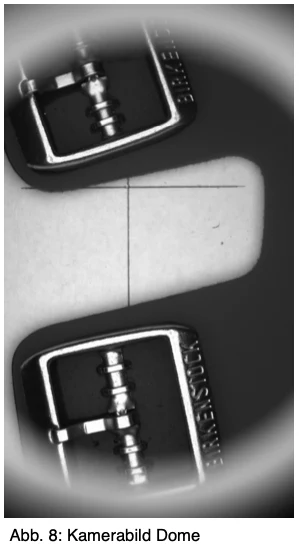
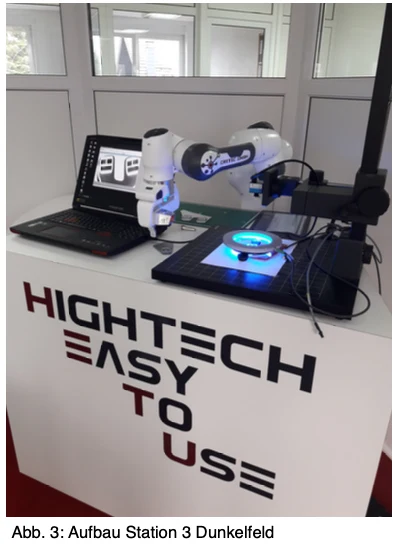
Estação 3: Controle de qualidade do produto semi-acabado
Um protótipo já foi construído. Isto agora está para ser otimizado.
+ O alimentador de pinça pode ser alterado
+ A estação de fixação é fornecida pelo fornecedor e, portanto, não pode ser alterada
devem ser:
+ Todas as três estações de processamento de imagens podem ser projetadas completamente livremente.
+ Não existem especificações de acordo com o sistema de ensaio (Matrix/Linescan/2,5D/3D, etc.) + Não há especificação do fabricante
Fig. Fig. 1: Construção de toda a máquina
Estação 3 Estação 2 Estação 1
Estação 1: Reconhecimento de posição das pinças
Estrutura mecânica instantânea:
+ Os suportes são transportados de um bunker para o cinto
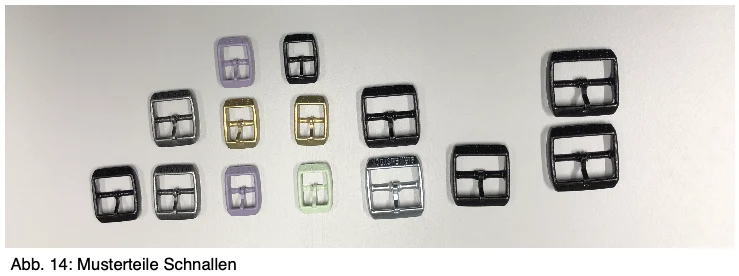
+ Os braquetes são geralmente isolados
+ Os suportes são fornecidos em um único tipo
Pode acontecer que um parêntesis falso seja misturado.
Pode acontecer que estejam incluídos parênteses defeituosos, em que
Por exemplo, falta o gancho do meio
+ A fita tem uma largura de 400mm
+ No protótipo, é instalada uma iluminação de retroiluminação de 300 mm
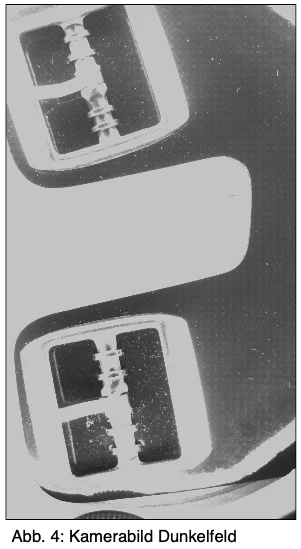
+ No protótipo, há também uma iluminação de campo escuro quadrado em torno do campo de imagem
Construído em torno
+ No protótipo, a câmera olha 90° de cima para a retroiluminação e procura
Contornos de segurança
+ No campo escuro, a câmera procura o lettering
Problemas com o protótipo:
- a aprox. 0,5% dos testes, um braquete deitado incorretamente é reconhecido como estando deitado corretamente e, assim, em geral. A pinça é então montada pelo robô. O produto semi-acabado é, por conseguinte, sucata.
- Haverá muito poucos suportes I.O. reconhecidos como tal. O campo de imagem é, portanto, muitas vezes desnecessariamente limpo e reequipado. Como resultado, a taxa de relógio necessária não é alcançada.
Estação de Requisitos 1:
+ Detecção de posição das pinças para precisão de 0,1 mm (x/y + rotação) + detecção de posição dos clipes (fonte ascendente ou descendente)
+ Taxa de relógio abaixo de 0,5 segundos por suporte
+ Ordenação de suportes incorretos e defeituosos
Estação 2: Detecção da posição das tiras de couro
Estrutura mecânica instantânea:
+ A correia de couro é agarrada pelo robô e colocada em uma iluminação de retroiluminação
+ A câmera olha 90° de cima na luz traseira
+ O campo da imagem é aprox. 230 mm x 230 mm
+ A câmera procura o contorno do couro e passa os dados de rotação x/y + para o
Robótica
+ O contorno desejado é dado ao sistema a partir dos dados CAD
+ As correias de couro são fornecidas com variedade pura (tipo de couro e tamanho do sapato sempre o mesmo)
Problemas com o protótipo:
- Quando as tiras de couro são cortadas da extremidade do rolo, elas são relativamente fortemente curvadas. Então, não se deitam sobre a retroiluminação. Como resultado, a câmera não pode reconhecer a posição com tanta precisão quanto necessário.
Estação de Requisitos 2:
+ Detecção da posição das tiras de couro com precisão de 0,1 mm (x/y + rotação) + taxa de ciclo inferior a 0,5 segundos por correia de couro
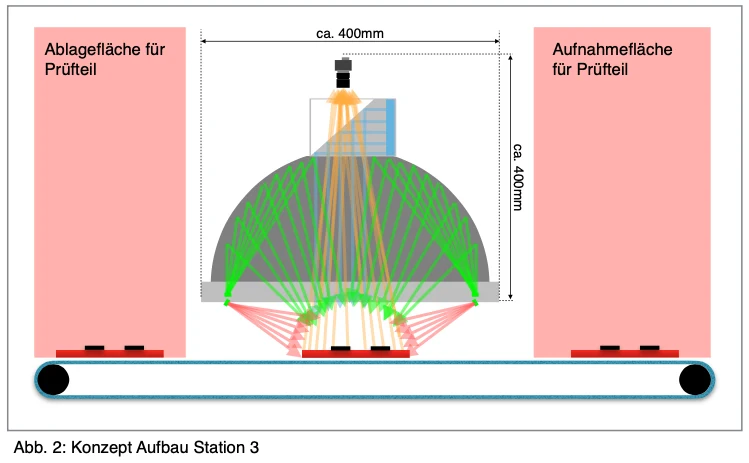
Estação 3: Controle de qualidade do produto semi-acabado
Estrutura mecânica instantânea:
+ A pulseira de couro é removida da estação de fixação pelo robô e colocada sobre uma
Local de ensaio
+ Outro robô guia um sistema de linha laser 3D sobre as fivelas montadas
+ Largura do campo instantaneamente aprox. 40 mm
+ As posições das fivelas são verificadas para verificar as seguintes características:
Presença da fivela de fecho
Posição correcta da fivela de fecho (script para cima)
Presença de parênteses
Posições dos parênteses
+ Os produtos semi-acabados são produzidos em variedade pura
+ Fivelas podem ser usados em todas as cores concebíveis
+ parênteses pode ser prata ou preto
+ Couro pode ser usado em todas as cores possíveis
Problemas com o protótipo:
- Exame de parênteses pretos demora muito
- Devido ao teste demasiado lento, a taxa de ciclo do sistema completo desce - O ângulo das fivelas deve ser em relação à borda mais baixa do produto semi-acabado
são controlados. Isso não é possível com o campo de imagem atual.
Estação de Requisitos 3:
+ Aumentar a velocidade do clock
+ Diminuir pseudocomité
Pedido para esta aplicação →