
Archivo de publicación
Montaje automático de hebillas para sandalias
Insight into a published application or lecture from the CRETEC archive.
Contenido del archivo: La información se refiere al estado de publicación original. Coordinar la ejecución actual, el alcance de los servicios y la disponibilidad con CRETEC.
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
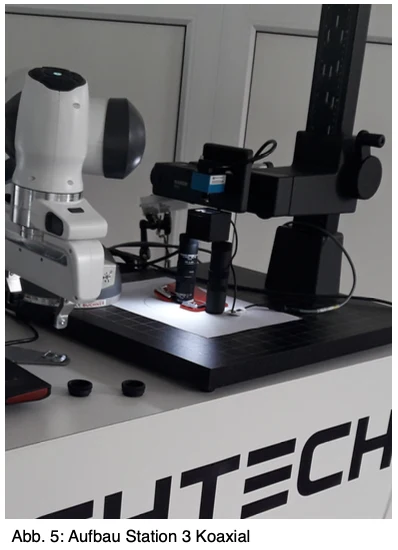 Ampliar la imagen ↗
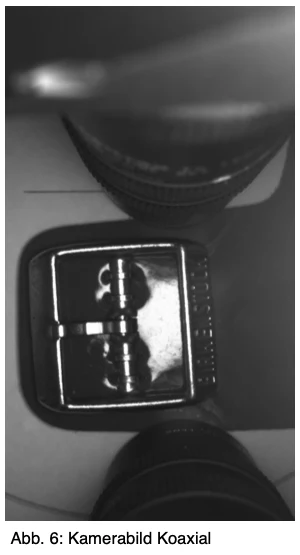 Ampliar la imagen ↗
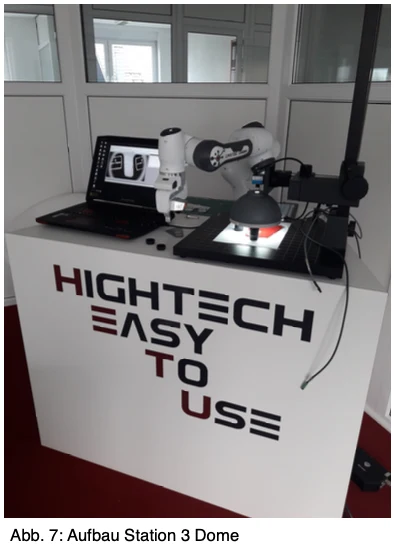 Ampliar la imagen ↗
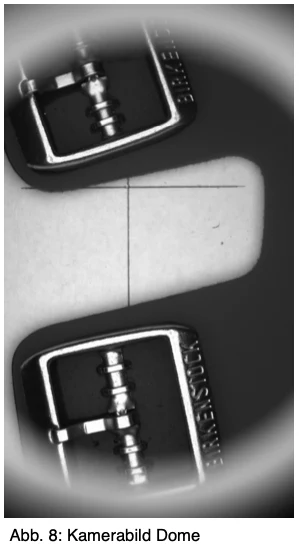 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
Montaje automático de hebillas para sandalias
Tipo de proyecto:
Automatisation
Fecha
2019
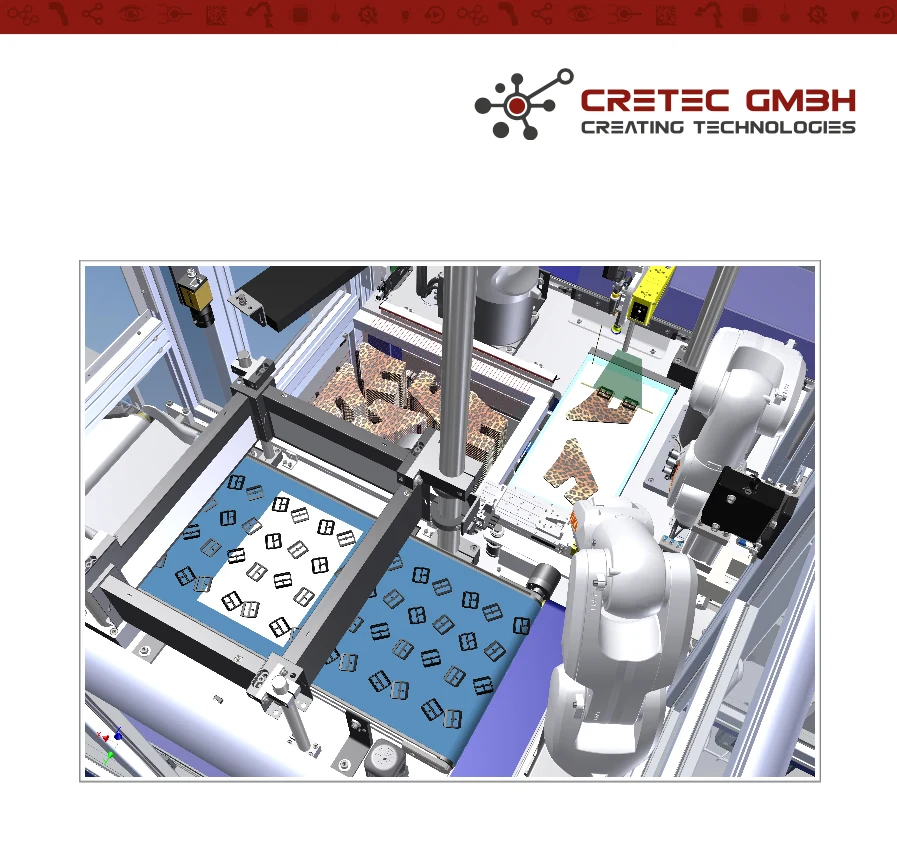
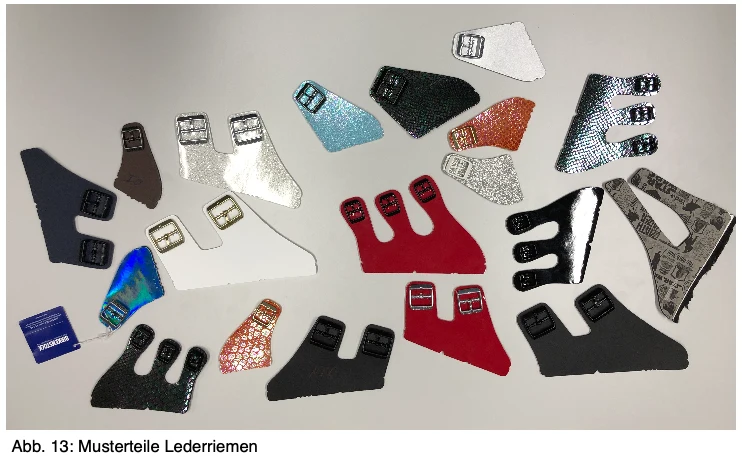
El cliente diseña una máquina de serie totalmente automática que produce el producto semiacabado “Sandalen Lederbelmen mit Klammer”.
En la máquina se suministran varios robots y sistemas de procesamiento de imágenes.
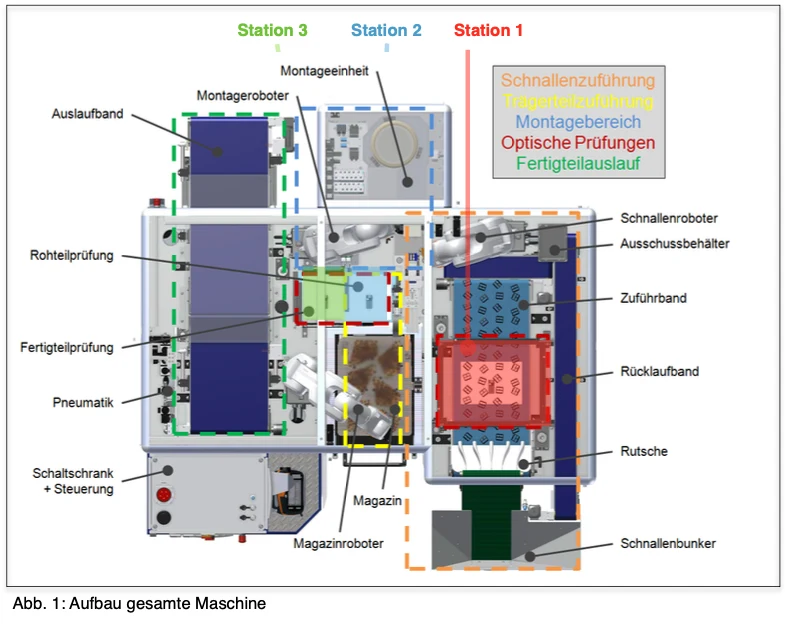
El procesamiento de imágenes se utilizará en 3 estaciones.
Estación 1: Reconocimiento de posición de las pinzas
Estación 2: Detección de posición de correa de cuero
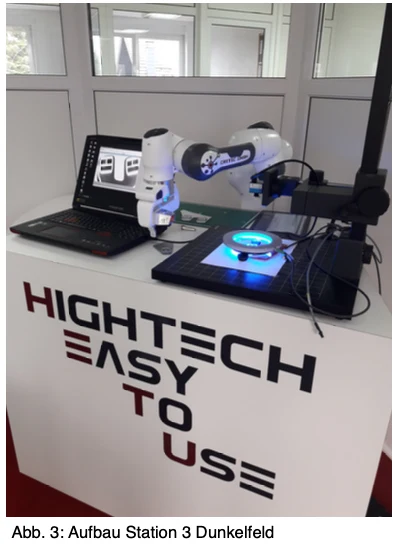
Estación 3: Control de calidad del producto semiacabado
Ya se ha construido un prototipo. Esto va a ser optimizado.
+ El alimentador de la abrazadera se puede cambiar
+ La estación de sujeción es proporcionada por el proveedor y por lo tanto no se puede cambiar
será:
+ Las tres estaciones de procesamiento de imágenes se pueden proyectar completamente libremente.
+ No hay especificaciones según el sistema de inspección (Matrix/Linescan/2,5D/3D, etc.) + No hay especificación del fabricante
Fig. Fig. 1: Construcción de toda la máquina
Estación 3 Estación 2 estación 1
Estación 1: Reconocimiento de posición de las pinzas
Estructura mecánica instantánea:
+ Los soportes se transportan desde un búnker hasta el cinturón
+ Los corchetes suelen estar aislados
+ Los soportes se suministran en un solo tipo
Puede suceder que un falso corchete esté mezclado.
Puede ocurrir que se incluyan corchetes defectuosos, en los cuales
Por ejemplo, el gancho medio está perdido
+ La cinta tiene un ancho de 400mm
+ En el prototipo se instala una iluminación ligera transmitida de 300 mm
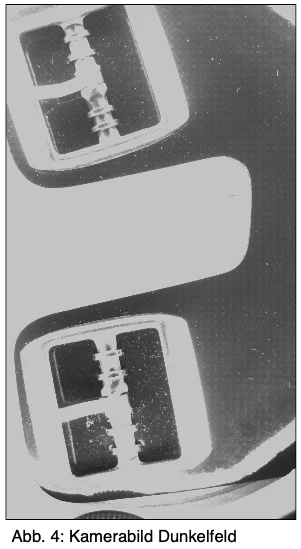
+ En el prototipo, hay además una iluminación de campo oscuro cuadrada alrededor del campo de la imagen
Construidos alrededor
+ En el prototipo, la cámara se ve 90° desde arriba a la retroiluminación y busca el
Contornos de freno
+ En el campo oscuro, la cámara busca la letra
Problemas con el prototipo:
- a aprox. 0.5% de las pruebas, un soporte que miente incorrectamente se reconoce como estar tirado correctamente y por lo tanto en general. La abrazadera es montada por el robot. Por lo tanto, el producto semiacabado es chatarra.
- Habrá demasiados paréntesis de O.O. reconocidos como tales. Por lo tanto, el campo de la imagen es innecesariamente aclarado y reequipado. Como resultado, no se alcanza la velocidad de reloj necesaria.
Sección 1:
+ Detección de posición de las pinzas a 0.1 mm de precisión (x/y + rotación) + detección de posición de los clips ( fuente ascendente o descendente)
+ Tasa de bloqueo inferior a 0,5 segundos por soporte
+ Ordenar entre corchetes incorrectos y defectuosos
Estación 2: Detección de posición de las correas de cuero
Estructura mecánica instantánea:
+ La correa de cuero se sujeta por el robot y se coloca en una iluminación ligera transmitida
+ La cámara se ve 90° desde arriba en la luz trasera
+ El campo de la imagen es aprox. 230 mm x 230 mm
+ La cámara busca el contorno de cuero y pasa los datos de rotación x/y + al
Robotics
+ El contorno deseado se da al sistema desde los datos CAD
+ Las correas de cuero se suministran con variedad pura (tipo de hoja y tamaño de zapato siempre igual)
Problemas con el prototipo:
- Cuando las correas de cuero se cortan desde el extremo del rollo, son relativamente curvadas. Entonces no se tumban planas en la retroiluminación. Como resultado, la cámara no puede reconocer la posición con tanta precisión como sea necesario.
Requisitos de la estación 2:
+ Detección de posición de las correas de cuero a una precisión de 0.1 mm (x/y + rotación) + tasa de ciclo inferior a 0.5 segundos por cinturón de cuero
Estación 3: Control de calidad del producto semiacabado
Estructura mecánica instantánea:
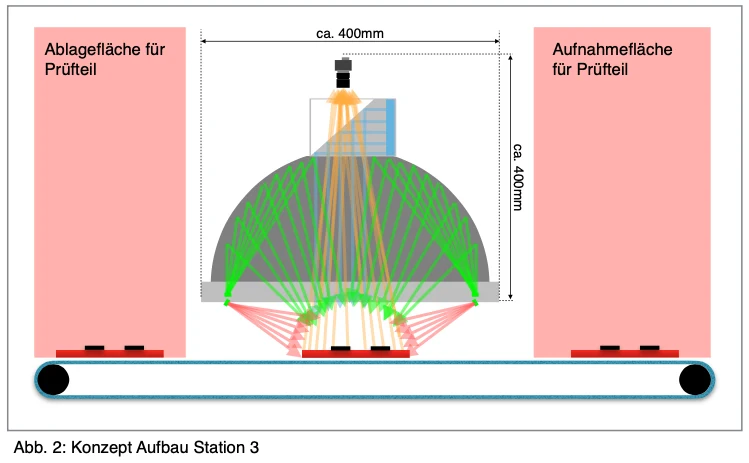
+ La correa de cuero se retira de la estación de sujeción por el robot y se coloca en un
Lugar de prueba
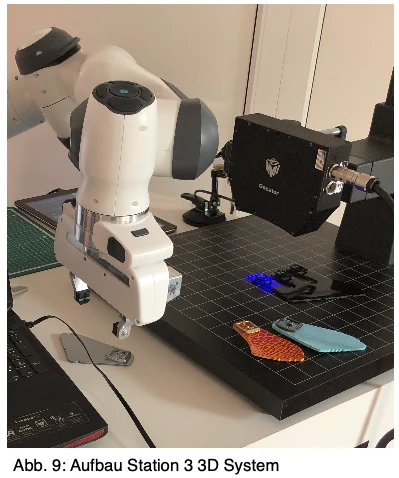
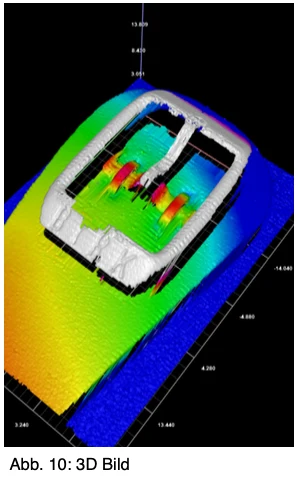
+ Otro robot guía un sistema de línea láser 3D sobre las hebillas montadas
+ ancho de campo instantáneamente aprox. 40 mm
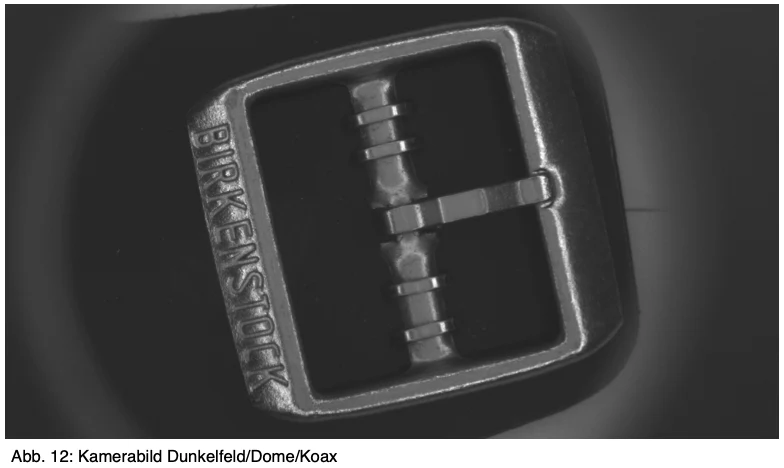
+ Las posiciones de las hebillas se revisan para las siguientes características:
Presencia de la hebilla
Posición correcta de la hebilla ( script superior)
Presencia de corchetes
Posiciones de corchetes
+ Los productos semiacabados se producen en variedad pura
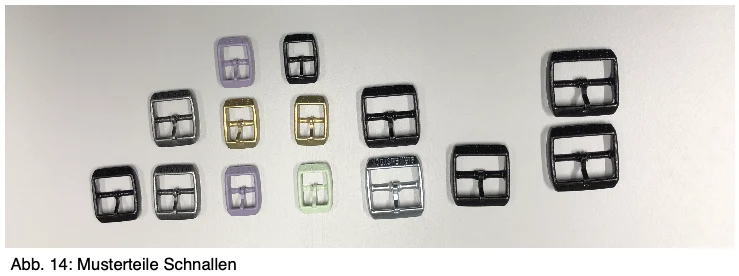
+ Los cubos se pueden utilizar en todos los colores concebibles
+ soportes pueden ser plata o negro
+ El cuero se puede utilizar en todos los colores posibles
Problemas con el prototipo:
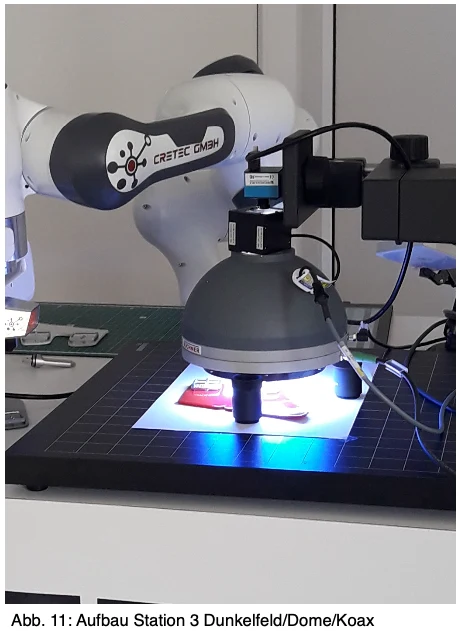
- El examen de los corchetes negros lleva demasiado tiempo
- Debido a las pruebas demasiado lentas, la tasa de ciclo del sistema completo baja - El ángulo de las hebillas debe estar en relación con el borde más bajo del producto semiacabado
están controlados. Esto no es posible con el campo de imagen actual.
Sección 3:
+ Aumentar la velocidad del reloj
+ Disminuir pseudocomité
Solicitud para esta aplicación →