
Archív zveřejnění
Automatická montáž přezek pro sandály
Insight do publikované aplikace nebo přednášky z archivu CRETEC.
Obsah archivu: Informace se vztahují k původnímu stavu publikace. Prosím, koordinujte současný výkon, rozsah služeb a dostupnost s CRETEC.
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
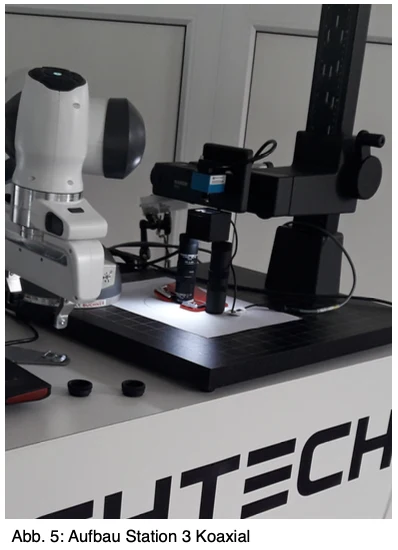 Zvětšit obrázek {\ cHFFFFFF} ↗
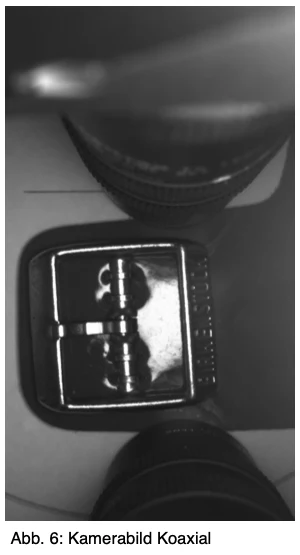 Zvětšit obrázek {\ cHFFFFFF} ↗
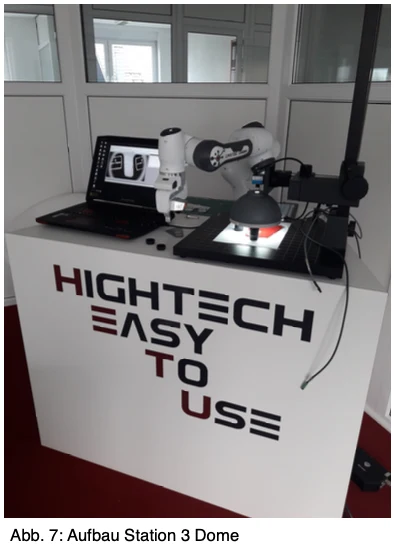 Zvětšit obrázek {\ cHFFFFFF} ↗
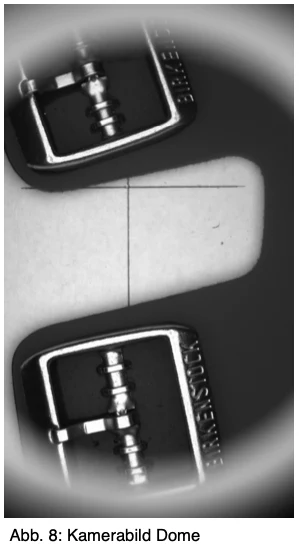 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
Automatická montáž přezek pro sandály
Typ projektu:
Automatisation
Datum
2019
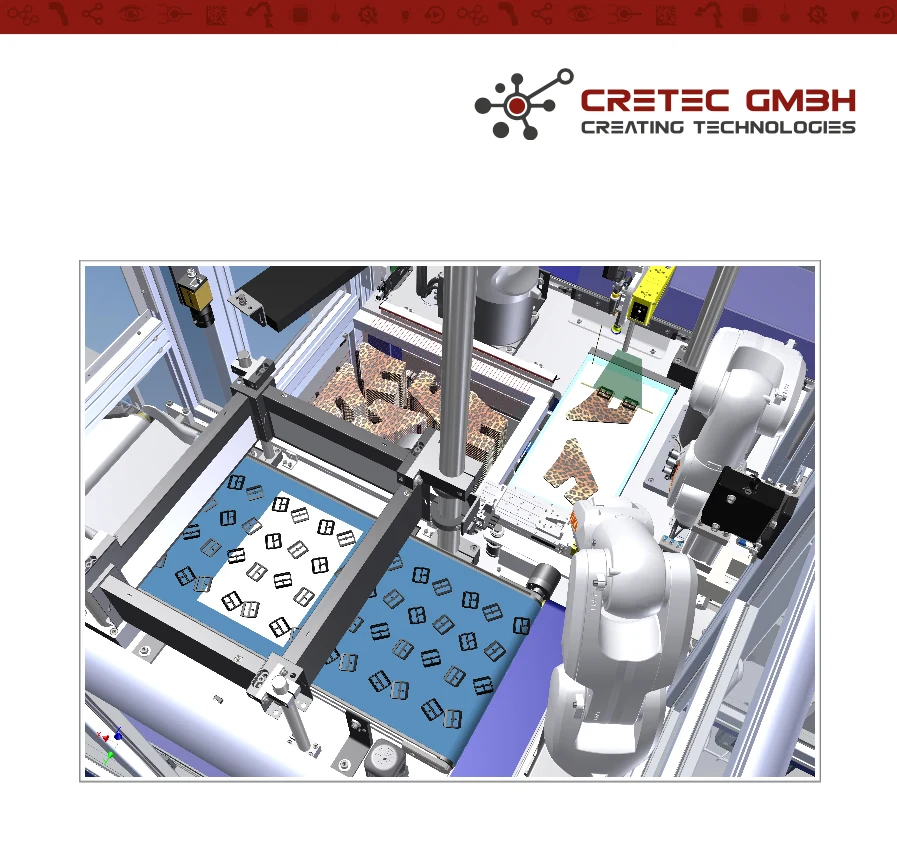
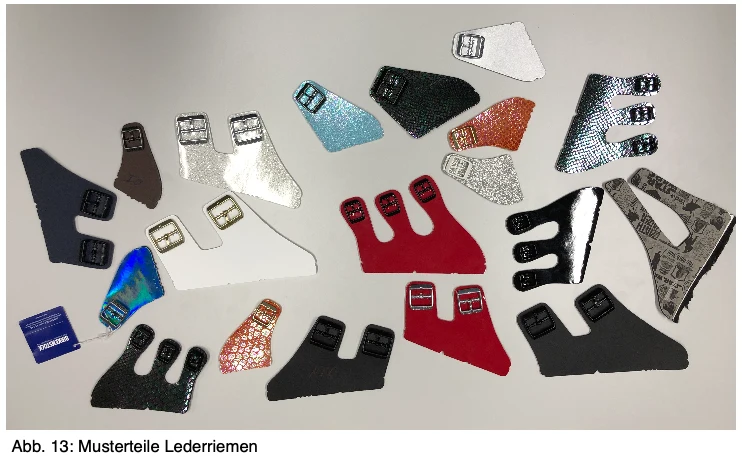
Zákazník navrhuje plně automatický sériový stroj, který vyrábí semifinální výrobek "Sandalen Lederbelmen mit Klammer".
Ve stroji je k dispozici několik robotů a systémů zpracování obrazu.
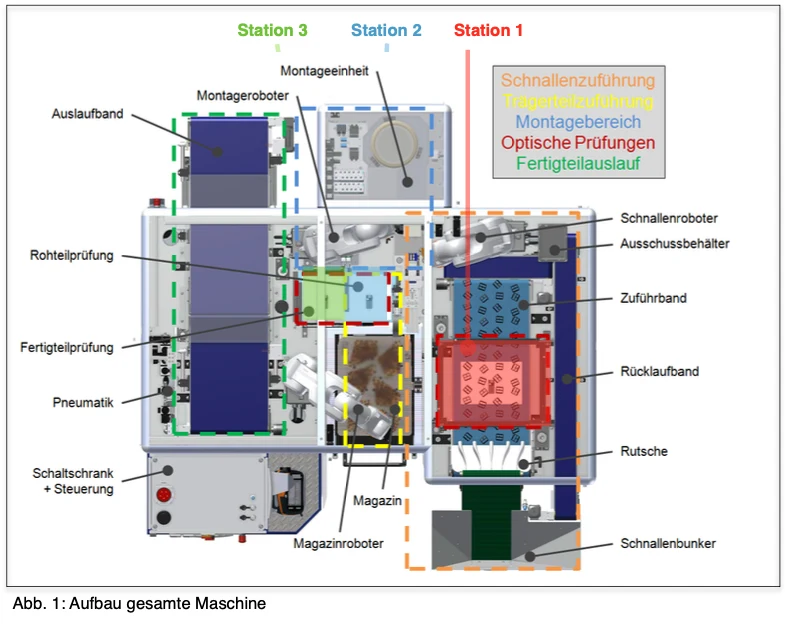
Zpracování obrazu se použije na 3 stanicích.
Stanice 1: Rozpoznávání polohy svorek
Stanice 2: Detekce polohy koženého popruhu
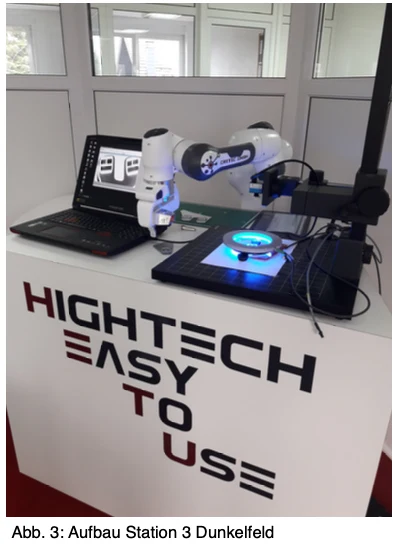
Stanice 3: Kontrola kvality semihotového výrobku
Prototyp už byl postaven. Nyní je třeba to optimalizovat.
+ Lze změnit podavač svorek
+ Stanice svorky je zajišťována dodavatelem, a proto nelze měnit
musí být:
+ Všechny tři stanice pro zpracování obrazu mohou být projektovány zcela volně.
Neexistují žádné specifikace podle zkušebního systému (Matrix / Linescan / 2,5D / 3D, atd.) + Žádné specifikace výrobce
Obr. Obr. 1: Výstavba celého stroje
Stanice 3 Stanice 2 Stanice 1
Stanice 1: Rozpoznávání polohy svorek
Okamžitá mechanická struktura:
+ Konzoly jsou přepravovány z bunkru do pásu
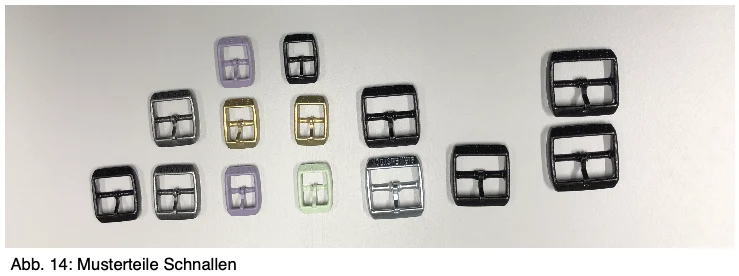
+ Závorky jsou obvykle izolovány
+ Závorky jsou dodávány v jednom typu
Může se stát, že se do ní promíchá falešný držák.
Může se stát, že jsou zahrnuty vadné závorky, v nichž
Například, chybí prostřední hák.
+ Páska má šířku 400mm
+ V prototypu je instalováno přenášené osvětlení 300 mm
+ V prototypu, je navíc čtvercové tmavé pole osvětlení kolem obrazového pole
Postaven kolem
+ V prototypu, kamera vypadá 90 ° z výšky na přenášené světlo a hledá
Kontury podpěr
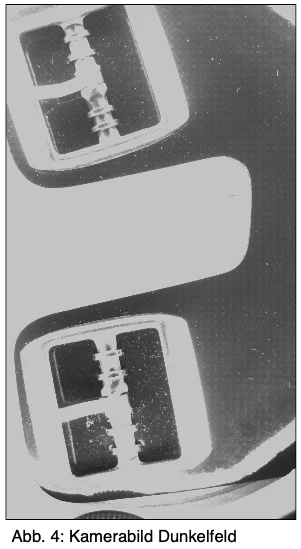
+ V temném poli kamera hledá zápis
Problémy s prototypem:
- přibližně. 0,5% zkoušek, držák ležící nesprávně je uznán jako ležící kolem správně, a tedy obecně. Svorka je pak připevněna robotem. Polohotový výrobek je proto šrot.
- Bude za to uznáno příliš málo osobních údajů. Pole obrazu je tedy zbytečně často čištěno a znovu vybaveno. V důsledku toho není dosaženo požadované sazby hodin.
Požadavky stanice 1:
+ detekce polohy svorek na přesnost 0,1 mm (x / y + rotace) + detekce polohy klipů (písmo směrem nahoru nebo dolů)
+ Hodinová sazba nižší než 0,5 sekundy na držák
+ Vytřídění nesprávných a vadných závorek
Stanice 2: detekce polohy kožených popruhů
Okamžitá mechanická struktura:
+ Kožený popruh je uchopen robotem a umístěn na přenášeném osvětlení
+ Kamera vypadá z výšky 90 ° na podsvícení
+ Pole obrázku je cca. 230 mm x 230 mm
+ Kamera vyhledává kožený obrys a předává x / y + rotační data do
Robotika
+ Požadovaný obrys je dán systému z CAD dat
+ Kožené řemínky jsou dodávány s čistou odrůdou (typ kůže a velikost boty vždy stejná)
Problémy s prototypem:
- Když jsou kožené řemínky odstřiženy od konce role, jsou relativně silně zakřivené. Pak neleží přímo na přenášeném světle. V důsledku toho fotoaparát nemůže rozpoznat polohu tak přesně, jak je požadováno.
Požadavky stanice 2:
+ detekce polohy kožených popruhů s přesností 0,1 mm (x / y + rotace) + rychlost cyklu nižší než 0,5 sekundy na opasek kůže
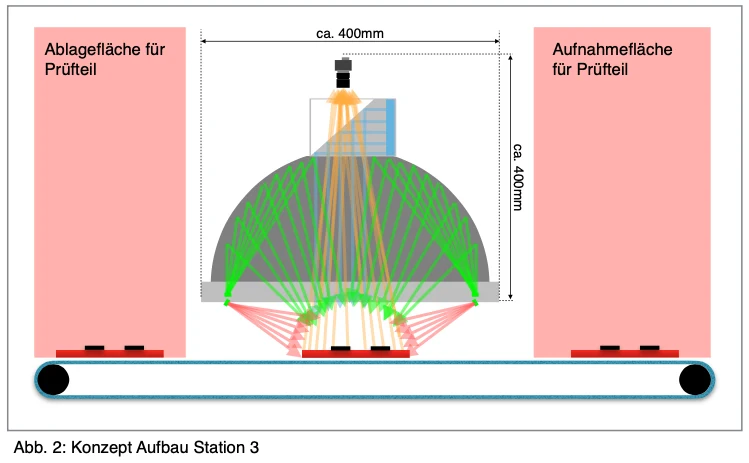
Stanice 3: Kontrola kvality semihotového výrobku
Okamžitá mechanická struktura:
+ Kožený popruh je ze svorky odstraněn robotem a umístěn na
Místo zkoušky
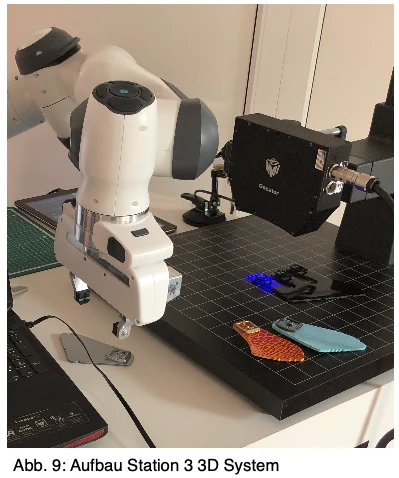
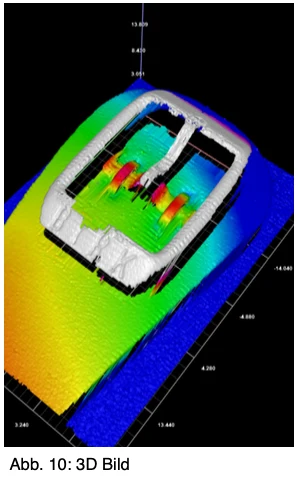
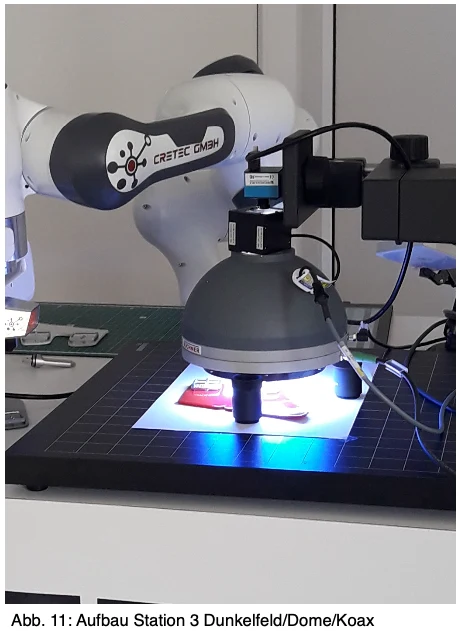
+ Další robot vede 3D laserový systém přes namontované přezky
+ šířka pole okamžitě cca. 40 mm
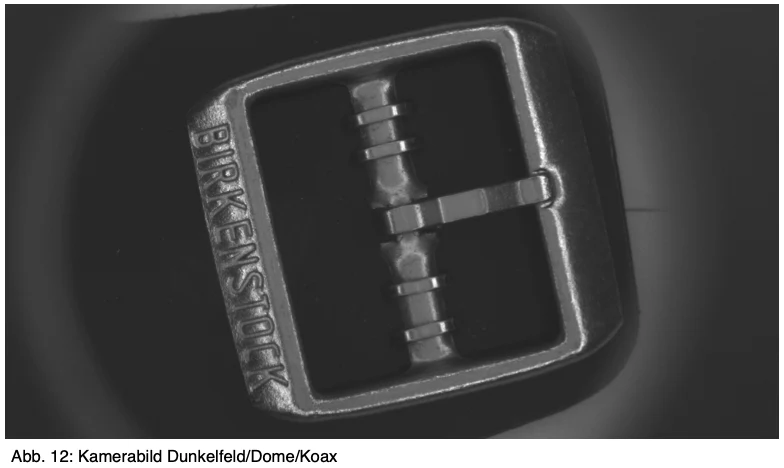
+ Pozice spony se kontrolují z hlediska následujících charakteristik:
Přítomnost spony
Správná poloha spony (skript nahoru)
Přítomnost závorek
Pozice závorek
+ Polohotové výrobky jsou vyráběny v čisté odrůdě
+ Přezky lze použít ve všech možných barvách
+ závorky mohou být stříbrné nebo černé
+ Kůže lze použít ve všech možných barvách
Problémy s prototypem:
- Vyšetření černé závorky trvá příliš dlouho
- Vzhledem k příliš pomalému testování se rychlost celého systému snižuje - Úhel spony by měl být ve vztahu k nejnižšímu okraji semihotového výrobku
jsou pod kontrolou. Toto není možné s aktuálním obrázkovým polem.
Požadavky stanice 3:
+ Zvýšit čas
+ Snížit pseudovýbor
Žádost o tuto žádost →