
Archiwum publikacji
Robotyczny transport ALG
Insight into a published application or lecture from the CRETEC archive.
Zawartość archiwum: Informacje odnoszą się do pierwotnego statusu publikacji. Proszę koordynować bieżące wykonywanie, zakres usług i dostępność z CRETEC.
Robotyczny transport ALG
Typ projektu:
Automotive
Data
2023
Wniosek
Istniejący End of Line Station ma być dalej zautomatyzowany.
Obecnie sytuacja polega na tym, że dwóch pracowników pracuje w ramach operacji trzech zmian wokół grupy ALG.
linia, zaopatrzona w korki i umieszczona w skrzynce transportowej.
Proces w tej chwili:
- MA 1 ustawia kilka korków
- MA 1 przykleja etykietę z wewnętrznym identyfikatorem do ładowarki
- system identyfikacji odczytuje etykietę i odblokowane urządzenie
- MA 1 usuwa ładowarki żurawiem
- MA 1 przekazuje dźwig MA 2
- MA 2 odczytuje ID przez skaner ręczny
- MA 2 zestaw korka
- MA 2 sprawdza optycznie różne funkcje
- MA 2 umieszcza ładowarkę w skrzynce wysyłkowej
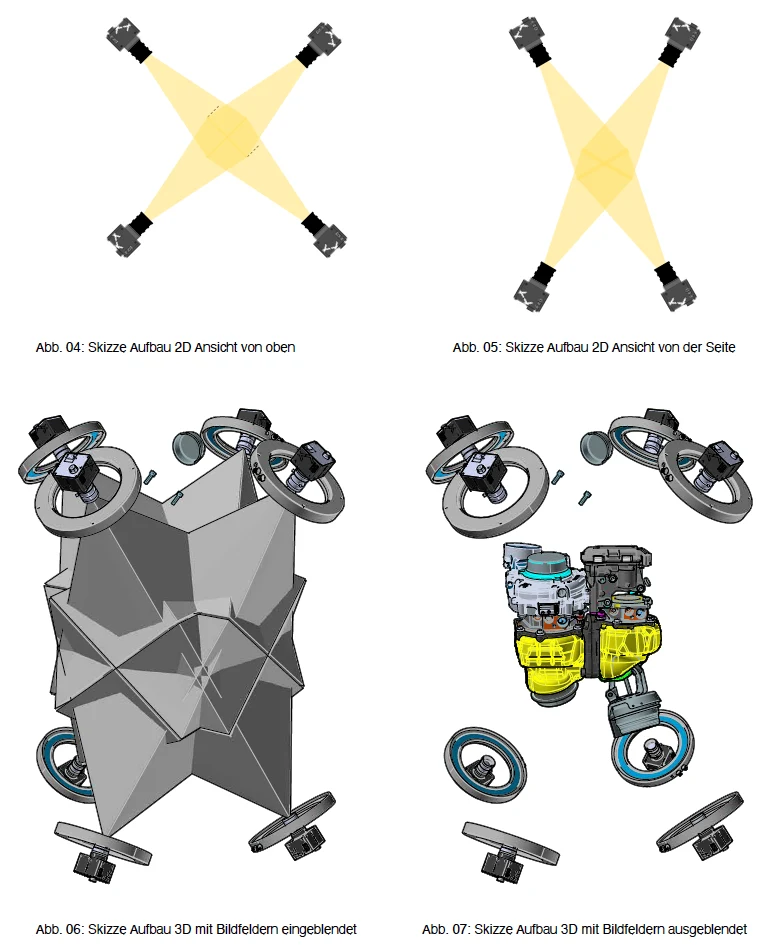
- Vision System odczytuje tabliczkę z nazwiskiem i kontroluje siedzenie każdego korka
Złącza elektryczne
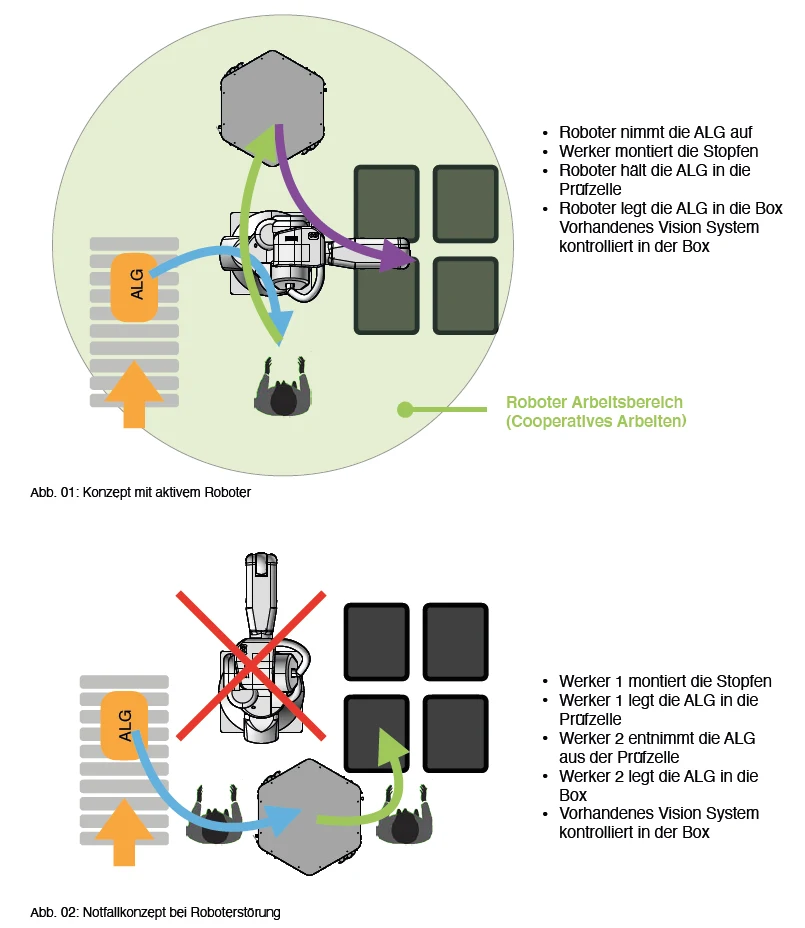
Proces celowy:
- Etykieta jest stosowana przez pracownika do ładowarki
- System ID odczytuje kod na etykiecie i rozpoczyna proces.
- Robot usuwa ładowarkę i przedstawia ją MA tak, że wtyczki są umieszczone
może być:
- MA ustawia korki
- Robot trzyma ładowarkę w komórce testowej
- Tam są wszystkie szczegóły.
- Robot wkłada ładowarkę do pudełka.
- Istniejący system VisionaryVision nadal dokumentuje kompletność pola
Wymagany rozwój jest realizowany wspólnie przez klienta i Cretec
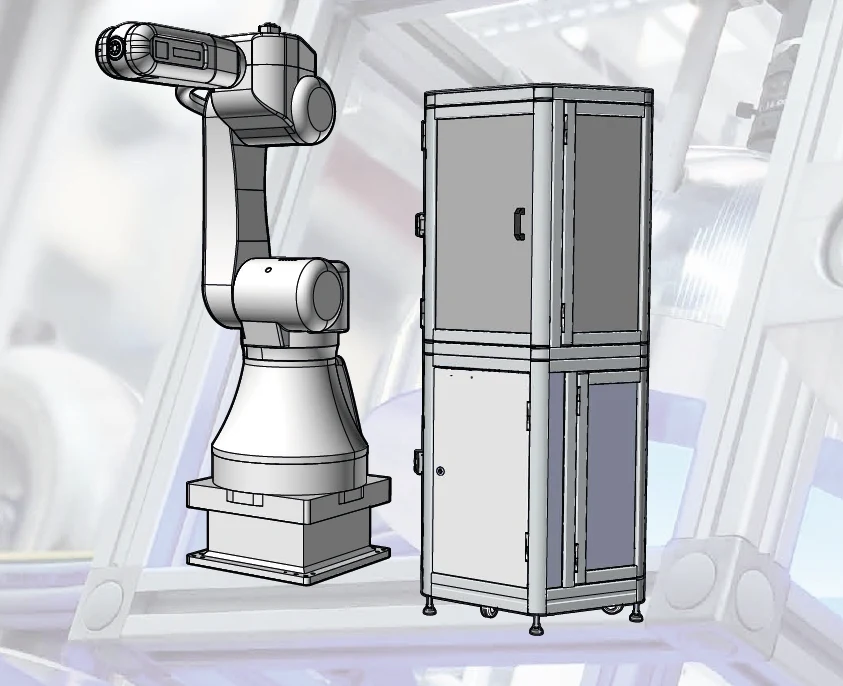
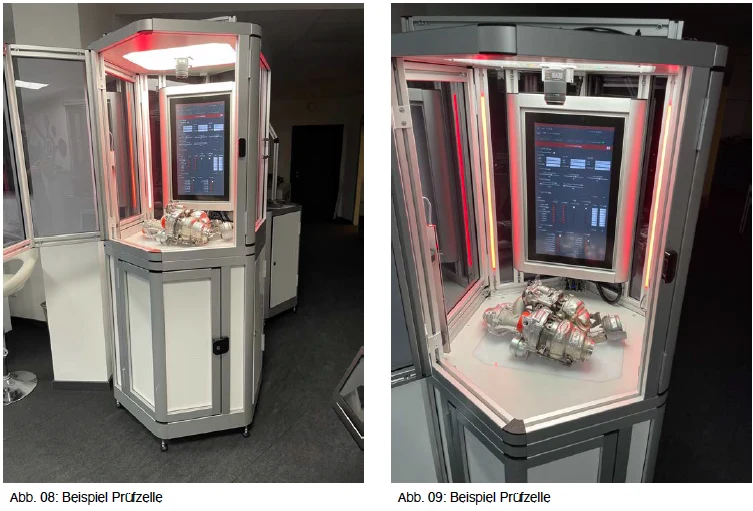
Cretec projektuje wymagany sprzęt, produkuje go i dostarcza klientowi
- Komórka testowa z kamerami i oświetleniem. komputer, itp.
- Roboty
- Konstrukcja swoista dla projektu
- Klient programuje robota i skrypty testowe
- CRETEC i klient wspólnie wprowadzają aplikacje w życie
Wniosek o wydanie niniejszego wniosku →