
Archív zveřejnění
Robotická manipulace s ALG
Insight do publikované aplikace nebo přednášky z archivu CRETEC.
Obsah archivu: Informace se vztahují k původnímu stavu publikace. Prosím, koordinujte současný výkon, rozsah služeb a dostupnost s CRETEC.
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
Robotická manipulace s ALG
Typ projektu:
Automotive
Datum
2023
Žádost
Stávající stanice End of Line bude dále automatizována.
V současné době jsou dva zaměstnanci pracující v třísměnném provozu kolem ALG.
řádek, opatřený zátkami a vložen do přepravního boxu.
Proces v tuto chvíli:
- MA 1 nastaví několik zátek
- MA 1 štítek s vnitřním ID na nakladač
- ID systém čte štítek a odemčené zařízení
- MA 1 odstraňuje nakladače jeřábem
- MA 1 ruce nad jeřábem na MA 2
- MA 2 čte ID ručně scanner
- MA 2 sety zátka
- MA 2 kontroluje manuálně opticky různé funkce
- MA 2 umístí nakladač do přepravního boxu
- Vision System čte jmenovku a ovládá sedadlo každé zátky
Napájecí konektory
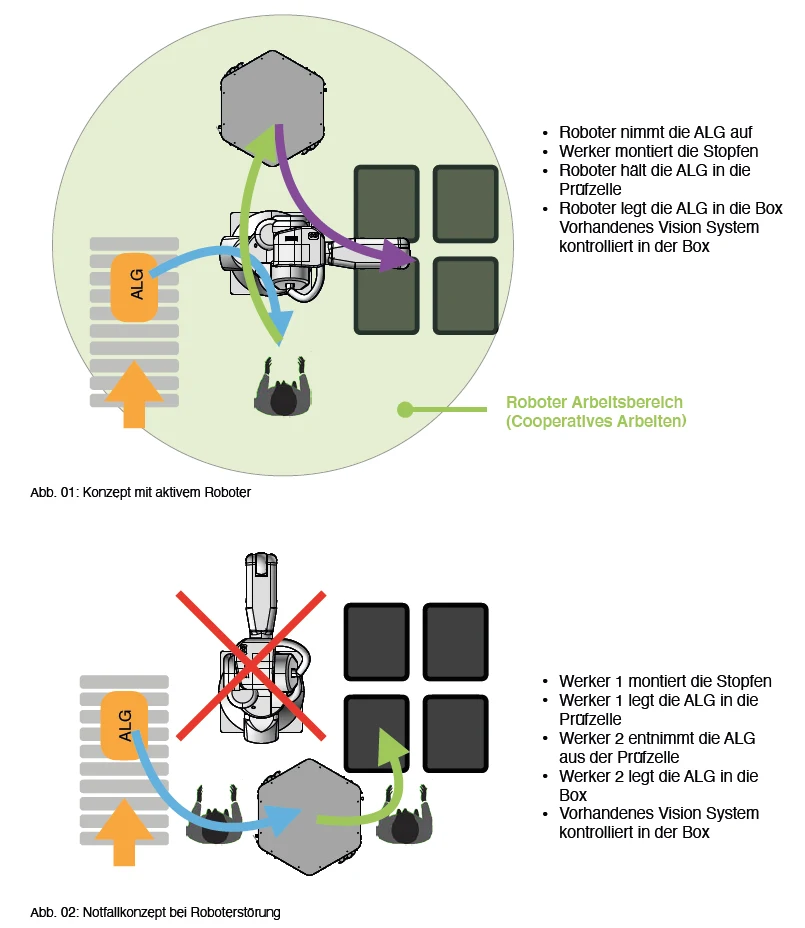
Cílový proces:
- Nálepka je aplikována zaměstnancem na nakladač
- Identifikační systém čte kód na štítku a začíná proces.
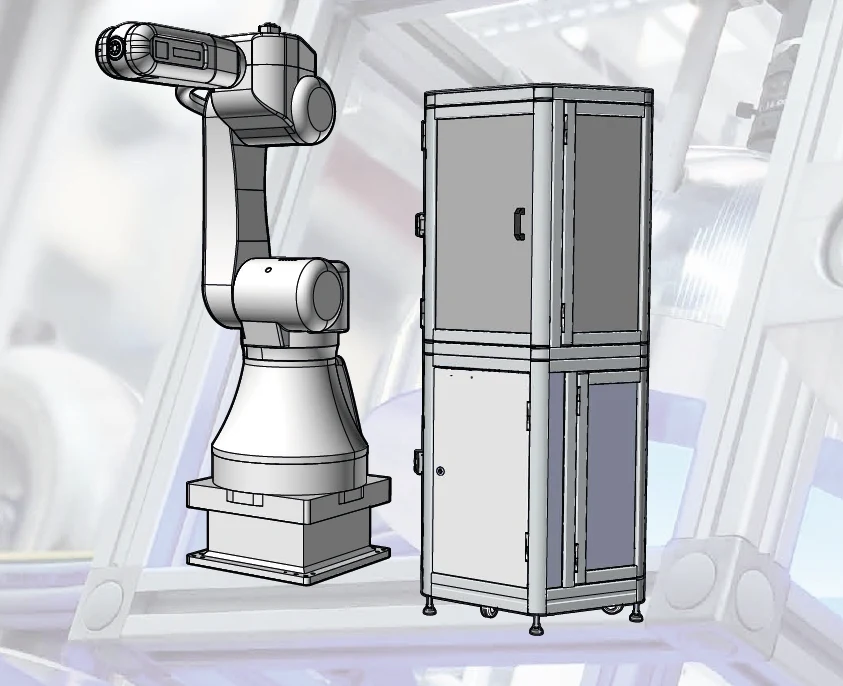
- Robot odstraní nakladač a představí ho MA tak, aby zástrčky jsou umístěny
mohou být:
- MA nastavuje zátky.
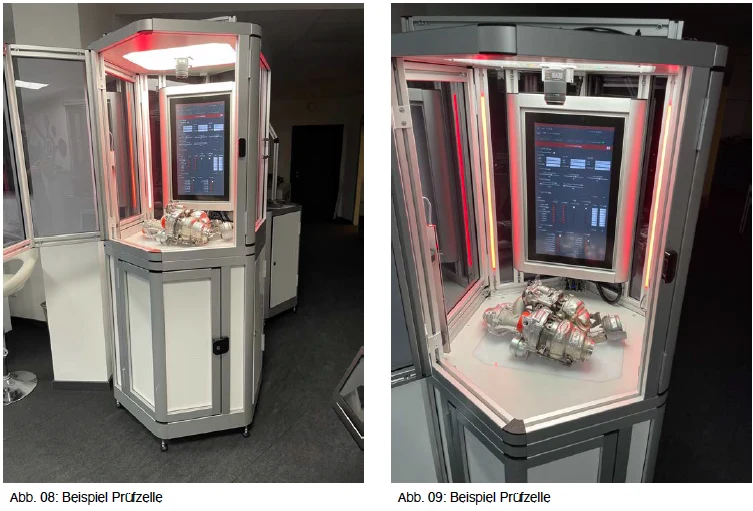
- Robot drží nakladač ve zkušební buňce
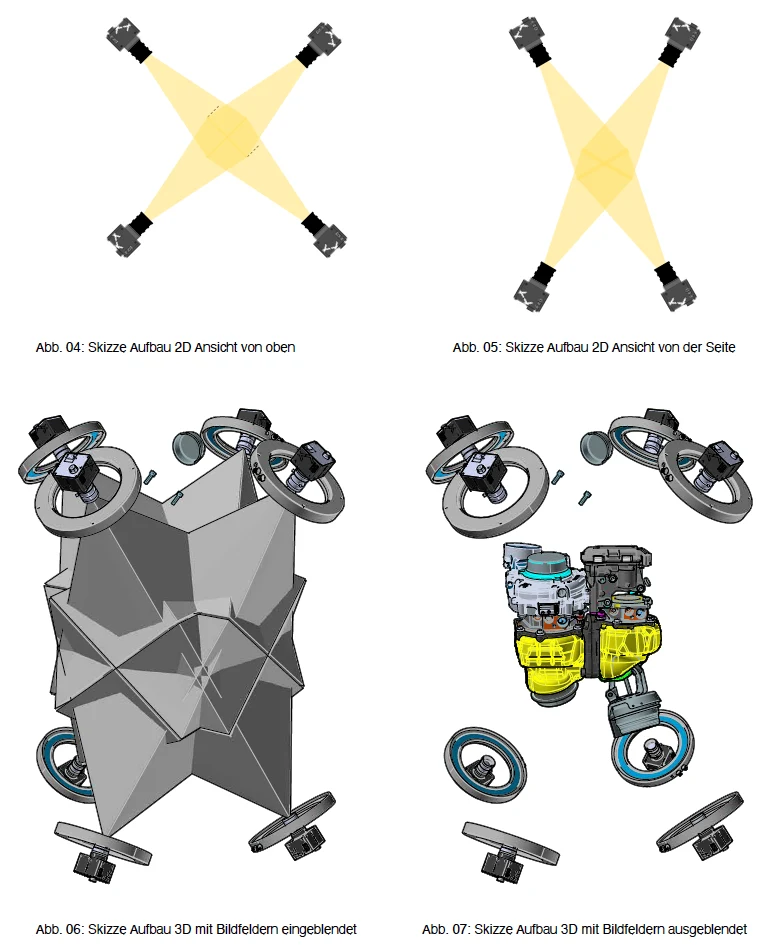
- Tam jsou všechny detaily zkontrolovány
- Robot dává nakladač do krabice.
- Stávající VisionaryVision systém pokračuje dokumentovat úplnost v kolonce
Požadovaný vývoj pro to provádí společně zákazník a Cretec
Cretec navrhuje požadovaný hardware, vyrábí ho a dodává zákazníkovi
- Testovací buňka s kamerami a osvětlením.
- Roboti.
- Projekt- specific gripper
- Zákazník programuje robot a testovací skripty
- CRETEC a zákazník společně zprovoznili aplikace
Žádost o tuto žádost →