
Arquivo de publicação
Movimentação robótica de ALG
Insight em uma aplicação publicada ou palestra do arquivo CRETEC.
Conteúdo do arquivo: A informação refere-se ao status da publicação original. Por favor, coordene a execução atual, o escopo dos serviços e disponibilidade com CRETEC.
Movimentação robótica de ALG
Tipo de projeto:
Automotive
Data
2023
Pedido
A estação de fim de linha existente deve ser ainda mais automatizada.
A situação actual é que há dois empregados a trabalhar numa operação de três turnos em torno do ALG de
linha, fornecida com rolhas e inserida na caixa de transporte.
Processo neste momento:
- MA 1 coloca várias rolhas
- MA 1 etiqueta sticks com identificação interna para o carregador
- Sistema de identificação lê etiqueta e dispositivo desbloqueado
- MA 1 remove carregadores por guindaste
- MA 1 mãos sobre o guindaste para MA 2
- MA 2 lê ID por scanner manual
- Tampa MA 2
- MA 2 verifica manualmente para diferentes características
- MA 2 coloca carregador na caixa de transporte
- Sistema de visão lê a placa e controla o banco de cada rolha
Conectores de potência
Processo Objectivo:
- O rótulo é aplicado pelo funcionário ao carregador
- O sistema de identificação lê o código na etiqueta e inicia o processo.
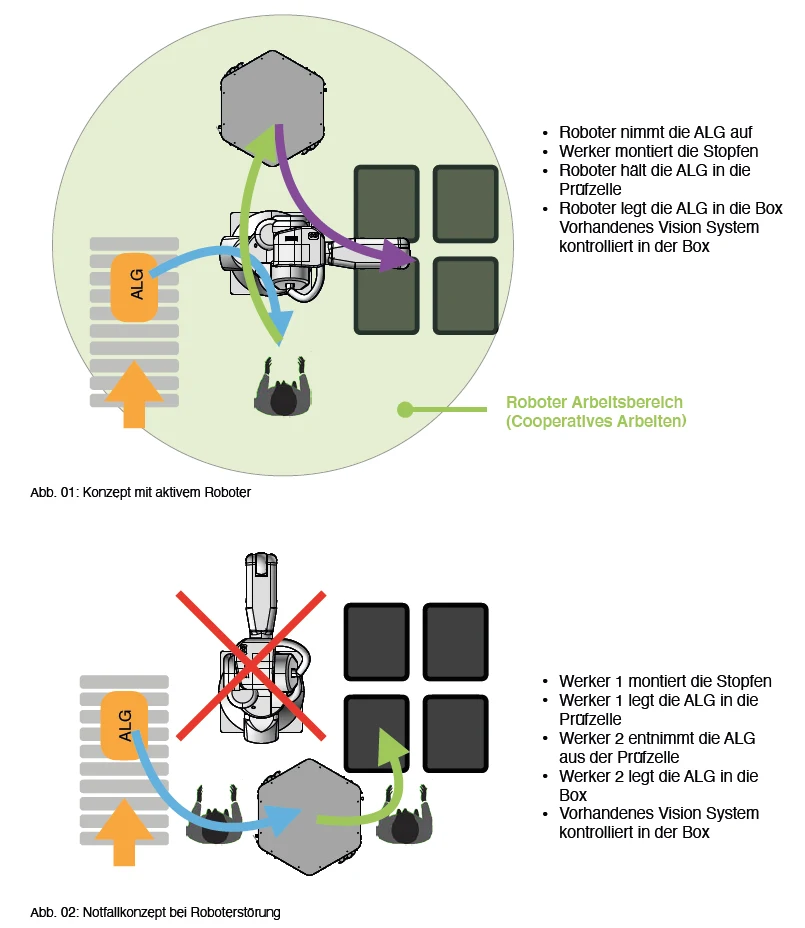
- O robô remove o carregador e apresenta-o ao MA para que os plugs são colocados
podem ser:
- O MA fixa as rolhas
- O robô segura o carregador na célula de teste
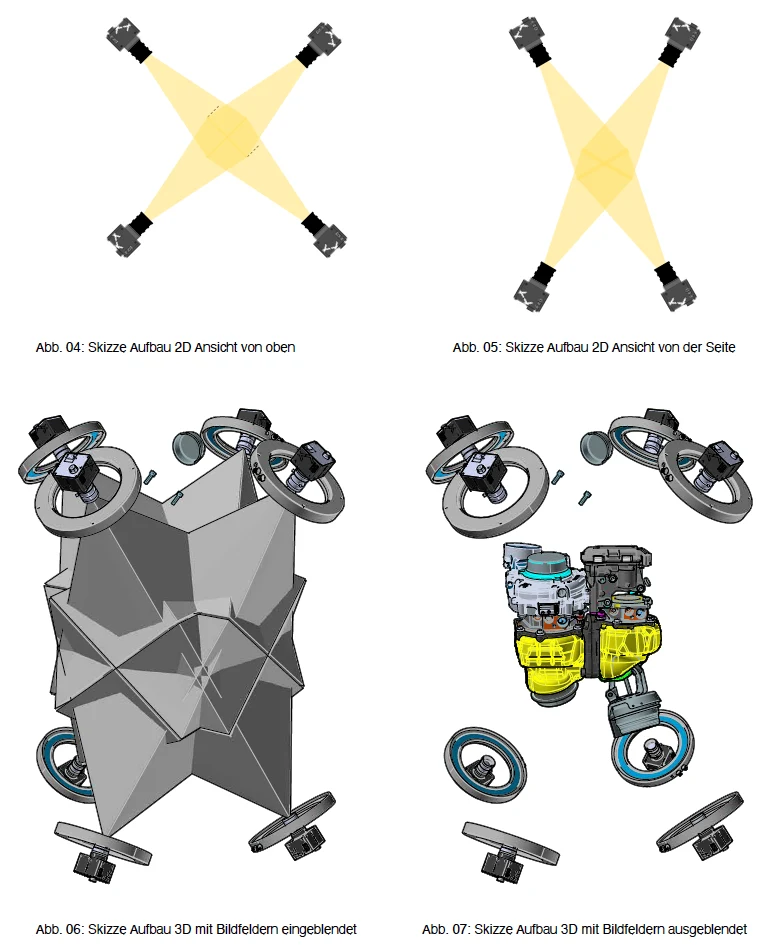
- Ali todos os detalhes estão verificados.
- O robô coloca o carregador na caixa.
- O sistema VisionaryVision existente continua a documentar a completude na caixa
O desenvolvimento necessário para tal é realizado conjuntamente pelo cliente e Cretac.
Cretac projeta o hardware necessário, fabrica-o e entrega-o ao cliente
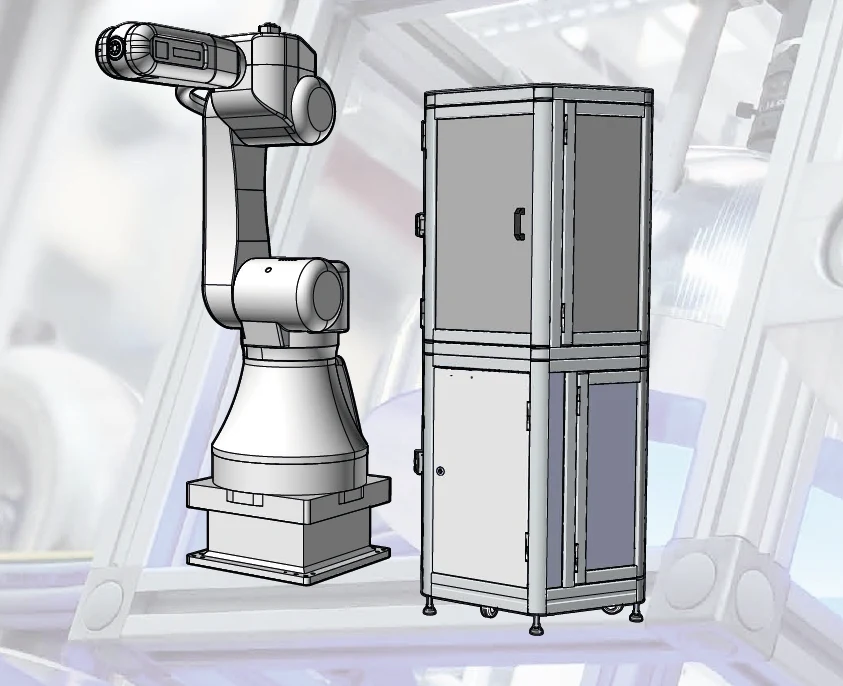
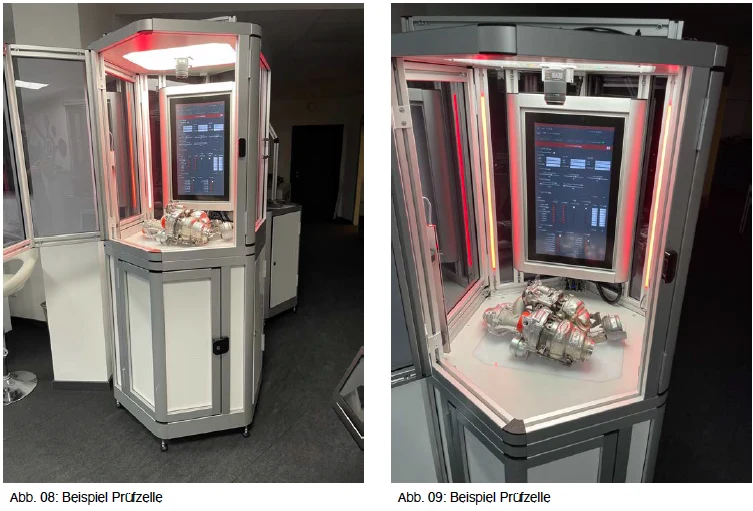
- Célula de teste com câmeras e iluminação. computador, etc
- Robôs
- Garra específica do projecto
- O cliente programa o robô e os scripts de teste
- A CRETEC e o cliente põem em funcionamento as candidaturas em conjunto
Pedido para esta aplicação →