
Yayın arşivleri
Otomotiv tornalanmış parçalarının üretimi ve kalite kontrolü
CRETEC arşivinden yayınlanan bir uygulama veya ders içine gir.
Arşiv içeriği: Bilgi orijinal yayın durumuna atıfta bulunur. Lütfen mevcut yürütmeyi, CRETEC ile hizmet ve erişilebilirlik kapsamını koordine edin.
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
 Görüntüyü aydınlatın ↗
Otomotiv tornalanmış parçalarının üretimi ve kalite kontrolü
Project type:
Automatisation
Tarih Tarihi
2019
1 Gereklilik
Müşteri, makinelerle karmaşık dönüm ve değirmen parçaları üretmektedir. Bir otomotiv müşterisi için, parçaları döndükten sonra, dönüm/milling merkezinden serin bir banyoya düştükten sonra şimdi tamamen otomatik olarak kaldırıldı, kuru ve kontrol edildi. Buna ek olarak, bu geri dönüş parçaları, gümüşten sonra doğru tip ve parça sayısı için ayrı bir istasyonda tekrar kontrol edilir.
Station1:
Kontrol yapılmalıdır: - Doğru çapında
- Dalgalamadan Özgürlük
- Doğru uzunluk
Bu makinelerden biri şimdi otomatik olacak, ambalaja dönmekten. Her hafta, makinede üretilen yaklaşık 20.000 parça.
Otomasyonun geçmişi, makinedeki test örneklerinin geri gönderildiğidir / daha sık hata yapılır, çünkü teslimatlarda yanlış tipler var. Bu nedenle, şu anda 1.5 çalışan yapar.
Müşteri tarafına kanıt yükümlülüğünü değiştirmek için. Müşteri üretim süreci için bir test protokolü gerektiriyorsa.
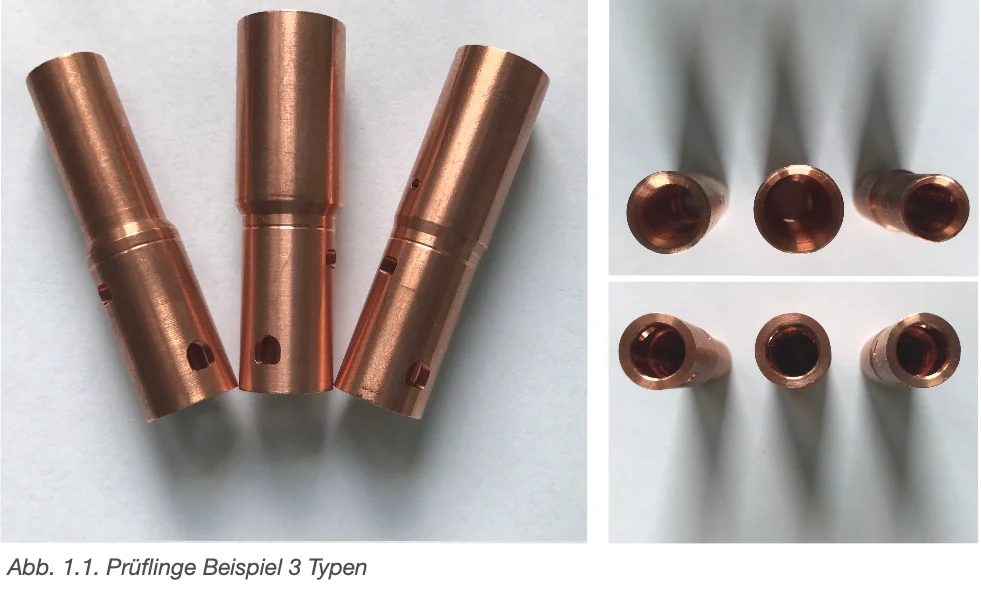
Test örneklerine göre, sadece bir tarafta ve dış iç korozyonda farklı olduklarını belirtmek gerekir. Bu parametreler aynı zamanda türü belirlemek ve sıralamak için de kullanılacaktır (belir 1.1).
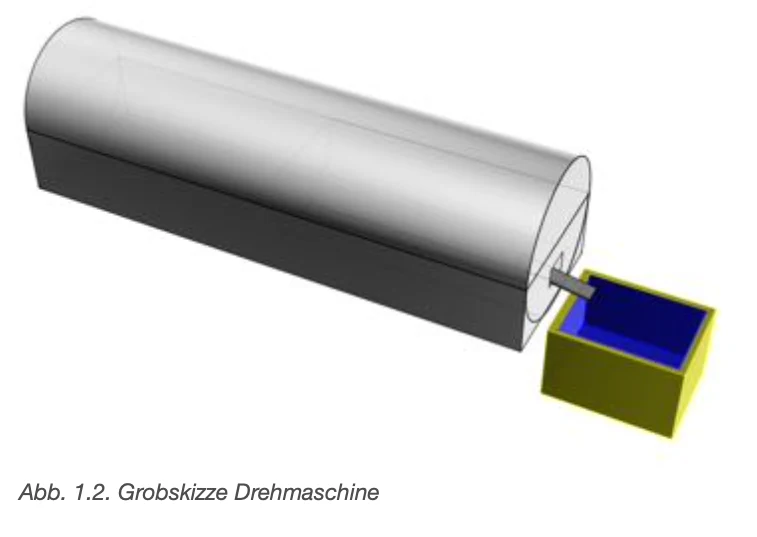
Üretim sürecinin gerçek durumu aşağıdaki gibidir. Şekil 1.2'de makinenin kaba yapısını görebilirsiniz. Test örnekleri döndüğünde, sıvı ile küçük bir sarı kutuya düşerler (işlem aşaması 1).
Test örneği daha sonra bir işçi tarafından kaldırıldı, kuru (çalışma adım 2) ve aynı zamanda içte çip olup olmadığını kontrol eder (işlem aşamasında 3). Daha sonra, işçi önceden tanımlanmış bir taşıma kutusu (iş adım 4) test örnekleri ile donatır (kesinlikle).
Bu şimdi gümüşe gidiyor.
İstasyon 2
İşte, geri dönüş parçaları 500 parçalı torbalarda toplu malzeme olarak geri döndü. Şu anda, dönüş parçaların tipini ve yüksekliğini kontrol etmek için bir çıraklığa el koyarlar. Daha sonra bir çantada sayılır ve yeniden paketlenirler.
İstasyon 1
Çalışma Adım 1 (removal)
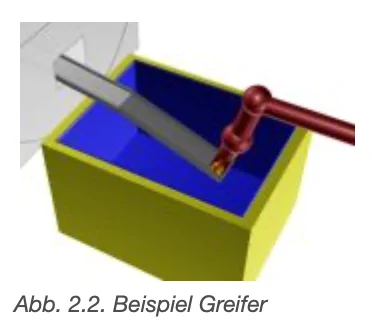
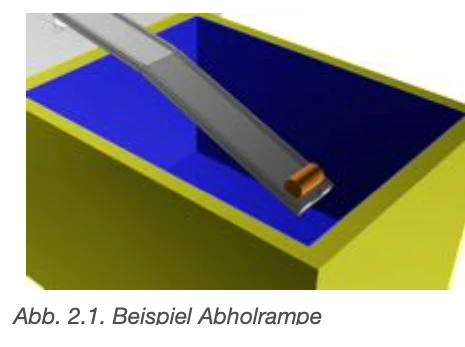
Bu, test örneklerinin suda tanımlanmış bir pozisyonda çözülmesi gerektiği gibi çözülebilmelidir, böylece bir robot tarafından ele alınabilir ( Şekil 2.2’ye bakınız). Örneğin, test parçasının bir dura doğru yuvarlandığı için tekrar bir rampa oluşturabilir ve sonra duvarda tanımlı bir şekilde yalan söyleyebilirsiniz. (List 2.1.)
Çalışma adım 2 (kuruluş)
Fig. 2.2. Öpücüklerin Örnekleri
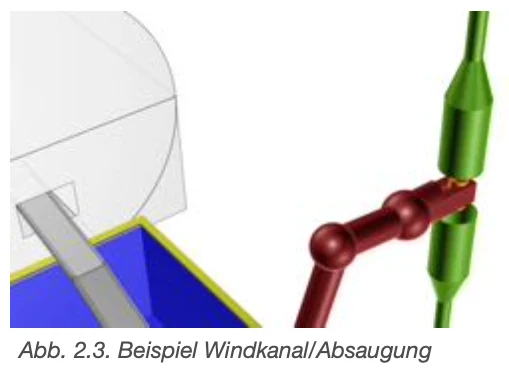
Test örneği robot tarafından döndürülür ve bir tür rüzgar tüneli/extraction (bakınız Şekil 2.3).
Çalışma adım 3 (çip ve tip test)
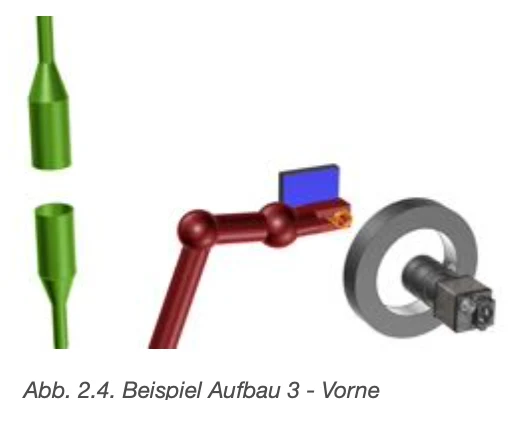
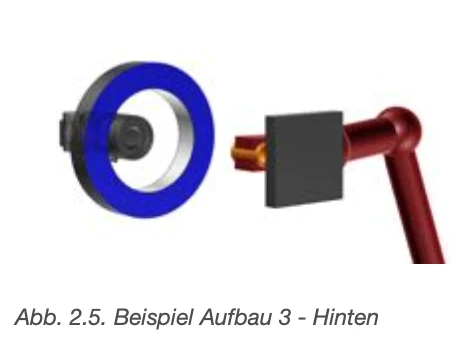
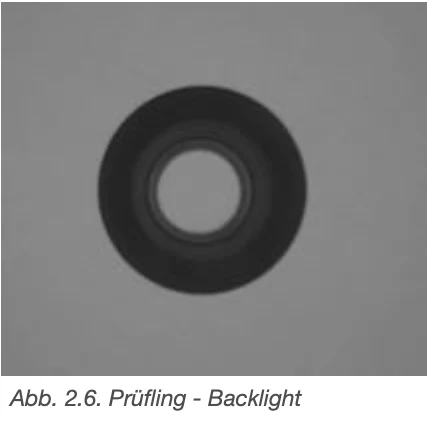
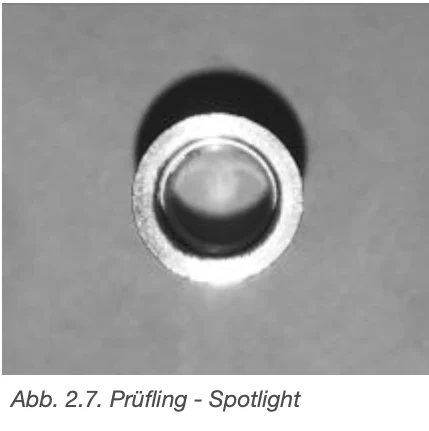
Test parçası robot tarafından döndürülür ve kameranın önünde tutulur. İşte, yansıyan ışık türü belirleniyor ve test örneğindeki çipler kontrol ediliyor (yaklaşık 2.4.-2.7).
Working step 4 (assembly)
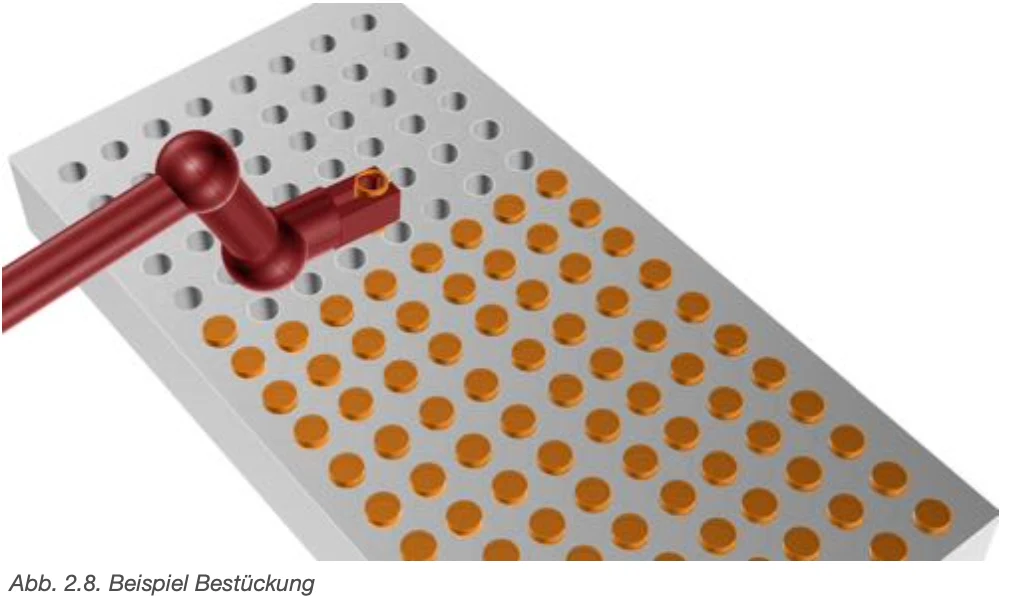
Test örneği rotasyonuna bağlı olarak, şimdi ulaşım kutusunda yerleştirilir. Aynı zamanda, robot zaten test örneklerini nereye koyduğunu hatırlıyor ve her zaman bir sonraki nest alıyor. (See Figure 2.8.)
Nakliye kutusu dolduğunda, bir mesaj/signal verilir ve çalışan kutuyu veya slaytçıyı değiştirmek zorundadır ve yeni bir boş kutu montaj için ileriye doğru ilerliyor.
İstasyon 2
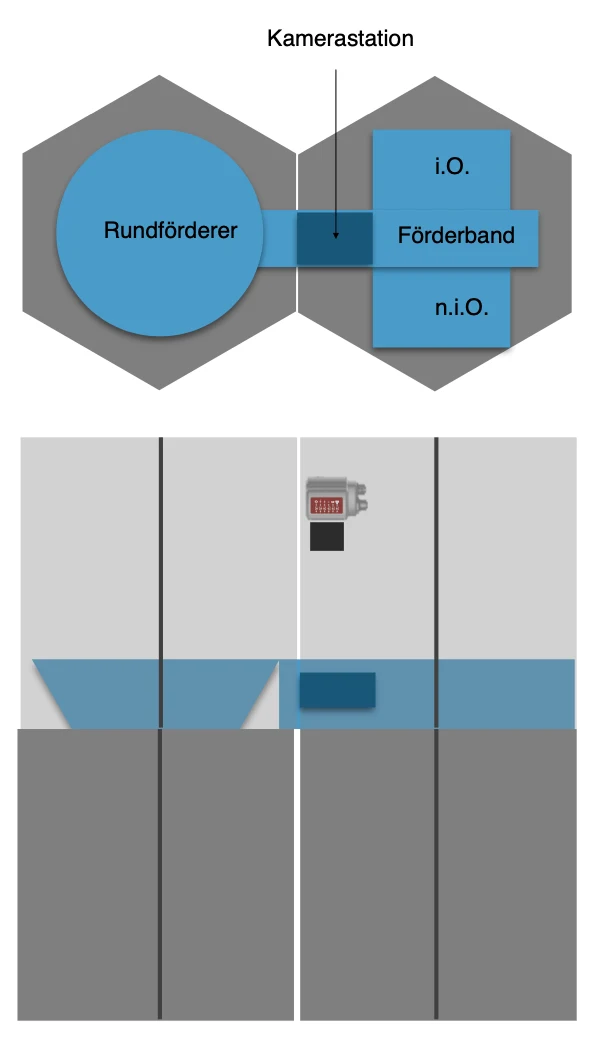
Çarpıcı parçalar bir tencereye dökülüyor. Bu potdan itibaren, mümkün olacak
Bir kamera istasyonunu geçen konveyör kemeri.
Bu istasyonda, parçalar çapı ve uzunluk için kontrol edilir ve yumuşak bir tane ile iyi ve kötü parçalara ayrılır.
Ayrıca, iyi parçalar sayılıyor, böylece çanta her biri 500 parçadan sonra kapatılabilir.
Bu uygulama için talep →