
出版档案
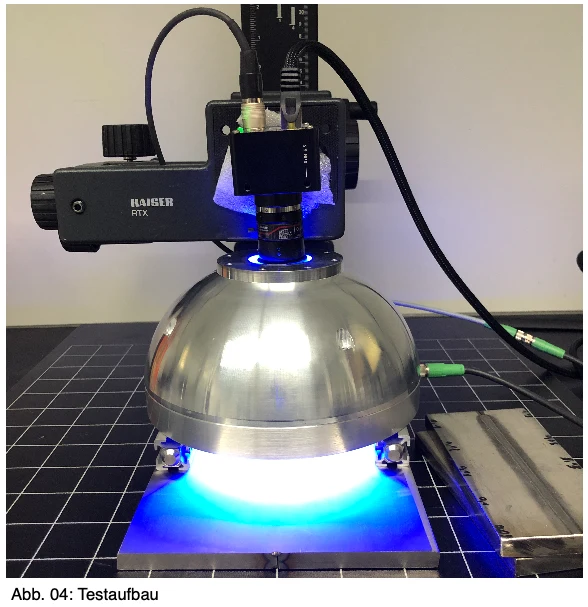
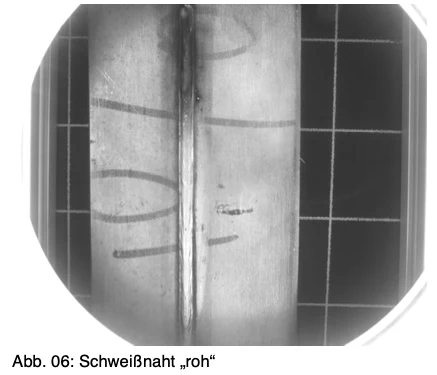
利用 2D 相机检测焊缝
从CRETEC档案中深入到一个已出版的应用程序或讲座中.
存档内容:信息是指原始出版状况. 请与CRETEC协调目前的执行、服务范围和提供情况。
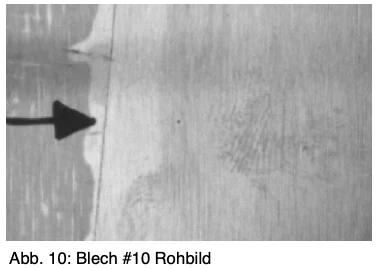
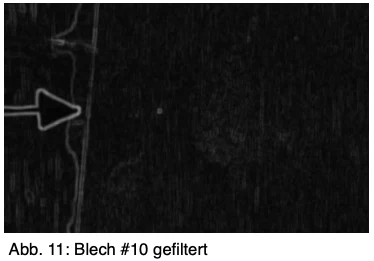
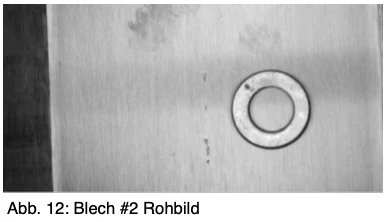
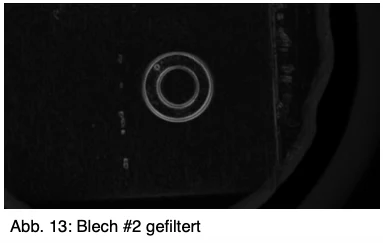
利用 2D 相机检测焊缝
项目类型 :
Automatisation
日期
2019
1. 要求
在激光焊接系统中 焊接缝要测试各种特性
所需经费
构成部分
• 激光焊接的不锈钢圆柱(圆形缝合,根部内侧)
• 直径2000-4000毫米 - > 圆形6.3米 - 12.6米
2. 任务:
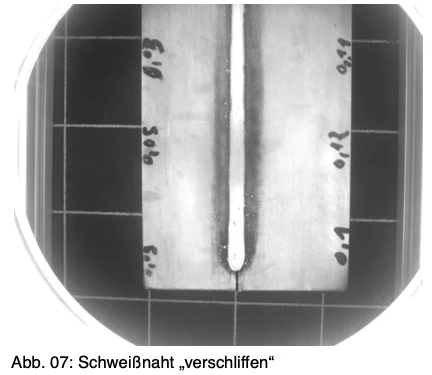
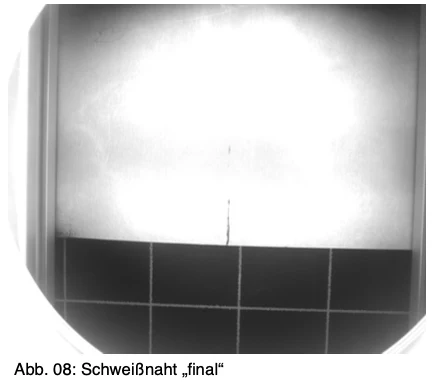
2.1 扫描和评估焊接后再磨碎根面 2.1.1 测量值
• 根的目前高度
• 根部最大高度
• 根部最小高度
• 根部中等高度
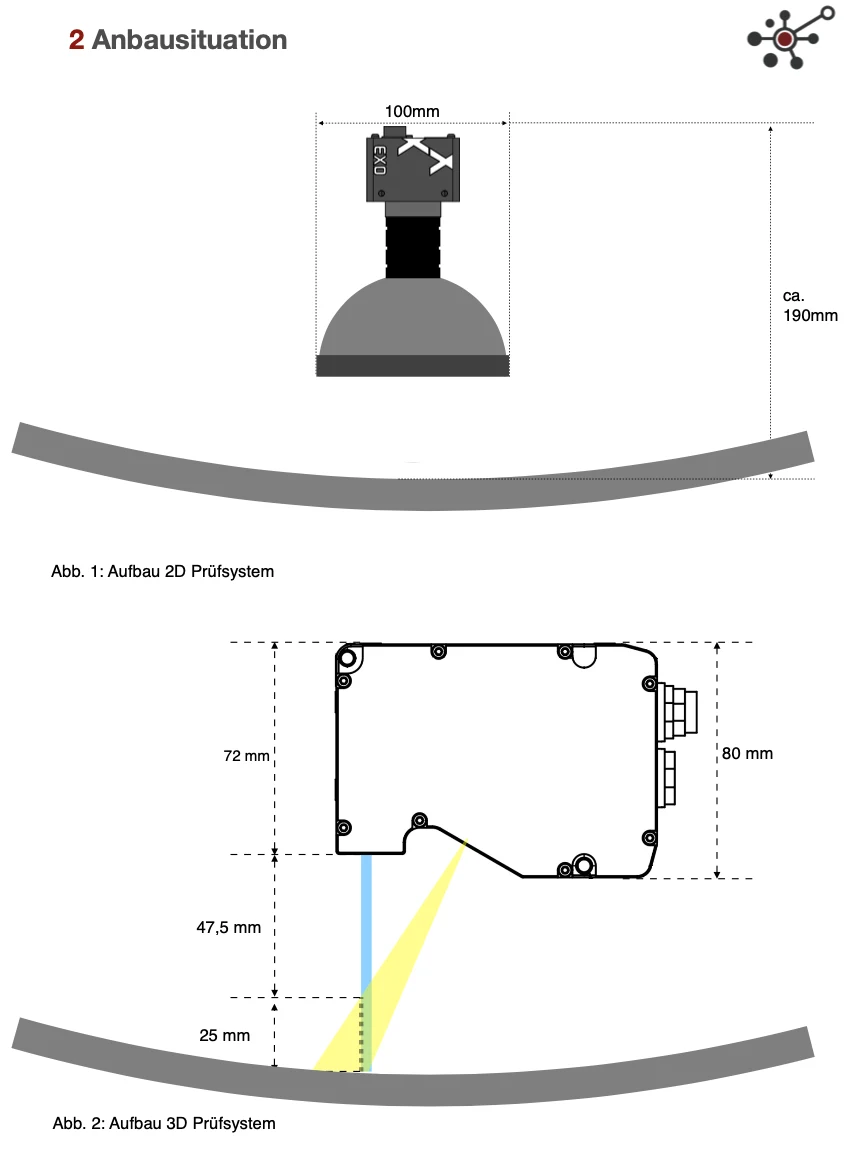
注意 使用二维测试系统 高度和宽度无法测量 宽度测试是可能的。 有可能 可能吧 说不定 然而,就本《联邦宪法》而言,所有4点都被拒绝。
2.1.2 可选的三维测试系统(激光三角仪)
• 采用3D激光三角测量系统的当前根高度
• 根部最大高度达到要求的点数
• 根部最小高度
• 根部中等高度
2.2 研磨后,扫描和评估根侧的焊接 2.2.1 测量值
• 不平衡(根基尚未消失) 不平衡、抑郁(离地太多)
• 地面孔(BHT)+位置
• 焊接喷洒(BHT)+位置
2.2.2 可选三维测试系统
• 不均匀(根基尚未消失)
• 不均匀、抑郁症(磨光过多)
• 地面孔(BHT)+位置
• 焊接喷洒(BHT)+位置
3 - 分辨率/测量范围
检查不平衡情况需要3D系统。 毛孔和焊接的溅射可以使用2D系统进行测试.
通过3D激光三角测距系统,可以满足要求的点数
• 测距缝合中心+-4厘米=80毫米
• 溶液0.1毫米x0.1毫米X 0,1毫米孔口必须可靠地探测
• 最大速度组件。 25 m/ min. (用于测量驱动器~5 m/ 分钟) 该系统设计为测量驱动器,其长度为5 m/ min.
4 - 职能
• 通过Profinet与高层控制进行沟通
• 开始/停止获取计量数据
• 实况简介显示
• 对计量值进行自动评价
• 自动储存计量值/评价
• 如果计量值是储存而非评价,所储存的计量值必须是
可装入评价软件。
• 评价经计量的数值,并参照纵向方向的立场
• 反馈部分I.O./未另作规定。
• 通过激光或通过Profinet控制或定位探测
递增发射机输入
• 储存空间2周,每部分45分钟(14天x32个部分=448项记录)
• 内存满时自动存储日志(可选择自动存储)
两周后删除
• 显示多达10个缺陷(附有位置参考)
请求提出本申请 →