أرشيف النشر
السيطرة على جودة السيارات الكهربائية
نظرة عامة على التطبيق المنشور أو محاضرة من أرشيف CRETEC.
محتوى الأرشيف: تتعلق المعلومات بموقف النشر الأصلي. يرجى التصويت على الإصدار الحالي، نطاق الخدمة، وتوافرها مع CRETEC.
 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
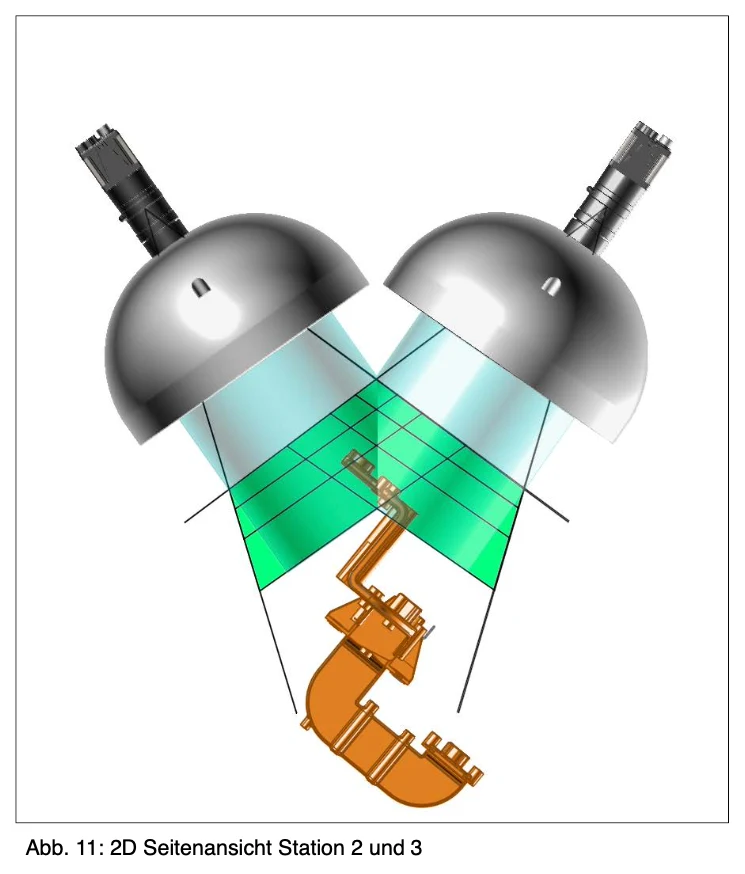 زيادة الصورة
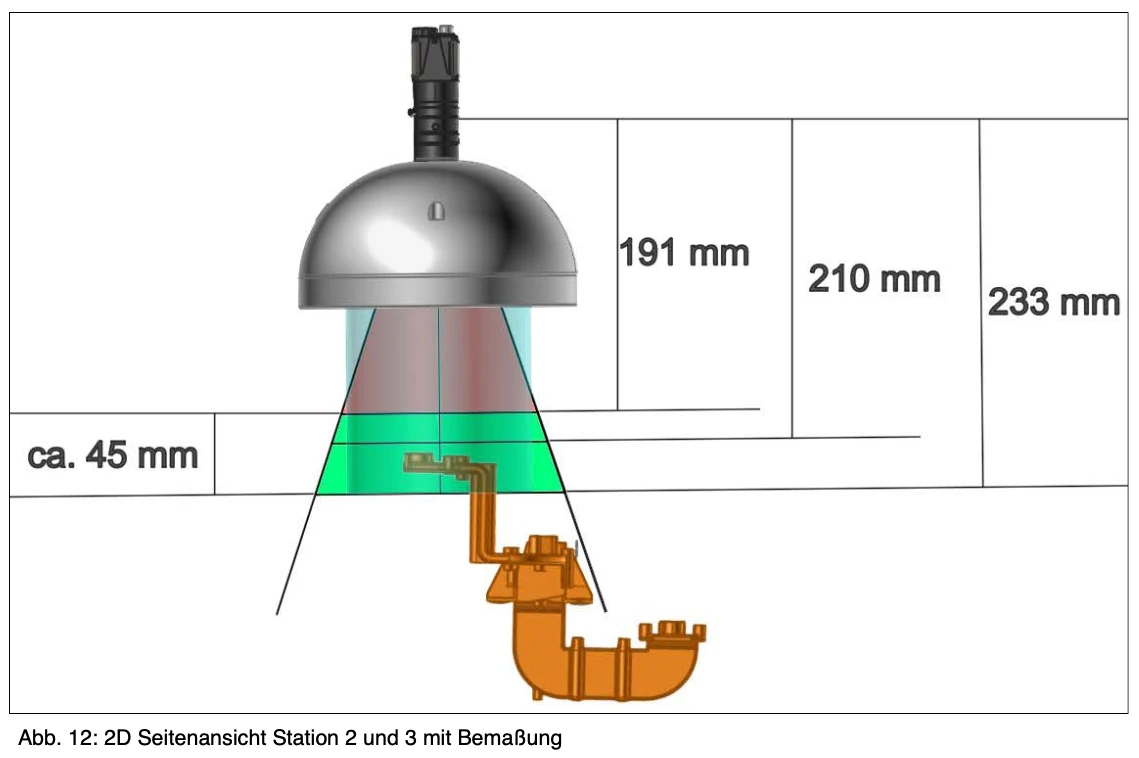 زيادة الصورة
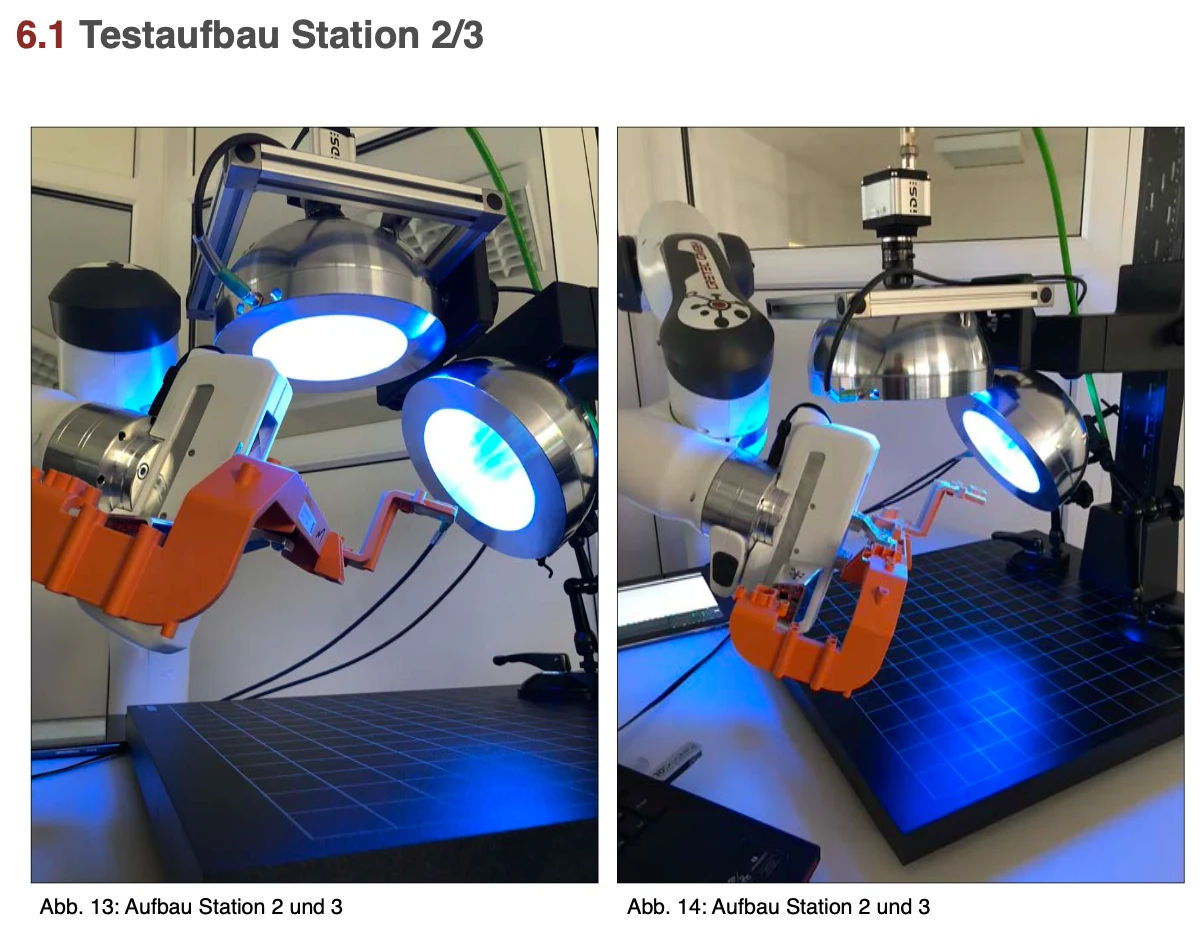 زيادة الصورة
 زيادة الصورة
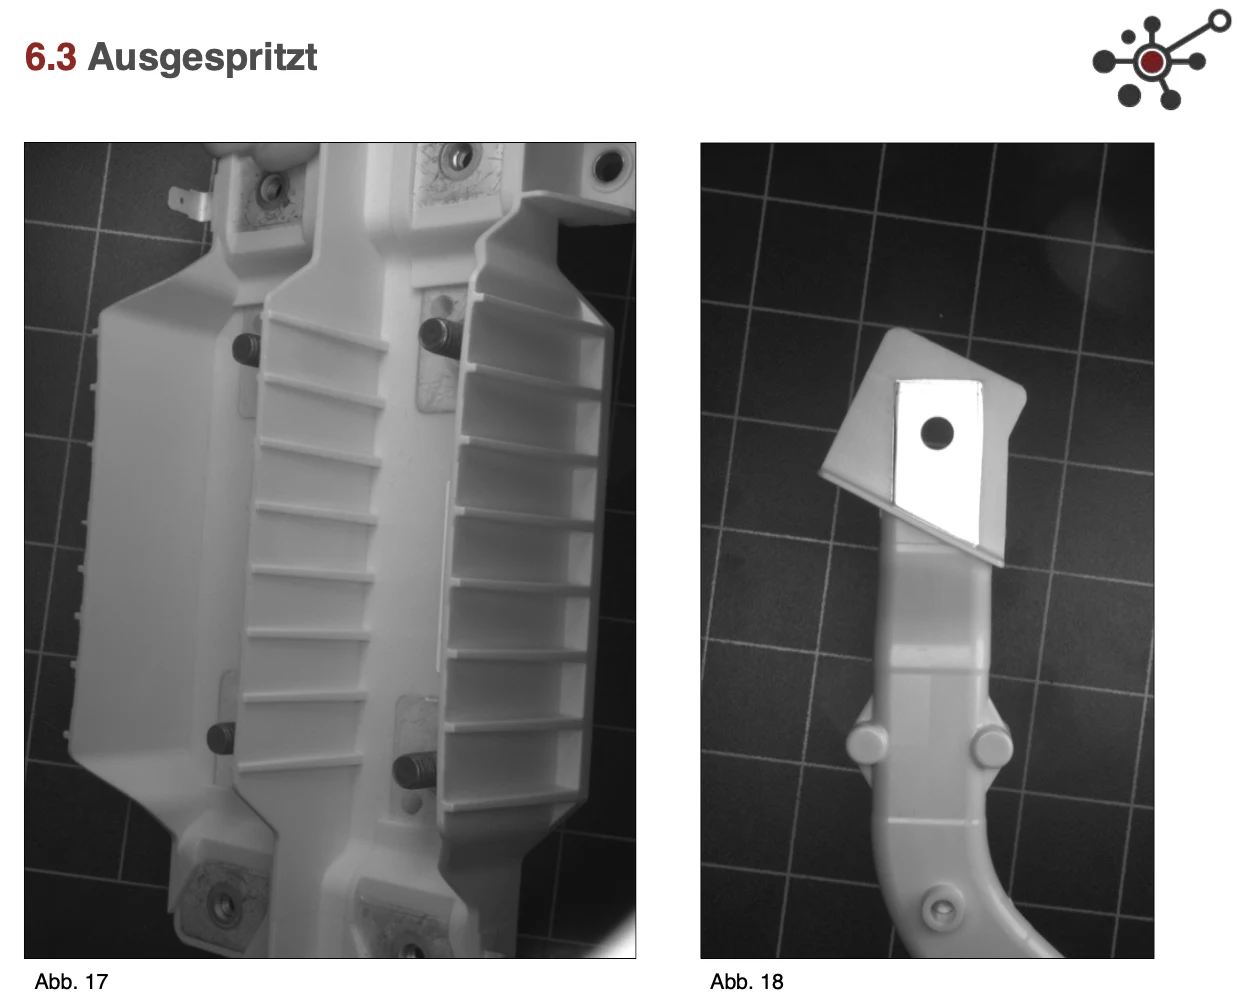 زيادة الصورة
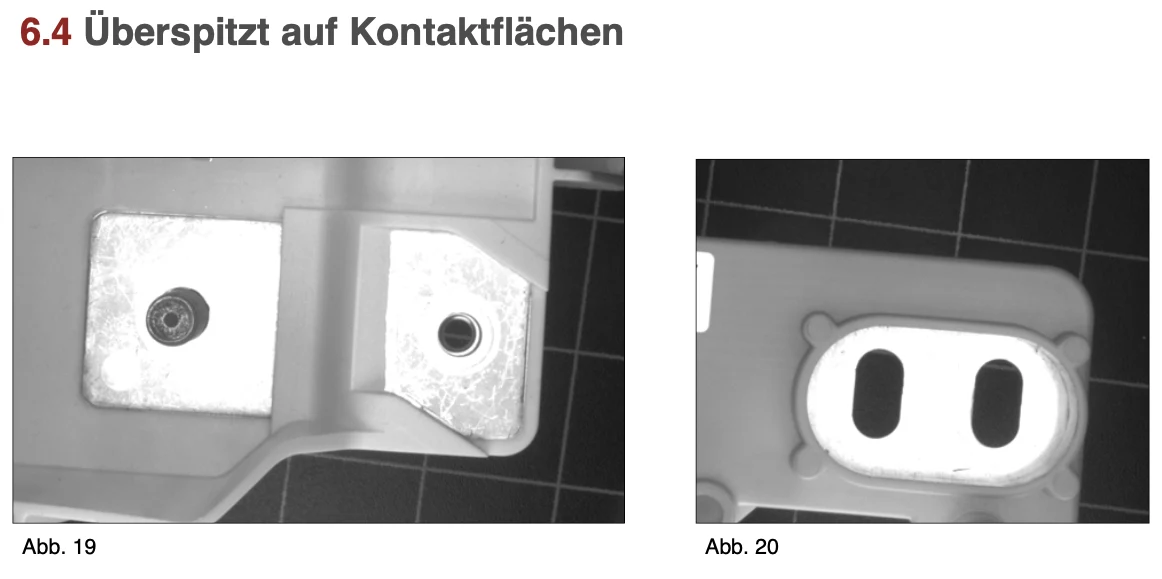 زيادة الصورة
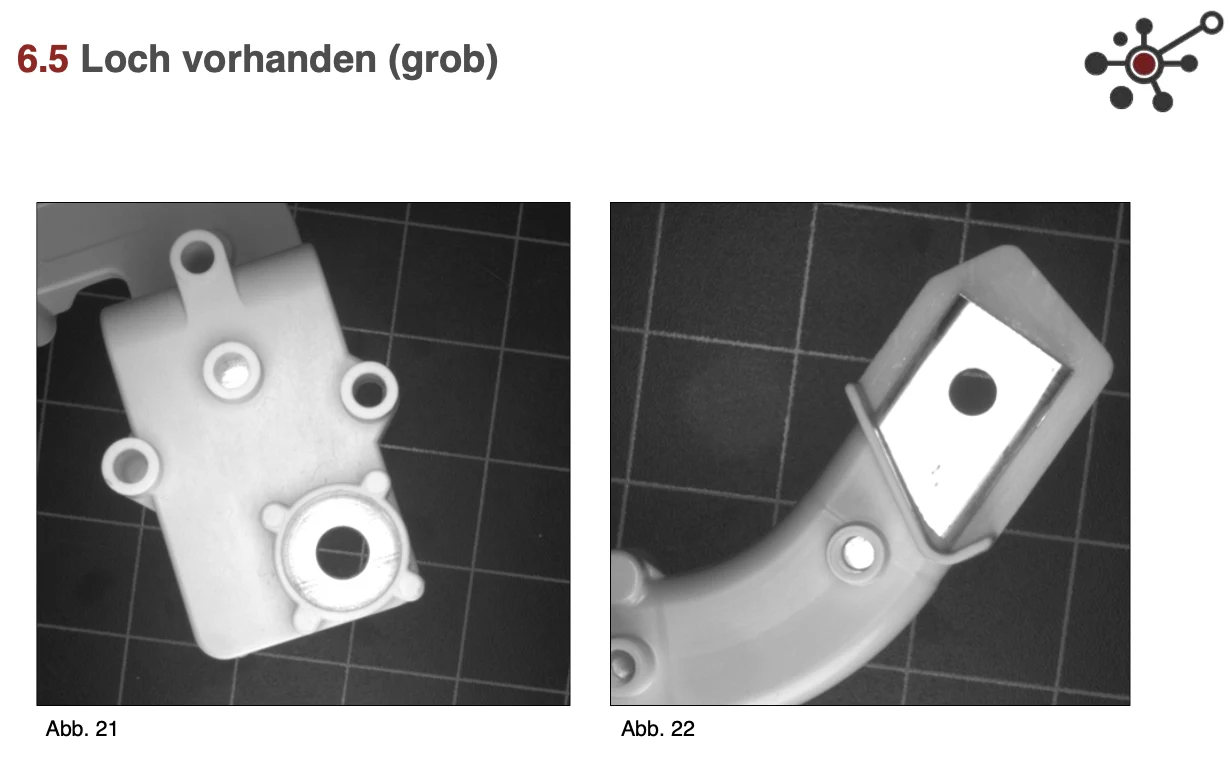 زيادة الصورة
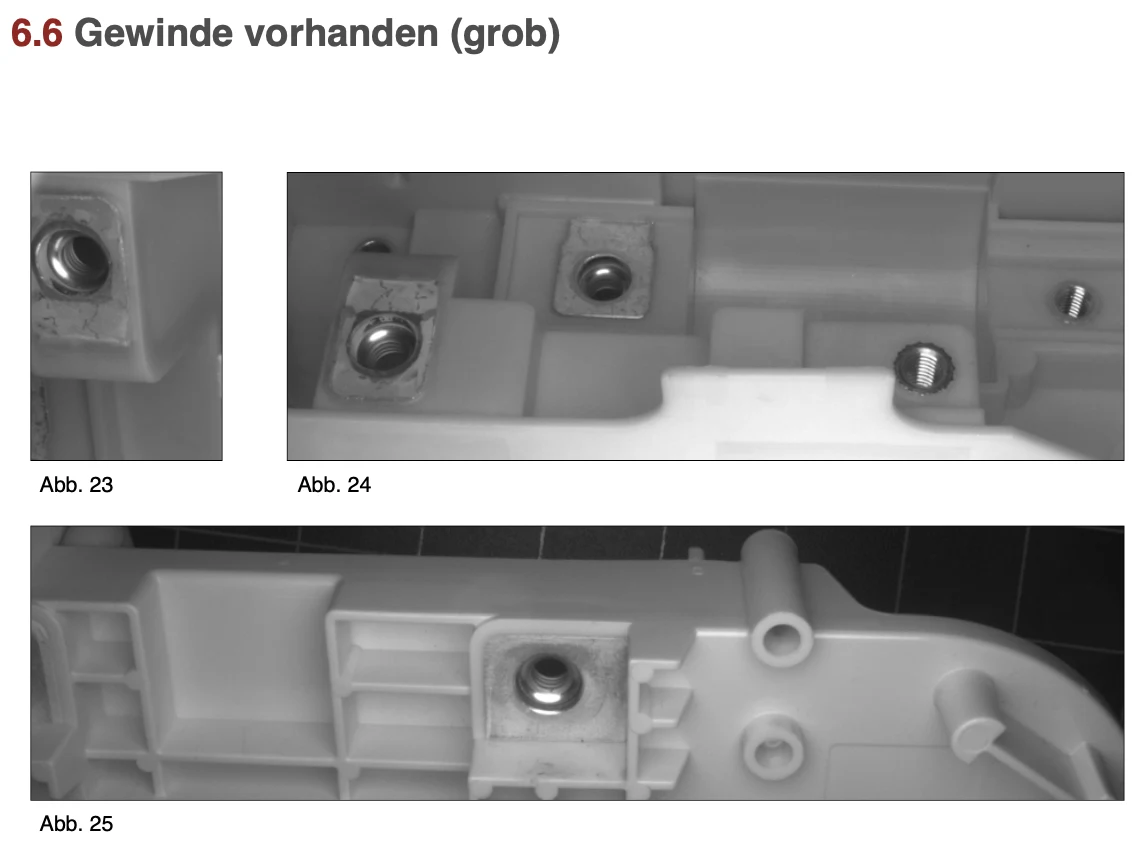 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
 زيادة الصورة
السيطرة على جودة السيارات الكهربائية
نوع المشروع :
السيارات
التاريخ
2018
1 - طلب
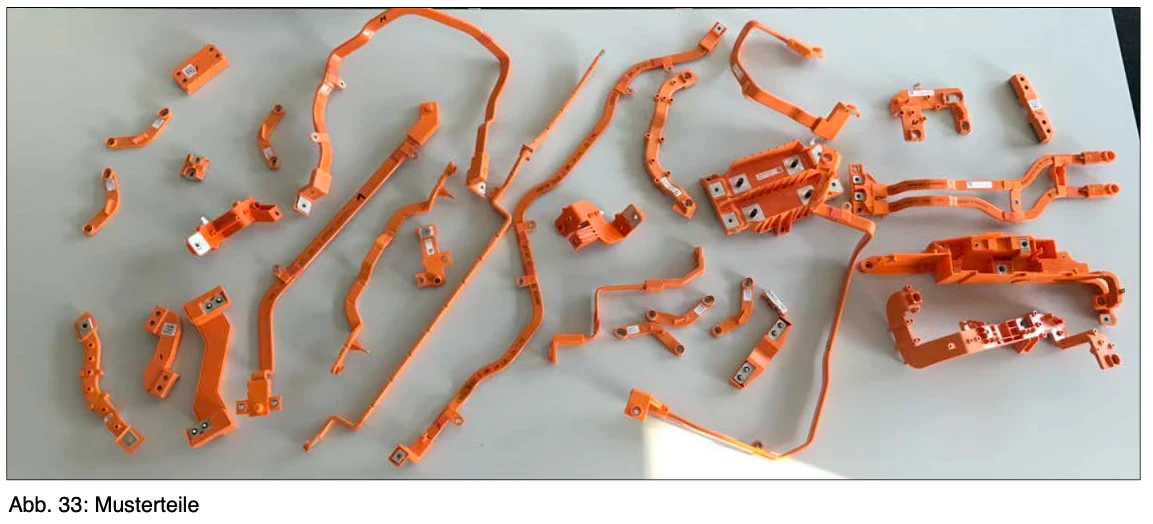
يقوم العميل بإنشاء مصنع يقيس 43 مكونات على حالة البصرية والميكانيكية والكهربائية.
يتم تقسيم التحكم البصري إلى محطة 4 (3 مختلفة جسديا).
يتم تشكيل النتيجة الإجمالية في SPS.
لم يتم تحديد حجم الخطأ من قبل العميل النهائي (فقط التحقق والتحقق، لا قياس).
كل جزء لديه معايير الاختبار المختلفة.
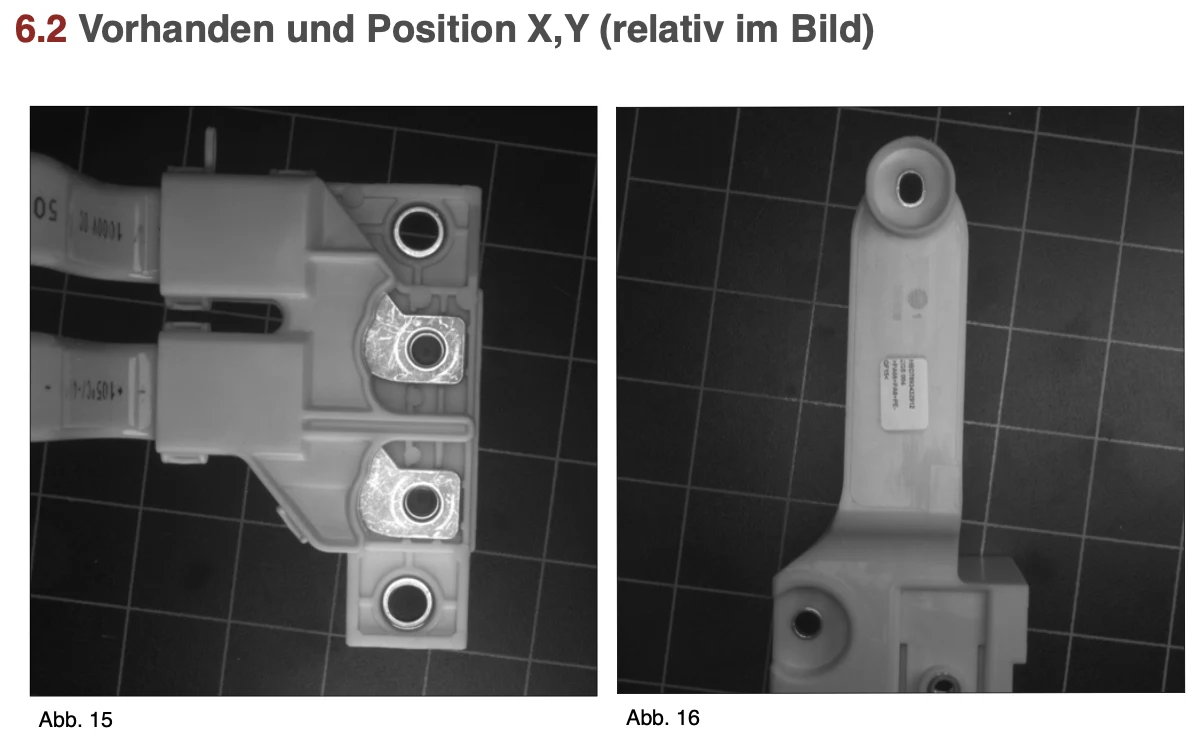
ويمكن تقسيم هذه الاختبارات إلى 8 الاختبارات الأساسية: • الحضور والموقف X،Y (نسبيا في الصورة)
• إفراز
• تخصيص مساحات الاتصال
• حفرة موجودة (مقبرة)
• الأرباح الحالية (مقبرة)
• التحكم في النعناع (القبر)
• التحكم في الارتباط
• وجود نقطة أساسية
1.1 - محطة 01 - تسجيل المواقع
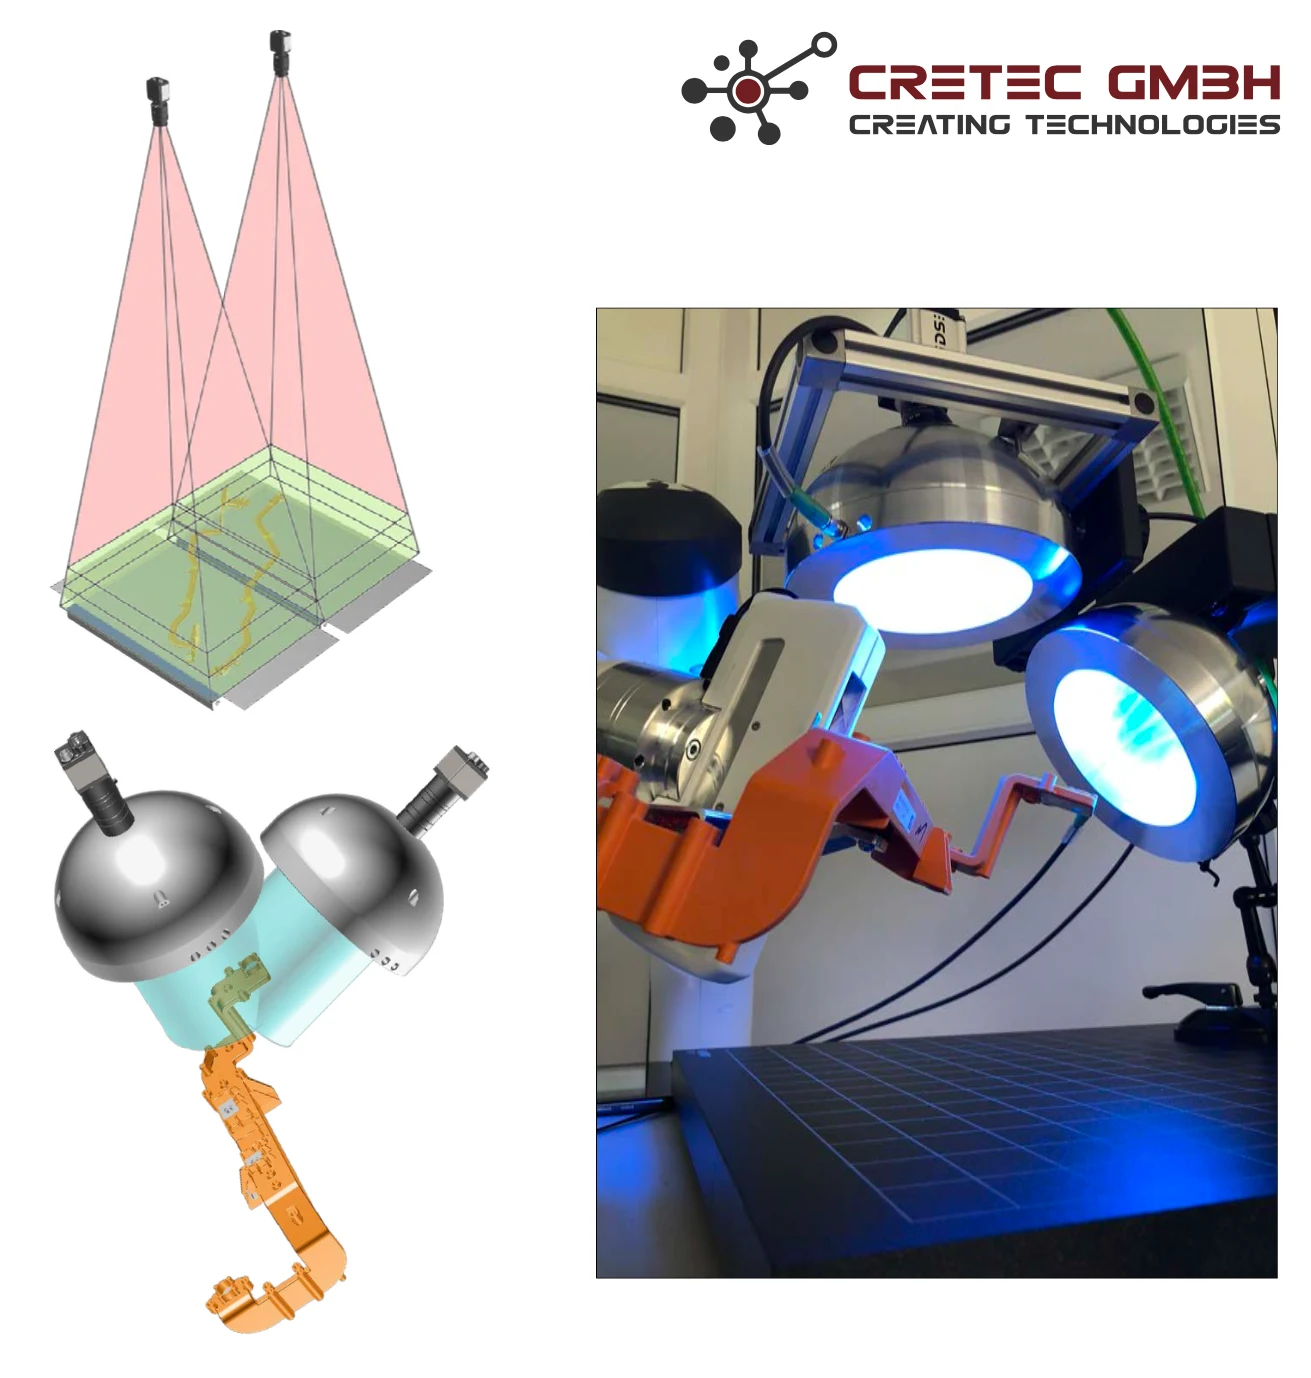
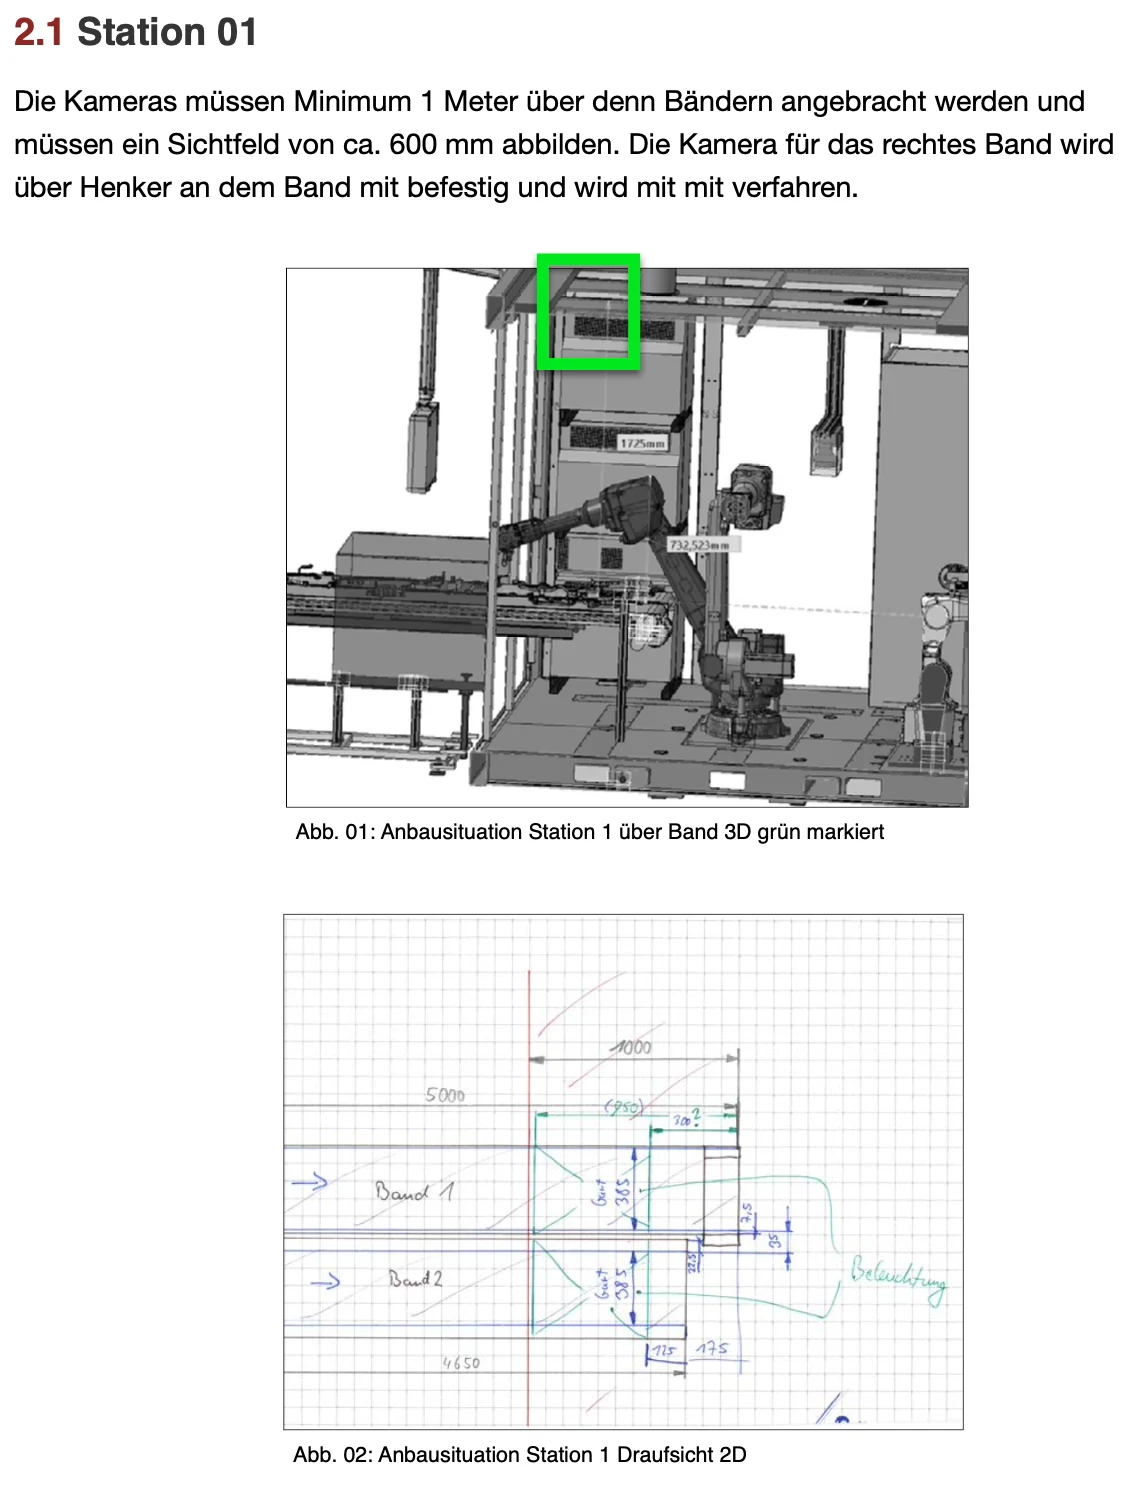
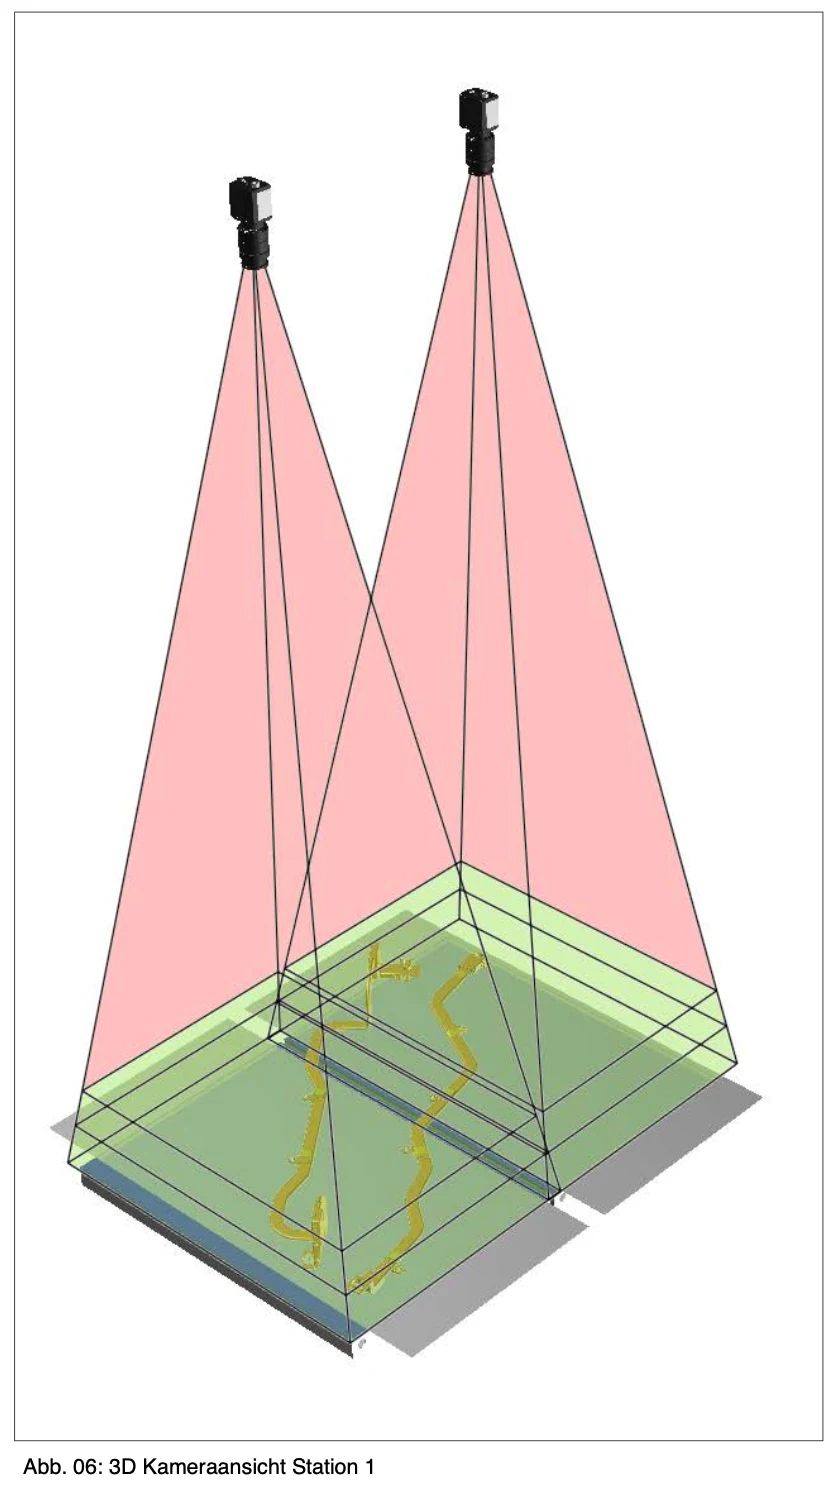
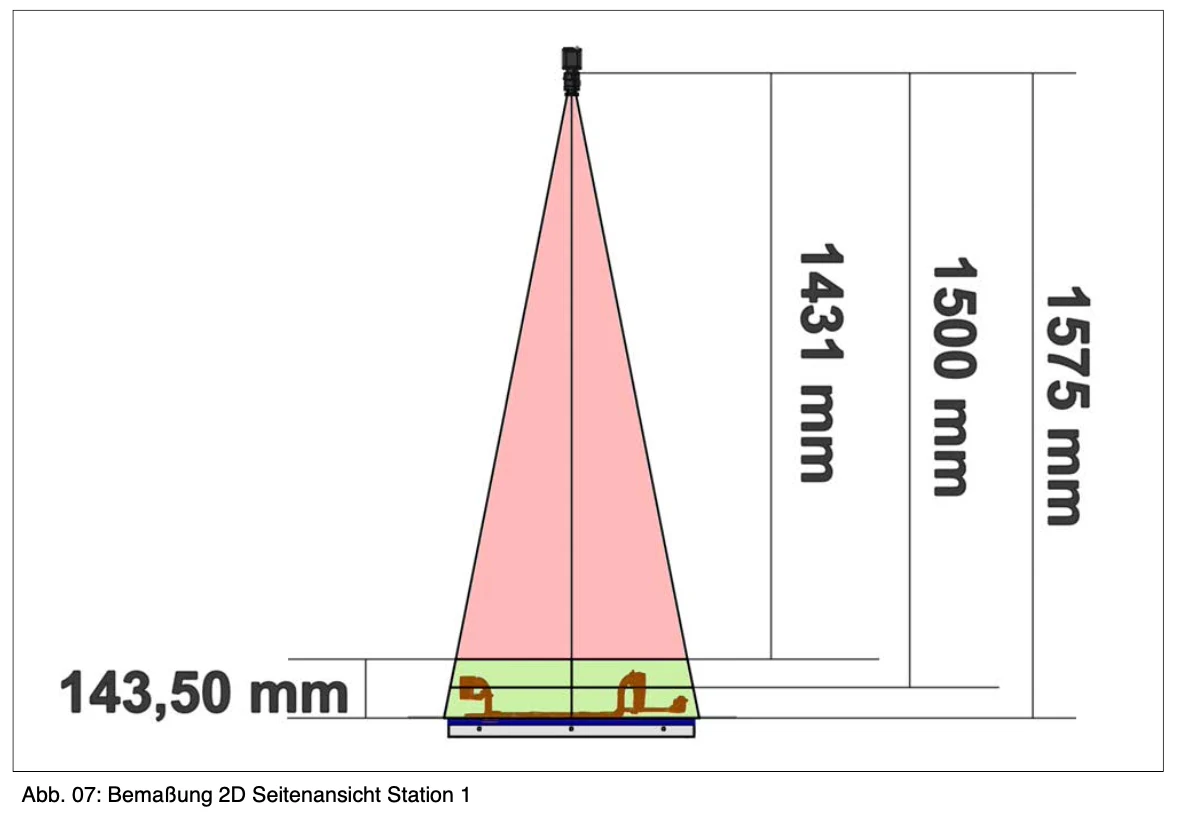
يتم تسجيل مواقع الأجزاء بصريا من خلال نظام الكاميرا.
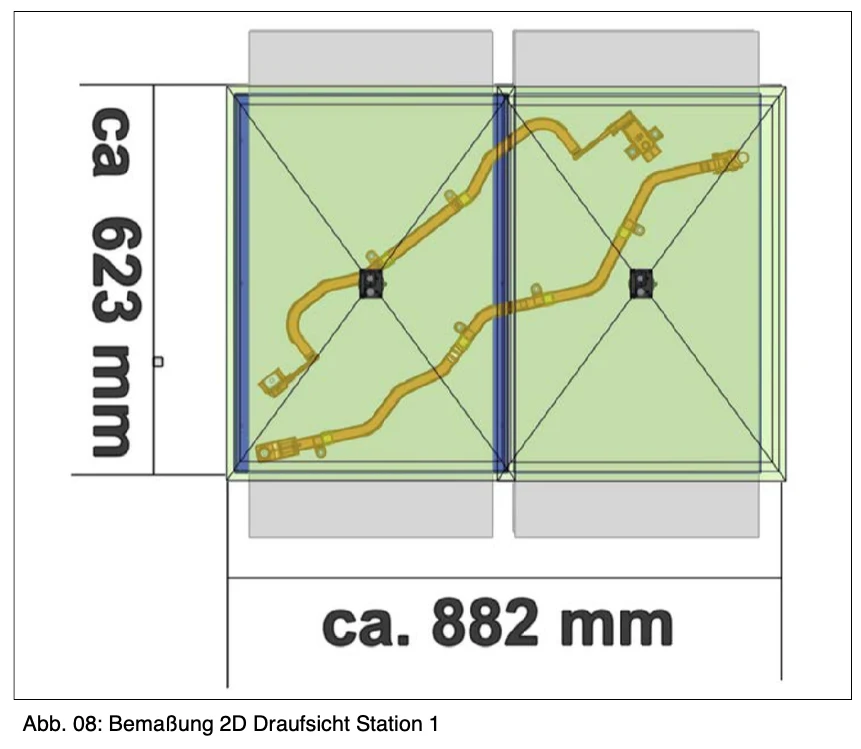
يقع المختبرون في محطة 1 على 2 شريط.
بسبب أشكال الأجزاء ، يمكن إجراء الحزام الأيمن (القصير) 250 مم إلى أسفل.
كل شريط يستخدم كاميرا.
الكاميرا على الجانب الأيمن (القصير) سيتم مع العملية.
يتم توحيد الصور من كاميرات كلاهما إلى صورة واحدة ويتم تصنيفها باستخدام نظام إحداثيات الروبوت.
يجب أن يكون دقة العثور على الموقع +/- 1 مم.
إحصائيات على محطة 01:
1.
النظام البصري يحصل على كل 10 سم محفز
2.
بمجرد أن يكون جزءًا أو كتلة غير معروفة في الصورة كاملة (الشريط الوحيد لم يعد
إذا لمس) ، يقدم نظام الفحص البصري إشعارًا بأن شيئًا ما قد تم اكتشافه على الشريط
أصبحت .
3.
بعد فترة غير معروفة X (متابعة الشريط) ، يتم تشغيل المحرك مرة أخرى
من أجل التحقق من موقع الروبوتات مرة أخرى.
4.
يتم إدخال الجزء حسب الموقف المحدد
يأتي هذا النوع من التدفق لأن الشريط لديه وقت معين من التدفق عند الفرامل ، وبالتالي فإن السلوك "البدء / التوقف / التمدد" العادي سيكلف الكثير من وقت الضغط.
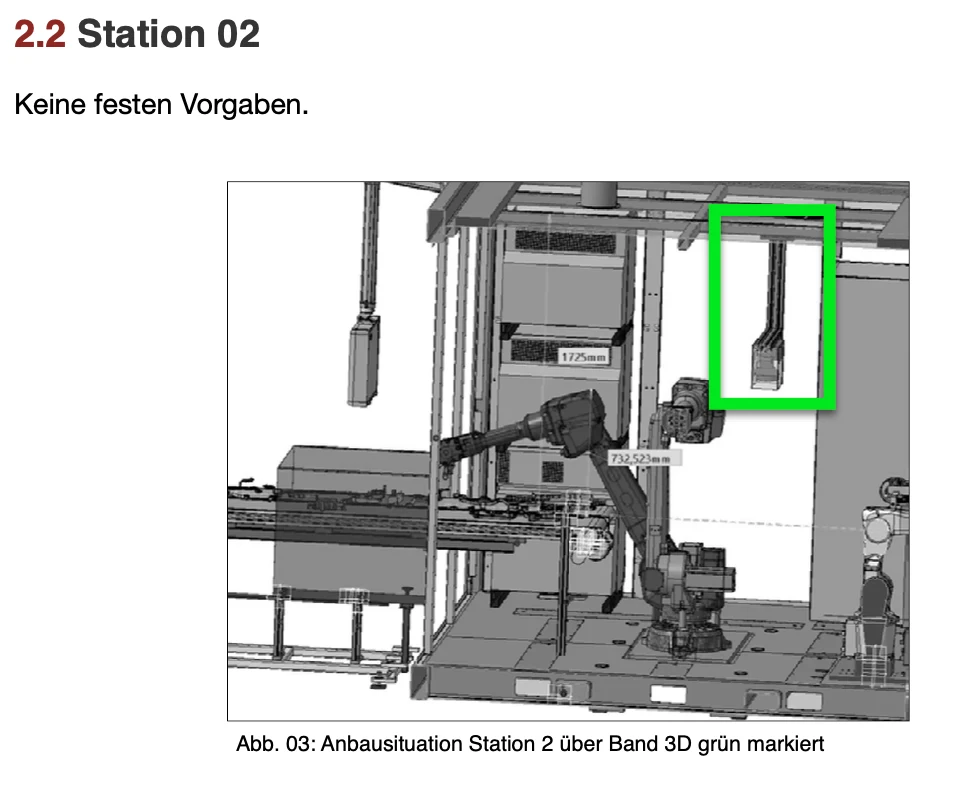
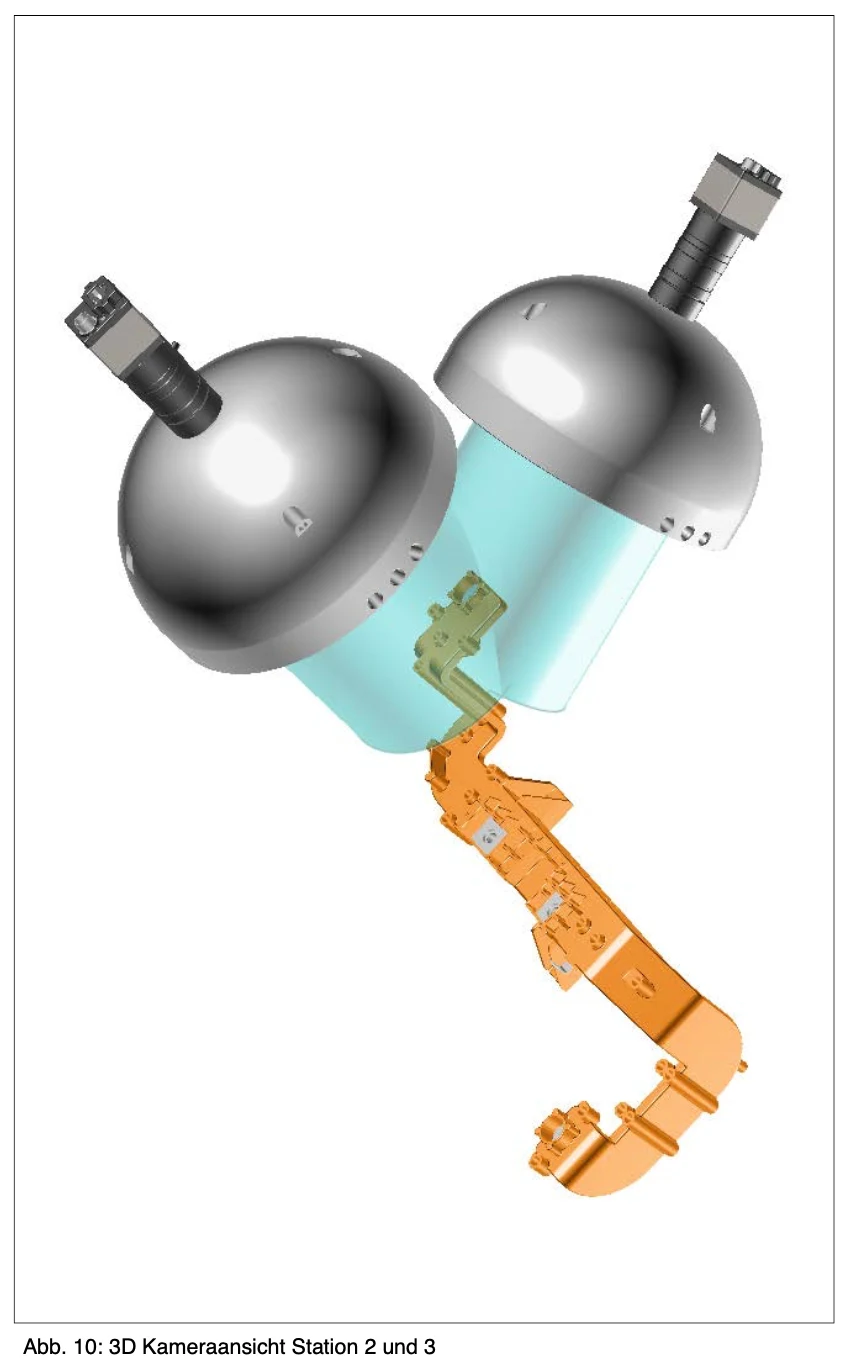
1.2 - محطة 02 - مراقبة الأجزاء البصرية
الجانب الأمامي
يحدث التحكم البصري في المكونات المتغيرة.
يمكن أن يكون لكل قطعة 5 اختبارات على الجانب الأمامي أو 12 اختبارات.
في المبدأ ، يتم تحديد مسار فحص ثابت لكل جزء.
إحصائيات على محطة 02:
1.
روبوت يصل إلى الجزء 1.
2.
روبوت Trigger 1 وموقف 1 على نظام BV.
3.
التحكم البصري في الاختبارات المقدمة للموقف 1 نموذج "المواقف السابقة/الموقف X،Y".
4.
SPS يتحمل النتيجة من Trigger 1, موقف 1.
5.
روبوت Trigger 1 وموقف 2 على نظام BV.
6.
التحقق البصري من الاختبارات المقدمة
موقع 2 نموذج "تحكم الحبل الصلب".
7. .....
8.
SPS تخزين النتيجة للجزء.
9.
يضع الروبوت جزءًا في الاختبار الميكانيكي / الكهربائي.
المحاضرات المطلوبة في محطة 02:
- الحضور والموقف X،Y (نسبيا في الصورة) - المضغوطة
- مبالغة في مجال الاتصال
حفرة موجودة ( مقبرة )
- الفوز موجود ( مقبرة )
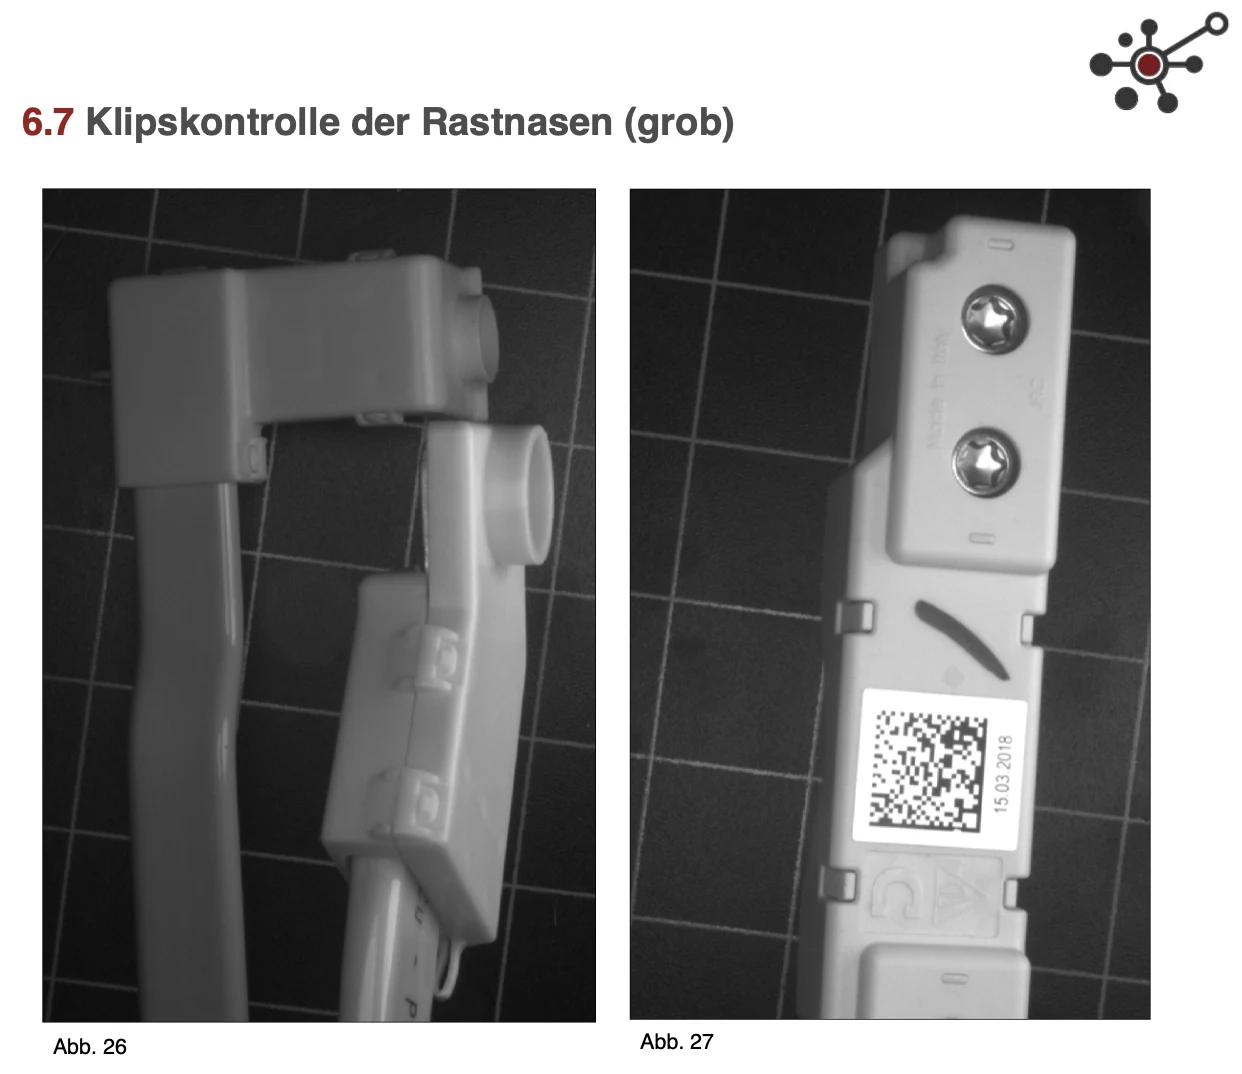
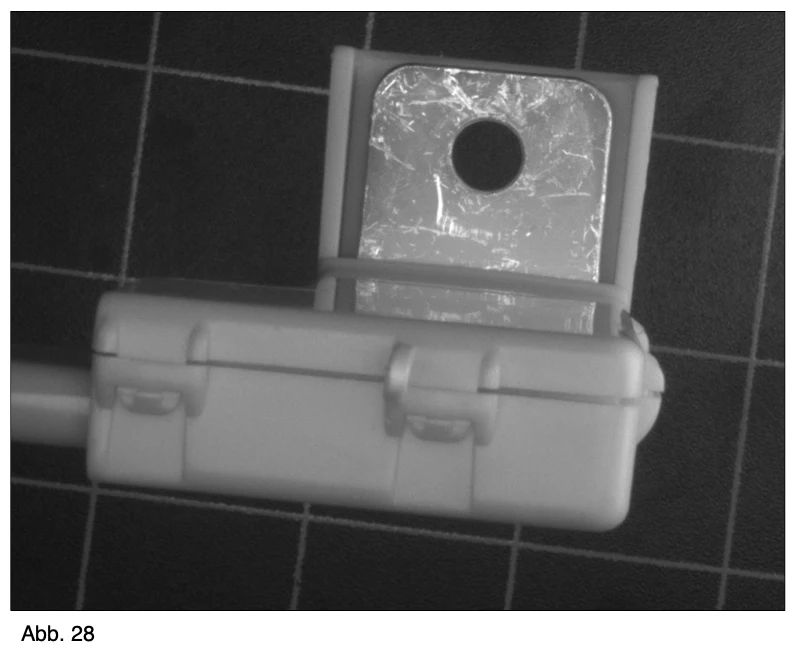
- مراقبة الكليب من النخيل (Grob)
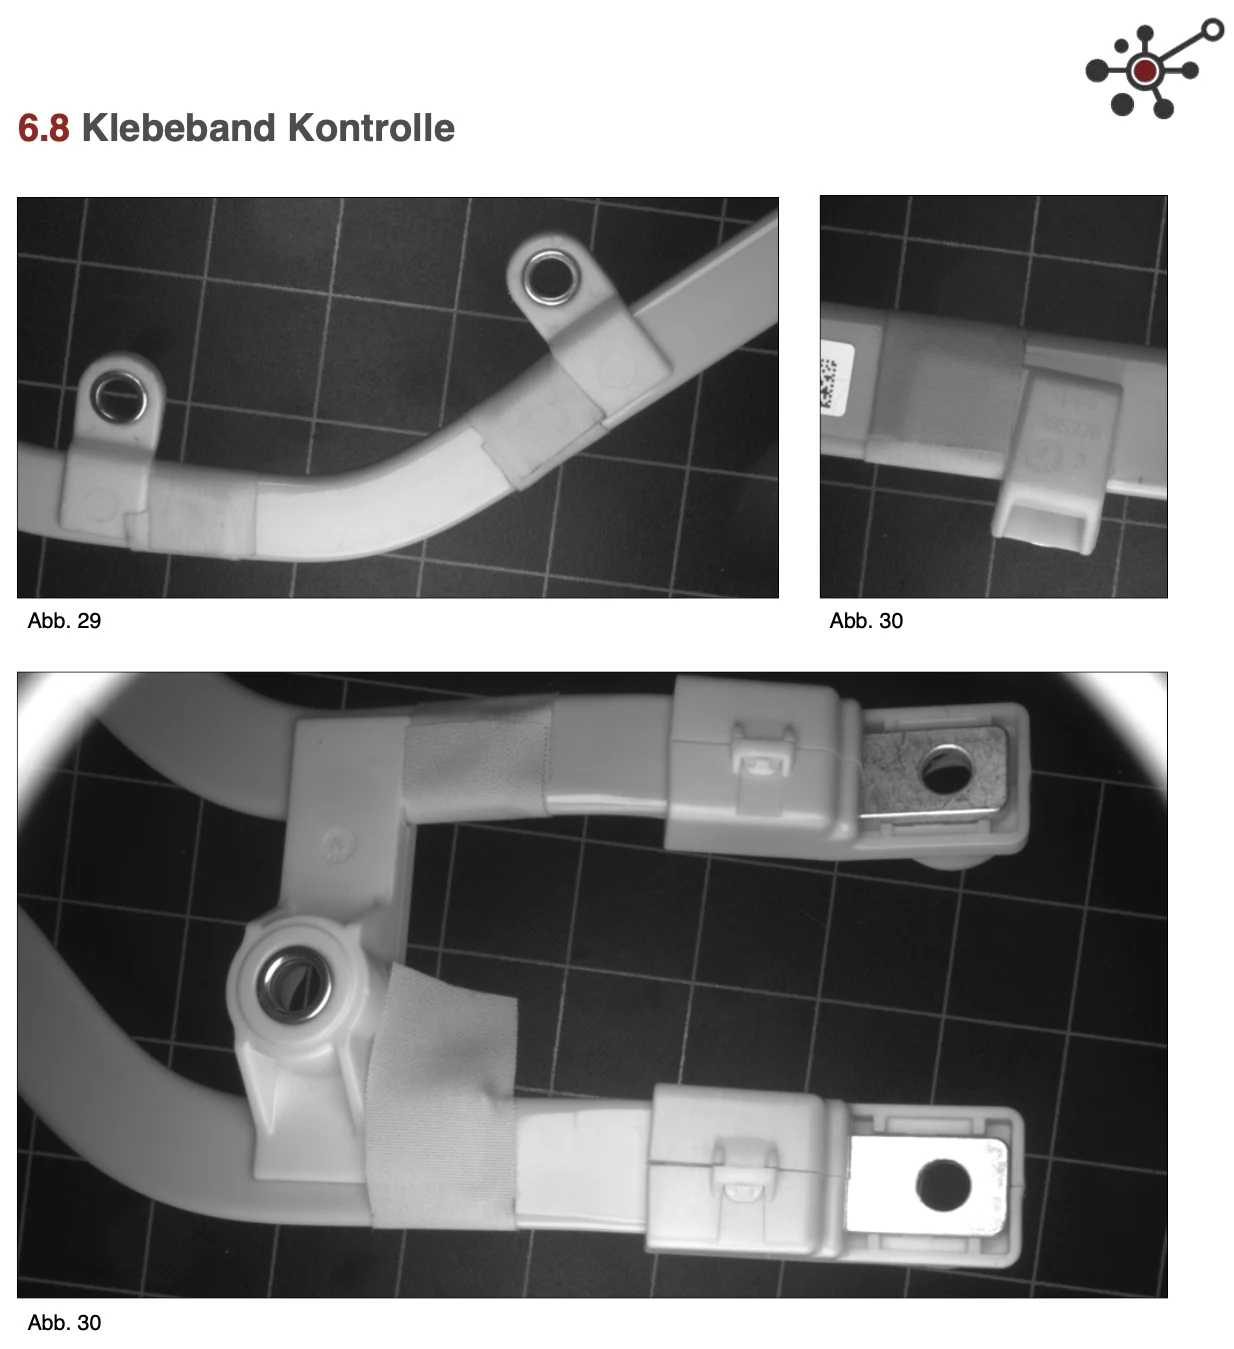
- التحكم في الارتباط
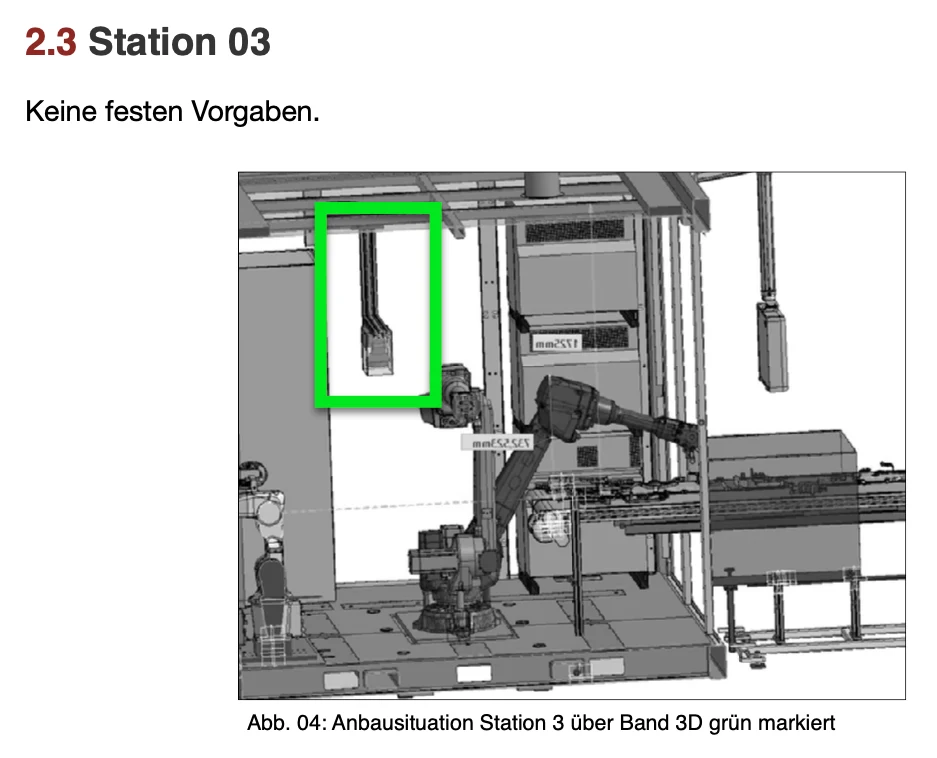
1.3 - محطة 03 - مراقبة الأجزاء البصرية الخلفية
يُنظر إلى محطة 02 فقط في الجزء الخلفي.
الفحوصات المطلوبة في محطة 03: - إفراز
- مبالغة في مجال الاتصال
حفرة موجودة ( مقبرة )
- الفوز موجود ( مقبرة )
- التحكم في الحبل الشوكي (القبر) - التحكم في الحبل الشوكي
1.4 - محطة 04 (03) - مراقبة الجزء البصري
علامة
يقوم الروبوت بإنشاء نقطة جوهر على الجزء (جزء IO) حسب النتيجة الإجمالية.
يتم فحص هذا النقطة الأساسية في محطة 04.
هذا يحدث جسديا على محطة 03.
وبالإضافة إلى ذلك، يتم فحص نقطة الجذور أيضا في السلبية.
- في حالة NIO ، لا ينبغي أن يكون نقطة الجذور في نقطة الجذور.
المحاضرات المطلوبة في محطة 04:
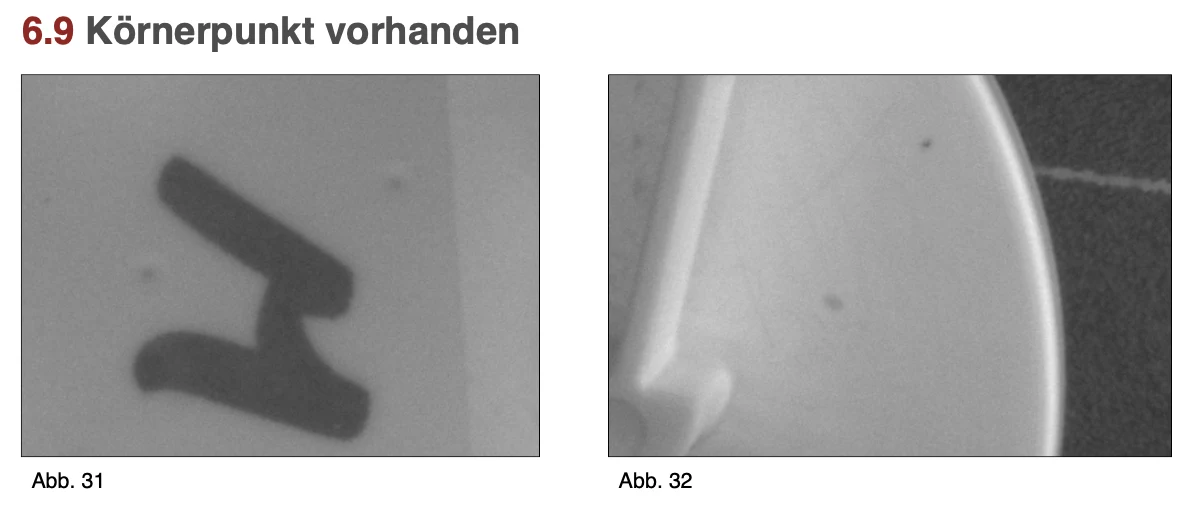
نقطة النواة موجودة
سؤال حول هذا التطبيق