
Archives des publications
Contrôle qualité de barres conductrices pour véhicules électriques
Consultez une application ou un cours publié à partir de l'archive CRETEC.
Contenu de l'archive : L'information fait référence à l'état de publication original. Veuillez coordonner l'exécution actuelle, l'étendue des services et la disponibilité avec CRETEC.
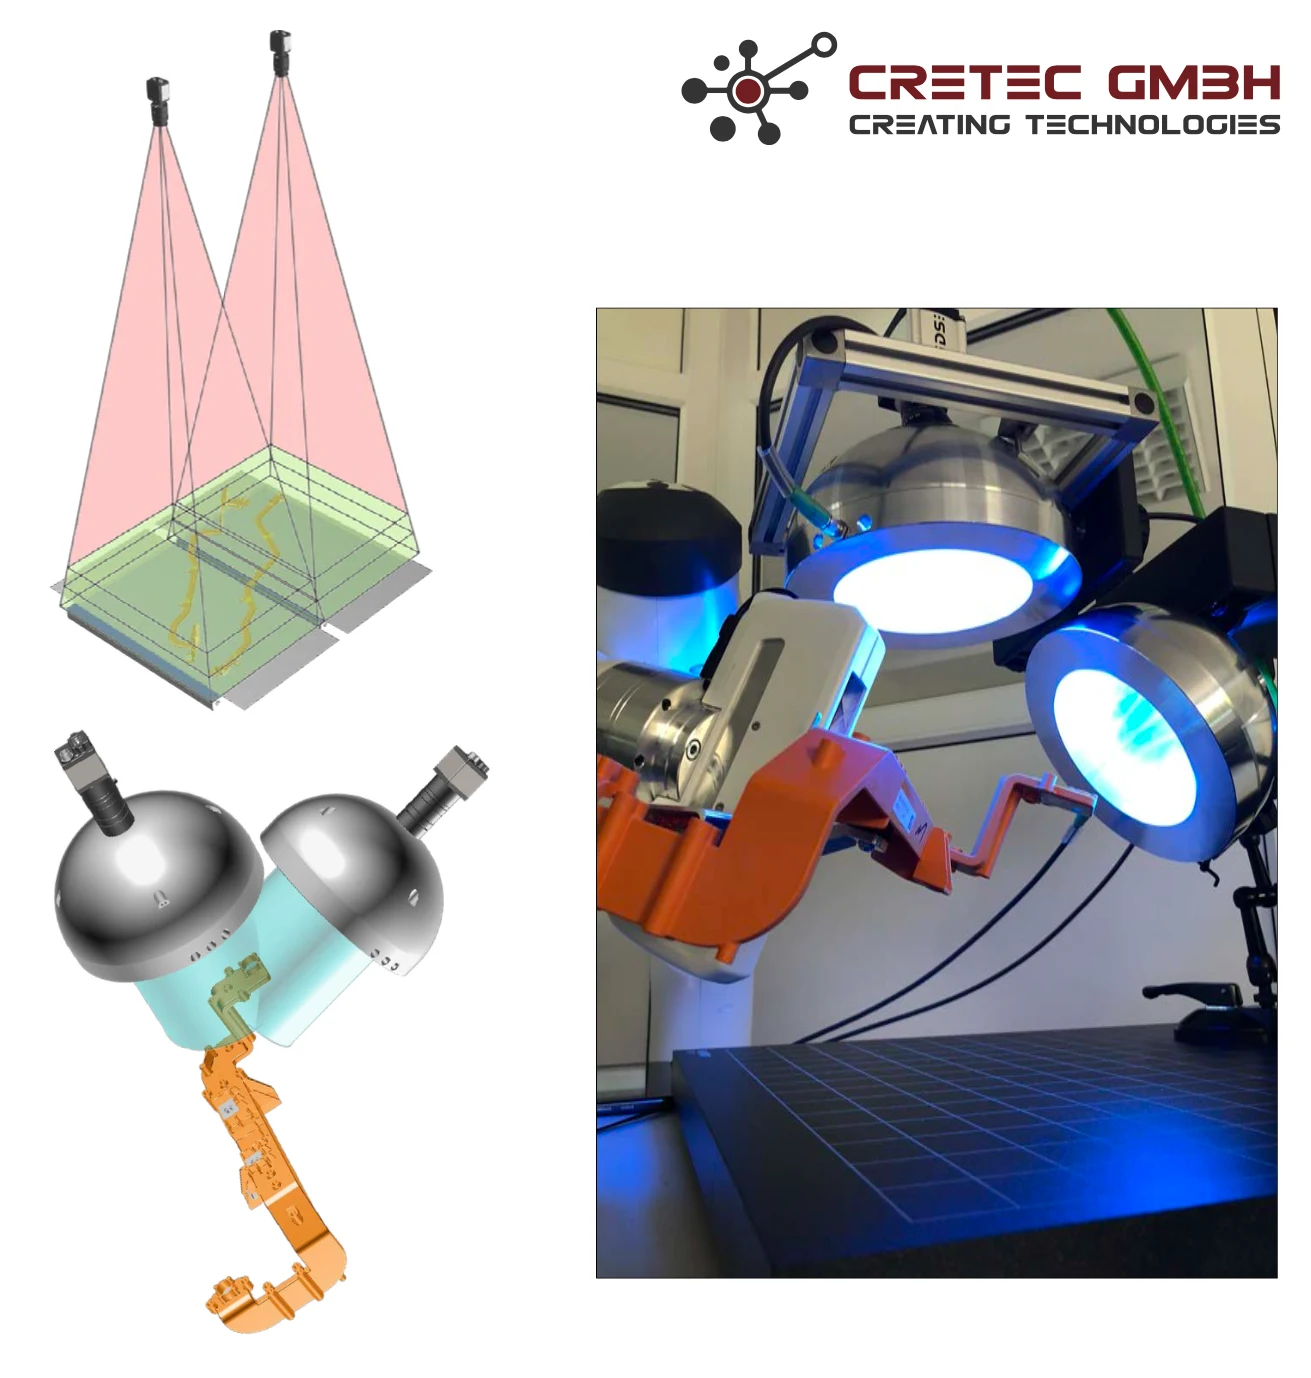 agrandir l'image ↗
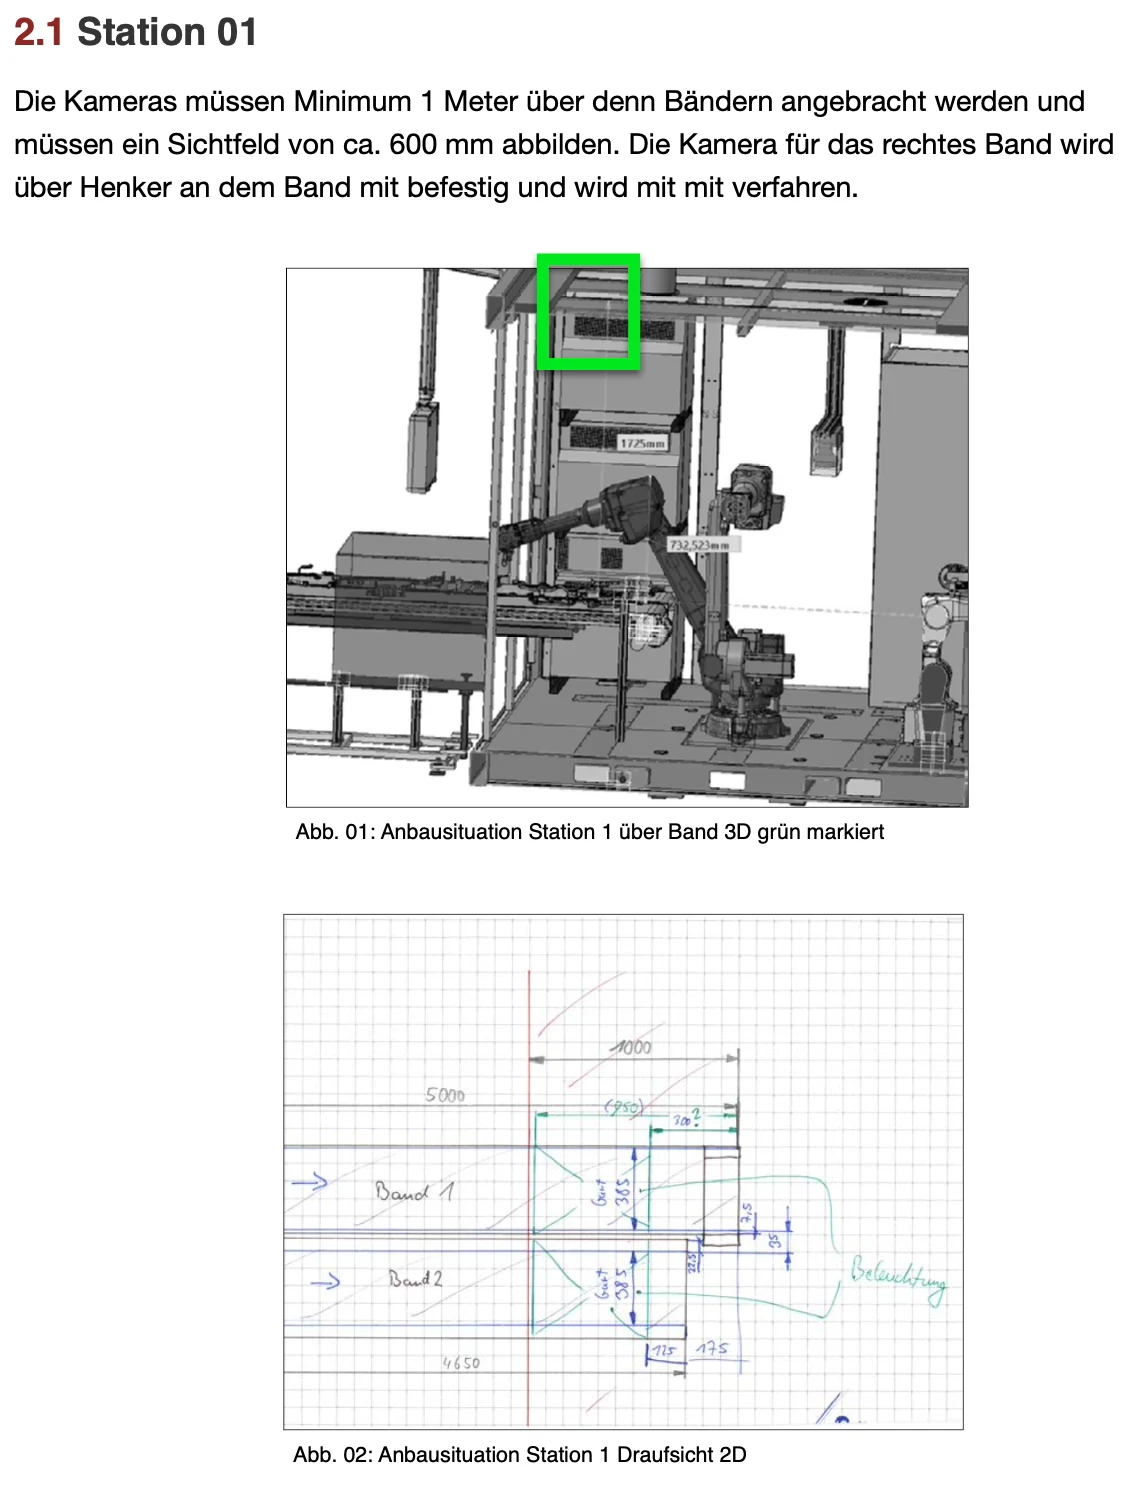 agrandir l'image ↗
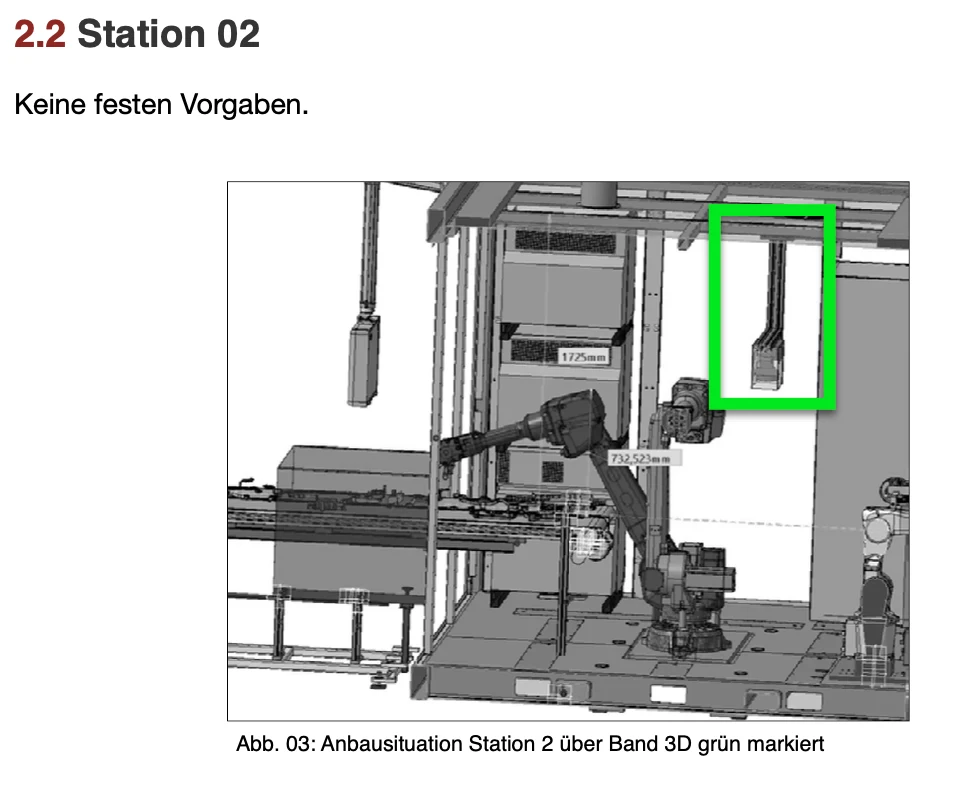 agrandir l'image ↗
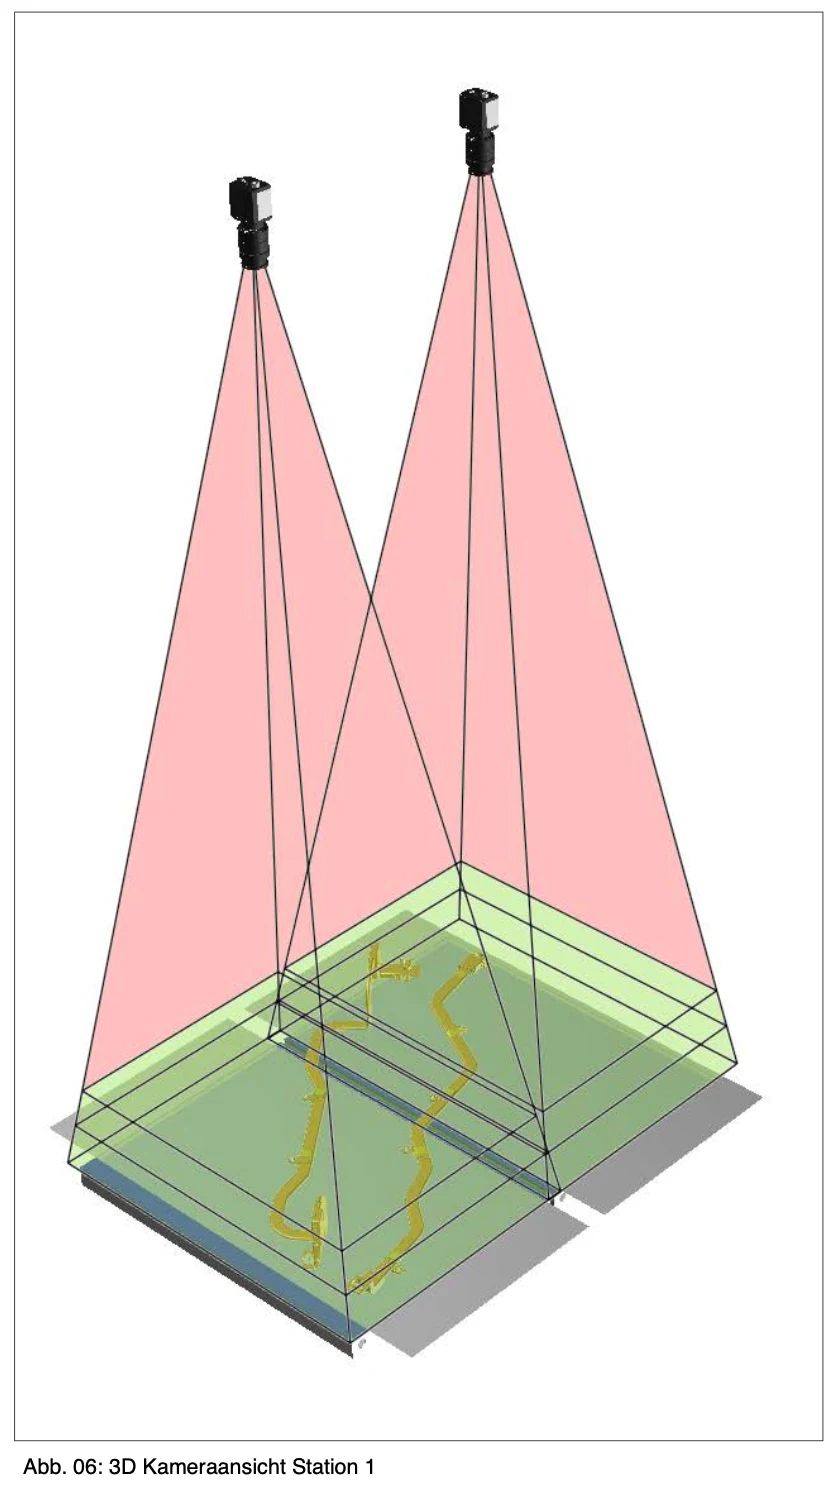 agrandir l'image ↗
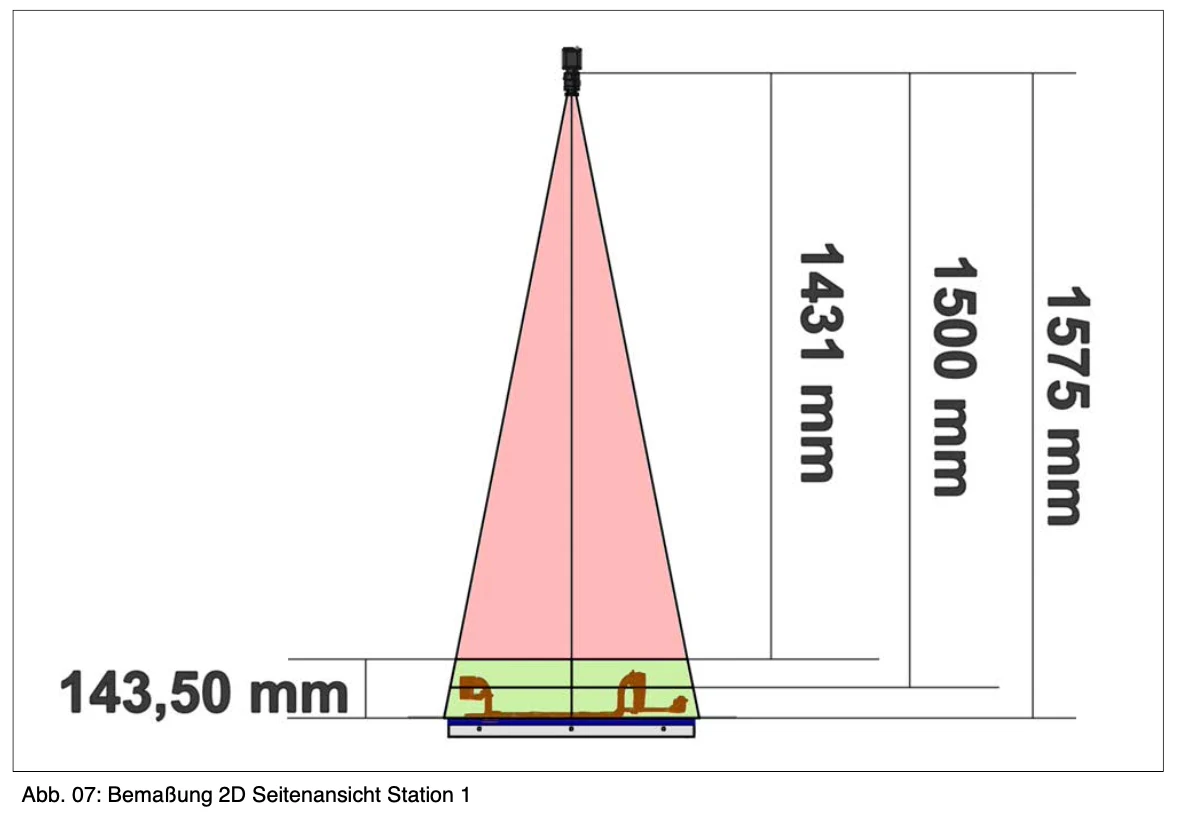 agrandir l'image ↗
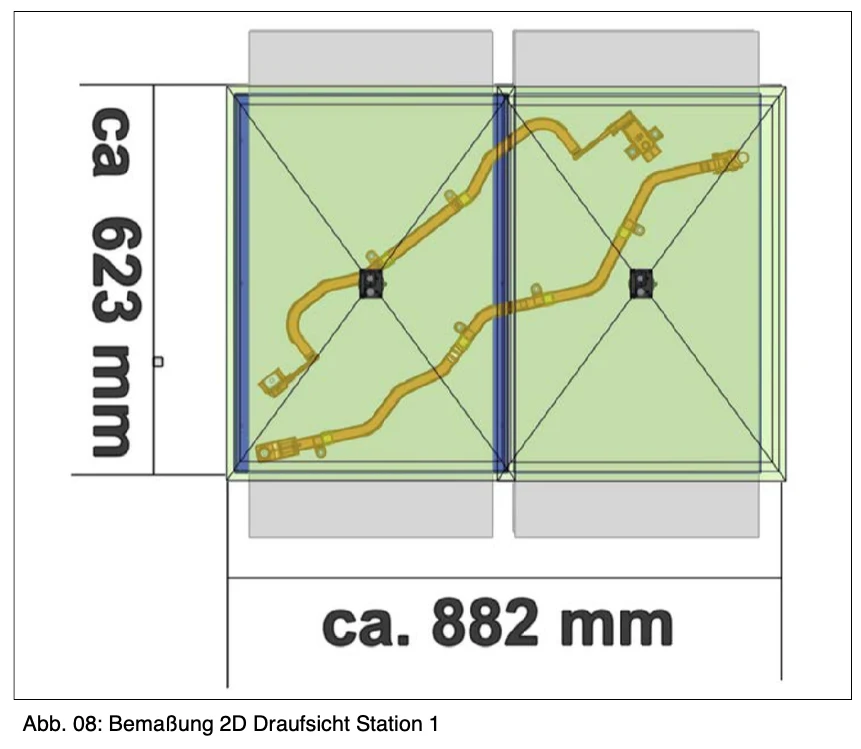 agrandir l'image ↗
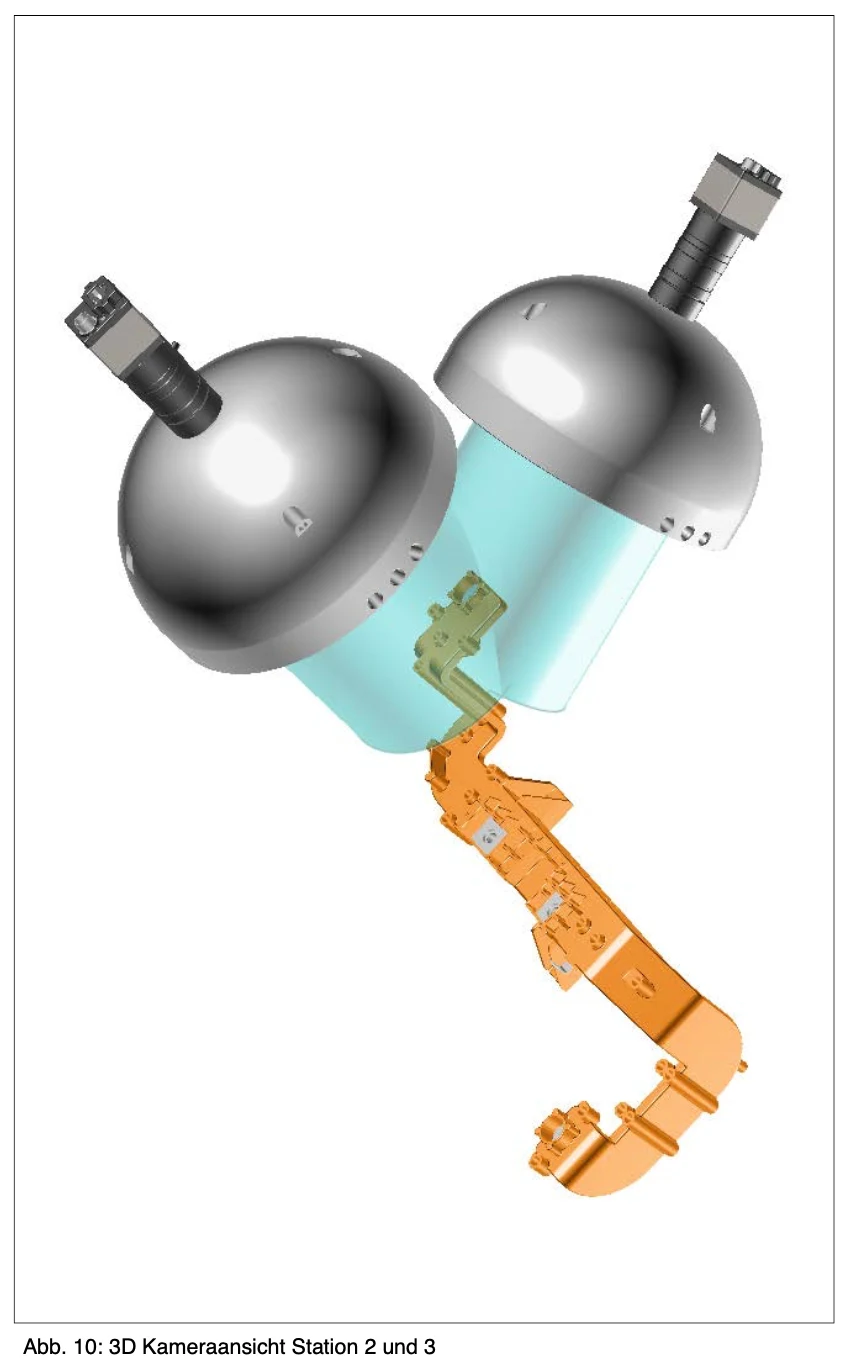 agrandir l'image ↗
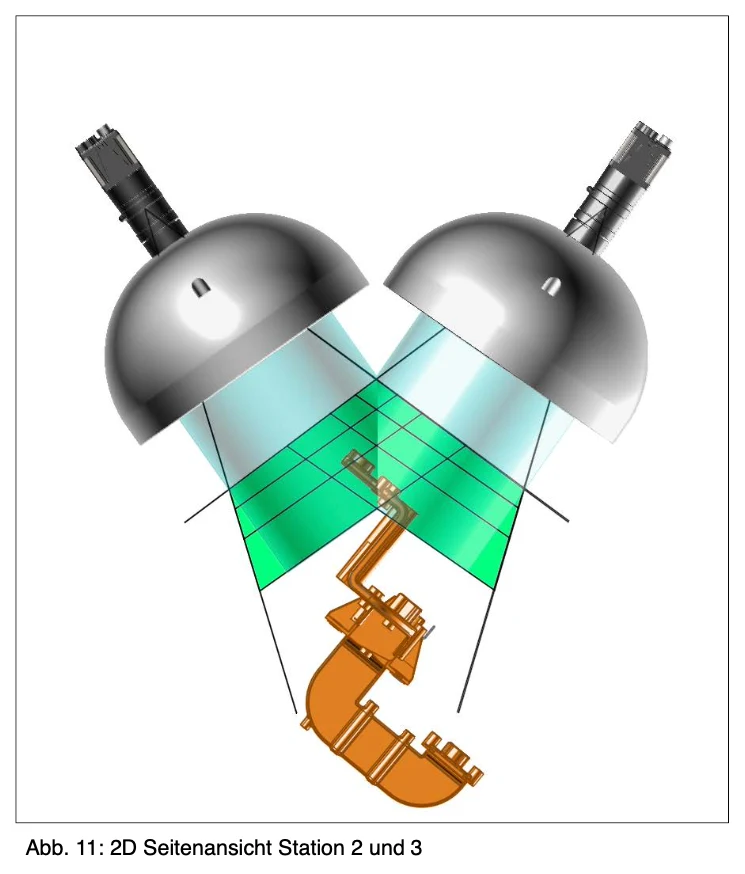 agrandir l'image ↗
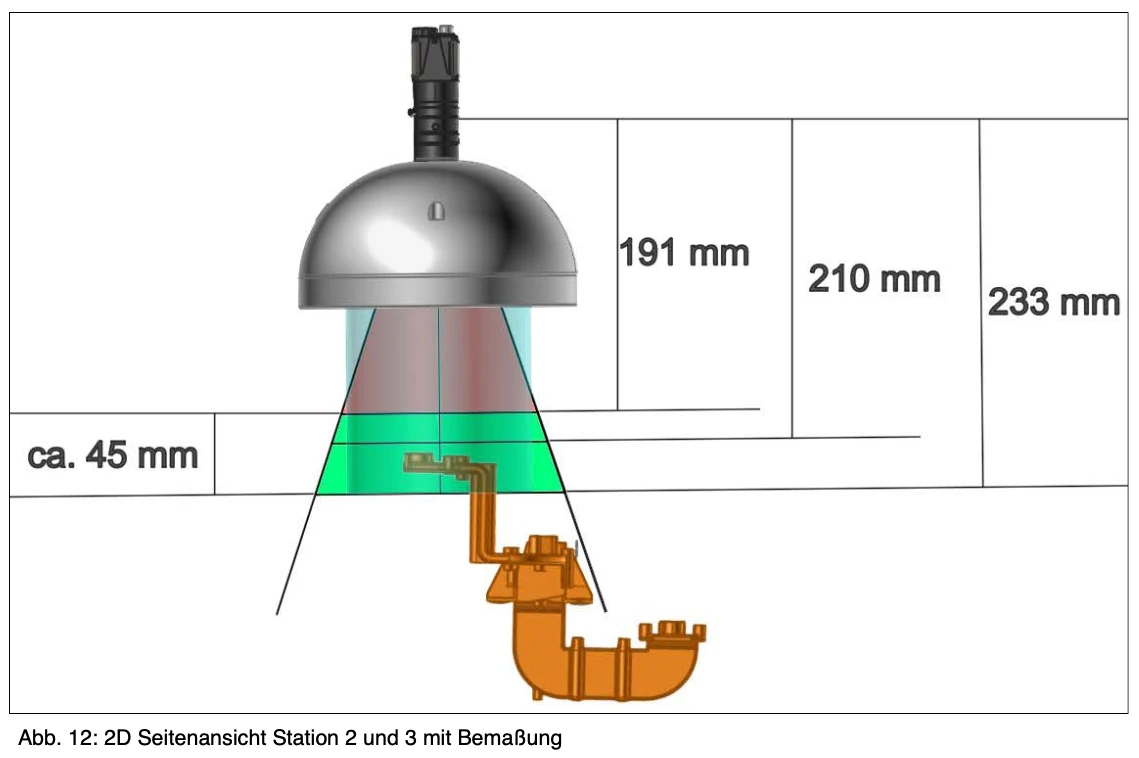 agrandir l'image ↗
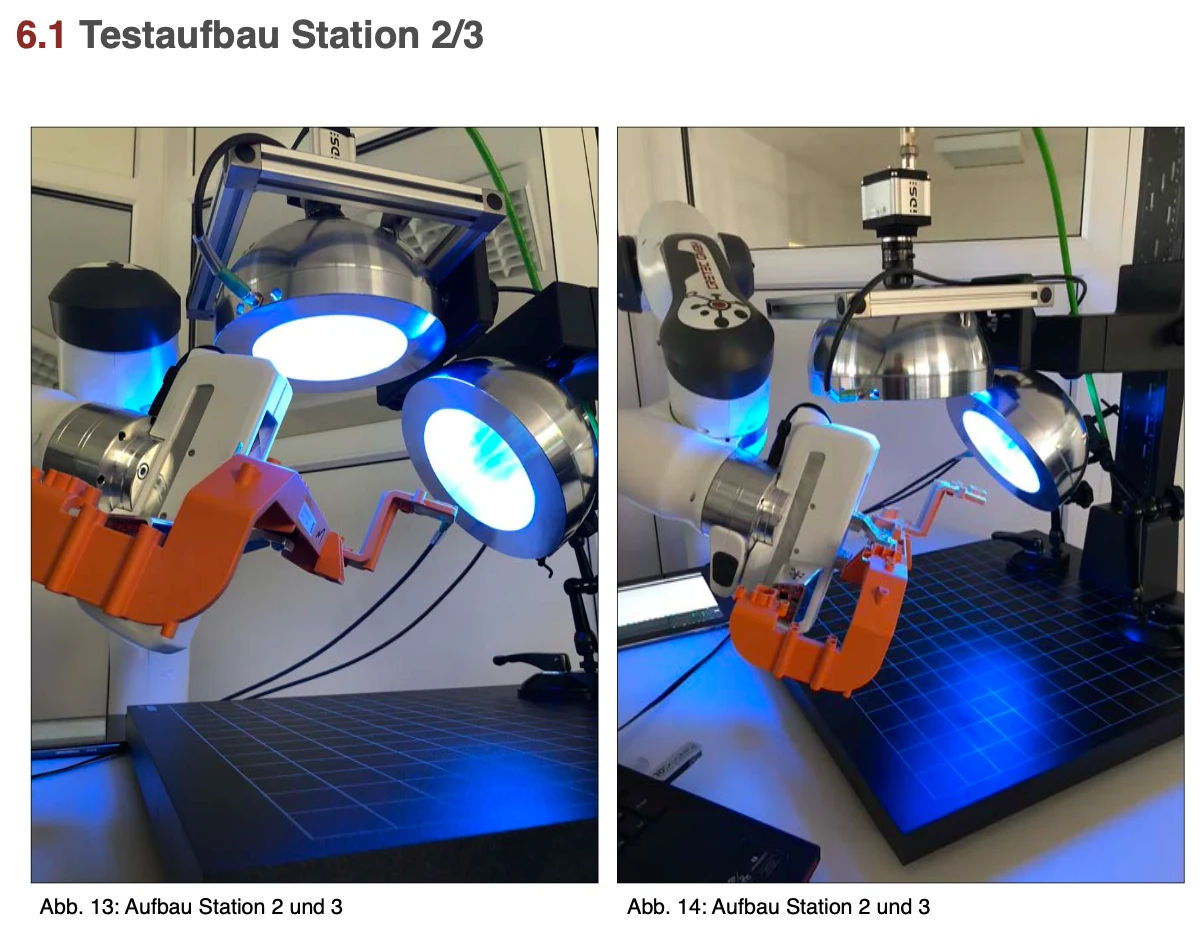 agrandir l'image ↗
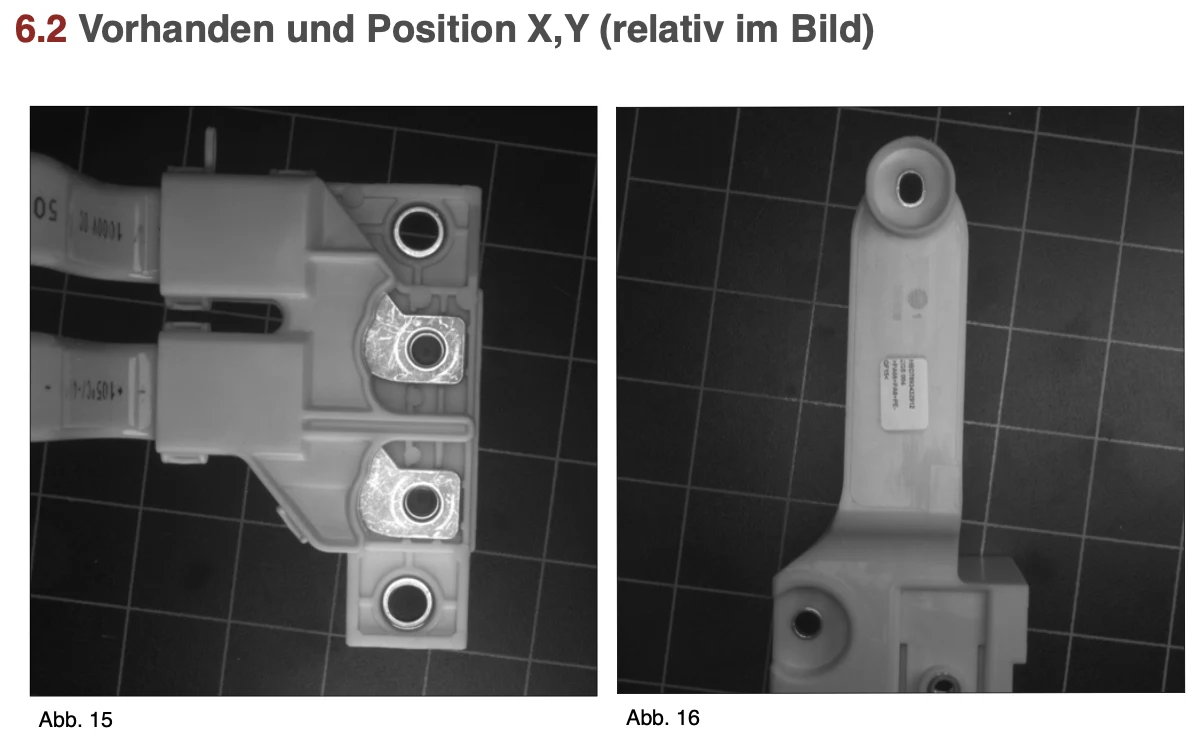 agrandir l'image ↗
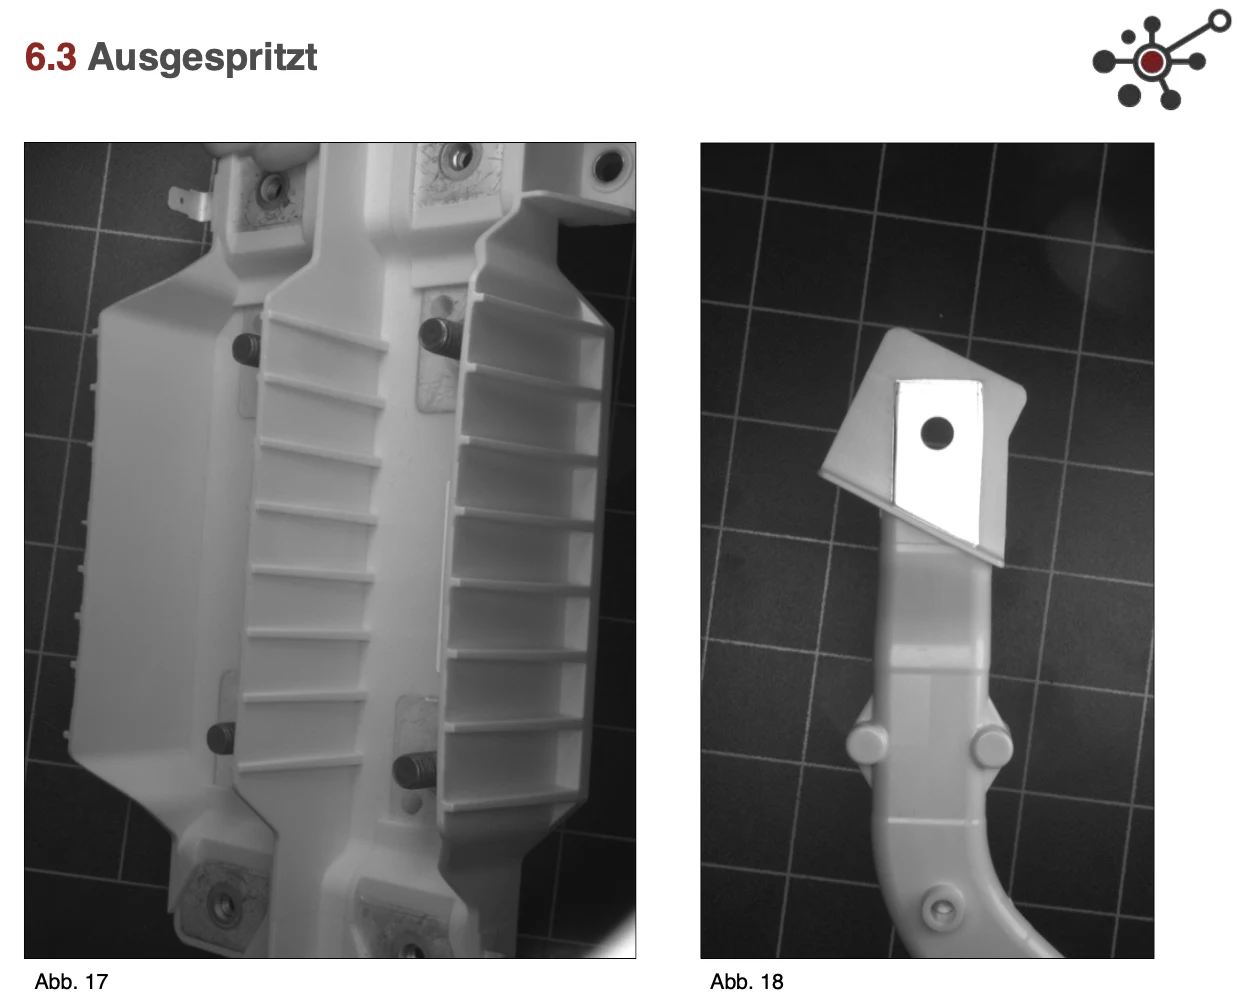 agrandir l'image ↗
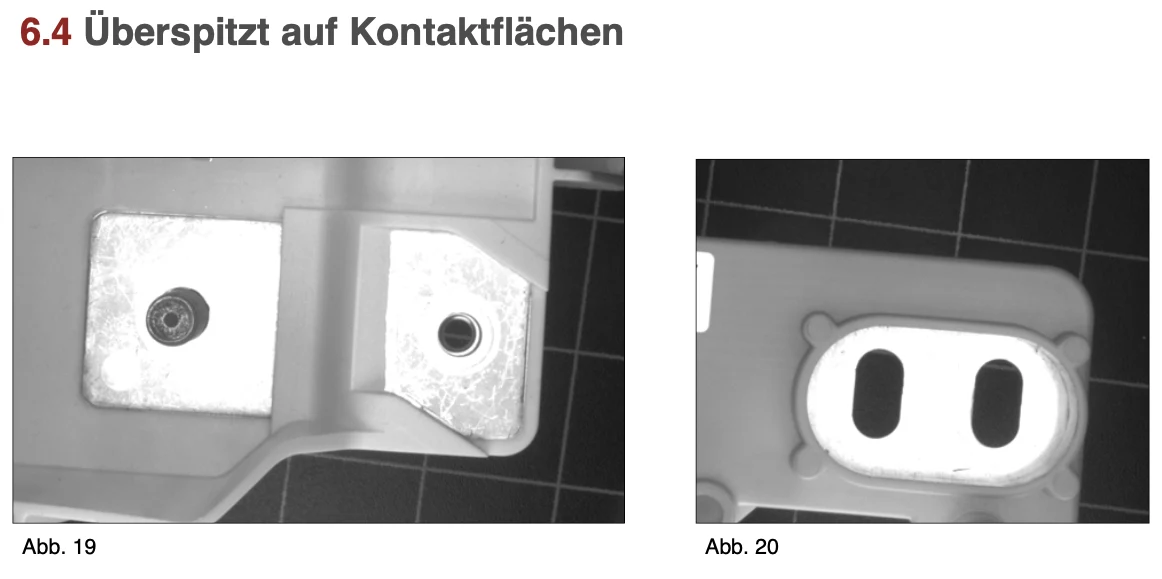 agrandir l'image ↗
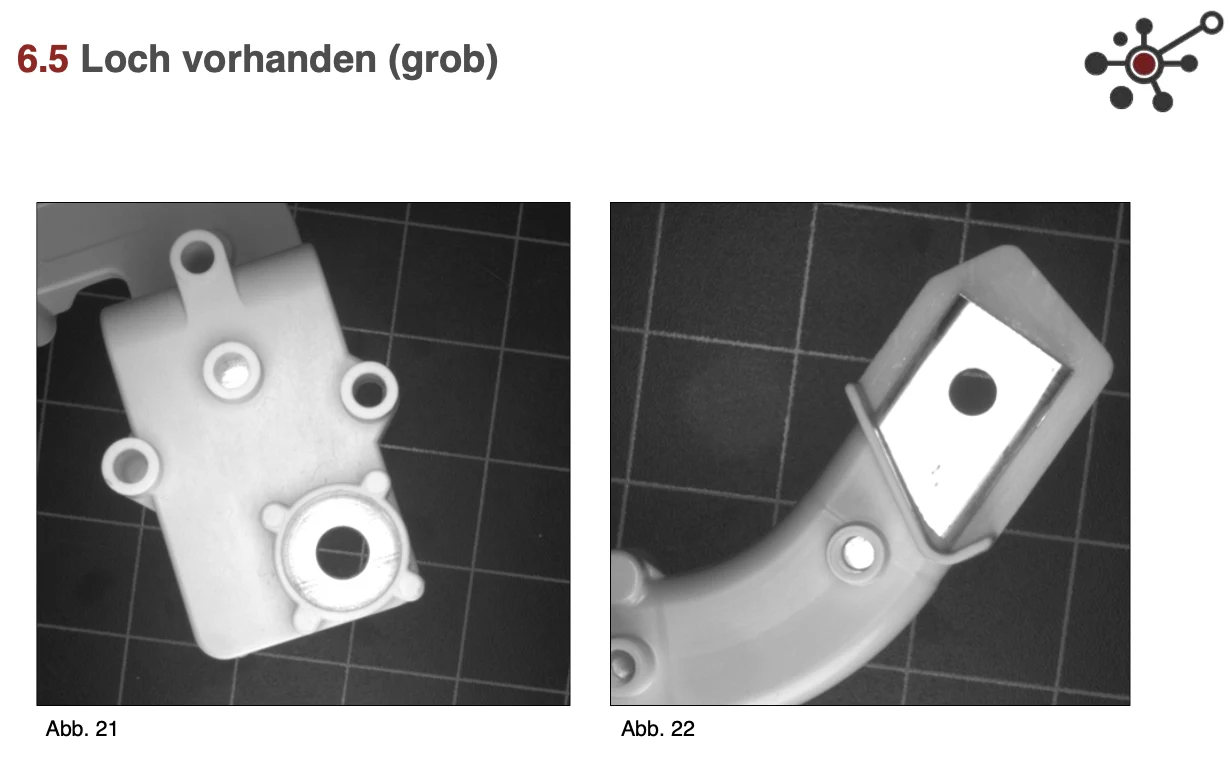 agrandir l'image ↗
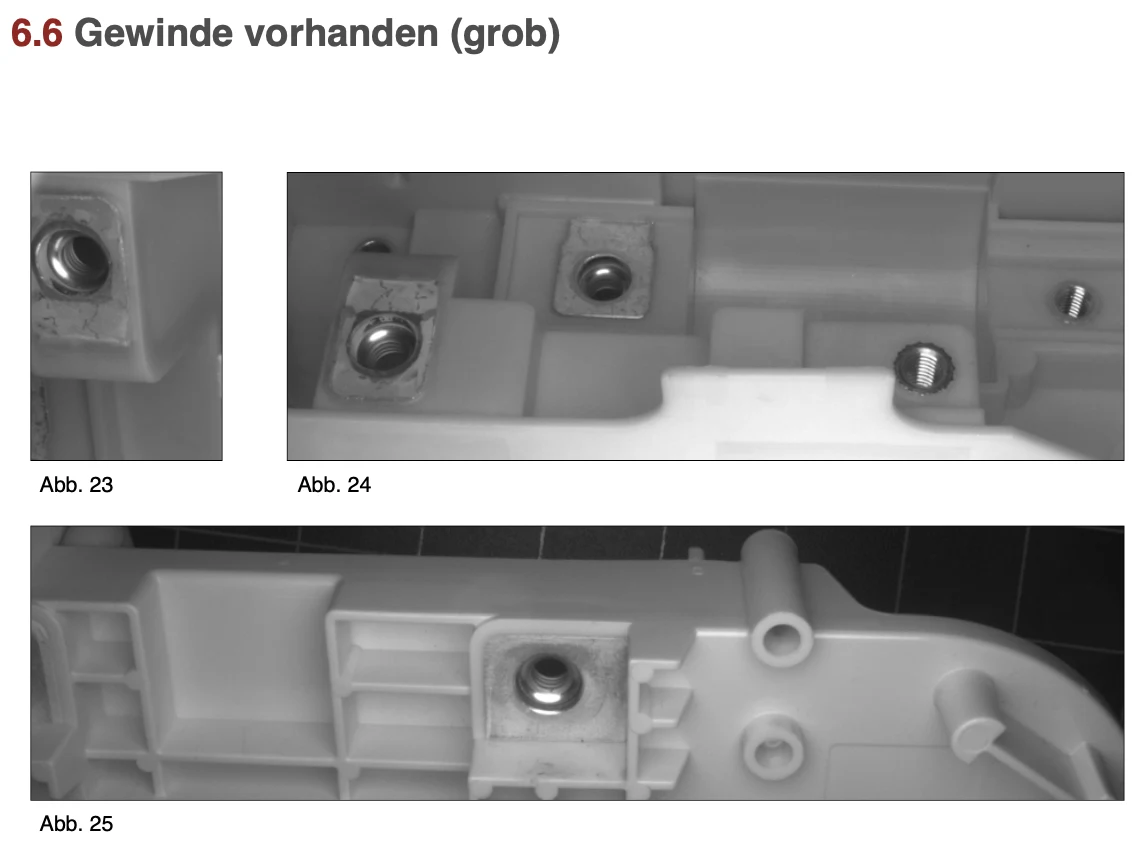 agrandir l'image ↗
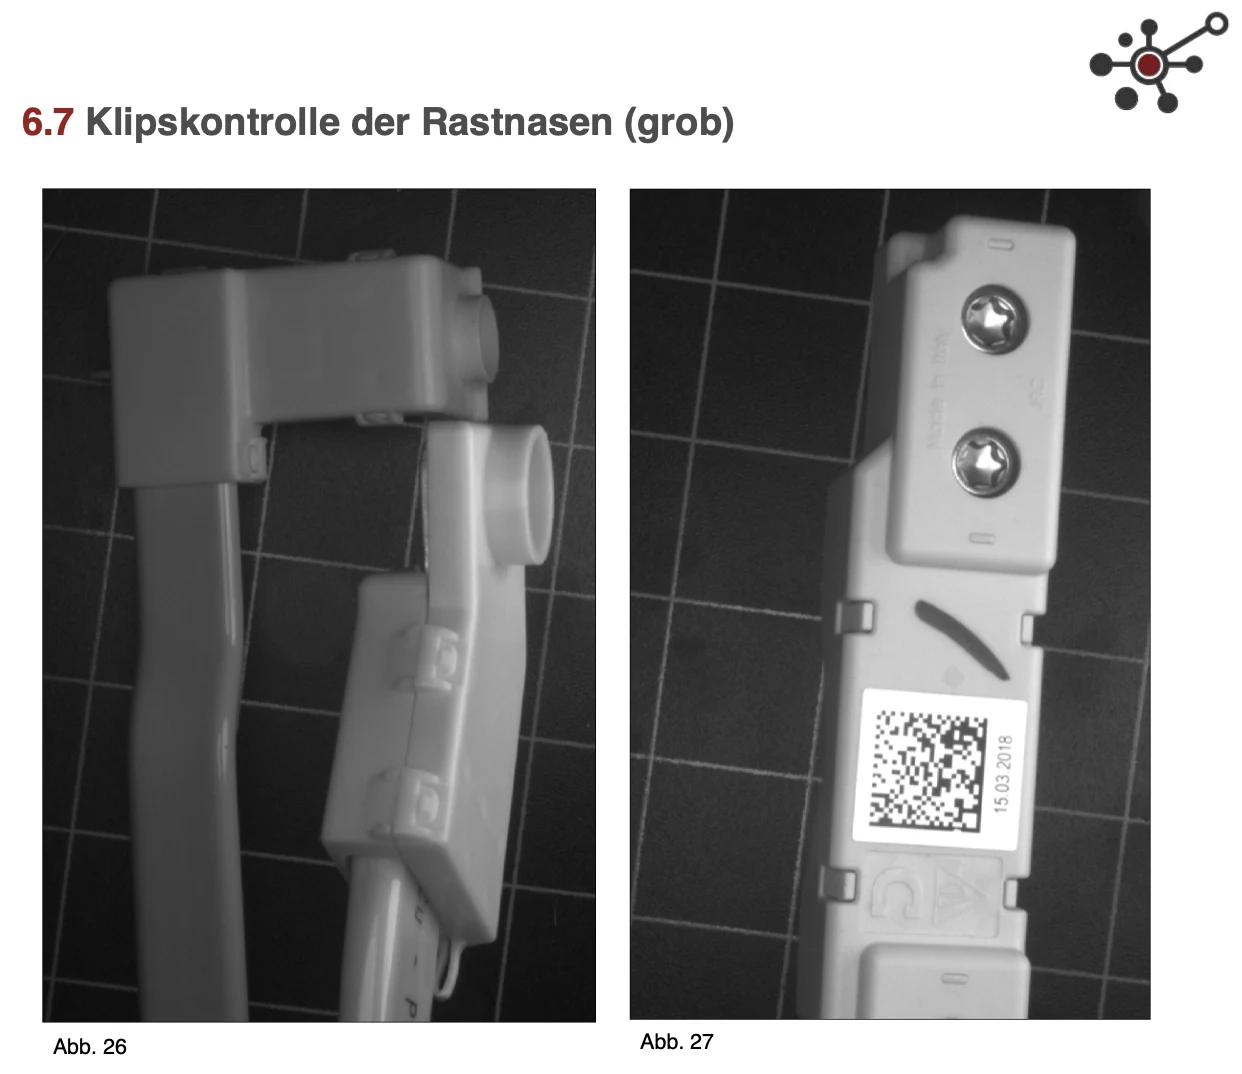 agrandir l'image ↗
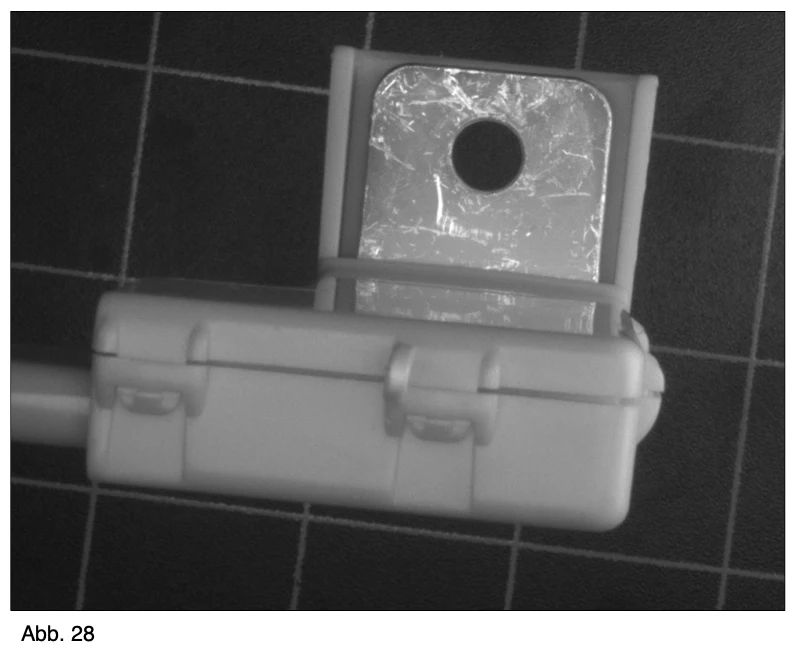 agrandir l'image ↗
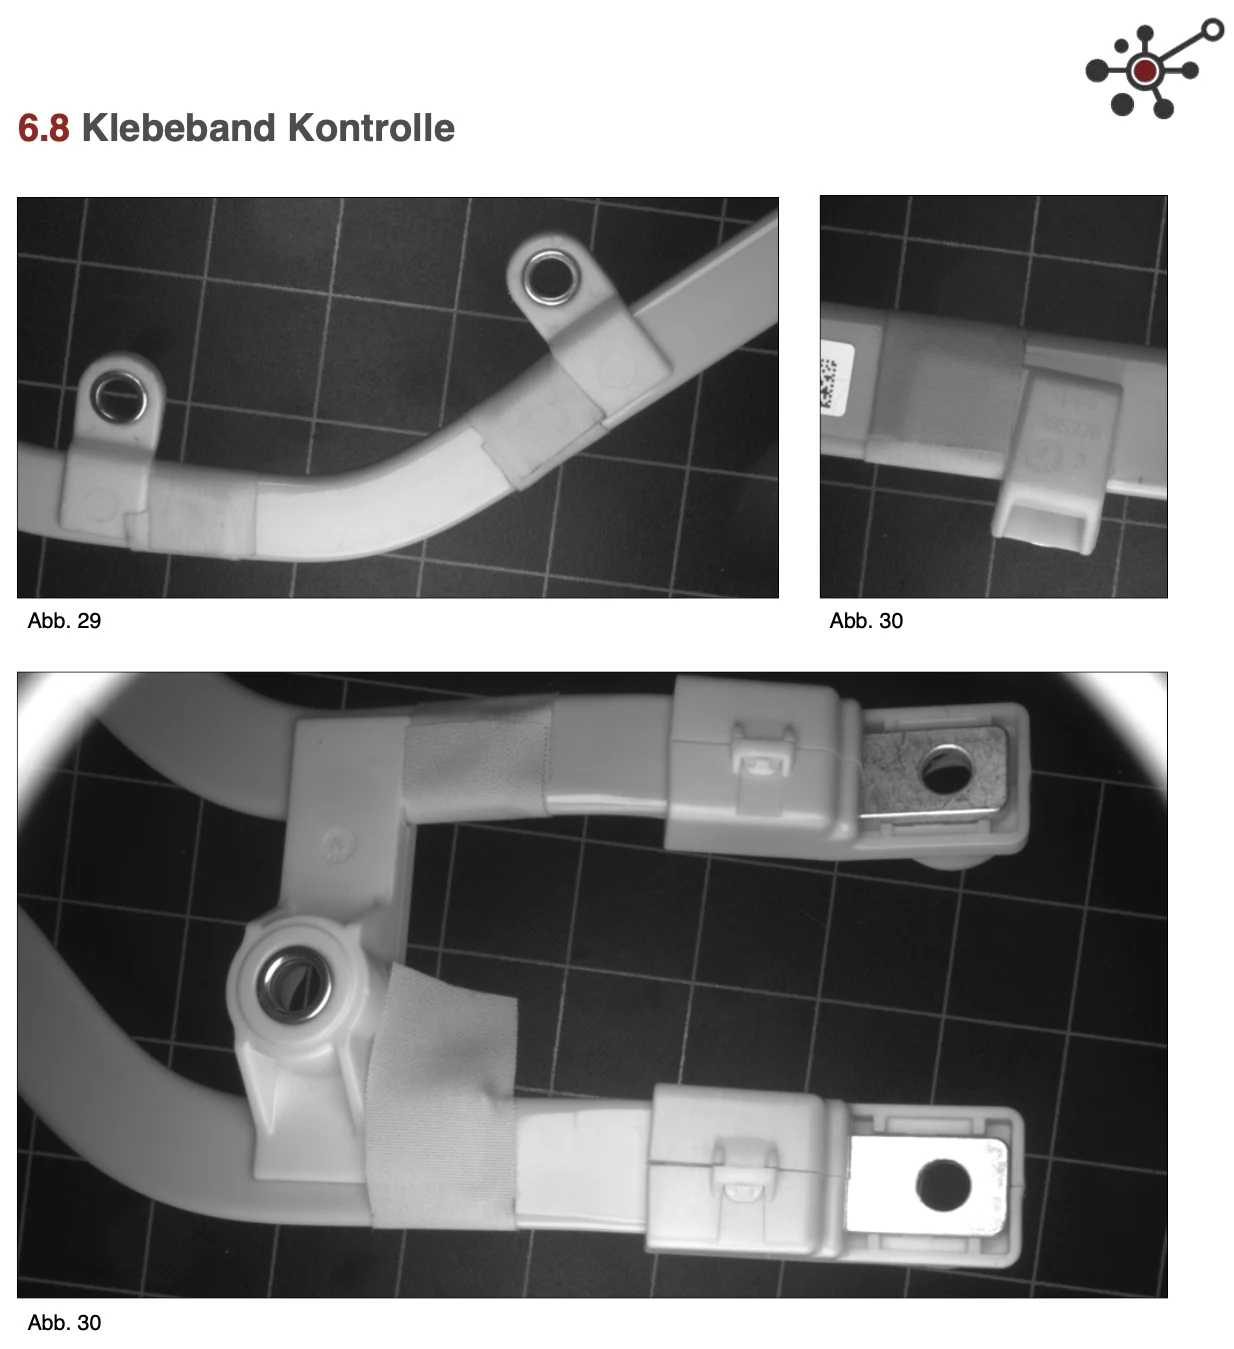 agrandir l'image ↗
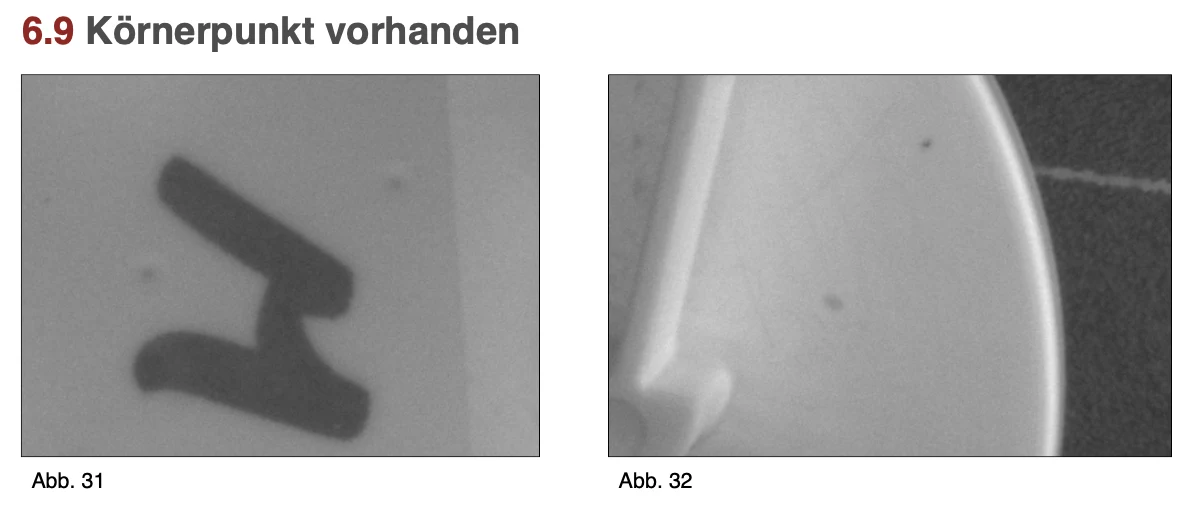 agrandir l'image ↗
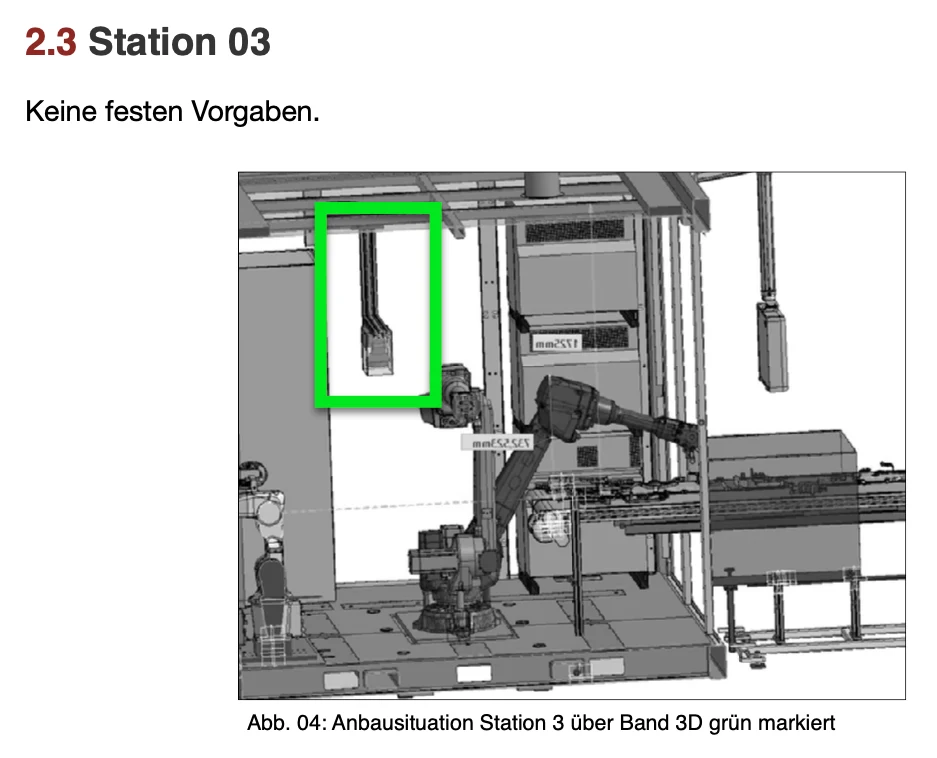 agrandir l'image ↗
 agrandir l'image ↗
Contrôle qualité de barres conductrices pour véhicules électriques
Type de projet:
Automotive
Date
2018
1 - Besoins
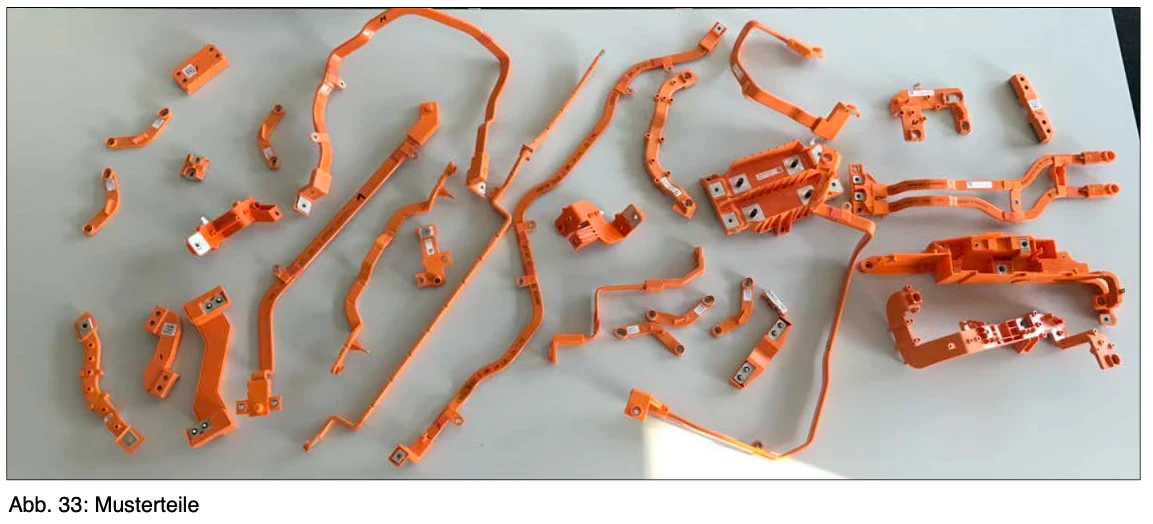
Le client construit un système qui évalue 43 composants pour l'état optique, mécanique et électrique. La commande optique est divisée en 4 stations (3 physiquement différentes).
La formation du résultat global a lieu dans le SPS. Les variables d'erreur n'étaient pas spécifiées par le client final (uniquement test et vérification, aucune mesure).
Chaque composant a des critères d'essai différents.
Au total, ils peuvent être divisés en 8 examens de base: • Présence et position X,Y (relativement dans l'image)
• Injection
• Excessif sur les surfaces de contact
• Trou présent (en gros)
• Fil présent (en gros)
• Commande de l'enroulement des goujons de fermeture (environ)
• Contrôle de bande
• Point céréalier présent
1.1 - Station 01 - Détection de position
Les positions des composants sont détectées optiquement via le système de la caméra. Les échantillons d'essai sont situés à la station 1 sur 2 ceintures.
En raison des formes des composants, la bande droite (courte) peut être déplacée vers le bas 250 mm. Une caméra est utilisée pour chaque bande. La caméra sur la bande de droite (courte) est déplacée avec elle.
Les images des deux caméras sont combinées pour former une image et calibrées avec le système de coordonnées robot. La précision de la détermination de la position doit être de +/−1 mm.
Séquence d'essai exemplaire à la station 01:
1. Système optique obtient un déclencheur tous les 10 cm
2. Une fois qu'un composant ou une masse inconnue est complètement dans l'image (le bord de run-in ne sera plus
est touché), le système de contrôle optique produit le message que quelque chose sur la bande a été détecté
l'a été.
3. Le Comité des droits de l'homme Après un temps inconnu X (suivant la bande), le déclencheur est exécuté à nouveau
de vérifier à nouveau la position pour la robotique.
4. Le Conseil de l'Europe a adopté une résolution. Le composant est saisi en fonction de la position détectée
La nature de ce processus se produit parce que la bande a un certain temps de suivi lorsque le freinage, donc un comportement normal de démarrage/stop/trigger (en anglais) coûterait trop de temps de cycle.
1.2 - Station 02 - Commande optique des composants
Face avant
L'inspection optique des composants a lieu de façon variable.
Un élément peut subir cinq essais à l'avant ou douze. En principe, une séquence d'essai fixe est définie pour chaque composant.
Séquence d'essai exemplaire à la station 02:
1. Le robot se déplace à la position du composant 1 .
2. Robot Trigger 1 et position 1 au système BV.
3. Le Comité des droits de l'homme Contrôle optique de l'essai déposé pour le point 1 par exemple «Présence/position X,Y.
4. Le Conseil de l'Europe a adopté une résolution. SPS suppose le résultat du déclenchement 1, position 1.
5. Robot Trigger 1 et Position 2 au système BV.
6. Contrôle optique de l'essai déposé
Exemple de l'article 2: ‘Contrôle des bandes adhésives.
7. .....
8. PLC stocke le résultat pour le composant.
9. Le robot insère un composant dans les essais mécaniques/électriques.
Essais requis à la station 02:
- Présence et position X,Y (relativement dans l'image) - Injecté
- Excessives sur les surfaces de contact
- Trou présent (environ)
- filetage présent (en gros)
- Commande de la pince de fermeture (en gros)
- contrôle de bande adhésive
1.3 - Station 03 - Commande optique des composants à l'arrière
La procédure a lieu comme à la station 02, seulement pour le dos.
Essais requis à la station 03: - Injection
- Excessives sur les surfaces de contact
- Trou présent (environ)
- filetage présent (en gros)
- Contrôle de la fermeture des bouchons (en gros) - contrôle de la bande adhésive
1.4 - Station 04 (03) - Commande optique des composants
Marquage
Robot fait un point de grain sur le composant (composant IO) en fonction du résultat global. Ce point de grain est vérifié à la station 04. Cela a lieu physiquement à la station 03 . De plus, le point céréalier est également vérifié dans le négatif.
- Dans le cas de la composante NIO, il ne doit pas y avoir de point céréalier sur le site du grain.
Essais requis à la station 04:
- Présent au point de grains
Demande pour cette application →