
Archivo de publicación
Inspección de calidad de barras conductoras para vehículos eléctricos
Insight into a published application or lecture from the CRETEC archive.
Contenido del archivo: La información se refiere al estado de publicación original. Coordinar la ejecución actual, el alcance de los servicios y la disponibilidad con CRETEC.
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
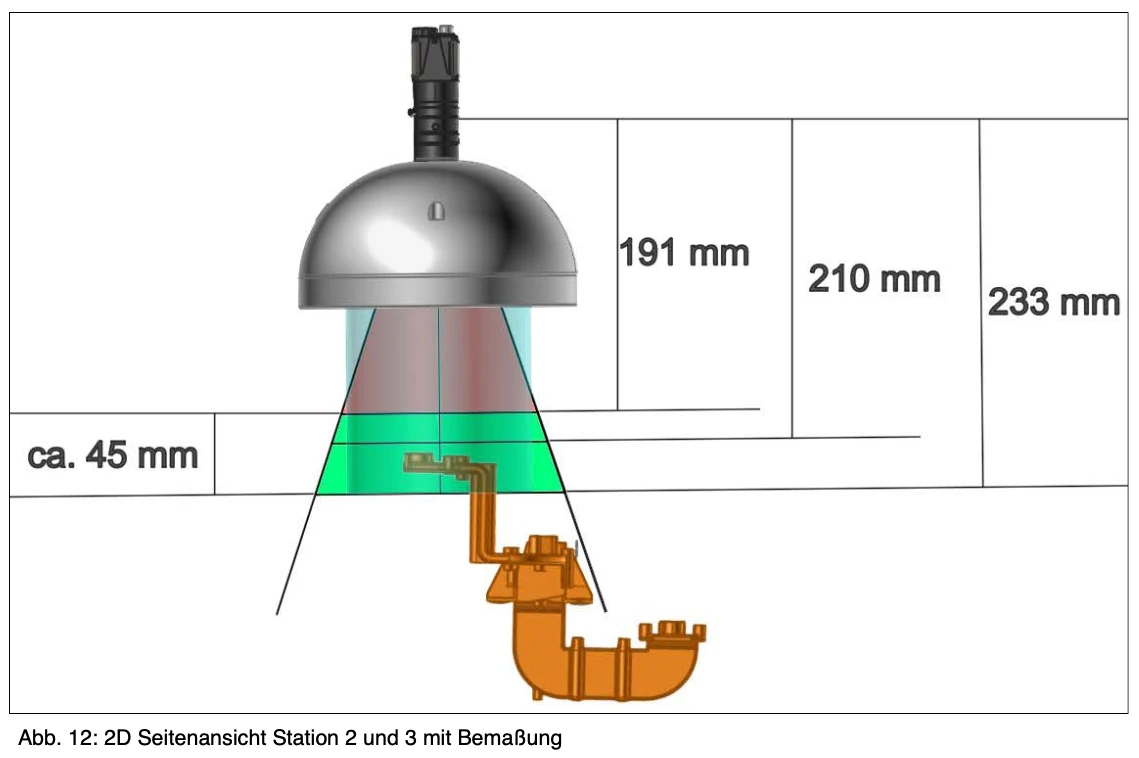 Ampliar la imagen ↗
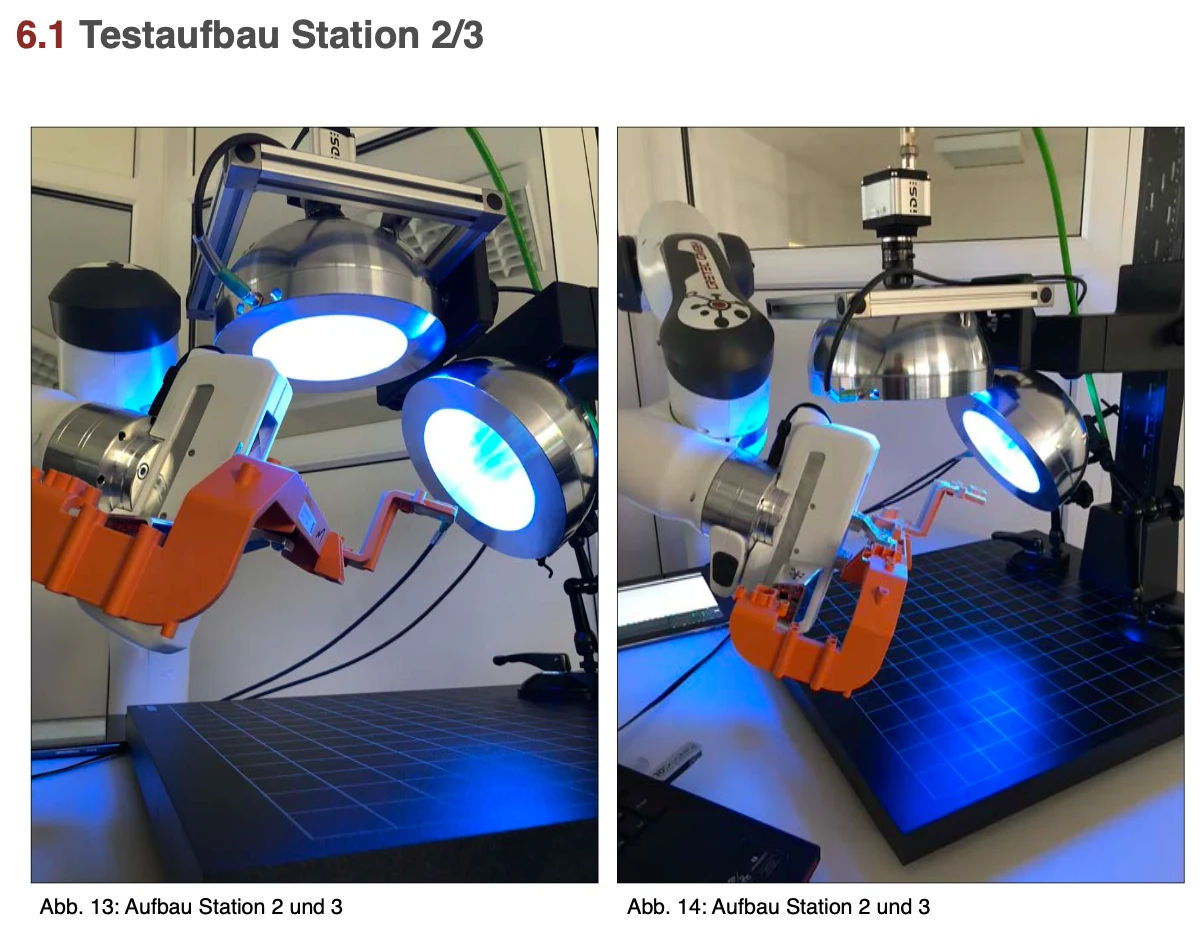 Ampliar la imagen ↗
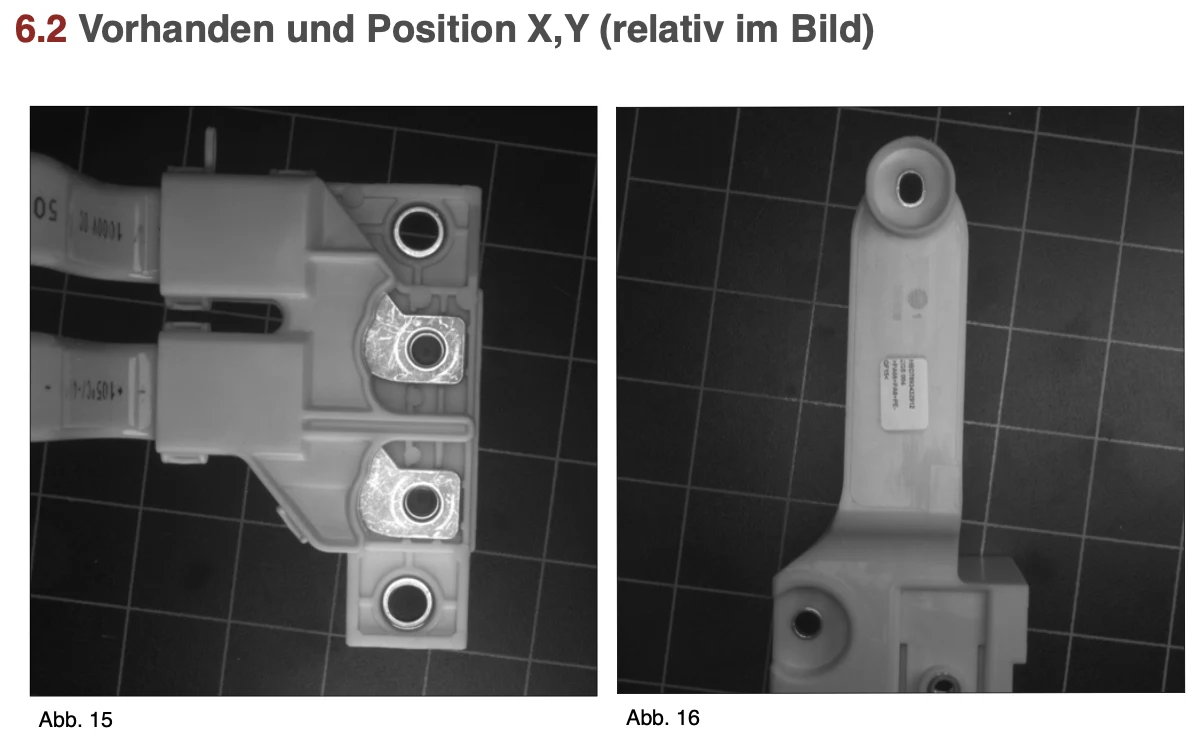 Ampliar la imagen ↗
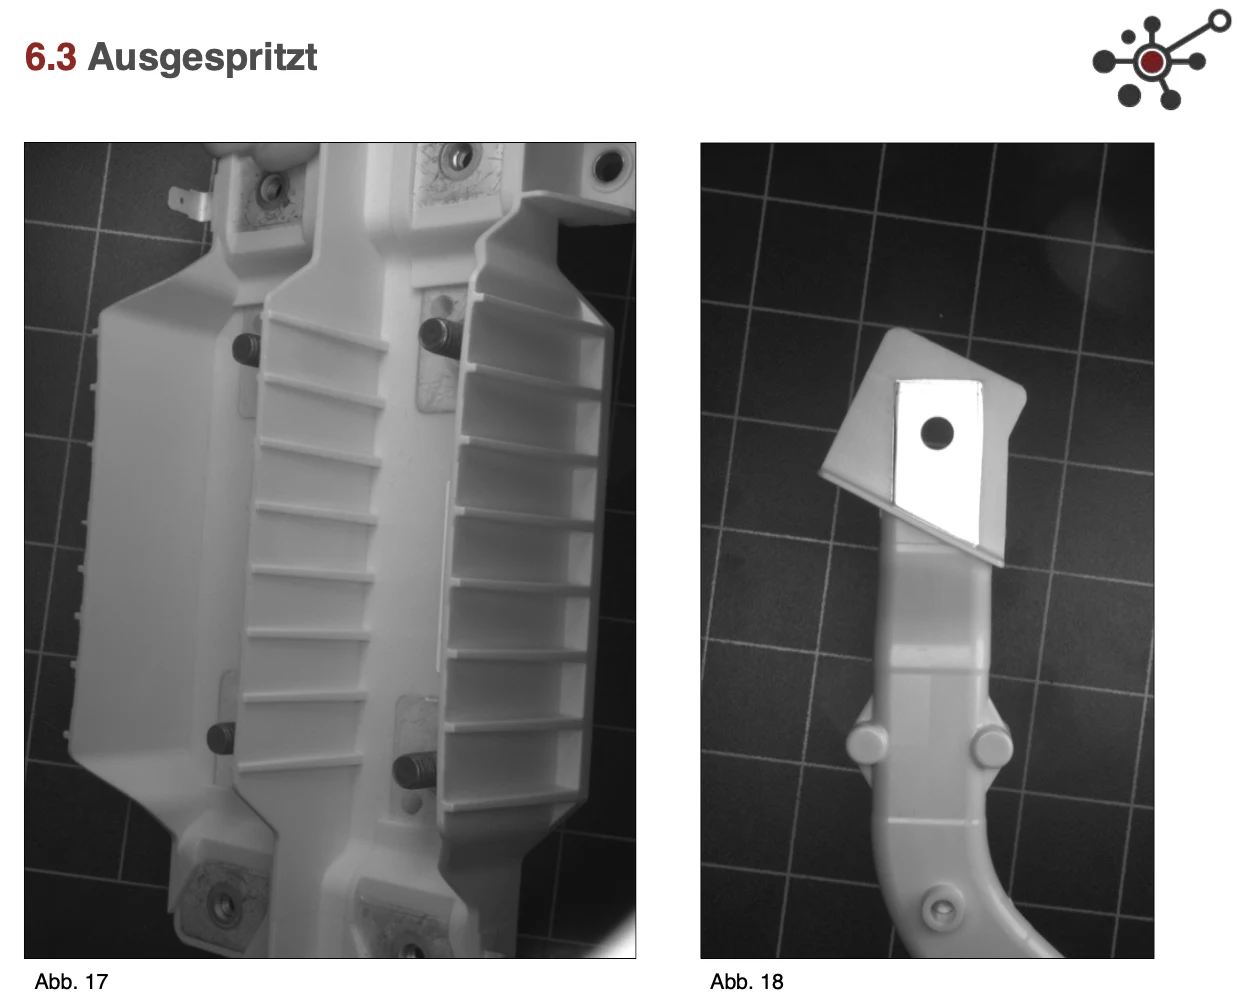 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
 Ampliar la imagen ↗
Inspección de calidad de barras conductoras para vehículos eléctricos
Tipo de proyecto:
Automotive
Fecha
2018
1 - Requisitos
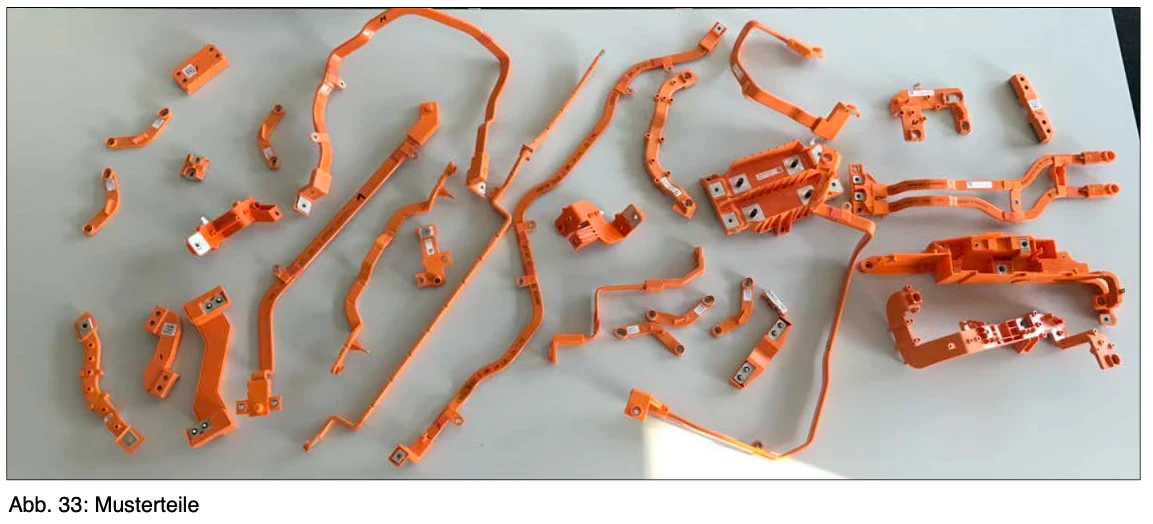
El cliente construye un sistema que evalúa 43 componentes para la condición óptica, mecánica y eléctrica. El control óptico se divide en 4 estaciones (3 físicamente diferentes).
La formación del resultado general tiene lugar en el SPS. Las variables de error no fueron especificadas por el cliente final (sólo pruebas y comprobaciones, sin medición).
Cada componente tiene diferentes criterios de prueba.
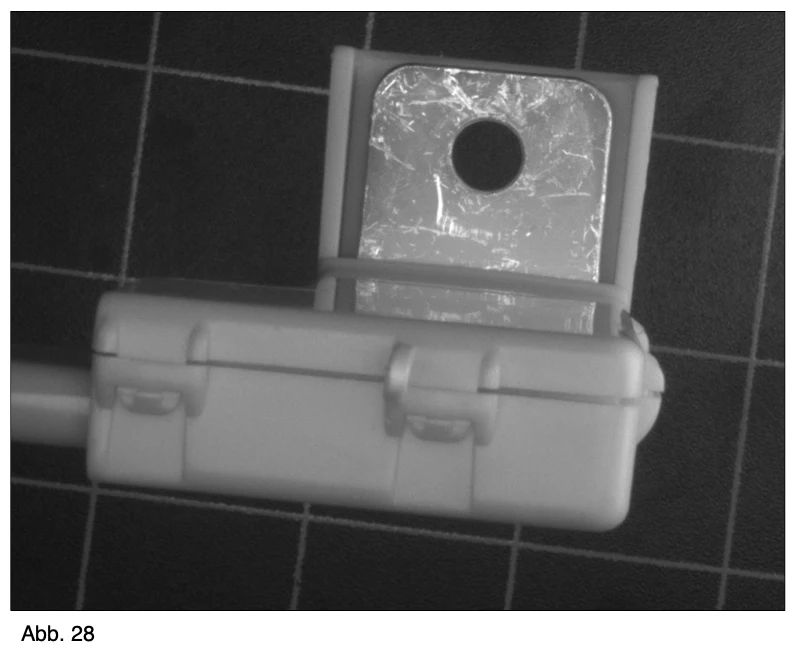
En total, estos pueden dividirse en 8 exámenes básicos: • Presencia y posición X,Y (en relación con la imagen)
• Inyectado
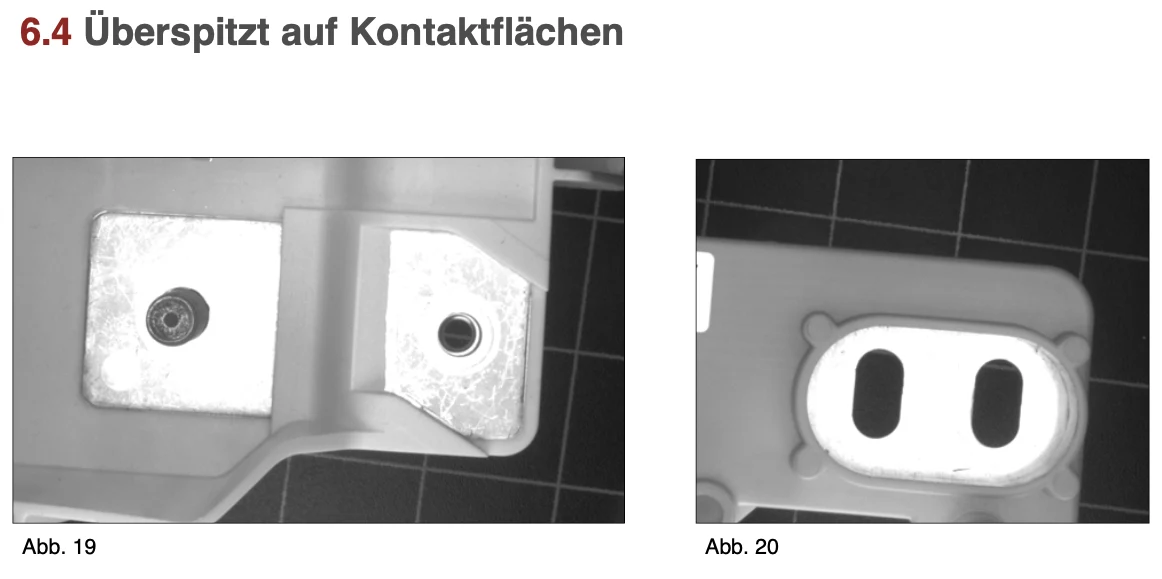
• Excesivo sobre superficies de contacto
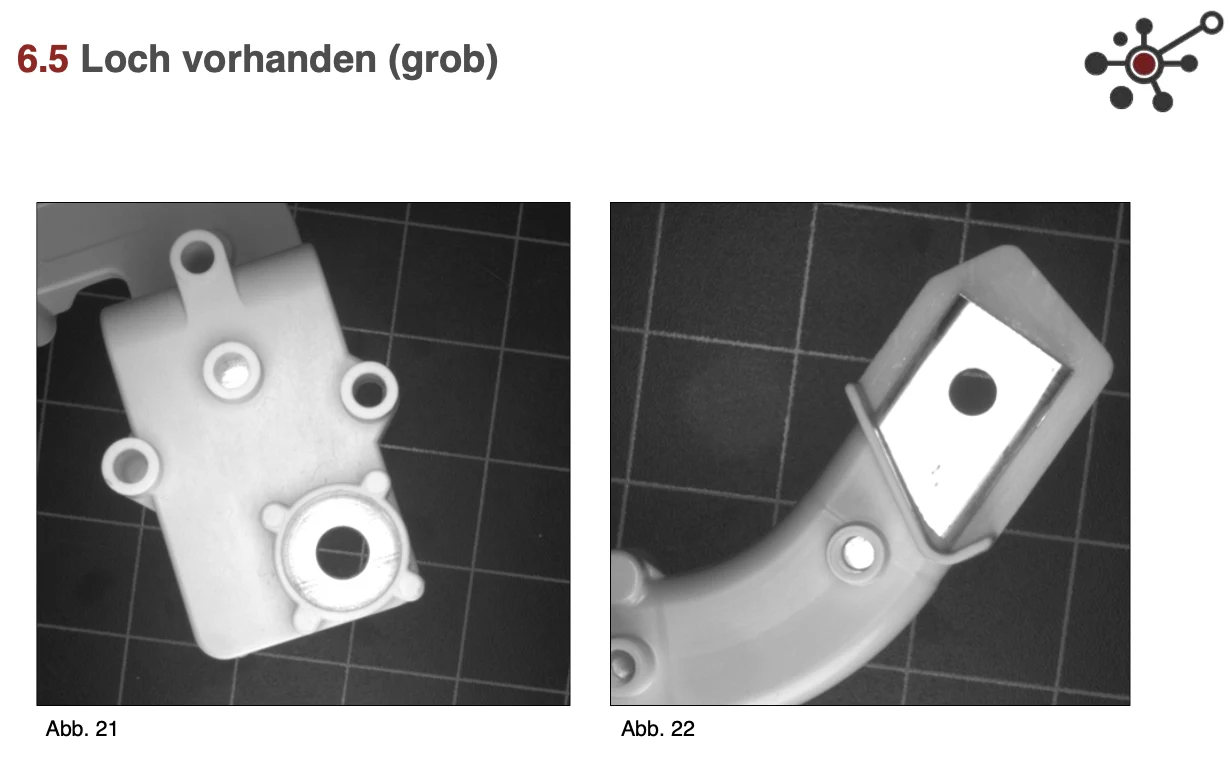
• Hole present (profundamente)
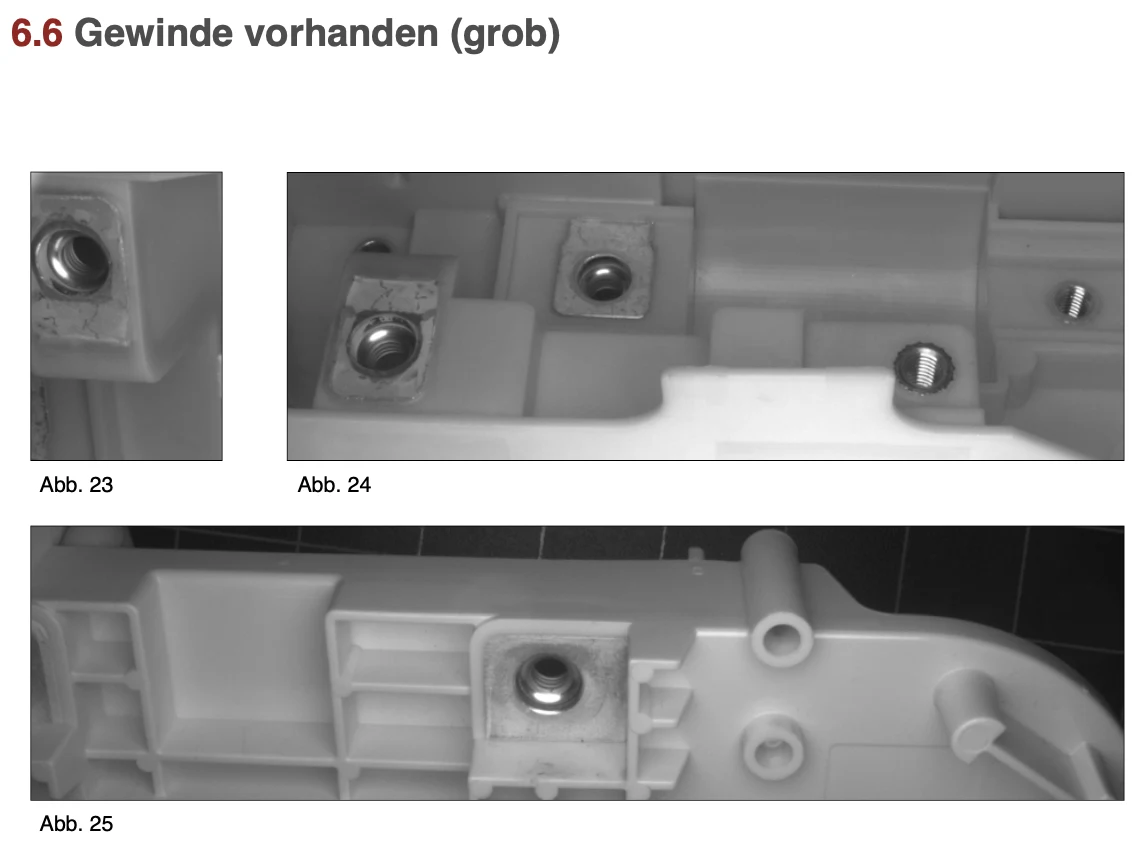
• Thread present (roughly)
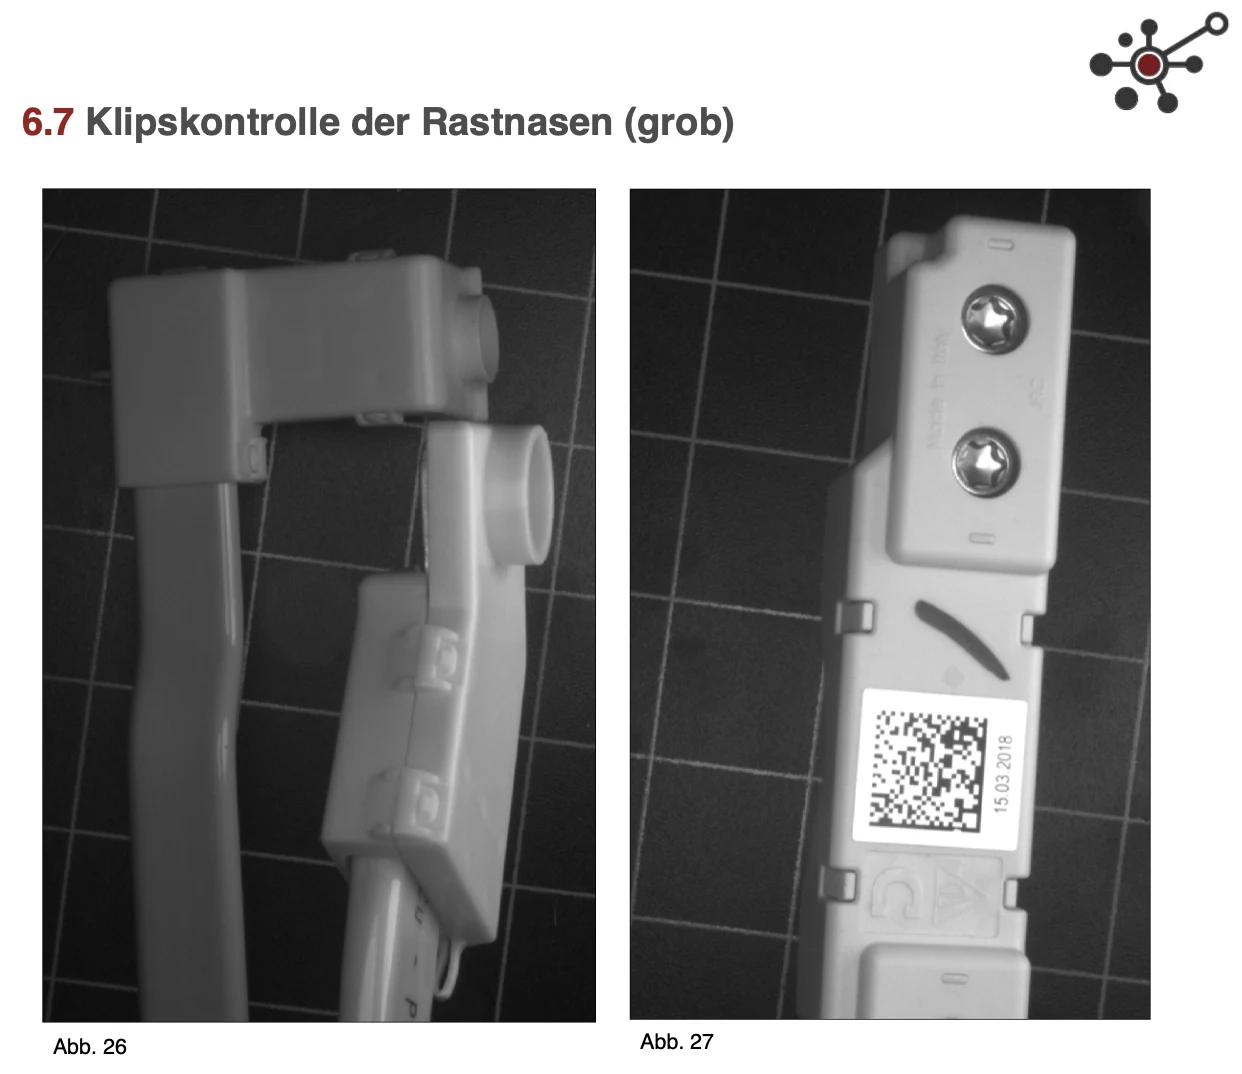
• Control de clips de las pelucas (aproximadamente)
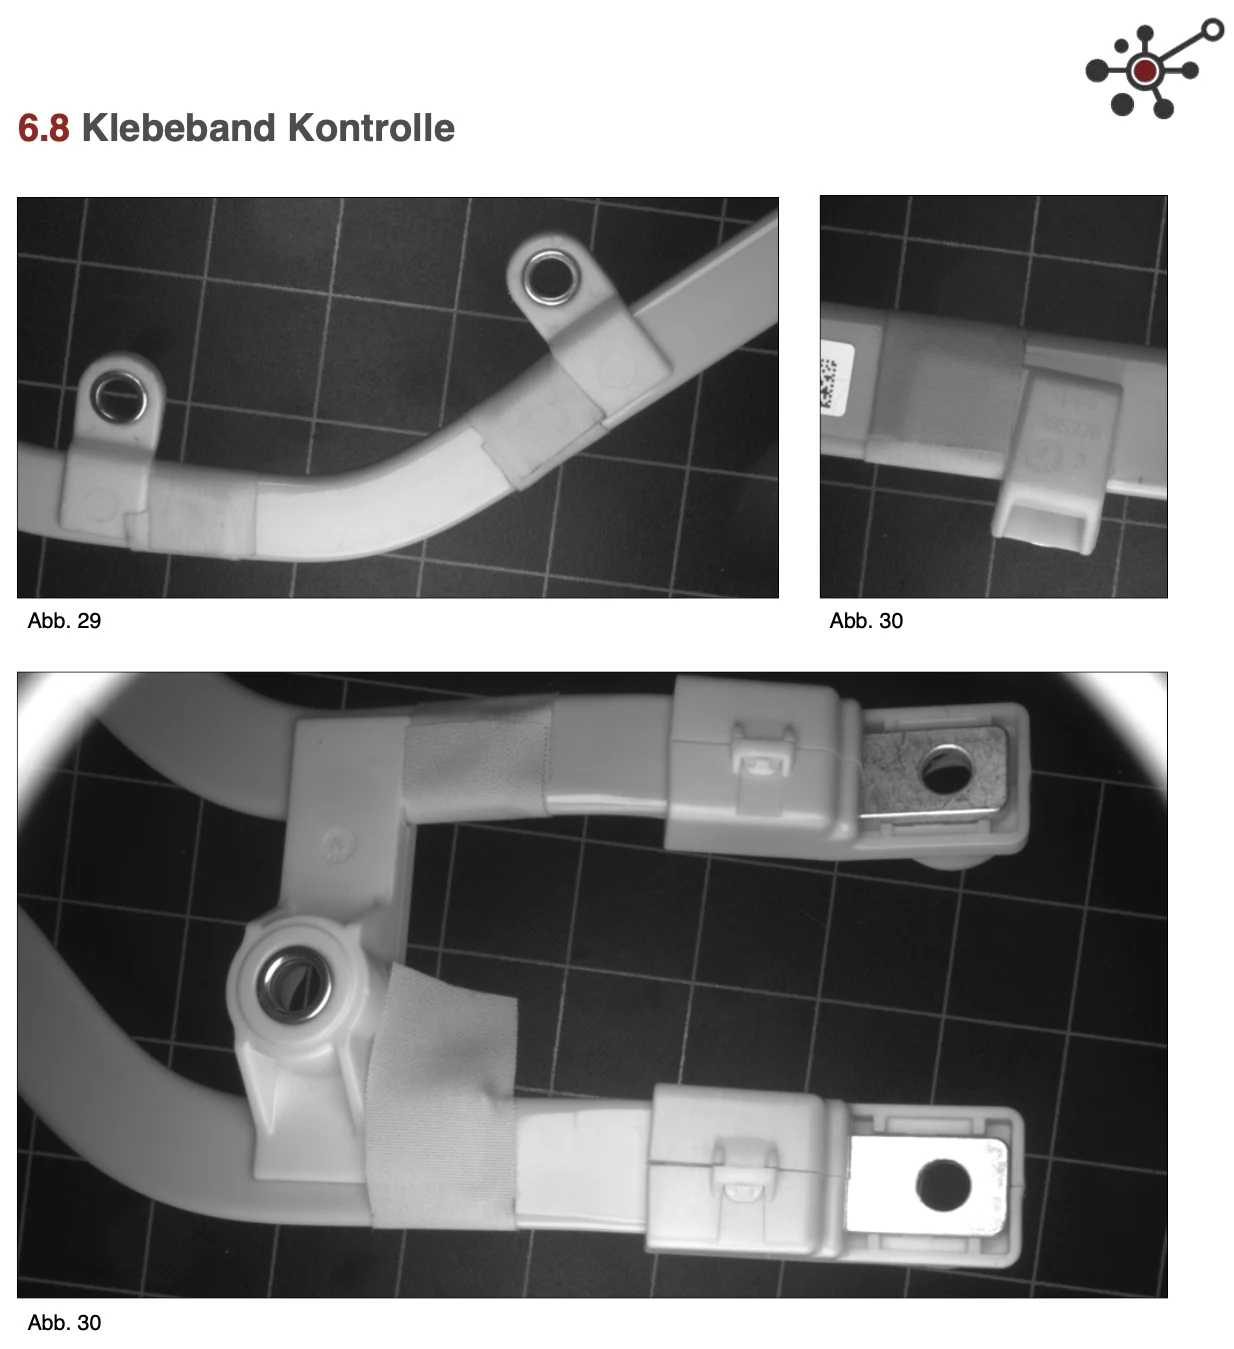
• Control de cinta
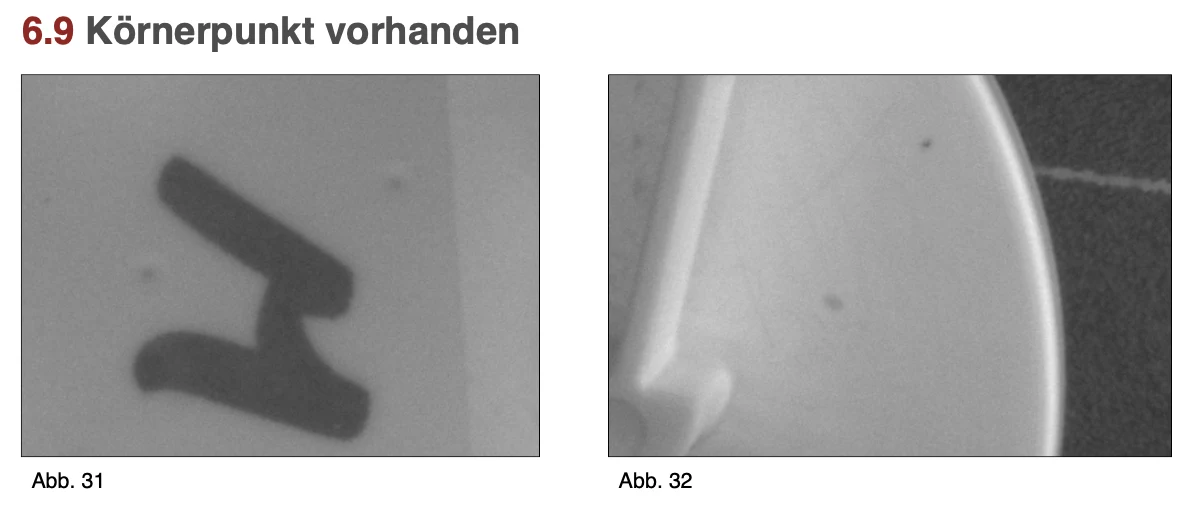
• Punto de gravación presente
1.1 - Estación 01 - Detección de posición
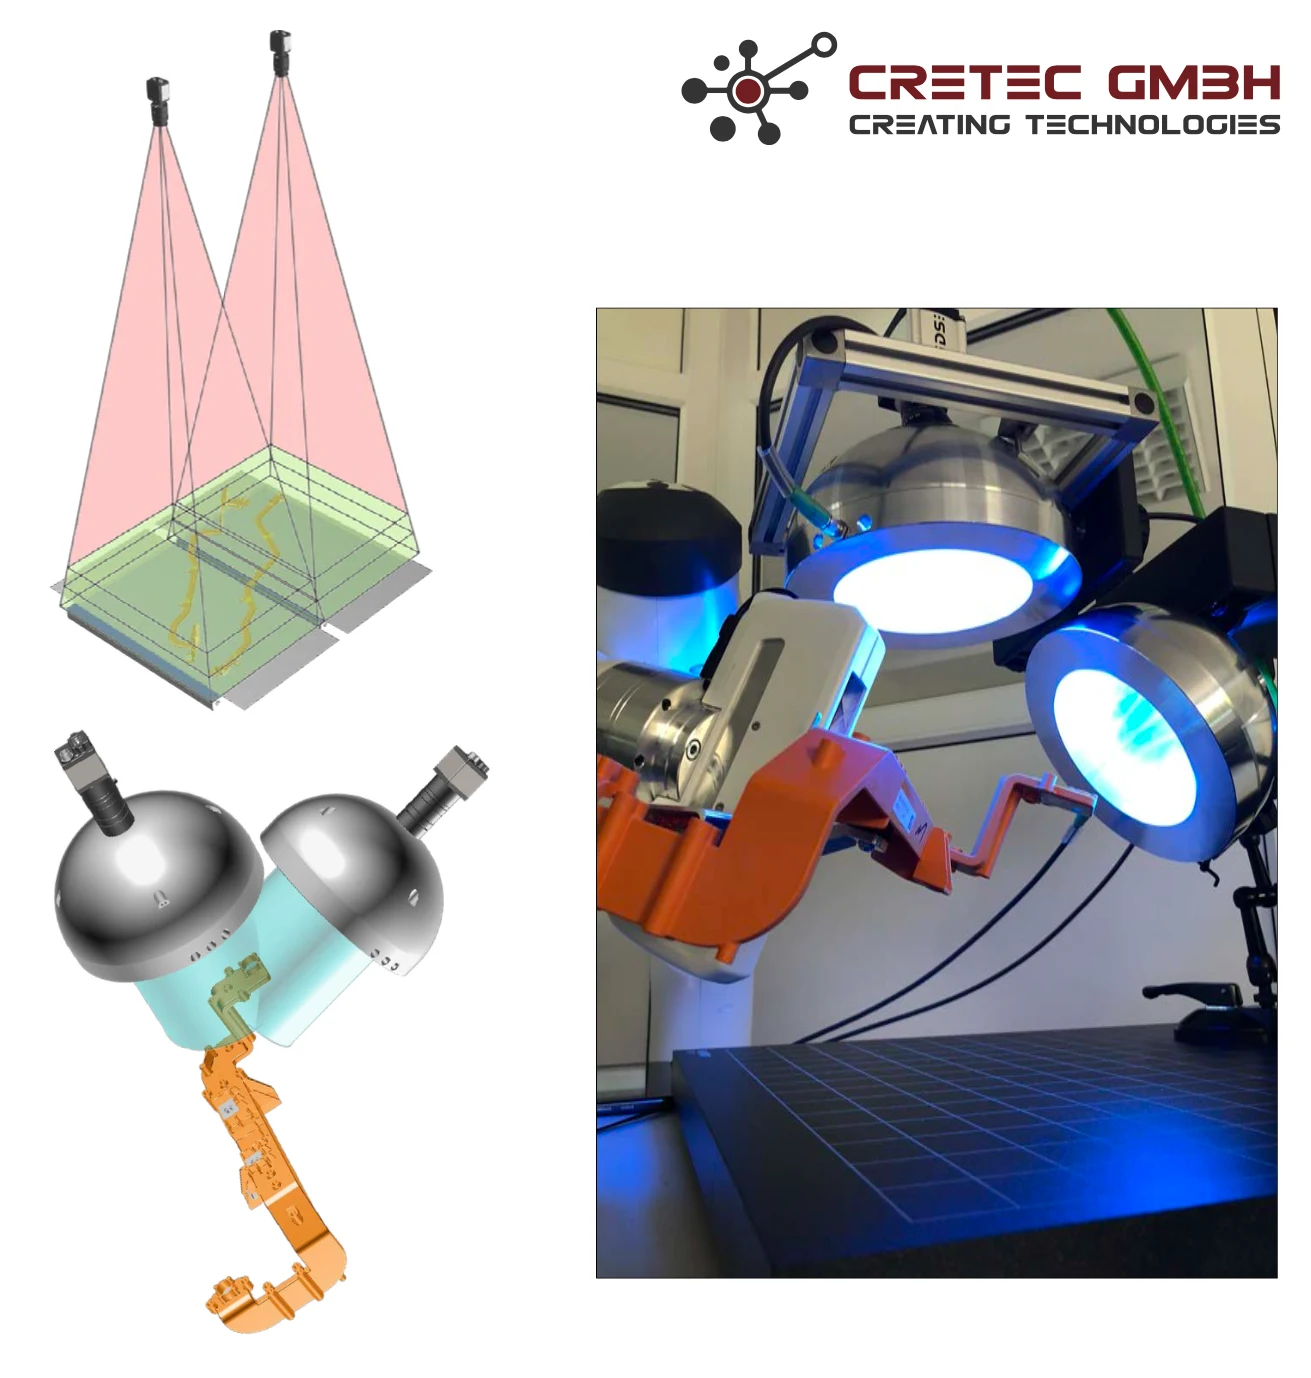
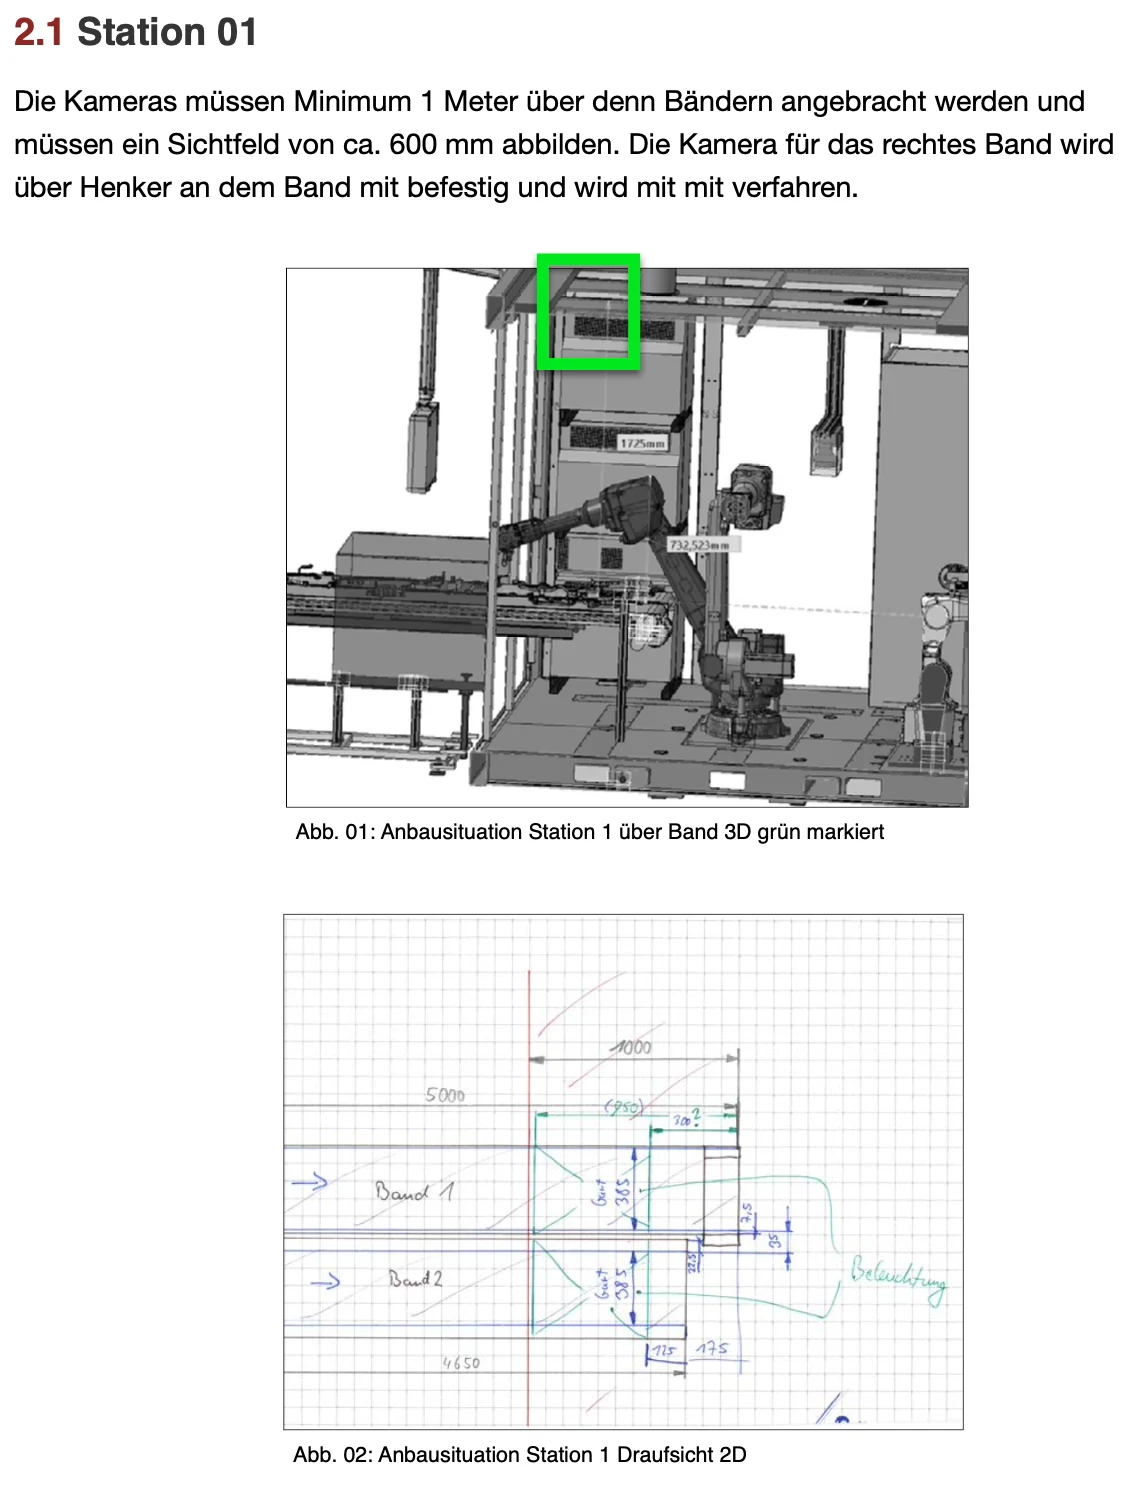
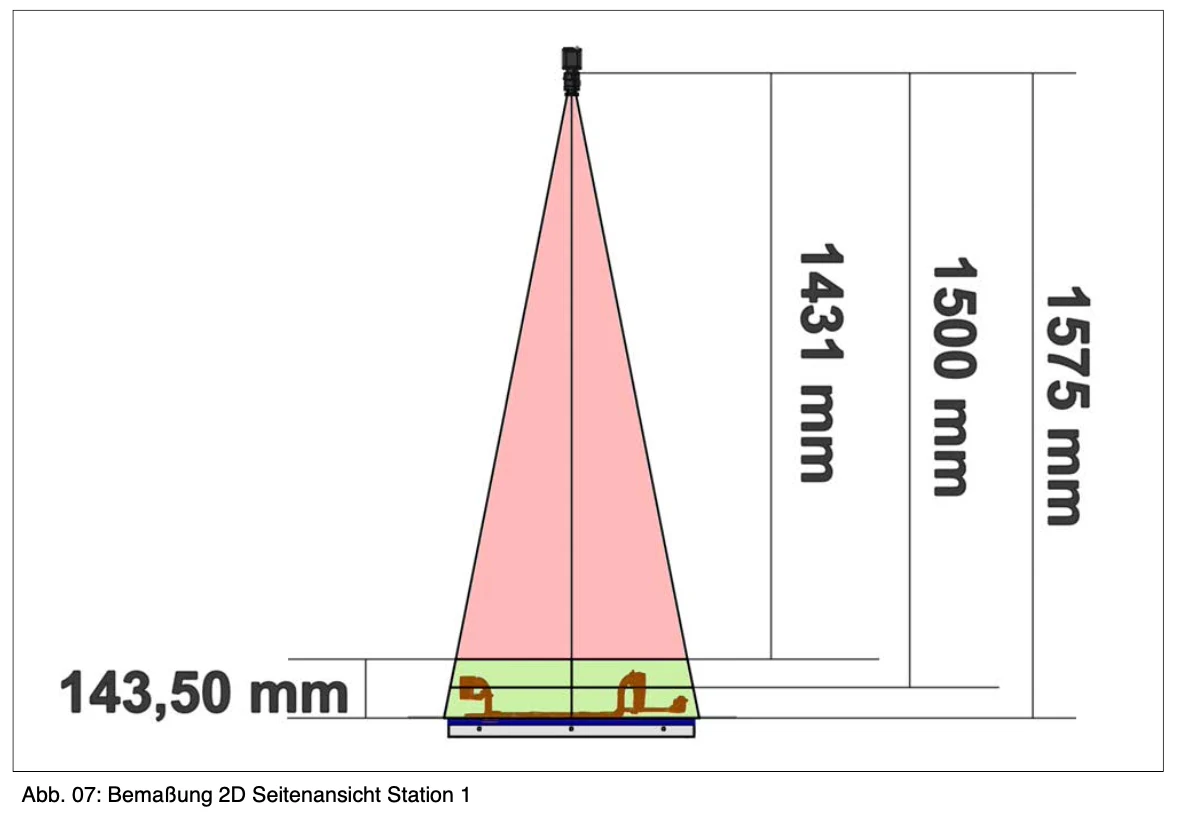
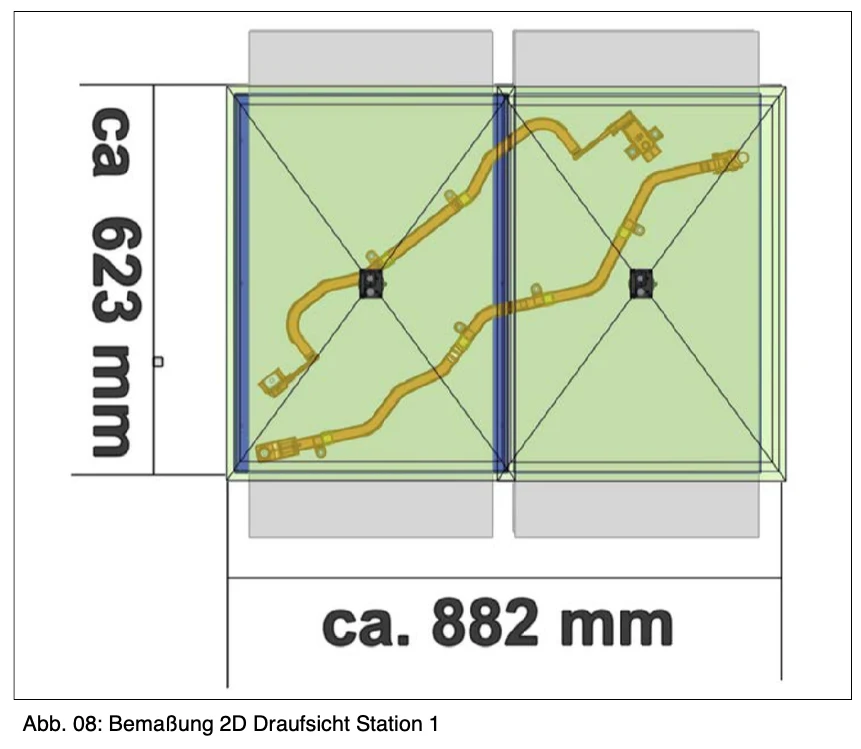
Las posiciones del componente se detectan ópticamente a través del sistema de cámara. Los especímenes de prueba se encuentran en la estación 1 en 2 cinturones.
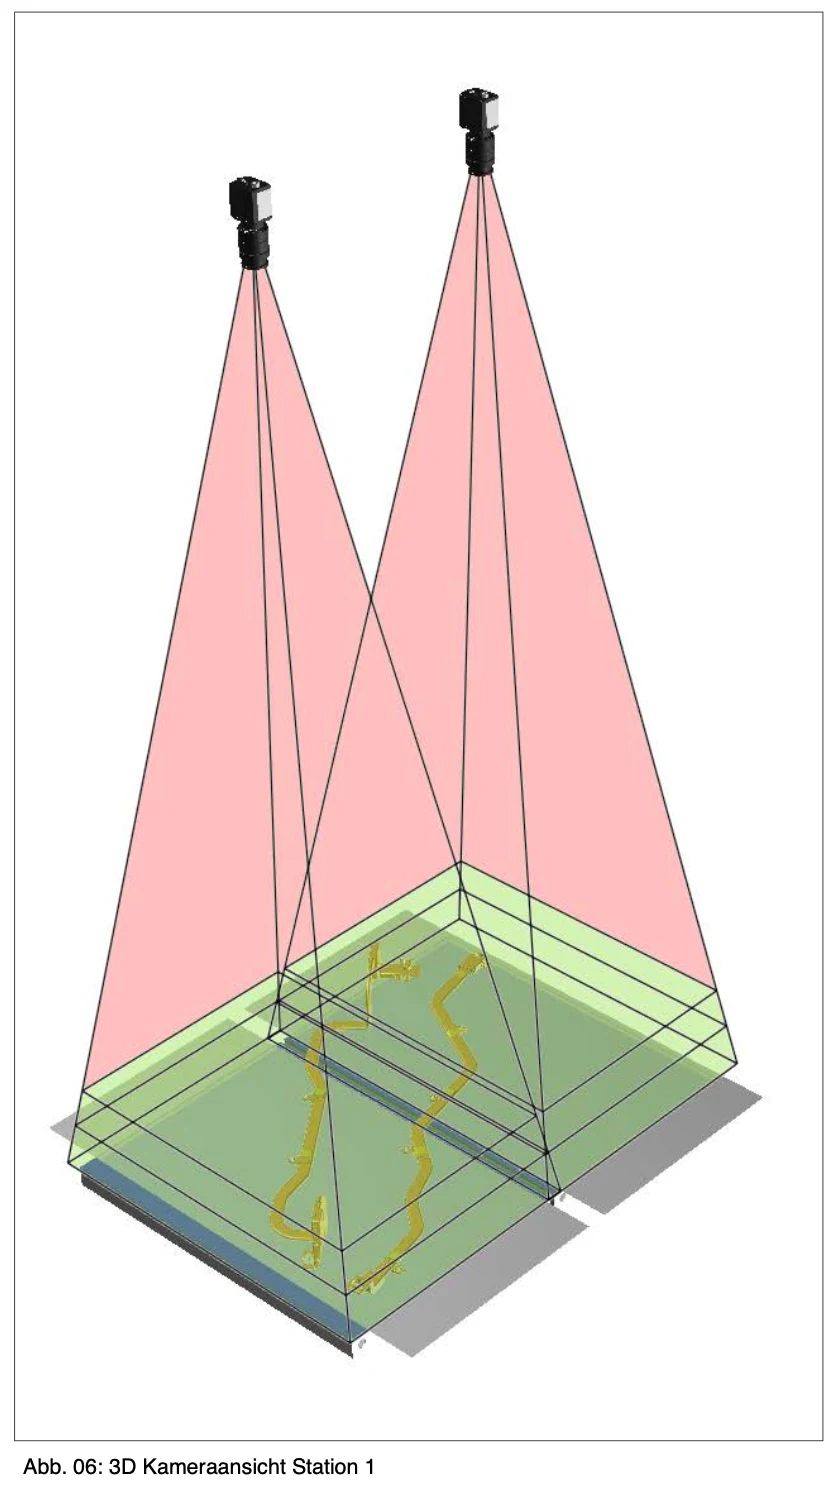
Debido a las formas del componente, la tira derecha (corte) se puede mover hacia abajo 250 mm. Una cámara se utiliza para cada banda. La cámara en la cinta derecha (corte) se mueve junto con ella.
Las imágenes de las dos cámaras se combinan para formar una imagen y esto es calibrado con el sistema de coordenadas robot. La precisión de la determinación de posición debe ser +/−1 mm.
Exemplary test sequence at station 01:
1. El sistema óptico se activa cada 10 cm
2. Una vez que un componente o una masa desconocida está completamente en la imagen (el borde de funcionamiento ya no será
se toca), el sistema de inspección óptica emite el mensaje de que algo en la cinta ha sido detectado
lo ha sido.
3. Después de un tiempo desconocido X (siguiendo la cinta), el gatillo se ejecuta de nuevo
para verificar la posición de nuevo para la robótica.
4. El componente se sujeta según la posición detectada
La naturaleza de este proceso se produce porque la cinta tiene un cierto tiempo de seguimiento al frenado, por lo que un comportamiento normal “iniciar/ detener/trigger” costaría demasiado tiempo del ciclo.
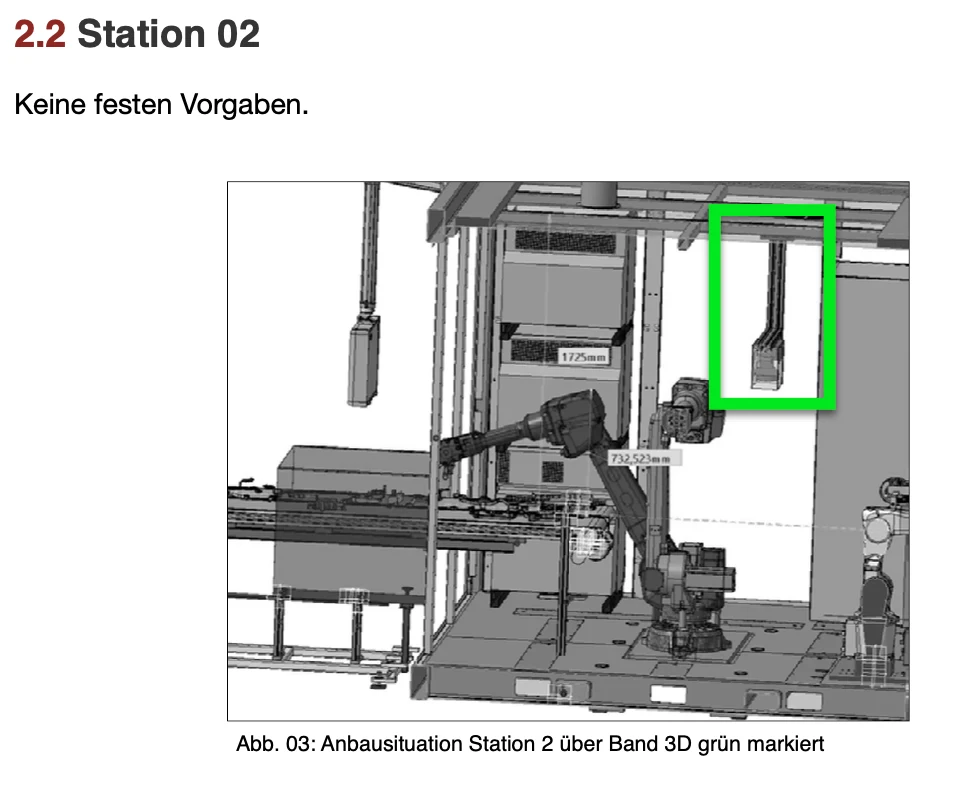
1.2 - Estación 02 - Control de componentes ópticos
Cara frontal
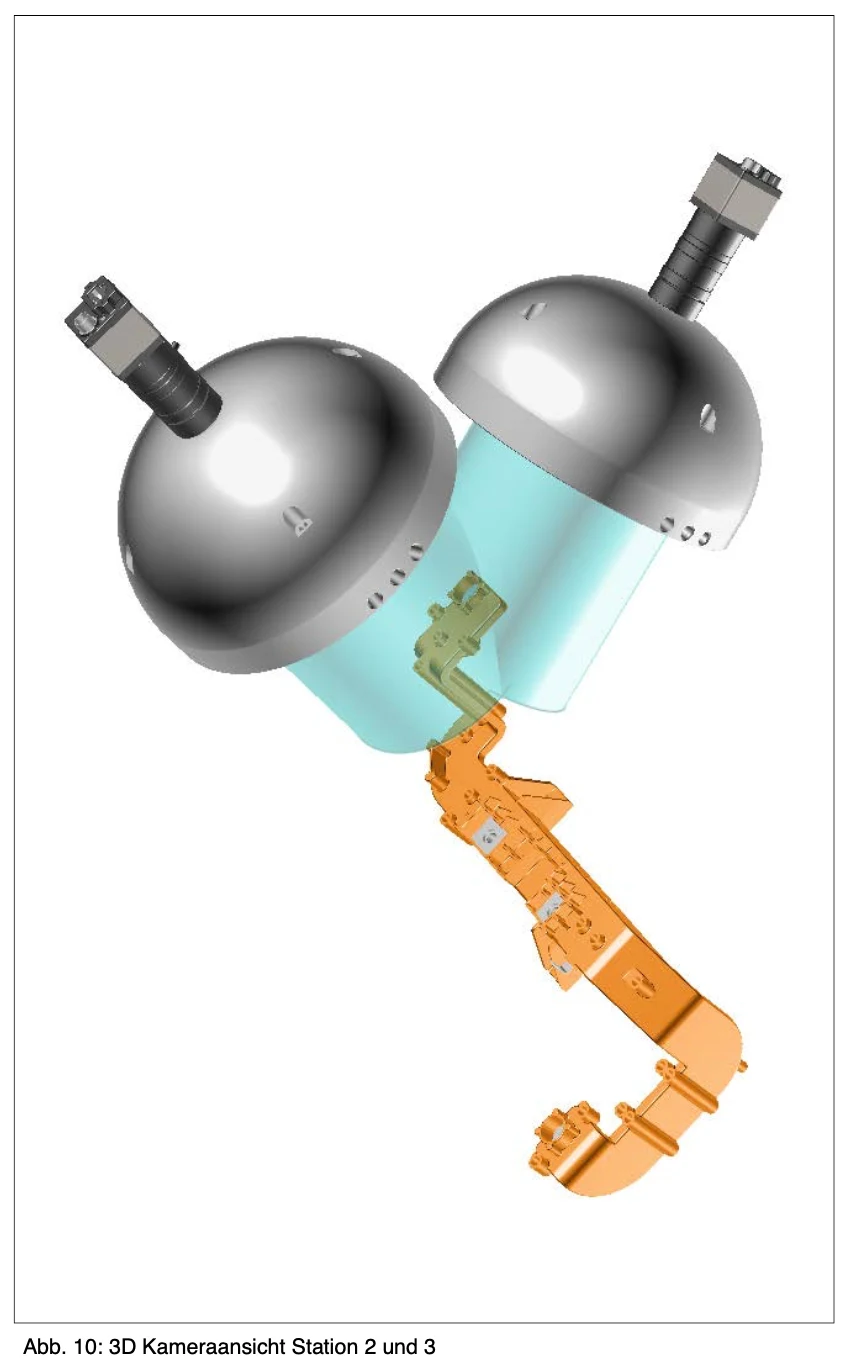
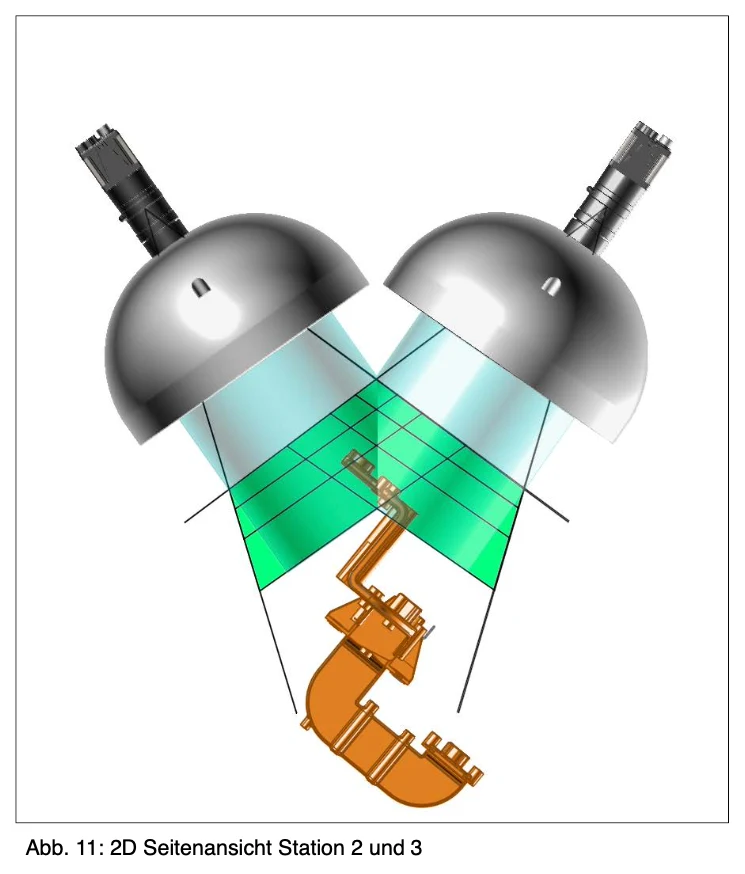
La inspección óptica de los componentes tiene lugar variamente.
Un componente puede tener 5 pruebas en la parte delantera o 12 pruebas. En principio, se define una secuencia de prueba fija para cada componente.
Exemplary test sequence at station 02:
1. Robot se mueve a la posición de componente 1 .
2. Robot Trigger 1 y la posición 1 en el sistema BV.
3. Control óptico de la prueba depositada para el punto 1 ejemplo ‘Presencia/posición X,Y’.
4. SPS asume el resultado del gatillo 1, posición 1.
5. Robot Trigger 1 y la posición 2 en el sistema BV.
6. Control óptico de la prueba depositada para
Ejemplo del artículo 2: ‘Control de cinta adhesiva’.
7. .....
8. PLC almacena el resultado para el componente.
9. Componente de inserción del robot en pruebas mecánicas/electrónicas.
Pruebas requeridas en la estación 02:
- Presencia y posición X, Y (en relación con la imagen) - Inyectado
- Excesivo sobre superficies de contacto
- Agujero presente (probablemente)
- hilo presente (aproximadamente)
- Control de clips de las pelucas (aproximadamente)
- control de cinta adhesiva
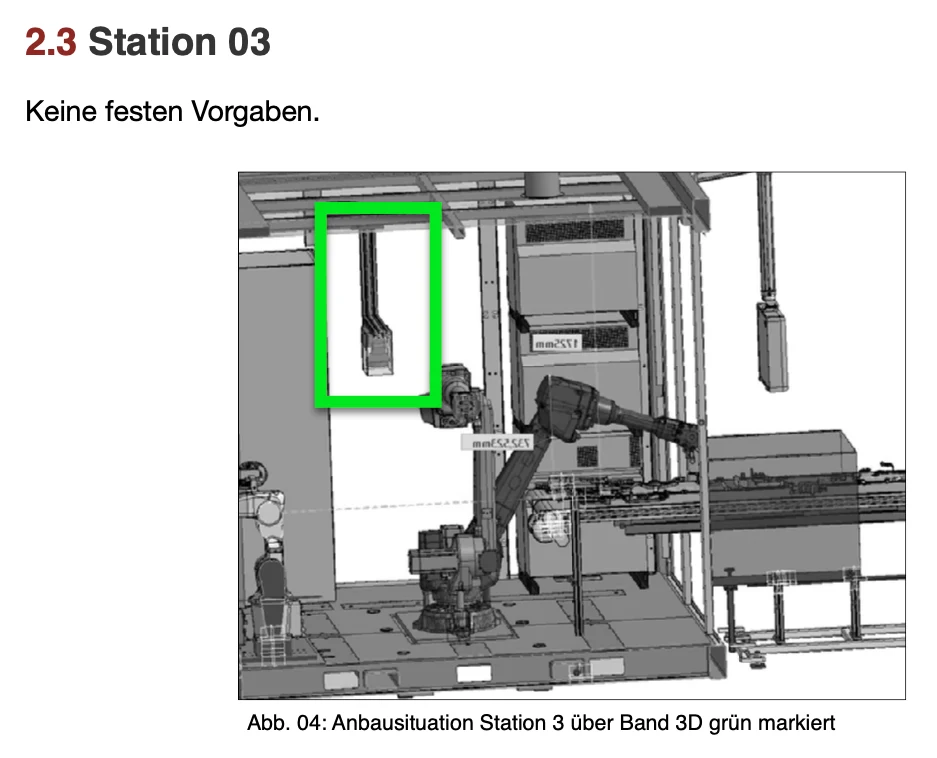
1.3 - Estación 03 - Control de componentes ópticos Backside
El procedimiento se lleva a cabo en la estación 02, sólo para la parte posterior.
Pruebas requeridas en la estación 03: - Injected
- Excesivo sobre superficies de contacto
- Agujero presente (probablemente)
- hilo presente (aproximadamente)
- Control de clips de las pelucas (aproximadamente) - control de cinta adhesiva
1.4 - Estación 04 (03) - Control de componentes ópticos
Marcado
Robot hace un punto de grano en el componente (reglamento I) dependiendo del resultado general. Este punto de grano se revisa en la estación 04. Esto tiene lugar físicamente en la estación 03. Además, el punto de grano también se revisa en el negativo.
- En el caso del componente NIO, no debe haber punto de grano en el sitio de granos.
Pruebas requeridas en la estación 04:
- Punto de grava presente
Solicitud para esta aplicación →