出版歸檔
電動車匯流排品質檢測
透過 CRETEC 檔案庫中已出版的應用程式或教訓。
歸檔內容:資訊是指原始出版狀態. 請與CRETEC協調目前的執行、服務範圍及可用性。
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
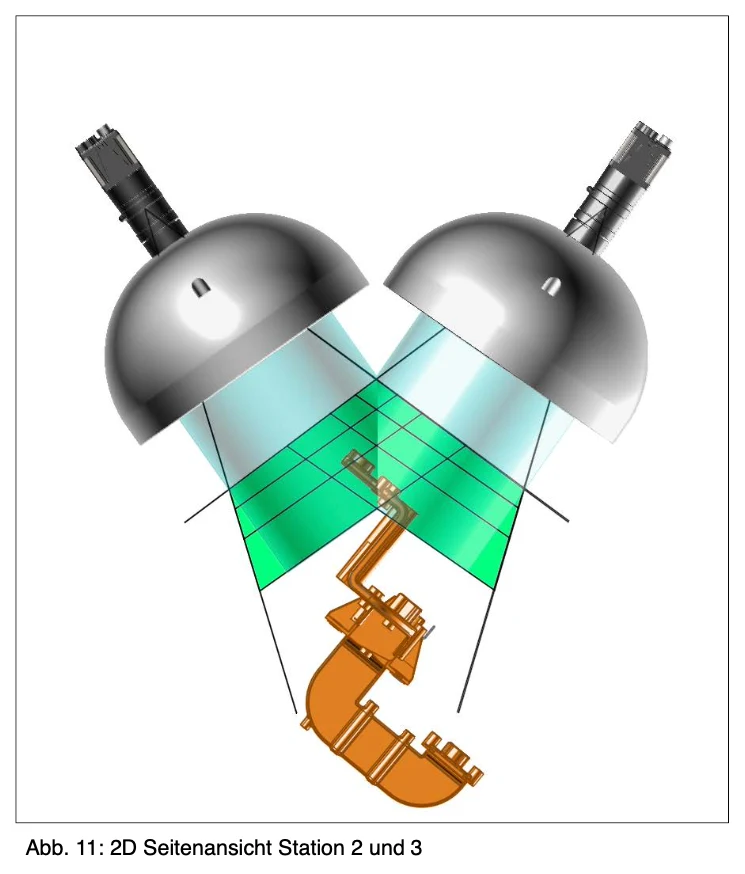 放大影像 {} ↗
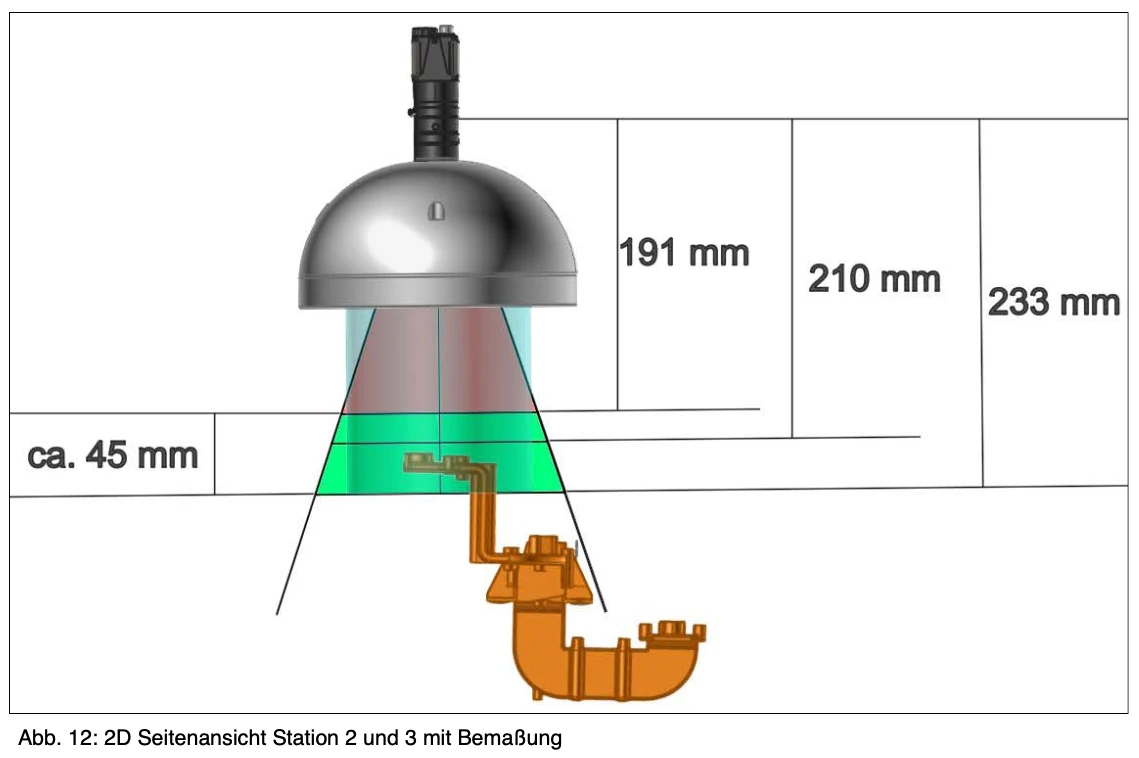 放大影像 {} ↗
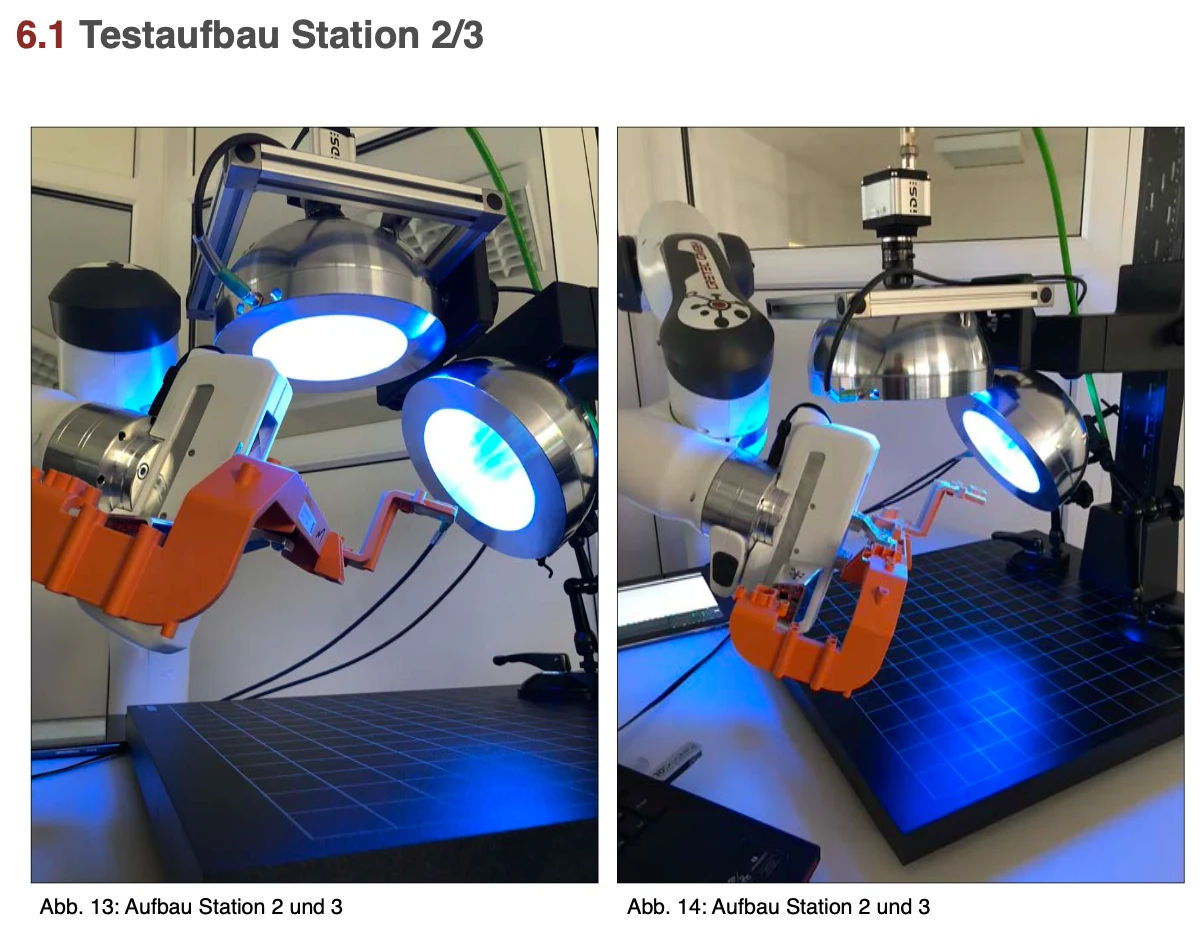 放大影像 {} ↗
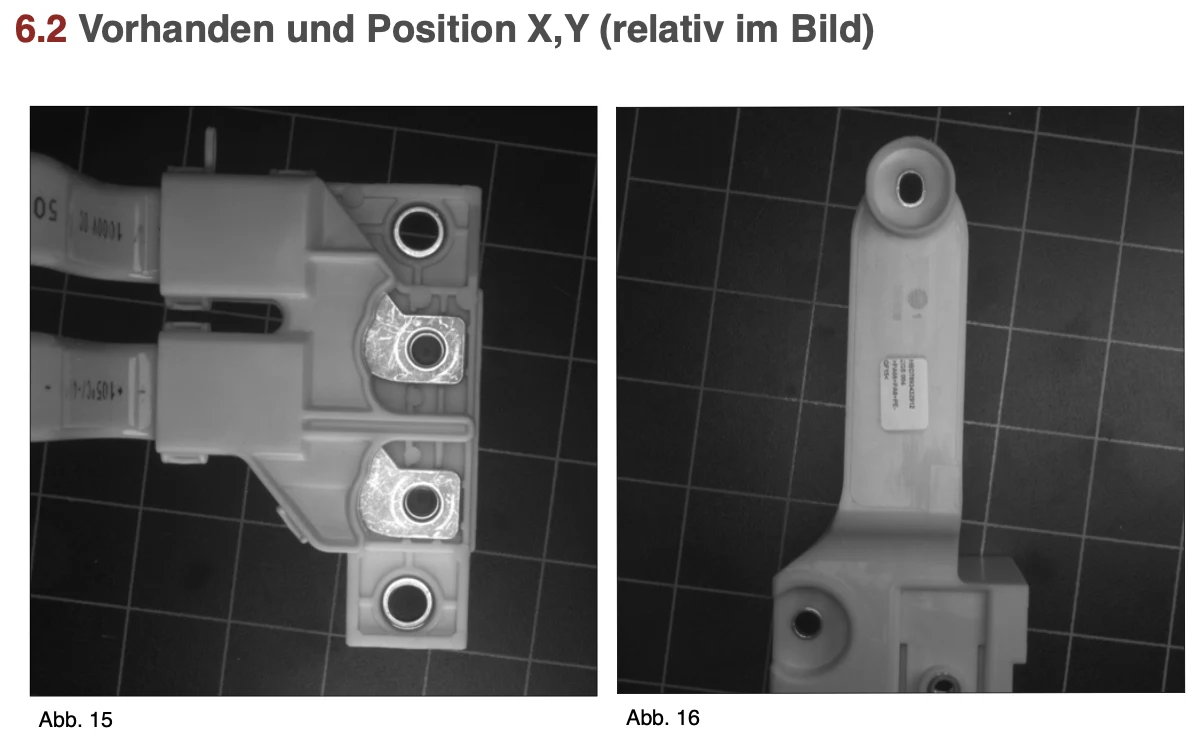 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
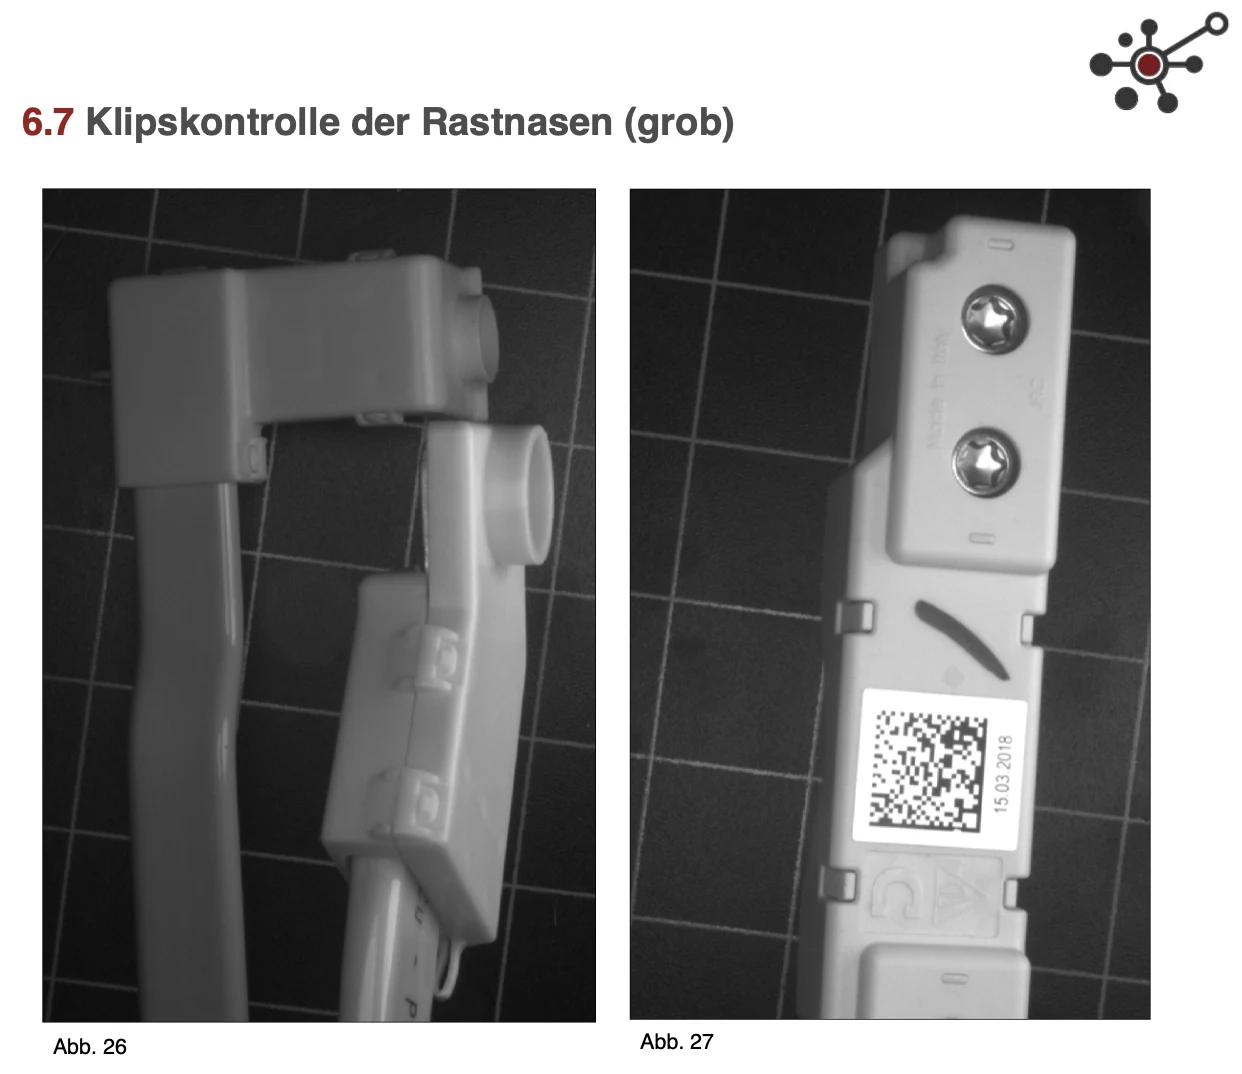 放大影像 {} ↗
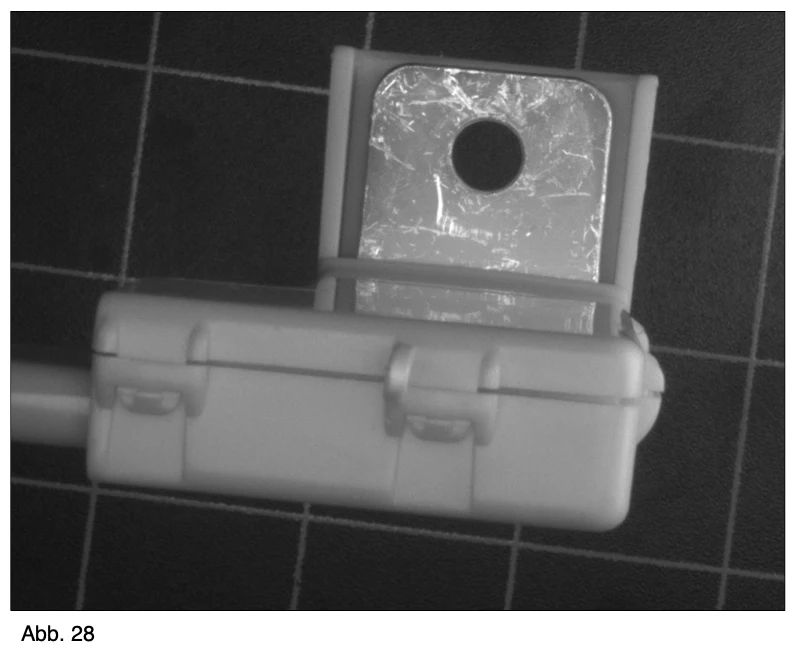 放大影像 {} ↗
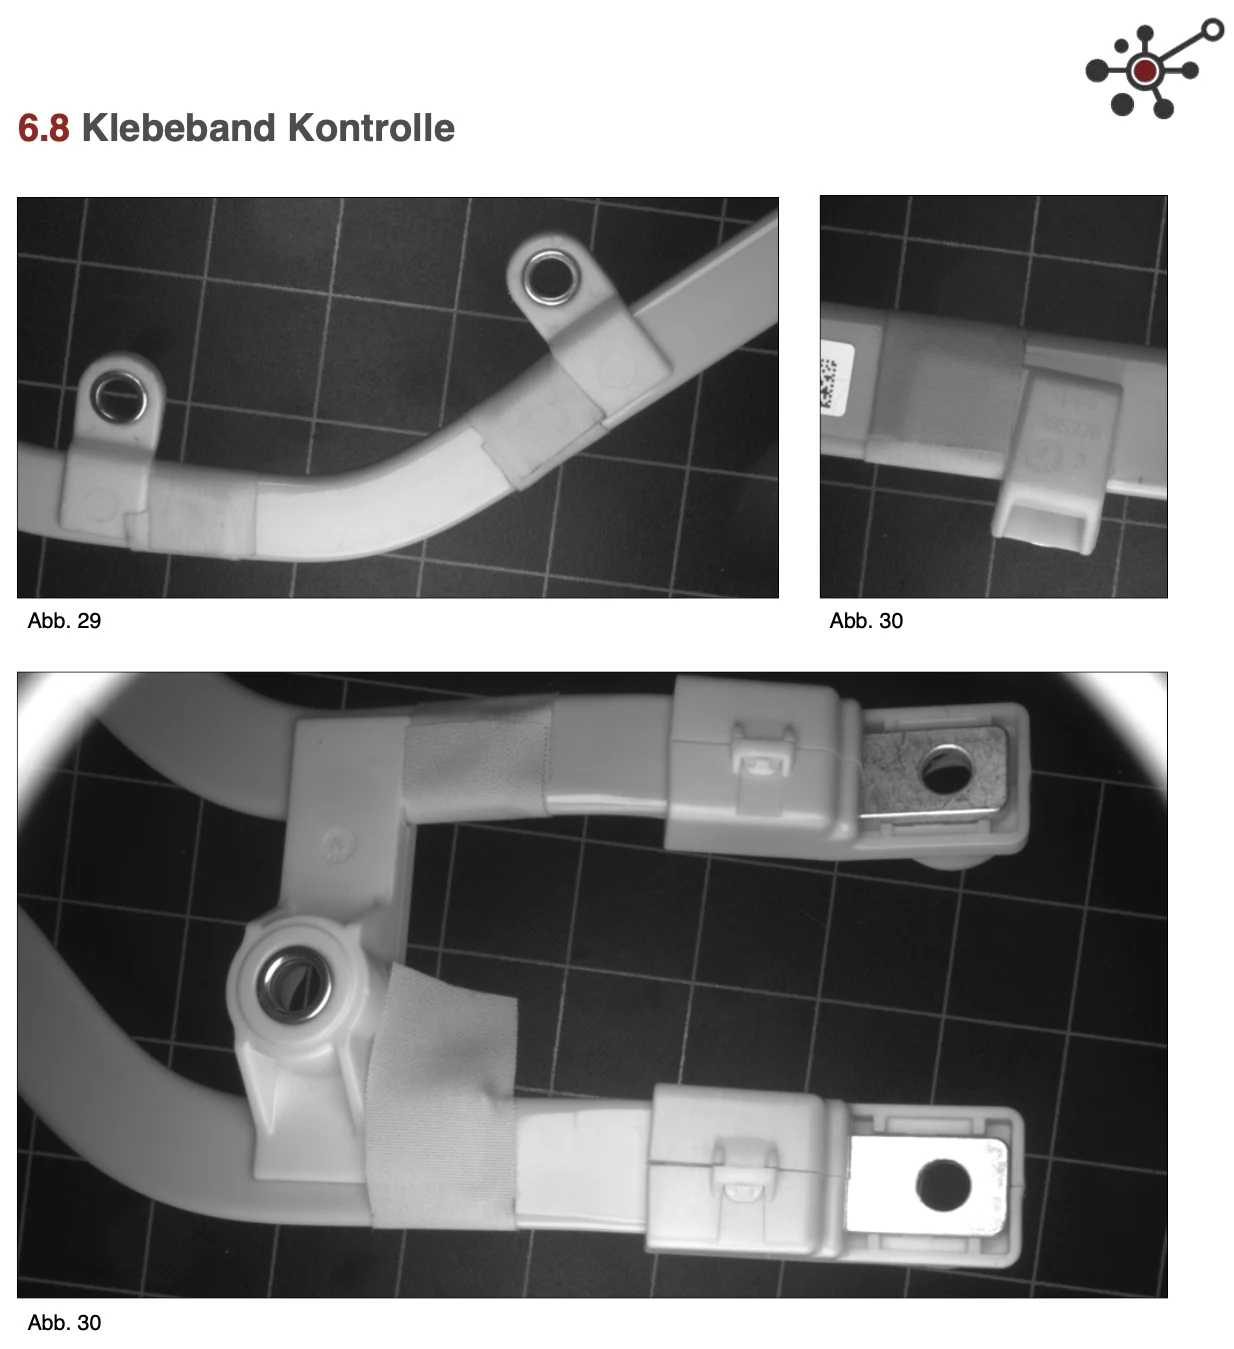 放大影像 {} ↗
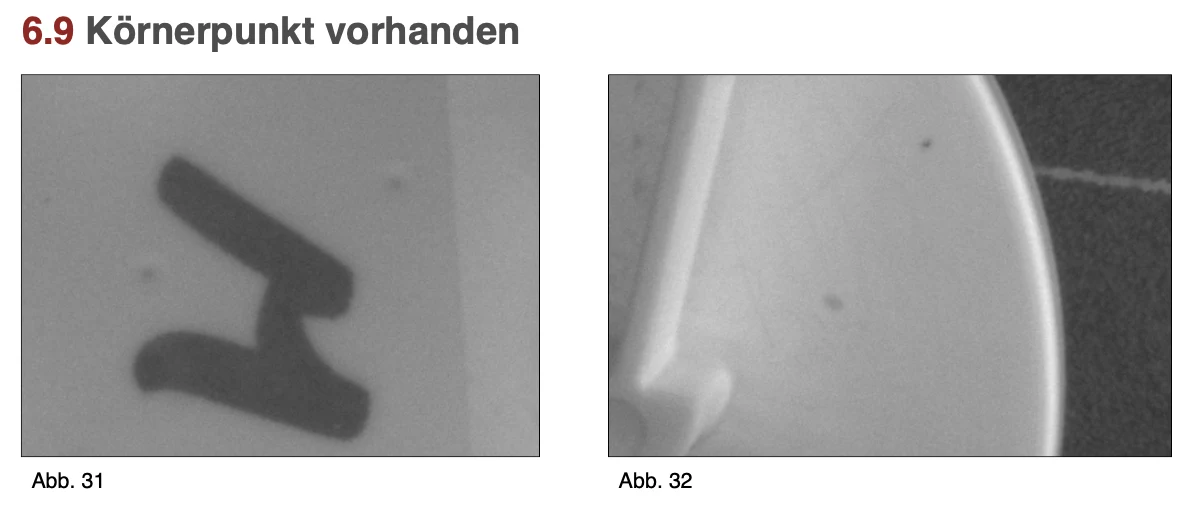 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
電動車匯流排品質檢測
專案型態 :
Automotive
日期
2018
1. 要求
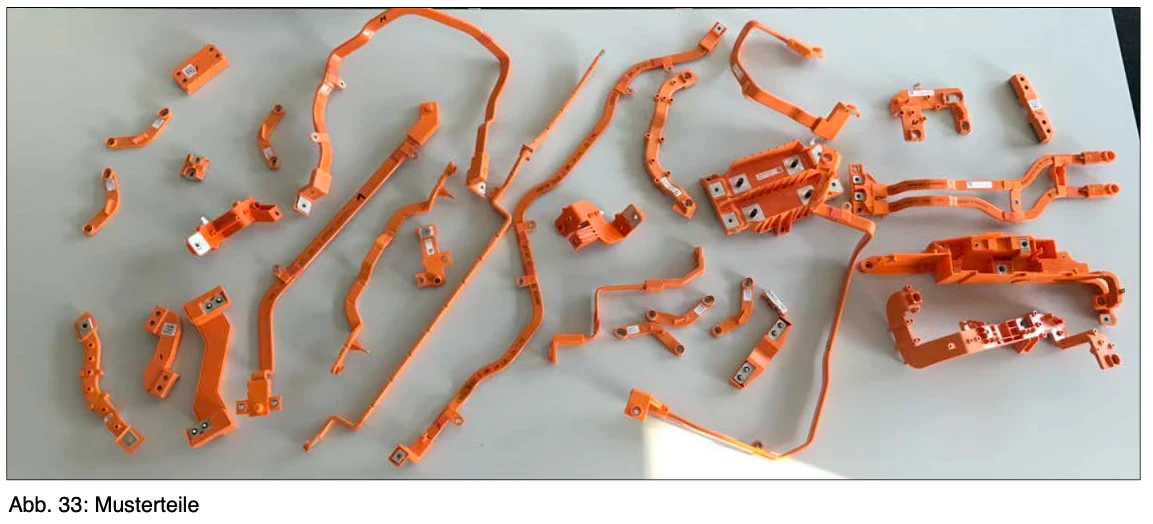
客戶建立一套系統 估計43個元件的光學、機械和電力狀態 光學檢測分為4座站臺(3座物理不同).
總體成果的形成由衛生和植物檢疫所完成。 端客戶未指定錯誤變數( 只有測試與檢查, 沒有量度 ) 。
每一部分都有不同的考驗標準。
總而言之,可以分為8次基本考試: 存在和位置 X Y(相對於照片)
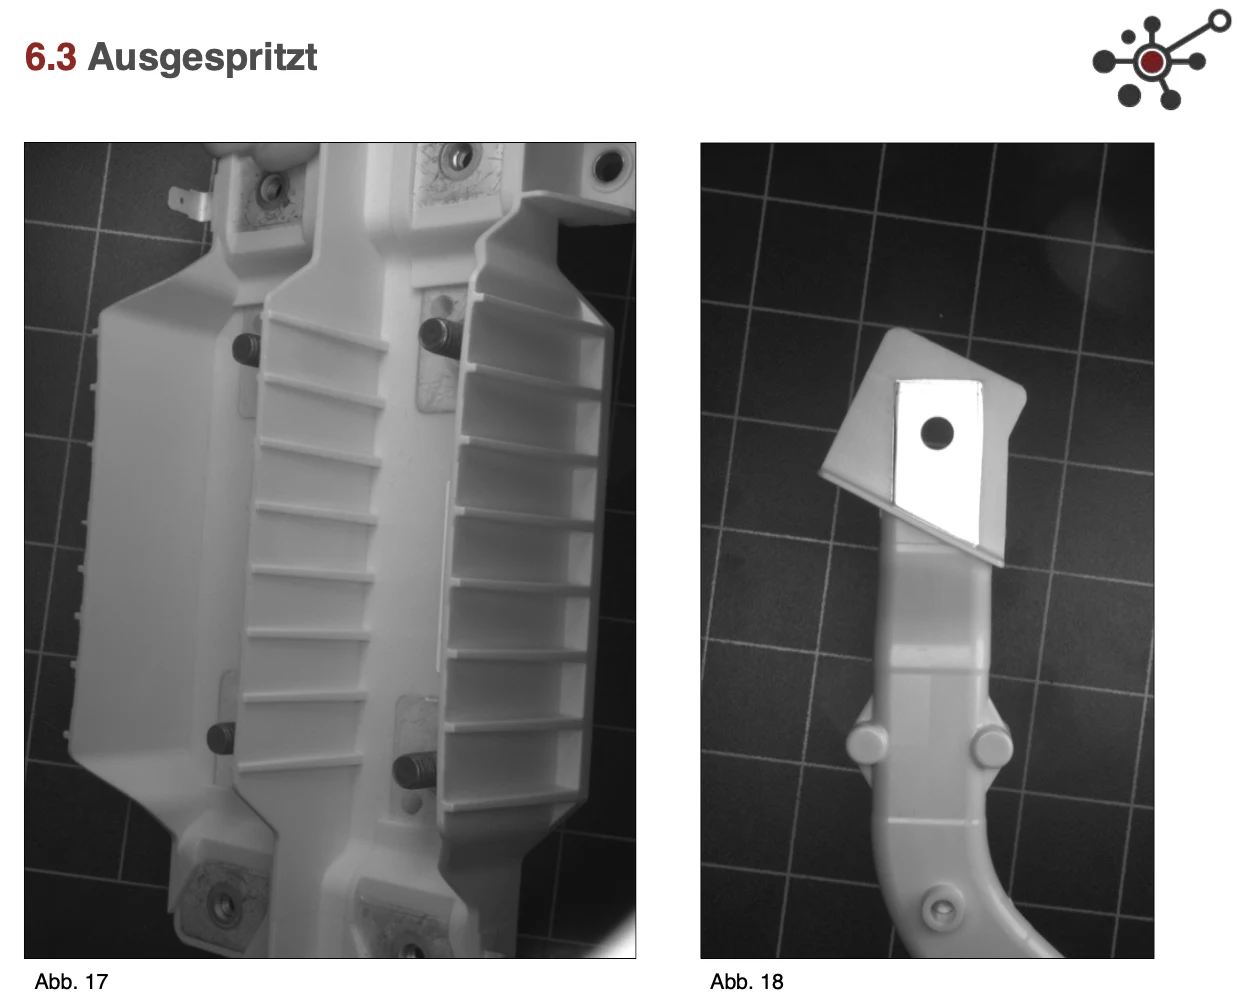
• 注射
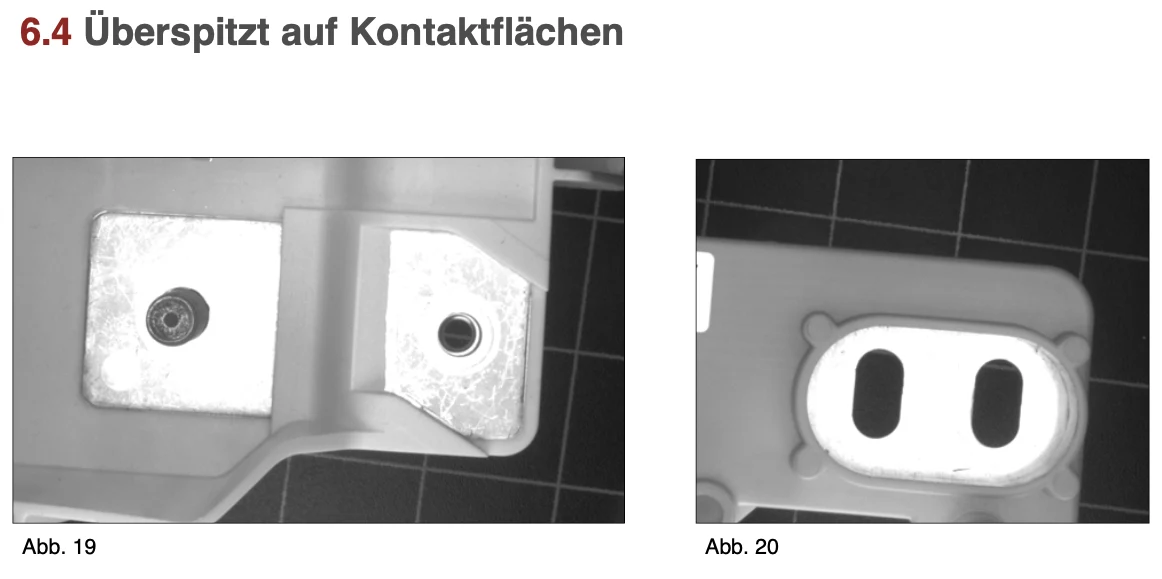
• 過度接觸表面
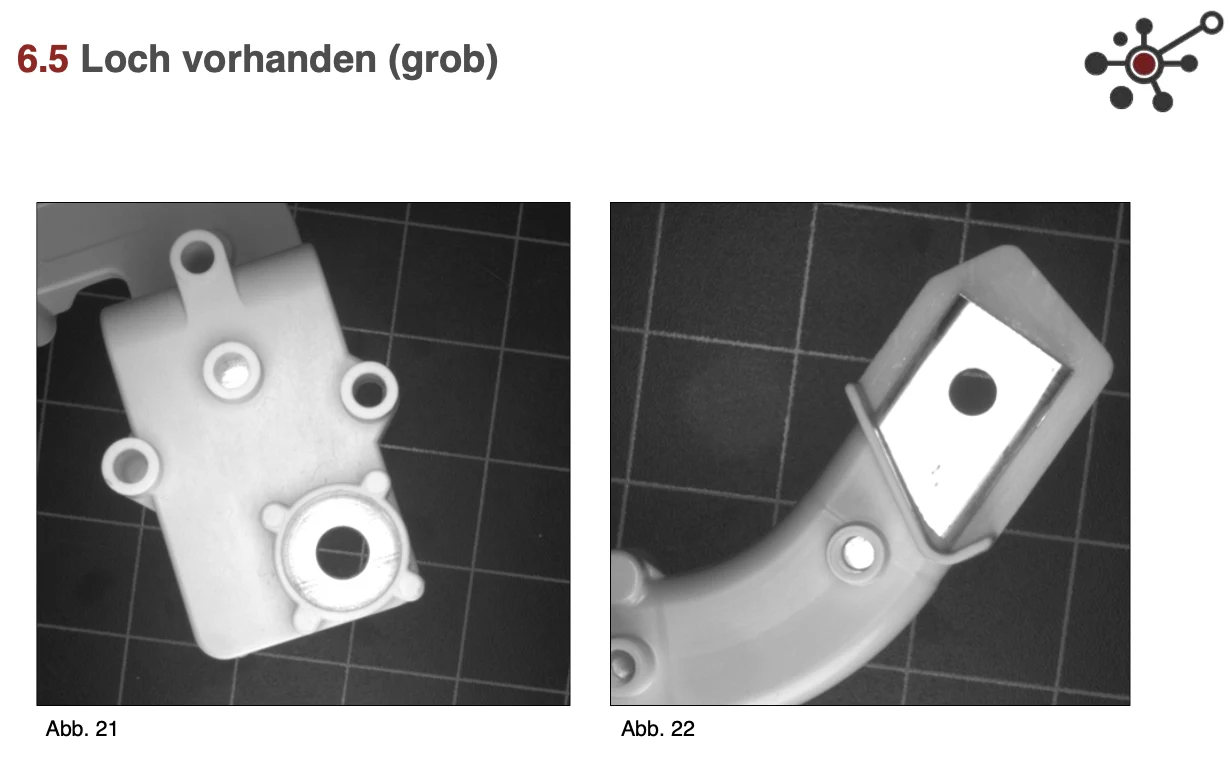
· 洞穴(略)
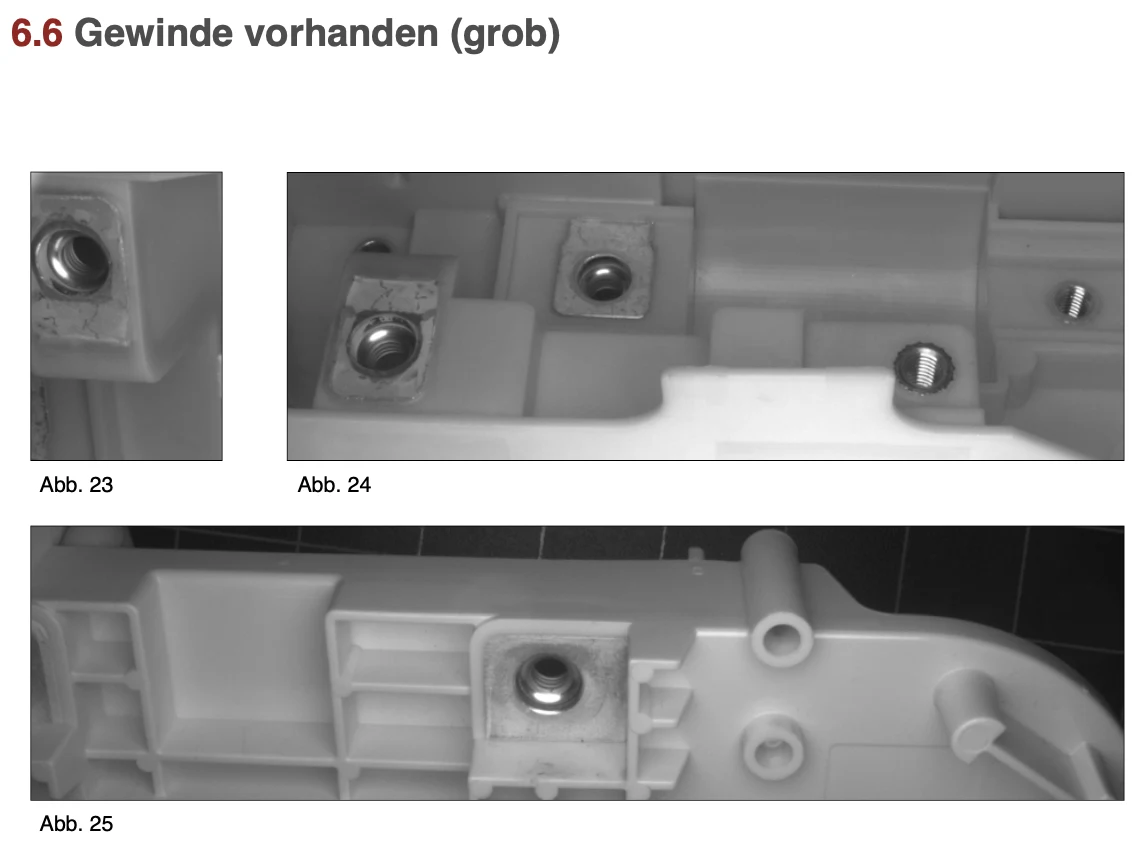
• 線索存在(粗略)
· 平滑管控制(略)
• 輸送帶控制
· 食物所在
1.1 - 第01站 - 位置探測
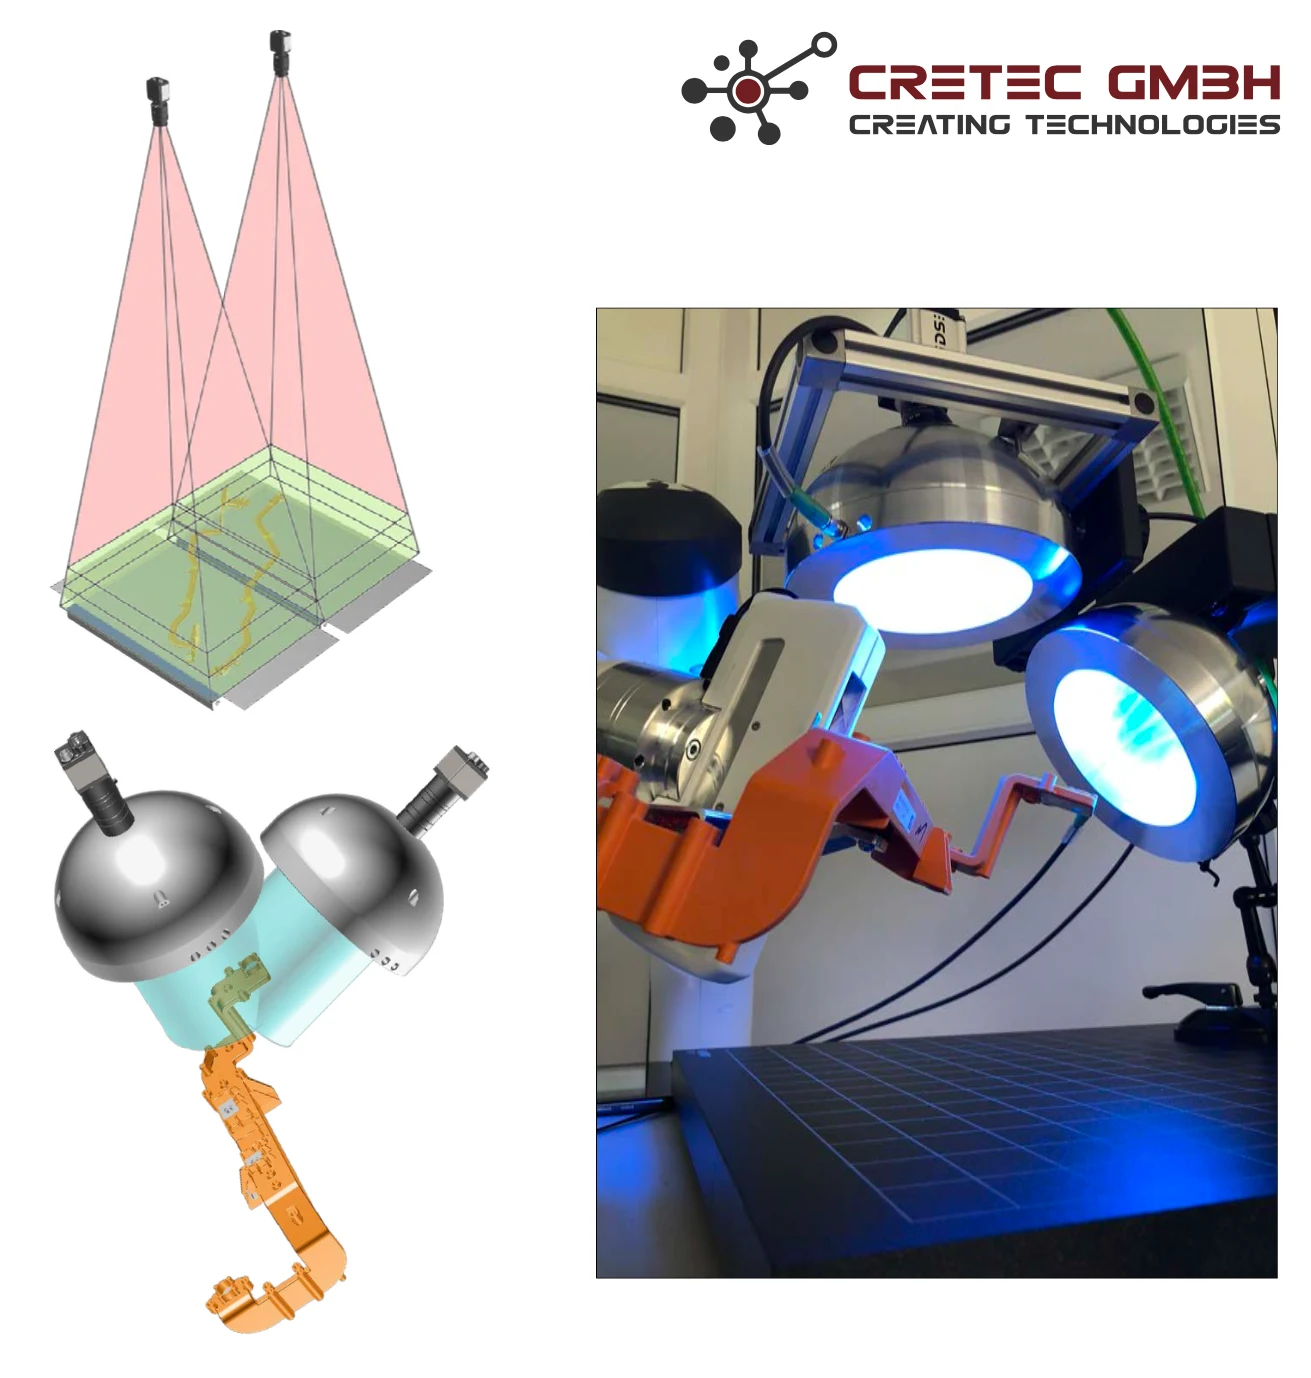
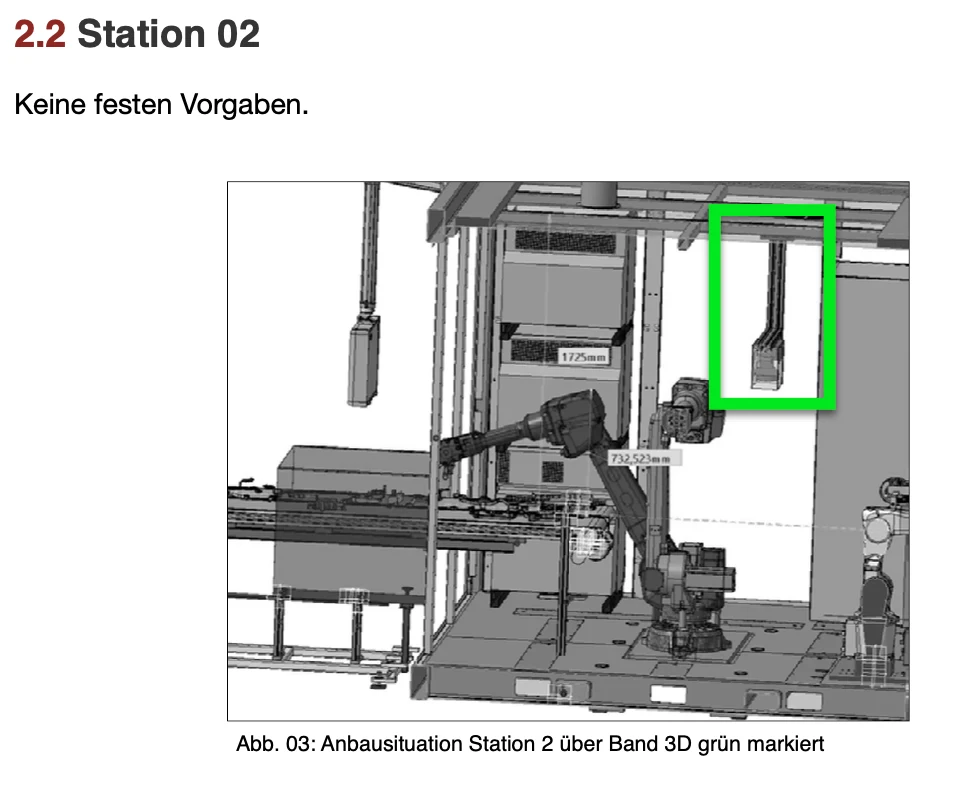
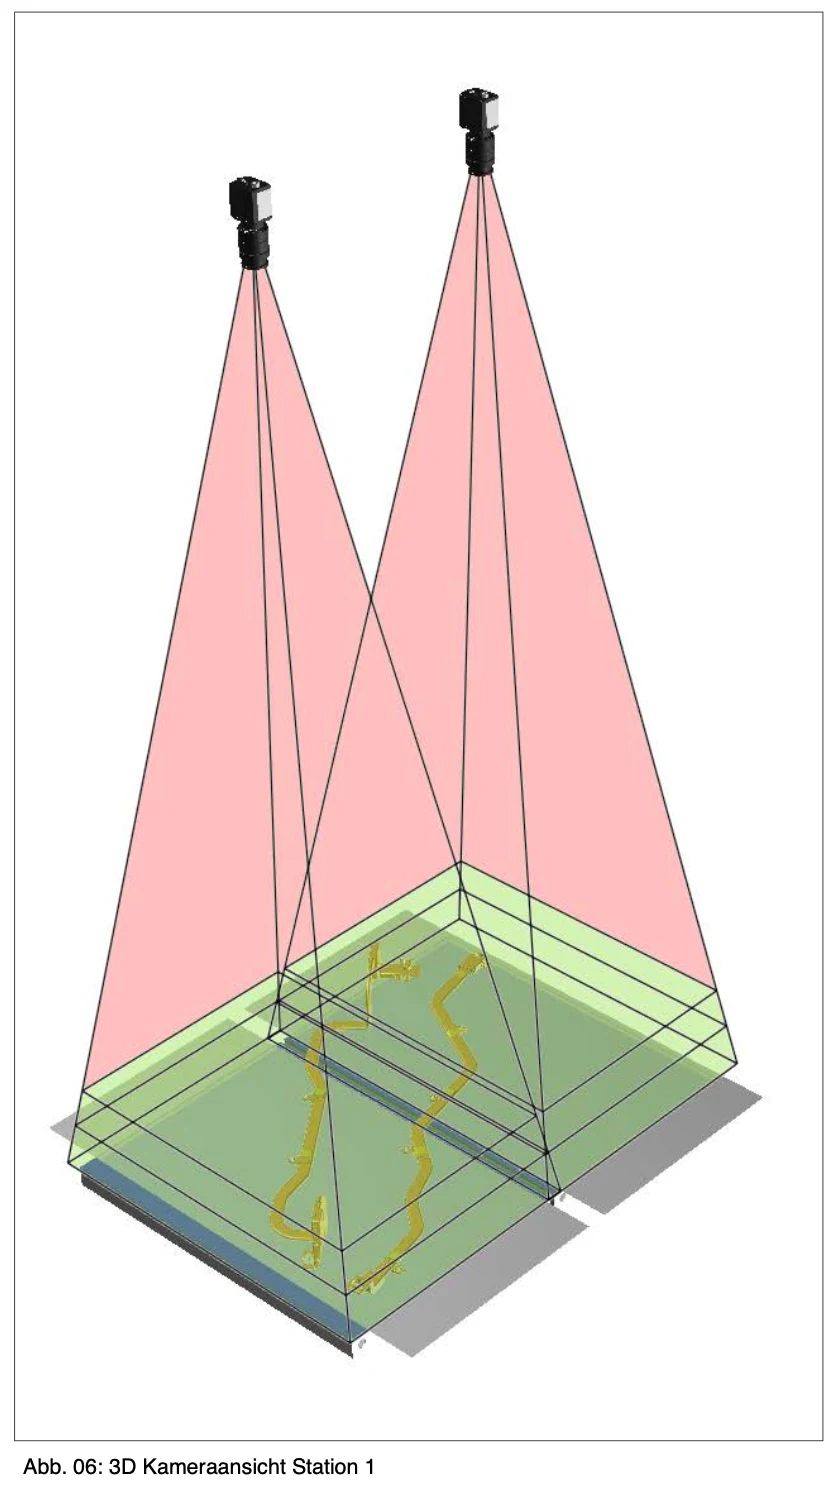
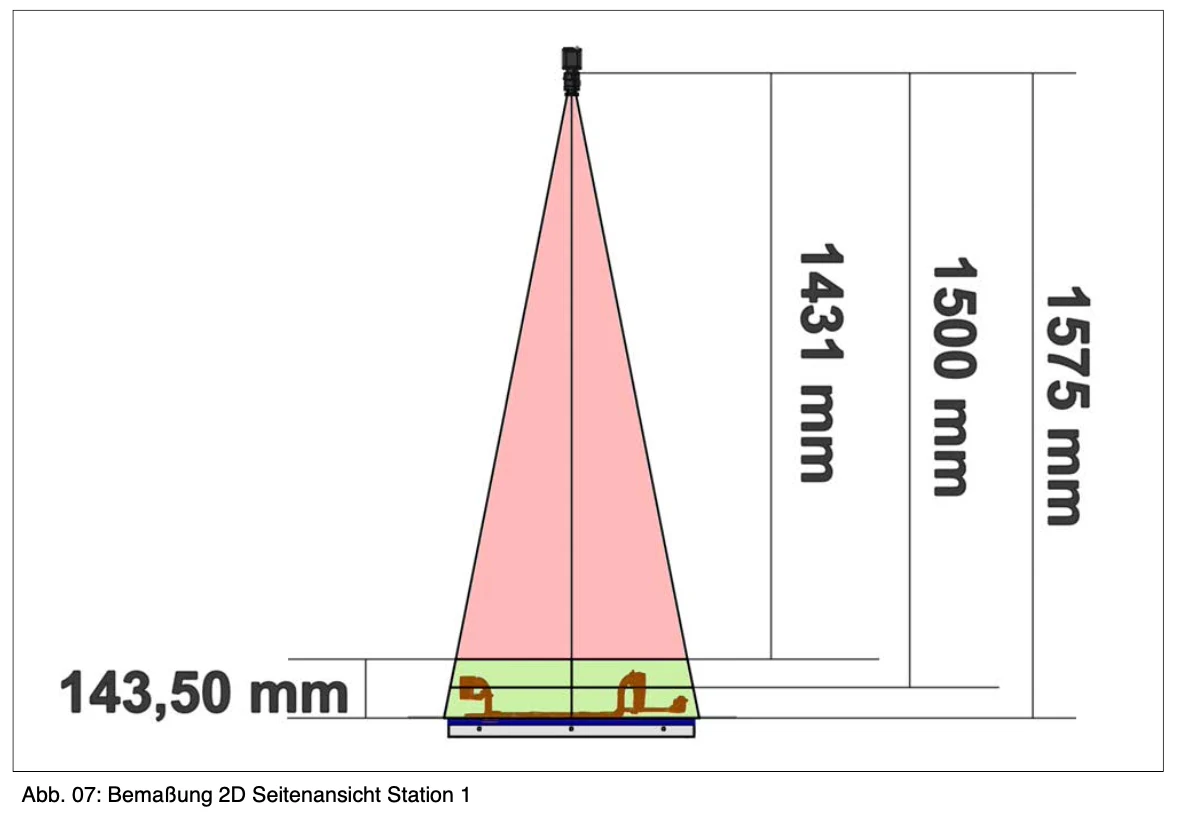
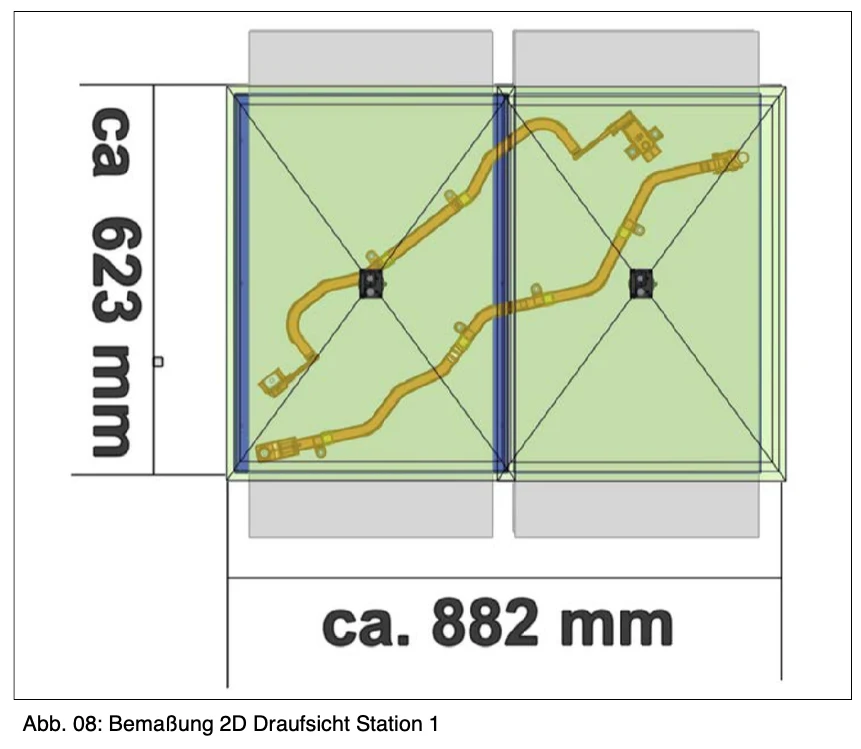
元件位置由相機系統光學地檢測出來 待檢件位於2條帶上的1號站臺.
由於元件形狀,右(短)條可以向下移250毫米. 每個樂團都使用一臺相機。 右邊的攝影機被移動了
兩臺攝影機的影像組合成影像, 這與機器人座標系統校正。 位置判定的精度應為+/−1毫米。
01站的模擬測試序列:
1. 工 作 光學系統每10公分就會有扳機
2. 工 作 一旦一個元件或未知的質量完全出現在圖片中( 跑入邊緣將不再存在)
),光學測試系統傳出輸送帶上的東西已被檢測到的訊息
一直如此。
3. 其次 在未知的時間 X( 跟著輸送帶) 之後, 扳機再次被執行
重新檢查機器人的位置
4. 工 作 元件按照偵測到的位置抓取
因為輸送帶在制動時有一定後續時間, 所以正常的「啟動/停止/觸發」行為會花太多的週期時間。
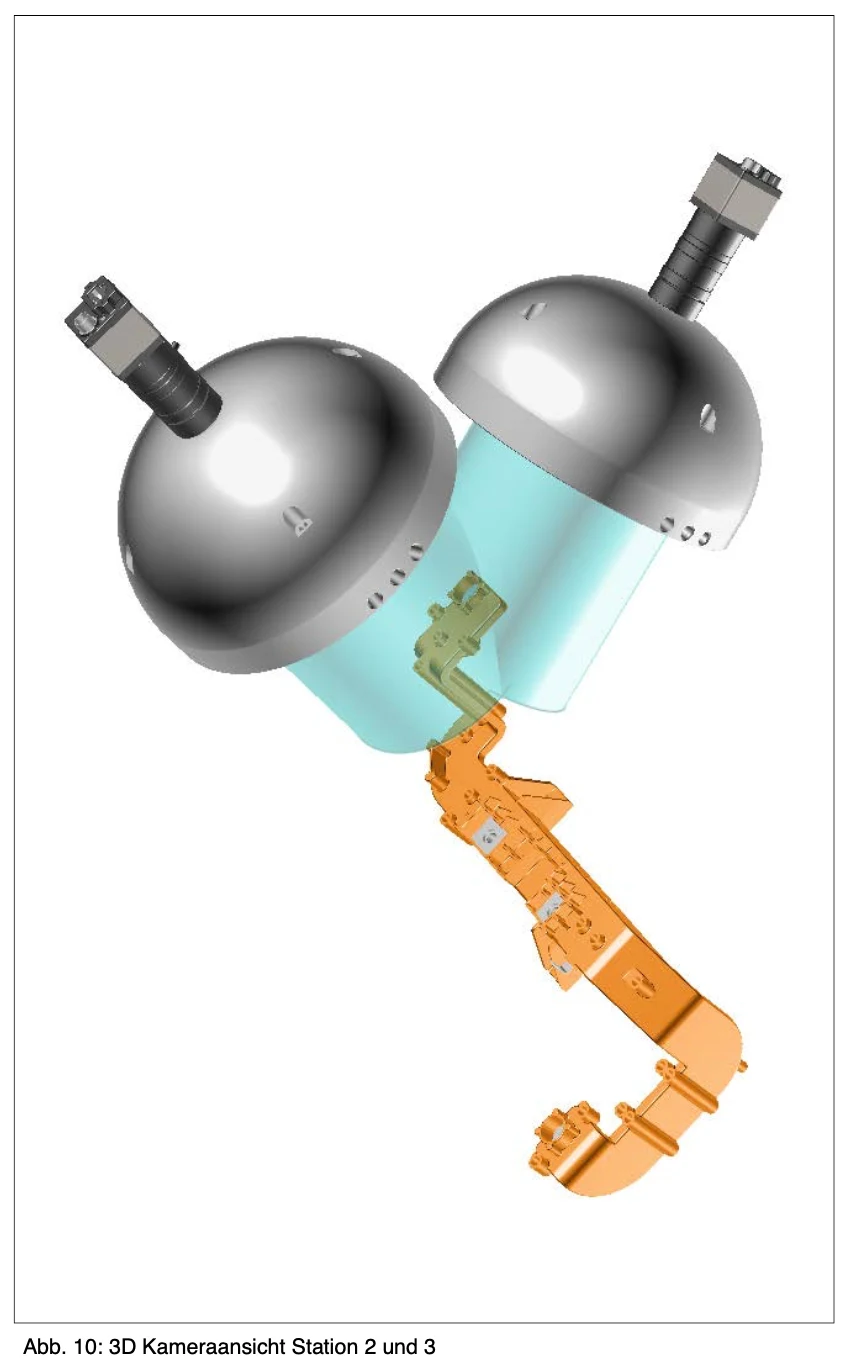
1.2 - 02站 - 光學元件控制
面部
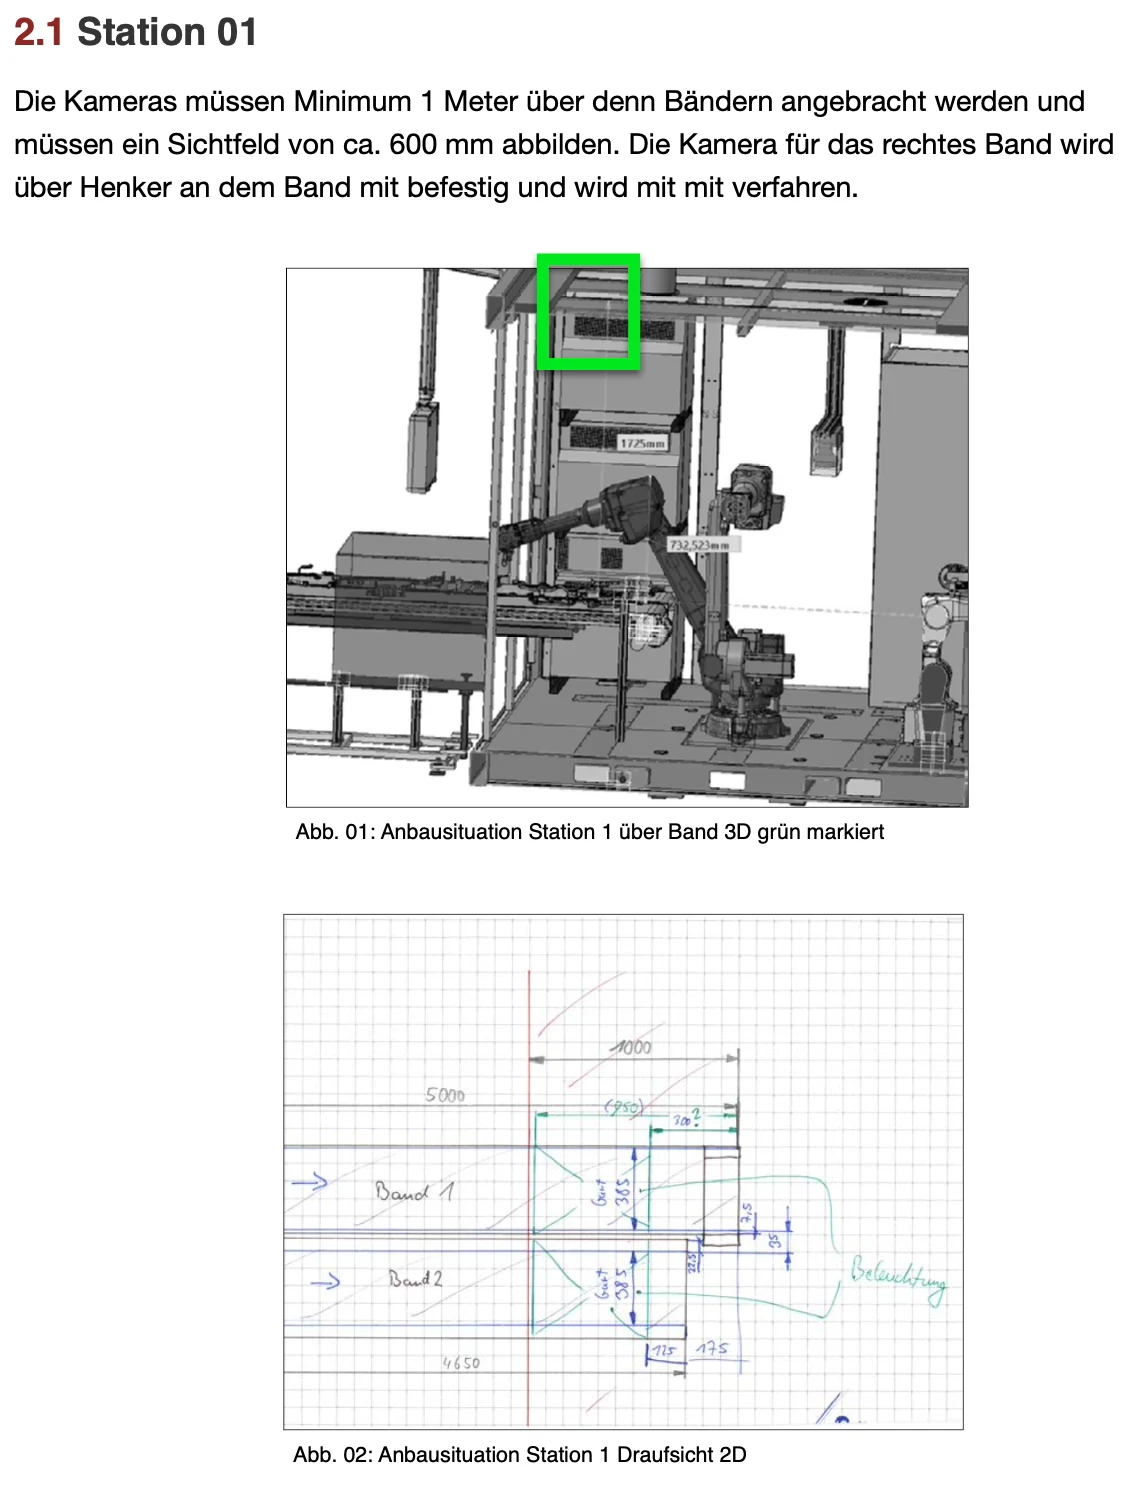
光學檢查各部件的情況不一。
一個元件可能會有5個前身的測試 或者12個測試 原則上,為每個元件定義了固定的測試序列。
02站的模擬測試序列:
1. 工 作 機器人移動到1號部位
2. 工 作 BV系統的機器人觸發器1和位置1
3. 其次 光學檢測第1項的沉澱試驗,
4. 工 作 SPS 假設是啟動 1 的結果,位置 1 。
5. 其次 BV系統的機器人觸發器1和位置2
6. 政 府 沉澱試驗的光學檢測
例如「輸送帶控制」。
7. .....
8. PLC 儲存此元件的結果 。
9. 建 議 機器人在機械/電力測試中插入元件。
02站需要的測試:
- 存在和位置 X,Y(相對於照片) - 注射
- 過度接觸表面
- 洞(略)
- 存線上( 粗略)
- 控制拉伸拉伸(略)
- 膠帶控制器
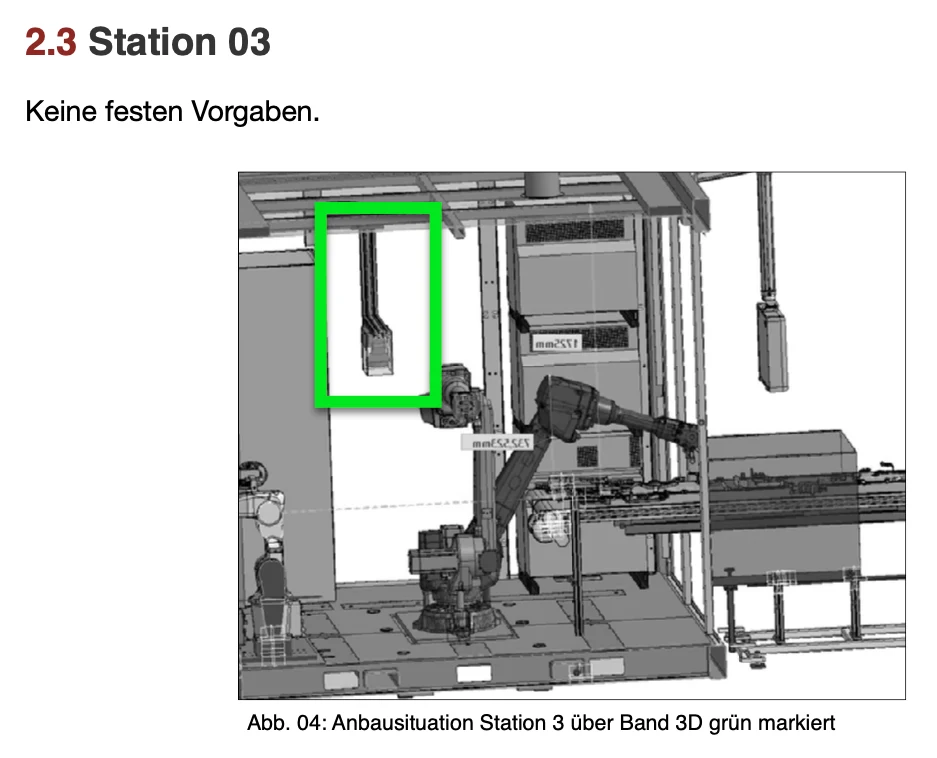
1.3 - 03站 - 光學元件控制背面
程式在02號車站進行 只有後面才有
03站所需測試: - 注射
- 過度接觸表面
- 洞(略)
- 存線上( 粗略)
- 粘合帶控制
1.4 - 站04(03) - 光學元件控制
標示
機器人依總的結果, 在元件( IO 元件) 上取得一個谷分 。 4號站檢查了這個谷分 這是在03號車站實際上發生的 此外,谷分也以負值表示。
- 就NIO部位而言 谷地上一定沒有穀物點
需在04站做測試:
- 食物點在眼前
申請 →