
Archivio per la pubblicazione
Controllo qualità delle barre conduttrici per veicoli elettrici
Indagine su un'applicazione o una conferenza pubblicata dall'archivio CRETEC.
Contenuto dell'archivio: L'informazione si riferisce allo stato della pubblicazione originale. Si prega di coordinare l'esecuzione corrente, la portata dei servizi e la disponibilità con CRETEC.
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
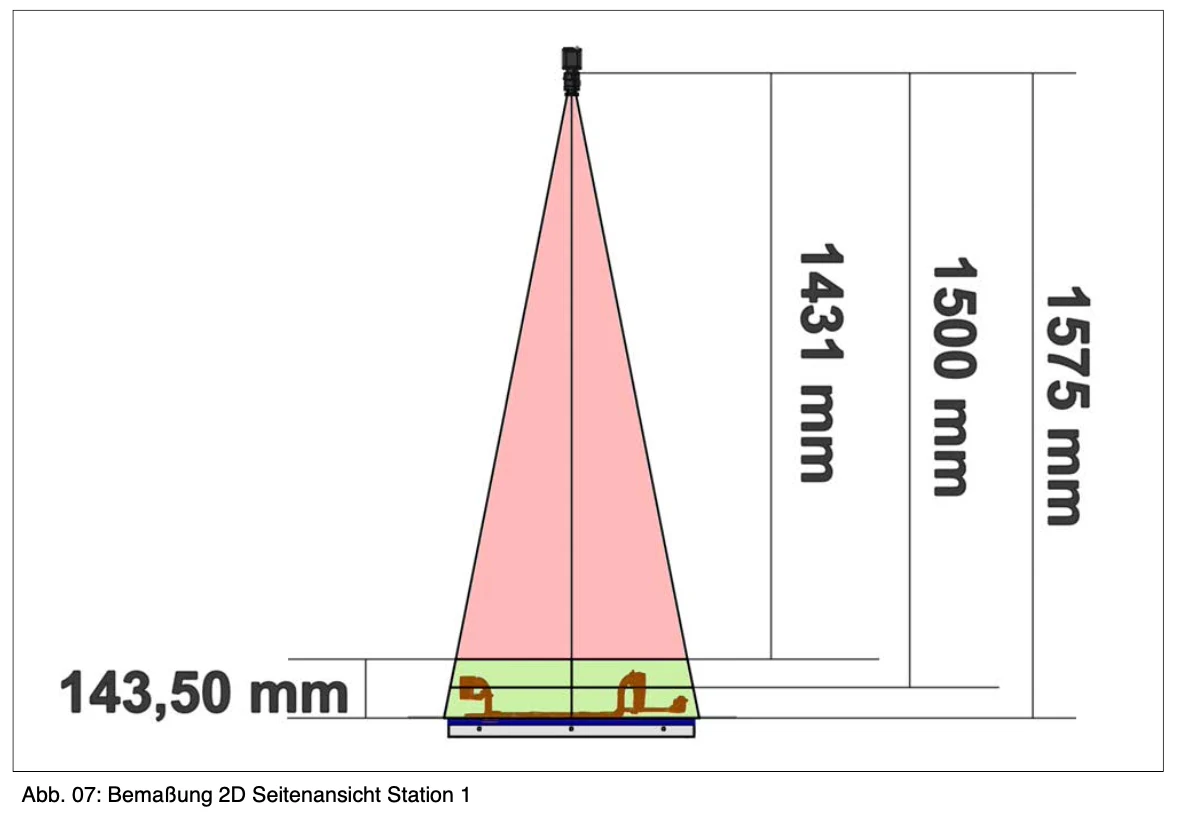 Ingrandisci l'immagine ↗
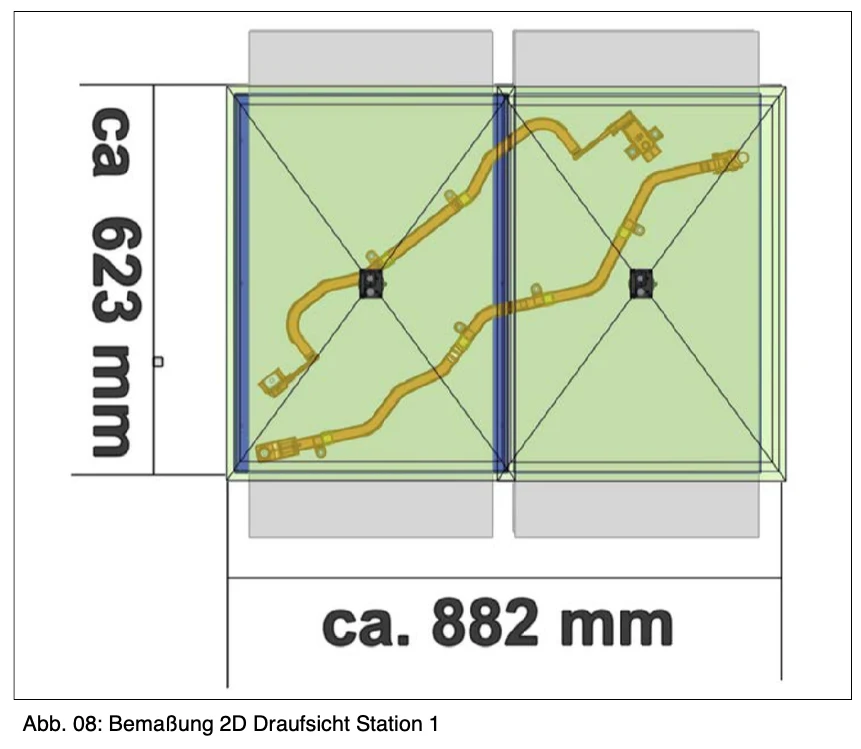 Ingrandisci l'immagine ↗
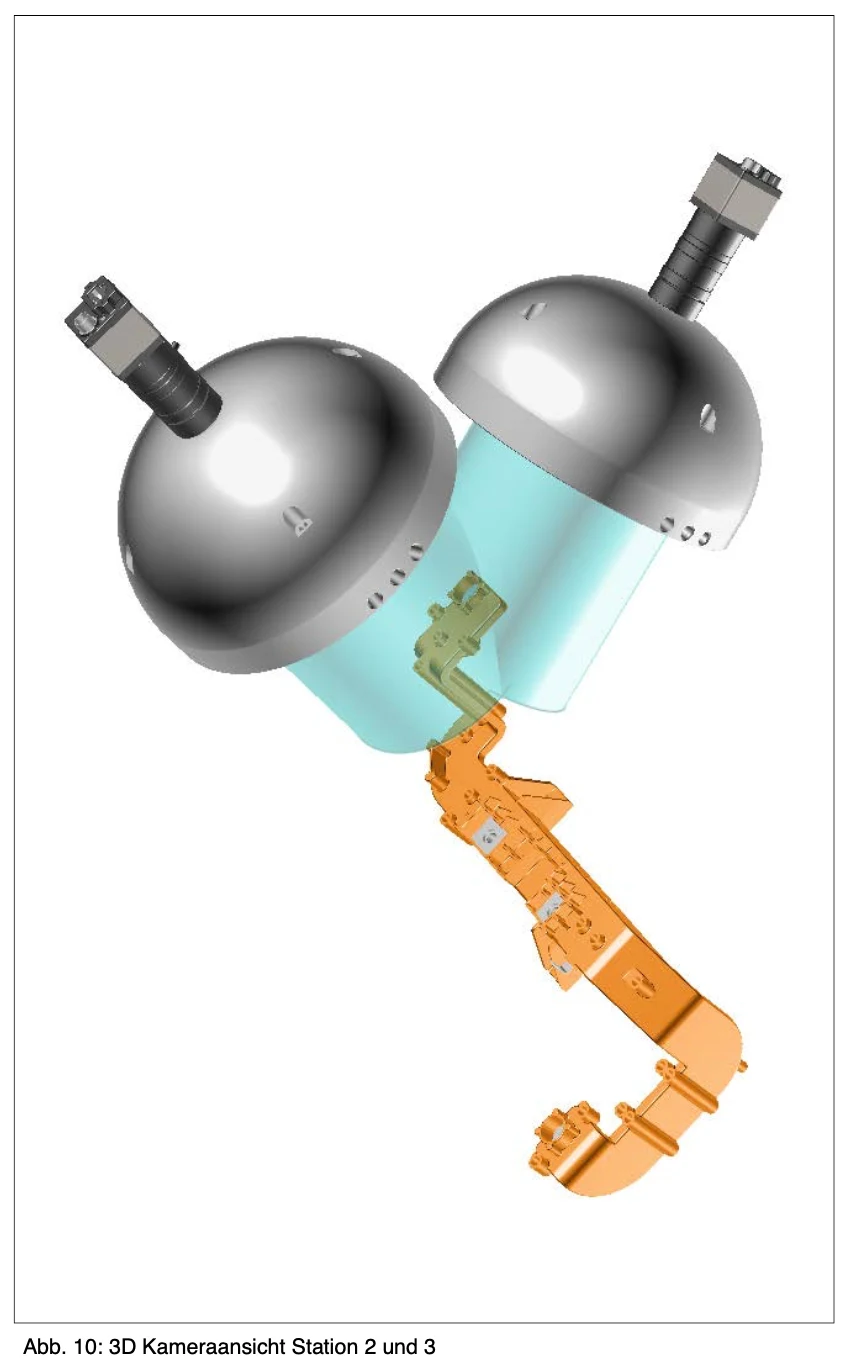 Ingrandisci l'immagine ↗
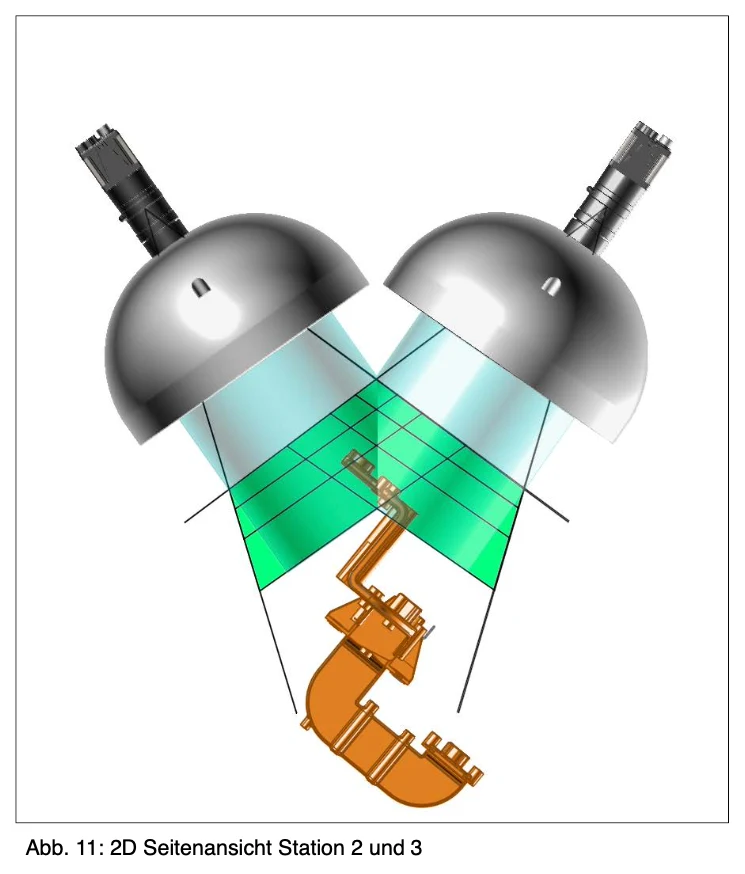 Ingrandisci l'immagine ↗
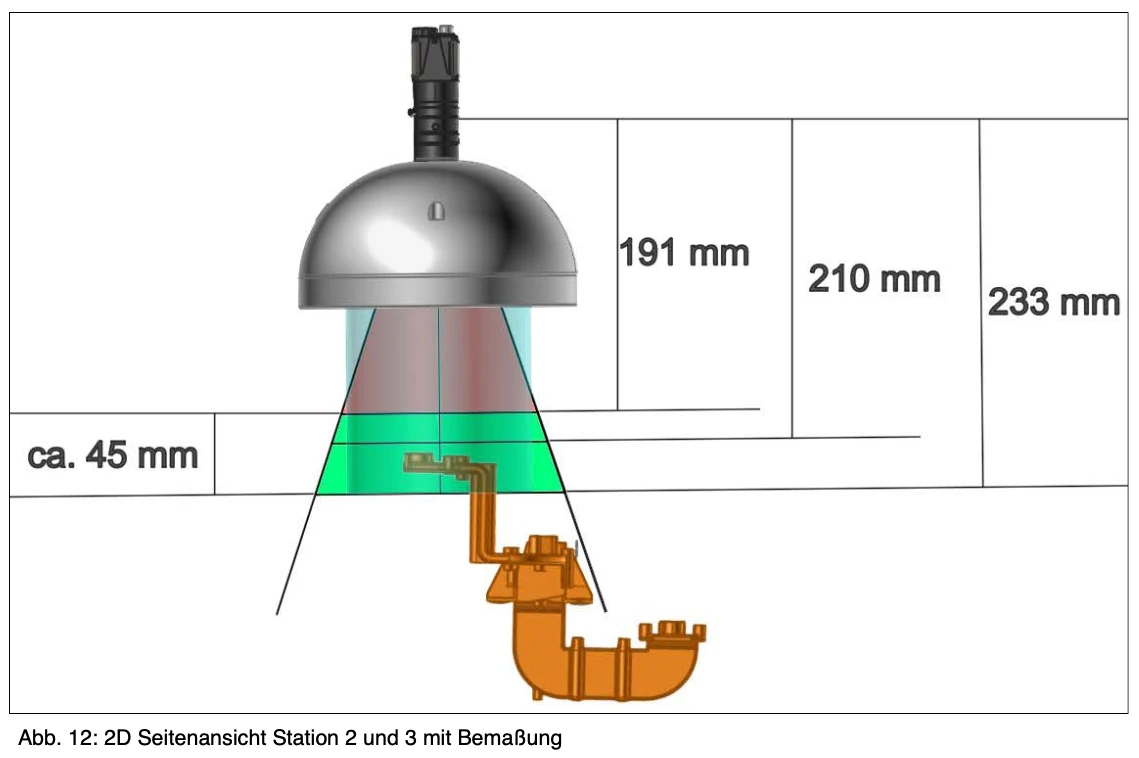 Ingrandisci l'immagine ↗
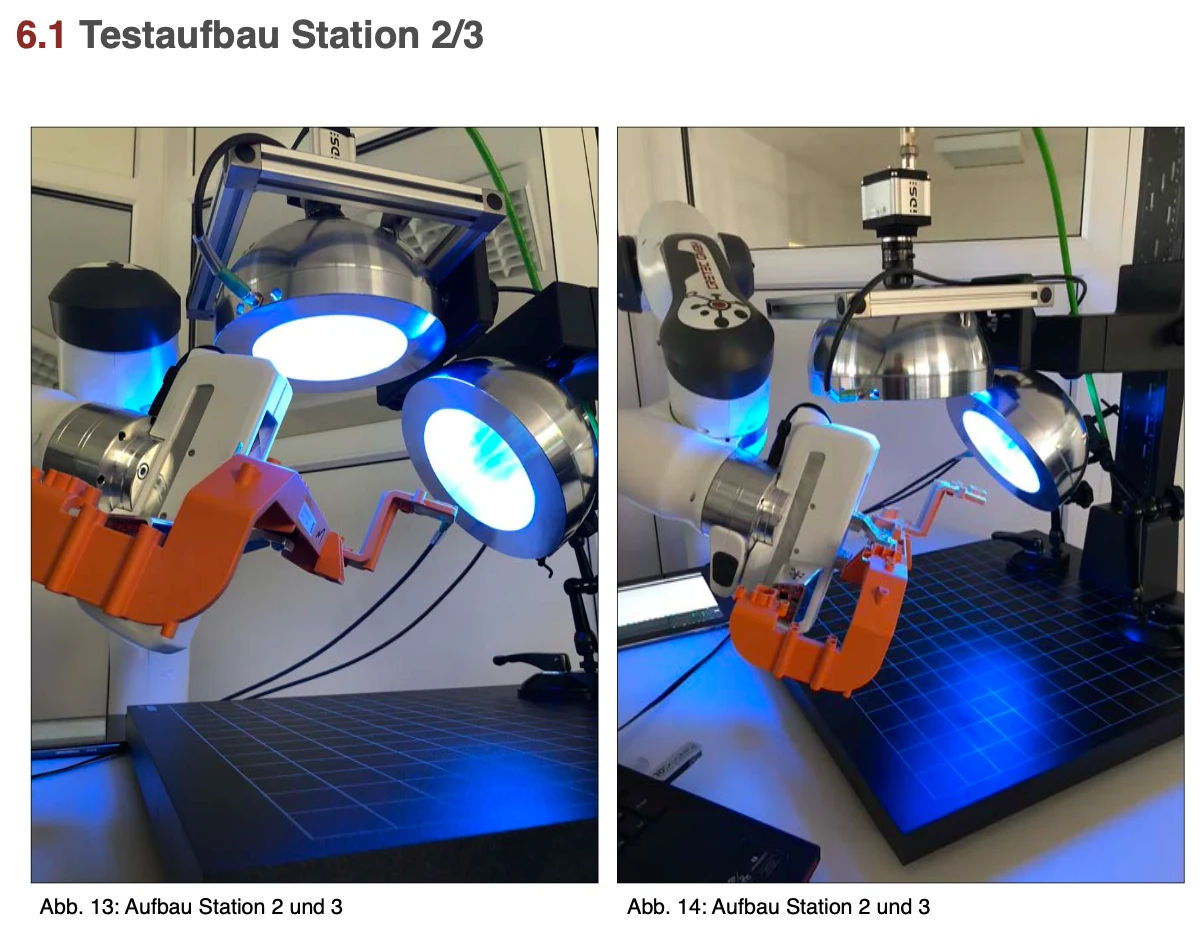 Ingrandisci l'immagine ↗
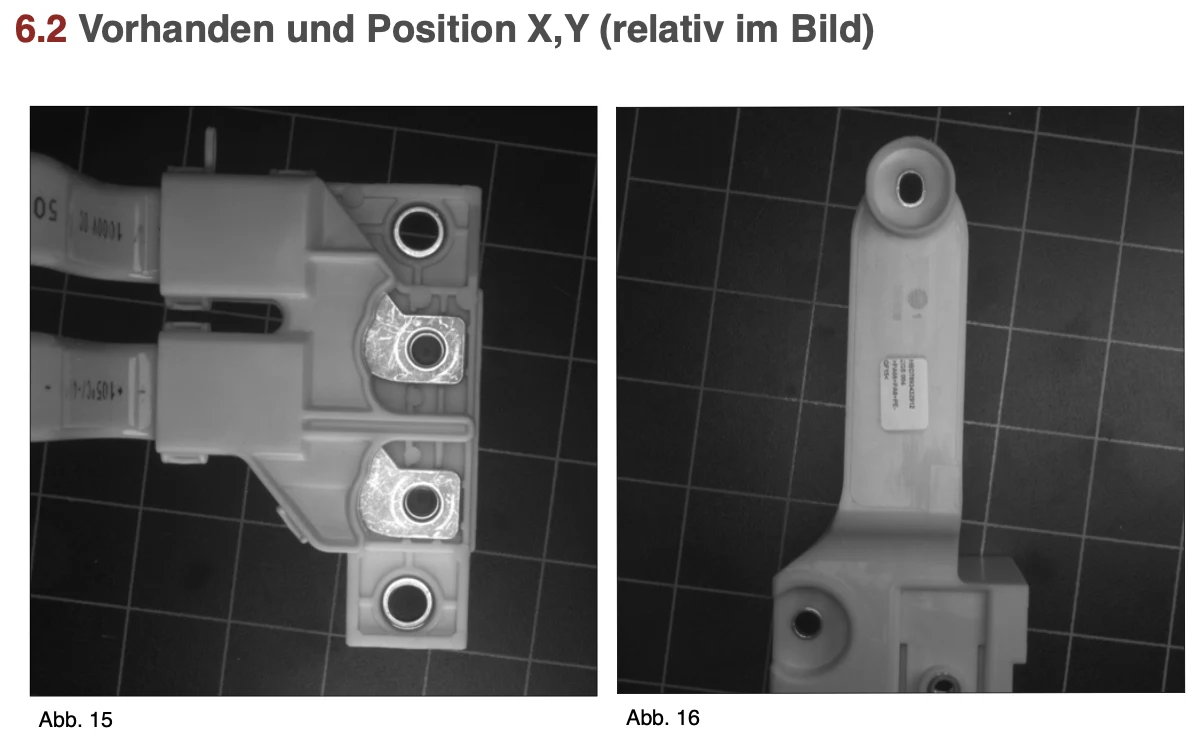 Ingrandisci l'immagine ↗
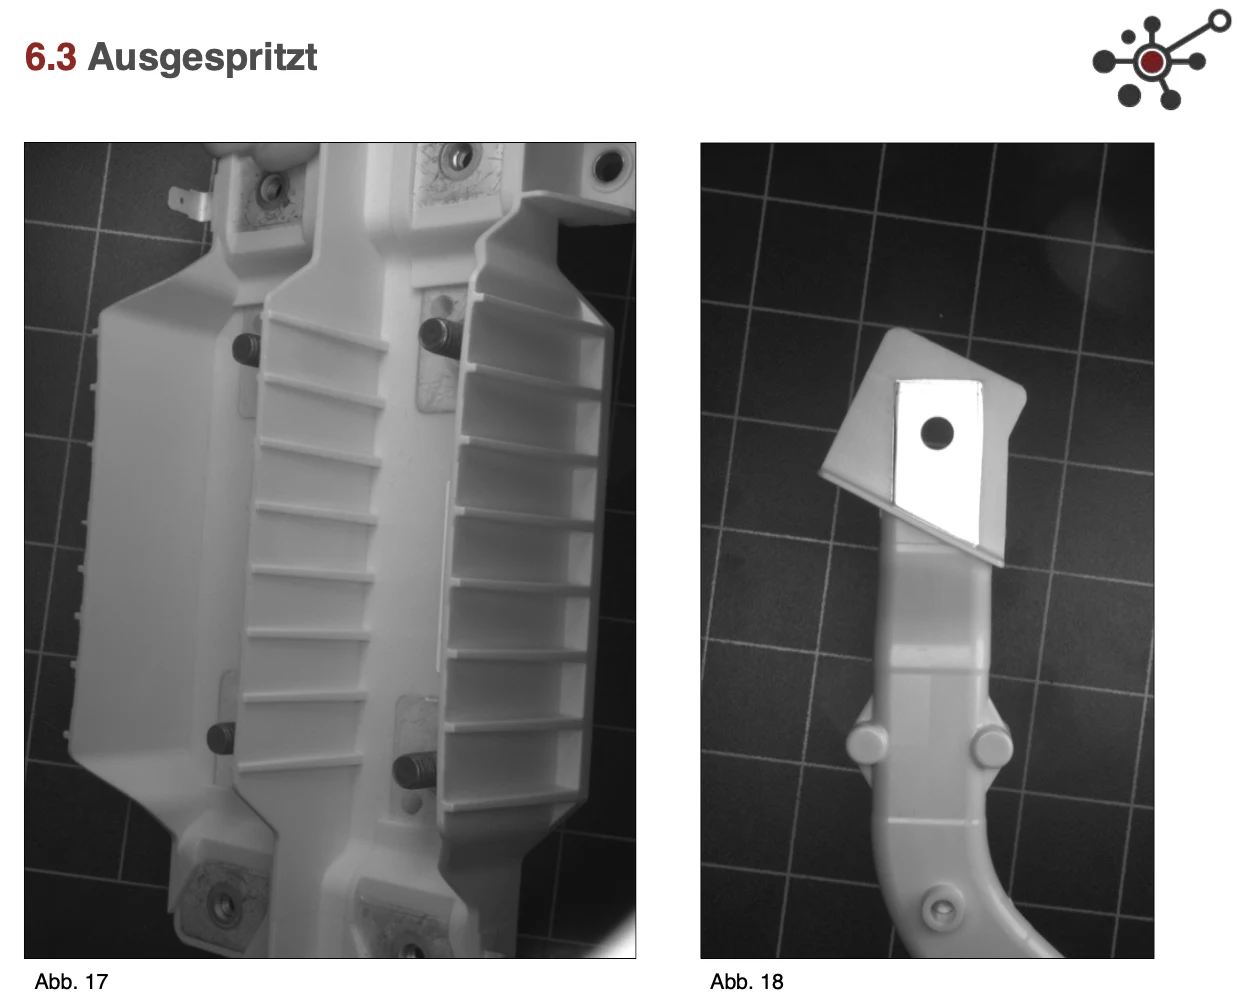 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
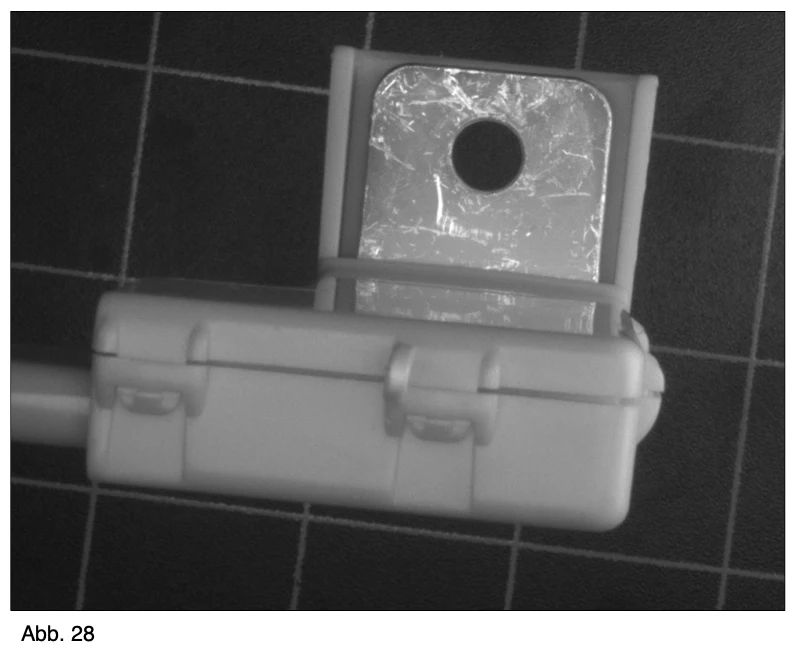 Ingrandisci l'immagine ↗
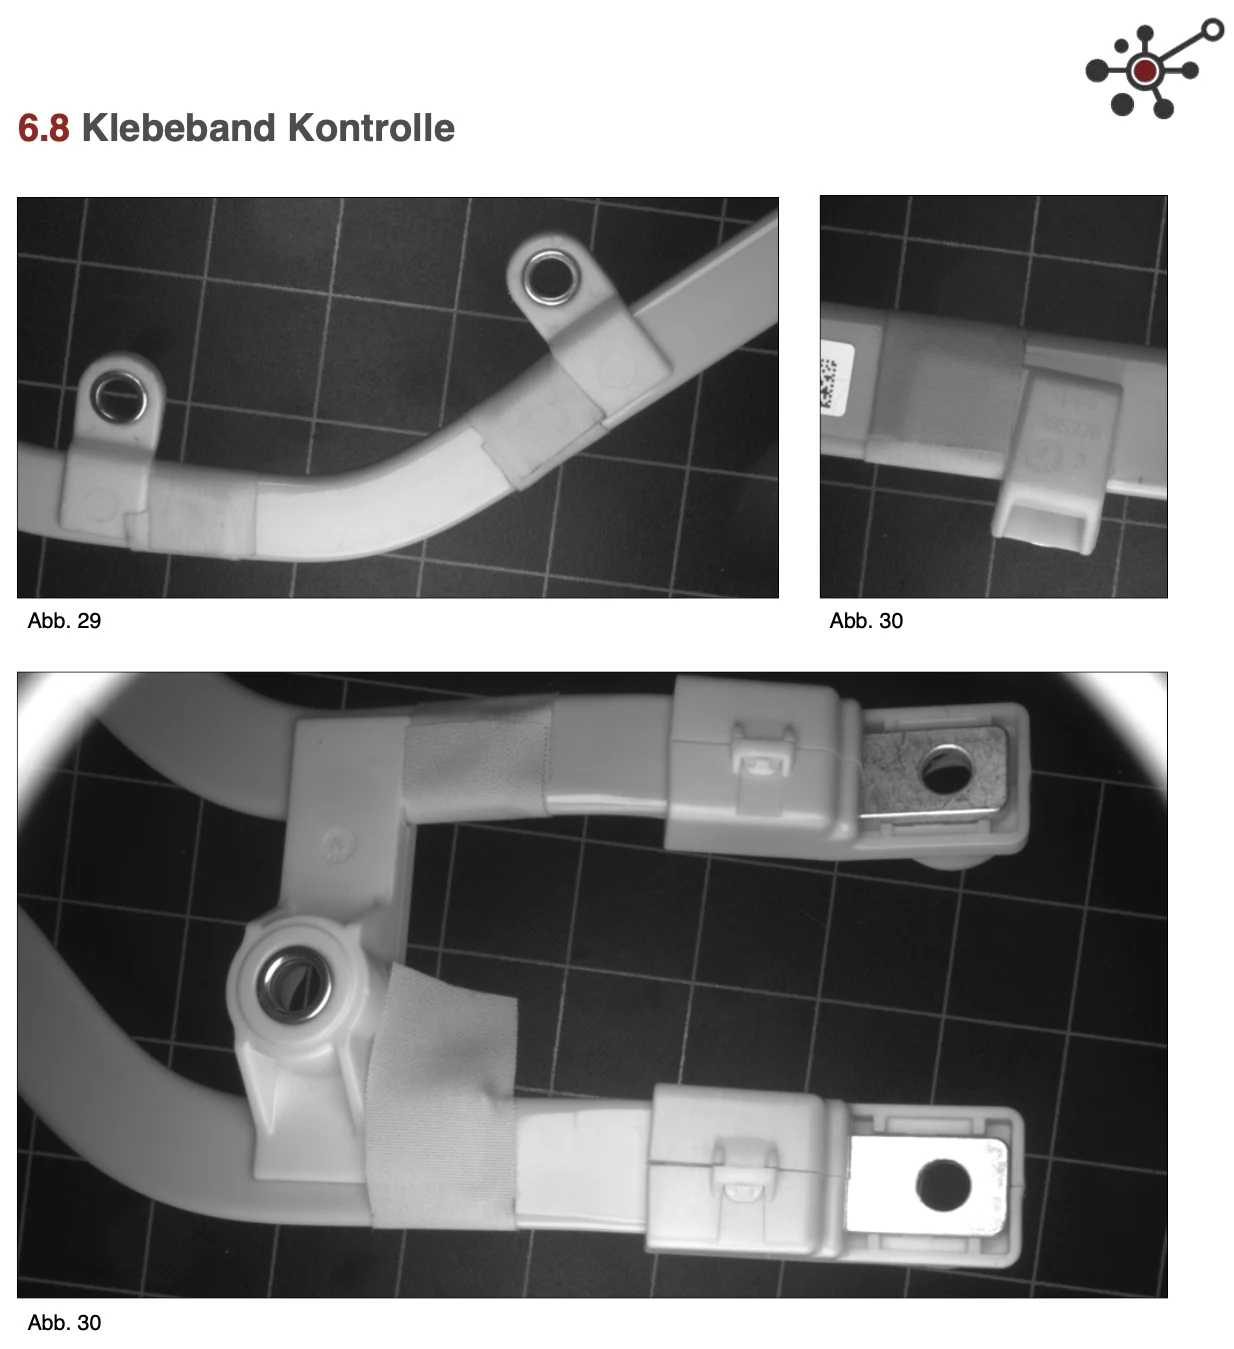 Ingrandisci l'immagine ↗
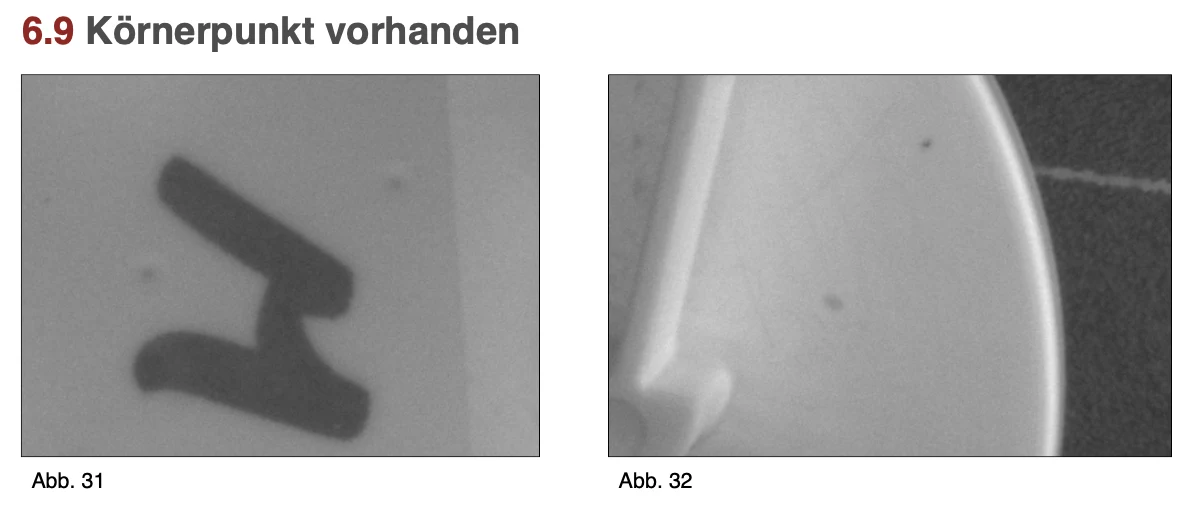 Ingrandisci l'immagine ↗
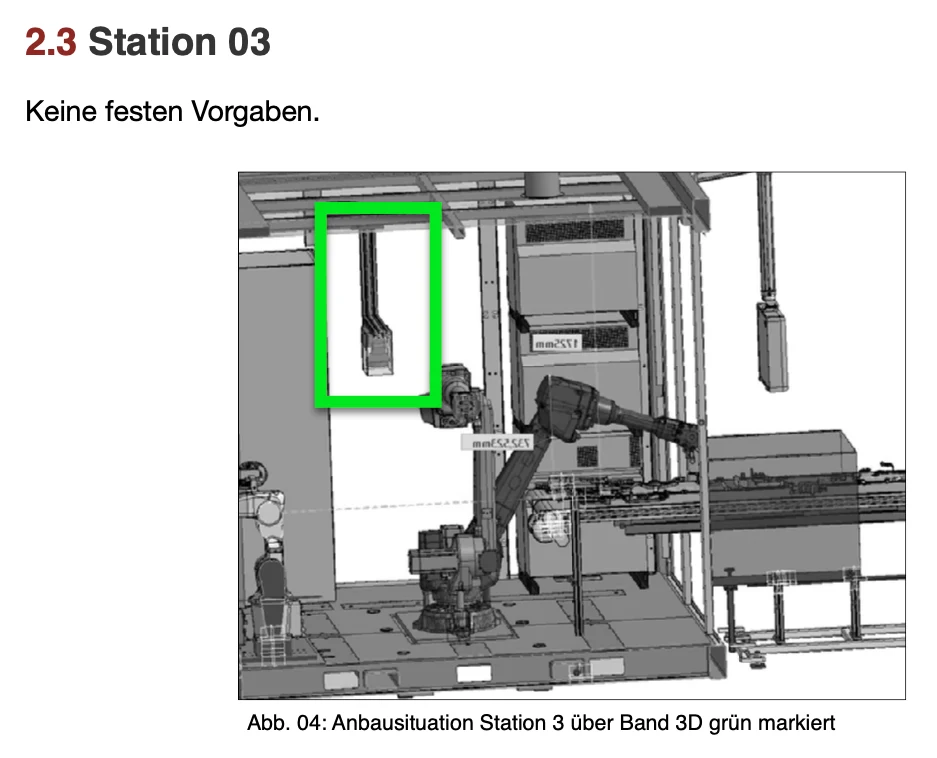 Ingrandisci l'immagine ↗
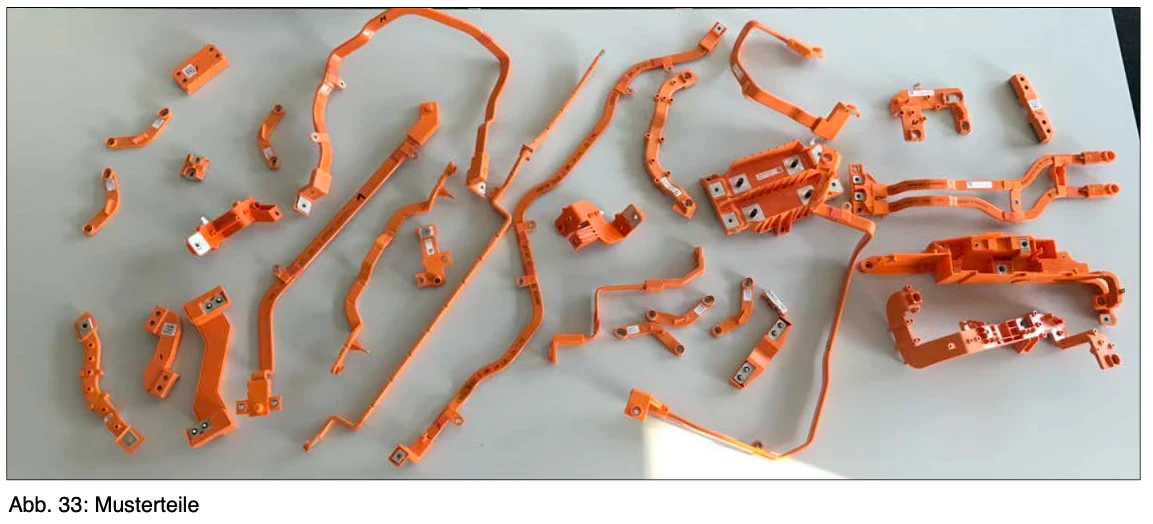 Ingrandisci l'immagine ↗
Controllo qualità delle barre conduttrici per veicoli elettrici
Tipo di progetto:
Automotive
Data
2018
1 - Requisito
Il cliente costruisce un sistema che valuta 43 componenti per condizioni ottiche, meccaniche ed elettriche. Il controllo ottico è diviso in 4 stazioni (3 fisicamente diverse).
La formazione del risultato complessivo avviene nella SPS. Le variabili di errore non sono state specificate dal cliente finale (solo test e controllo, nessuna misura).
Ogni componente ha diversi criteri di prova.
In totale, questi possono essere suddivisi in 8 esami di base: • Presenza e posizione X,Y (relativamente nell'immagine)
• Iniezione
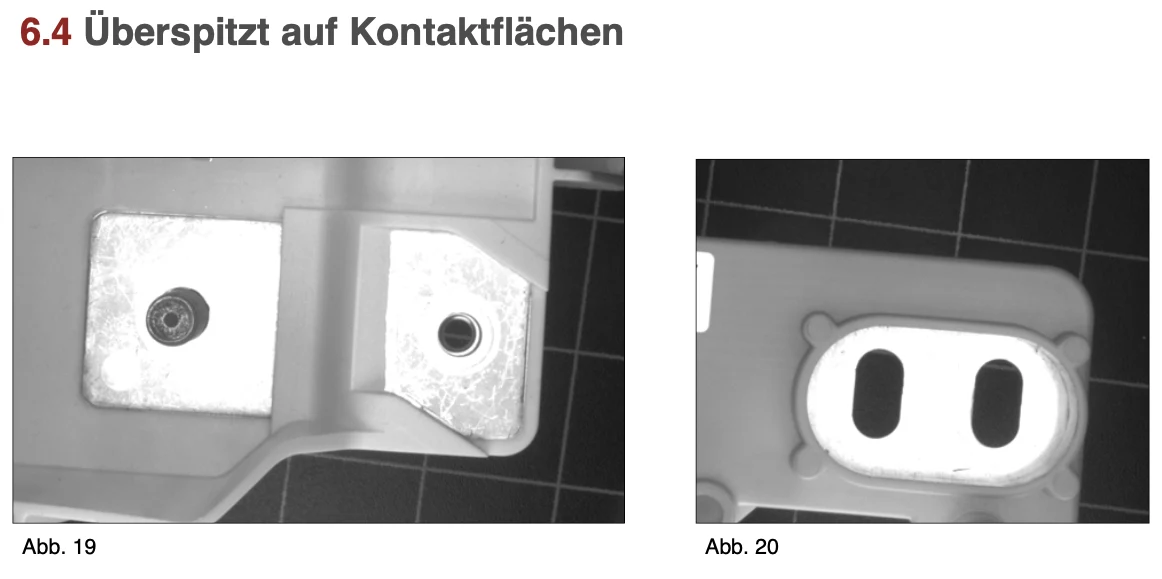
• Eccessiva su superfici di contatto
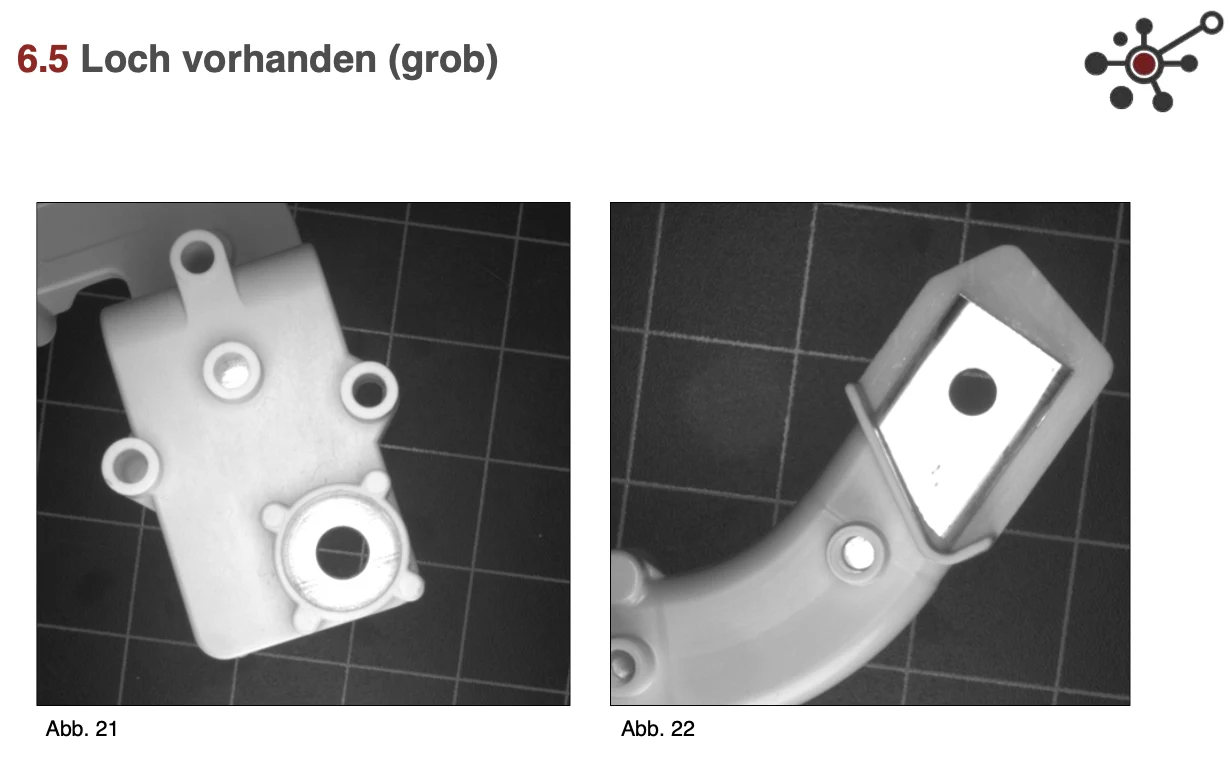
• Foro presente (rigorosamente)
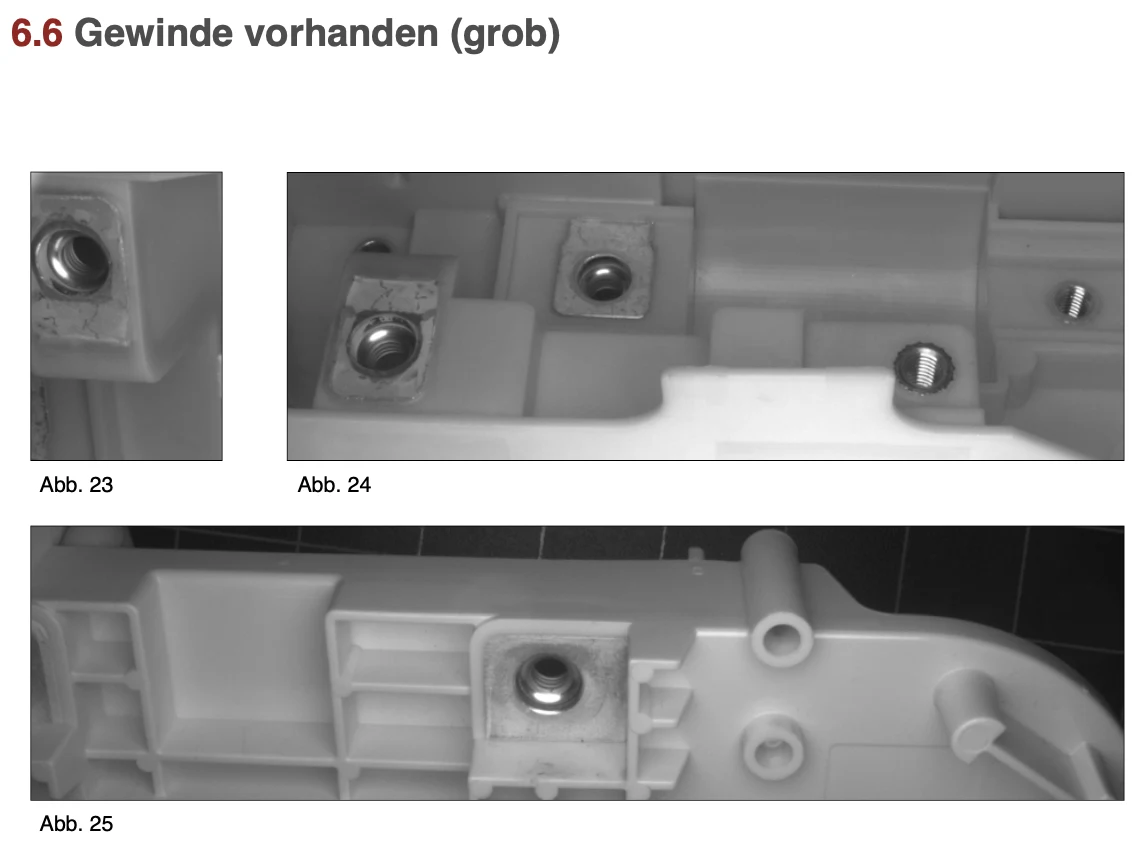
• Filettatura presente (rigorosamente)
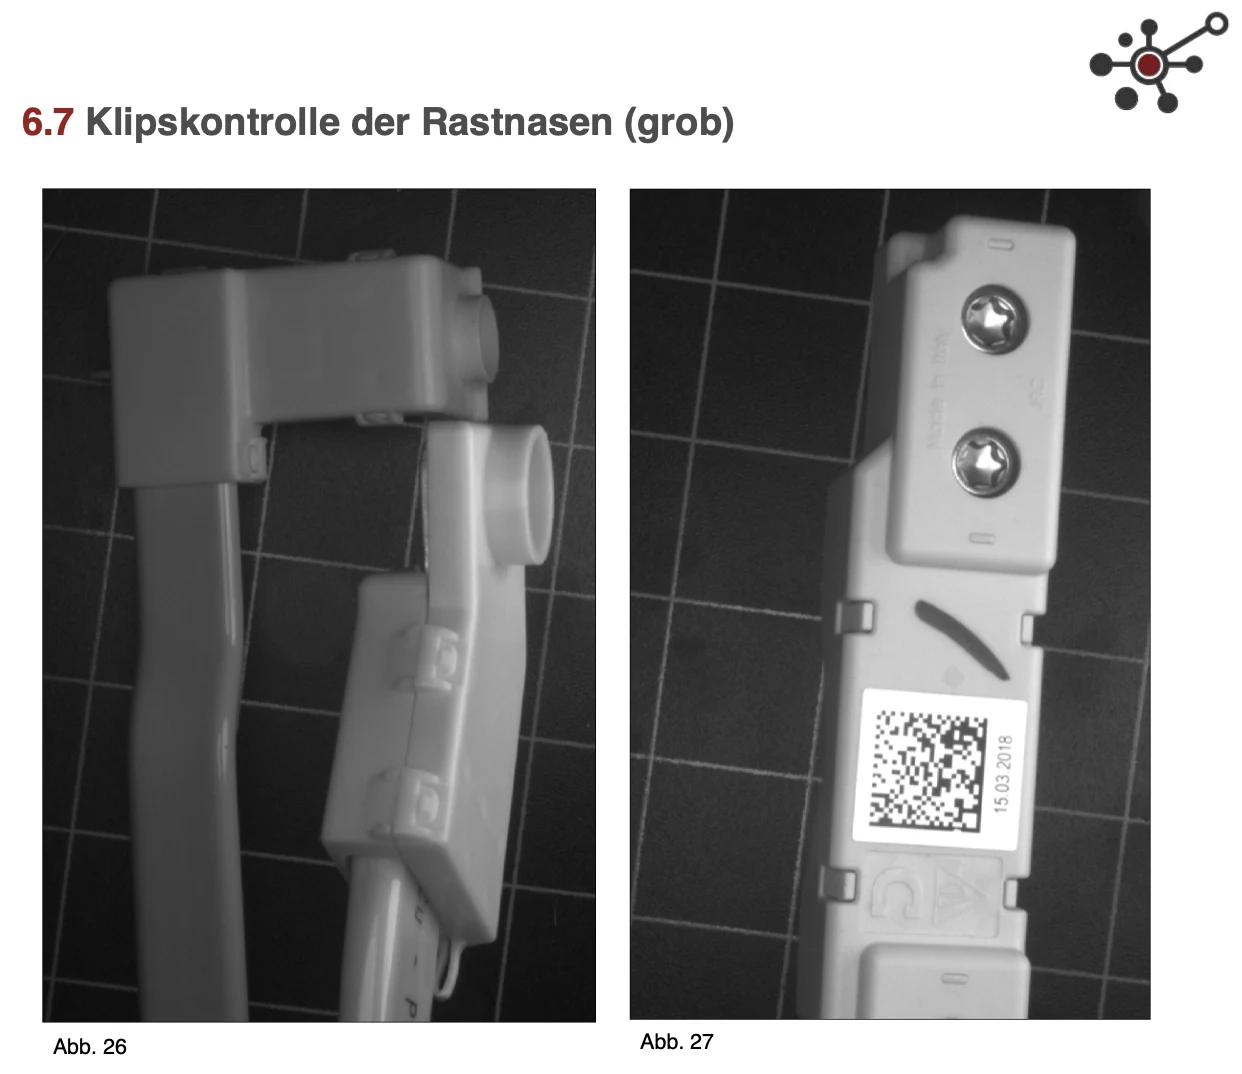
• Controllo di clip delle coperture (rigorosamente)
• Controllo del nastro
• Punto d'innesto presente
1.1 - Stazione 01 - Rilevamento posizione
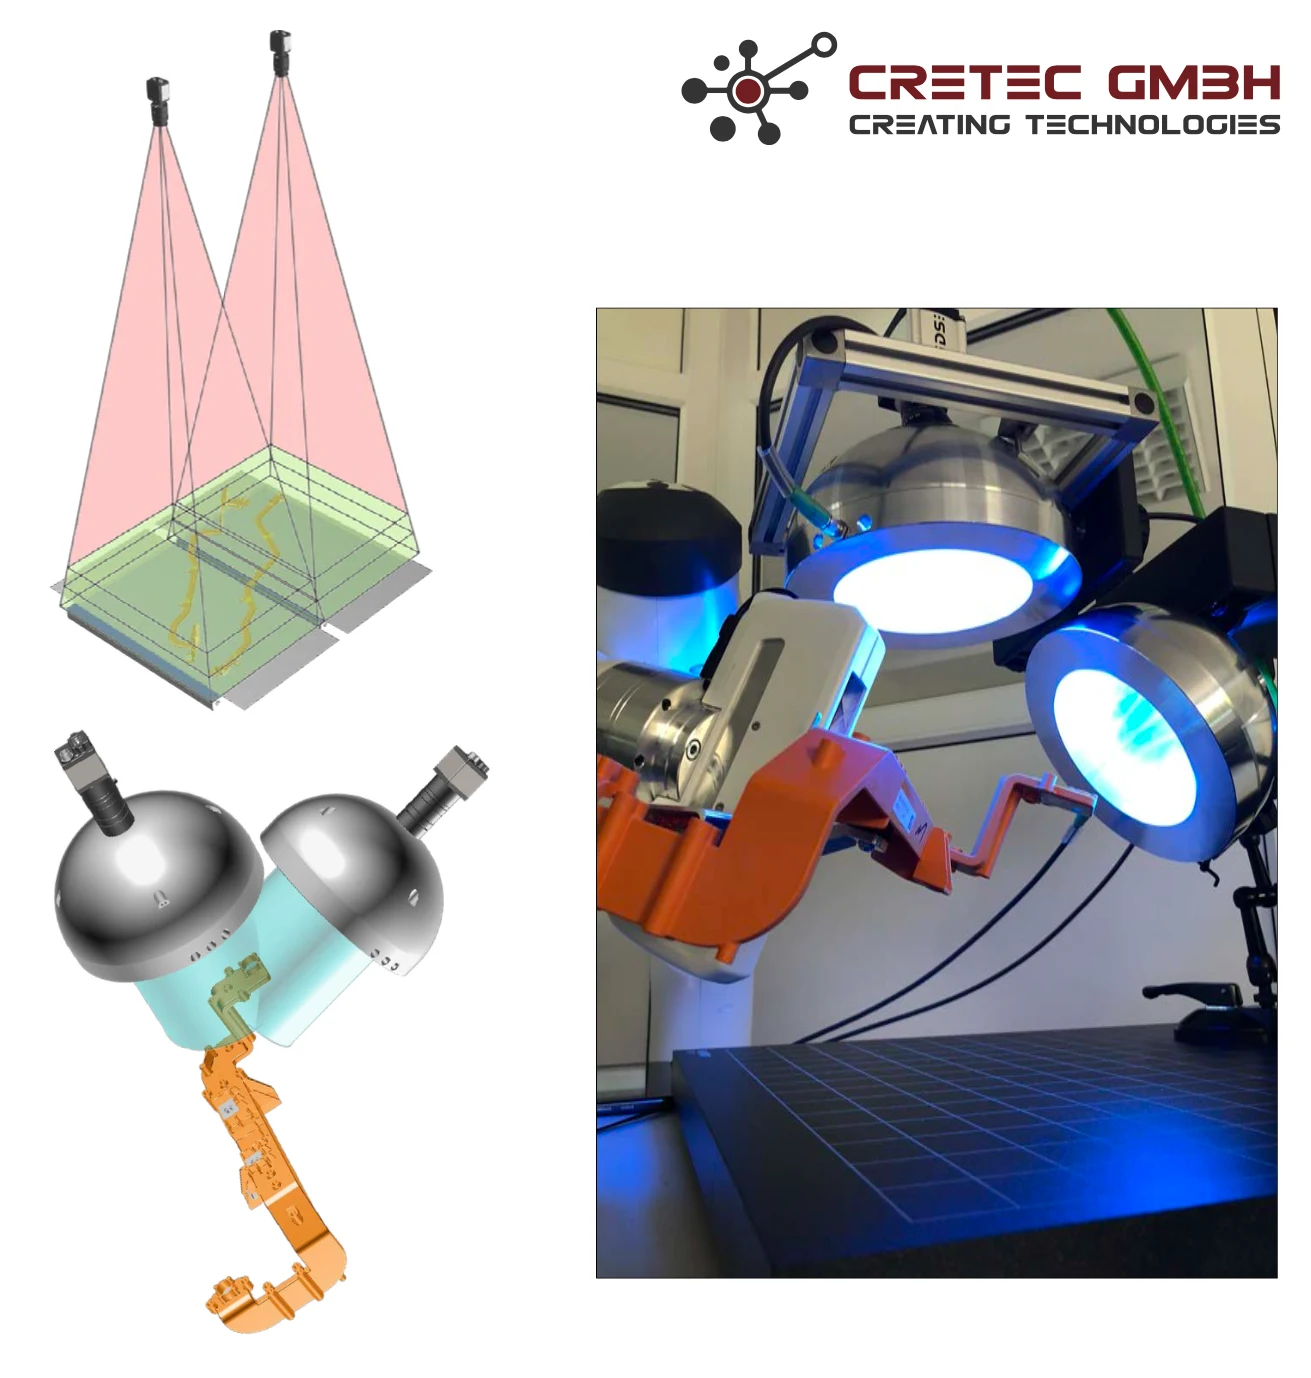
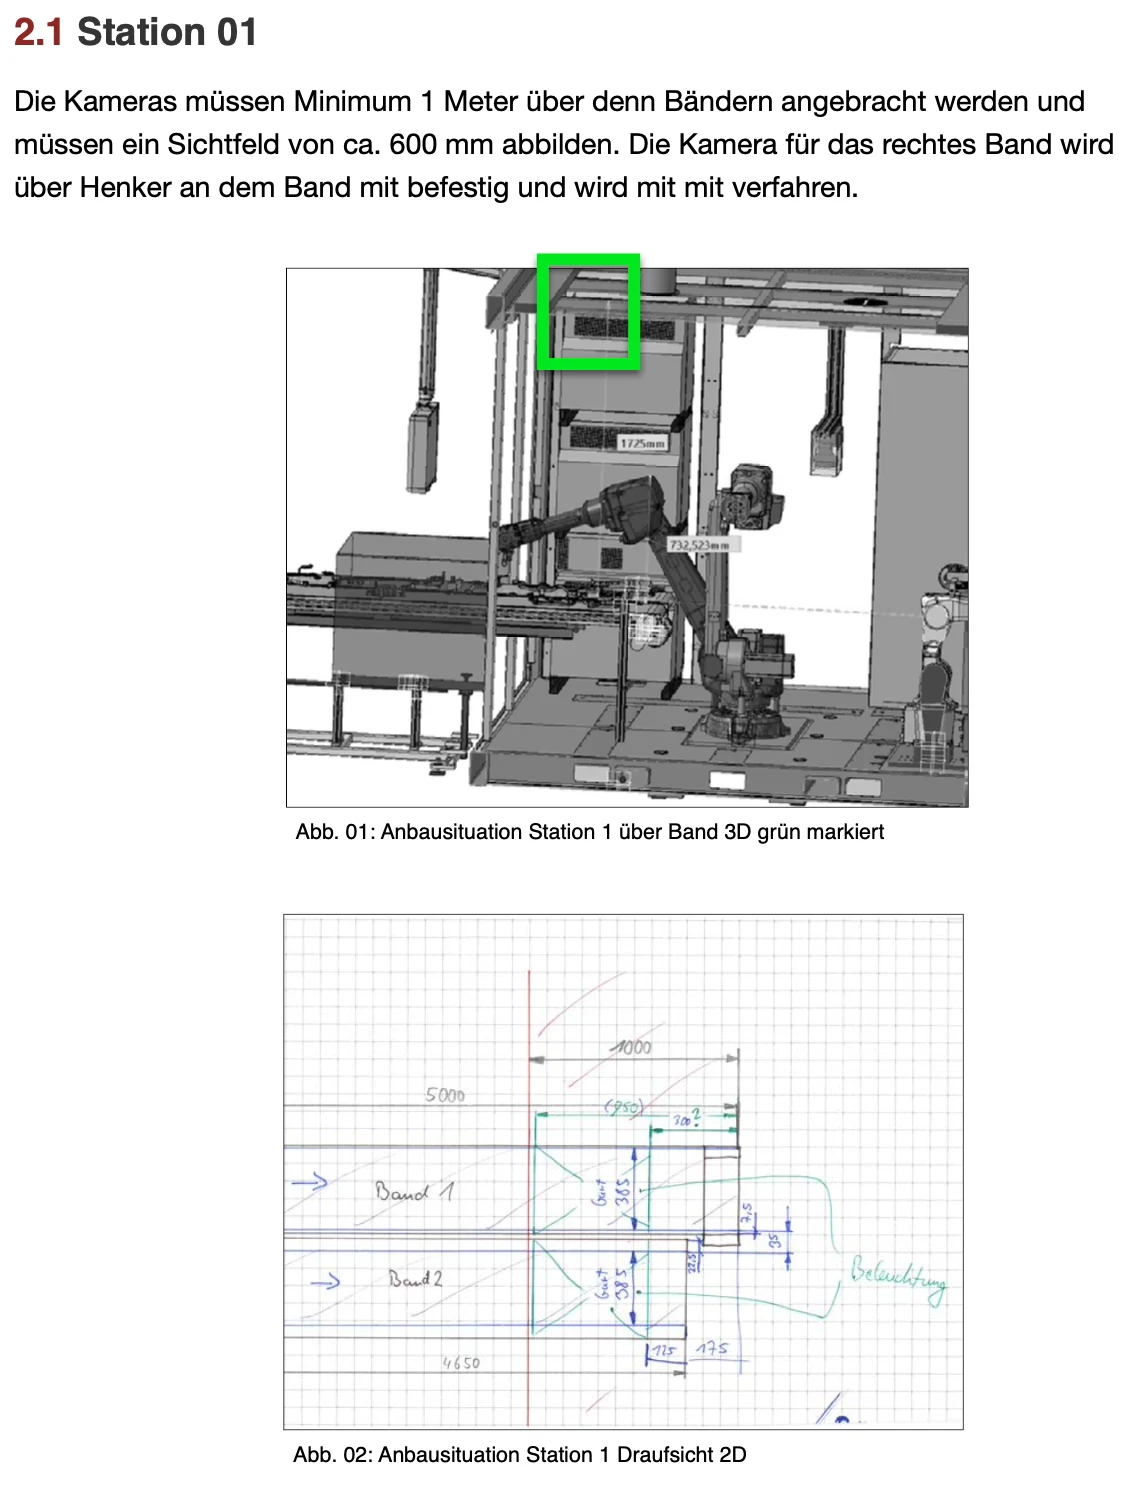
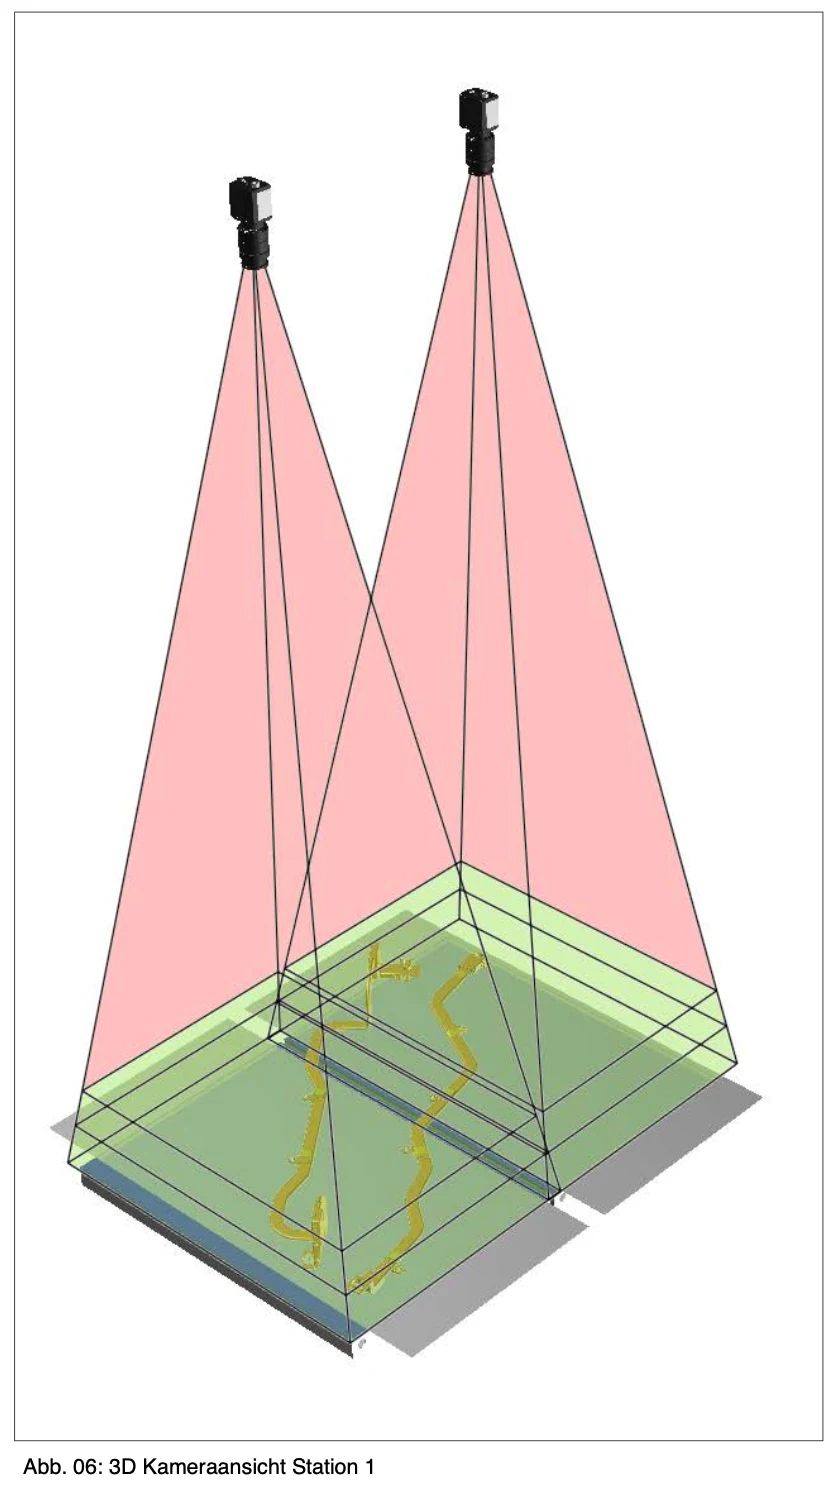
Le posizioni dei componenti vengono rilevate otticamente tramite il sistema della fotocamera. I campioni di prova si trovano nella stazione 1 su 2 cinghie.
A causa delle forme dei componenti, la striscia destra (breve) può essere spostata verso il basso 250 mm. Una fotocamera viene utilizzata per ogni banda. La fotocamera sul nastro destro (breve) viene spostata con esso.
Le immagini delle due telecamere sono combinate per formare un'immagine e questo viene calibrato con il sistema di coordinate robot. L'accuratezza della determinazione della posizione dovrebbe essere +/−1 mm.
Sequenza di prova esemplare alla stazione 01:
1. Sistema ottico ottiene un trigger ogni 10 cm
2. Una volta che un componente o massa sconosciuta è completamente nell'immagine (il bordo del run-in non sarà più
è toccato), il sistema di test ottico emette il messaggio che qualcosa sul nastro è stato rilevato
E' stato.
3. Dopo un tempo sconosciuto X (seguire il nastro), il grilletto viene eseguito di nuovo
per verificare nuovamente la posizione della robotica.
4. Il componente viene impugnato in base alla posizione rilevata
La natura di questo processo deriva perché il nastro ha un certo tempo di follow-up durante la frenata, quindi un normale comportamento “start/stop/trigger” costerebbe troppo tempo di ciclo.
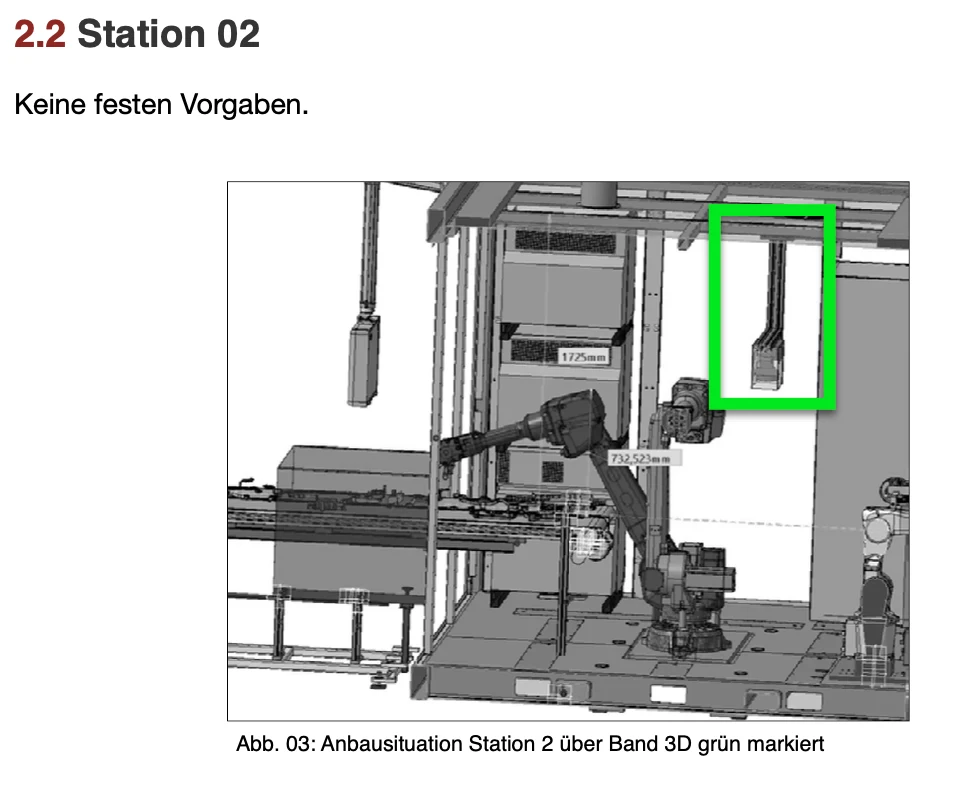
1.2 - Stazione 02 - Controllo dei componenti ottici
Faccia anteriore
L'ispezione ottica dei componenti avviene in modo diverso.
Un componente può avere 5 test sul fronte o 12 test. In linea di principio, una sequenza di prova fissa è definita per ogni componente.
Sequenza di prova esemplare alla stazione 02:
1. Il robot si sposta nella posizione dei componenti 1 .
2. Robot Trigger 1 e posizione 1 al sistema BV.
3. Controllo ottico del test depositato per il punto 1 esempio ‘Presence/position X,Y’.
4. SPS assume il risultato del trigger 1, posizione 1.
5. Robot Trigger 1 e posizione 2 al sistema BV.
6. Controllo ottico del test depositato per
Oggetto 2 esempio: ‘Controllo del nastro adesivo’.
7. .....
8. PLC memorizza il risultato del componente.
9. Inserti robot componenti in prova meccanica/elettrica.
Test richiesti alla stazione 02:
- Presenza e posizione X,Y (relativamente nell'immagine) - iniettato
- Eccessiva su superfici di contatto
- Foro presente (rigorosamente)
- filettatura presente (rigorosamente)
- Controllo di clip dei coperchi (rigorosamente)
- controllo nastro adesivo
1.3 - Stazione 03 - Controllo componenti ottici Backside
La procedura avviene come alla stazione 02, solo per la parte posteriore.
Test richiesti alla stazione 03: - iniettato
- Eccessiva su superfici di contatto
- Foro presente (rigorosamente)
- filettatura presente (rigorosamente)
- Controllo della clip dei coperchi di bloccaggio (difficoltà) - controllo del nastro adesivo
1.4 - Stazione 04 (03) - Controllo dei componenti ottici
Marcatura
Il robot fa un punto di grano sul componente (componente IO) a seconda del risultato complessivo. Questo punto di grano è controllato alla stazione 04. Questo avviene fisicamente alla stazione 03 . Inoltre, il punto di grano è anche controllato nel negativo.
- Nel caso della componente NIO, non ci deve essere alcun punto di grano sul sito del grano.
Test richiesti alla stazione 04:
- Punto d'ingombro presente
Richiesta di questa applicazione →