
Archiwum publikacji
Kontrola jakości szyn prądowych pojazdów elektrycznych
Insight into a published application or lecture from the CRETEC archive.
Zawartość archiwum: Informacje odnoszą się do pierwotnego statusu publikacji. Proszę koordynować bieżące wykonywanie, zakres usług i dostępność z CRETEC.
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
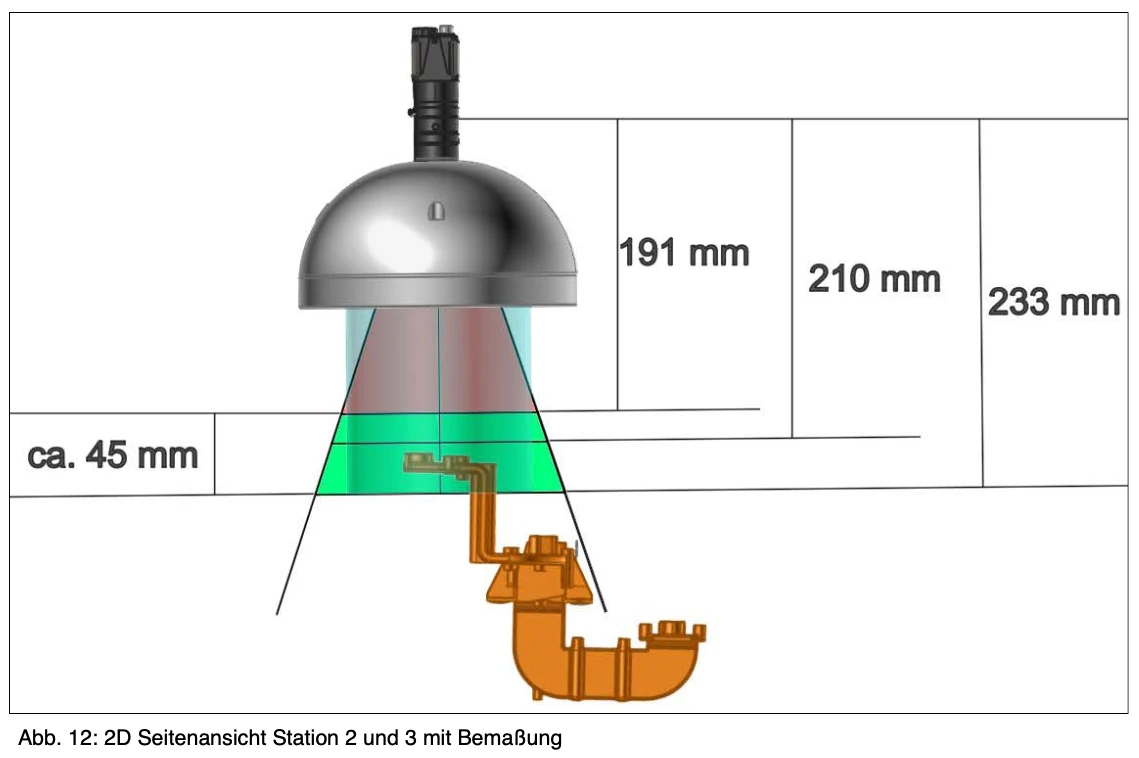 Powiększ obraz ↗
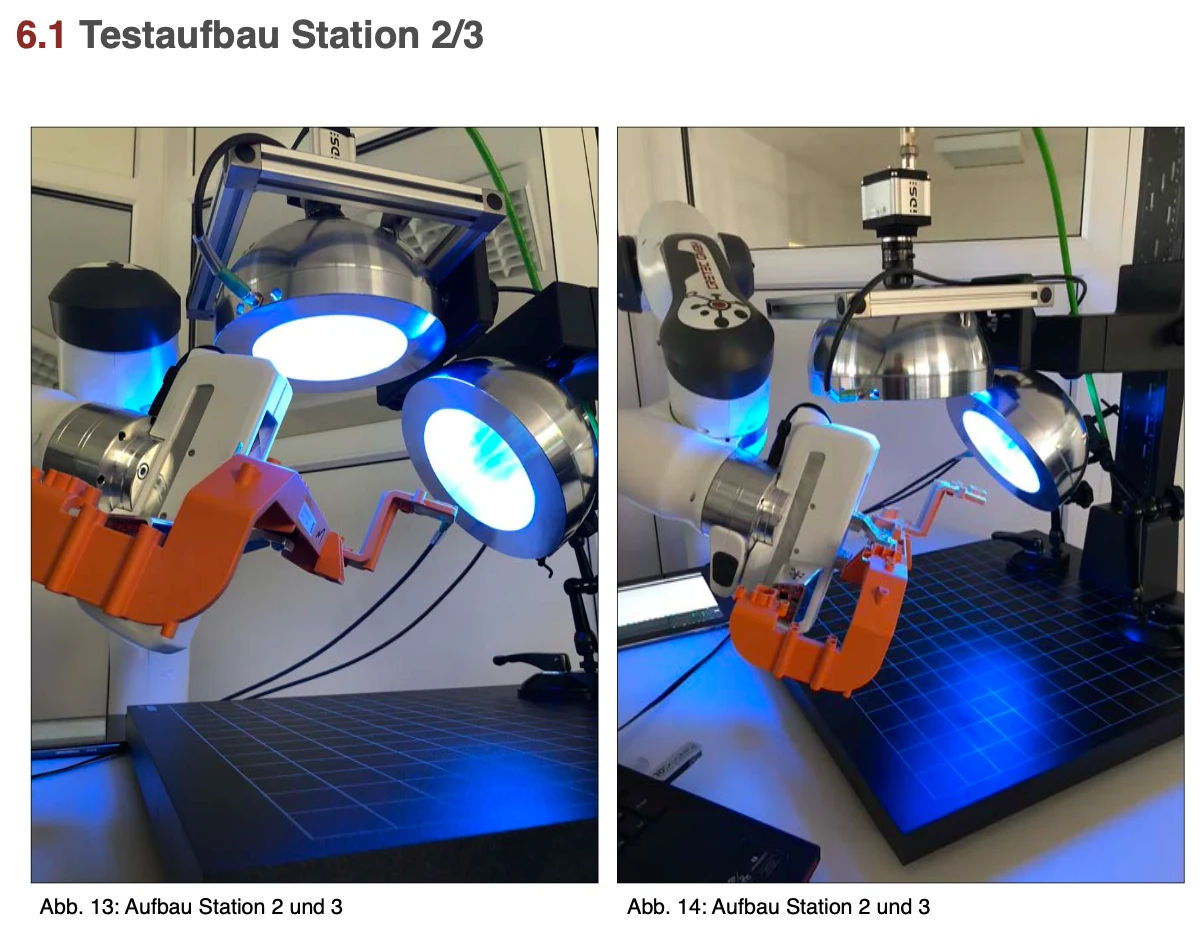 Powiększ obraz ↗
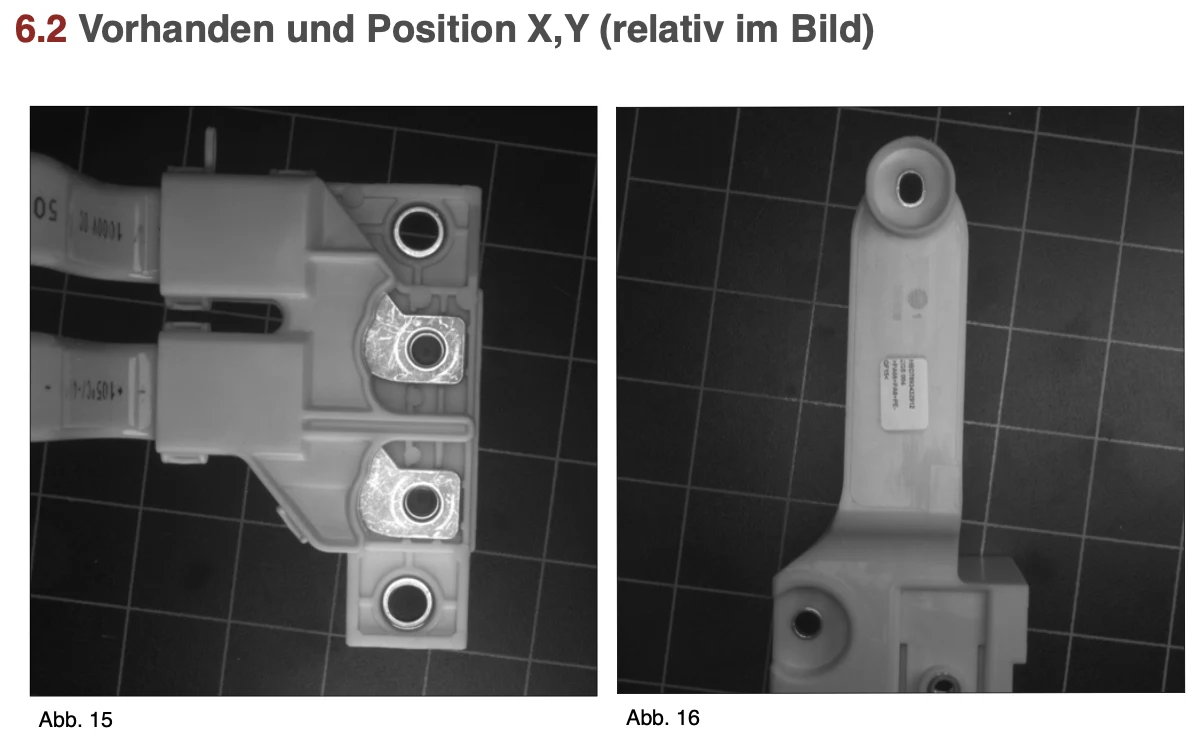 Powiększ obraz ↗
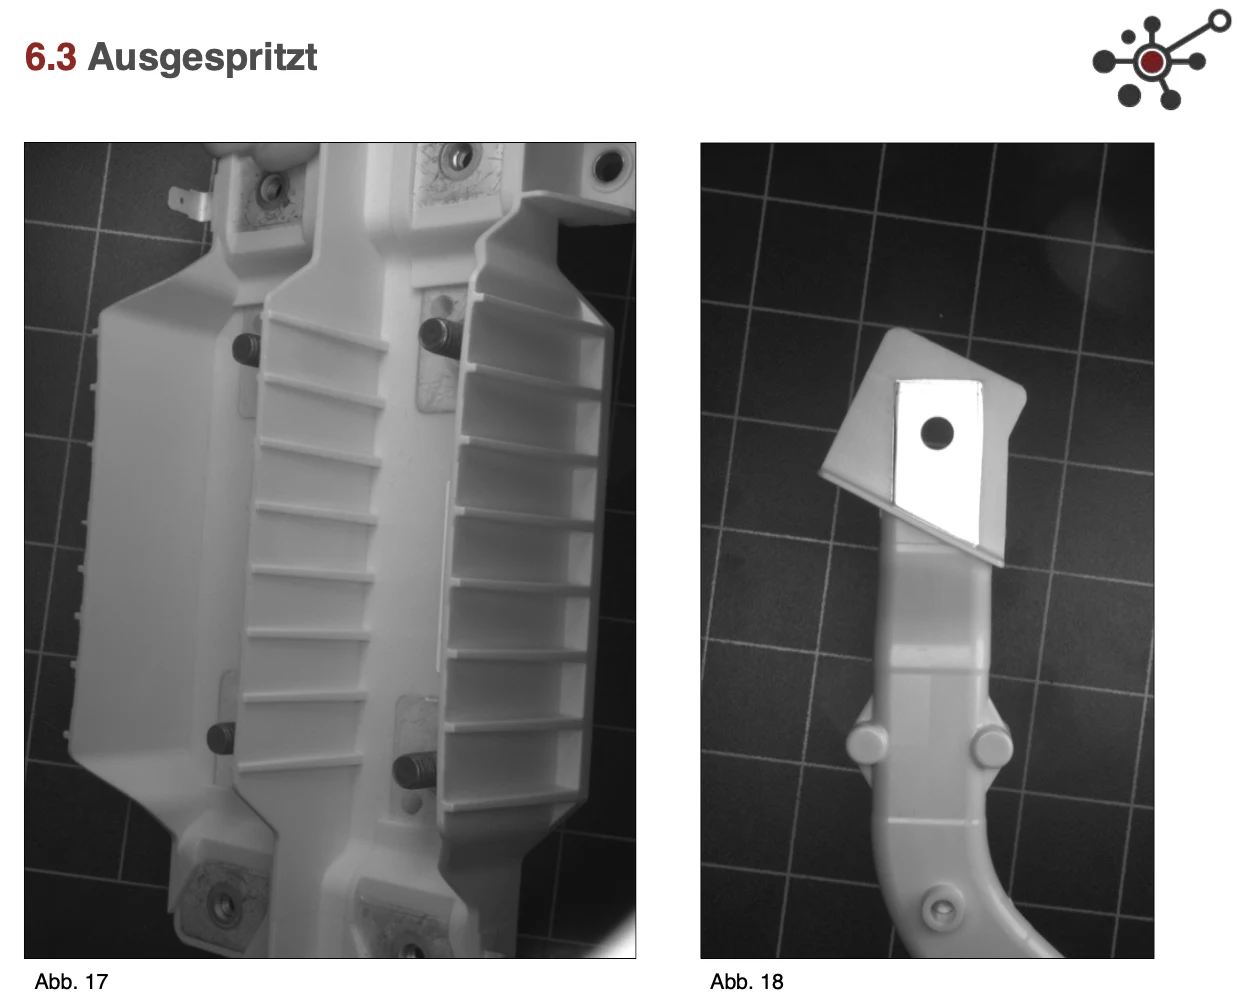 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
 Powiększ obraz ↗
Kontrola jakości szyn prądowych pojazdów elektrycznych
Typ projektu:
Automotive
Data
2018
1 - Wymóg
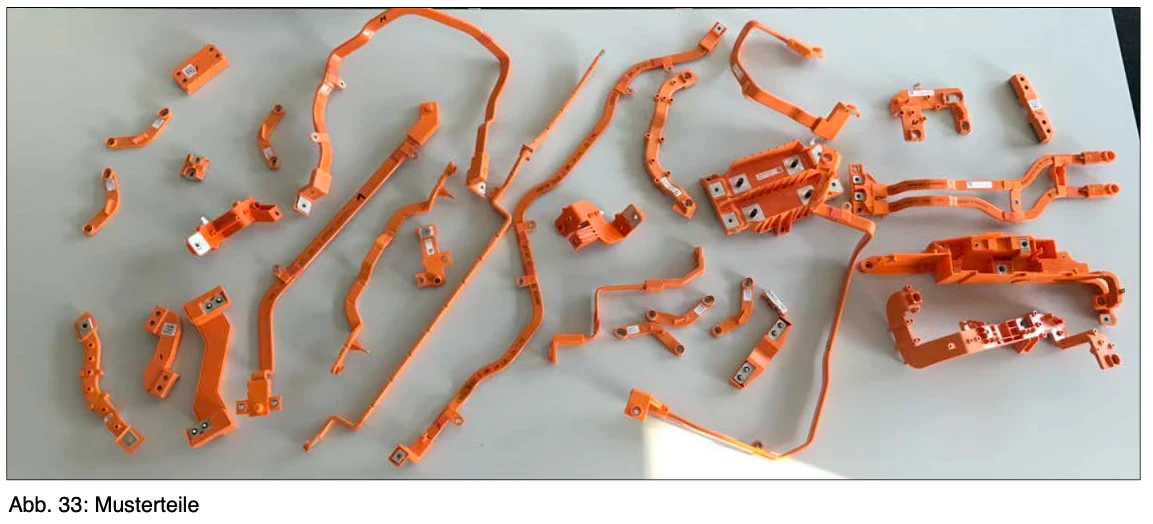
Klient buduje system, który ocenia 43 komponenty dla stanu optycznego, mechanicznego i elektrycznego. Kontrola optyczna jest podzielona na 4 stacje (3 fizycznie różne).
Kształtowanie się ogólnego wyniku odbywa się w SPS. Zmienne błędów nie zostały określone przez klienta końcowego (tylko testowanie i sprawdzanie, brak pomiaru).
Każdy element posiada różne kryteria badania.
W sumie można je podzielić na 8 badań podstawowych: • Obecność i pozycja X, Y (stosunkowo na rysunku)
• Wstrzyknięty
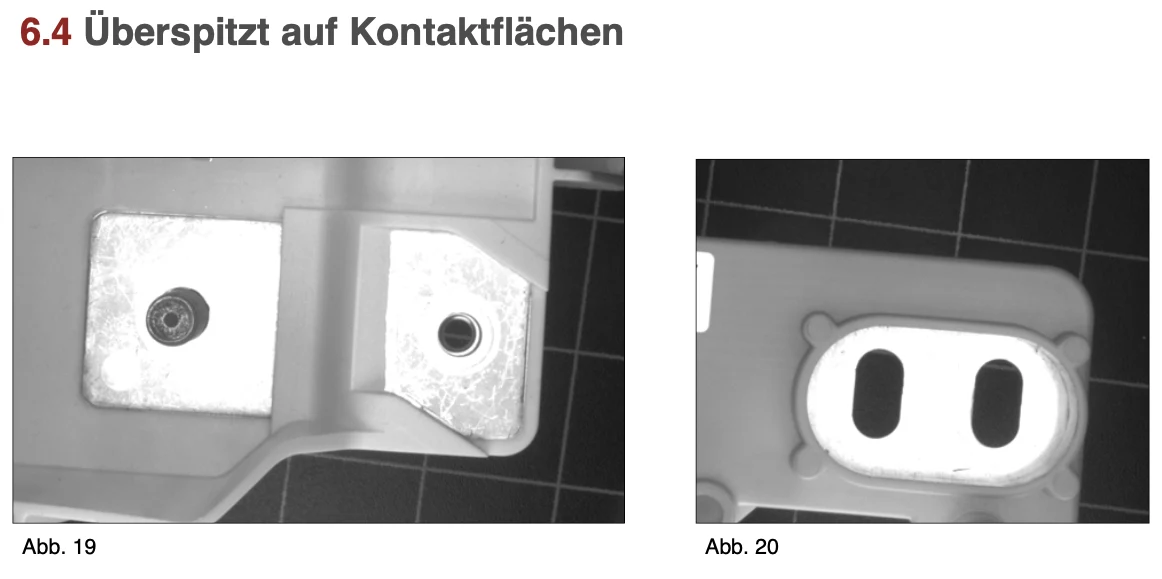
• Nadmierne powierzchnie kontaktowe
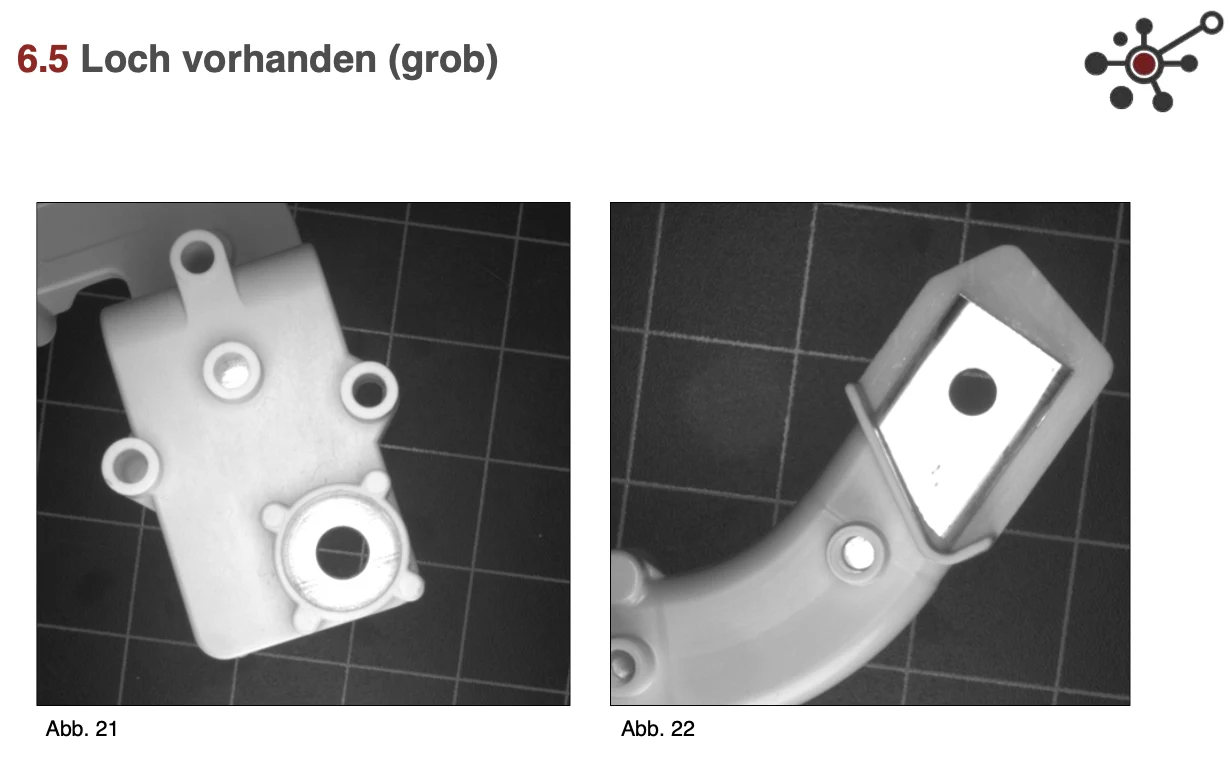
• Obecny otwór (w przybliżeniu)
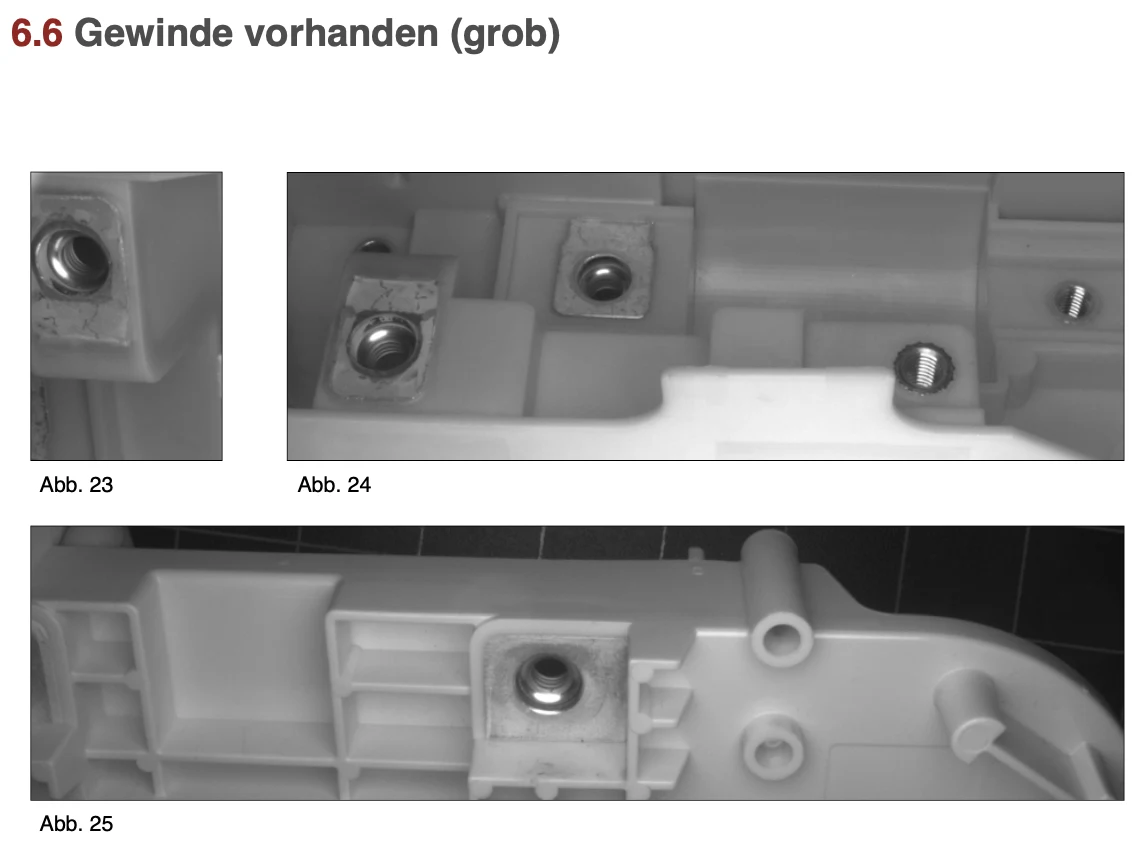
• Obecność gwintu (w przybliżeniu)
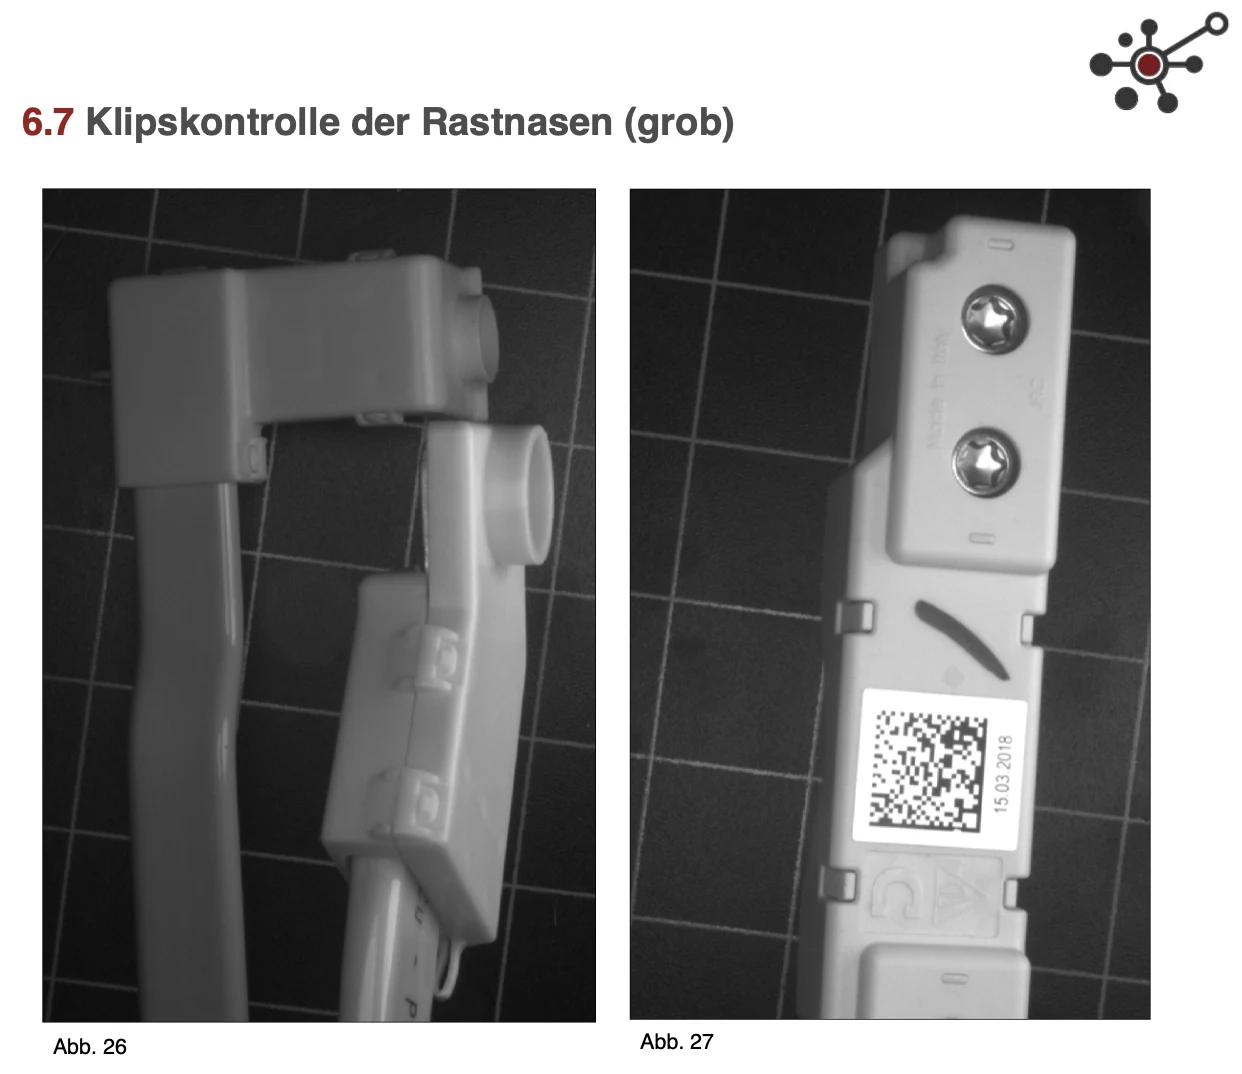
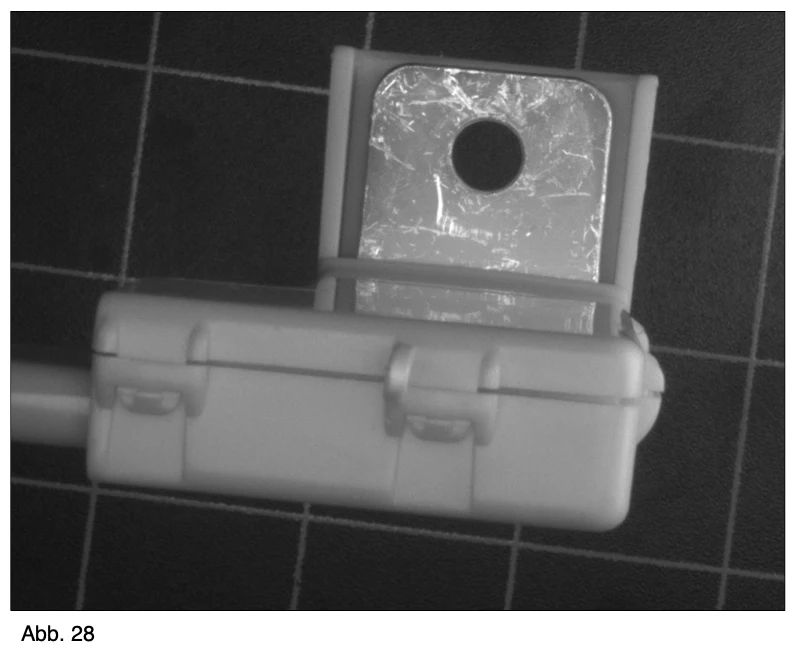
• Kontrola zatrzasków (z grubsza)
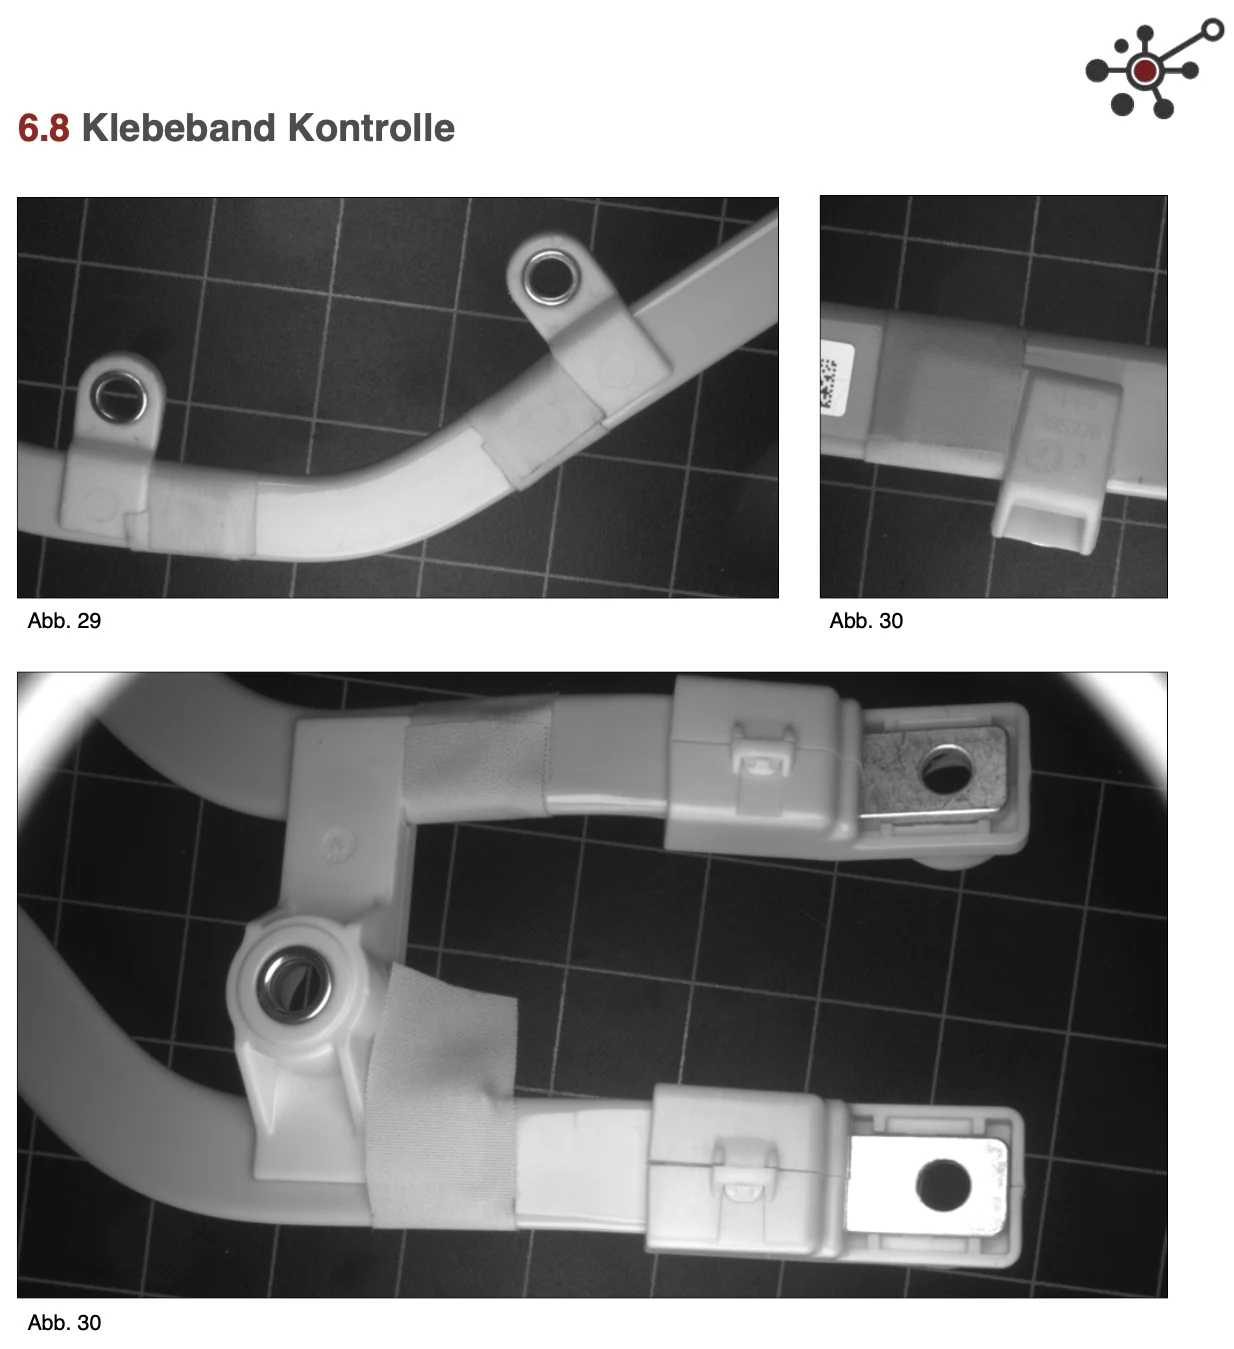
• Kontrola taśmy
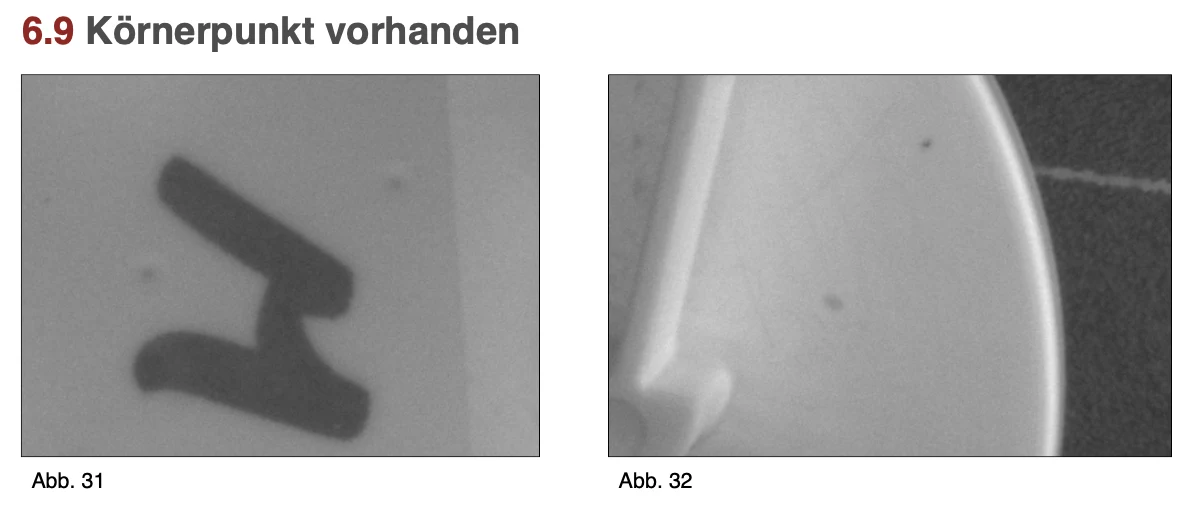
• Obecny punkt ziaren
1.1 - Stacja 01 - Wykrywanie pozycji
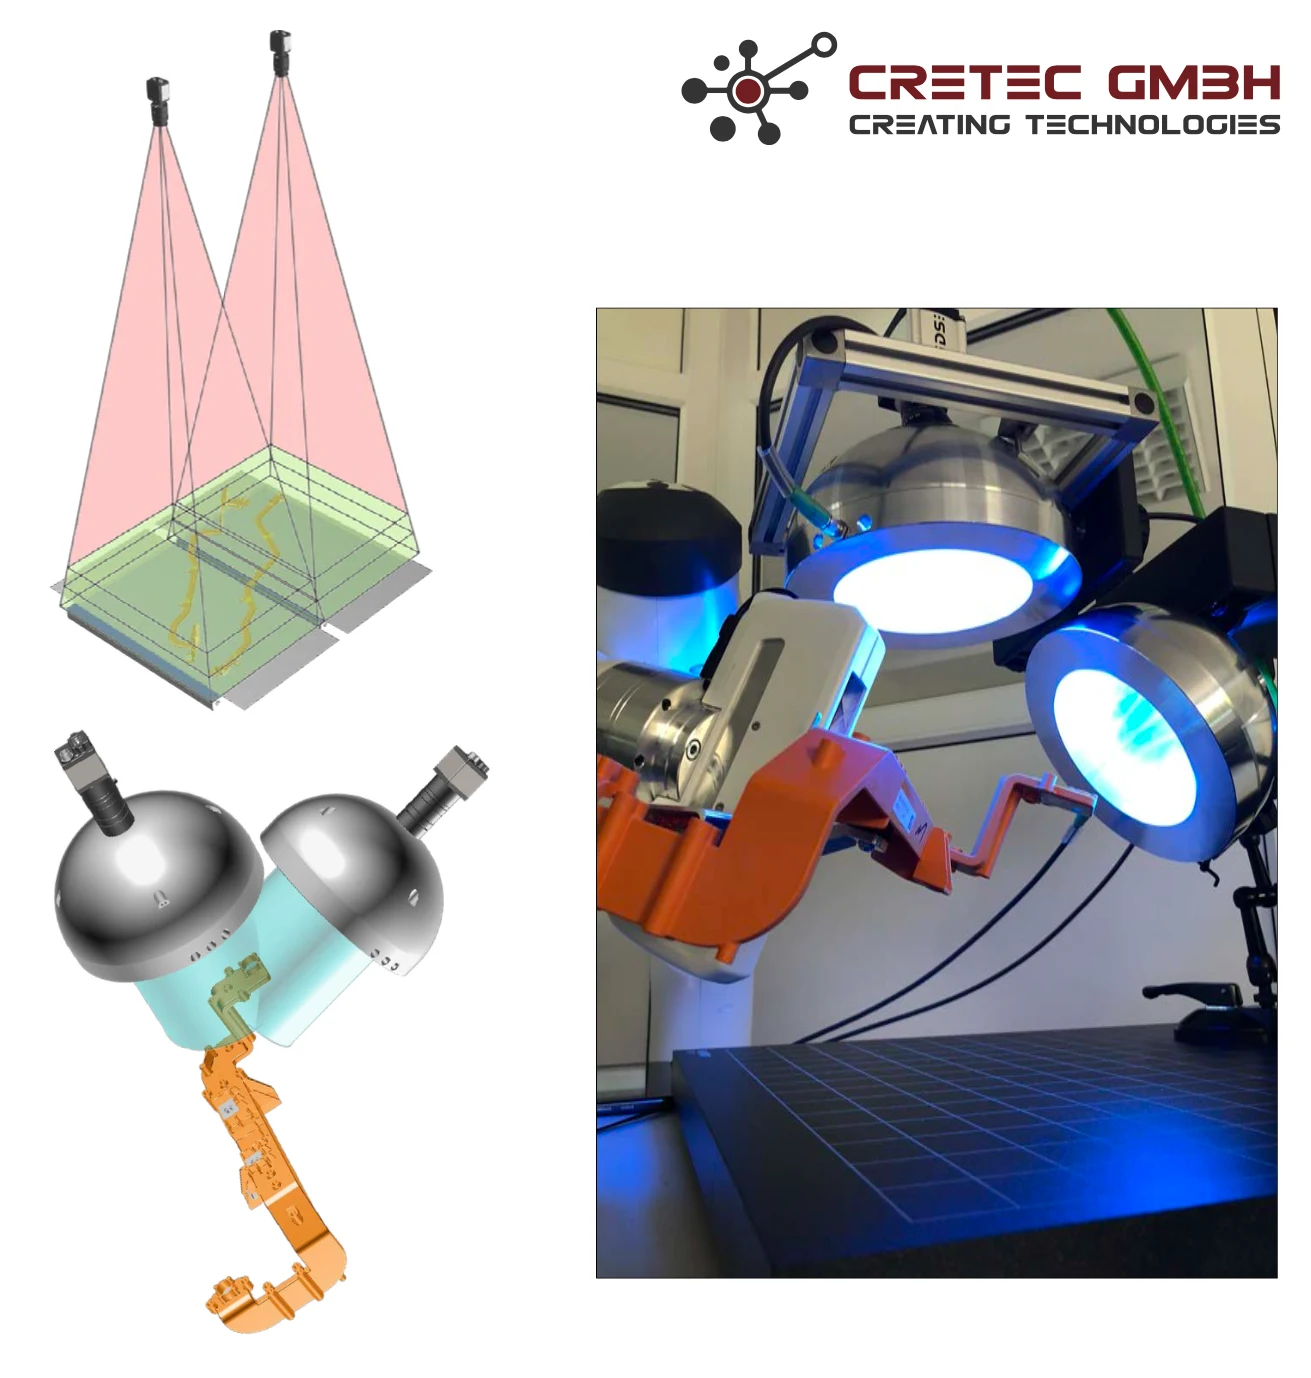
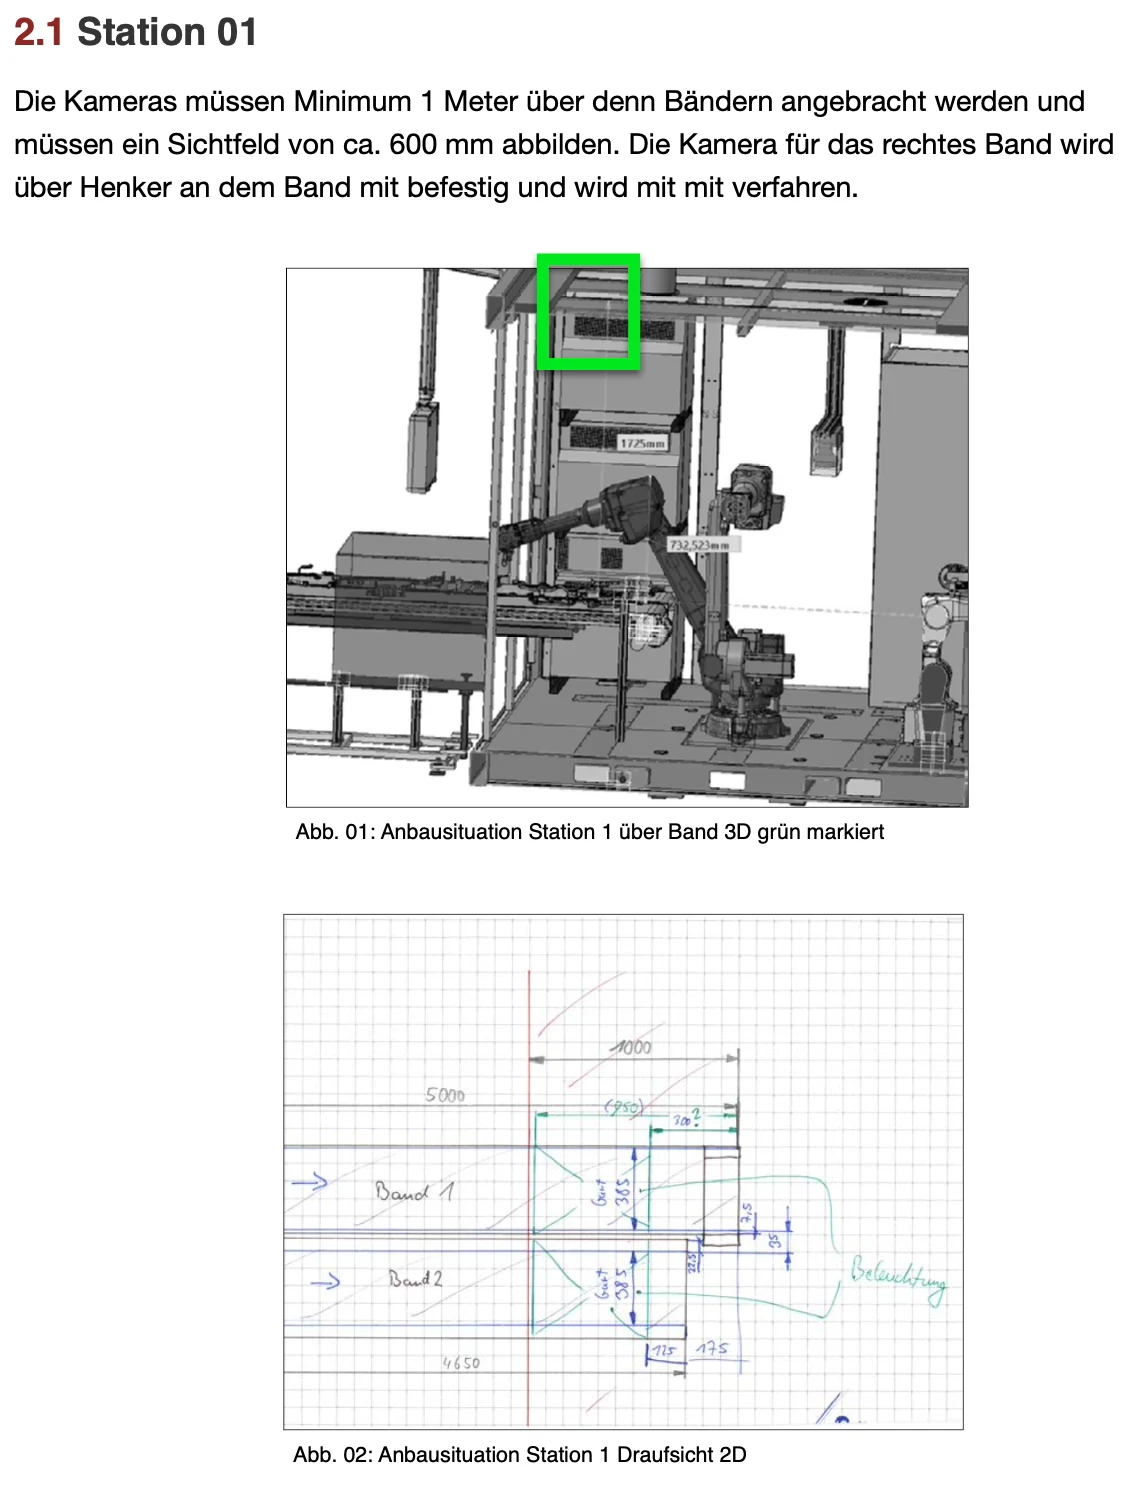
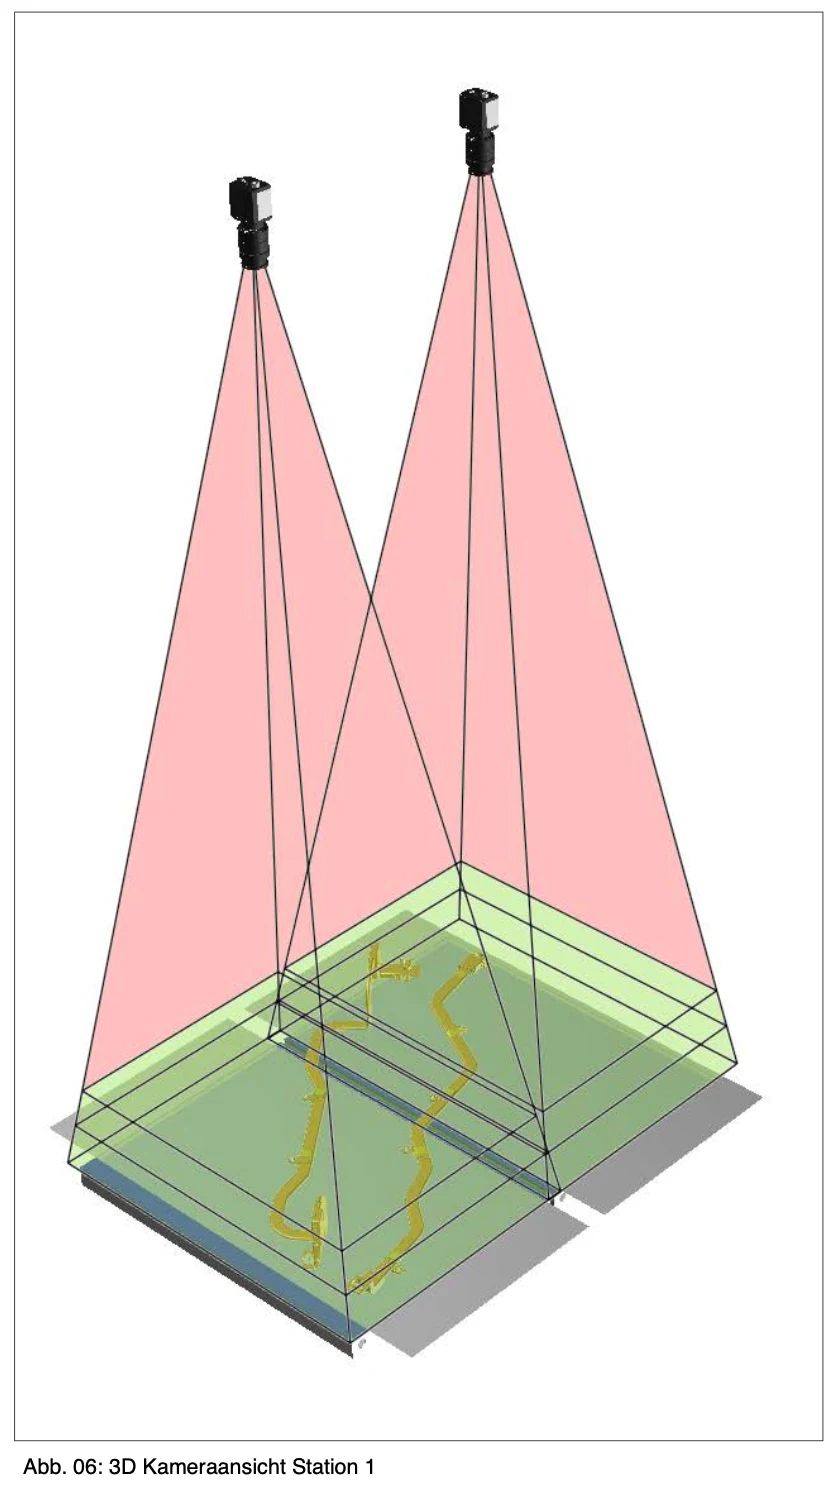
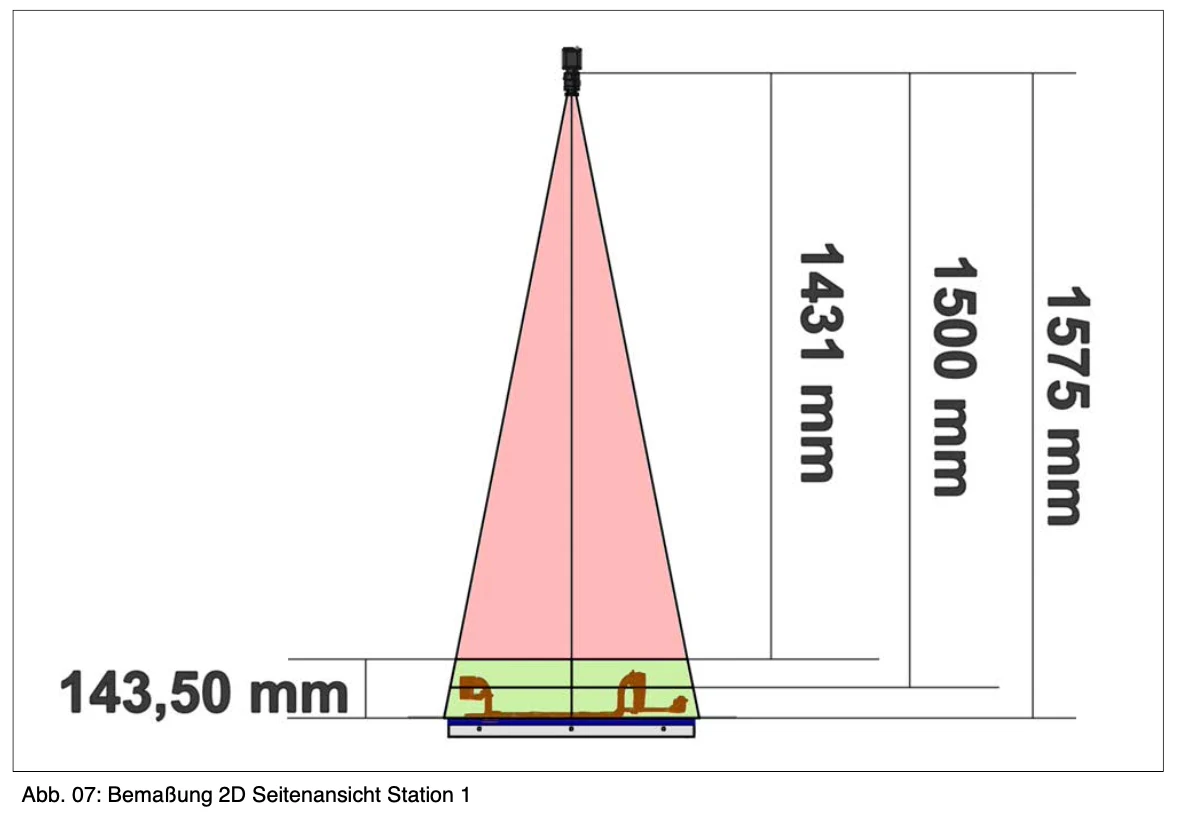
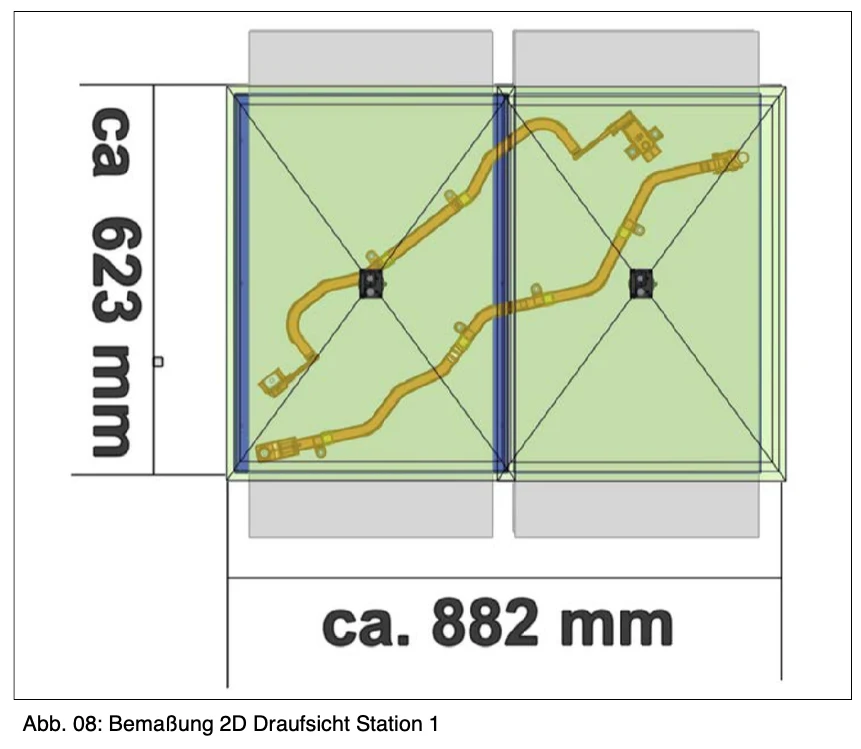
Pozycje części są wykrywane optycznie za pośrednictwem systemu kamer. Próbki badawcze znajdują się w punkcie 1 na 2 pasach.
Ze względu na kształty części, prawy (krótki) pasek może być przesunięty w dół 250 mm. Jedna kamera jest używana dla każdego zespołu. Kamera na prawej (krótkiej) taśmie jest przesuwana wraz z nią.
Obrazy obu kamer są łączone w taki sposób, aby tworzyły obraz i jest on skalibrowany z systemem współrzędnych robota. Dokładność oznaczenia położenia powinna wynosić + / -1 mm.
Przykładowa sekwencja badania na stanowisku 01:
1. System optyczny dostaje spust co 10 cm
2. Gdy element lub nieznana masa jest całkowicie na zdjęciu (run- w krawędzi nie będzie już
jest dotknięty), optyczny system testowy wychodzi wiadomość, że coś na taśmie zostało wykryte
Tak.
3. Po nieznanym czasie X (po taśmie), wyzwalacz jest uruchamiany ponownie
aby ponownie zweryfikować pozycję dla robotyki.
4. Komponent jest chwytany zgodnie z wykrytą pozycją
Charakter tego procesu wynika z faktu, że taśma ma pewien czas obserwacji podczas hamowania, więc normalne zachowanie "start / stop / prower" będzie kosztować zbyt dużo czasu cyklu.
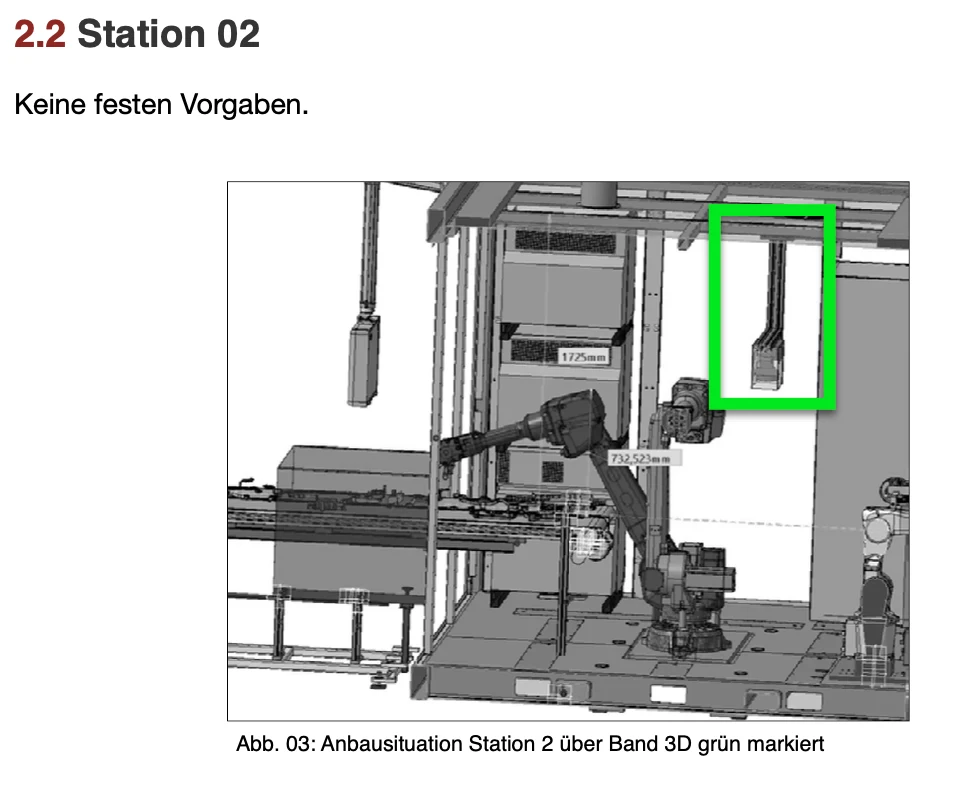
1.2 - Stacja 02 - Sterowanie komponentami optycznymi
Przednia twarz
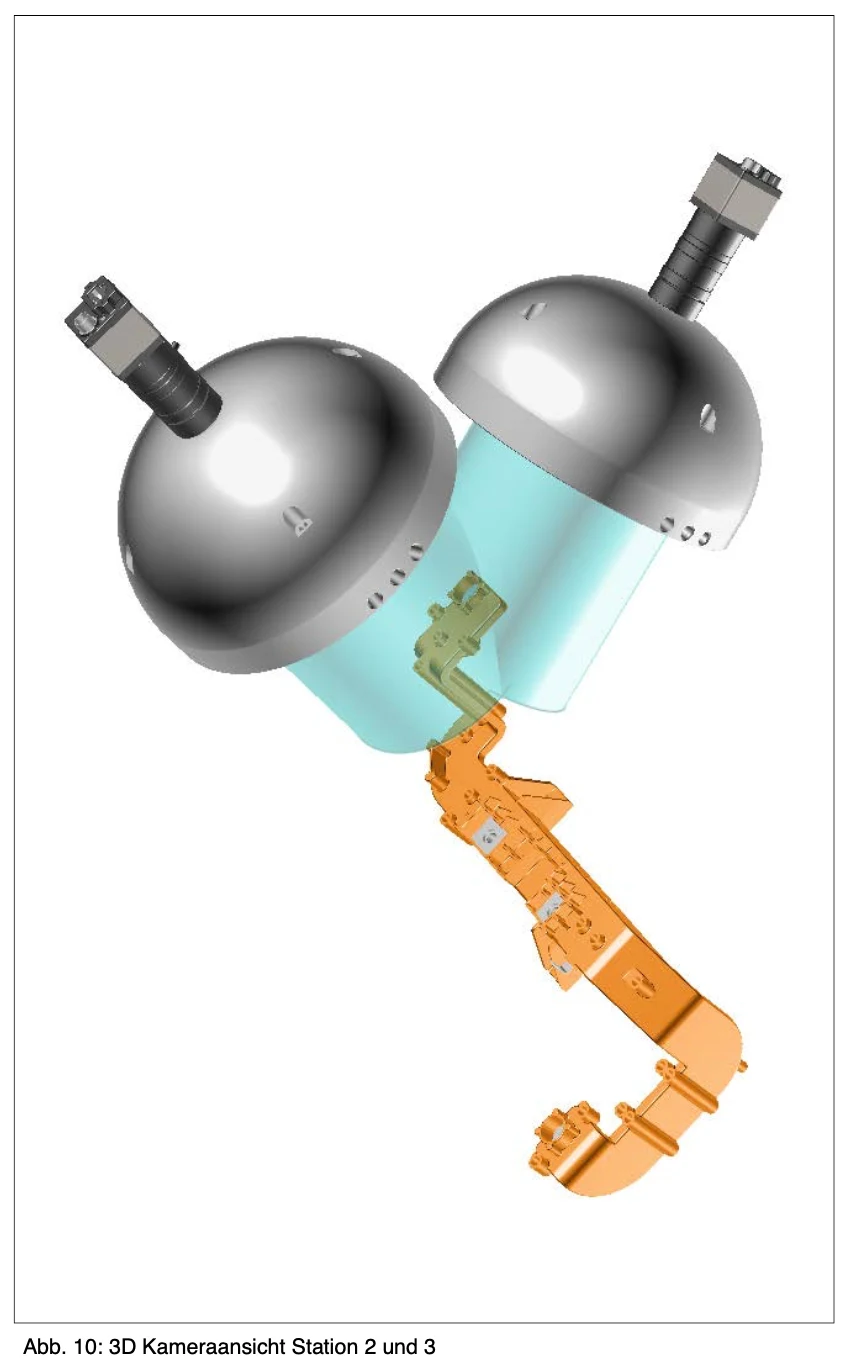
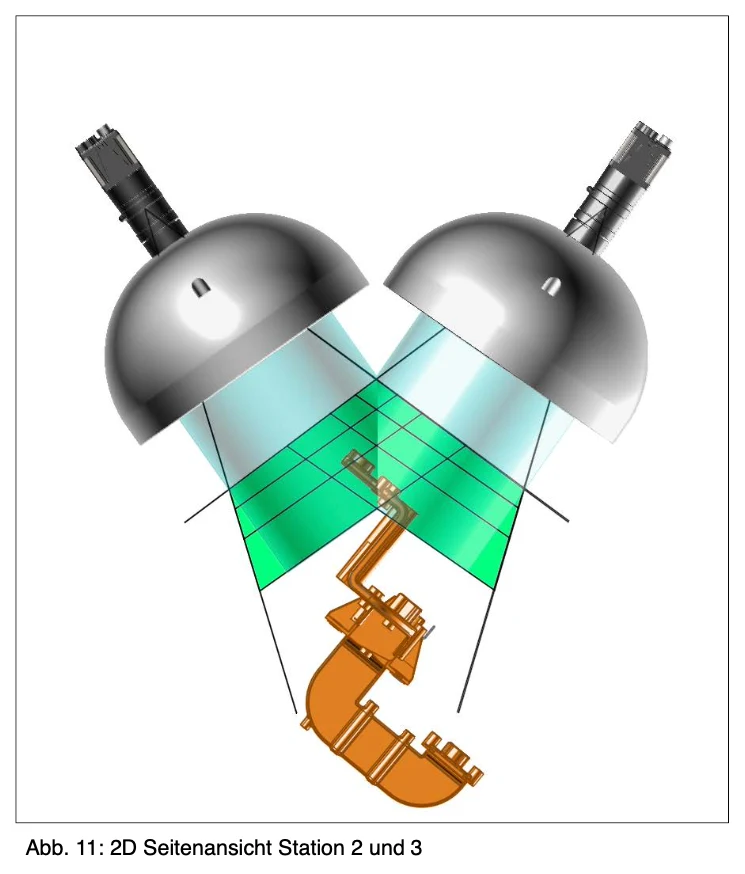
Kontrola optyczna podzespołów odbywa się w sposób zróżnicowany.
Element może mieć 5 badań z przodu lub 12 badań. W zasadzie dla każdego składnika określa się stałą sekwencję badania.
Przykładowa sekwencja badania na stanowisku 02:
1. Robot przenosi się na pozycję składową 1.
2. Robot Trigger 1 i pozycja 1 w systemie BV.
3. Optyczne sterowanie zdeponowanym badaniem dla przykładu pozycji 1 "Obecność / pozycja X, Y".
4. SPS przyjmuje wynik spustu 1, pozycja 1.
5. Robot Trigger 1 i pozycja 2 w systemie BV.
6. Kontrola optyczna zdeponowanego badania dla
Pozycja 2 przykład: "Regulacja taśmy przylepnej".
7. .....
8. PLC przechowuje wynik dla komponentu.
9. Robot wprowadza komponent do testów mechanicznych / elektrycznych.
Wymagane badania na stanowisku 02:
- Obecność i pozycja X, Y (względnie na rysunku) - Wstrzyknięta
- Nadmierne powierzchnie kontaktowe
- Obecna dziura (w przybliżeniu)
- Obecna nitka (z grubsza)
- Kontrola zatrzasku zaczepów (w przybliżeniu)
- sterowanie taśmą klejącą
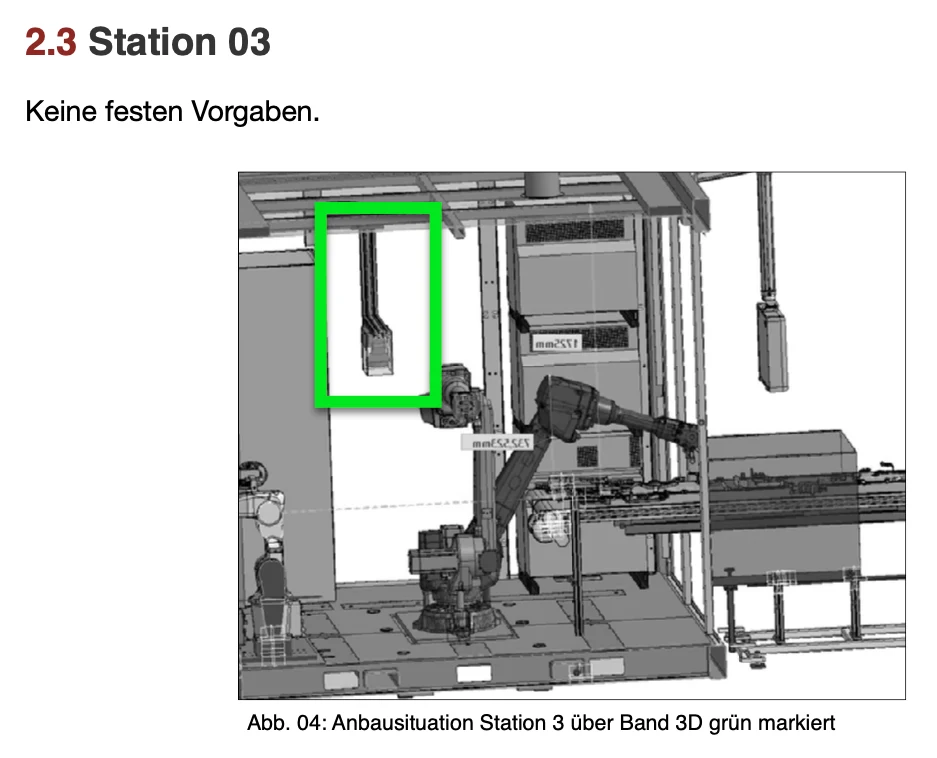
1.3 - Stacja 03 - Backside sterowania komponentem optycznym
Procedura odbywa się jak na stacji 02, tylko dla tyłu.
Wymagane badania na stanowisku 03: - Wstrzyknięte
- Nadmierne powierzchnie kontaktowe
- Obecna dziura (w przybliżeniu)
- Obecna nitka (z grubsza)
- Kontrola zaciskowa zaczepów (z grubsza) - kontrola taśmy klejącej
1.4 - Stacja 04 (03) - Sterowanie elementami optycznymi
Oznakowanie
Robot robi punkt ziaren na składniku (komponent IO) w zależności od ogólnego wyniku. Ten punkt zbożowy jest sprawdzony na stacji 04. Odbywa się to fizycznie na stacji 03. Ponadto punkt zbożowy jest również sprawdzany w ujemnym.
- W przypadku komponentu NIO, nie może być punktu zbożowego w miejscu ziarna.
Wymagane badania na stanowisku 04:
- Obecny punkt ziaren
Wniosek o wydanie niniejszego wniosku →