
Публикационный архив
Контроль качества токопроводящих шин электромобилей
Взгляд на опубликованную заявку или лекцию из архива CRETEC.
Содержание архива: информация относится к исходному статусу публикации. Просьба координировать текущее исполнение, объем услуг и доступность с CRETEC.
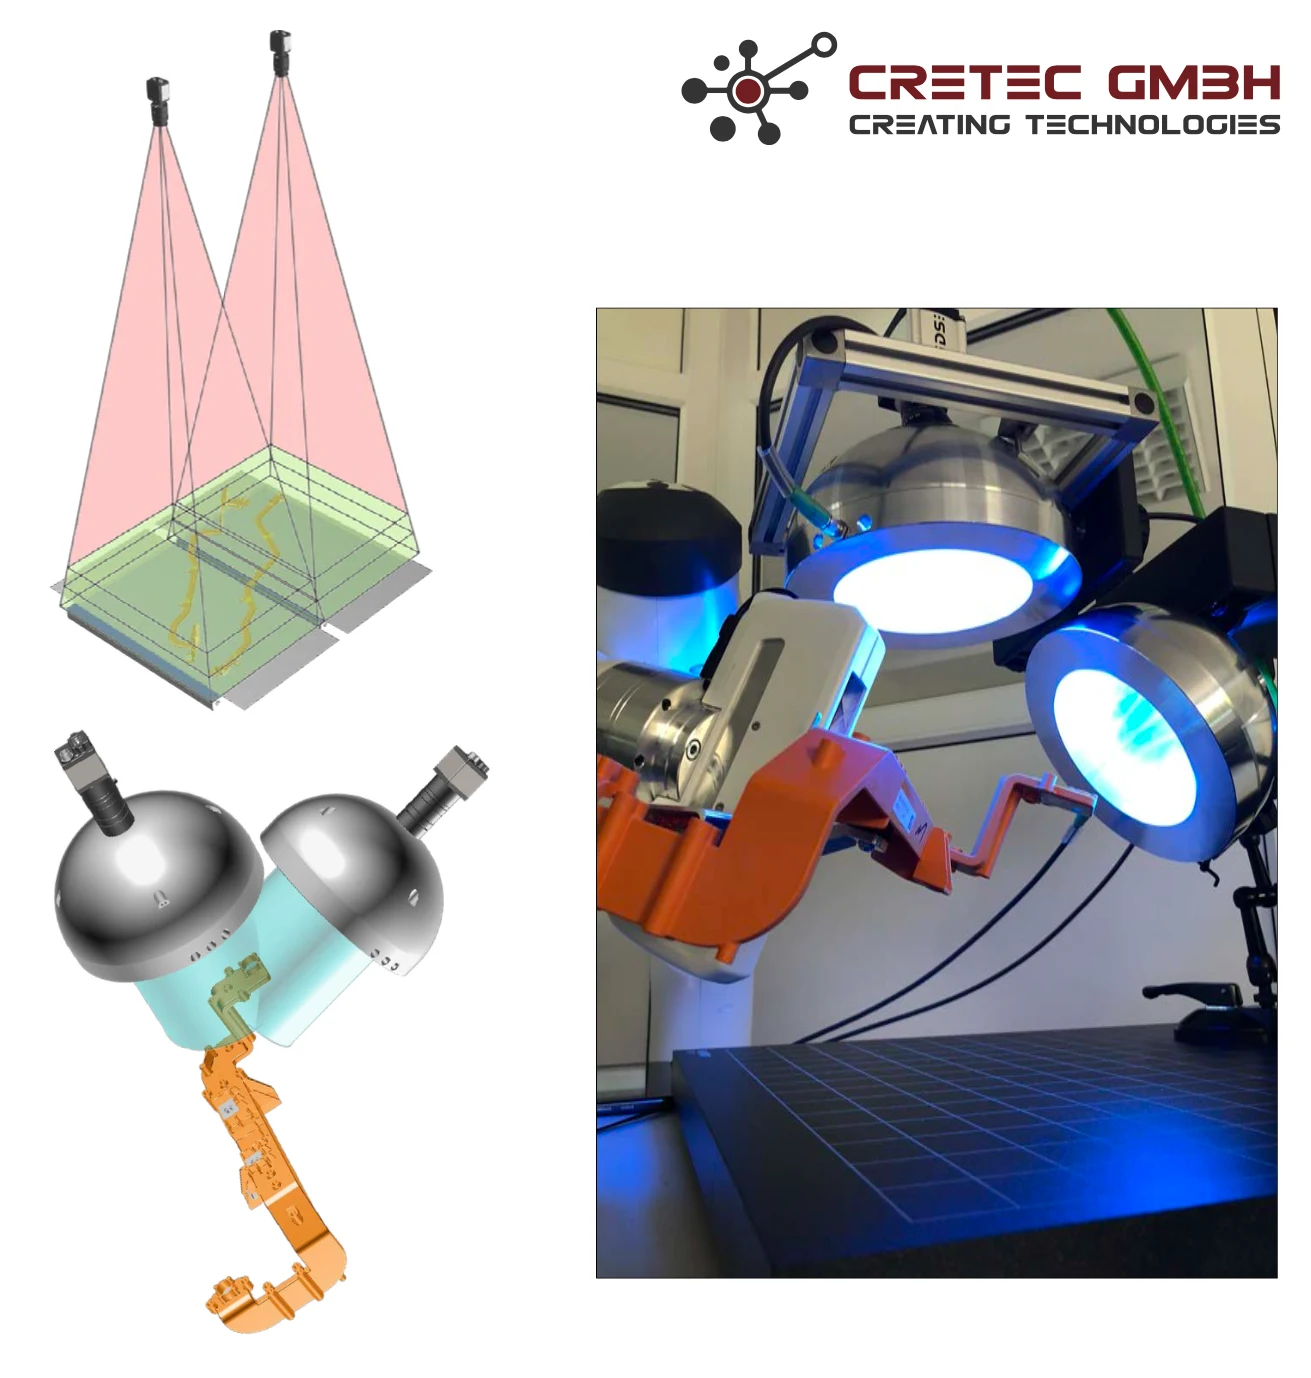 Увеличить изображение ↗
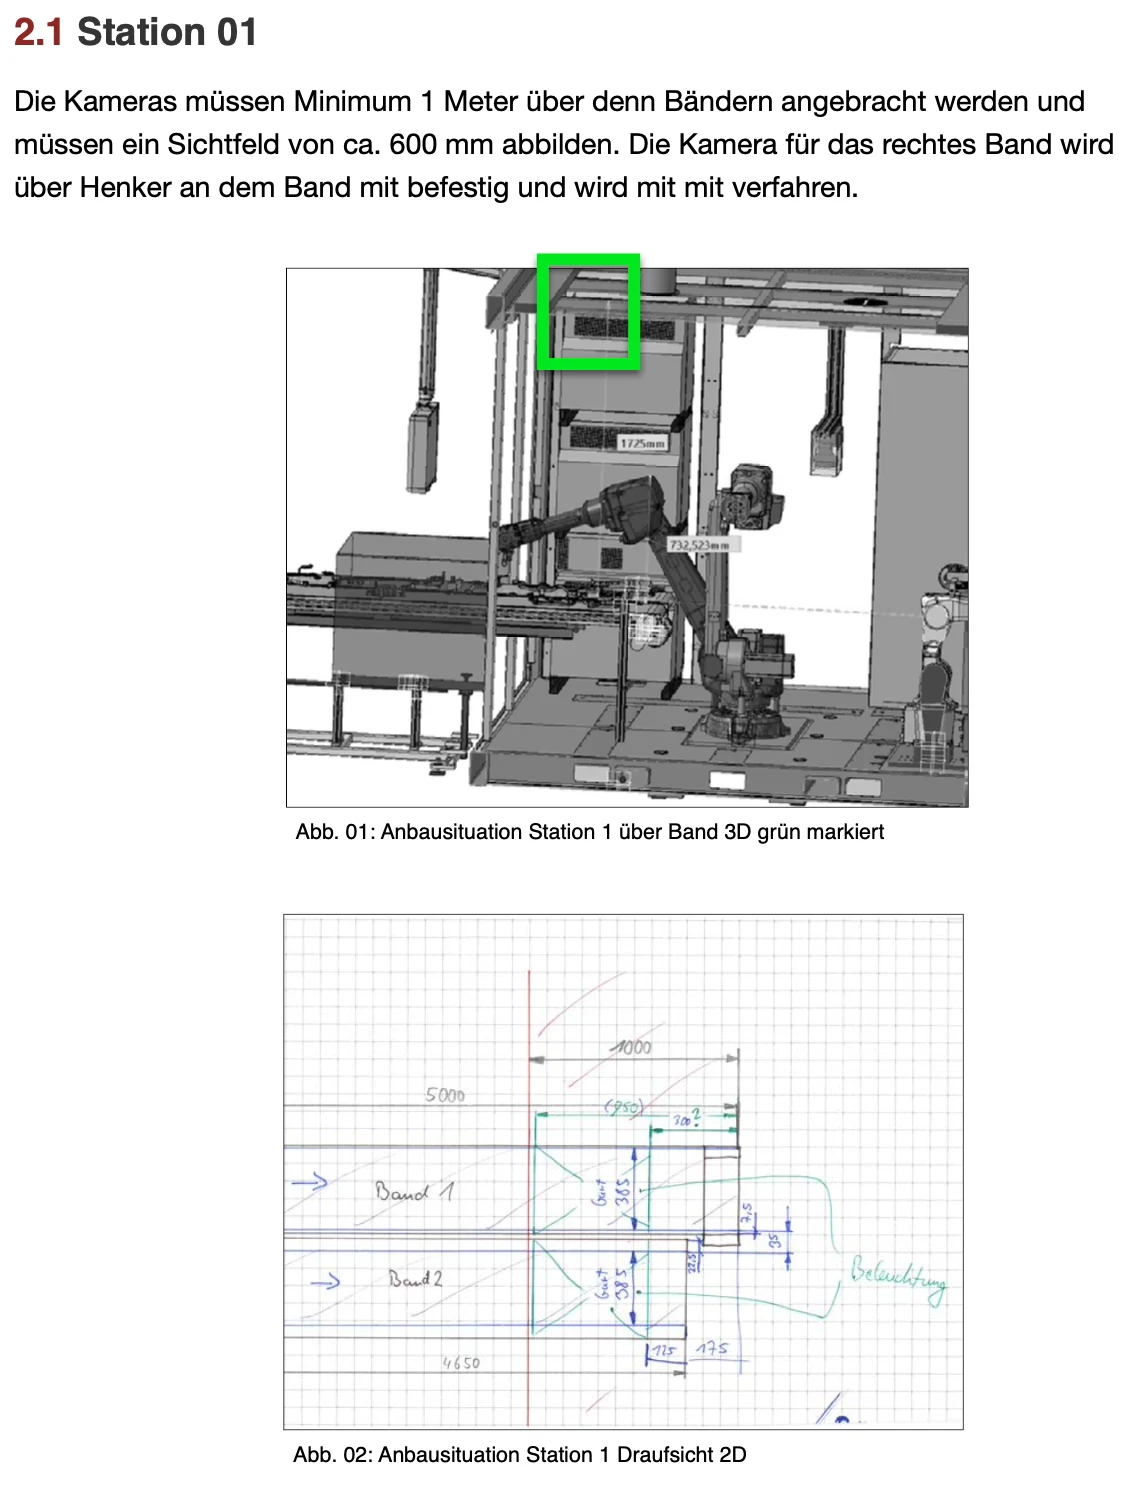 Увеличить изображение ↗
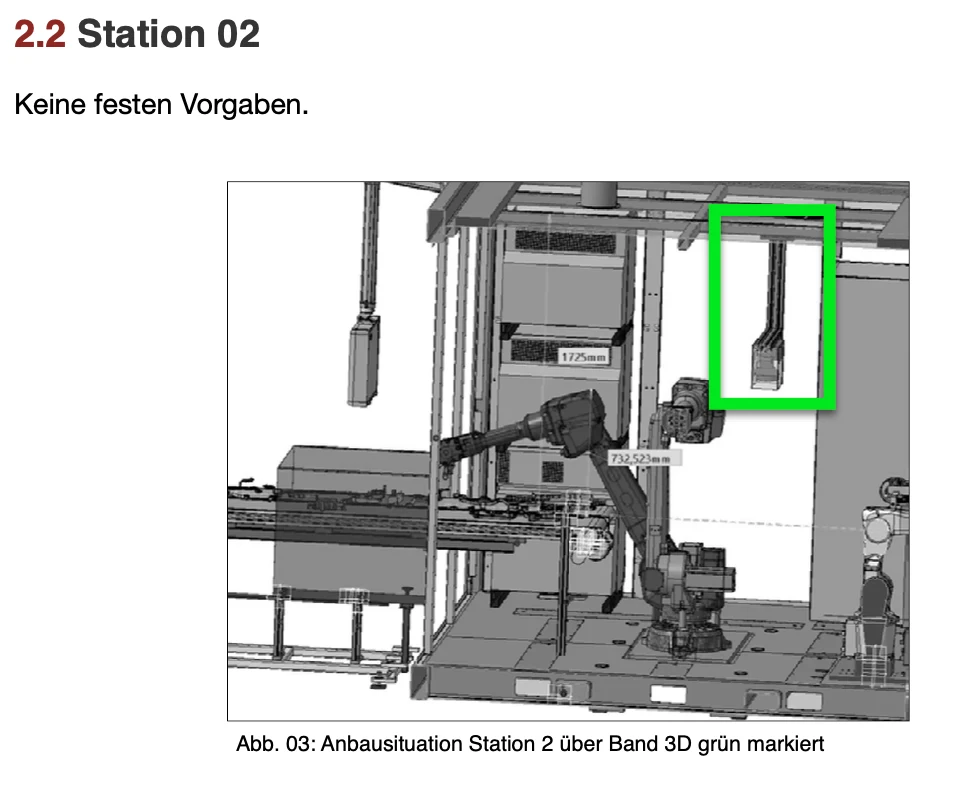 Увеличить изображение ↗
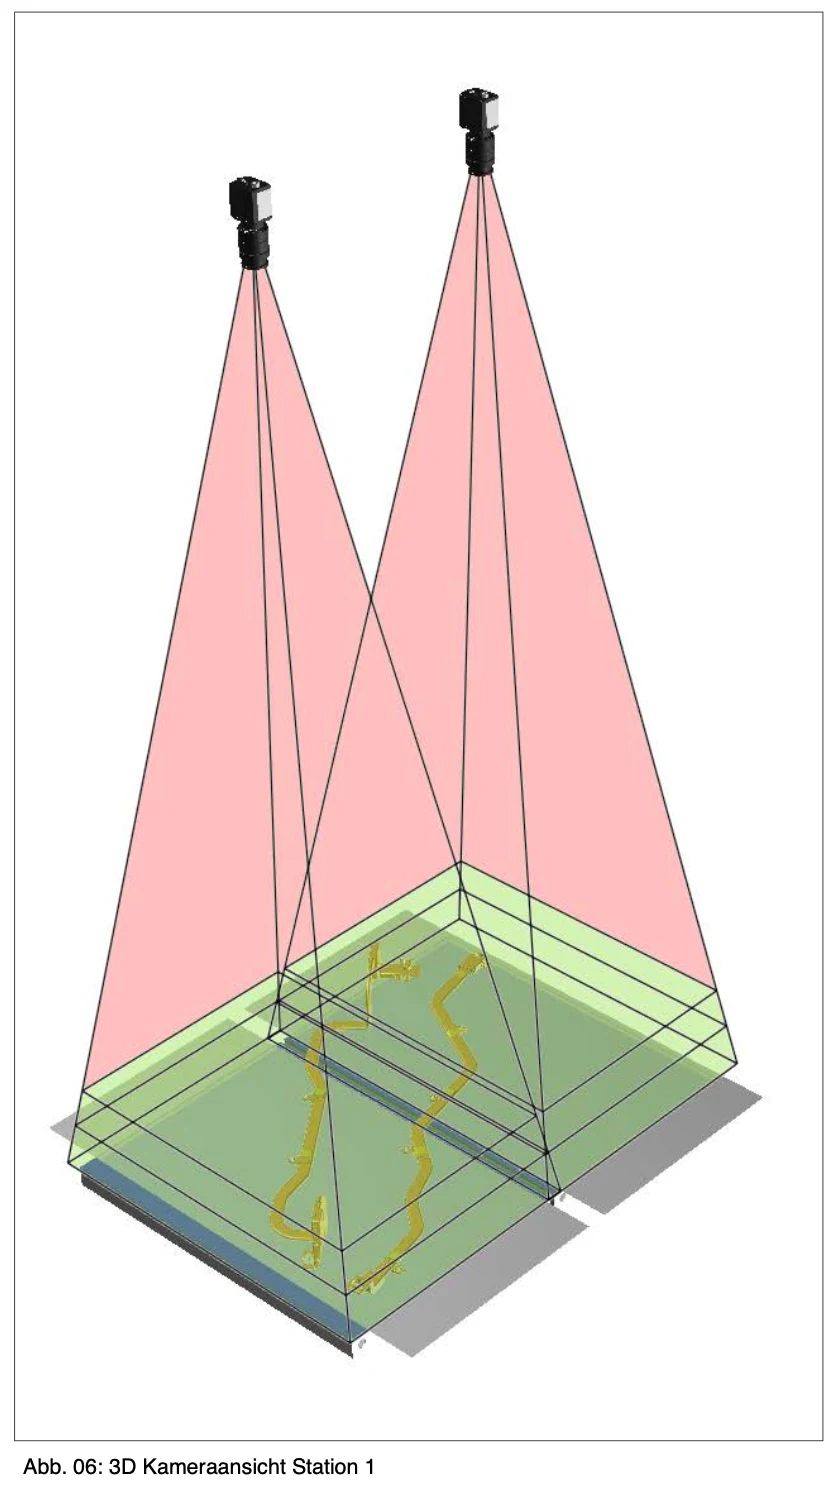 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
 Увеличить изображение ↗
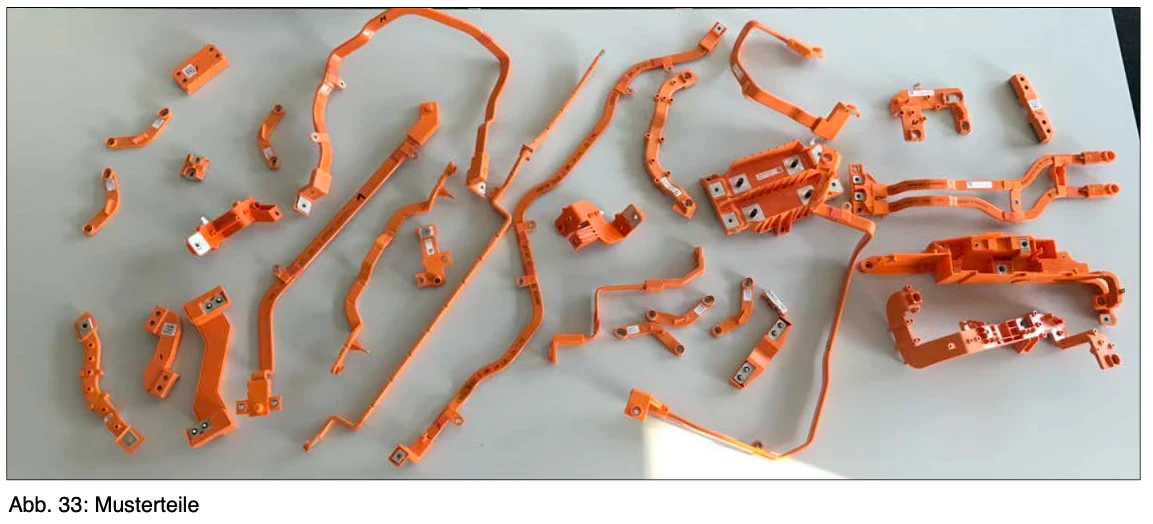 Увеличить изображение ↗
Контроль качества токопроводящих шин электромобилей
Тип проекта:
Automotive
Дата
2018
1 - Требования
Заказчик строит систему, которая оценивает 43 компонента для оптического, механического и электрического состояния. Оптический контроль разделен на 4 станции (3 физически разные).
Формирование общего результата происходит в ПЛК. Переменные ошибок не были указаны конечным потребителем (только тестирование и проверка, без измерения).
Каждый компонент имеет различные критерии тестирования.
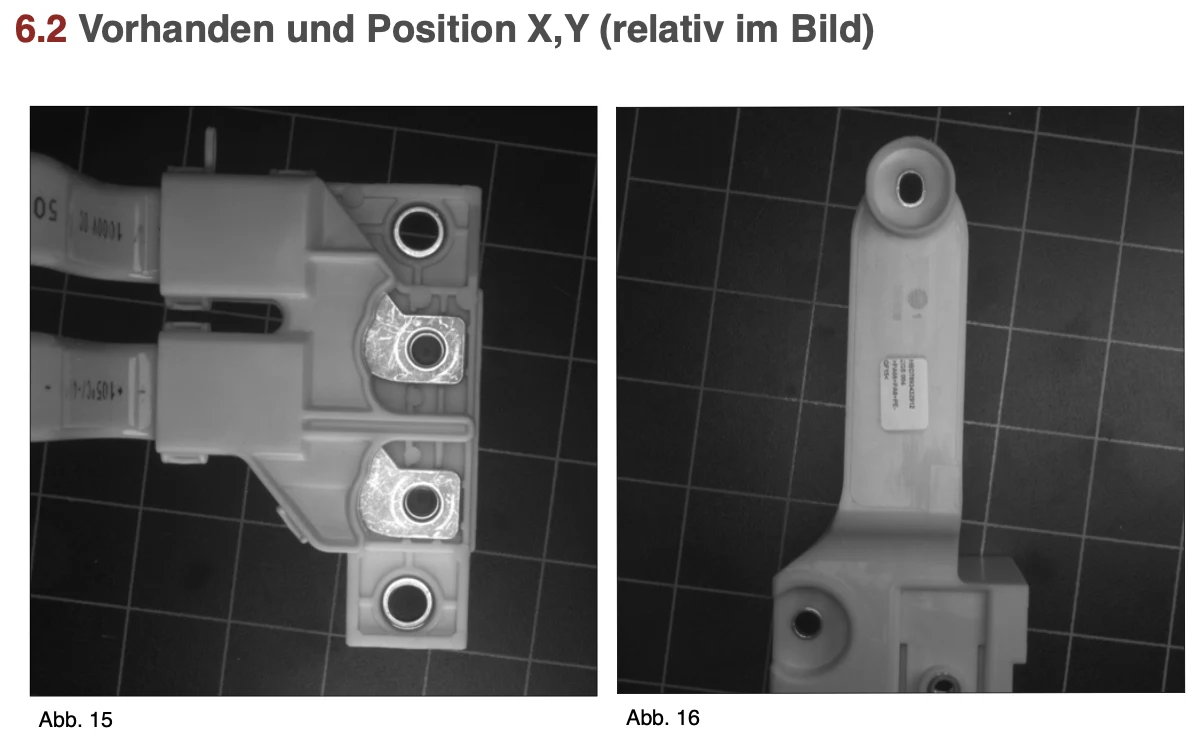
Всего их можно разделить на 8 базовых экзаменов: • Присутствие и положение X,Y (относительно на картинке)
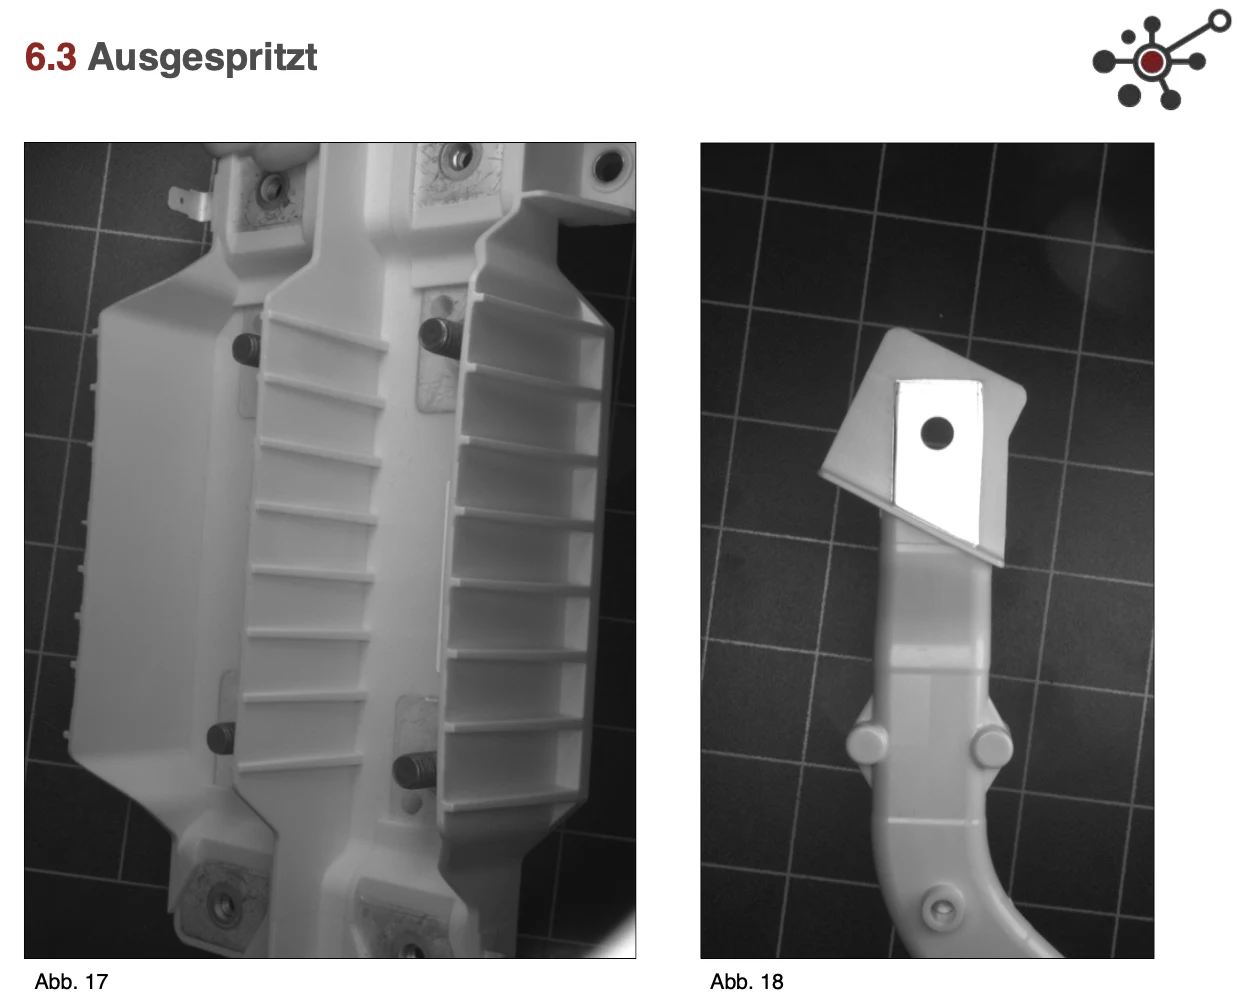
• инъецируется
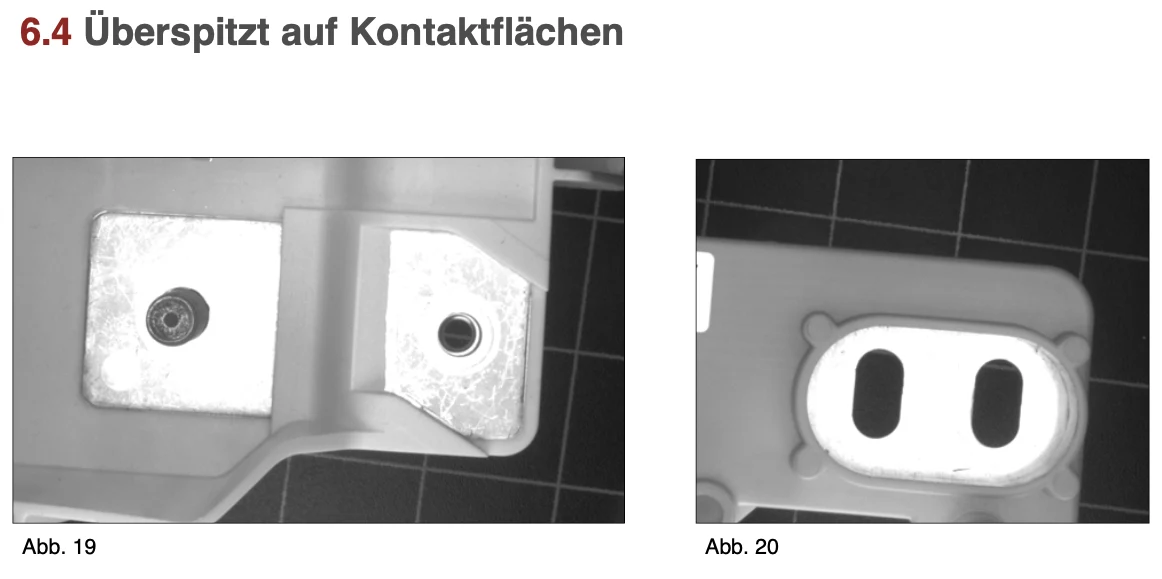
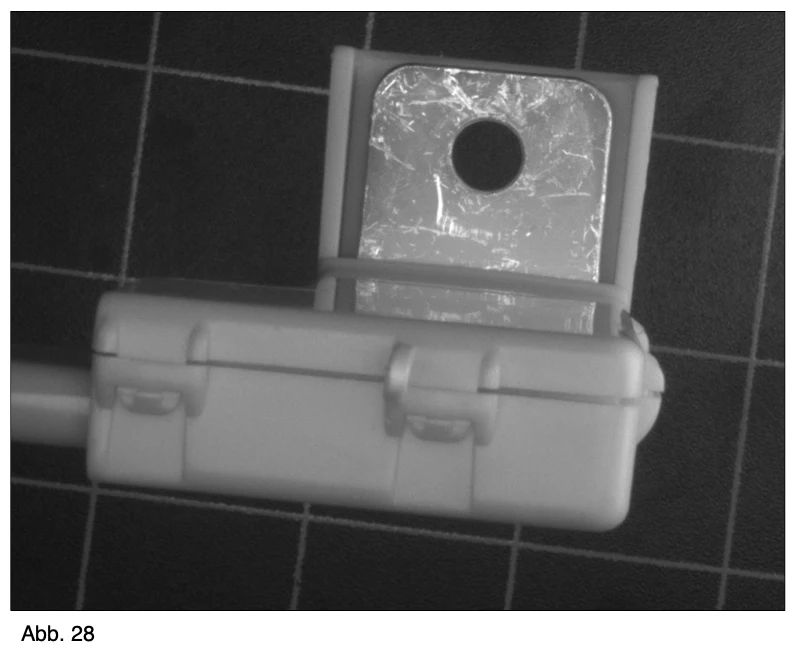
• Чрезмерное на поверхности контакта
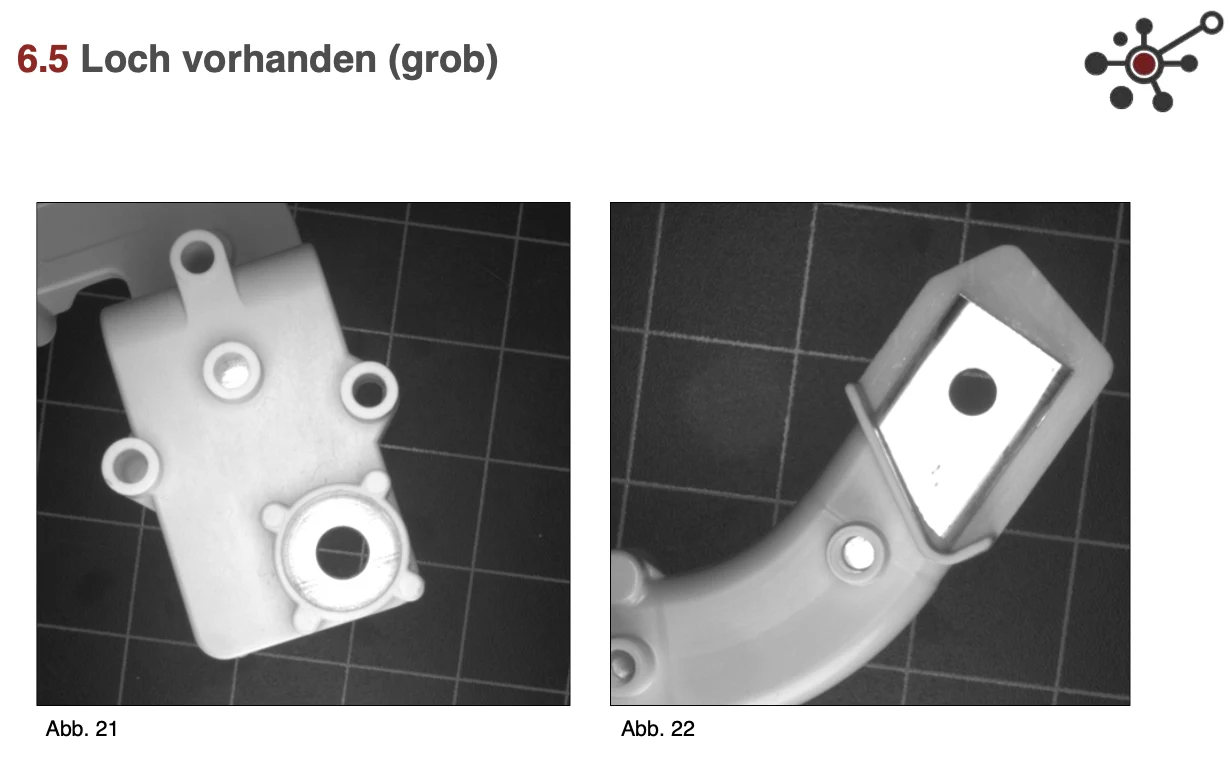
• Присутствующая дыра (примерно)
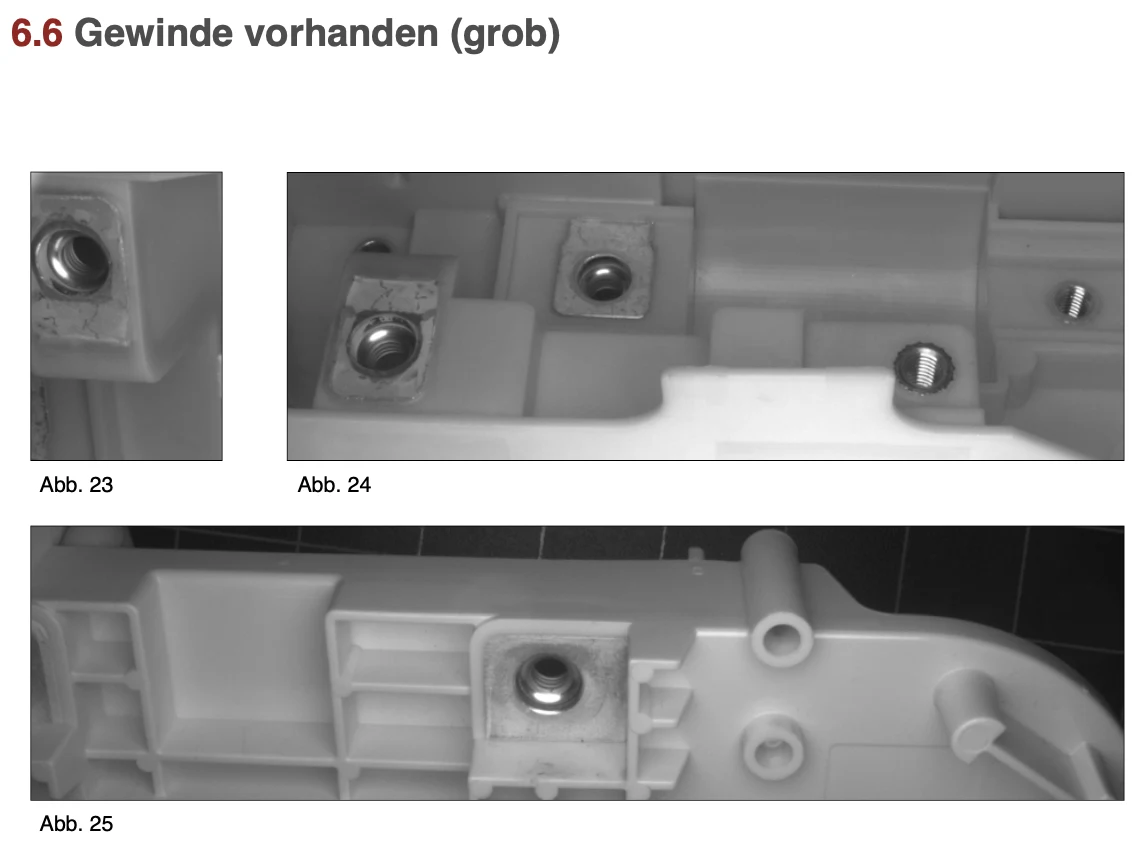
• Присутствующая струна (примерно)
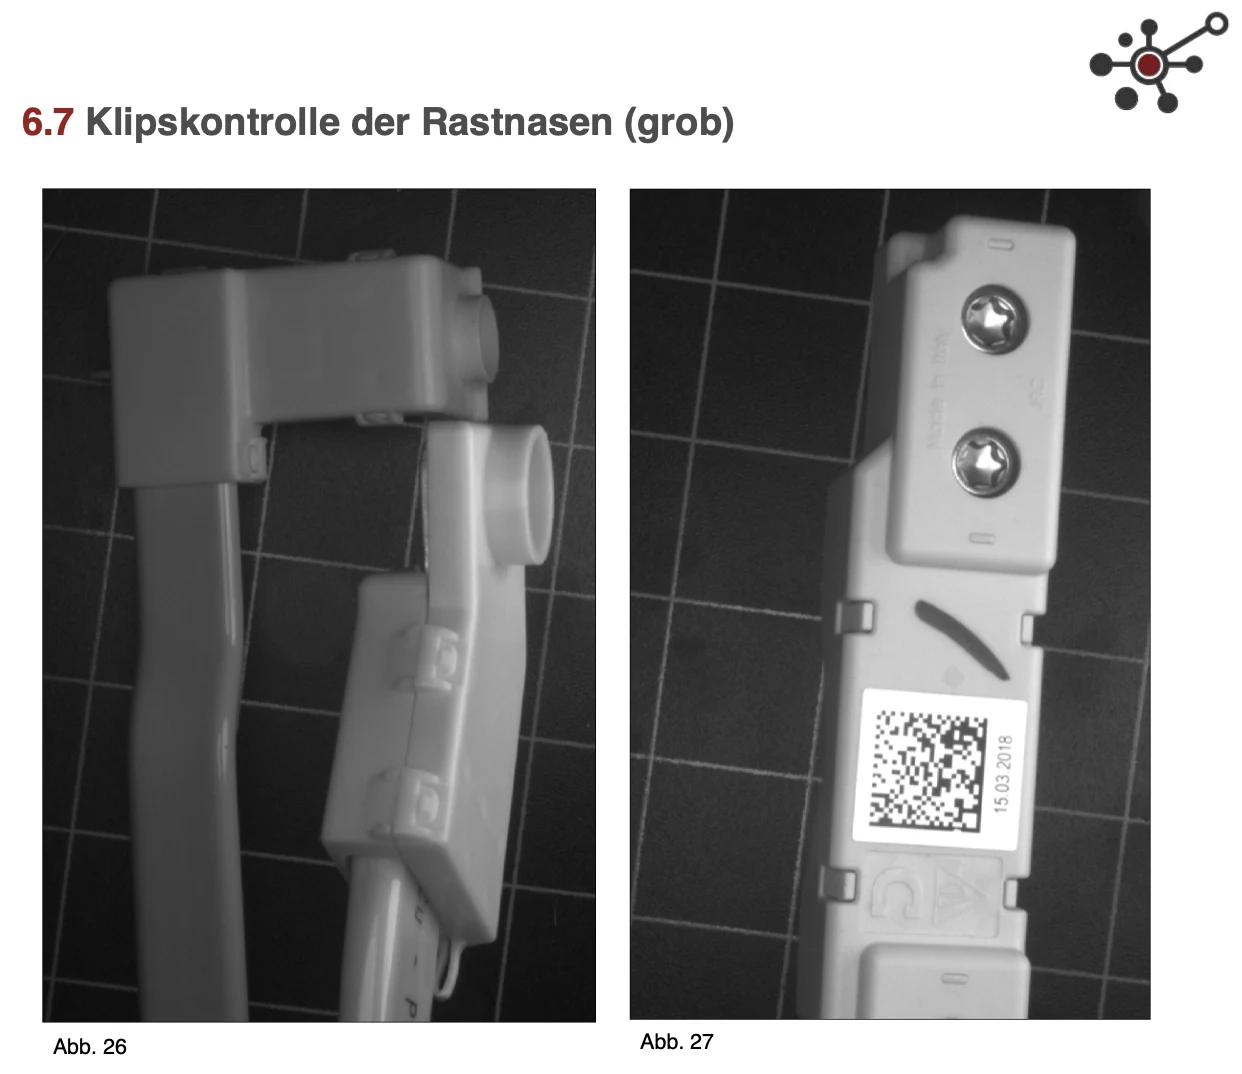
• Контроль защелкивания локонов (грубо)
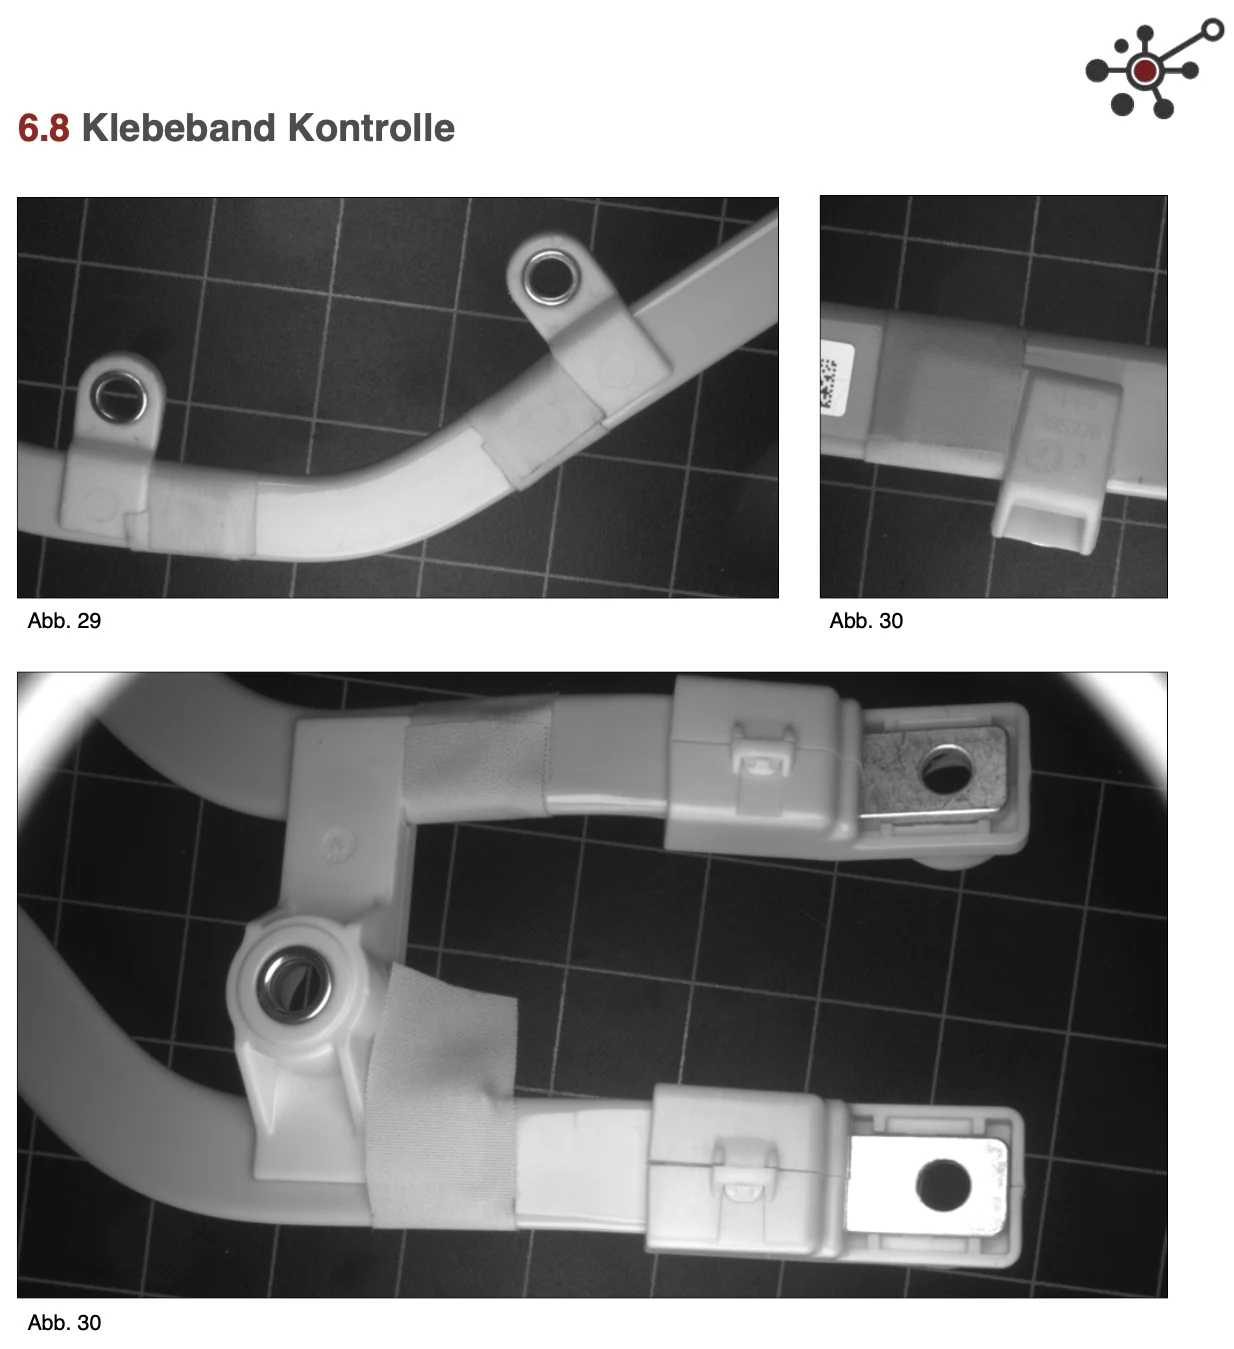
• Контроль ленты
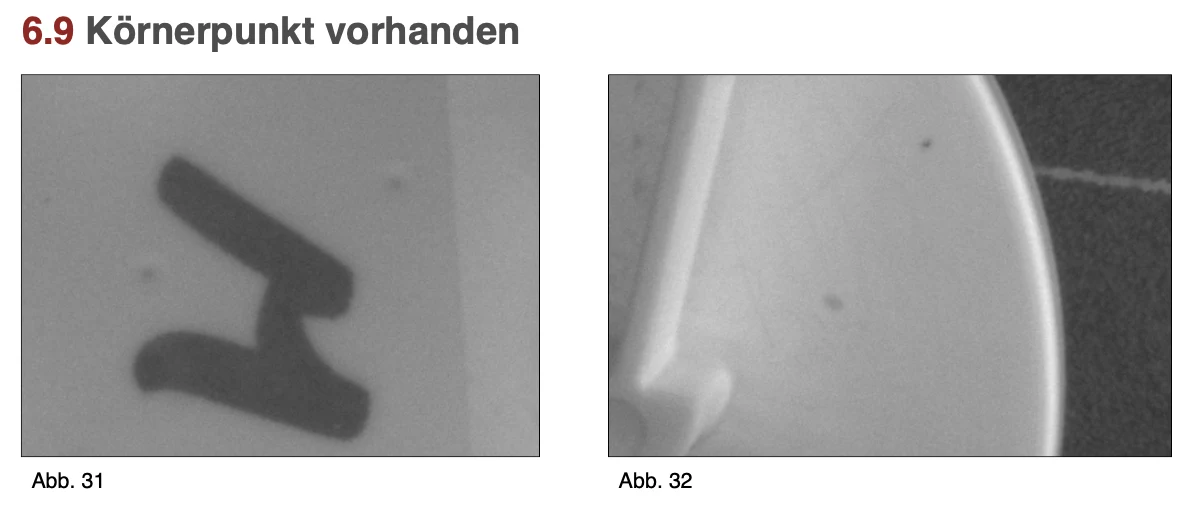
• Зерновая точка присутствует
1.1 - Станция 01 - Обнаружение местоположения
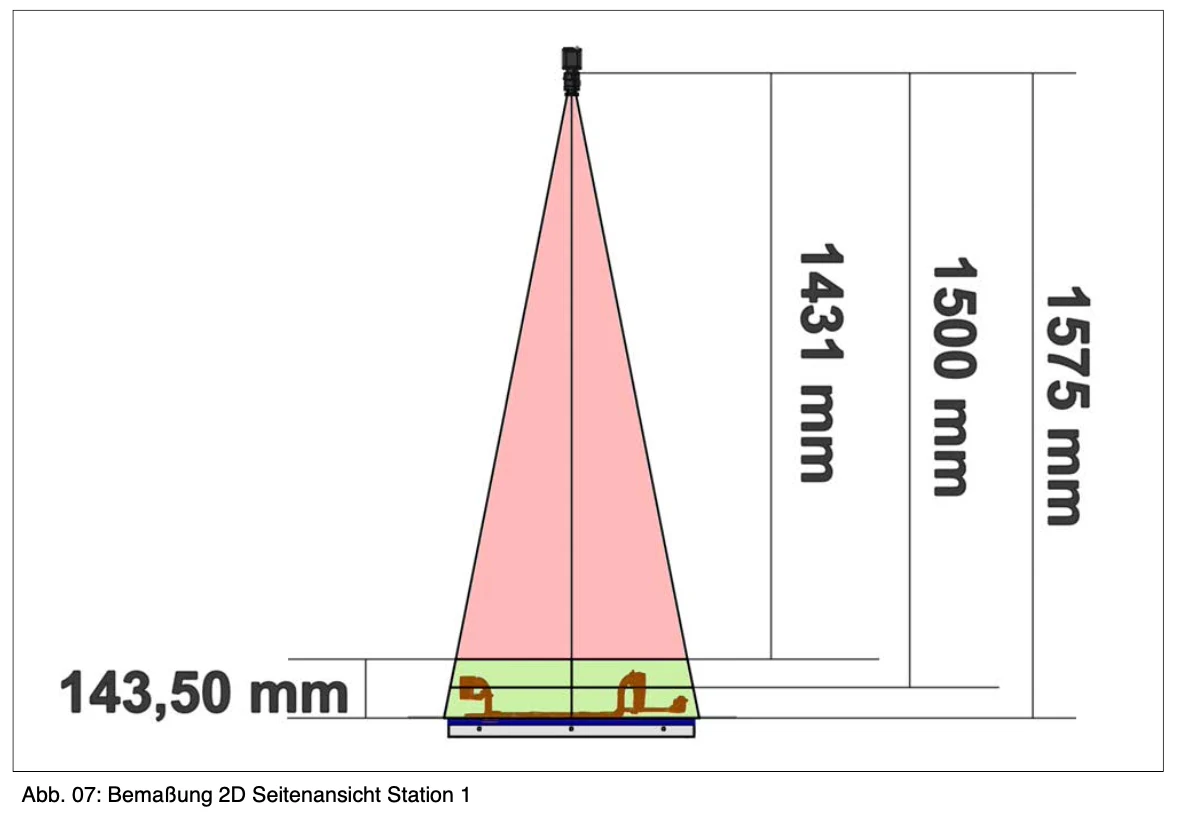
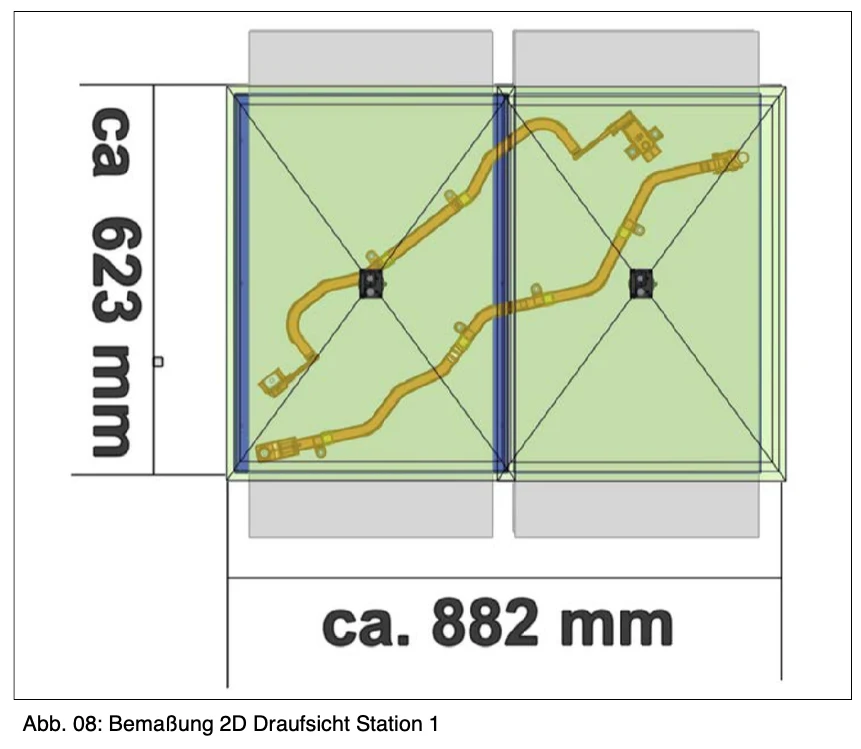
Положения компонентов обнаруживаются оптически через систему камеры. Испытательные образцы расположены на станции 1 на 2 поясах.
Благодаря составным формам правая (короткая) полоса может перемещаться вниз на 250 мм. Для каждой группы используется одна камера. Камера на правой (короткой) ленте перемещается вместе с ней.
Изображения двух камер объединены, чтобы сформировать изображение, и оно откалибровано с помощью системы координат робота. Точность определения положения должна быть +/−1 мм.
Примерная последовательность испытаний на станции 01:
1. Оптическая система получает триггер каждые 10 см
2. После того, как компонент или неизвестная масса полностью находится на картинке (обходной край больше не будет)
прикосновение), оптическая тестовая система выводит сообщение о том, что что-то на ленте обнаружено
Так и было.
3. После неизвестного времени X (после ленты) триггер выполняется снова.
Еще раз проверьте положение робототехники.
4. Компонент захватывается в соответствии с обнаруженным положением
Характер этого процесса возникает потому, что лента имеет определенное время торможения, поэтому нормальное поведение «старт / стоп / триггер» будет стоить слишком много времени цикла.
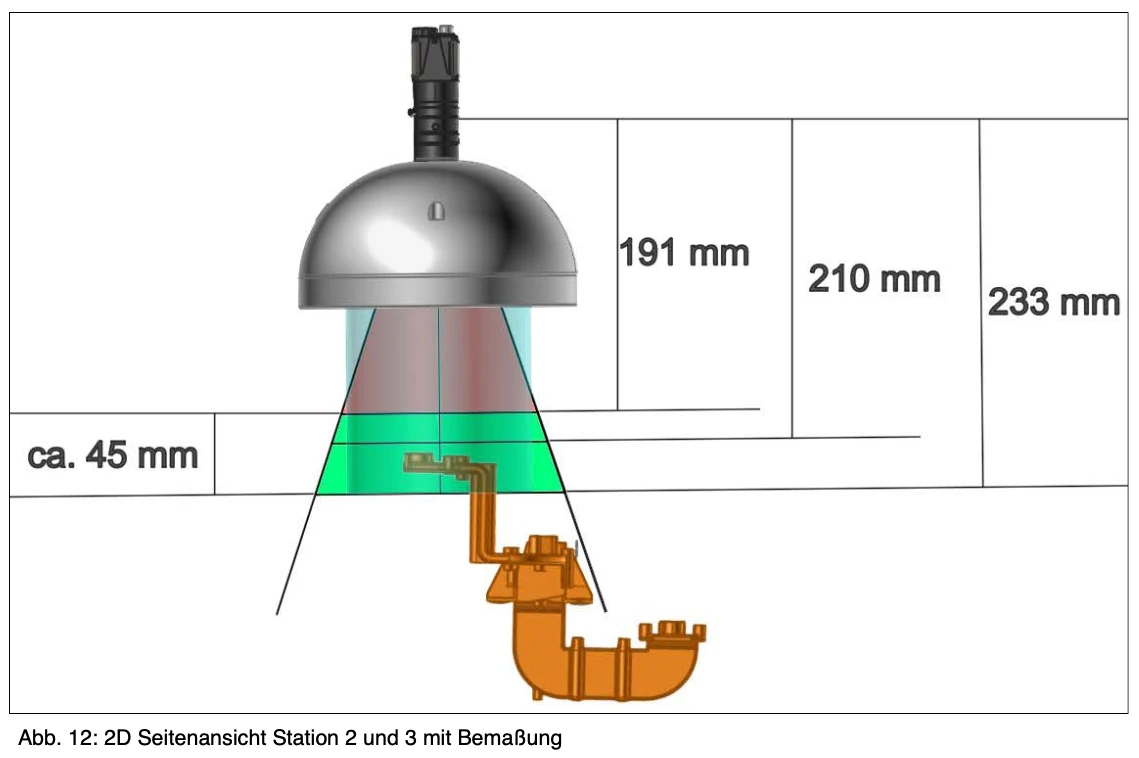
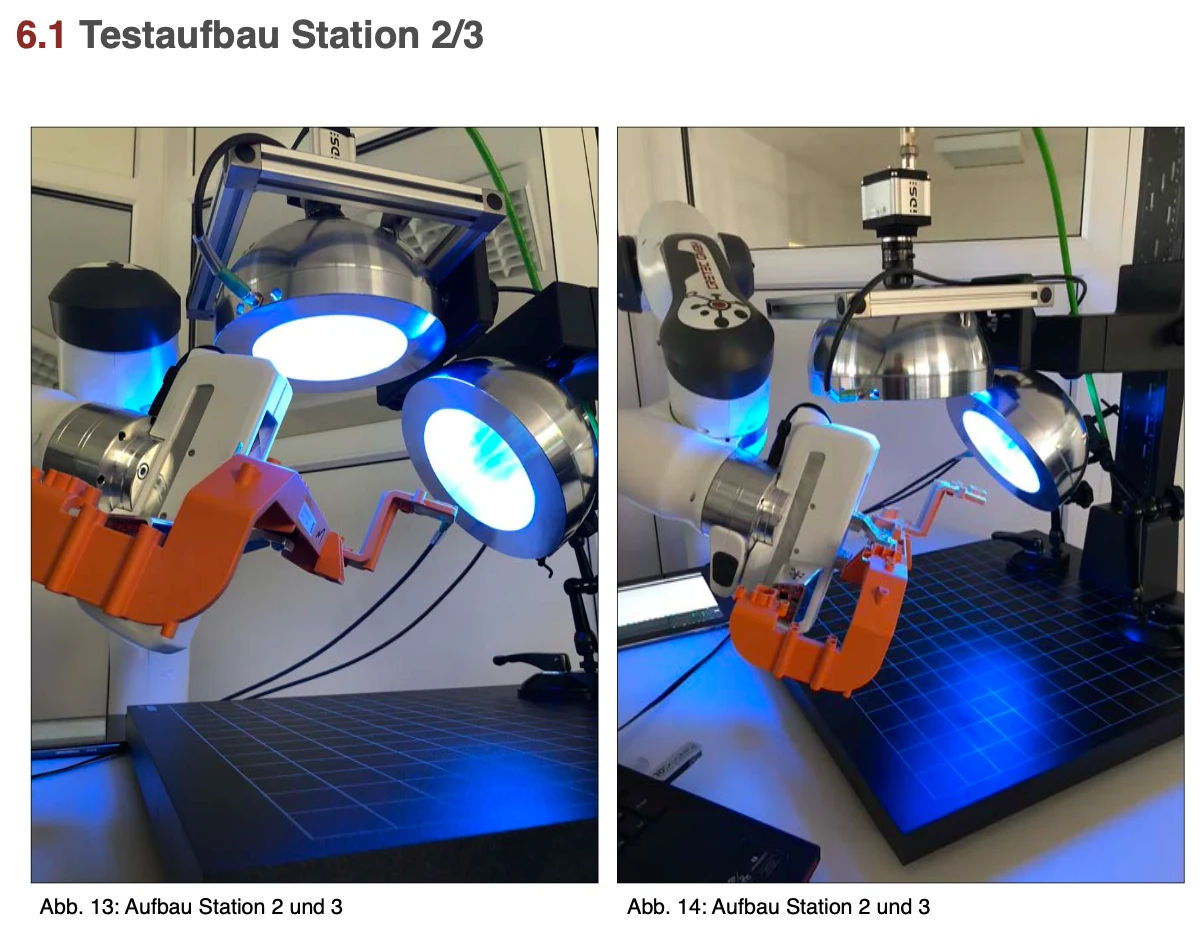
1.2 - Станция 02 - Управление оптическими компонентами
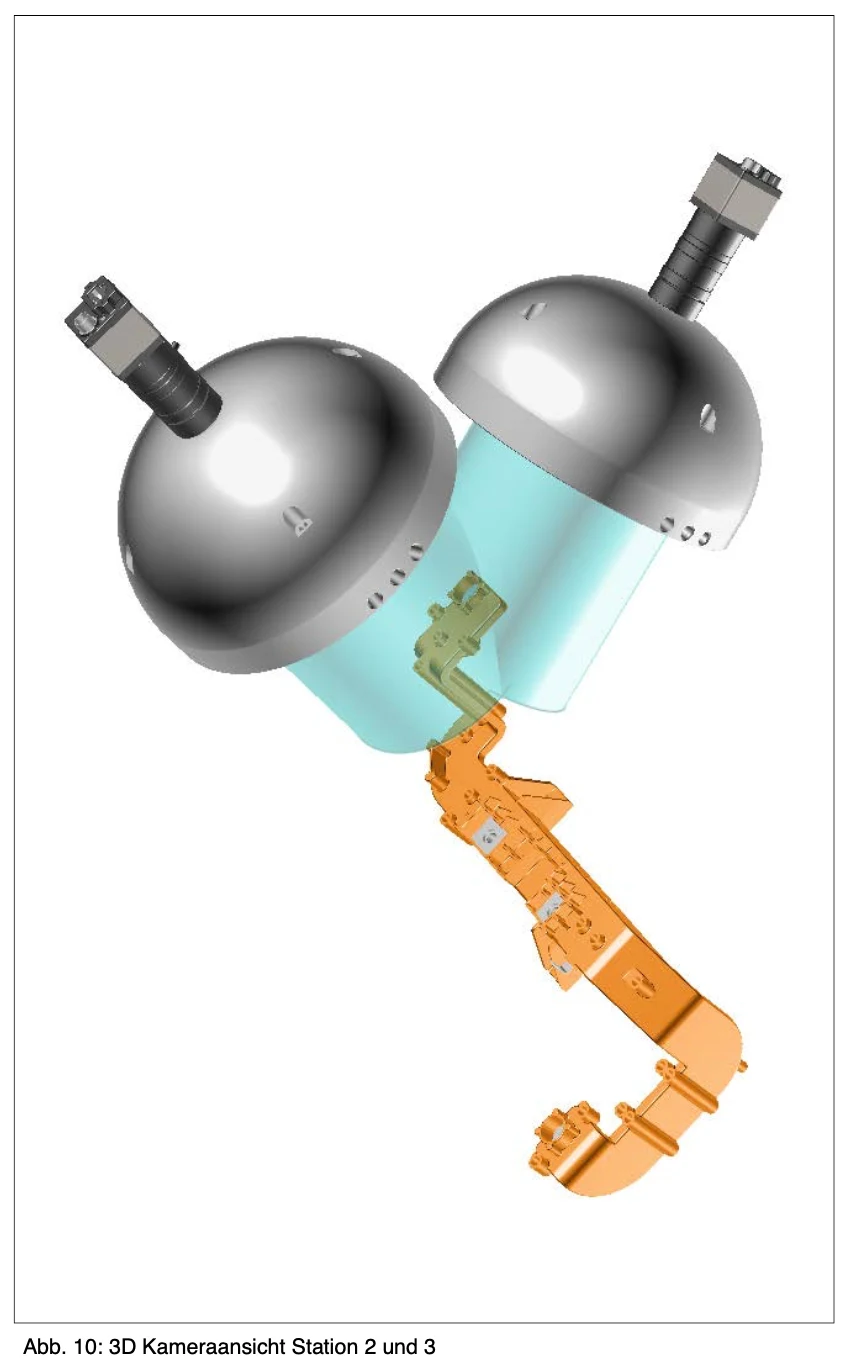
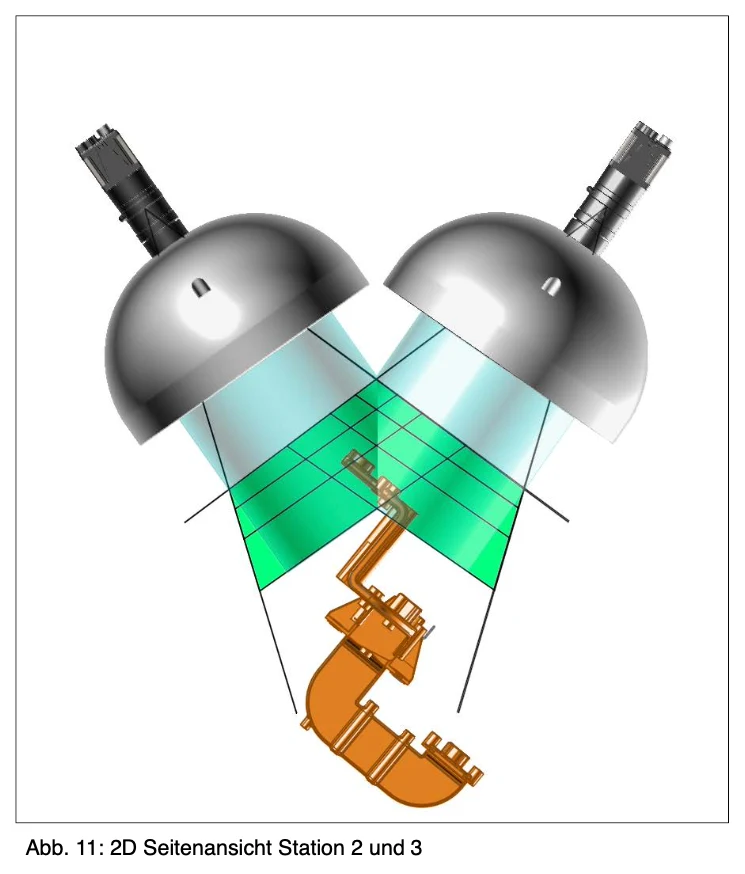
Передняя часть лица
Оптический осмотр компонентов происходит по-разному.
Компонент может иметь 5 тестов на передней панели или 12 тестов. В принципе для каждого компонента определяется фиксированная последовательность испытаний.
Примерная последовательность испытаний на станции 02:
1. Робот переходит в позицию 1 компонента.
2. Робот Триггер 1 и Позиция 1 в системе BV.
3. Оптический контроль депонированного испытания для пункта 1 примера "Присутствие/положение X,Y".
4. SPS принимает результат триггера 1, положение 1.
5. Робот Триггер 1 и Положение 2 в системе BV.
6. Оптический контроль депонированного испытания для
Пример пункта 2: "Управление клейкой лентой".
7. .....
8. PLC сохраняет результат для компонента.
9. Робот вставляет компонент в механическое / электрическое тестирование.
Необходимые испытания на станции 02:
- Присутствие и положение X,Y (относительно на картинке)
Чрезмерное на контактных поверхностях
- Hole Present (примерно)
- нить присутствует (примерно)
- Контроль защелкивания локонов (грубо)
- управление клейкой лентой
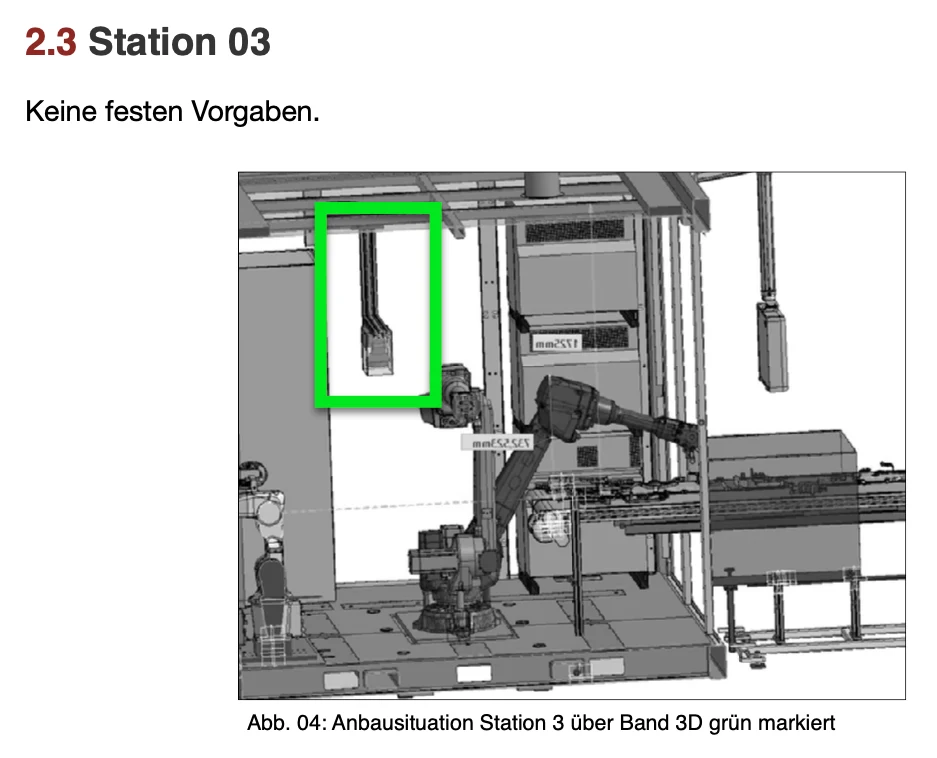
1.3 - Станция 03 - Контроль оптических компонентов
Процедура проводится как на станции 02, только для спины.
Необходимые испытания на станции 03: - Впрыск
Чрезмерное на контактных поверхностях
- Hole Present (примерно)
- нить присутствует (примерно)
- Управление защелкиванием лягушек (грубо) - управление клейкой лентой
1.4 - Станция 04 (03) - Управление оптическими компонентами
Маркировка
Робот делает зерновую точку на компоненте (IO-компоненте) в зависимости от общего результата. Эта зерновая точка проверяется на станции 04. Это происходит физически на станции 03. Кроме того, зерновая точка также проверяется в отрицательном.
В случае компонента NIO на участке зерна не должно быть зерновой точки.
Необходимые испытания на станции 04:
Зерновая точка присутствующая
Запрос на эту заявку →