
Arquivo de publicação
Inspeção de qualidade de barramentos de veículos elétricos
Insight em uma aplicação publicada ou palestra do arquivo CRETEC.
Conteúdo do arquivo: A informação refere-se ao status da publicação original. Por favor, coordene a execução atual, o escopo dos serviços e disponibilidade com CRETEC.
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
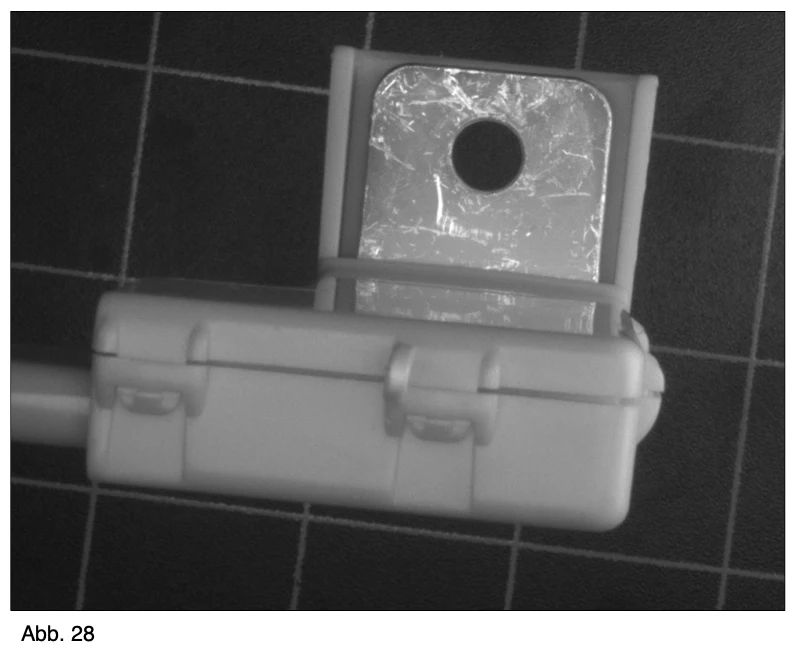 Aumentar a imagem □ ↗
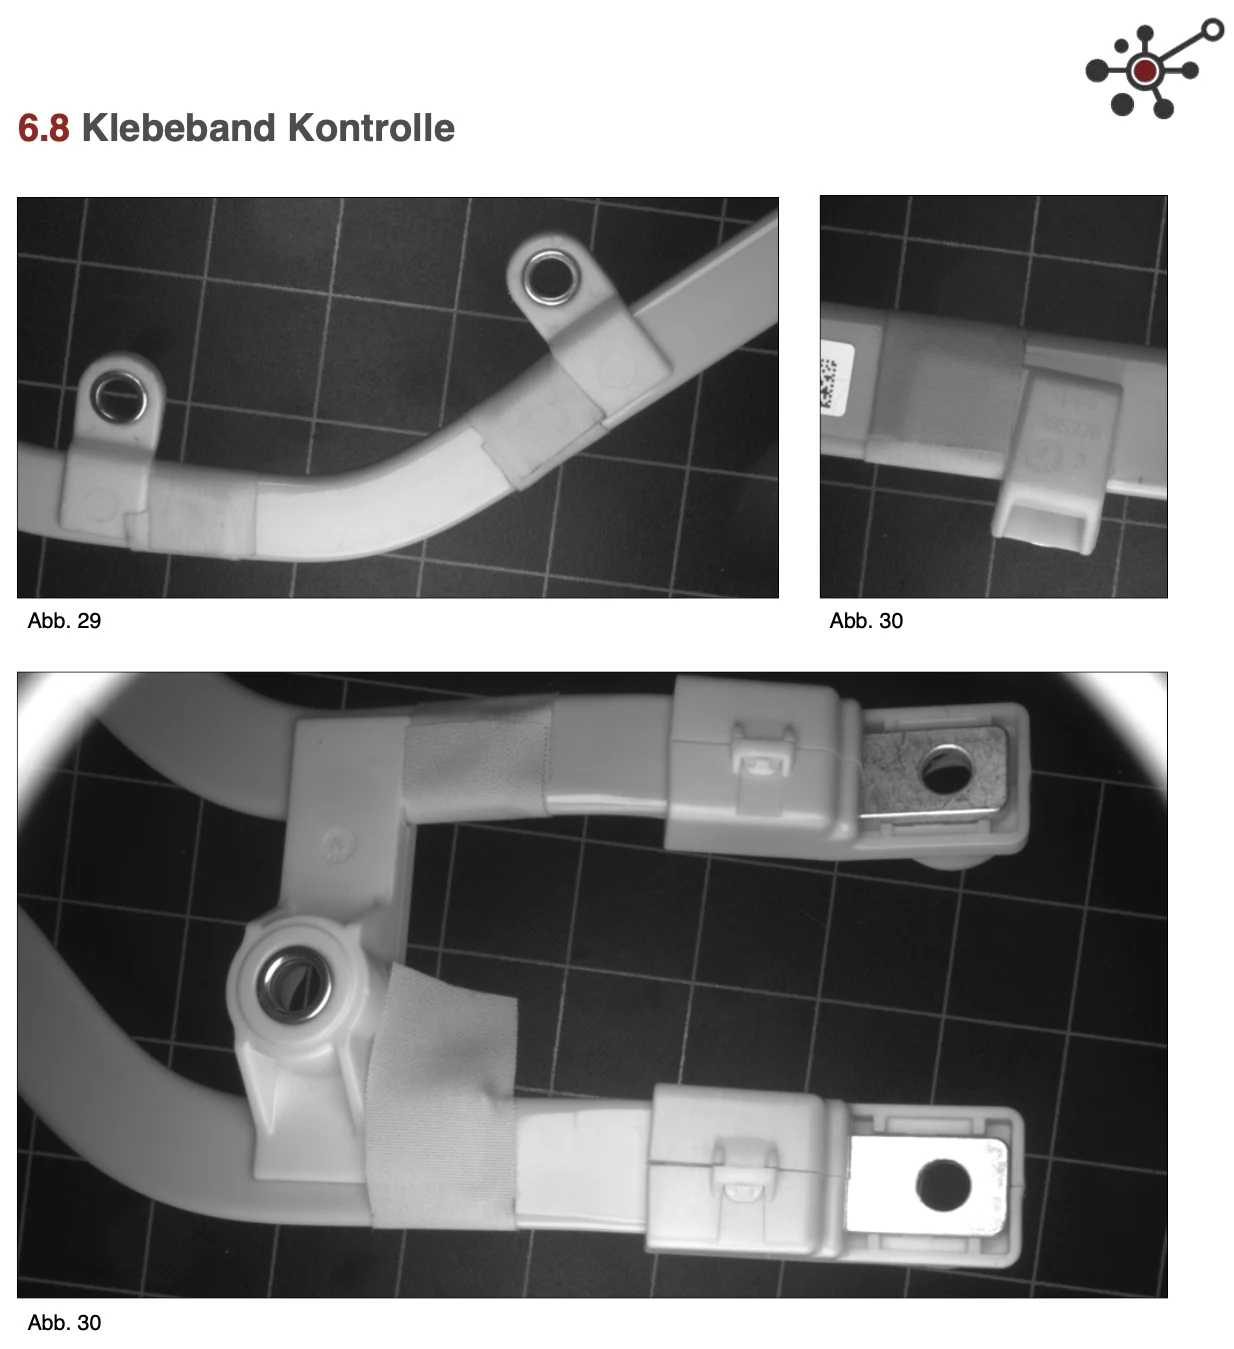 Aumentar a imagem □ ↗
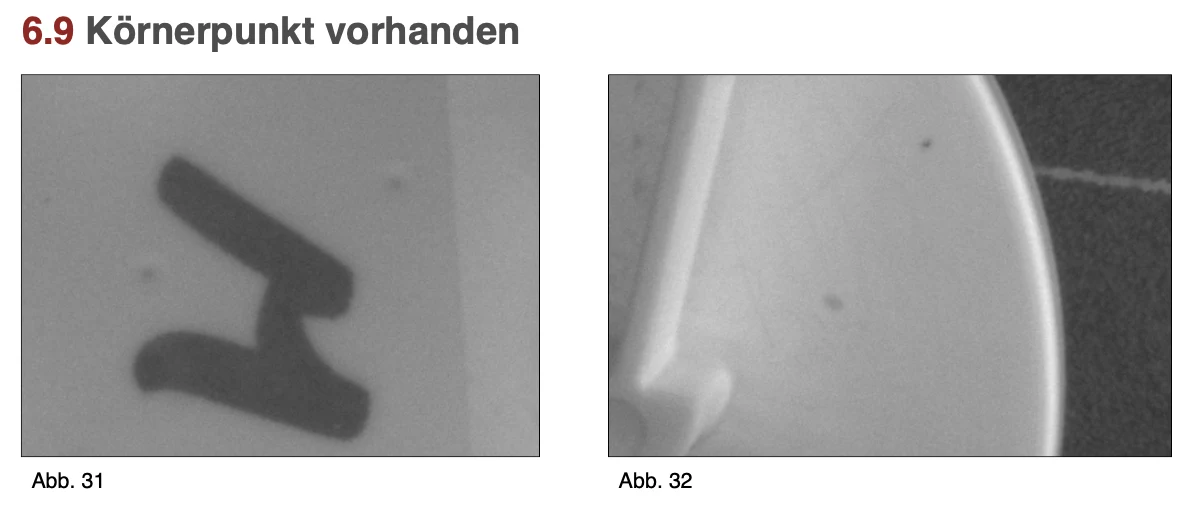 Aumentar a imagem □ ↗
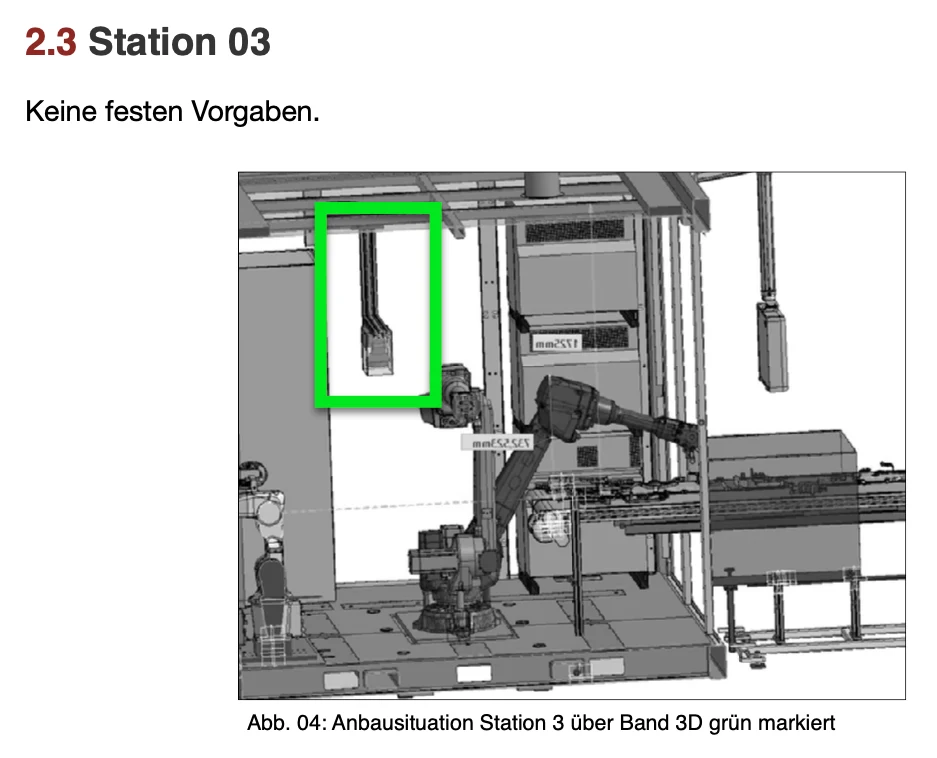 Aumentar a imagem □ ↗
 Aumentar a imagem □ ↗
Inspeção de qualidade de barramentos de veículos elétricos
Tipo de projeto:
Automotive
Data
2018
1 - Exigência
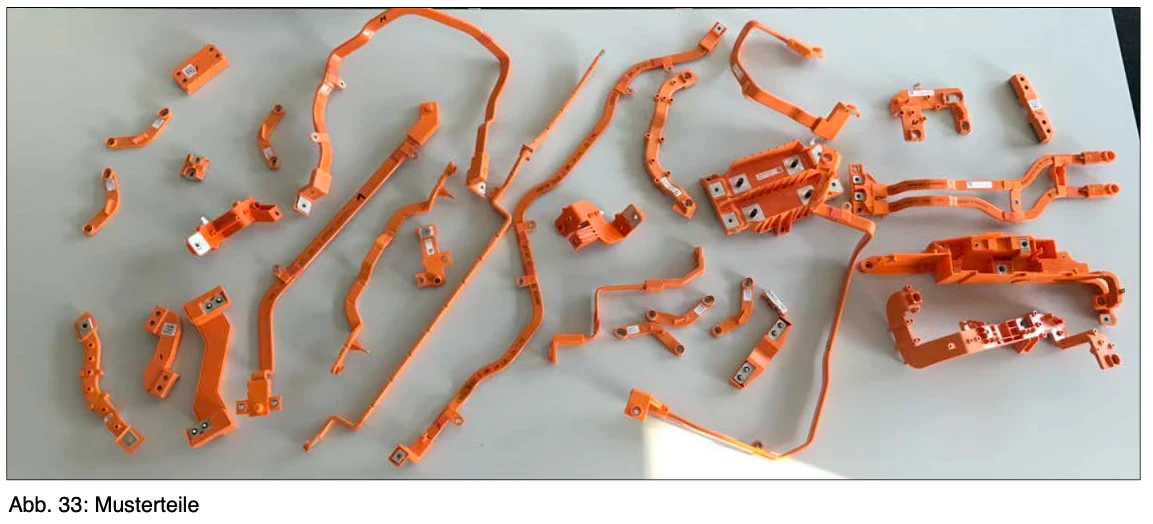
O cliente constrói um sistema que avalia 43 componentes para a condição óptica, mecânica e elétrica. O controle óptico é dividido em 4 estações (3 fisicamente diferentes).
A formação do resultado global ocorre no SPS. Variáveis de erro não foram especificadas pelo cliente final (apenas testando e verificando, sem medição).
Cada componente tem critérios de teste diferentes.
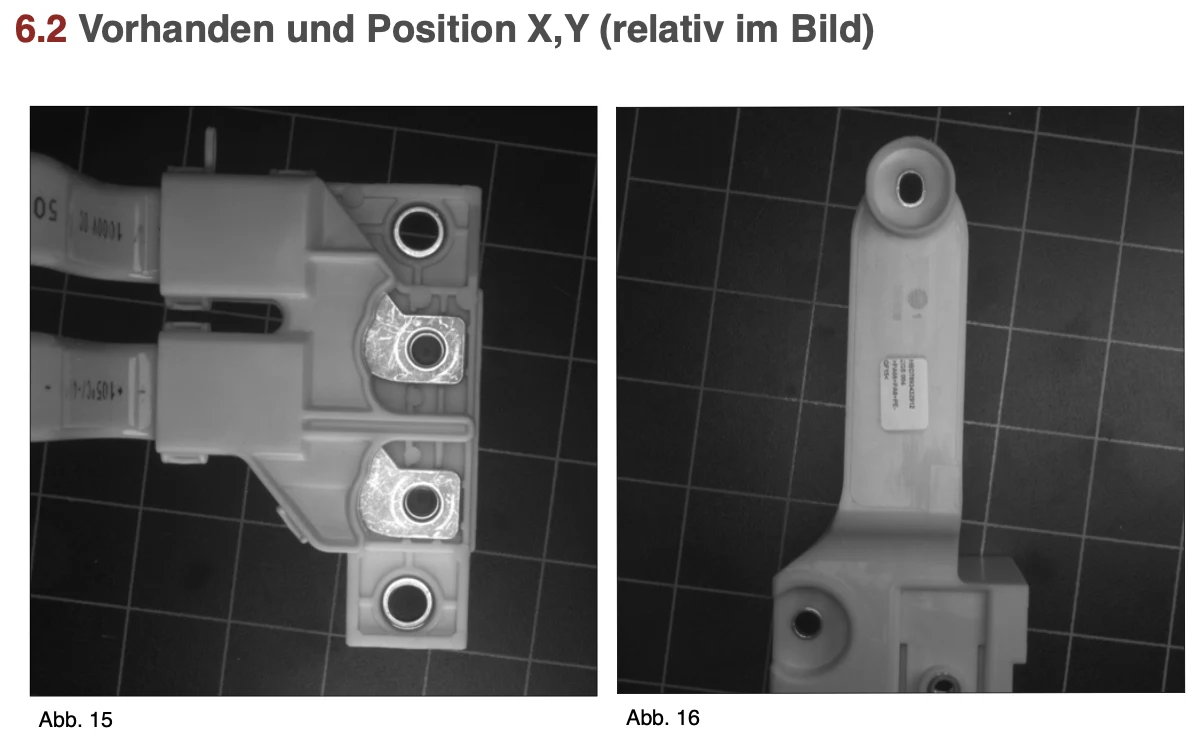
No total, estes podem ser divididos em 8 exames básicos: • Presença e posição X,Y (relativamente na figura)
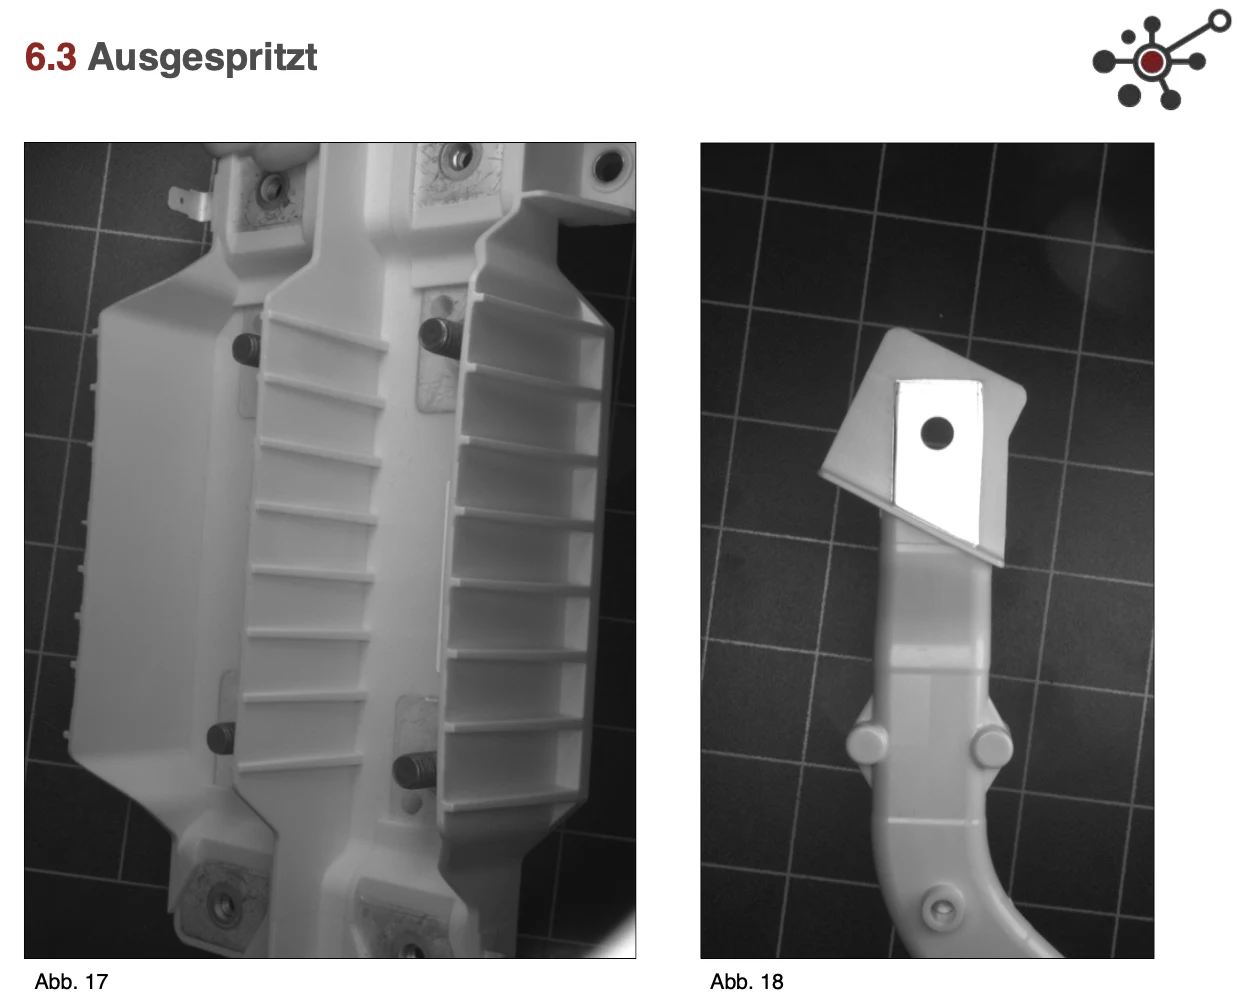
• Injectado
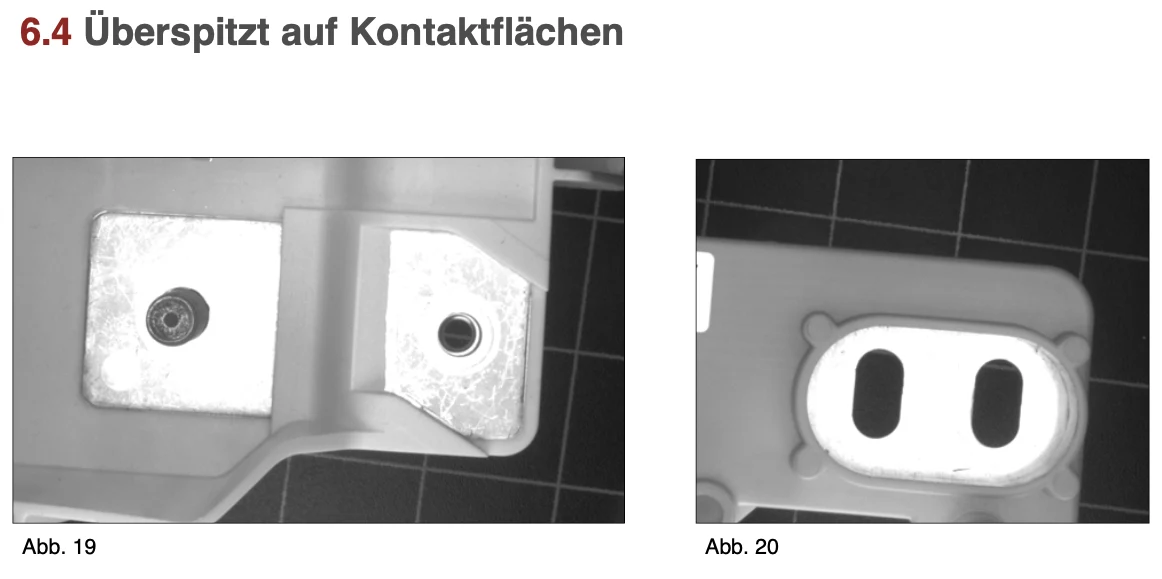
• Excessivo em superfícies de contato
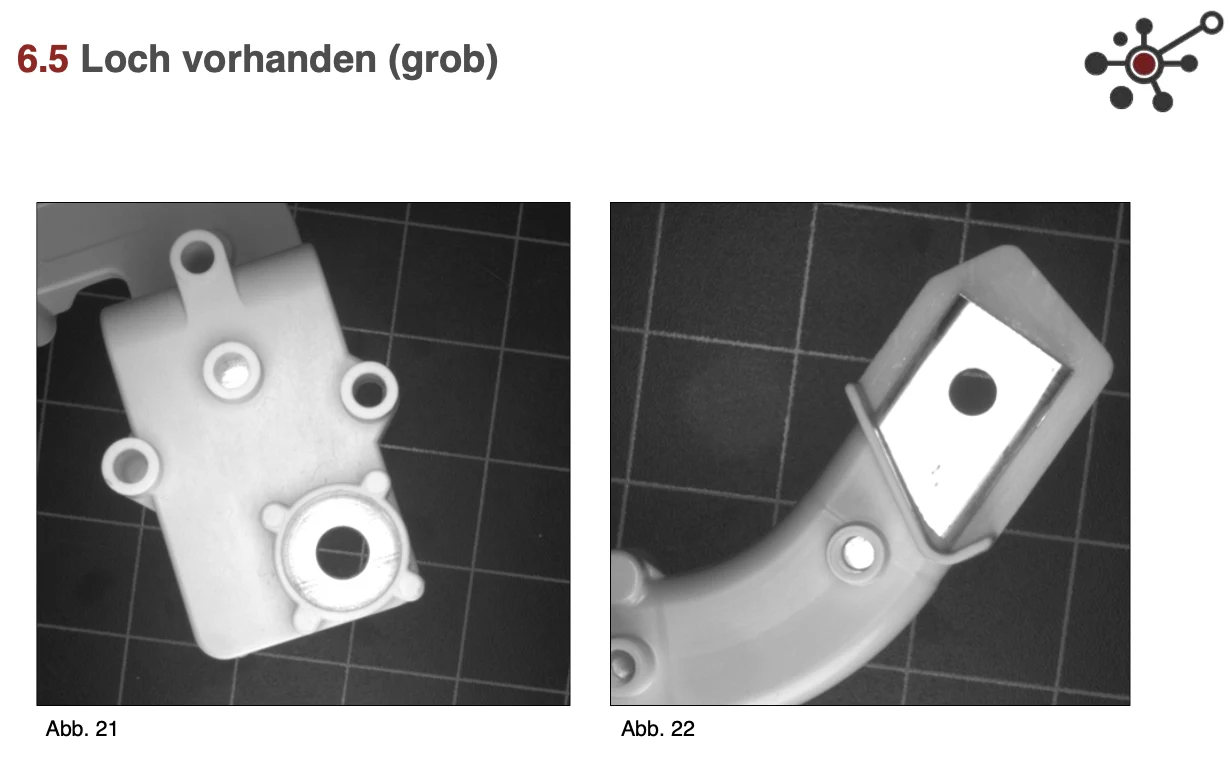
• Buraco presente (aproximadamente)
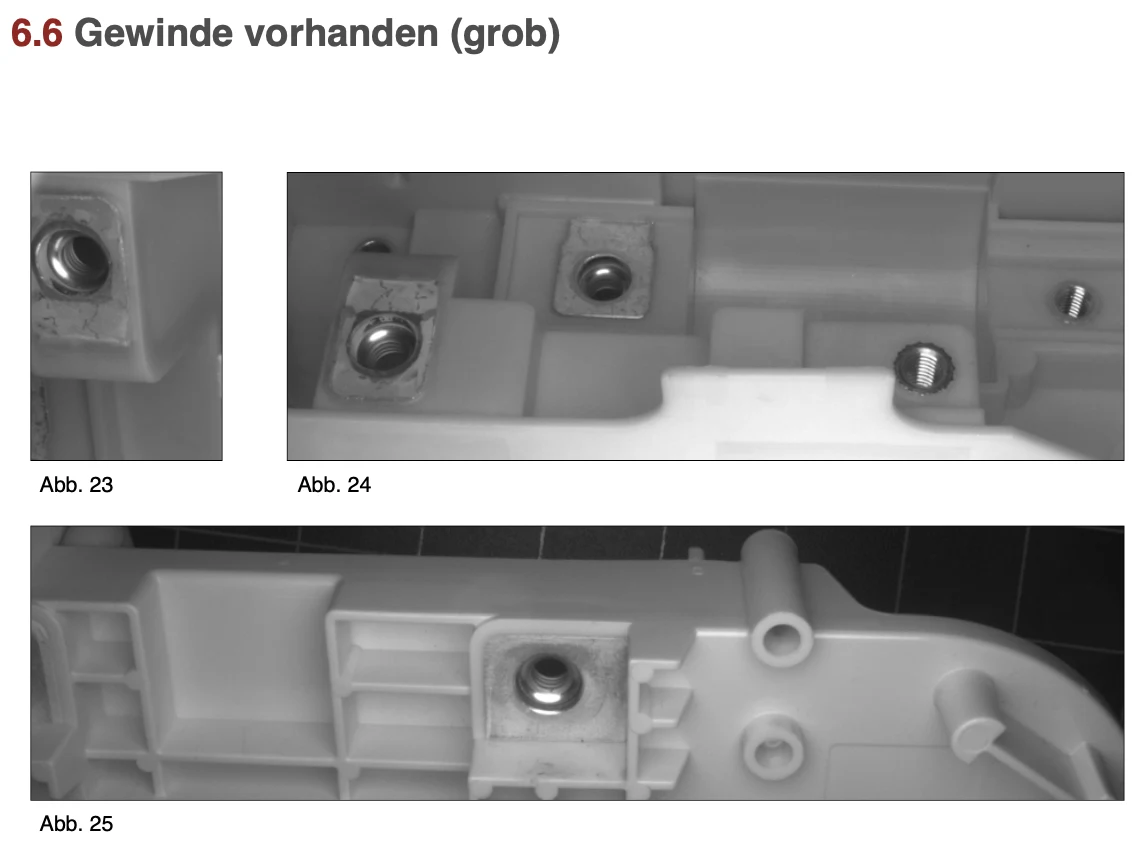
• Rodoviário presente (aproximadamente)
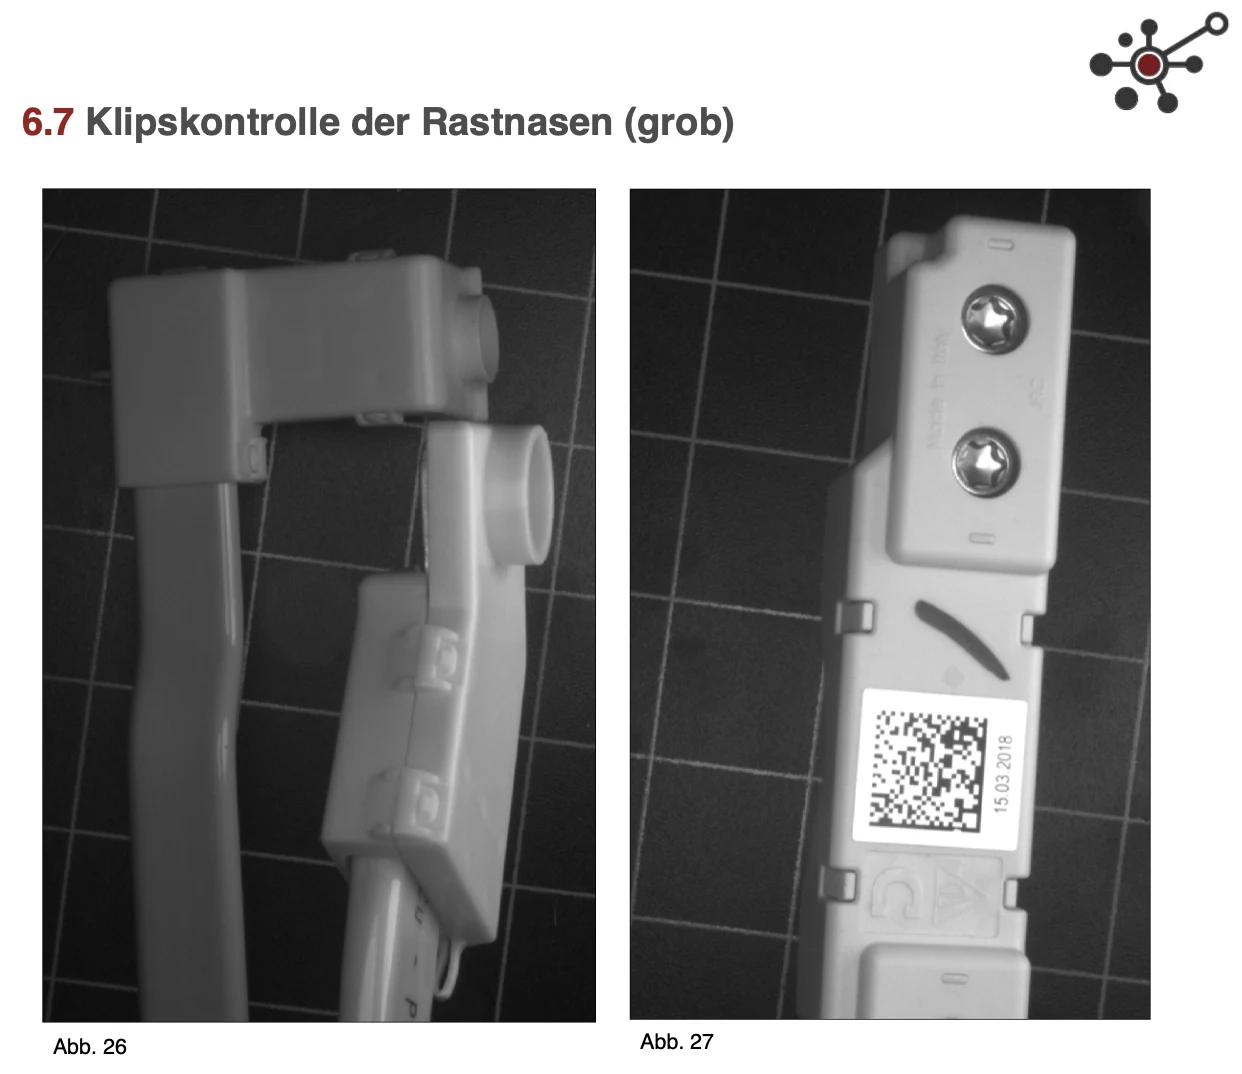
• Controle de clip das travas de fixação (aproximadamente)
• Controle de fita adesiva
• Ponto de grão presente
1.1 - Estação 01 - Detecção de posição
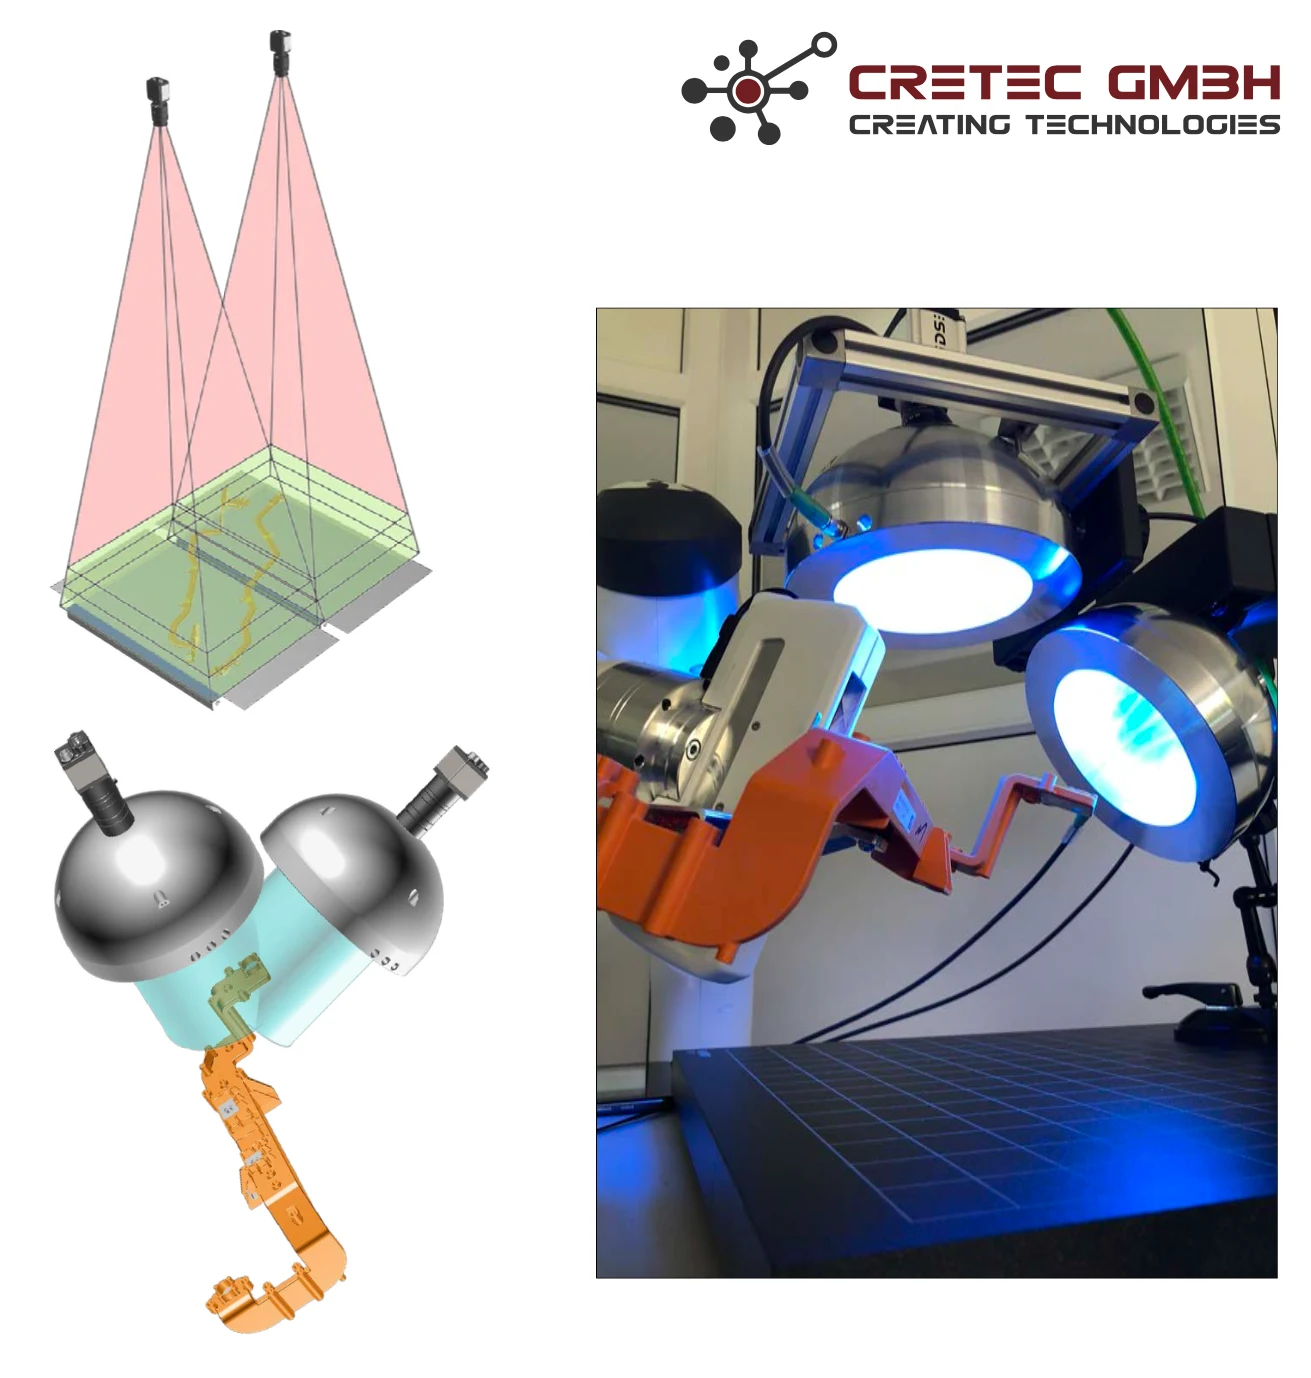
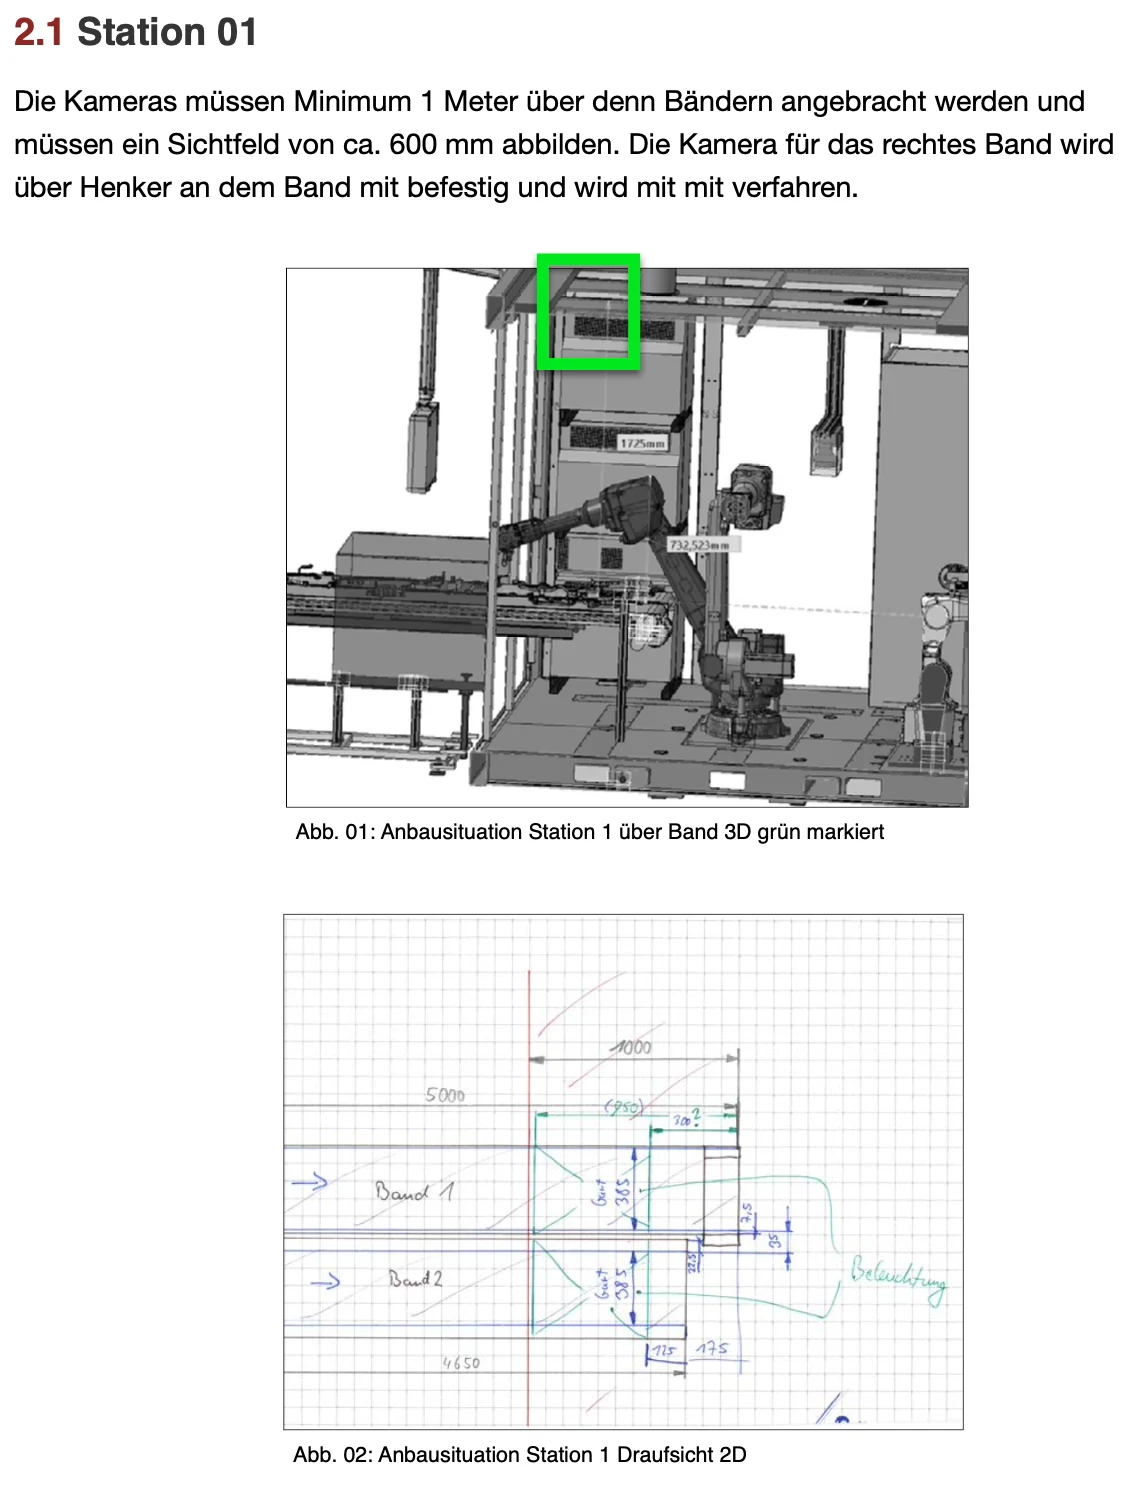
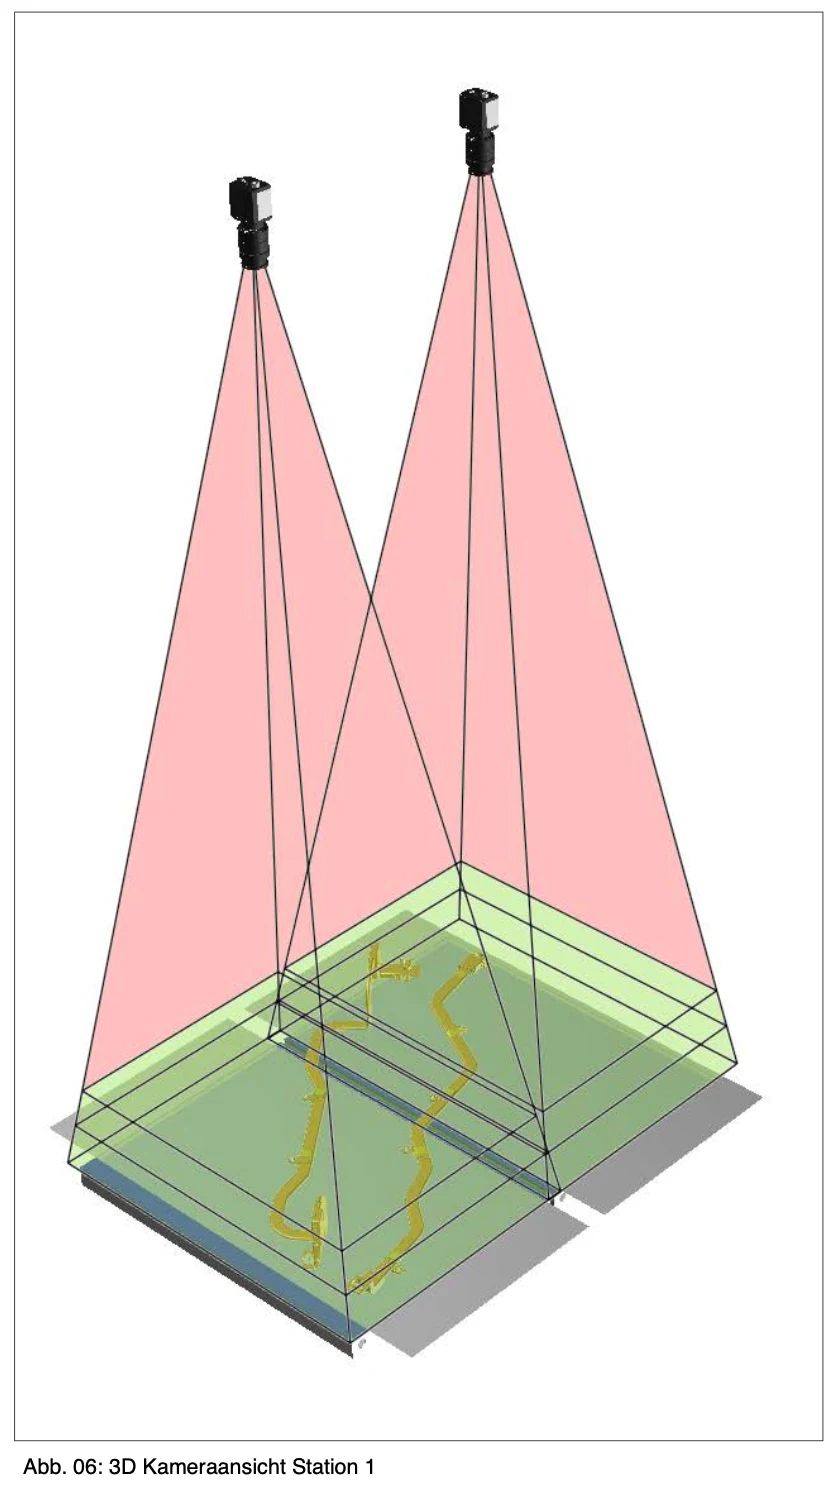
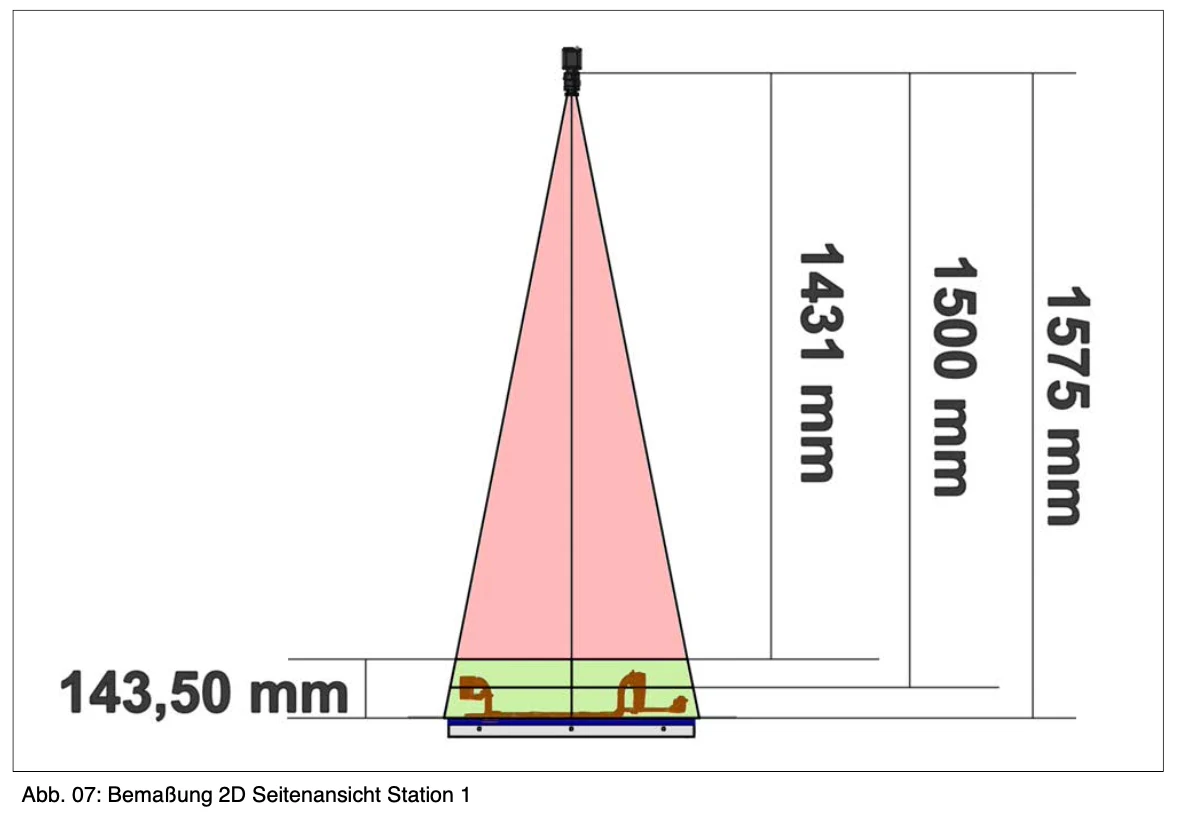
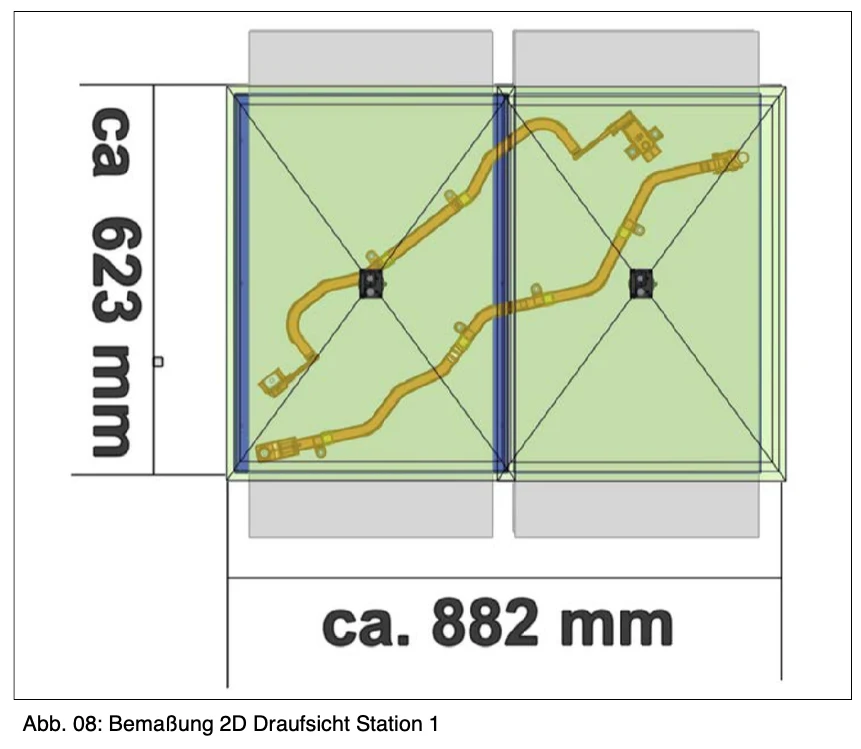
As posições dos componentes são detectadas opticamente através do sistema de câmera. Os espécimes de ensaio estão localizados na estação 1 em 2 cintos.
Devido às formas dos componentes, a tira direita (curta) pode ser movida para baixo 250 mm. Uma câmera é usada para cada banda. A câmera à direita (curto) fita é movida junto com ele.
As imagens das duas câmeras são combinadas para formar uma imagem e esta é calibrada com o sistema de coordenadas do robô. A precisão da determinação da posição deve ser +/−1 mm.
Sequência de ensaio exemplar na estação 01:
1. Sistema óptico recebe um gatilho a cada 10 cm
2. Assim que um componente ou massa desconhecida estiver completamente na imagem (a borda de execução já não estará
é tocado), o sistema de inspeção óptico sai da mensagem de que algo na fita foi detectado
foi.
3. Após um tempo desconhecido X (seguindo a fita), o gatilho é executado novamente
verificar novamente a posição da robótica.
4. O componente é agarrado de acordo com a posição detectada
A natureza deste processo ocorre porque a fita tem um certo tempo de seguimento quando frear, então um comportamento normal de "start/stop/trigger" custaria muito tempo de ciclo.
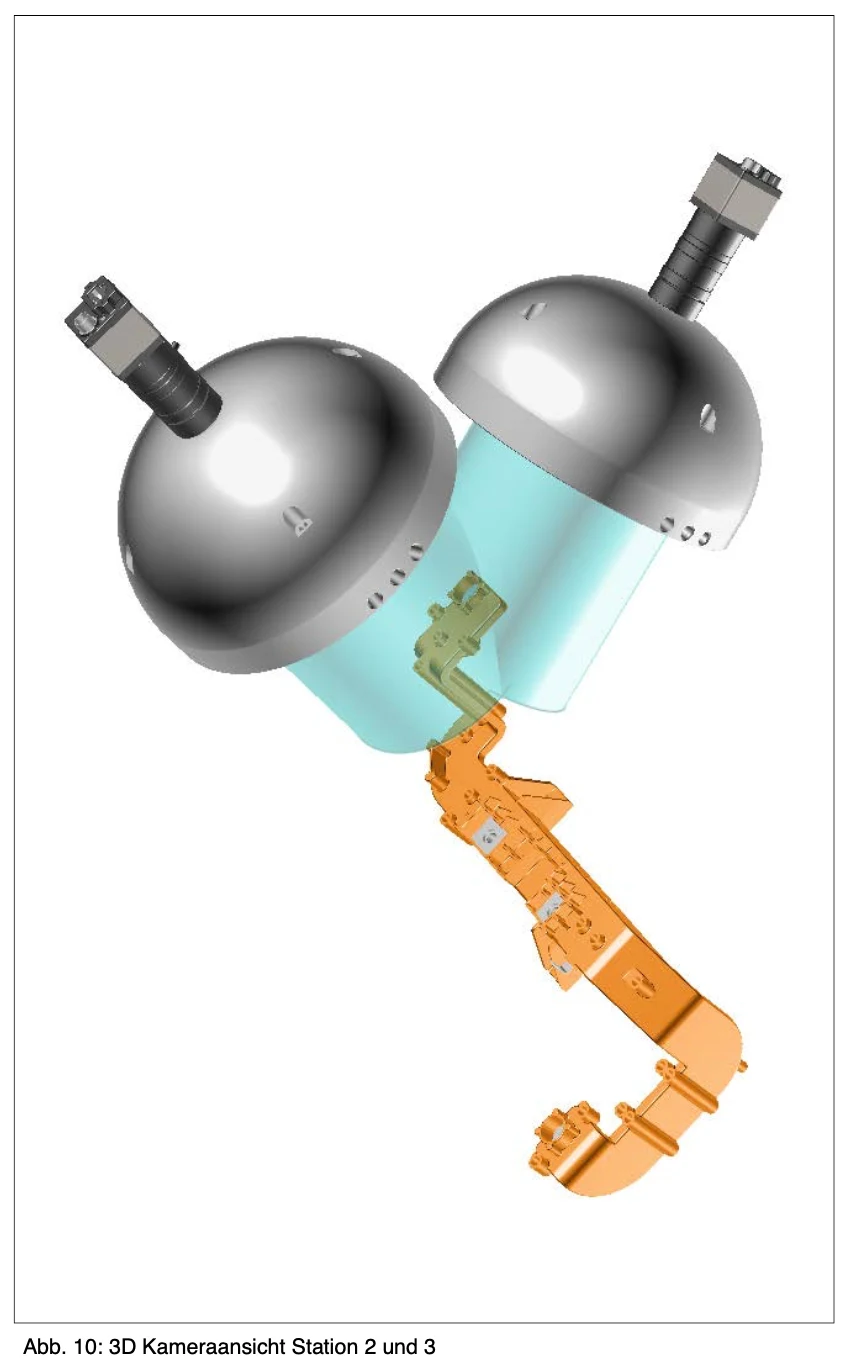
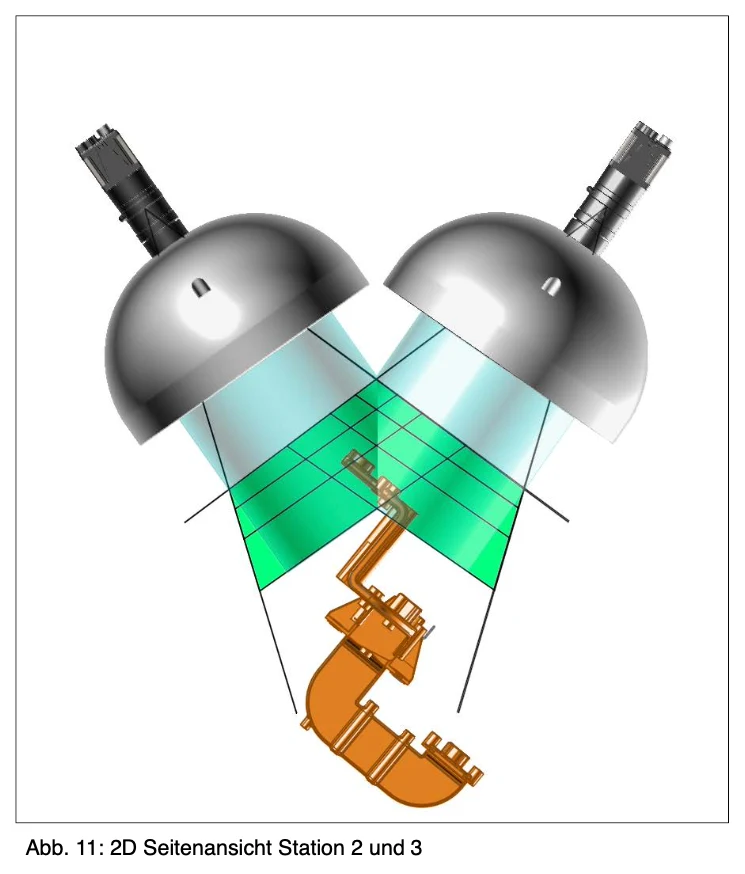
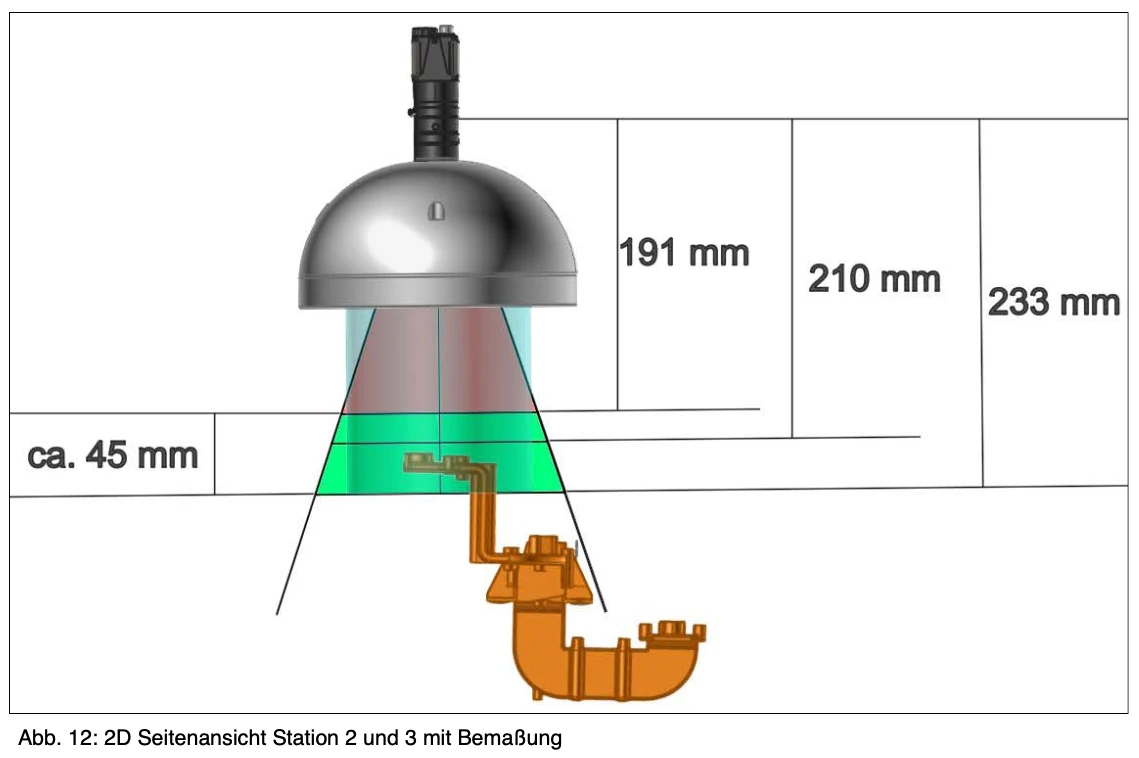
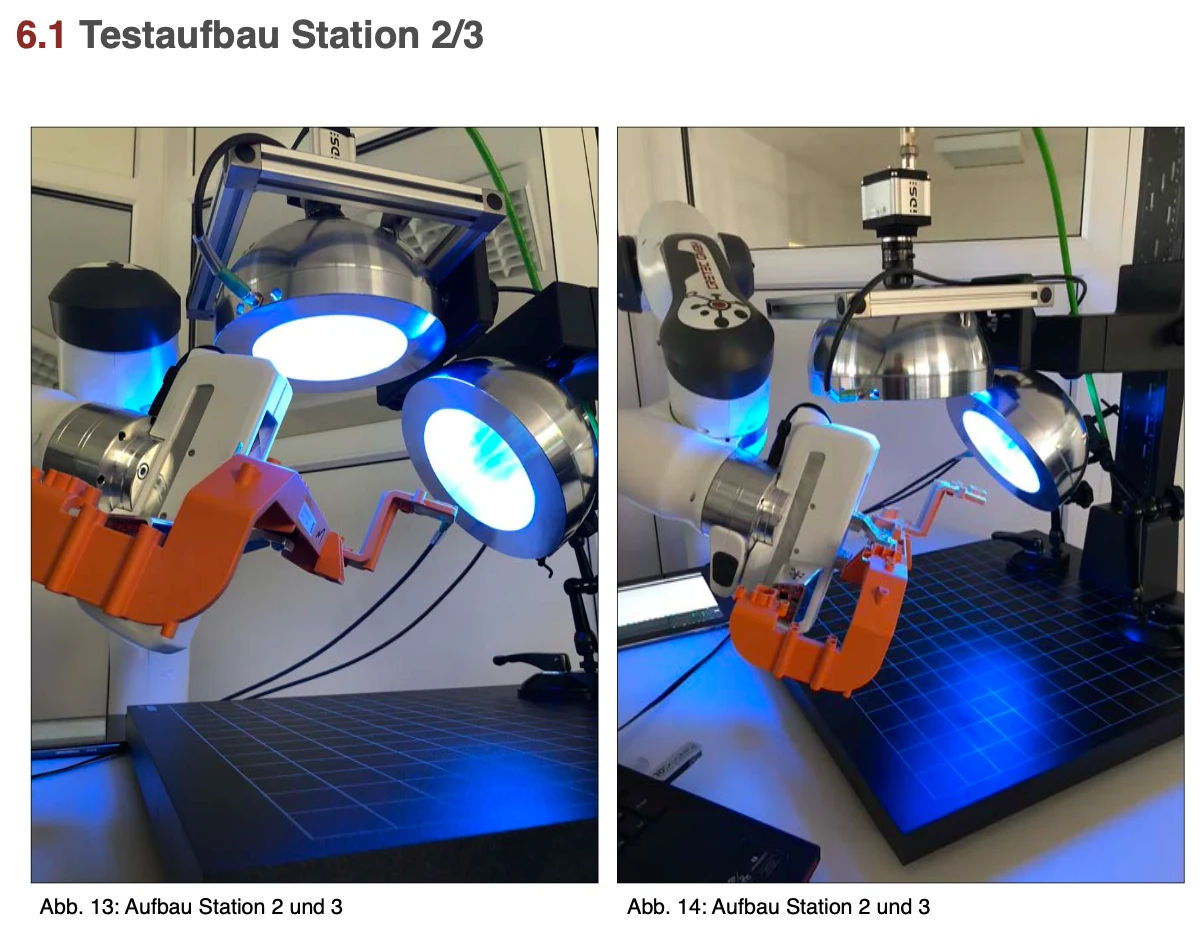
1.2 - Estação 02 - Controle de componentes ópticos
Rosto frontal
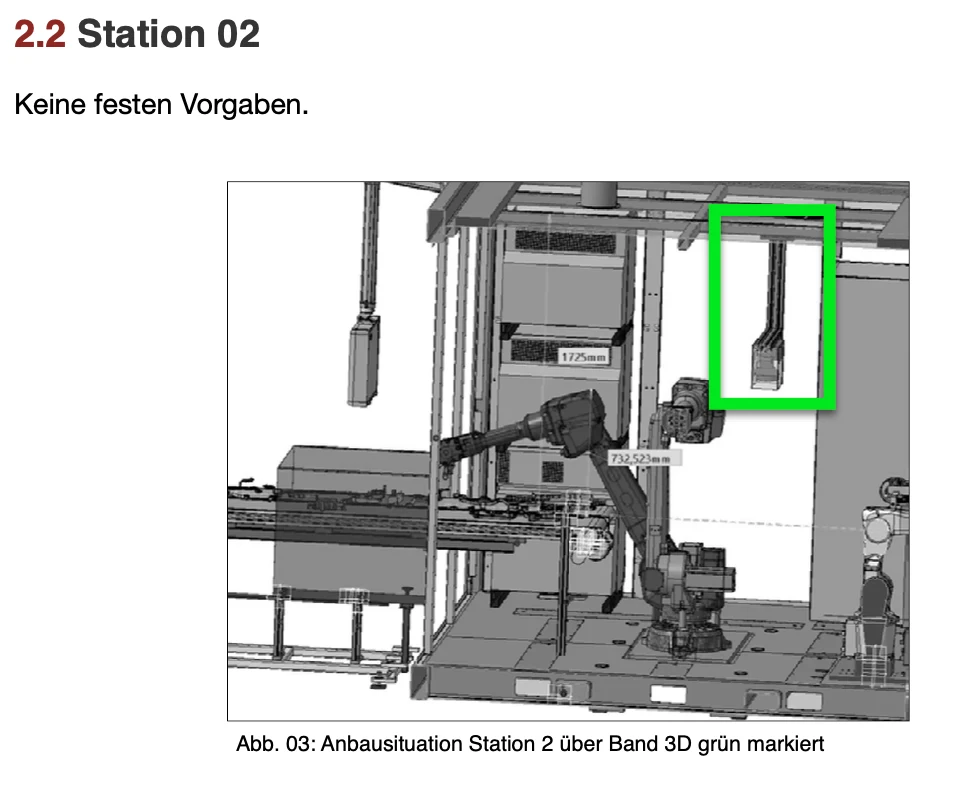
A inspeção óptica dos componentes ocorre de forma variável.
Um componente pode ter 5 testes na frente ou 12 testes. Em princípio, define-se uma sequência de ensaio fixa para cada componente.
Sequência de ensaio exemplar na estação 02:
1. O robô move-se para a posição do componente 1 .
2. Robot Trigger 1 e Posição 1 no Sistema BV.
3. Controlo óptico do ensaio depositado no ponto 1, exemplo «Presência/posição X,Y».
4. SPS assume o resultado do gatilho 1, posição 1.
5. Robot Trigger 1 e Posição 2 no Sistema BV.
6. Controlo óptico do ensaio depositado para
Exemplo do ponto 2: «Controlo da fita adesiva».
7. .....
8. PLC armazena o resultado do componente.
9. O robô insere o componente em ensaios mecânicos/elétricos.
Ensaios necessários na estação 02:
- Presença e posição X,Y (relativamente na imagem) - Injetado
- Excessivo em superfícies de contato
- Buraco presente (aproximadamente)
- Fios presentes (aproximadamente)
- Controle de clip das travas de fecho (aproximadamente)
- controle de fita adesiva
1.3 - Estação 03 - Controle de Componentes Ópticos
O procedimento ocorre como na estação 02, apenas para as traseiras.
Testes necessários na estação 03: - Injetado
- Excessivo em superfícies de contato
- Buraco presente (aproximadamente)
- Fios presentes (aproximadamente)
- Controle de clip das travas de fixação (aproximadamente) - controle de fita adesiva
1.4 - Estação 04 (03) - Controle de componentes ópticos
Marcação
Robot faz um ponto de grão sobre o componente (componente OI) dependendo do resultado global. Este ponto de grão é verificado na estação 04. Isto acontece fisicamente na estação 03 . Além disso, o ponto de grão também é verificado no negativo.
- No caso do componente NIO, não deve haver ponto de grão no local do grão.
Ensaios necessários na estação 04:
- Ponto de grão presente
Pedido para esta aplicação →