ארכיון פרסום
בקרת איכות של רכבים אלקטרוניים
ראה יישום שפורסם או הרצאה מתוך ארכיון CRETEC.
תוכן ארכיון: המידע מתייחס למצב הפרסום המקורי. הצבעה על ביצועים, טווח ביצועים וזמינות בבקשה CRETEC.
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
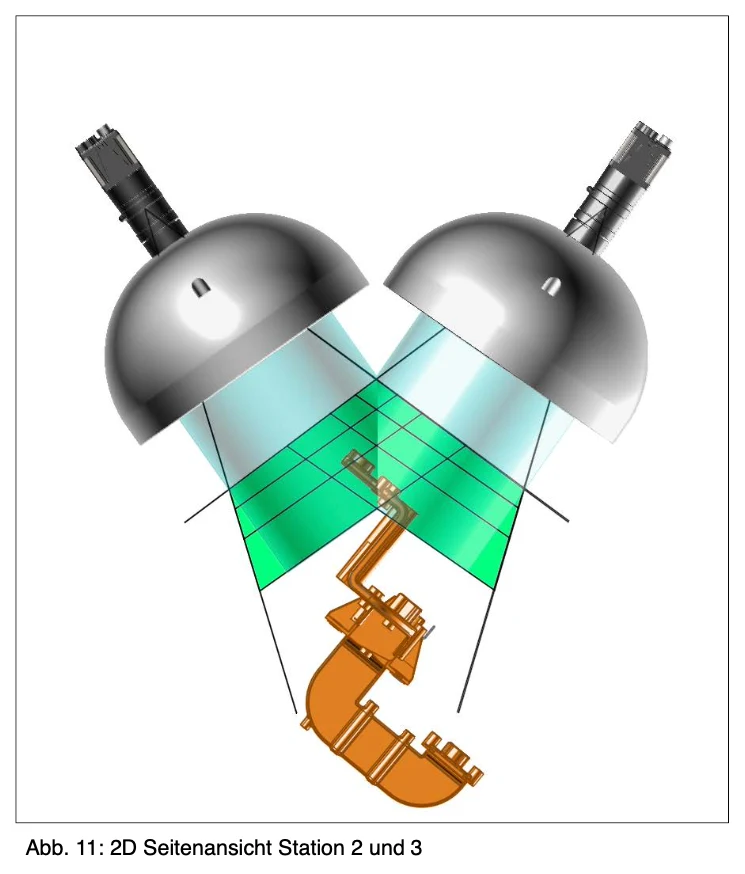 להגדיל את התמונה
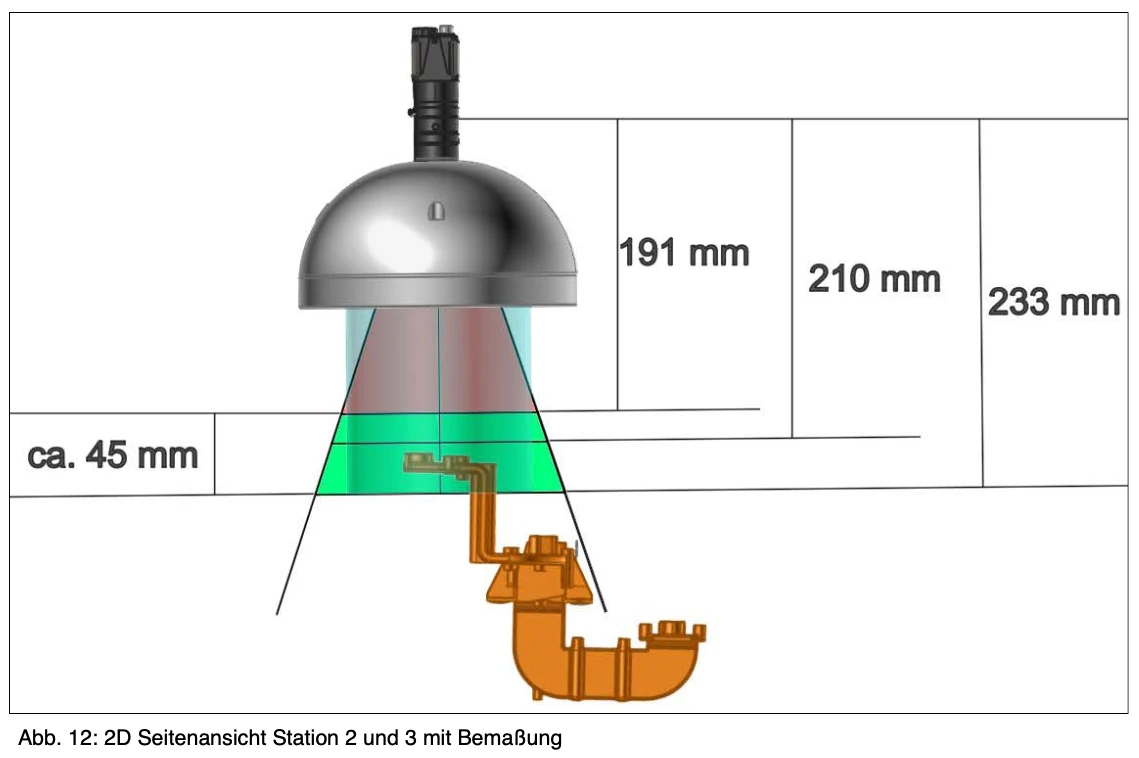 להגדיל את התמונה
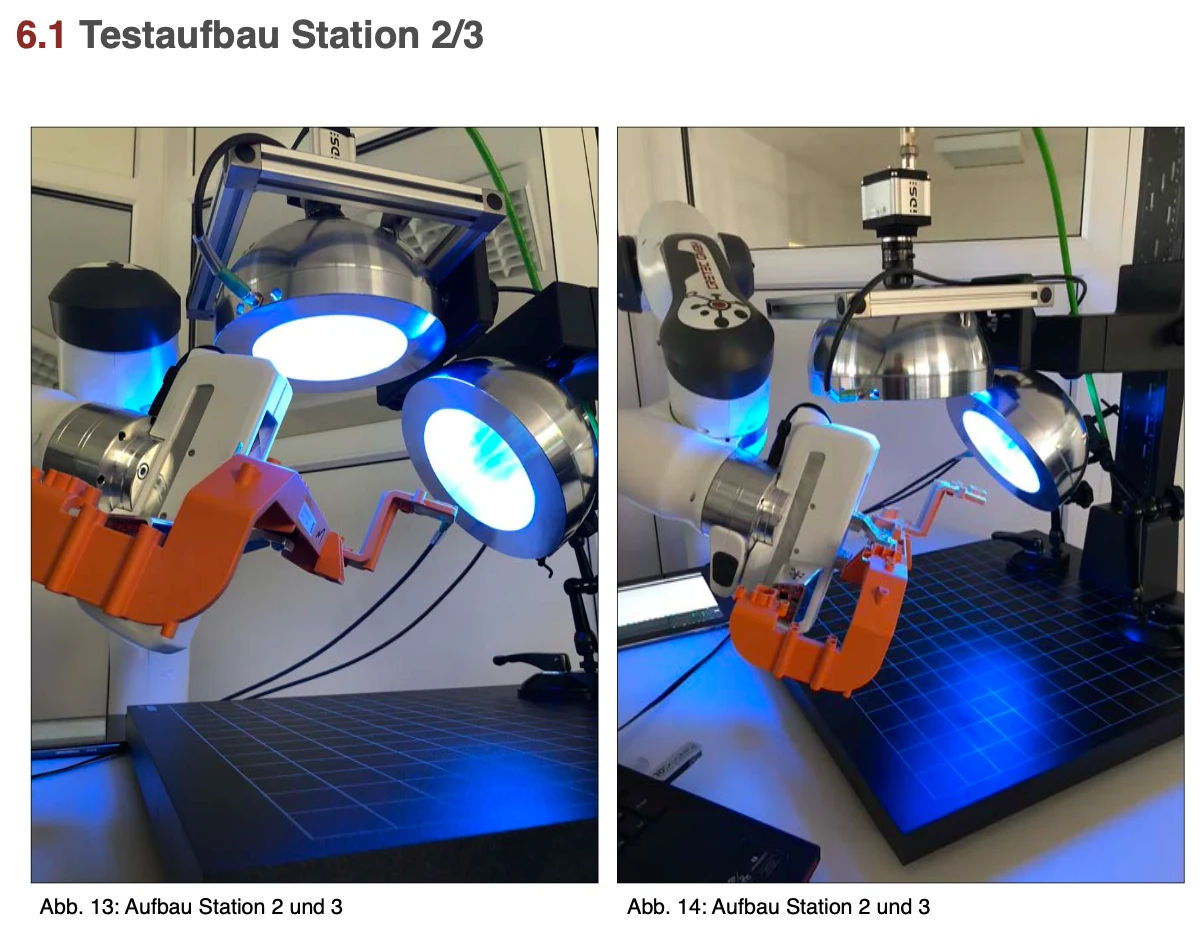 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
בקרת איכות של רכבים אלקטרוניים
סוג הפרויקט :
מכוניות
תאריך
2018
1 - דרישה
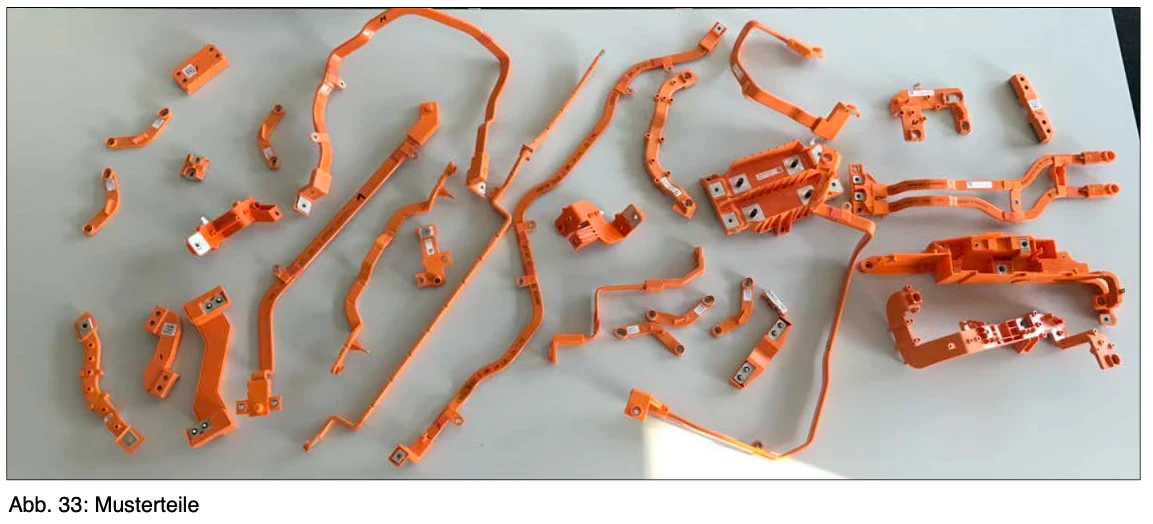
הלקוח בונה מפעל שמעריך 43 מרכיבים על מצב אופטי, מכני וחשמלי.
הבקרה האופטית מחולקת לתחנה 4 (3 שונה מבחינה פיזית).
הקמת התוצאה הכללית מתבצעת ב- SPS.
גודל השגיאה לא נקבע על ידי הלקוח הסופי (רק לבדוק ולבדוק, אין מדידות).
לכל חלק יש קריטריונים שונים לבדיקה.
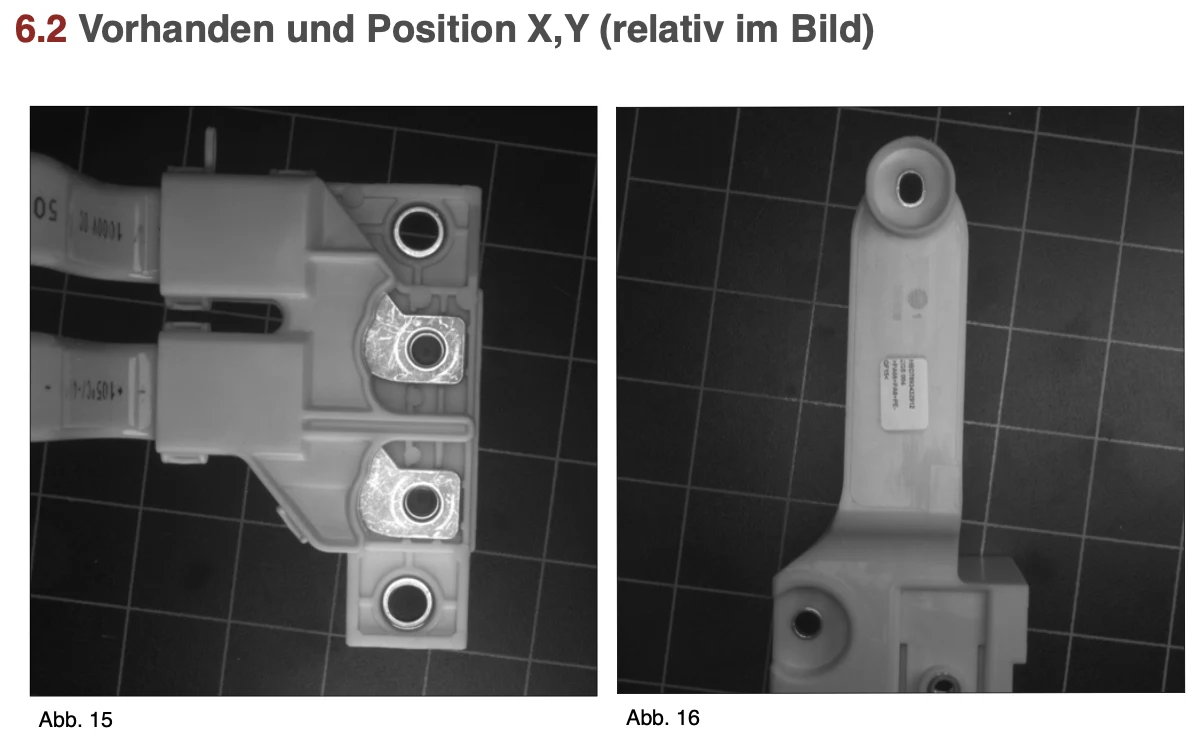
בסך הכל, ניתן לחלק אותם ל 8 בדיקות בסיסיות: • נוכחות ומיקום X,Y (יחסית בתמונה)
• דחיסה
• מונח על מגרשי הקשר
• חור קיים (קבר)
• ניצחון קיים (Grob)
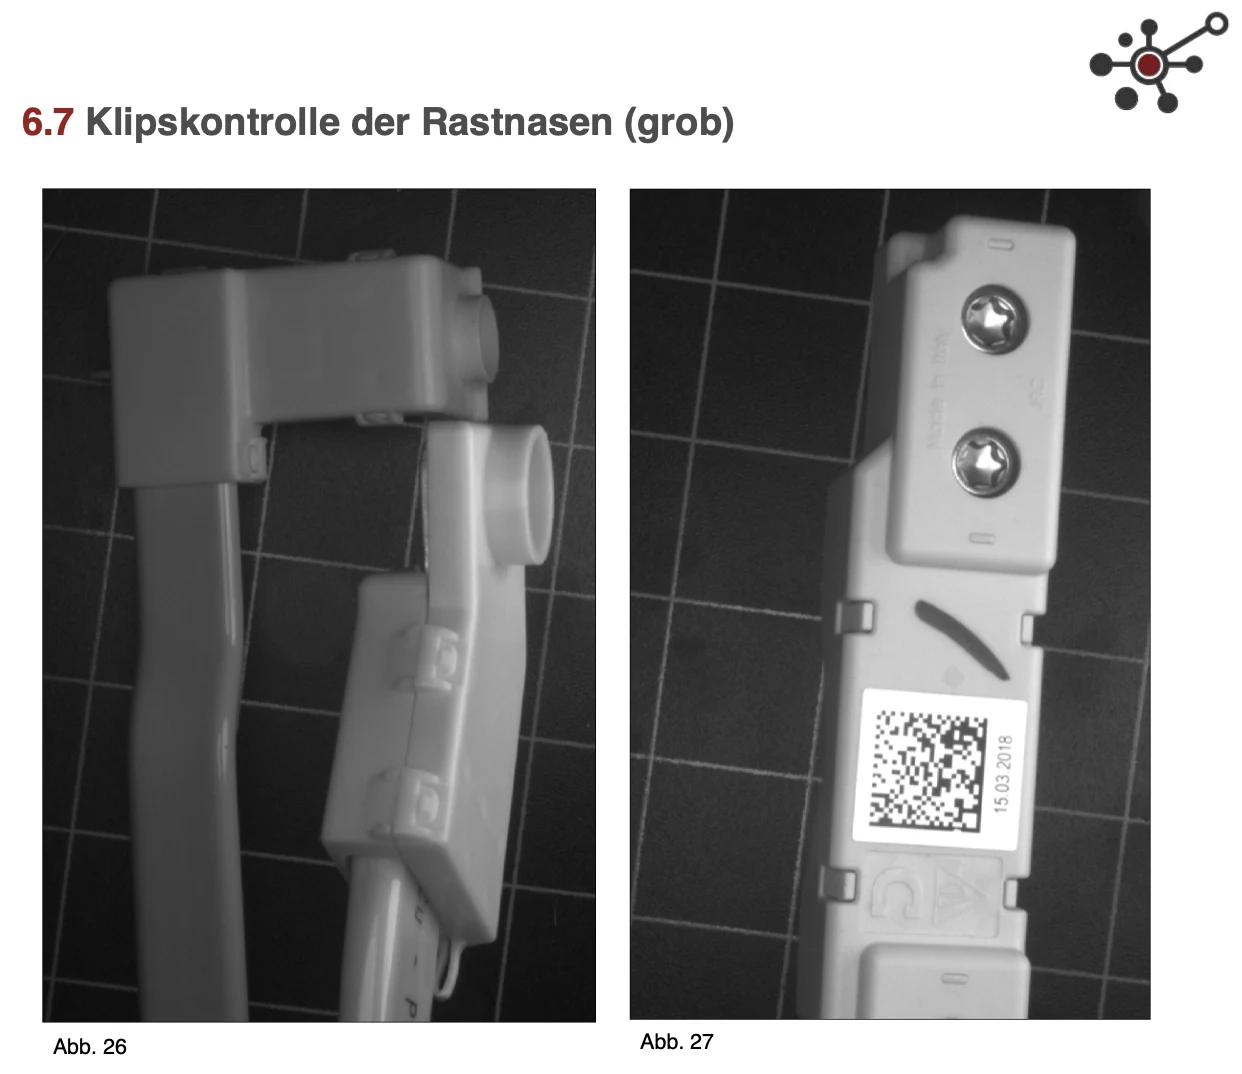
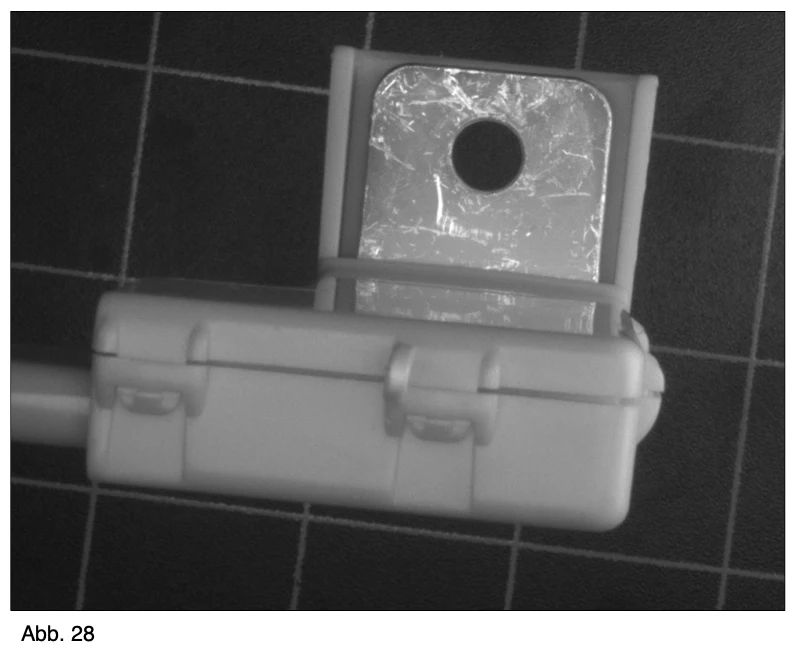
• בדיקת הקליפ של העצמות (Grob)
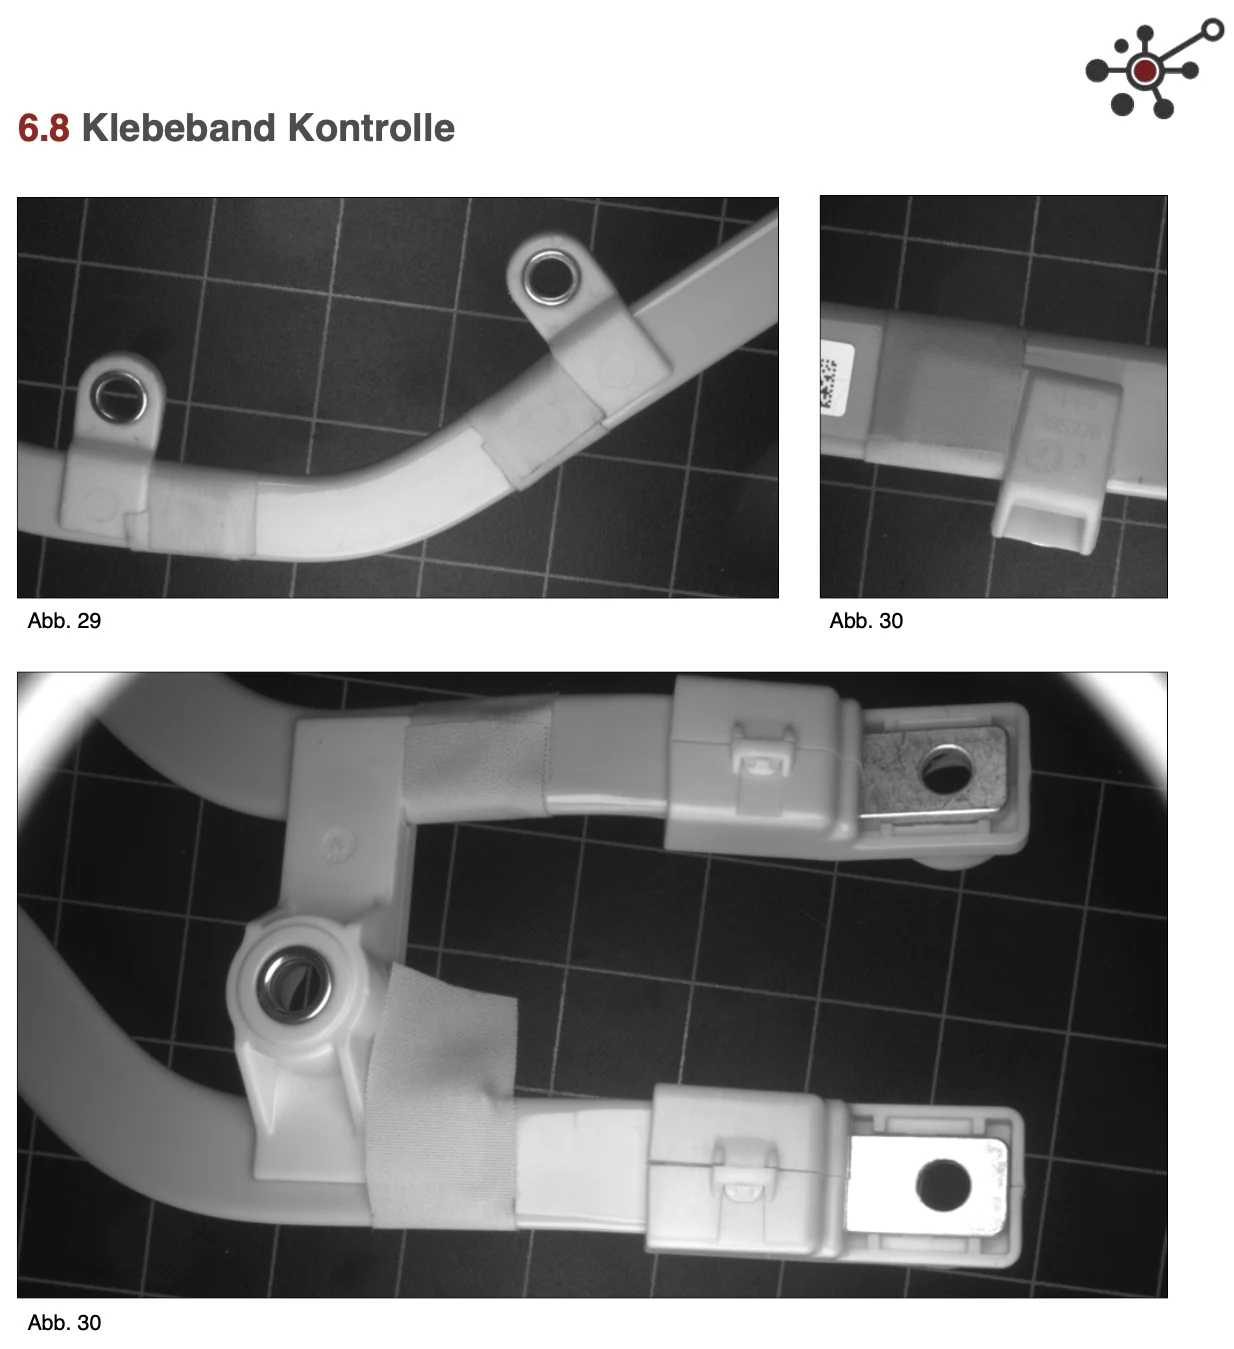
• בקרת חוטים
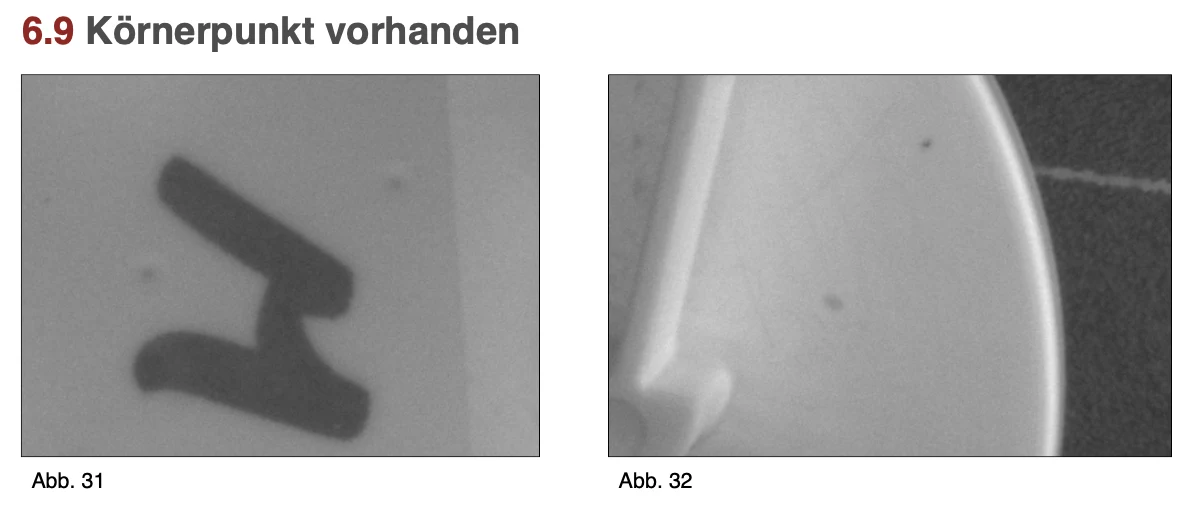
• קיים נקודת מפתח
1.1 - תחנה 01 - רשימת המיקומים
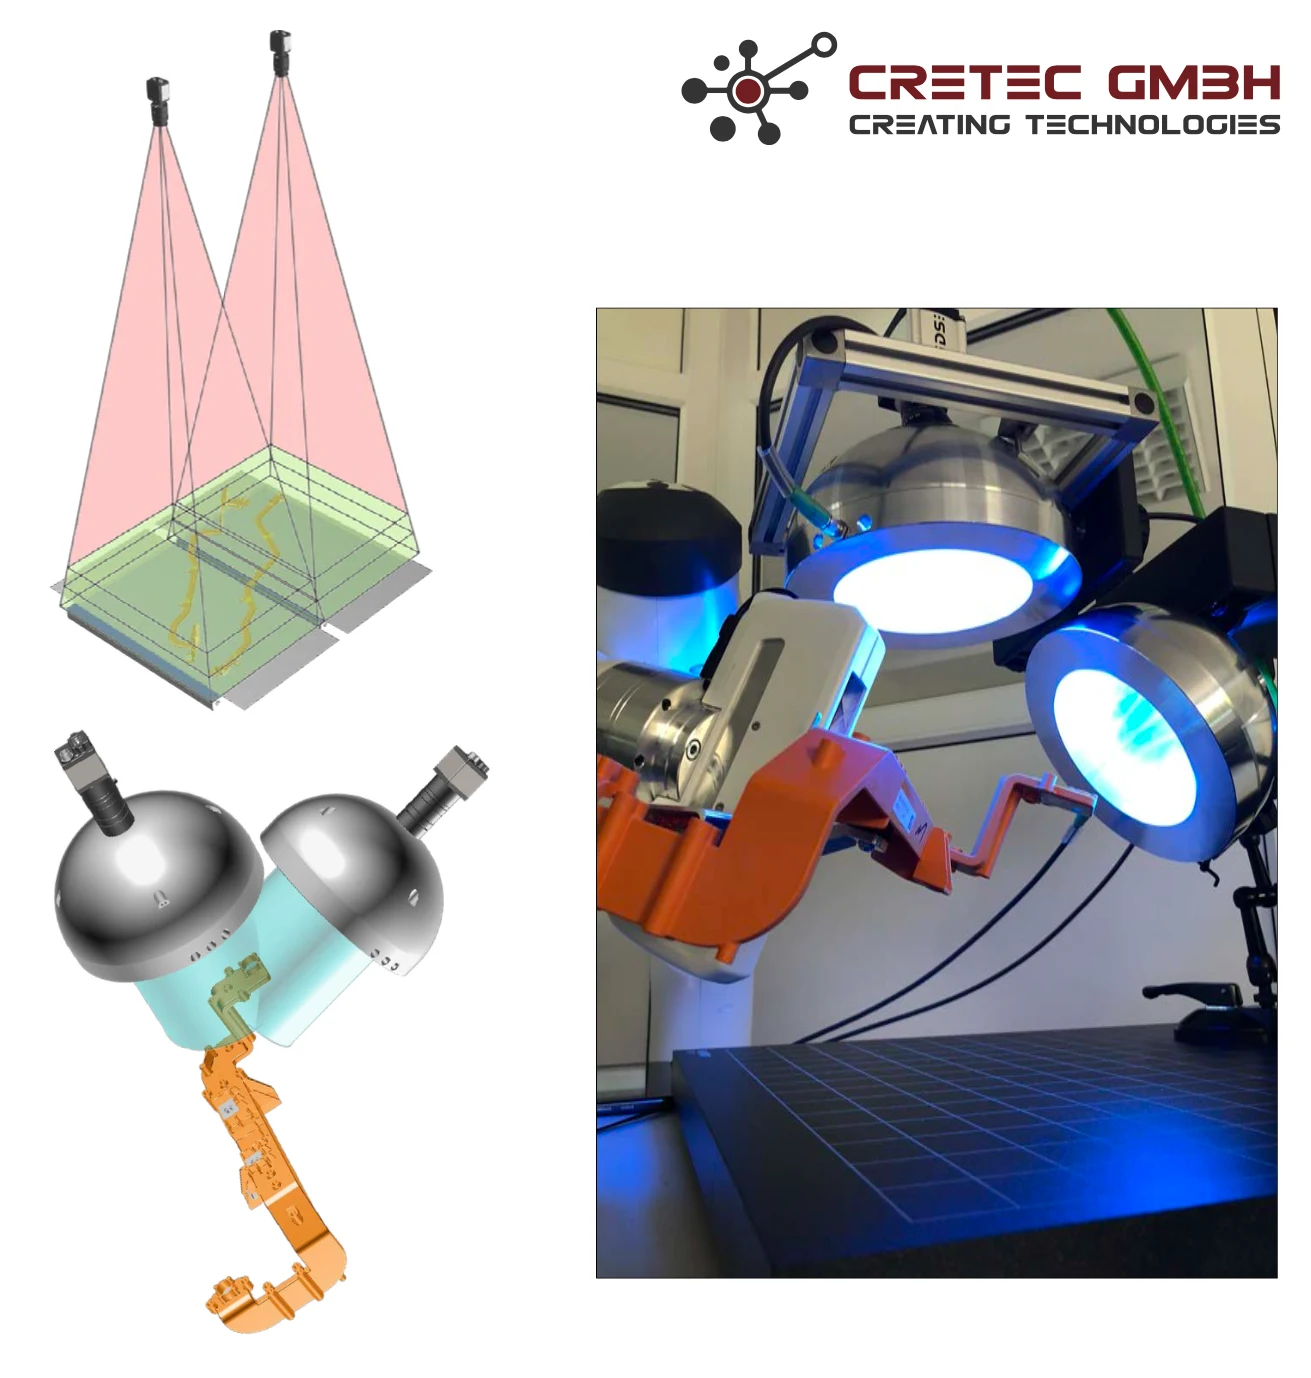
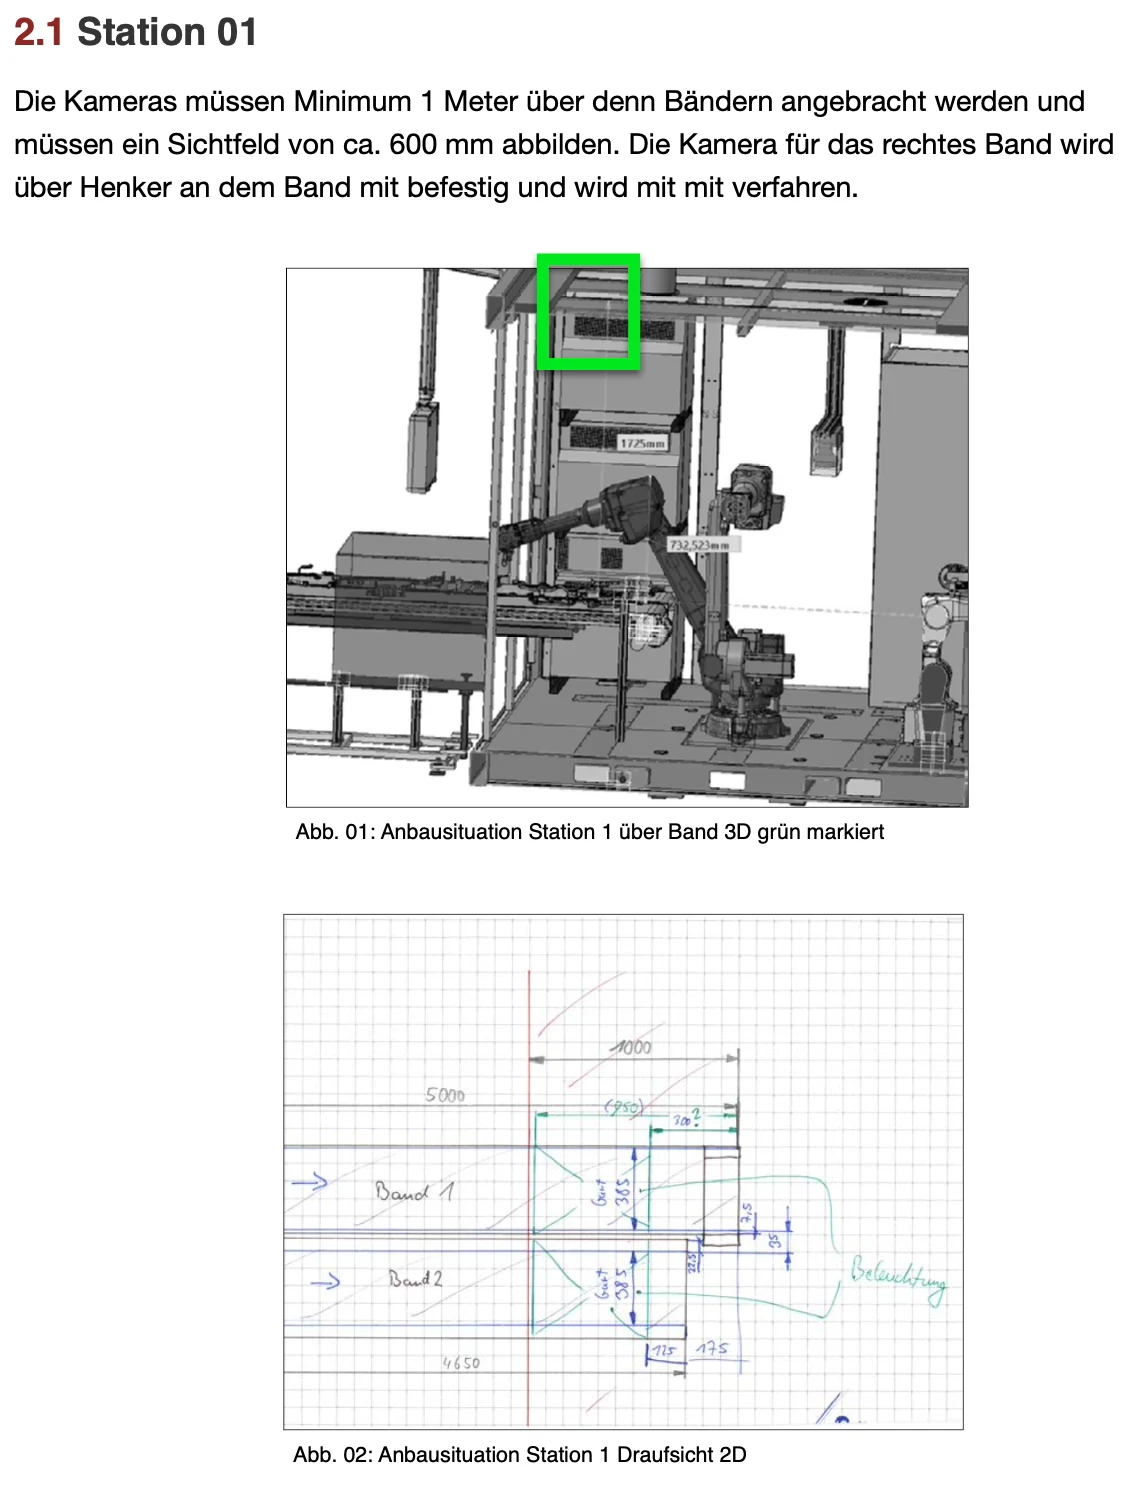
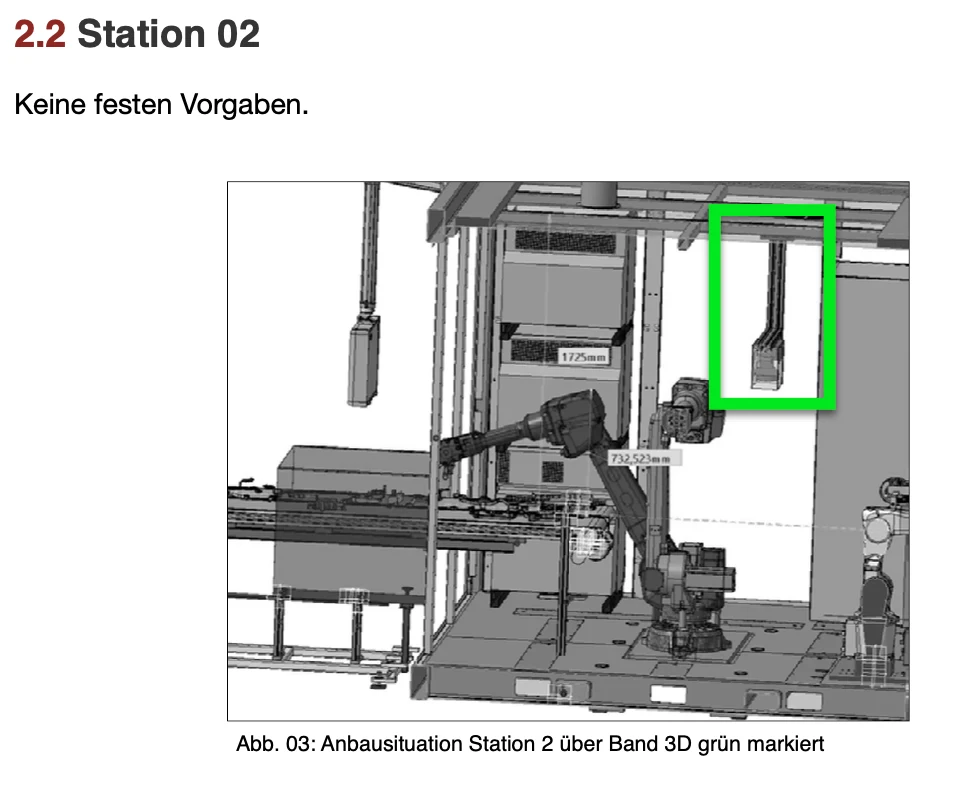
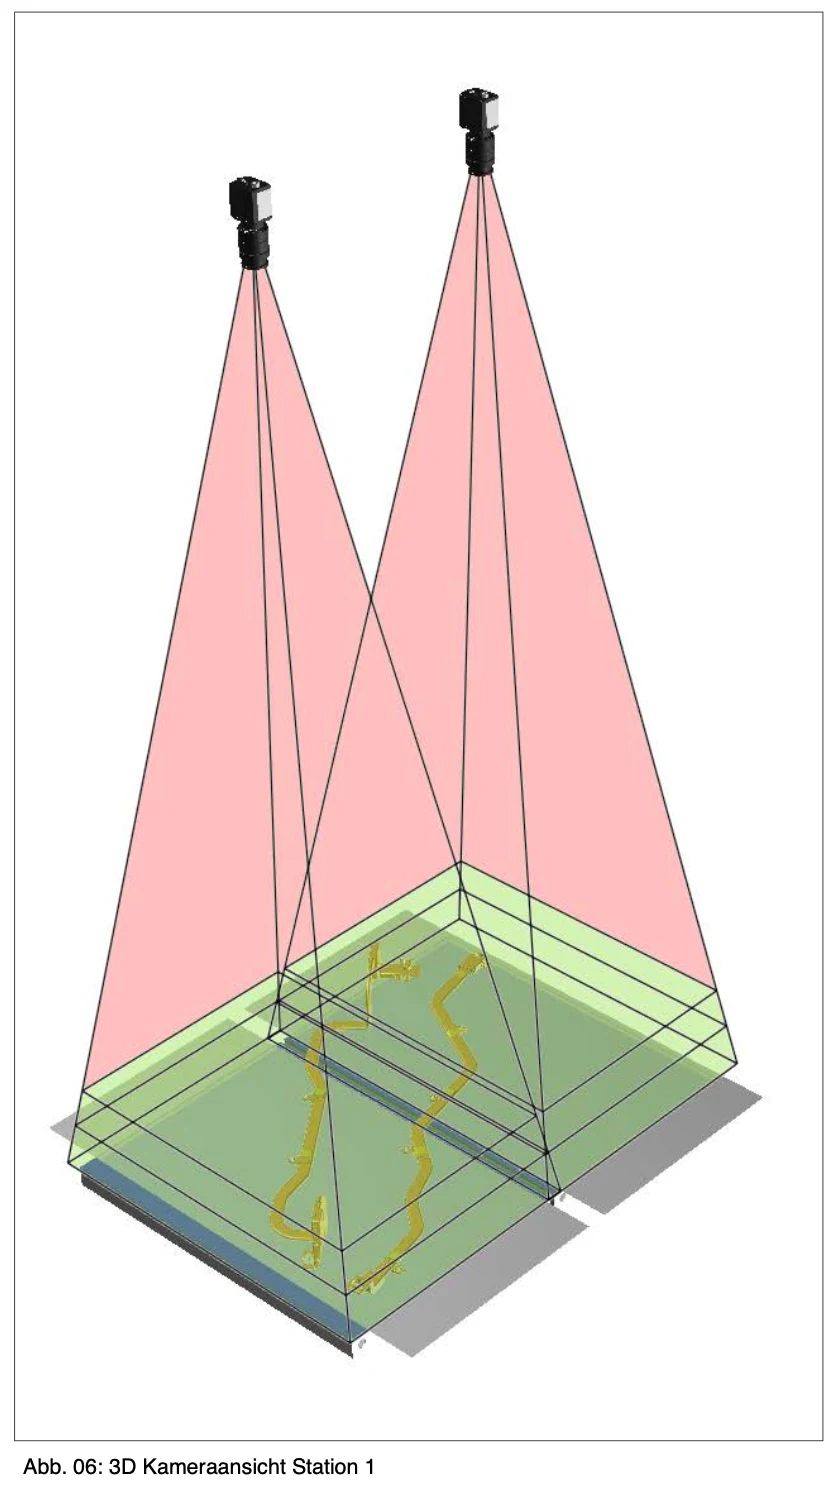
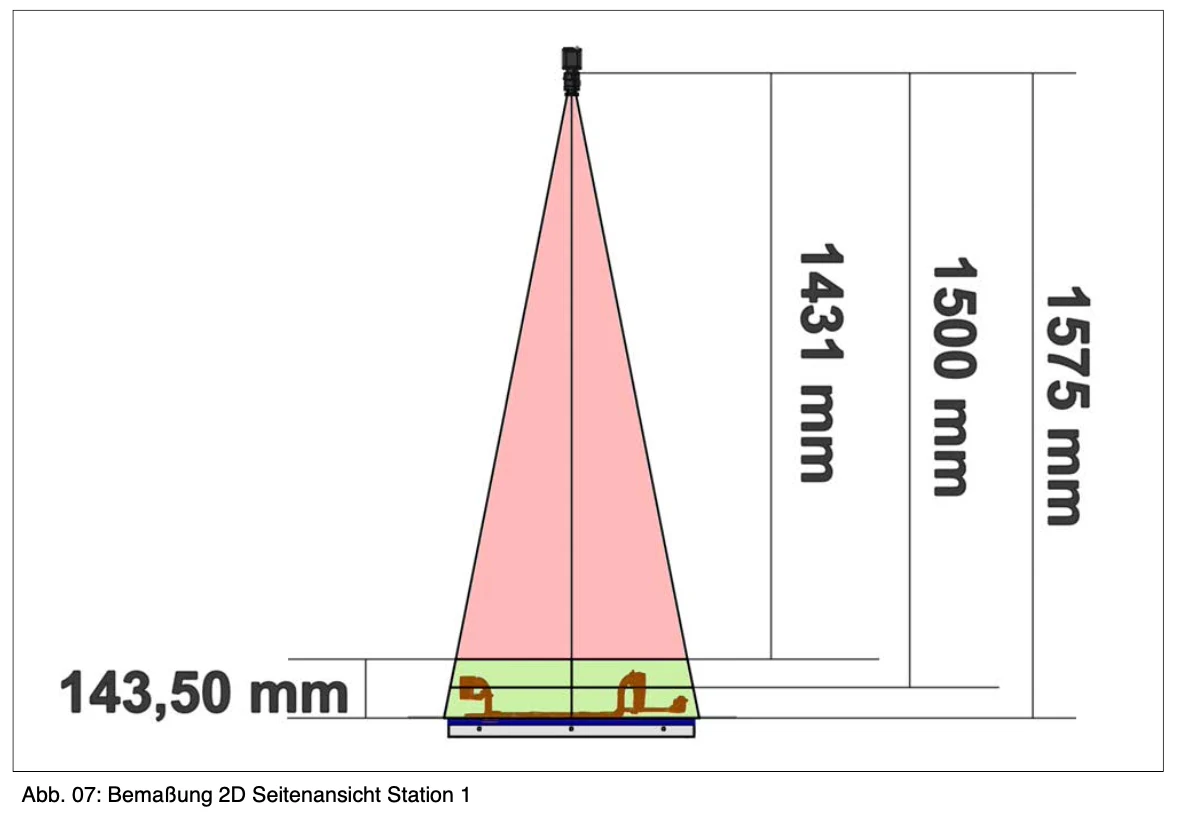
הקלטת המיקומים של החלקים מתבצעת באופן אקראי באמצעות מערכת המצלמה.
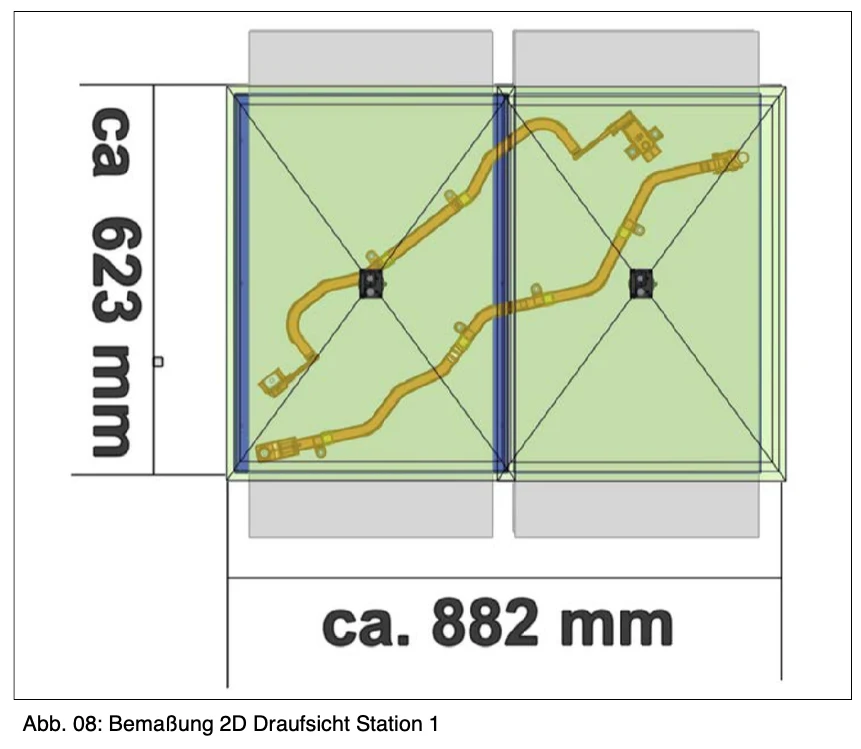
המבחנים נמצאים בתחנת 1 על 2 רצועות.
בשל צורות החלקים, הקו הימני (קצר) 250 מ"מ יכול להיות מעובד למטה.
בכל רצועה משתמשת מצלמה.
המצלמה על הקו הימני (קצר) מתבצעת עם התהליך.
התמונות של שתי המצלמות משולבות לתוך תמונה אחת, והיא מוחלפת באמצעות מערכת הקואורדינטים של הרובוט.
הדיוק של מצאת המיקום צריך להיות +/- 1 מ"מ.
דוגמאות למסלול הבדיקה בתחנת 01:
1.
המערכת האופטית מקבלת כל 10 ס"מ משגר אחד
2.
ברגע שהחלק או המסיבה הלא ידועה נמצאים בתמונה לחלוטין (הפרק היחיד לא יופיע יותר)
אם המערכת האופטית מספקת את ההודעה כי משהו נמצא ברצועה.
זה היה.
3.
לאחר זמן לא ידוע X (ההמשך של הלהקה), הטרייג'ר פועל שוב
כדי לבדוק את המיקום שוב עבור רובוטים.
4.
החלק נלקח בהתאם למיקום שנמצא
הסוג של זרימה זו מתרחשת משום שהחבל יש זמן מסוים של זרימה בעת הדחיסה, ולכן התנהגות "התחלה/הפסקת/טריגר" הרגילה תעלה יותר מדי זמן.
1.2 - תחנה 02 - בקרת חלקי אופטי
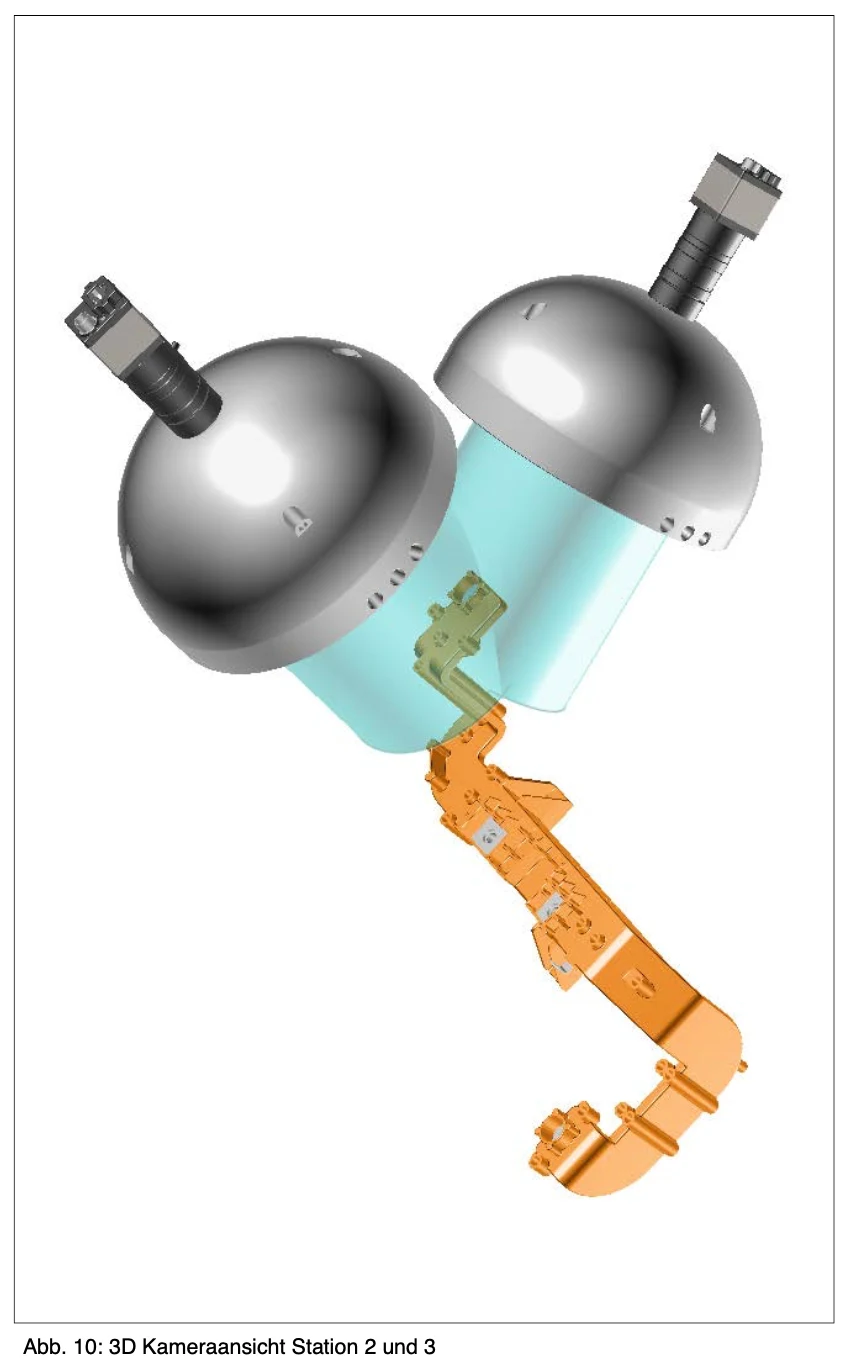
הצד הקדמי
הבדיקה האופטית של המרכיבים מתבצעת משתנה.
חלק אחד יכול להיות 5 בדיקות בצד הקדמי או גם 12 בדיקות.
על פי העיקרון, על כל חלק נקבע תהליך בדיקה מוצק.
דוגמאות למסלול הבדיקה בתחנת 02:
1.
הרובוט נכנס לתחום המיקום 1.
2.
רובוטי Trigger 1 ומיקום 1 על מערכת BV.
3.
בקרה אופטית של הבדיקה המוגדרת עבור עמדה 1 דוגמה "לפני / עמדה X,Y".
4.
SPS לוקח על עצמו את התוצאה של Trigger 1, עמדה 1.
5.
רובוטי Trigger 1 ומיקום 2 על מערכת BV.
6.
בקרה אופטית של הבדיקה המוגדרת
עמדה 2, דוגמה של "השליטה בקליפ".
7. .....
8.
SPS מאחסן את התוצאה עבור החלק.
9.
רובוטים מציעים חלקים בבדיקה מכאנית / חשמלית.
מבחנים נדרשים בתחנה 02:
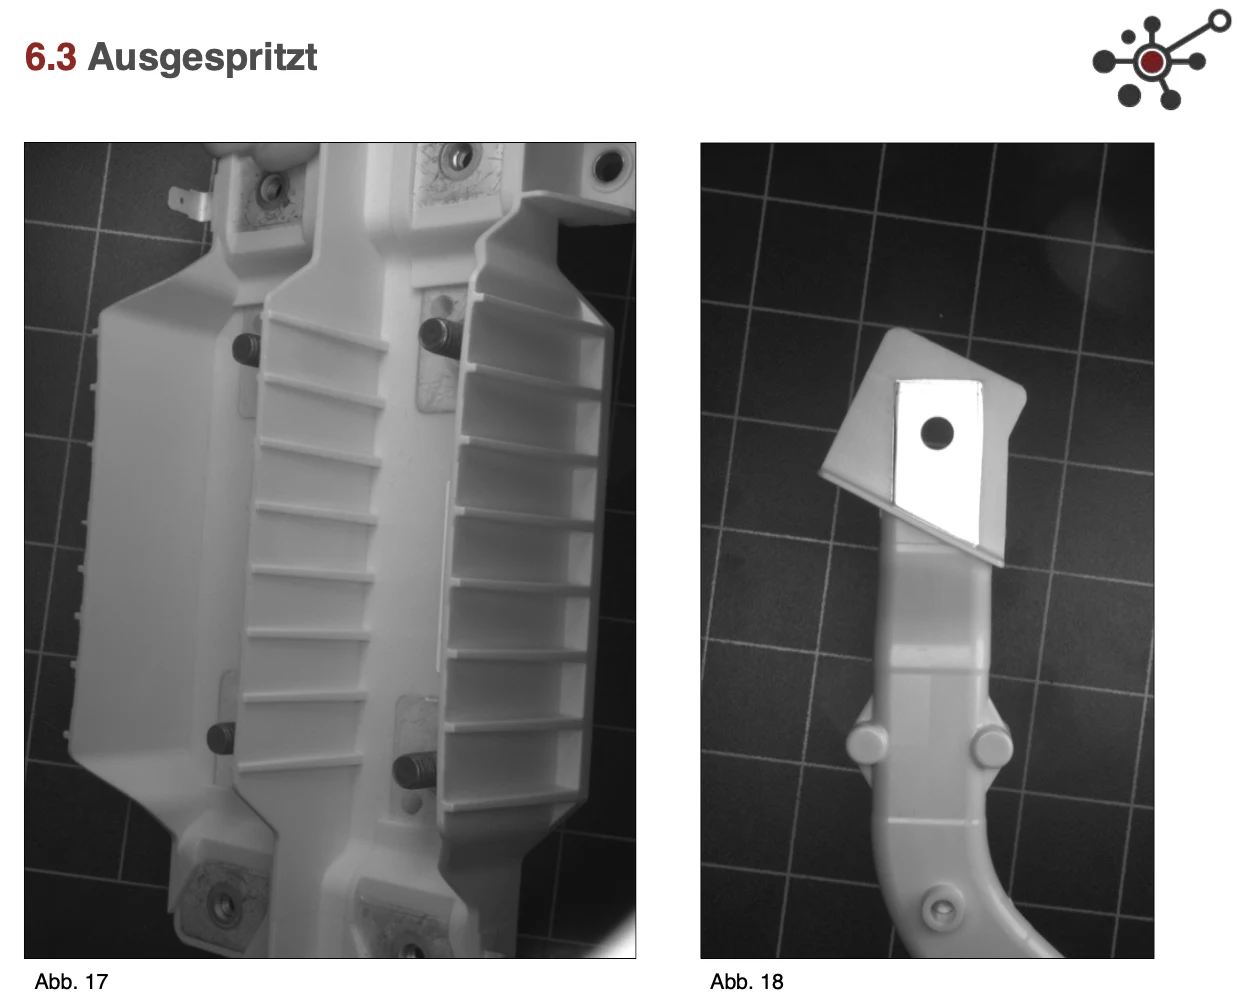
- נוכחות ומיקום X,Y (רלוונטי בתמונה) - נזרק
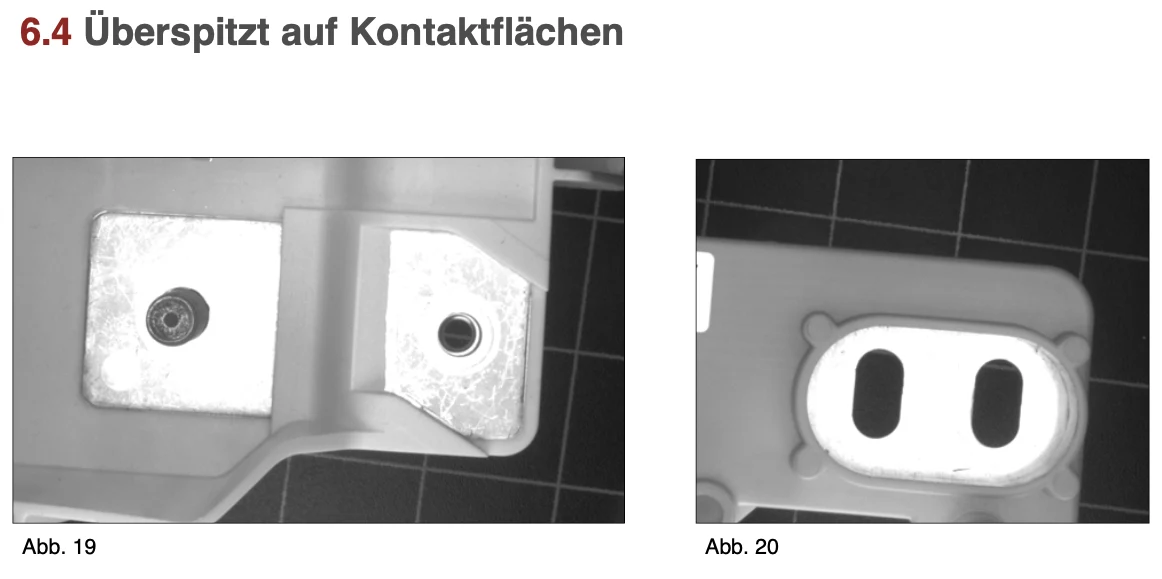
מוטבע על שטחי הקשר
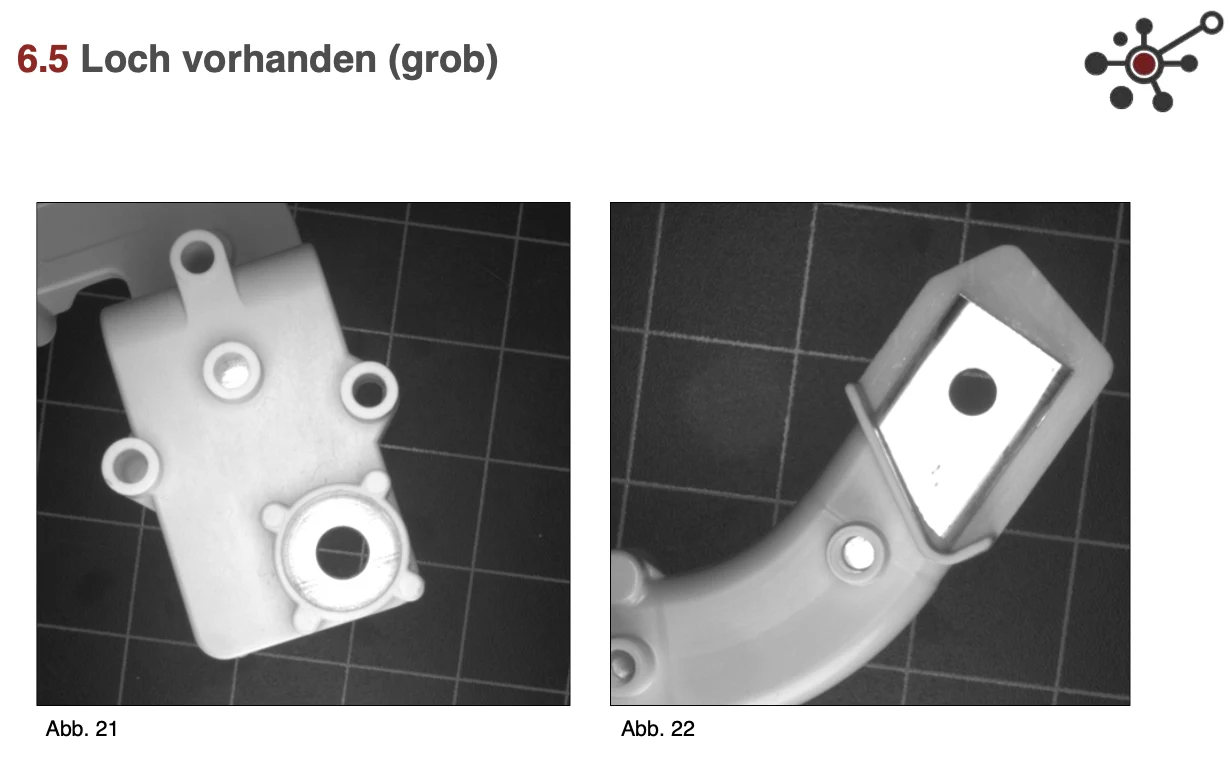
חור קיים (Grob)
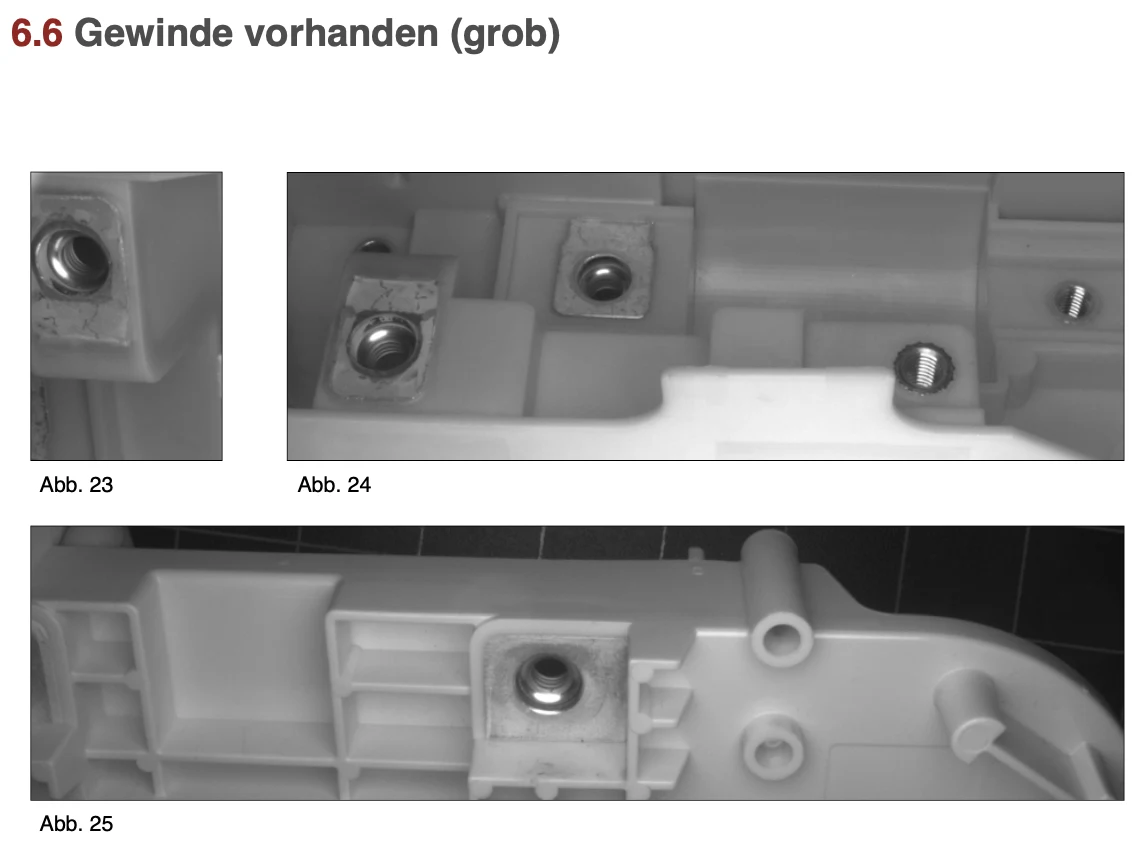
ניצחון קיים (Grob)
- בקרת קליפ של העצמות (Grob)
- בקרת חוטים
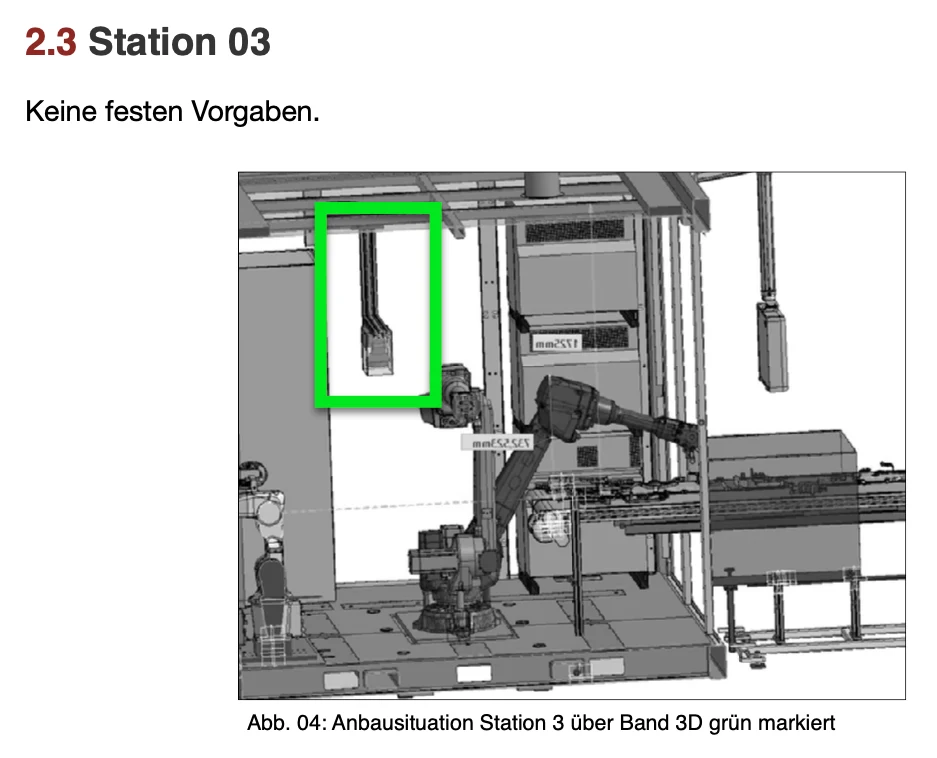
1.3 - תחנה 03 - צפייה בחלקים אחוריים
התנועה מתרחשת כמו בתחנת 02, רק עבור הצד האחורי.
מבחנים נדרשים בתחנה 03: - נזרק
מוטבע על שטחי הקשר
חור קיים (Grob)
ניצחון קיים (Grob)
- בקרת קליפ של נוזלים (קבר) - בקרת קליפ
1.4 - תחנה 04 (03) - שליטה חלקי אופטי
סימן
רובוט עושה נקודת גרעין על החלק (חלק IO) בהתאם לתוצאה הכוללת.
נקודת הליבה זו נבדקת בתחנת 04.
זה מתרחש פיזית בתחנת 03.
כמו כן, נקודת המזרן נבדקת גם בשלילית.
במקרה של חלק NIO, לא צריך להיות נקודת גרעין במקום גרעין.
מבחנים נדרשים בתחנה 04:
נקודת הליבה קיימת
לשאול על יישום זה