
出版档案
电动车汇流排质量检测
从CRETEC档案中深入到一个已出版的应用程序或讲座中.
存档内容:信息是指原始出版状况. 请与CRETEC协调目前的执行、服务范围和提供情况。
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
 放大图像QQ ↗
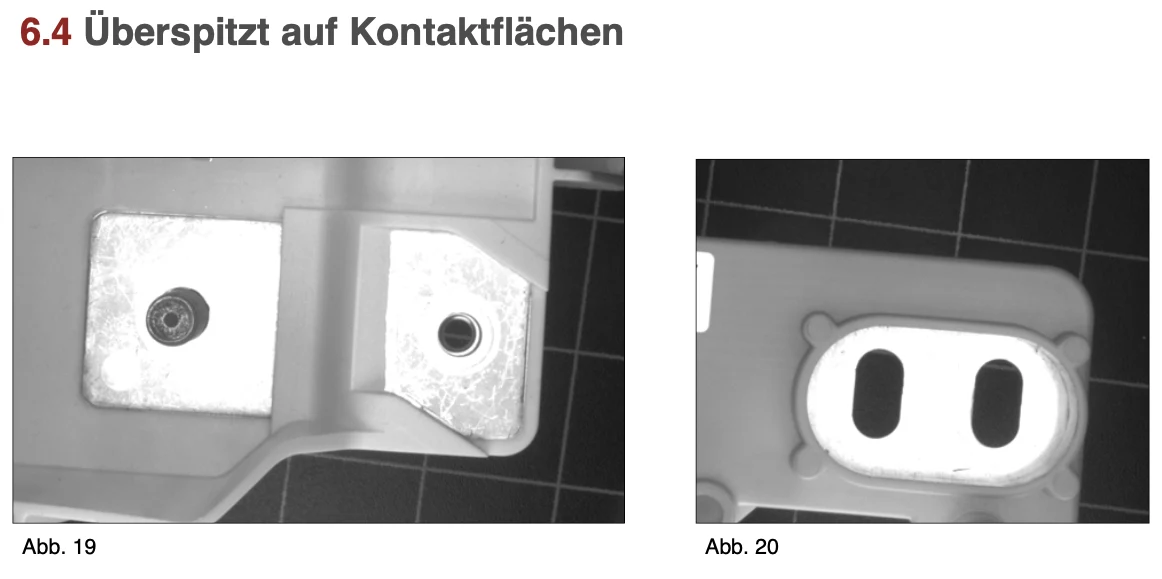 放大图像QQ ↗
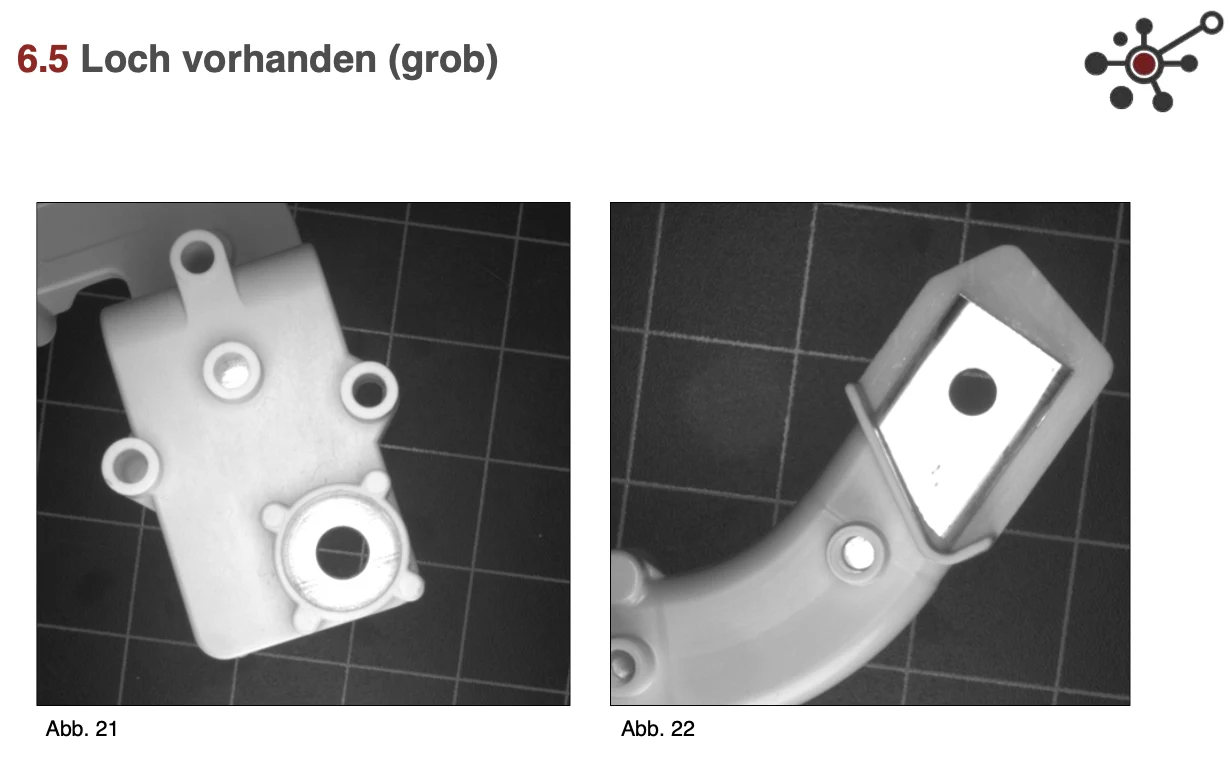 放大图像QQ ↗
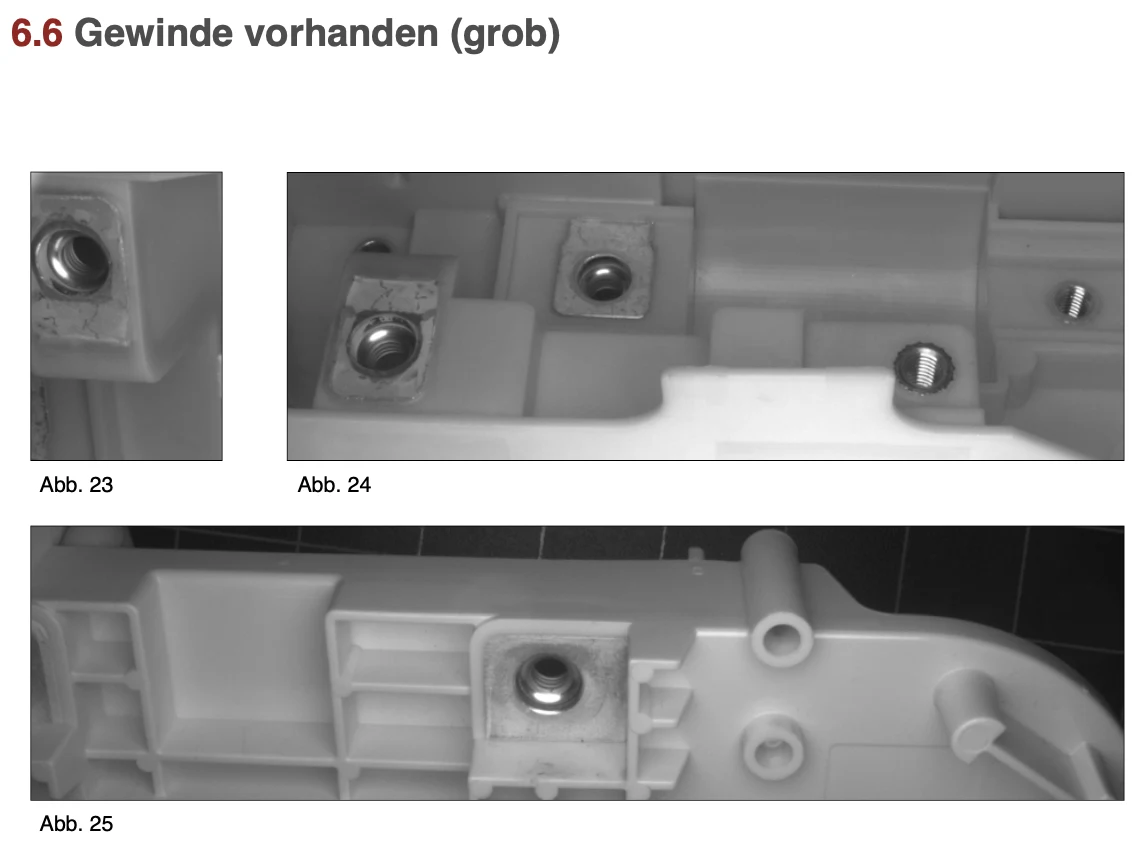 放大图像QQ ↗
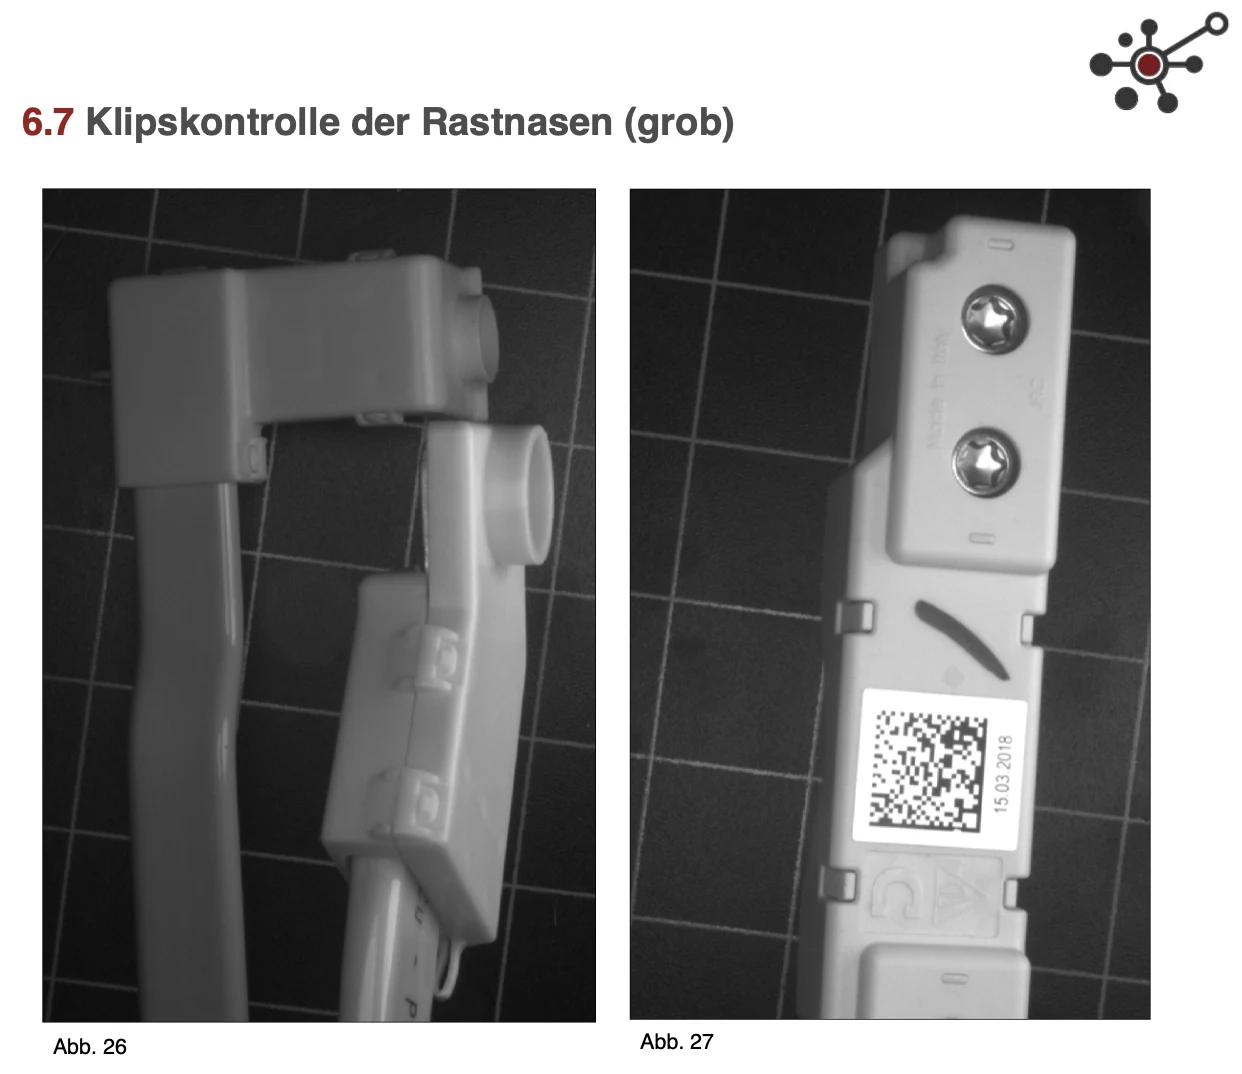 放大图像QQ ↗
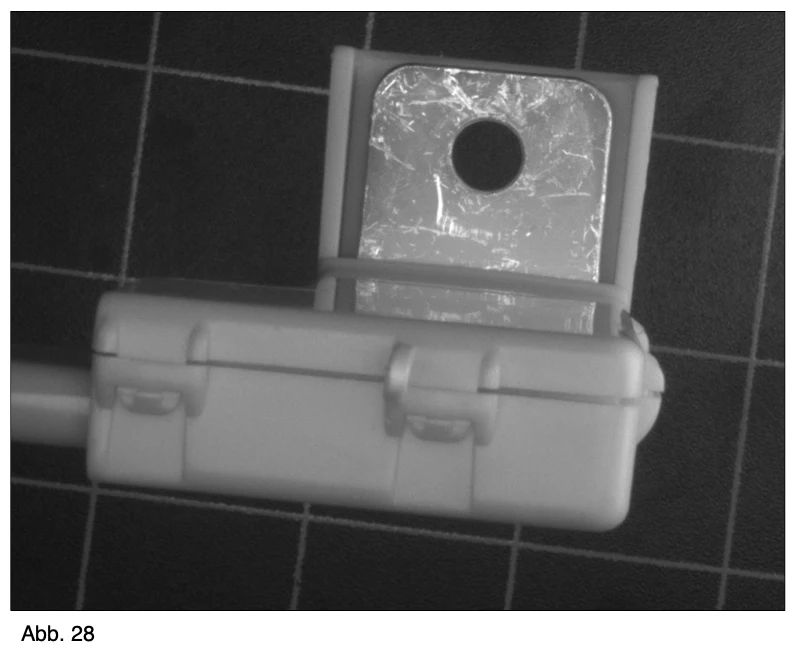 放大图像QQ ↗
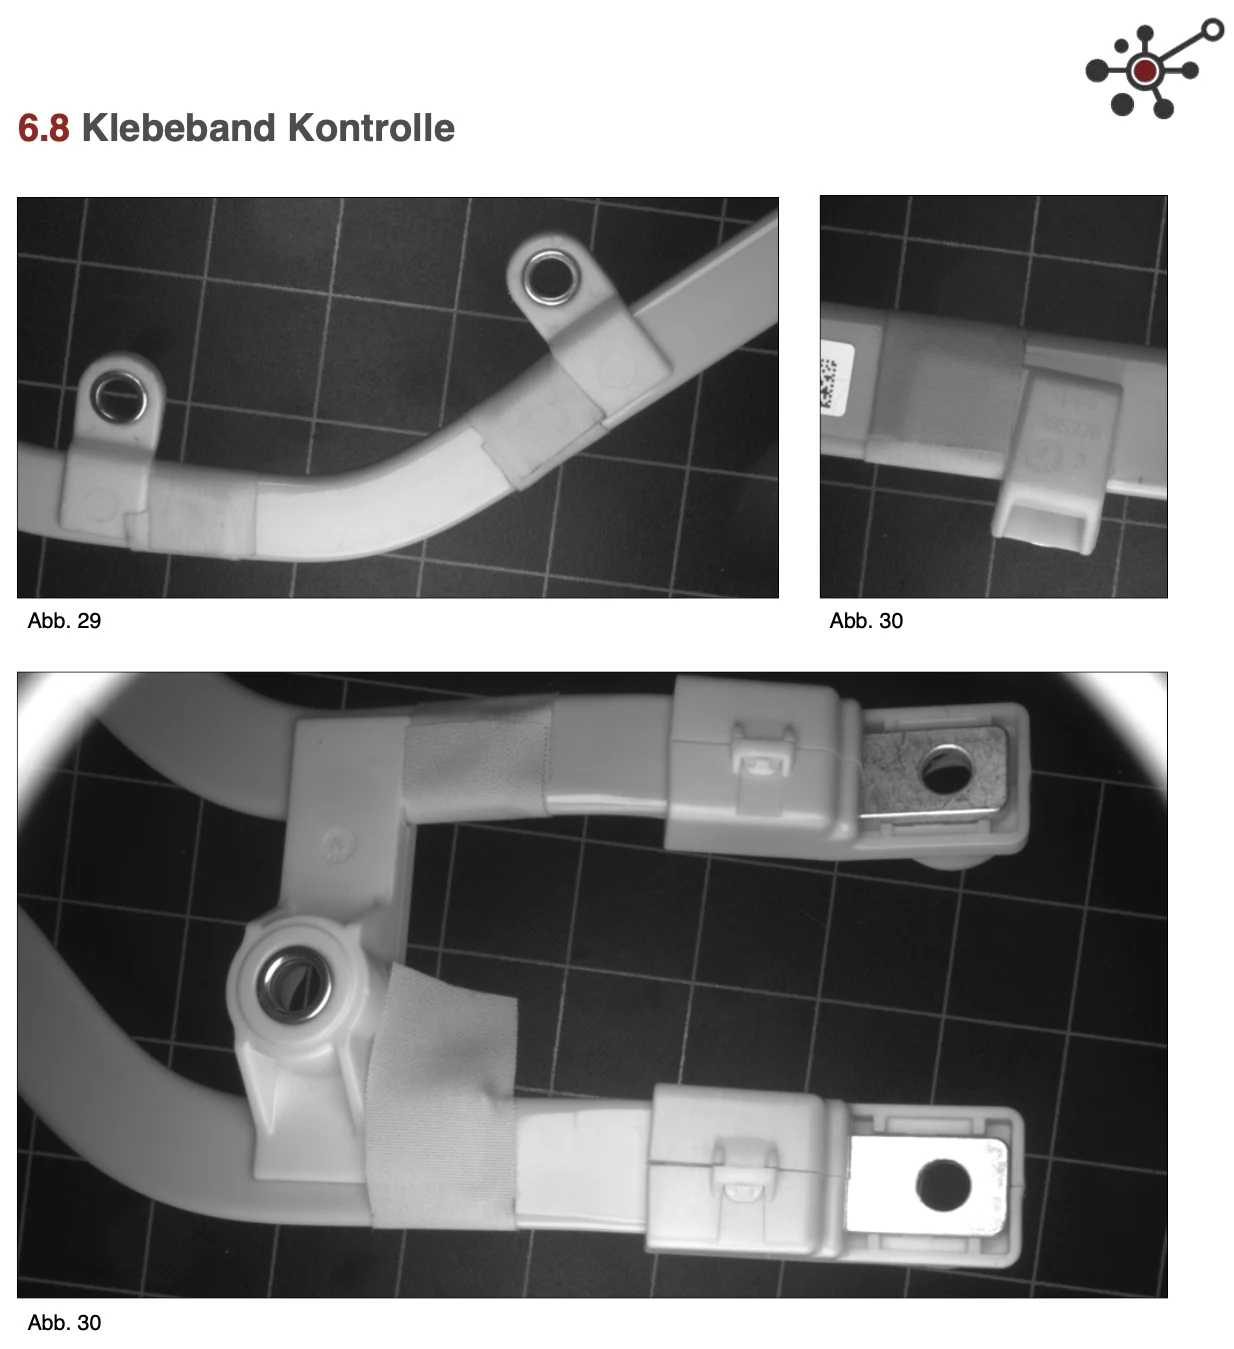 放大图像QQ ↗
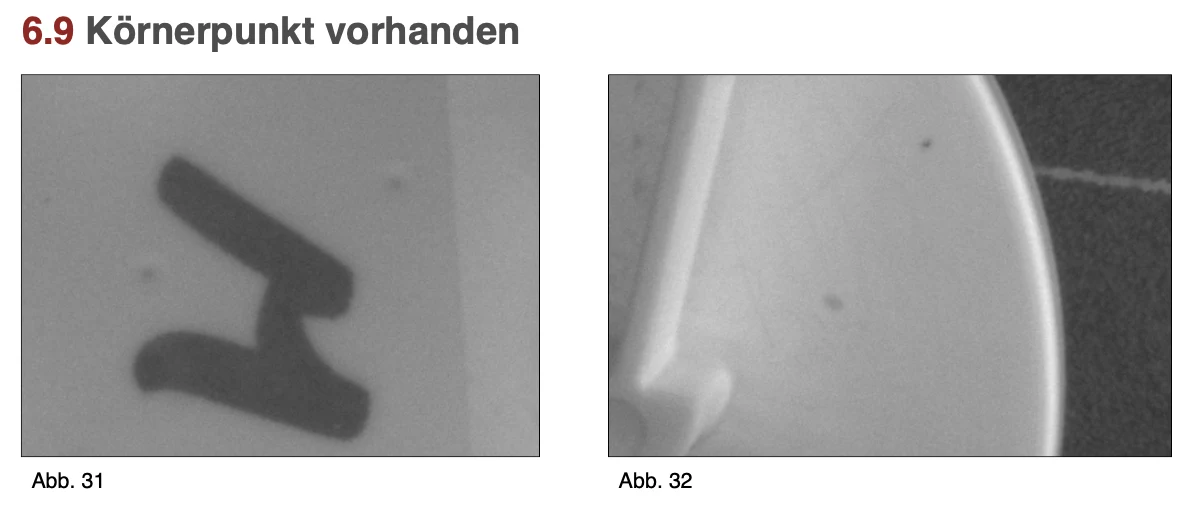 放大图像QQ ↗
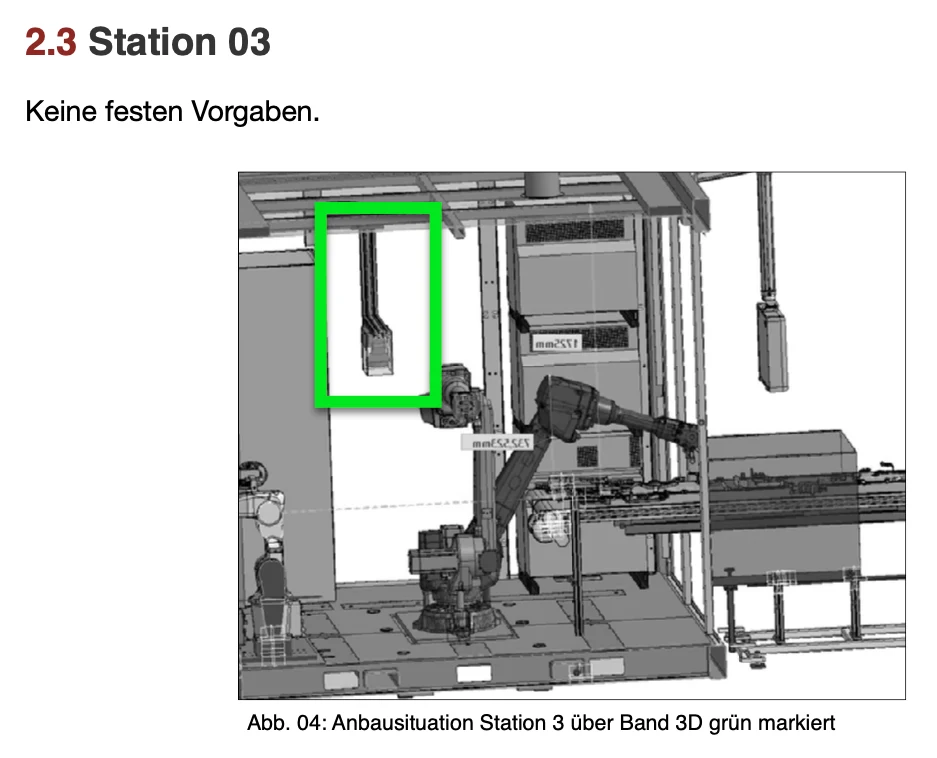 放大图像QQ ↗
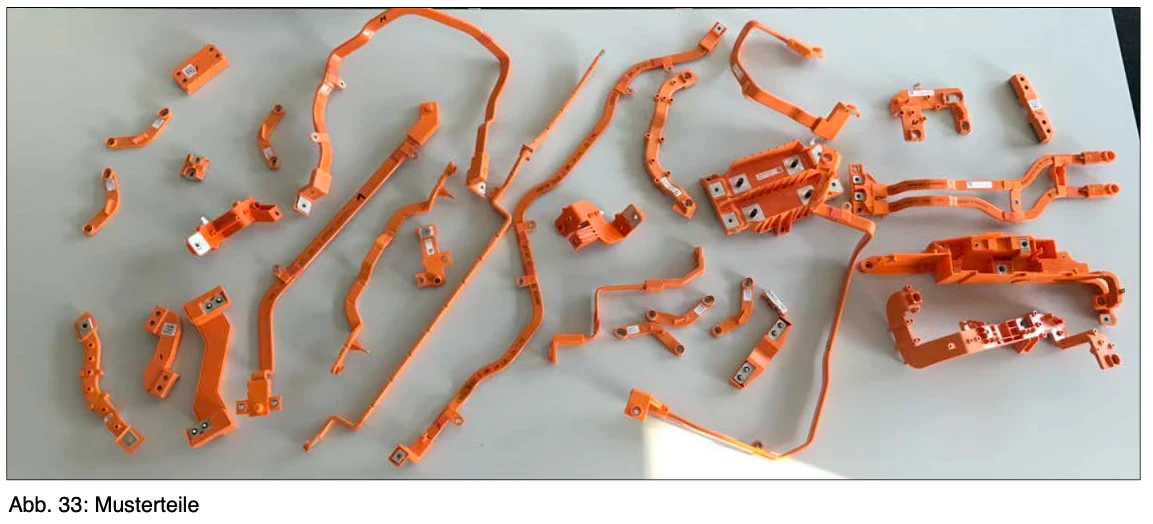 放大图像QQ ↗
电动车汇流排质量检测
项目类型 :
Automotive
日期
2018
1. 要求
客户建立一个系统,对43个部件进行光学、机械和电气条件评价。 光学控制分为4个站点(3个物理不同).
总体结果的形成发生在PLC。 最终客户未指定出错变量(仅测试和检查,不测量).
每种成分都有不同的检测标准.
总计可分为8项基本考试: 在场和职位X,Y(相对在画面中)
• 注射
• 过度接触表面
• 洞穴(略)
• 线索(粗略)
• (粗略)控制拉线杆的滑动
• 输送带控制
• 粮源点
1.1 - 车站01 - 位置探测
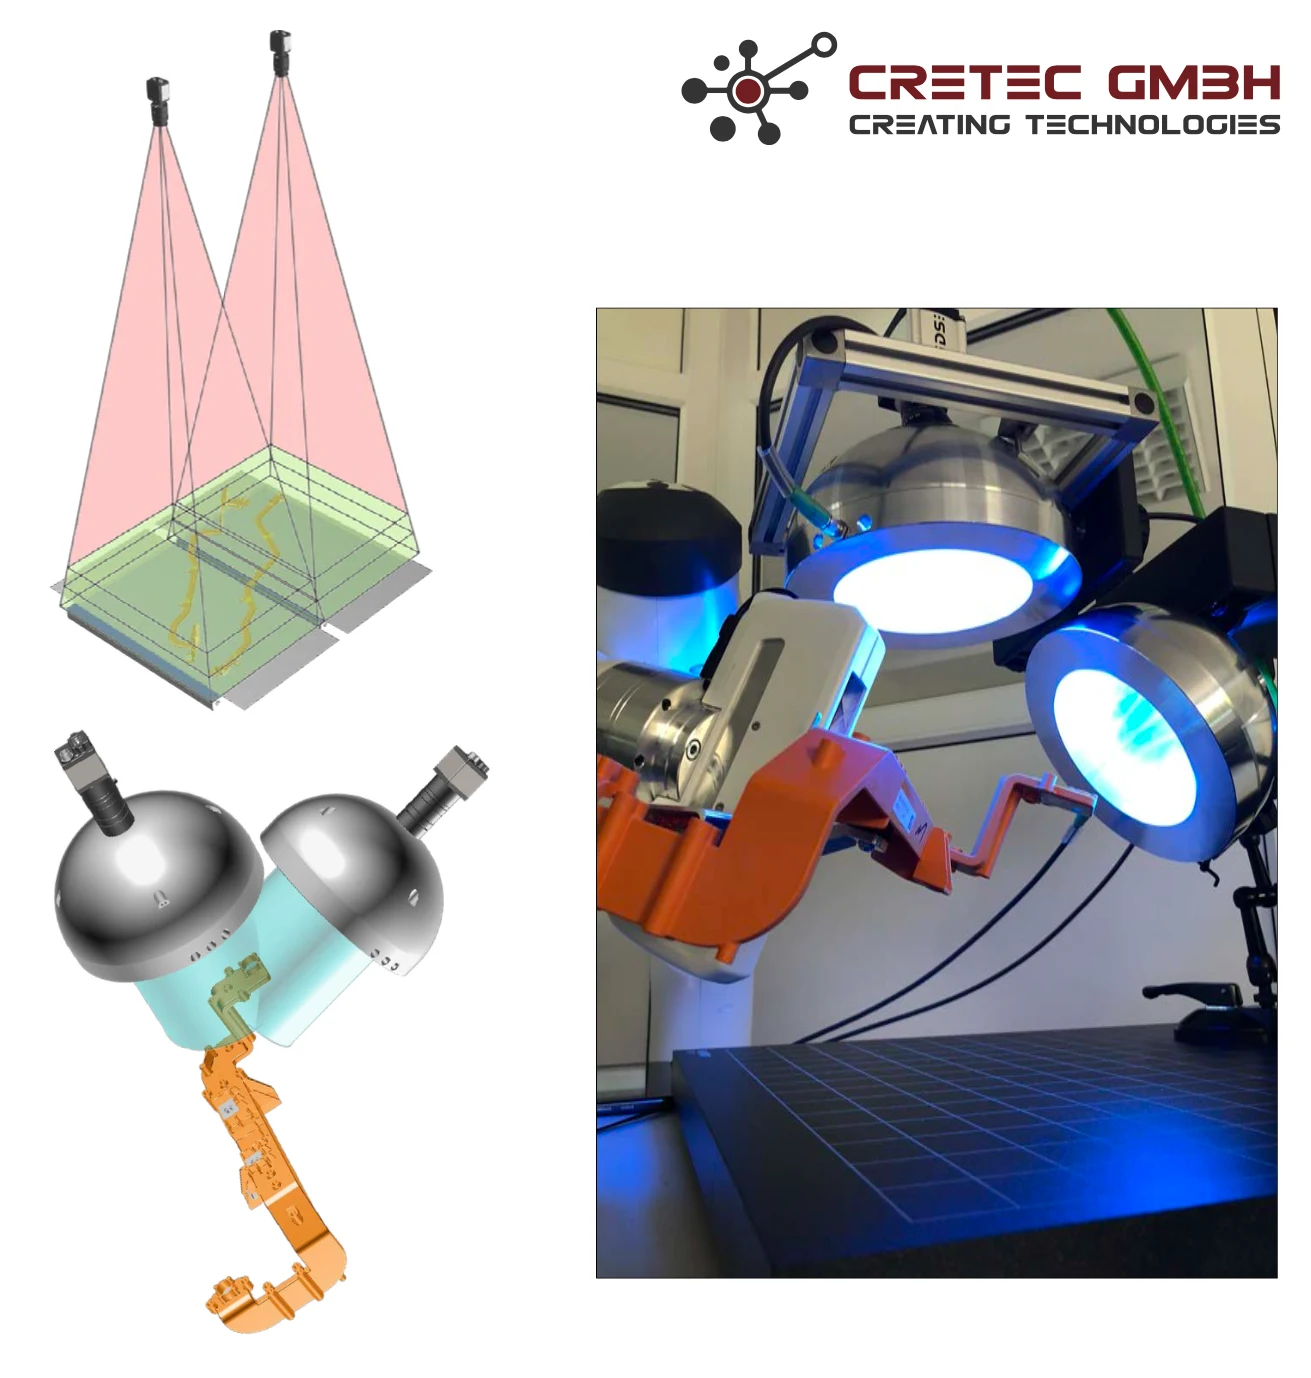
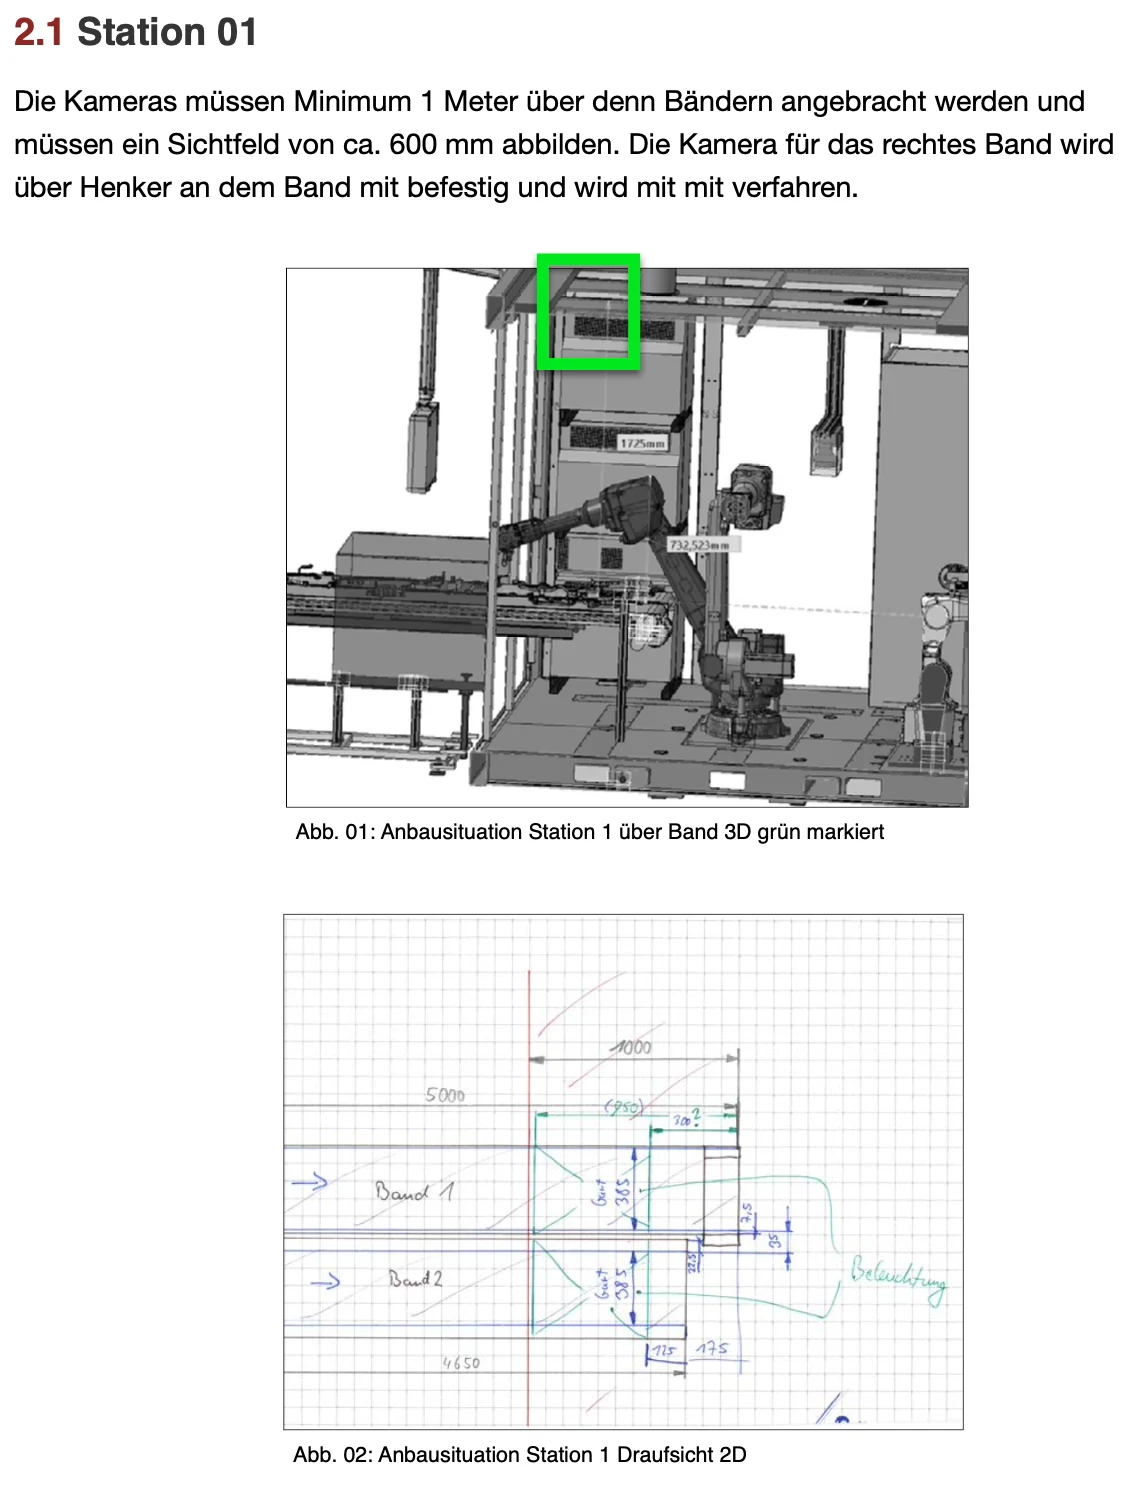
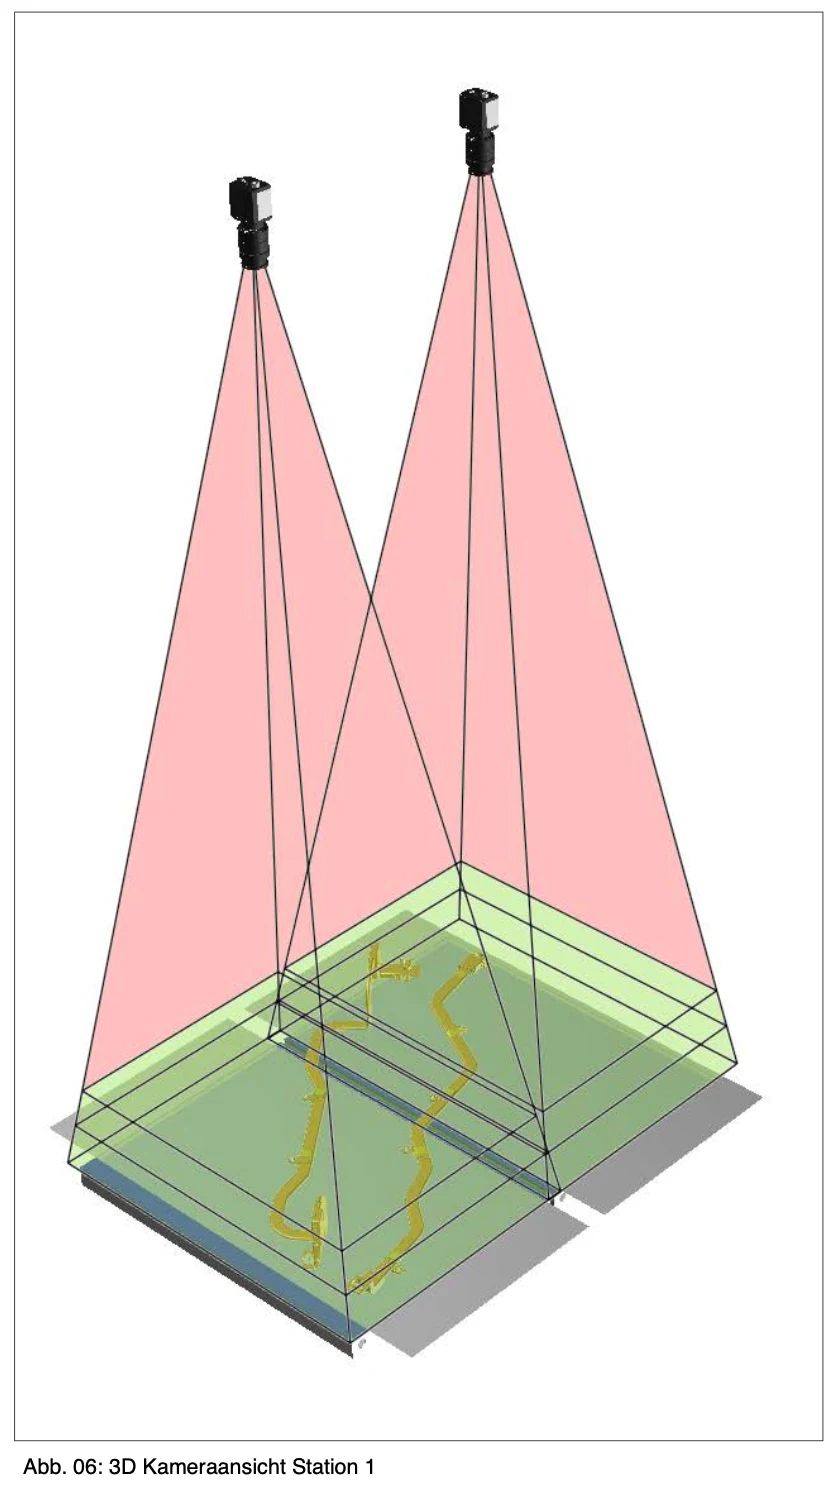
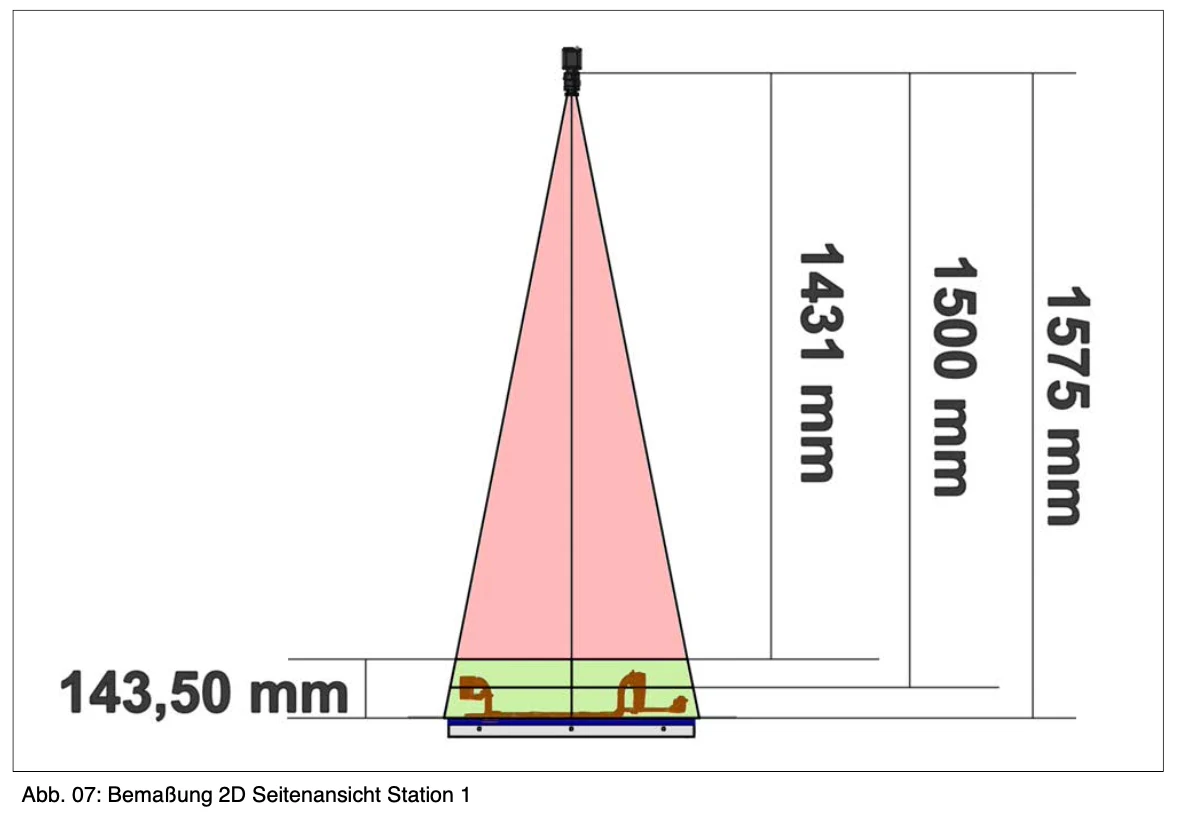
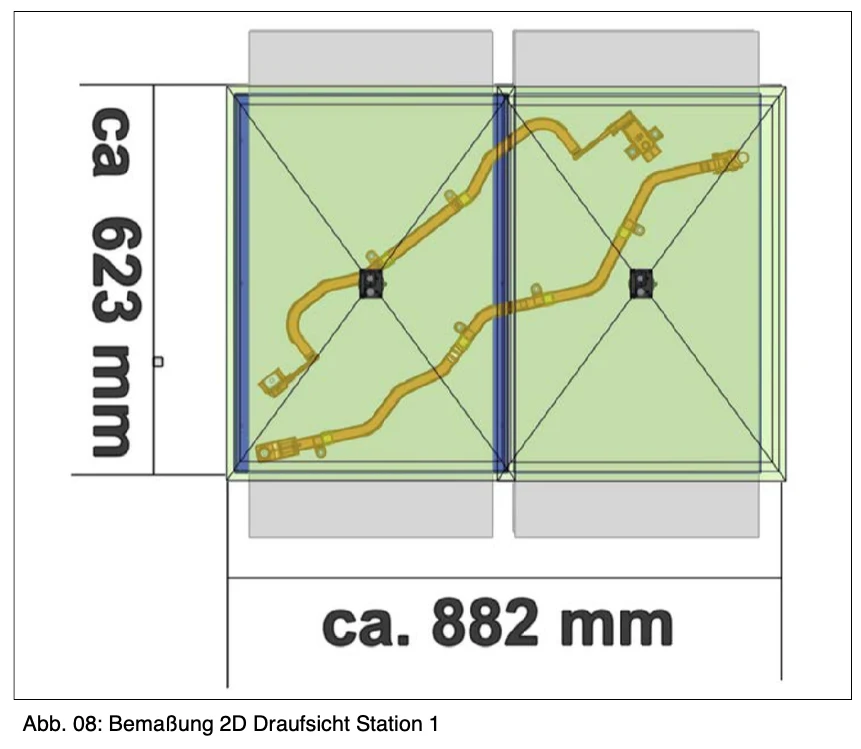
组件位置通过相机系统光学探测. 待检件位于2条带上的1号站.
由于构件形状不同,右(短)条可以向下移动250毫米. 每个带子都使用一台相机. 右(短)带上的摄像头随它一起移动.
两台相机的图像被组合成一个图像,这与机器人坐标系统进行了校正. 确定位置的精确度应为+/−1毫米。
01号站示范试验序列:
1. 光学系统每10厘米就有一个触发器
2. 一旦一个组件或未知质量完全出现在画面中(运行中的边缘将不再存在)
),光学测试系统输出输送带上发现的东西的信息
已经是。
3. 在未知时间 X( 跟着输送带) 之后, 触发器再次被执行
重新验证机器人的位置。
4. 组件按照检测到的位置抓住
这个过程的性质之所以出现,是因为输送带在制动时有一定后续时间,所以一个正常的"开始/停止/触发"行为会花费太多的循环时间.
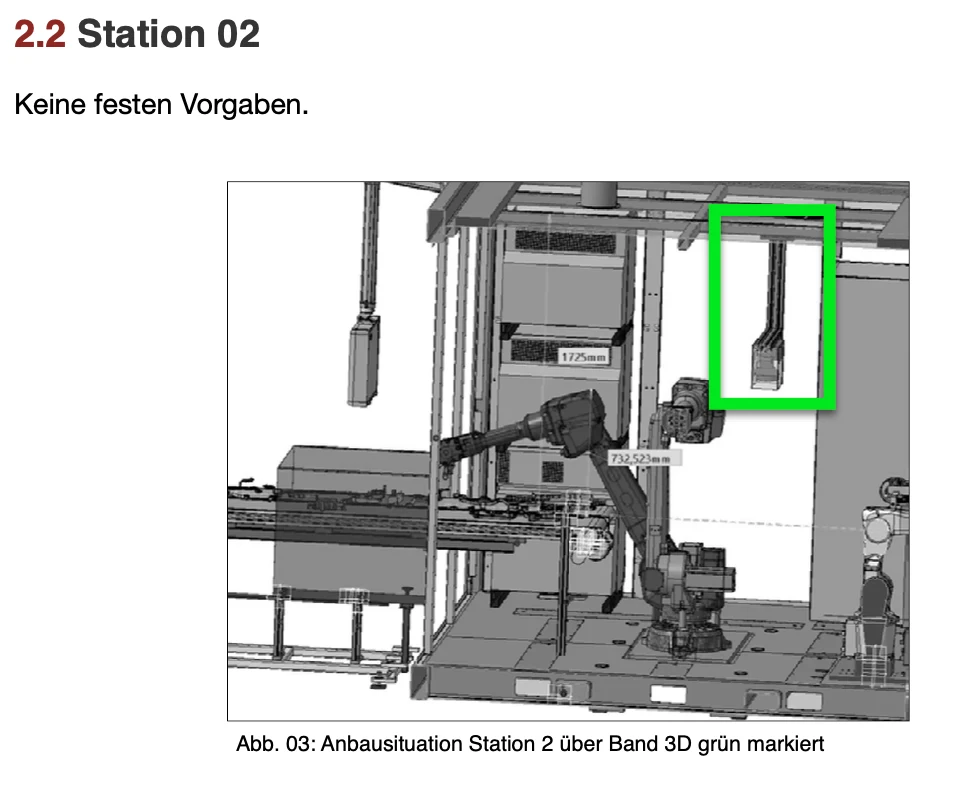
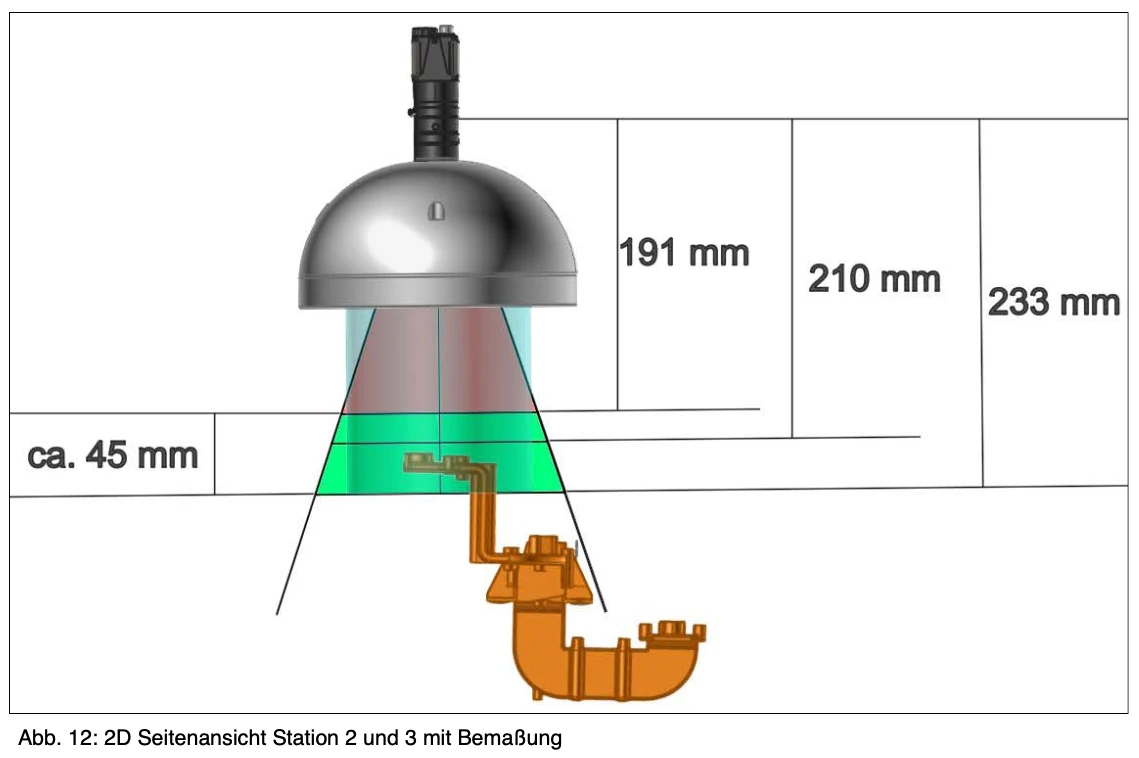
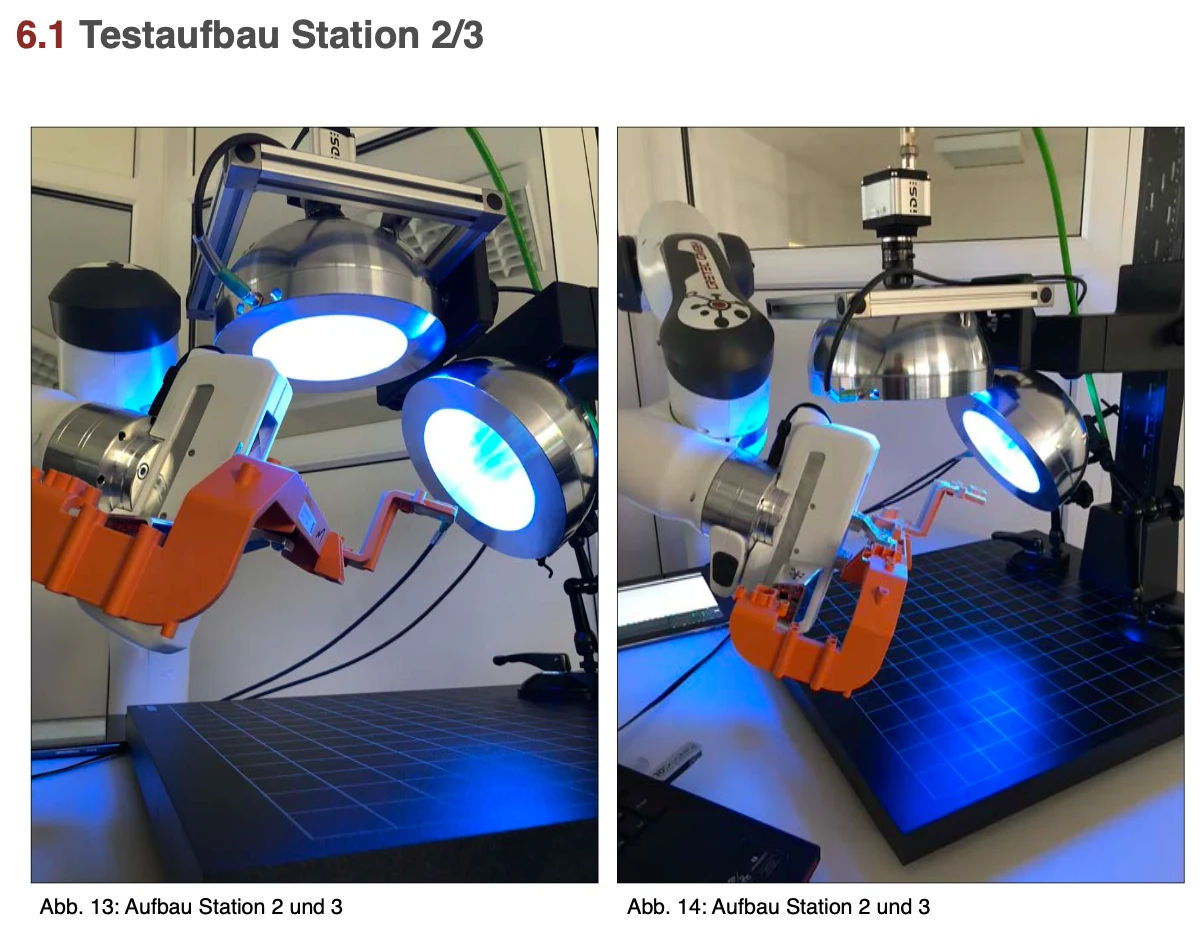
1.2 - 站点02 - 光学组件控制
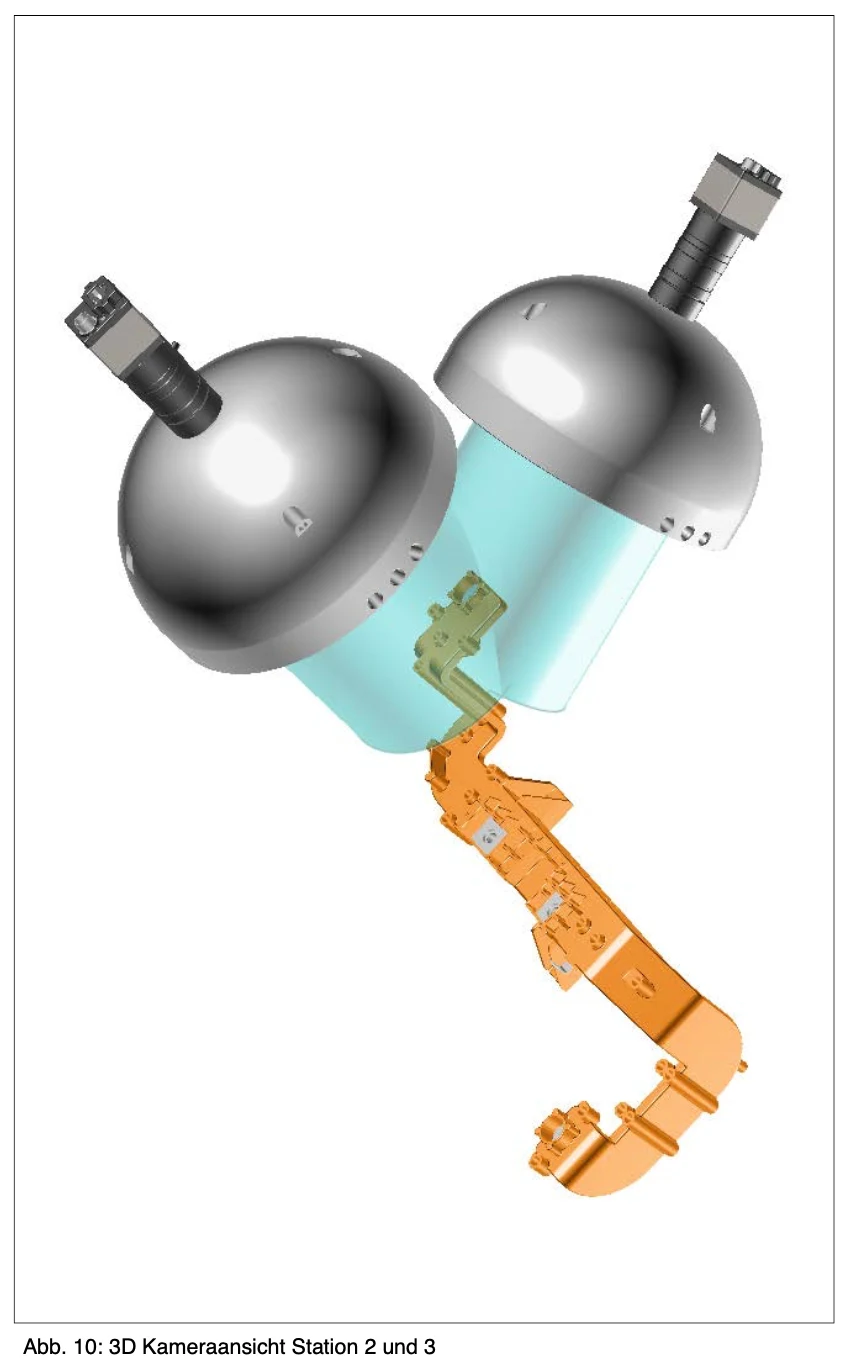
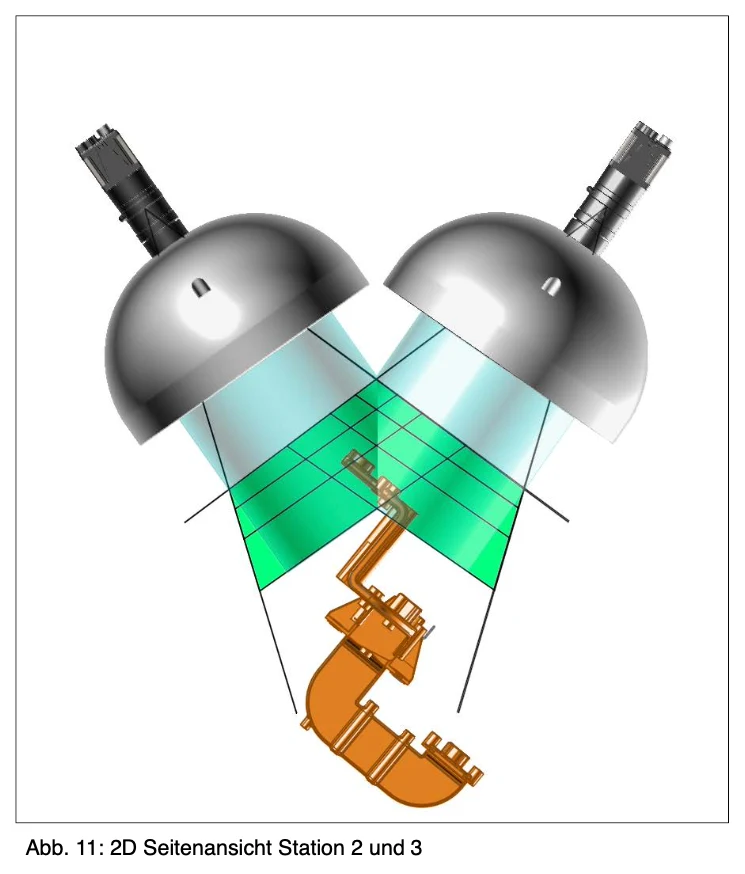
前脸
对部件进行光学检查的情况不一。
某一部件可能在正面进行5次试验或12次试验。 原则上,为每个组件定义一个固定的测试序列.
02站示范试验序列:
1. 机器人移动到组件位置1。
2. 机器人触发器1号和BV系统1号位置
3. 对第1项储存试验的光学控制,例如 " 存在/位置X,Y " 。
4. SPS假设触发1的结果,位置1.
5. 机器人触发器1和位置2 在BV系统。
6. 。 储存试验的光学控制
第2项 例如:`胶带控制 ' 。
7. .....
8. PLC 为组件存储结果.
9. 机器人在机械/电测试中插入组件。
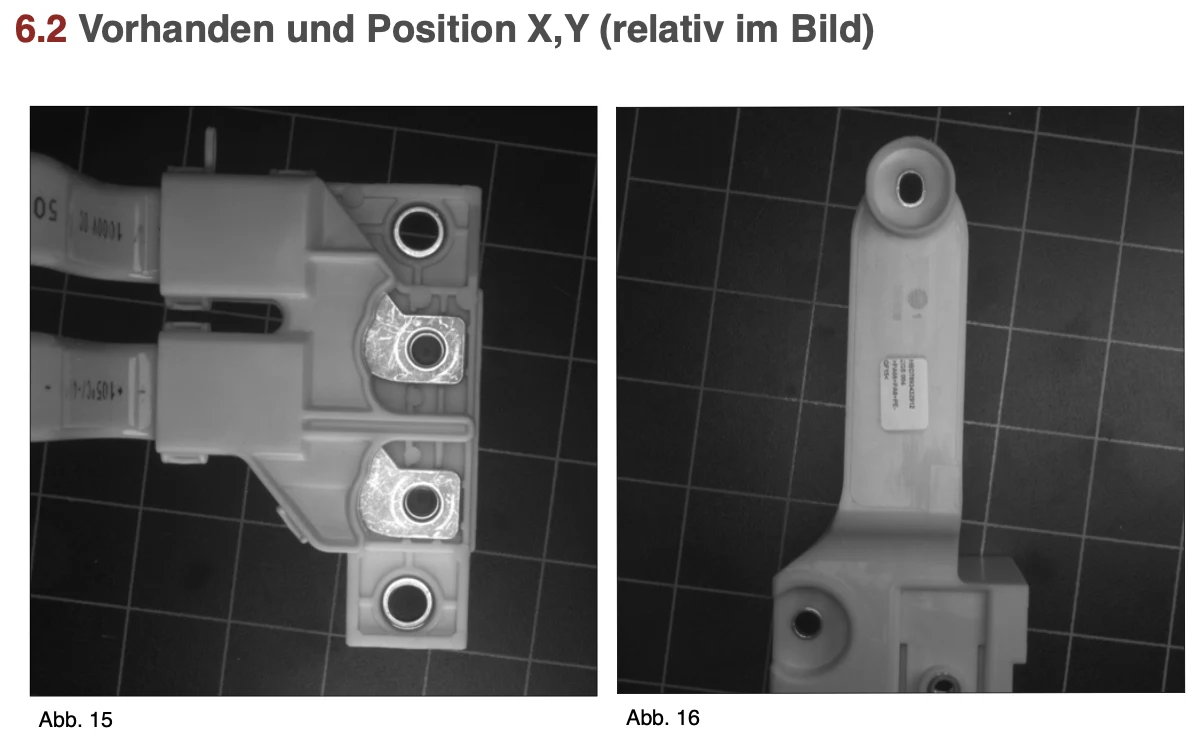
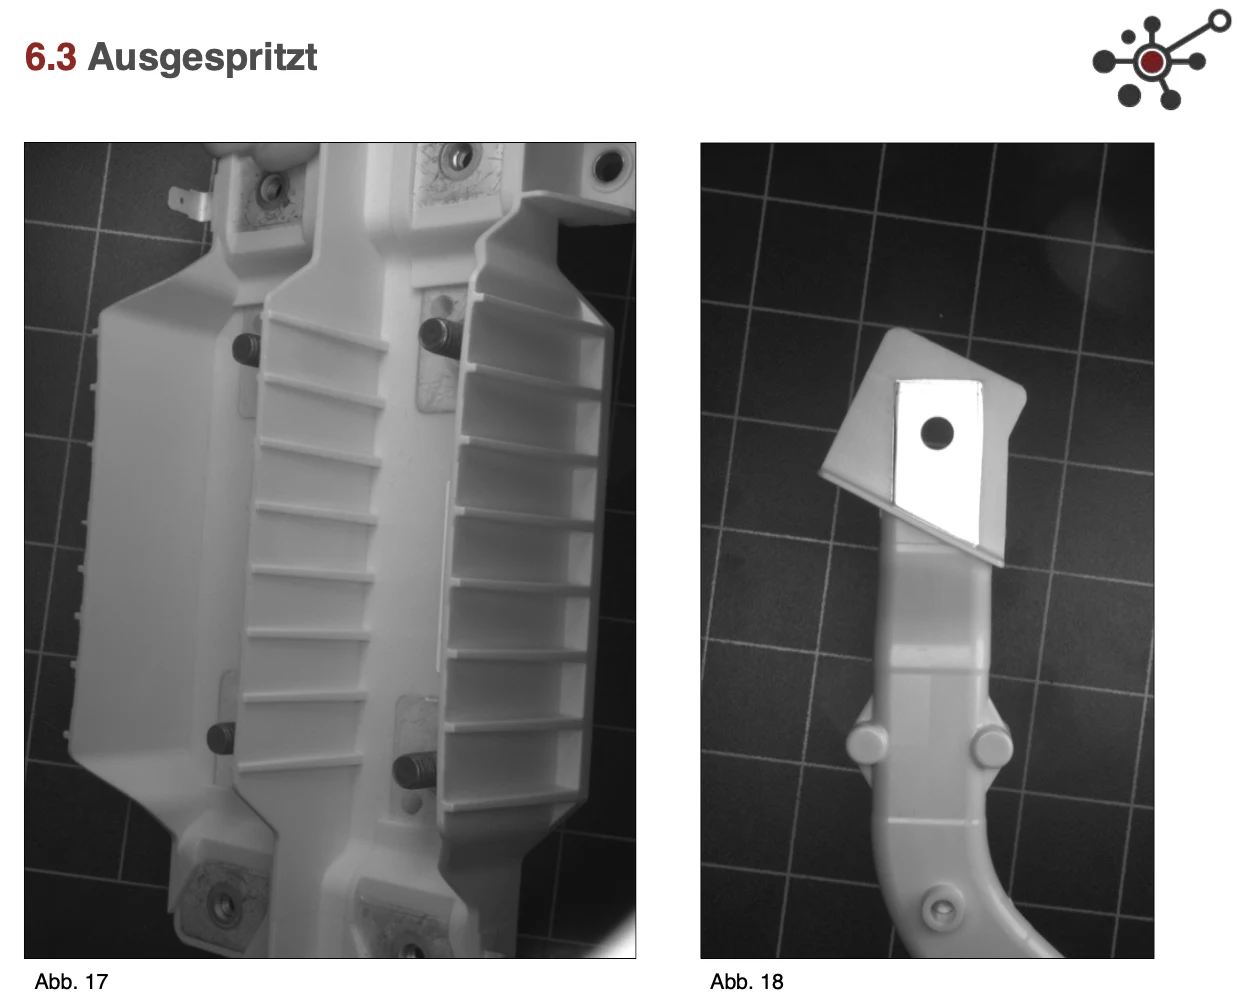
在02号车站进行必要测试:
- 存在和位置X,Y(相对在画面中) - 注射
- 过度接触表面
- 洞穴(粗略)
- 线程显示( 粗略)
- (粗略)控制缝隙的缝隙
- 胶带控制
1.3 - 03号站台 - 光学组件控制后侧
程序在02号车站进行,只为后部.
03号站所需的测试: - 注射
- 过度接触表面
- 洞穴(粗略)
- 线程显示( 粗略)
胶带控制
1.4 - 站点04(03) - 光学组件控制
标记
机器人根据总体结果在组件(IO组件)上制造一个粒点. 这个谷物点在04站检查. 这是在03号车站实际进行的 此外,还用负值检查谷物点。
- 对于NIO组件,在粮场上必须没有粮点。
需在04号站进行测试:
- 食物点在眼前
请求提出本申请 →