出版アーカイブ
電気自動車の品質管理
公開されたアプリケーションまたはCRETECアーカイブからの講義の概要。
アーカイブ内容:情報は、最初の投稿状態を参照します。 現在の実施、サービスの範囲および利用可能性については、CRETECで投票してください。
電気自動車の品質管理
プロジェクト:
自動車
日付
2018
1 - 要求
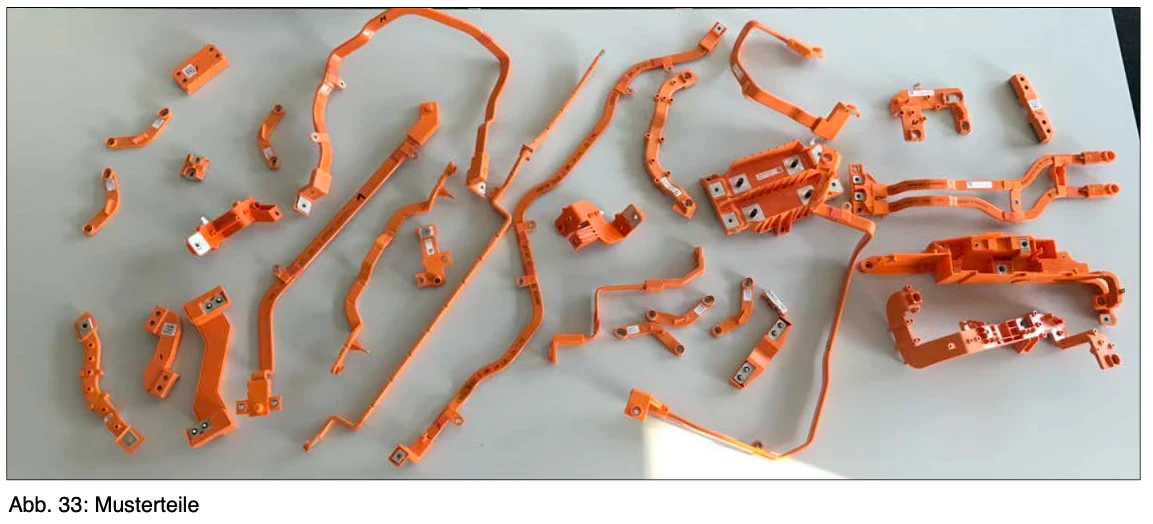
クライアントは、光学、機械、電気の状態で43部品を評価する工場を建設します。
オプティックコントロールは4駅(3物理的に異なる)に分けられています。
総合成績の作成はSPSで行われます。
エラーサイズは最終顧客によって指定されていません(チェックとチェックのみ、測定はありません)。
各部品には異なる検査基準があります。
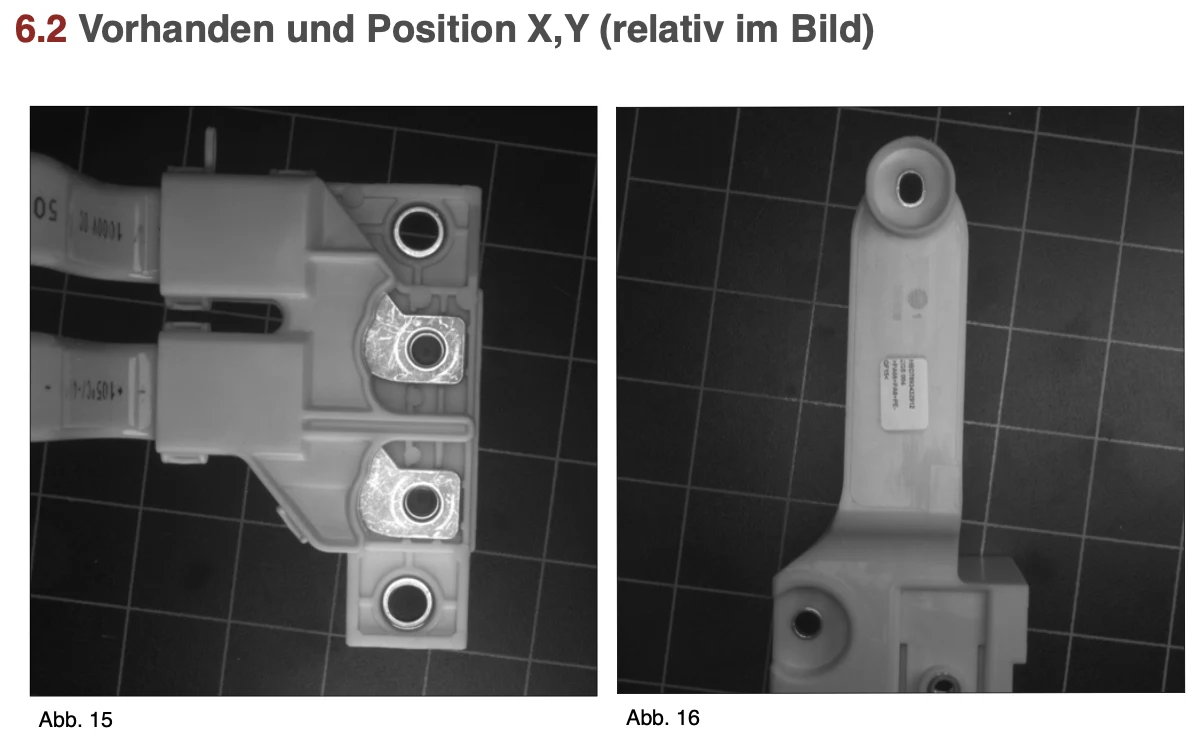
合計で、これらは8の基本試験に分けられます: • 存在と位置 X、Y (画像の相対性)
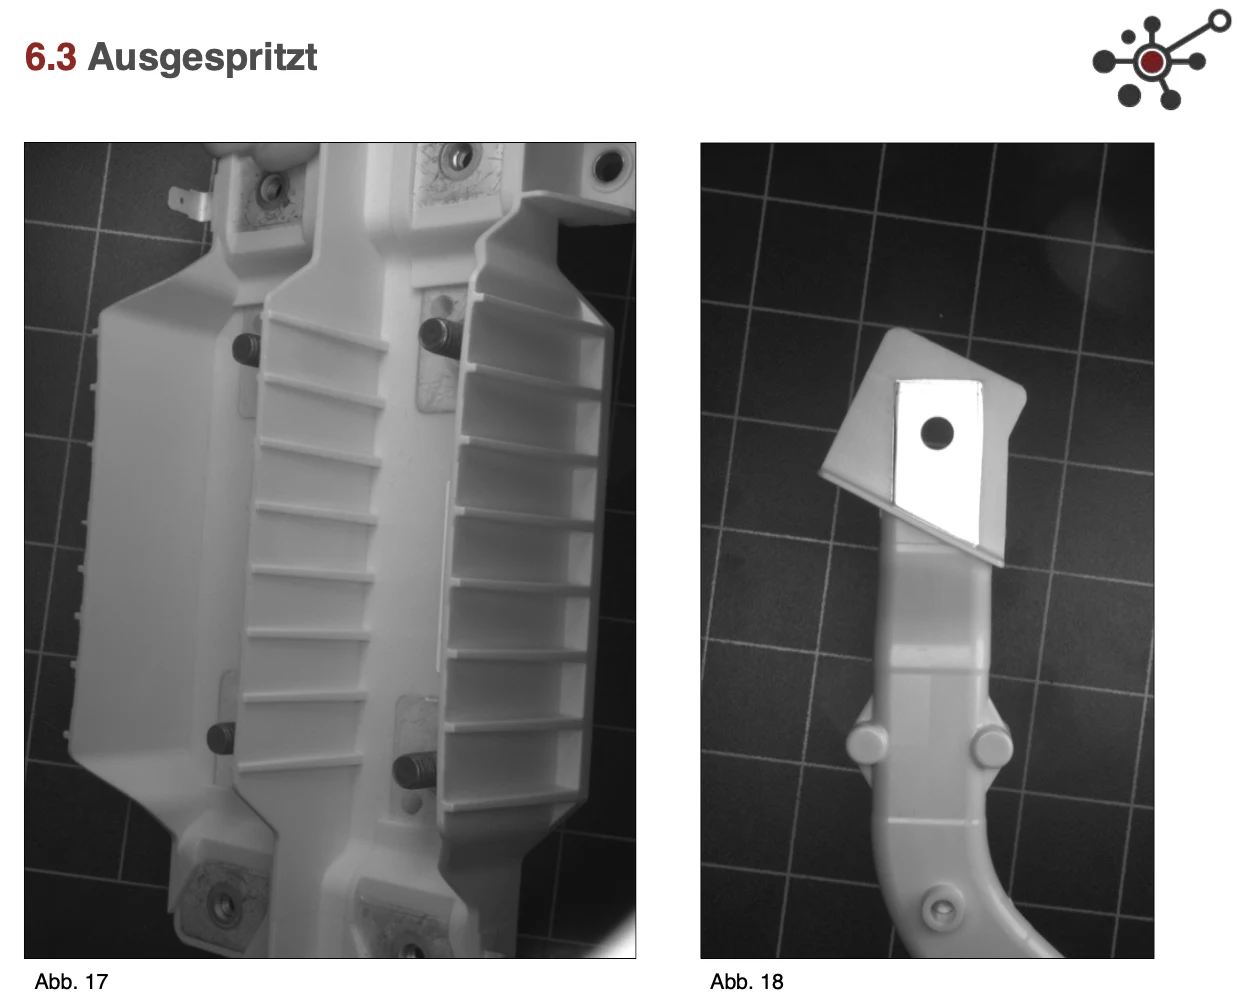
• 排出
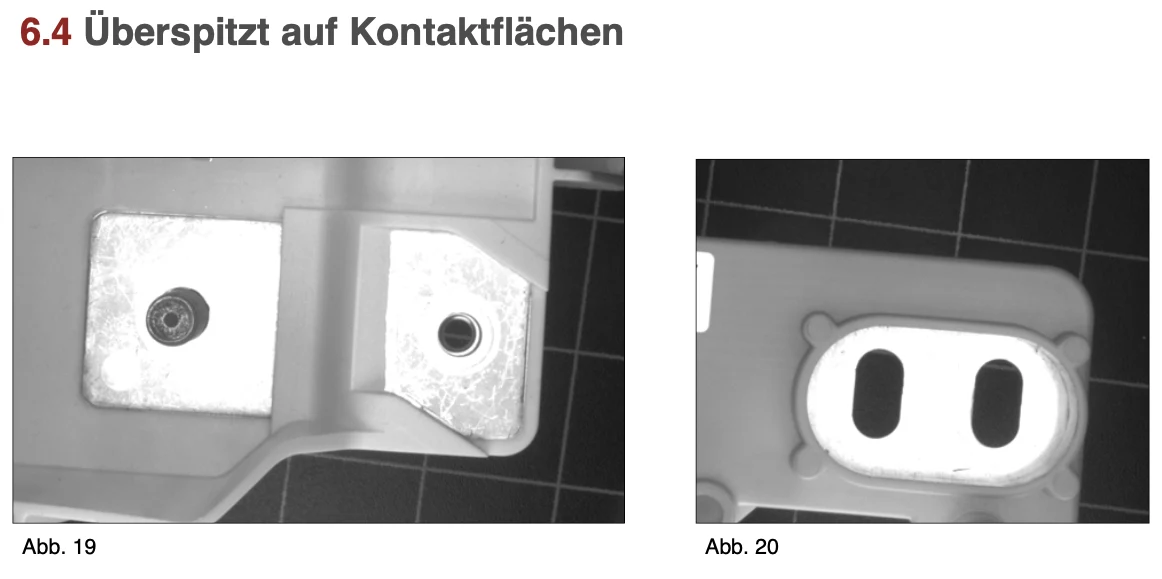
● コンタクト面積に接続
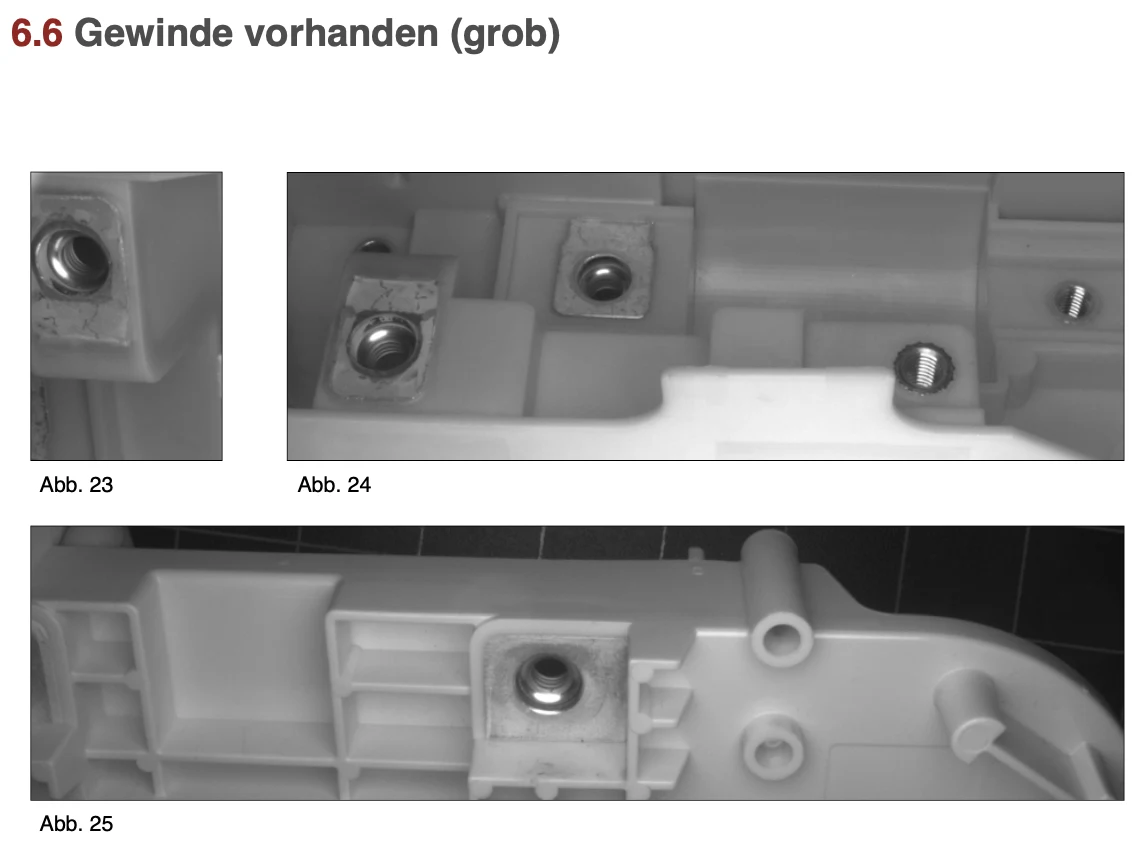
・洞窟(墓地)
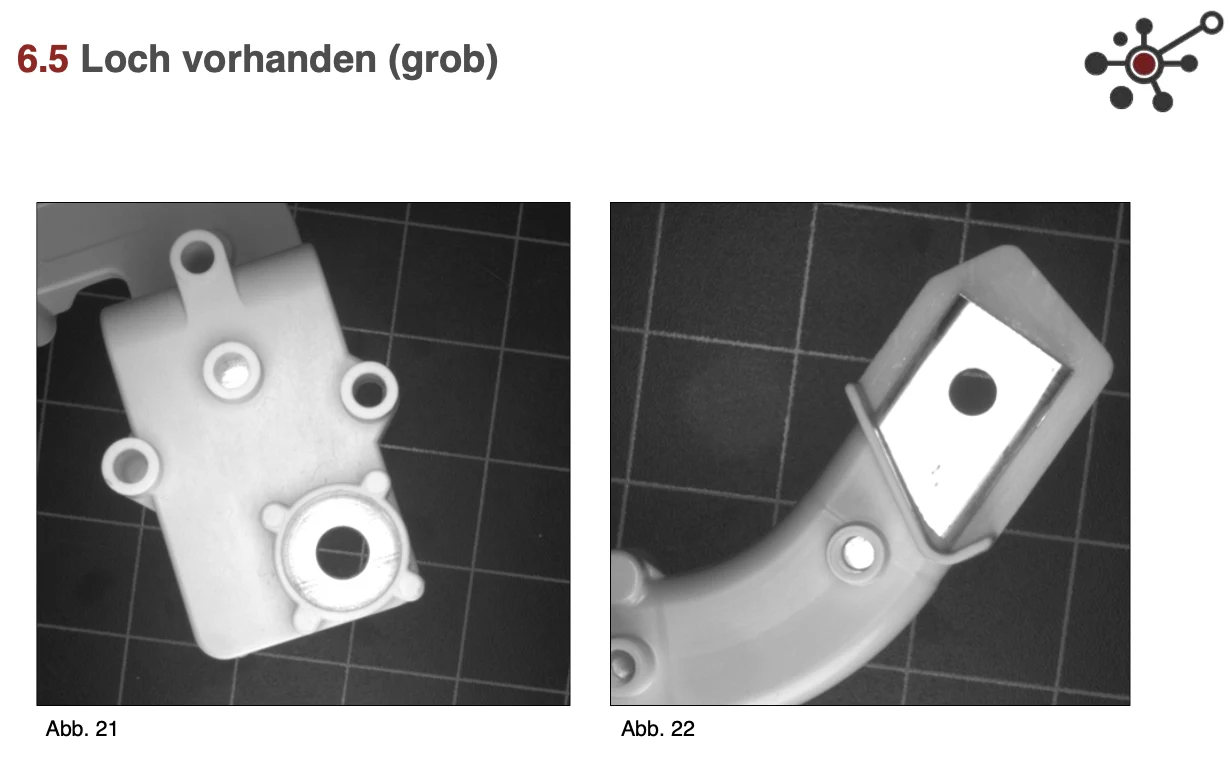
・受賞者(グロブ)
● グロブ(グロブ)のコントロール
● コントロールコントロール
●本質点
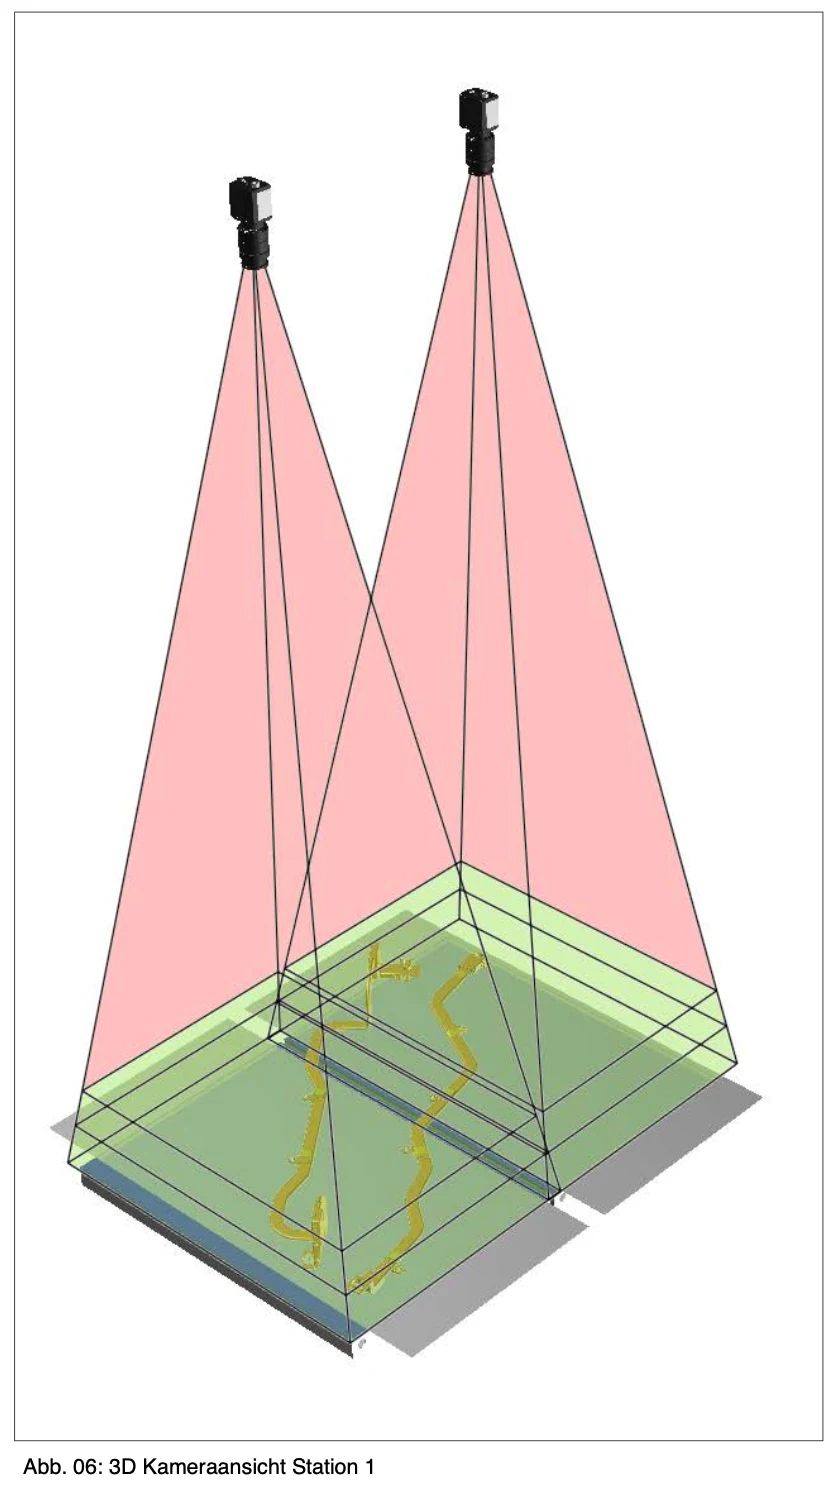
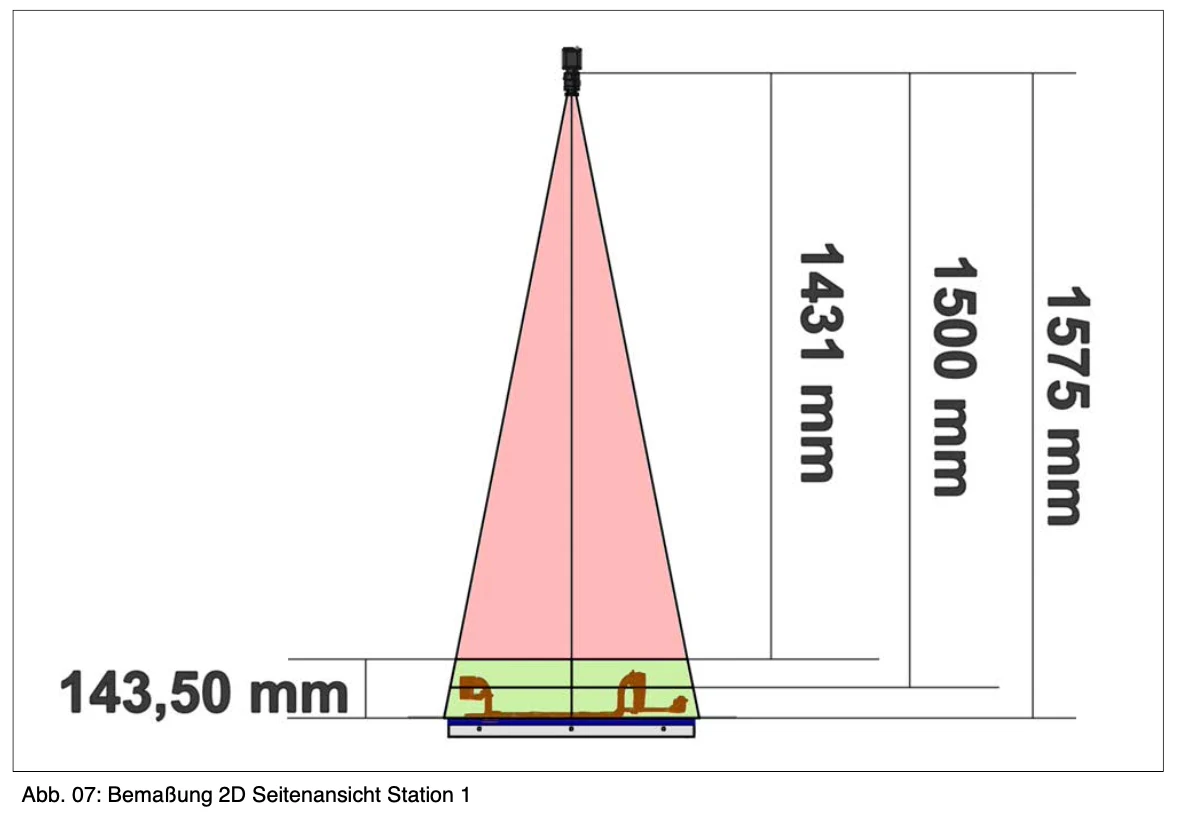
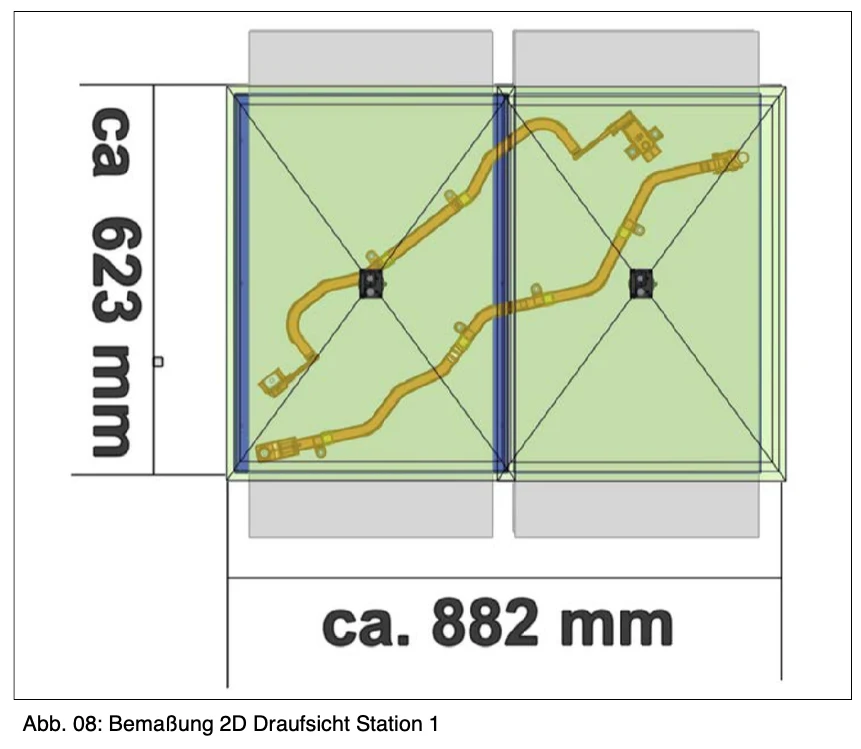
1.1 - 駅 01 - 位置記録
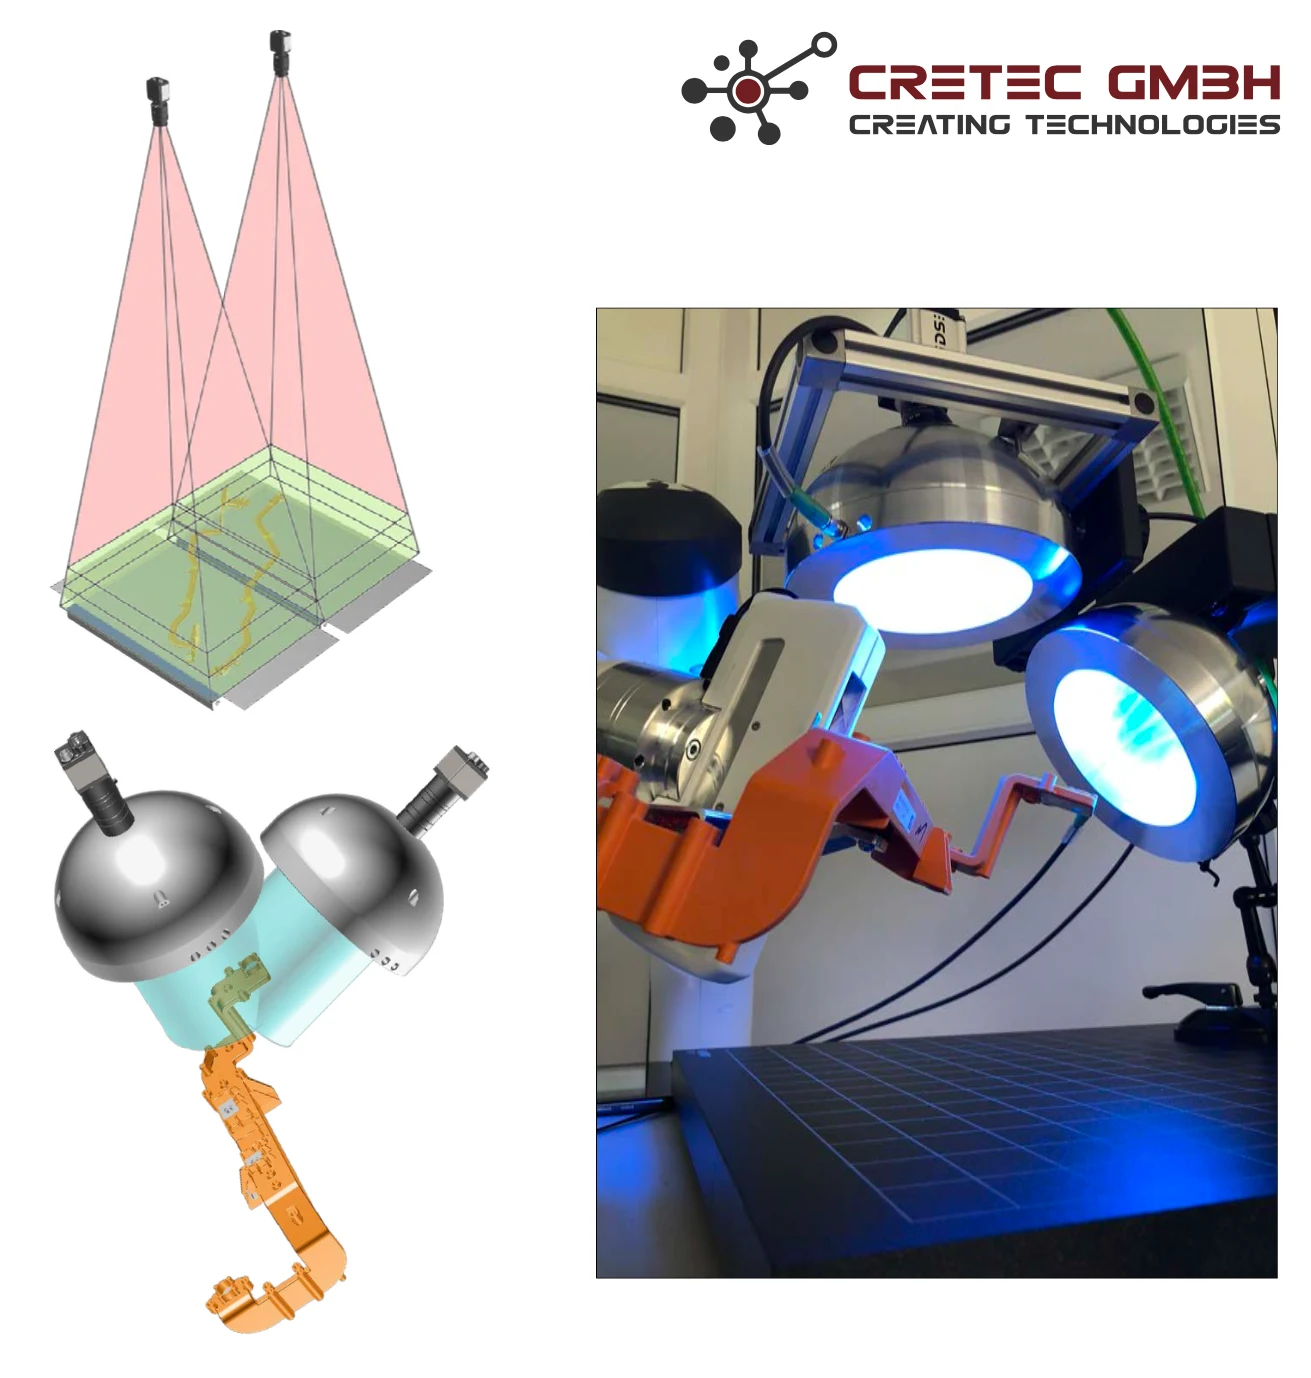
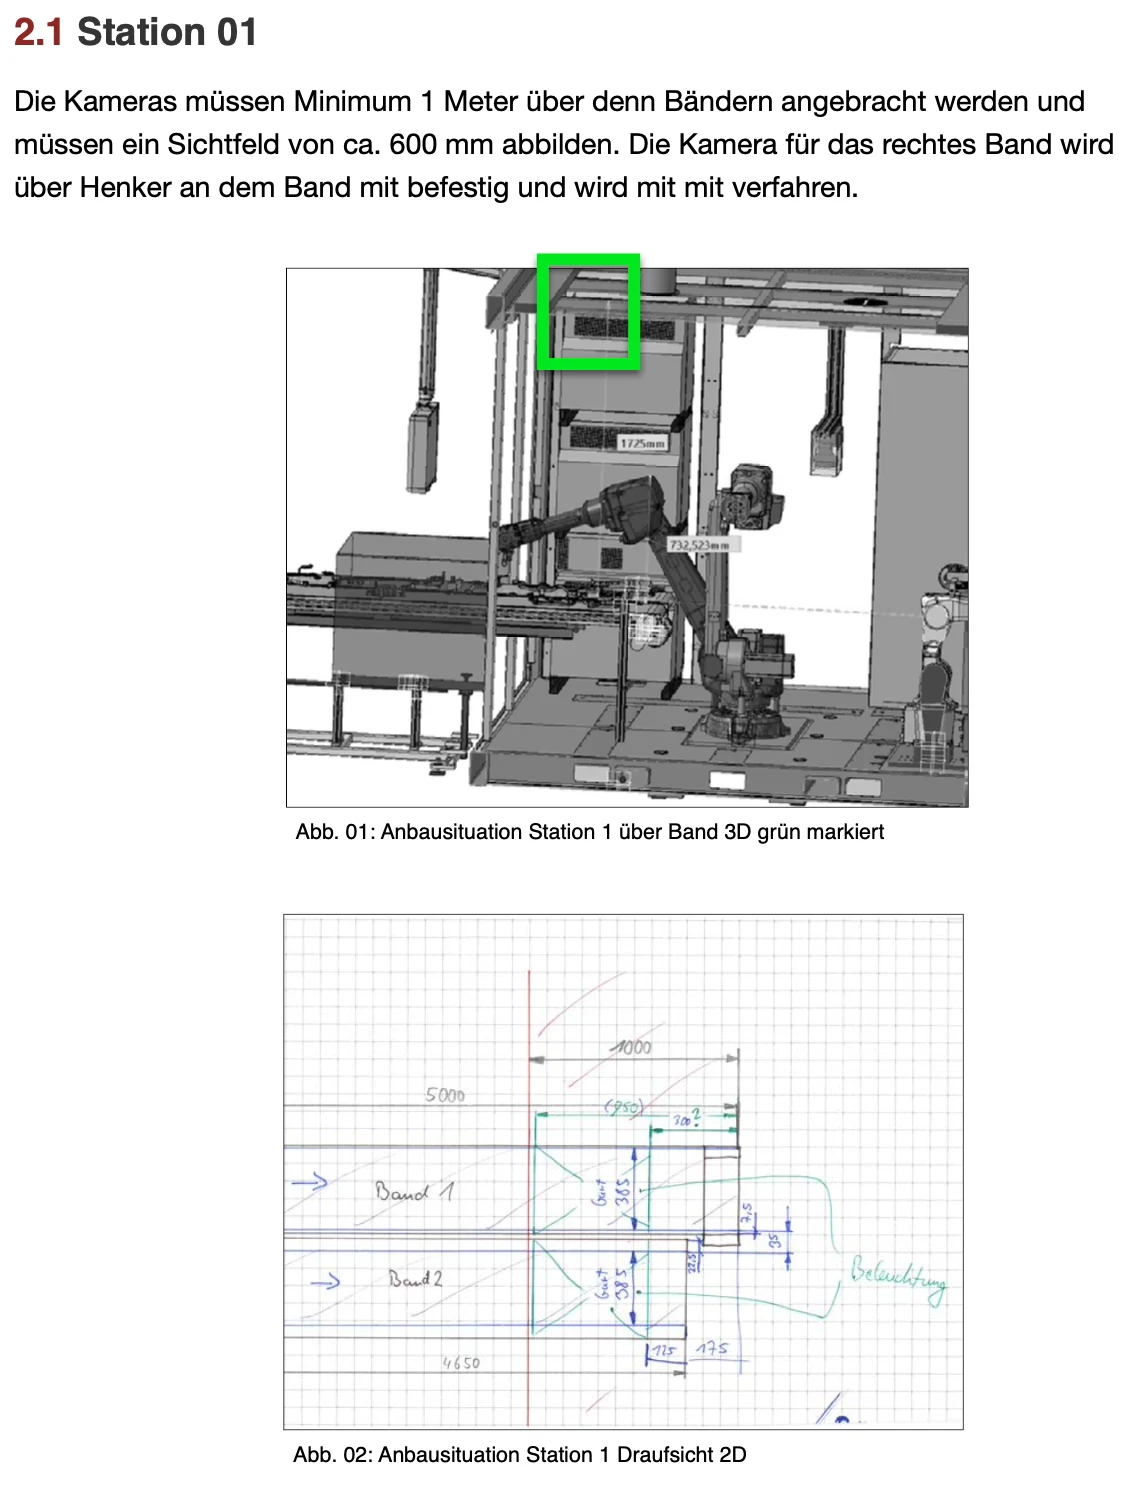
コンポーネントの位置は、カメラシステムを通じて視覚的に記録されます。
試験は1駅で2バンドで行われます。
部品の形状により、右(短)バンドは250mmを下に処理することができます。
バンドでカメラが使われます。
右(短)帯のカメラは、プロセスで行います。
2つのカメラの画像は一つの画像に統合され、この画像はロボットの座標システムでカリブレートされます。
位置発見の正確さは +/- 1 mm でなければなりません。
ステーション 01 での検査の例:
1.
オプティックシステムは、すべての10cmにトリガーを取得します。
2.
未知の部品または未知の質量が完全に画像に表示されるとき(単一の板はなくなります。
視覚検査システムは、バンドに何かが認識されているというメッセージを発行します。
ありました。
3.
未知の時間X(バンドの継続)の後、トリガーは再び実行されます。
ロボットの位置を再確認するために
4.
定められた位置に基づいて割り当てられる。
この流れの種類は、バンドがブレーキの後退時間があるため、通常の「スタート/ストップ/トリガー」行動は、あまりにも多くのタクト時間を費やします。
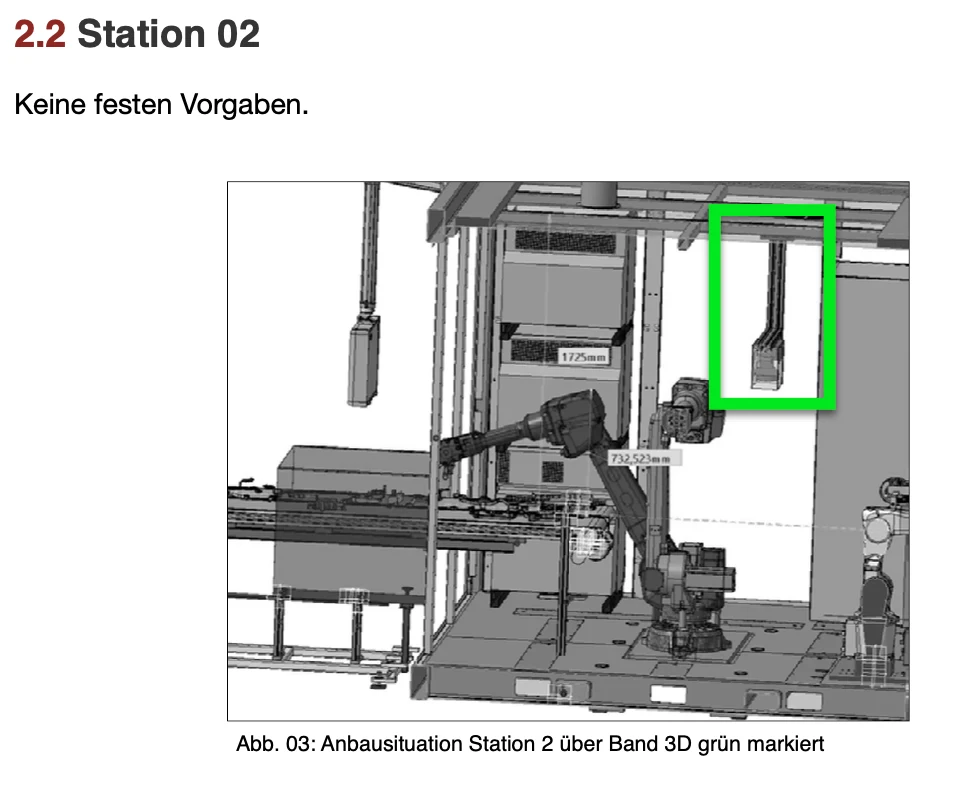
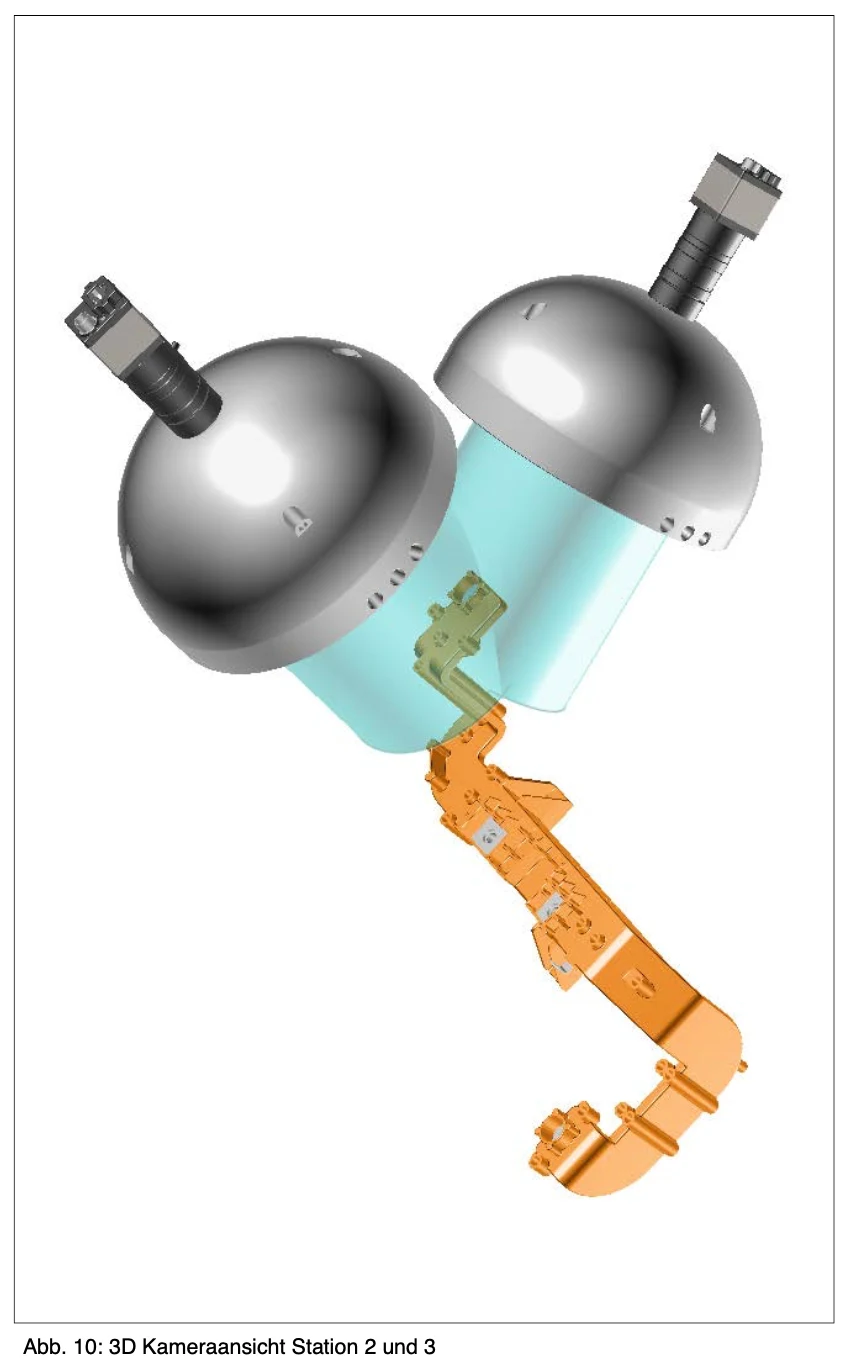
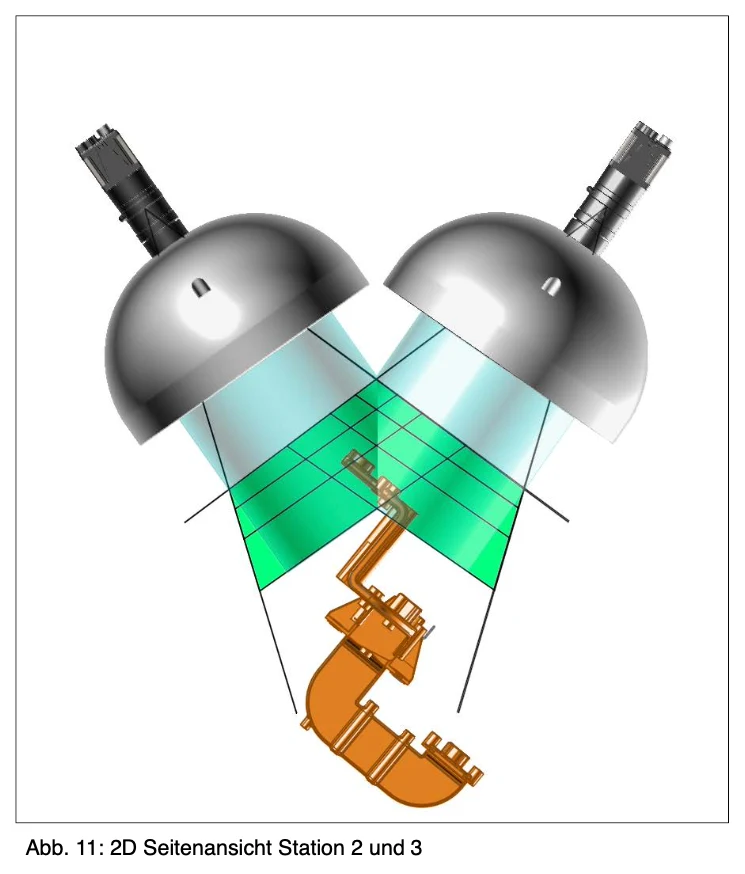
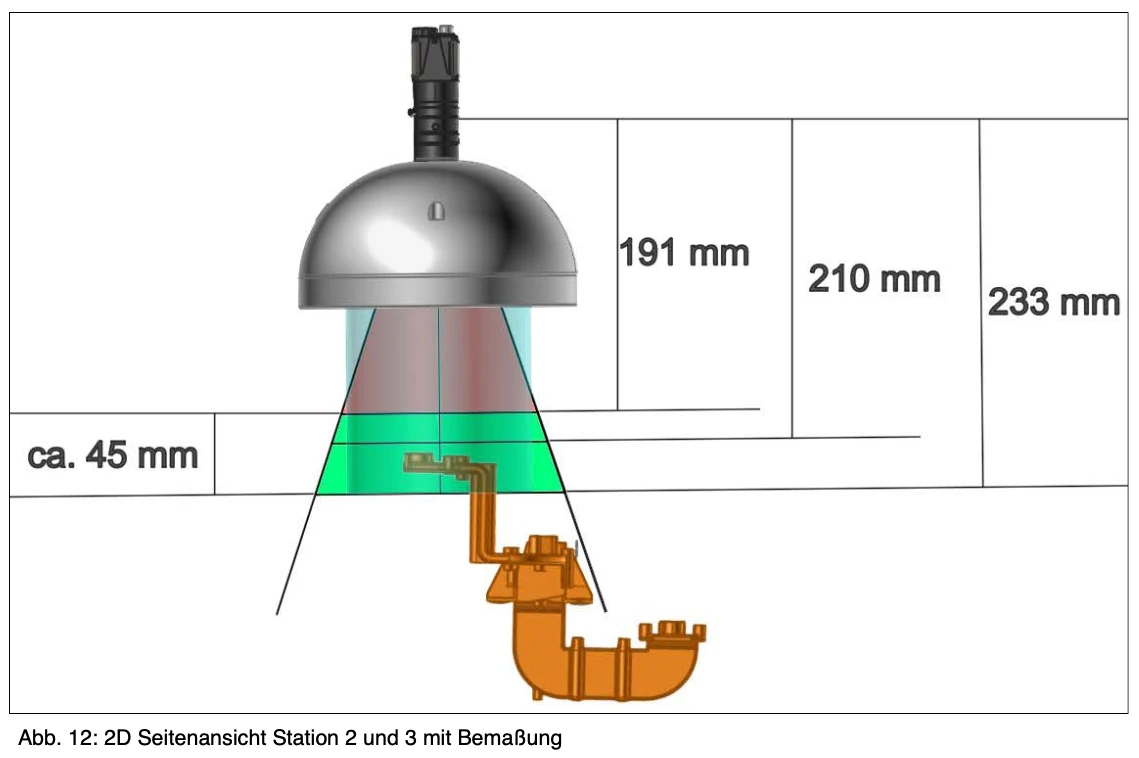
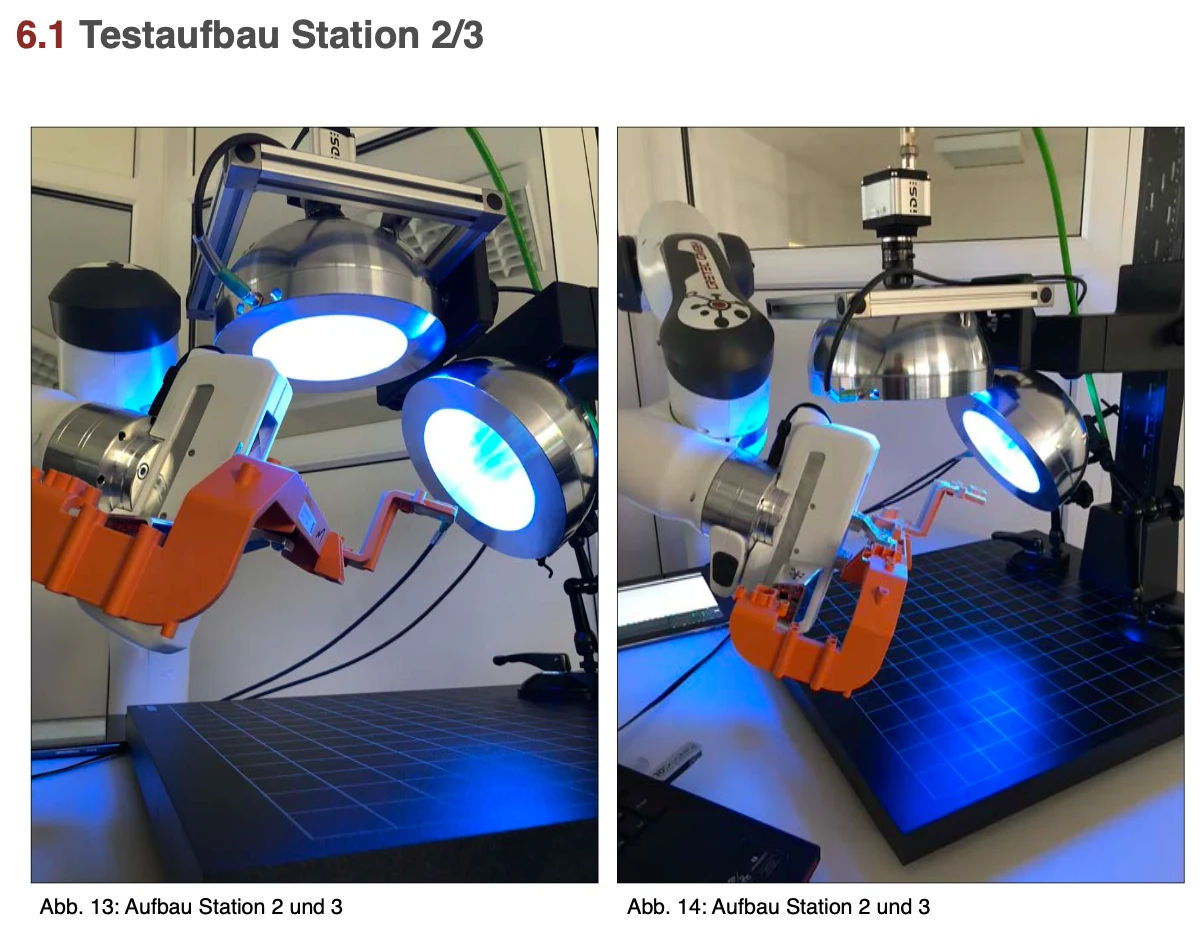
1.2 - 駅 02 - 光学部品制御
前面
コンポーネントのオプティックコントロールは変動的に行われます。
一部は、前面に5試験、または12試験を持つことができます。
原則として、各部品に固定検査が定義されます。
ステーション 02 での検査の例:
1.
ロボットはポジション1に移動します。
2.
ロボット トリガー 1 とポジション 1 BV システム。
3.
ポジション 1 サンプル「前面/ポジション X、Y」の検査の光学検査。
4.
SPSはトリガー1、ポジション1の結果を占めています。
5.
ロボット トリガー 1 とポジション 2 BV システム。
6.
検査対象の検査の視覚的監視
ポジション 2 例「粘膜コントロール」
7. .....
8.
SPSはその部分の結果を保存します。
9.
ロボットは機械/電気検査に部品を置く。
02駅での検査が必要です。
- 存在と位置 X、Y (画像の相対性) - 注射
・コンタクトフィールドに圧縮
穴(墓)
受賞者(グロブ)
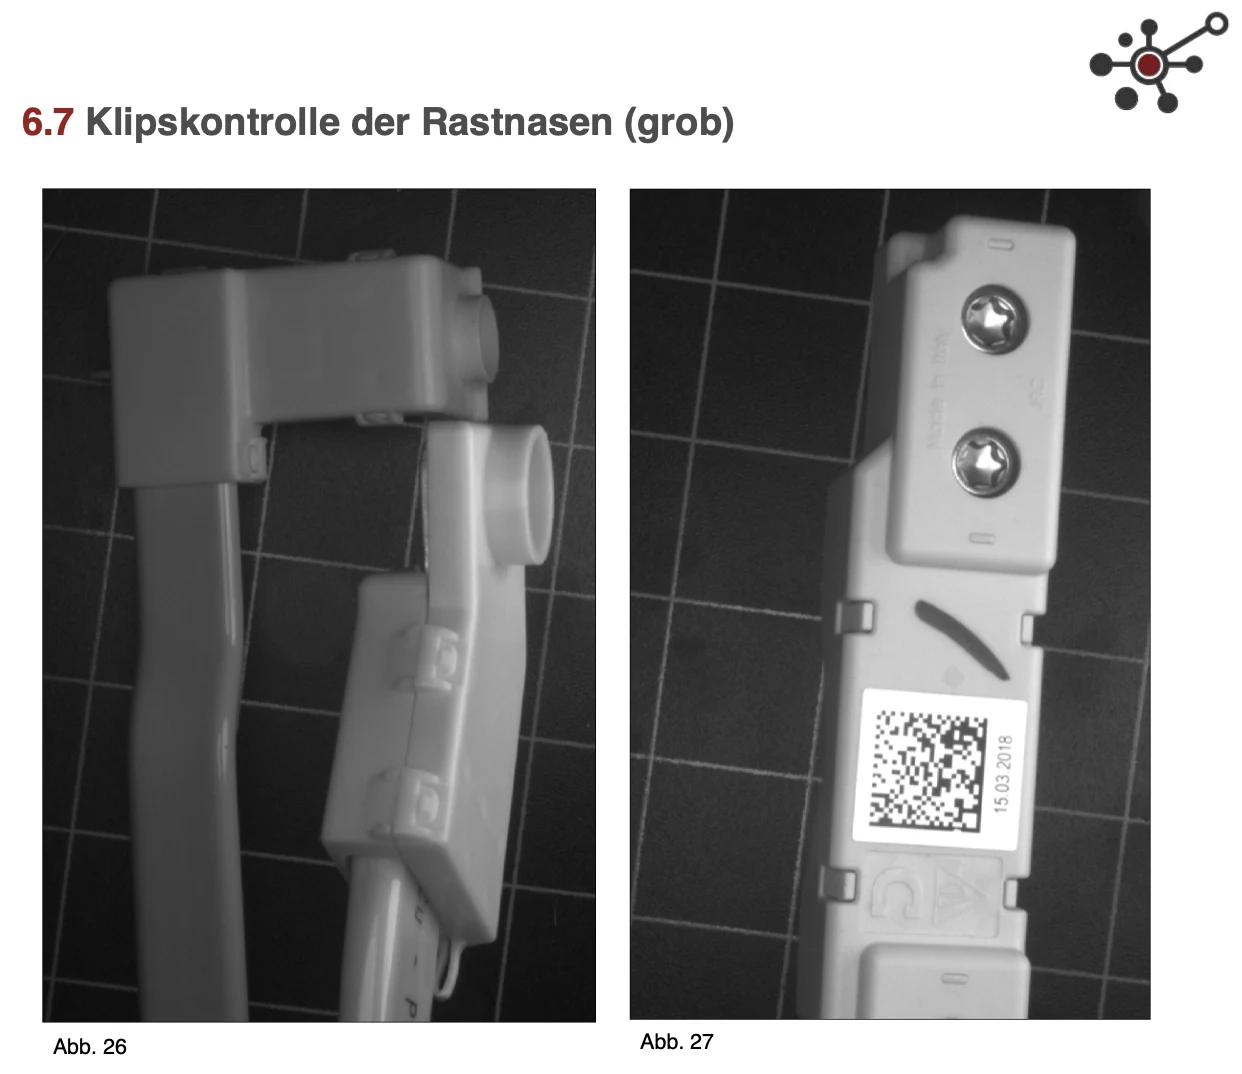
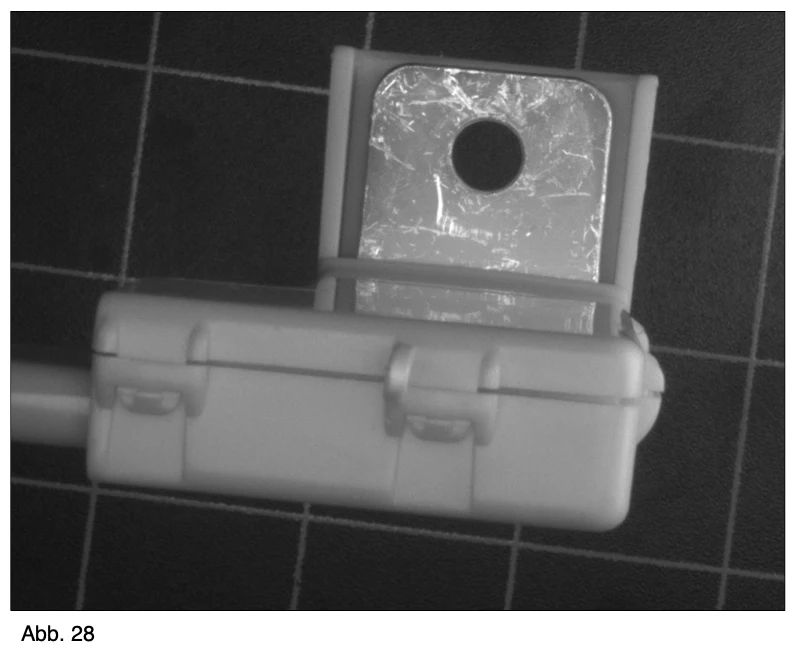
ラストナスのクリップコントロール(グロブ)
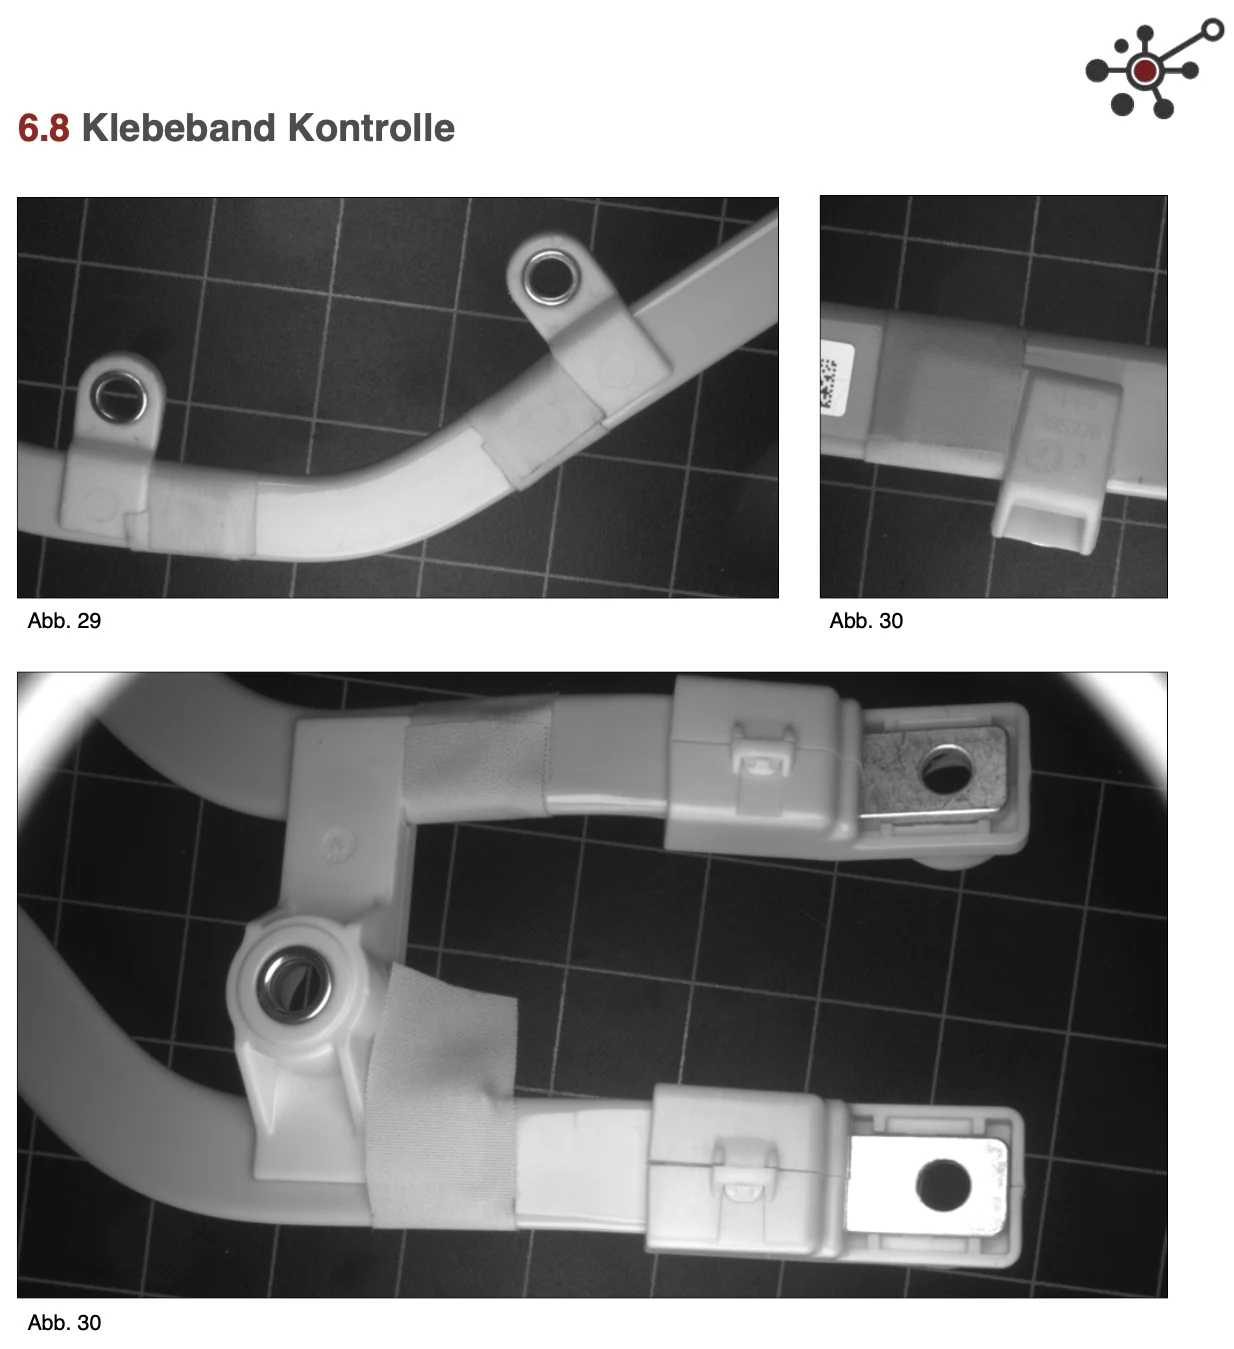
粘着コントロール
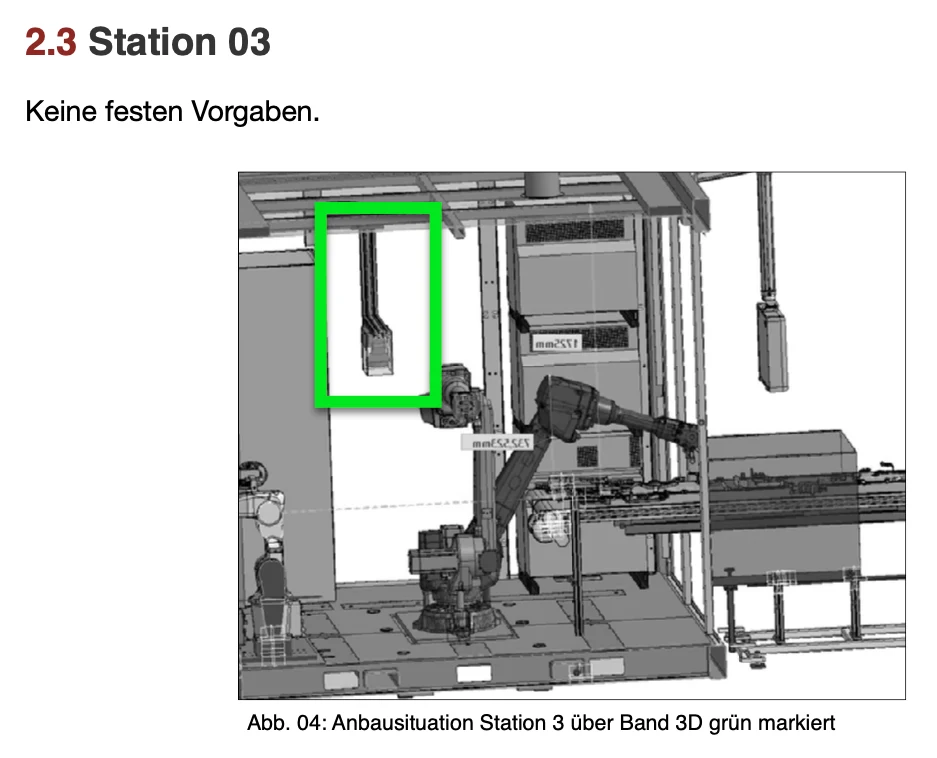
1.3 - 駅 03 - オプティック部品コントロール 裏側
02駅の後ろ側にしか行かない。
ステーション 03 での検査が必要: - 注射
・コンタクトフィールドに圧縮
穴(墓)
受賞者(グロブ)
グロブ(グロブ)のコントロール(コントロール) グロブ(コントロール)
1.4 - ステーション 04 (03) - 光学部品コントロール
マーク
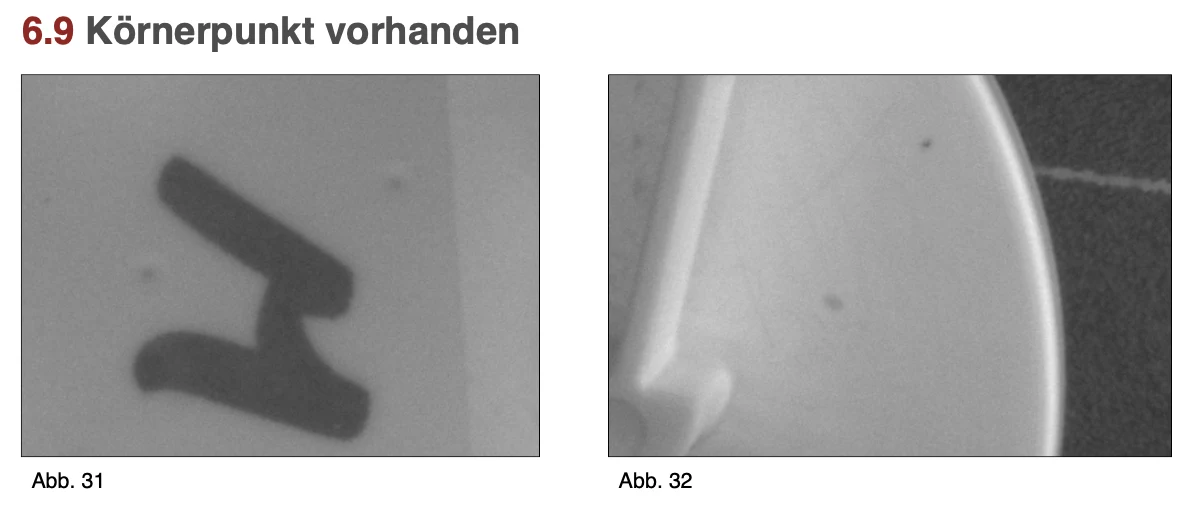
ロボットは、全体的な結果に応じて、部品(IO部品)にコアポイントを作ります。
このコアポイントは、駅04で検証されます。
物理的に、駅03で行われます。
さらに、ネガティブの点も検査されます。
NIO 部品の場合、ノルウェー ポイントはノルウェー ポイントにはありません。
04駅での検査が必要です。
核心点が存在する。
このアプリケーションについてお尋ねします。