ארכיון פרסום
סנדלים אוטומטיים מהירים
ראה יישום שפורסם או הרצאה מתוך ארכיון CRETEC.
תוכן ארכיון: המידע מתייחס למצב הפרסום המקורי. הצבעה על ביצועים, טווח ביצועים וזמינות בבקשה CRETEC.
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
 להגדיל את התמונה
סנדלים אוטומטיים מהירים
סוג הפרויקט :
אוטומציה
תאריך
2019
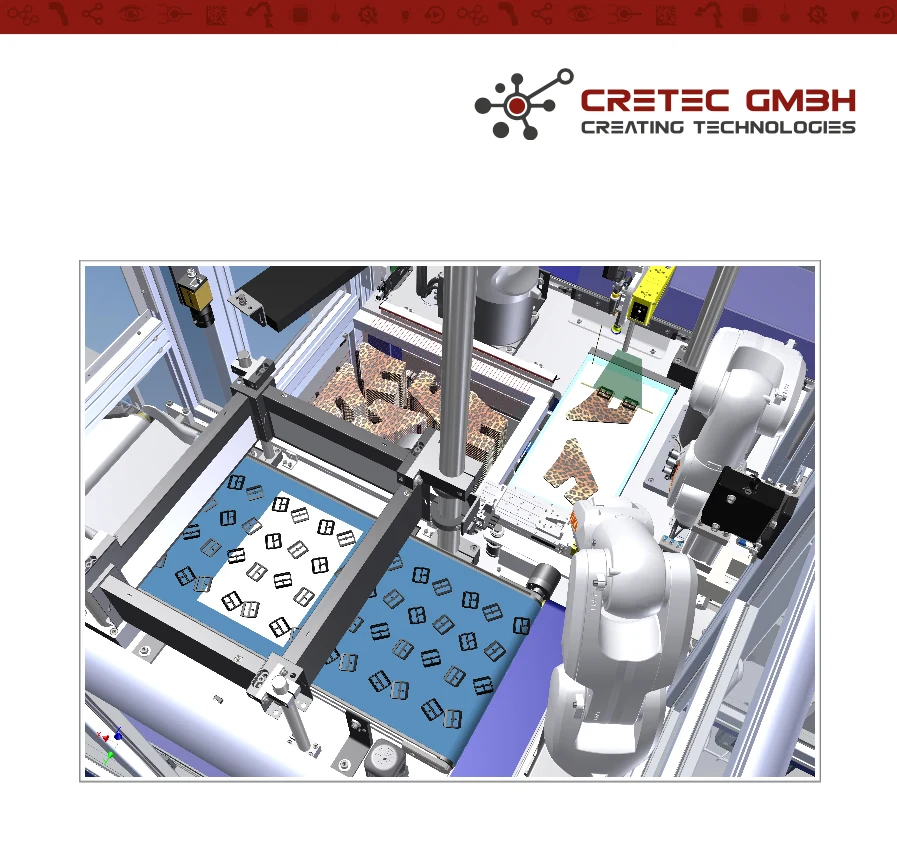
הלקוח יוצר מכונת סדרה אוטומטית לחלוטין, אשר מייצרת את חצי המוצר "סנדלים עור רצועות עם קמפר".
במכונה יש מספר רובוטים ומערכות עיבוד תמונה.
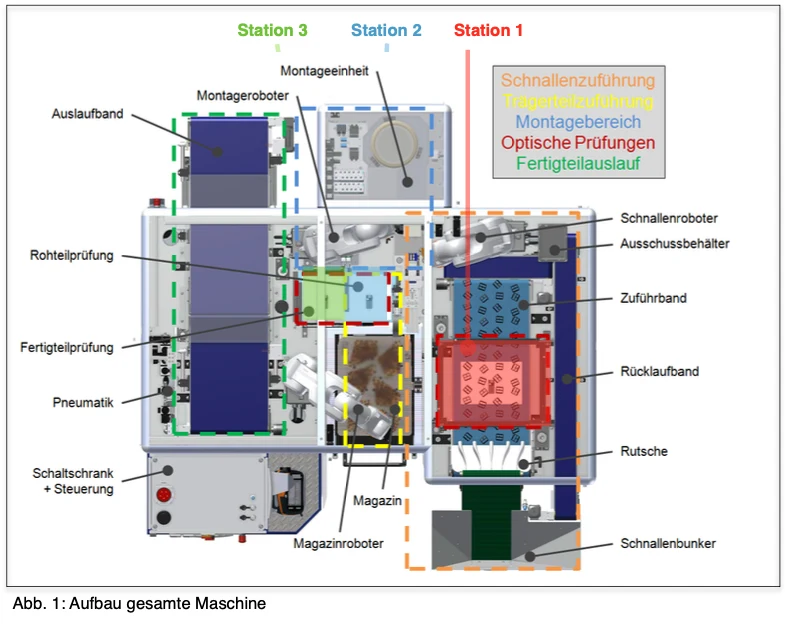
התוכנית מתבצעת ב-3 תחנות.
תחנה 1: זיהוי מיקום של קמרים
תחנה 2: זיהוי מיקום רצועות
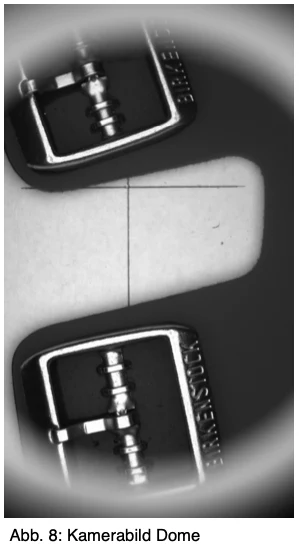
תחנה 3: בקרת איכות חצי מוצר
כבר נבנה פרוטוקול.
עכשיו זה צריך להיות אופטימי.
• ניתן לשנות את התנאים של התנ"ך
+ תחנת הקליפה מסופקת על ידי הספק, ולכן לא ניתן לשנות
יהיו
כל שלושת תחנות עיבוד התמונות ניתן לתכנן באופן חופשי לחלוטין.
+ אין דרישות למערכת הבדיקה (Matrix/Linescan/2,5D/3D, וכו ') + אין דרישות למפיק
אבו
1: בניית כל המכונה
תחנת 3 תחנת 2 תחנת 1
תחנה 1: זיהוי מיקום של קמרים
מבנה מכני זמני:
+ החרדים מועברים מהבונקר אל הלהקה
לעיתים קרובות, החרדים נפרדים.
+ החרדים יימסרו מגוון טהור
⁇ ייתכן שיהיה תערובת שגויה
ייתכן שיהיו תופעות לוואי שעלולות להתרחש כאשר
לדוגמה, חסר חצאית בינונית.
+ הקו יש רוחב של 400 מ"מ
+ הפרוטוקול כולל תאורה של 300 מ"מ
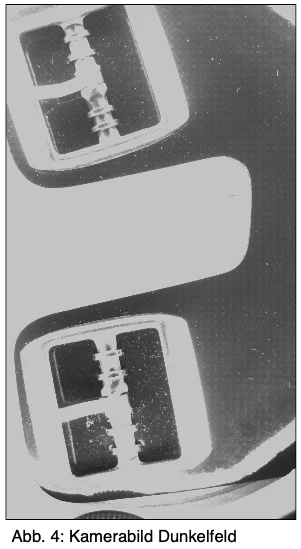
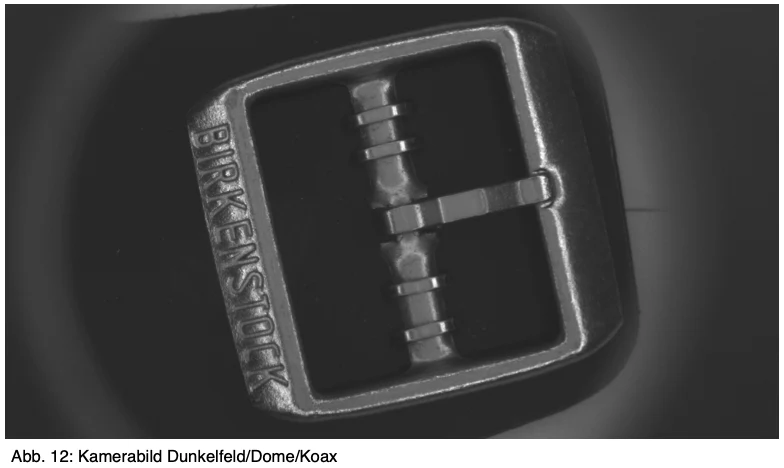
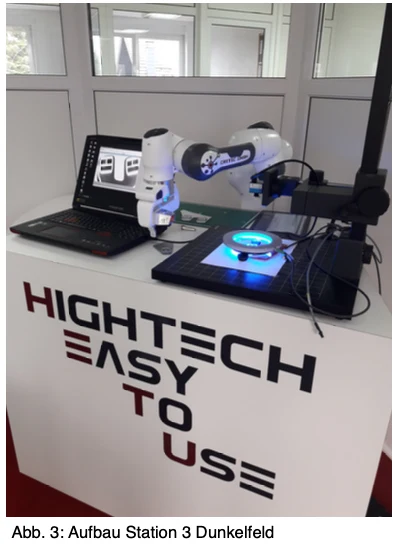
+ בתבנית הפרוטוגלית יש גם תאורה קדראטית של שדה חשוך סביב שדה התמונה
בנוי סביב
במודל הפרוטוקול, המצלמה רואה את האור מעל 90 מעלות ומחפשת את האור.
משרדי קלאמרים
בחלל האפל, המצלמה מחפשת את המכתבים
בעיות עם הפרוטוקול:
על ידי ca.
0,5% מהבדיקות מתייחסים לתחום שגוי שמסביב לכיוונו הנכון, ובכך לזהות את ה-i.O.
לאחר מכן, המכשיר מונח על ידי הרובוט.
המחצית היא הוועדה.
זה יהיה מעט מדי.
כאלה נחשבים כאלו.
לעתים קרובות, הווידאו מחדש ובלתי נדרש.
לא ניתן להשיג את הטקסט הנדרש.
דרישות תחנה 1:
זיהוי מיקום של קמפרים ב 0,1 מ"מ מדויק (x/y + סיבוב) + זיהוי מיקום של קמפרים (כתוב למעלה או למטה)
+ טקטרה מתחת 0,5 שניות לכל קמפרטורה
• ניקוי שגיאות או שגיאות
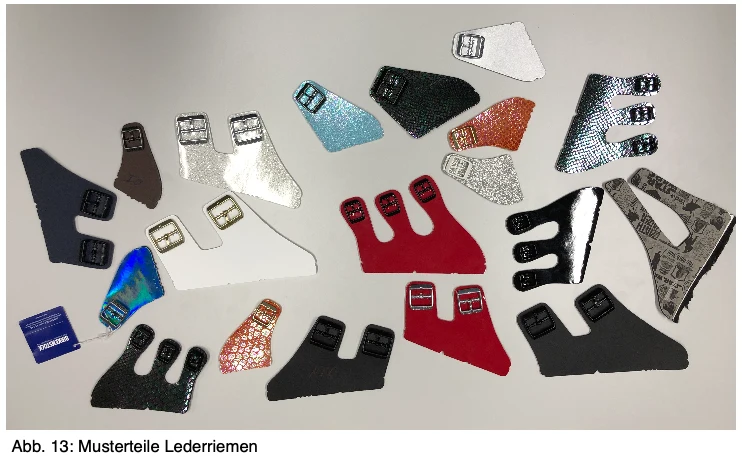
תחנת 2: זיהוי המיקום של רצועות העור
מבנה מכני זמני:
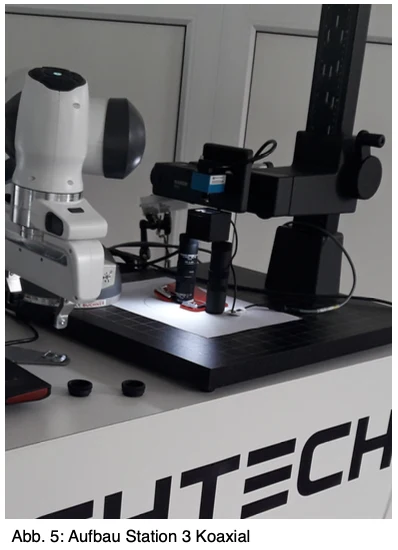
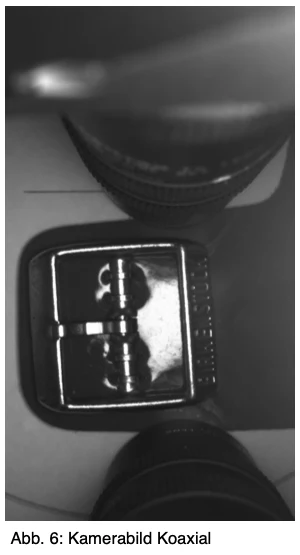
+ הקו העור מושך על ידי הרובוט ומונח על תאורה חוצות
המצלמה רואה 90 מעלות מלמעלה אל האור האחורי.
+ תמונת הקלעים היא בערך.
230mm x 230mm
המצלמה מחפשת את קוטר העור ומעבירה את הנתונים x/y + ל-
רובוט
המערכת מקבלת את הנתונים של CAD
גודל הנעליים (גודל הנעליים וגודל הנעליים תמיד זהה)
בעיות עם הפרוטוקול:
- אם הקווים של העור נחתכים מהסוף של הגלגלים, הם נוטים יחסית חזק.
הם לא יושבים על האור.
מצלמה לא יכולה לזהות את המיקום בדיוק כפי שנדרש.
דרישות תחנה 2:
זיהוי המיקום של רצועות העור ב 0,1 מ"מ מדויק (x/y + סיבוב) + טקטרה מתחת 0,5 שניות לכל רצועות העור
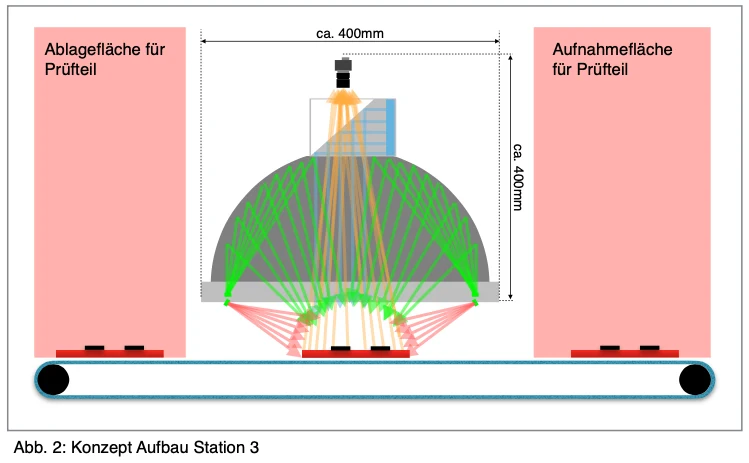
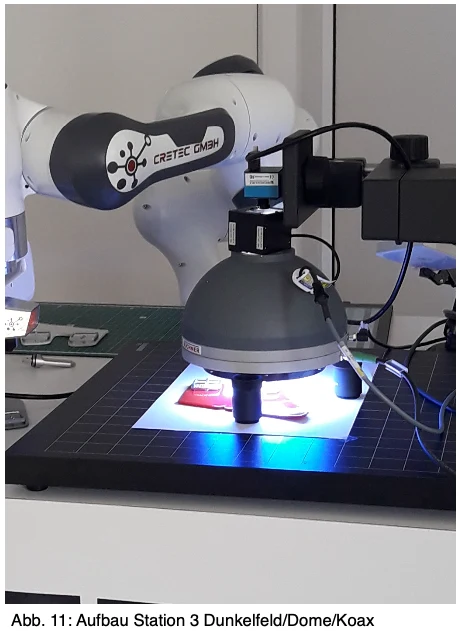
תחנה 3: בקרת איכות של חצי המים
מבנה מכני זמני:
הטרמינל נלקח על ידי הרובוט מהתחנה והופך אותו לאחד
מקום הבדיקה
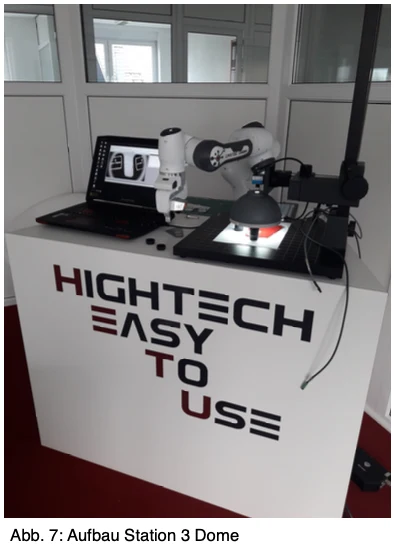
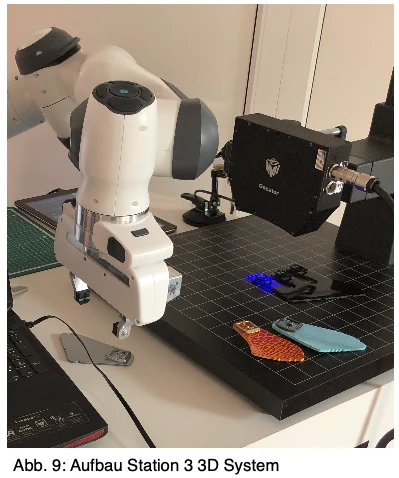
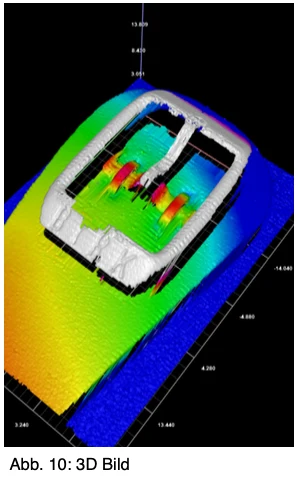
רובוט אחר מוביל מערכת לייזר 3D דרך המדרגות המותקנות
צפו בתמונה כעת.
40 מ"מ
+ המיקומים של המהירות נבדקים על פי המאפיינים הבאים:
נוכחותו של החבל
⁇ המיקום הנכון של החבל (כתוב למעלה) ⁇ זווית החבל
נוכחותם של החרדים
המיקומים של הקלמונים
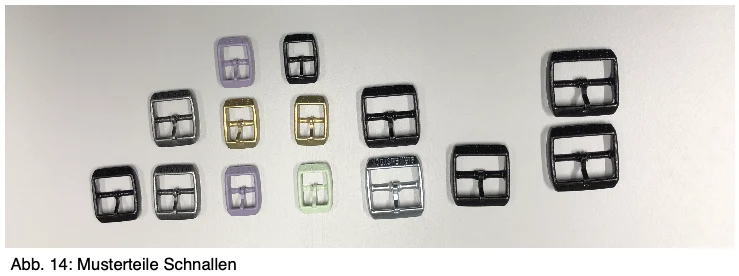
חצי מראה נעשה מגוון טהור
ניתן להשתמש בכל צבעים אפשריים.
צבע יכול להיות כסף או שחור.
ניתן להשתמש בכל צבעים אפשריים.
בעיות עם הפרוטוקול:
הבדיקה של צלקות שחורות נמשכת זמן רב מדי.
- על ידי הבדיקה איטית מדי, טקטרה של המפעל כולו הולך למטה - זווית הקצוות צריכה להתייחס לקצה התחתון של חצי הכביש
להיות בשליטה.
זה לא אפשרי בתמונה הנוכחית.
דרישות תחנה 3:
להגדיל את טקטרה
הפחתת הוועדה המזויפת
לשאול על יישום זה