
Archives des publications
Assemblage automatique de boucles pour sandales
Consultez une application ou un cours publié à partir de l'archive CRETEC.
Contenu de l'archive : L'information fait référence à l'état de publication original. Veuillez coordonner l'exécution actuelle, l'étendue des services et la disponibilité avec CRETEC.
 agrandir l'image ↗
 agrandir l'image ↗
 agrandir l'image ↗
 agrandir l'image ↗
 agrandir l'image ↗
 agrandir l'image ↗
 agrandir l'image ↗
 agrandir l'image ↗
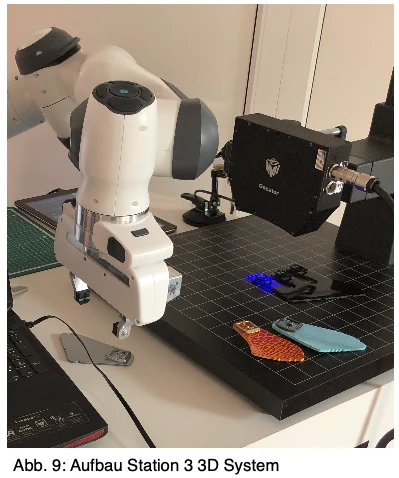 agrandir l'image ↗
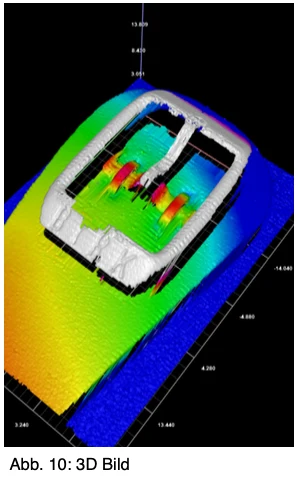 agrandir l'image ↗
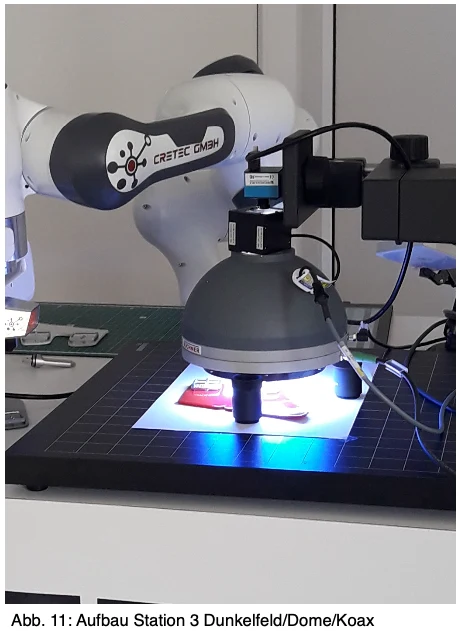 agrandir l'image ↗
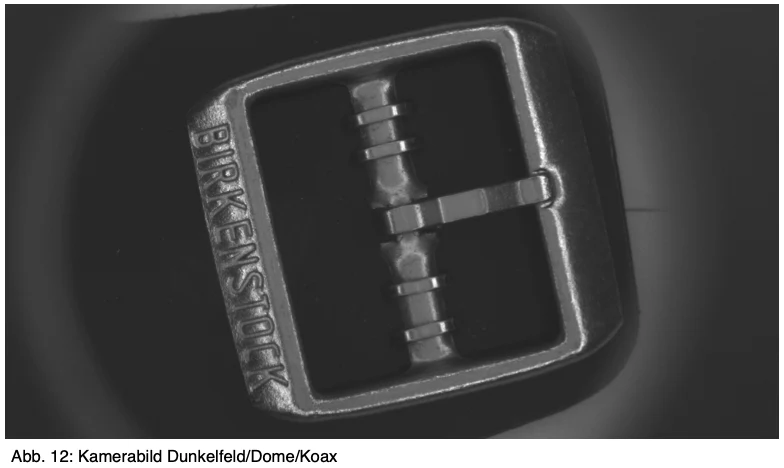 agrandir l'image ↗
 agrandir l'image ↗
 agrandir l'image ↗
 agrandir l'image ↗
Assemblage automatique de boucles pour sandales
Type de projet:
Automatisation
Date
2019
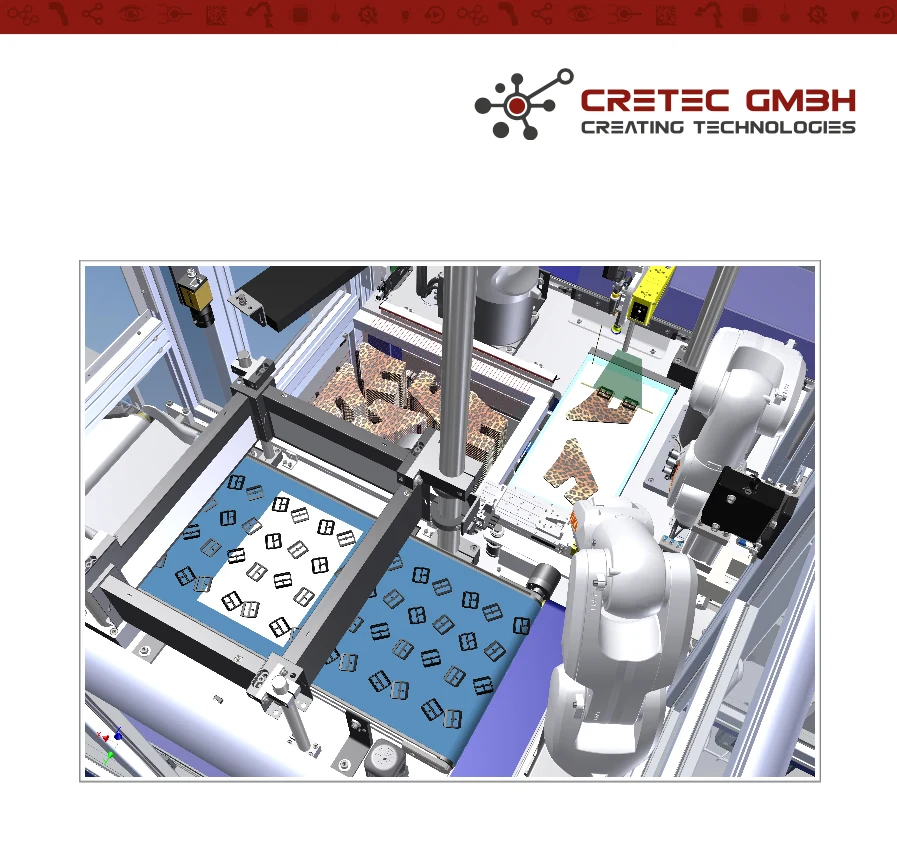
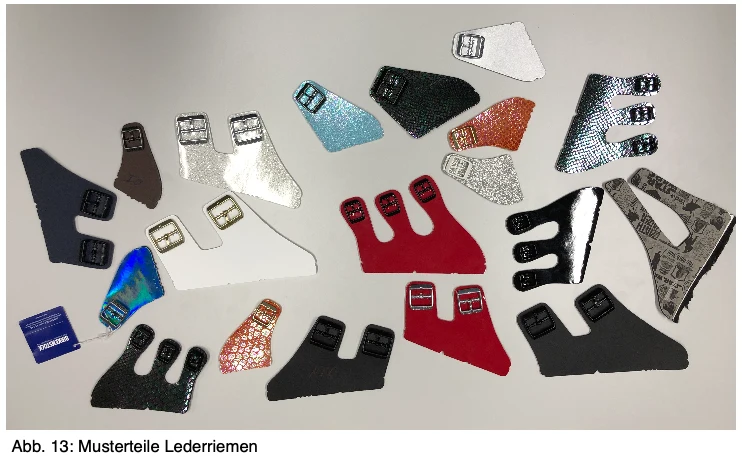
Le client conçoit une machine de série entièrement automatique qui produit le produit semi-fini .Sandalen Lederbelmen mit Klammer.
Plusieurs robots et systèmes de traitement d'images sont fournis dans la machine.
Le traitement de l'image doit être utilisé à 3 stations.
Station 1: Reconnaissance de la position des pinces
Station 2: Détection de la position de la sangle en cuir
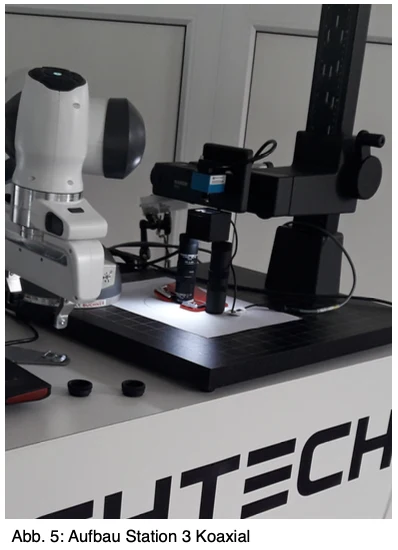
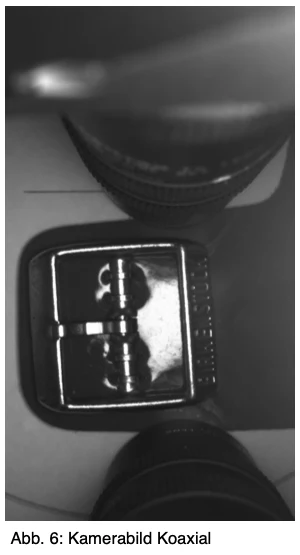
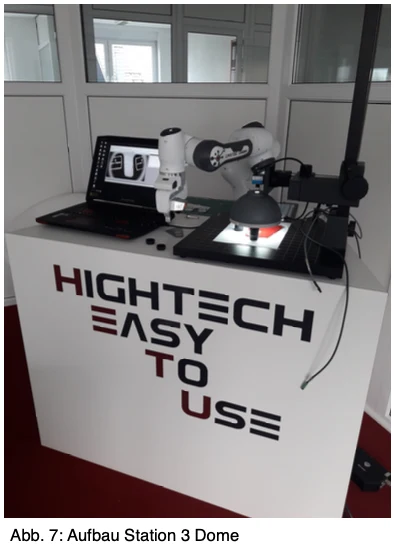
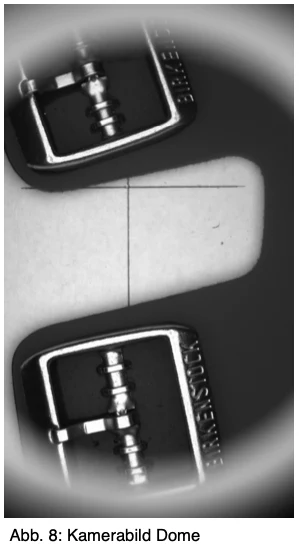
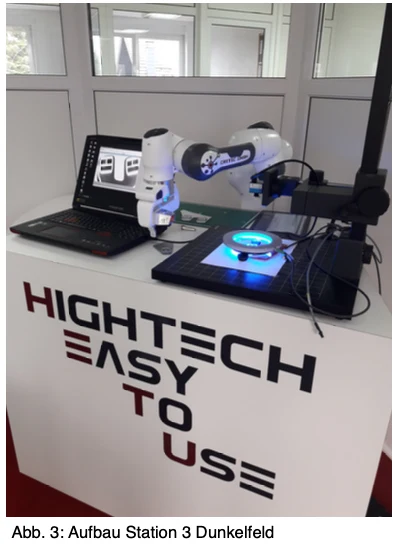
Station 3: Contrôle de la qualité du produit semi-fini
Un prototype a déjà été construit. Ceci doit maintenant être optimisé.
+ La prise de pince peut être changée
+ La station de serrage est fournie par le fournisseur et ne peut donc pas être changée
sont:
+ Les trois stations de traitement d'images peuvent être projetées complètement librement.
+ Il n'y a pas de spécifications selon le système de contrôle (Matrix/Linescan/2,5D/3D, etc.)
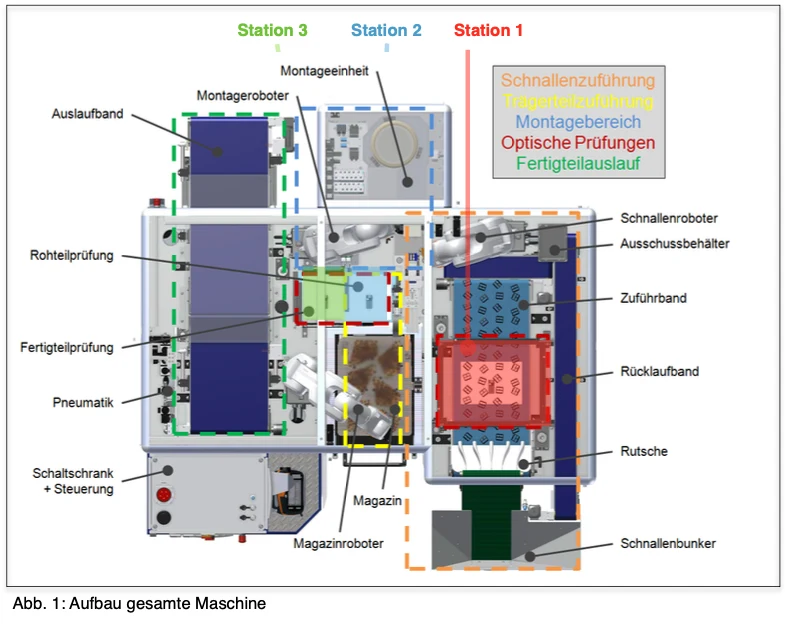
Voir fig. Voir fig. 1: Construction de toute la machine
Station 3 Station 2 Station 1
Station 1: Reconnaissance de la position des pinces
Structure mécanique instantanée:
+ Les supports sont transportés d'un bunker à la ceinture
+ Les crochets sont généralement isolés
+ Les supports sont fournis en un seul type
Il peut arriver qu'un faux support soit mélangé.
Il peut arriver que des crochets défectueux soient inclus, dans lesquels
Par exemple, le crochet du milieu est manquant
+ La bande a une largeur de 400mm
+ Dans le prototype, un éclairage lumineux transmis de 300 mm est installé
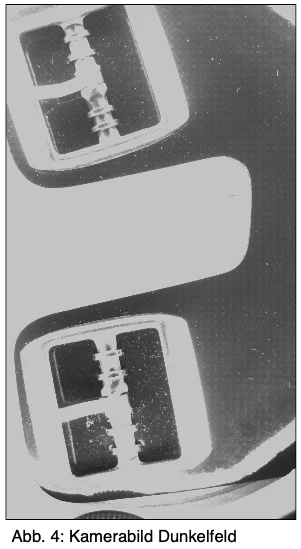
+ Dans le prototype, il y a en outre un champ carré sombre illumination autour du champ d'image
Construit autour
+ Dans le prototype, la caméra regarde à 90° d'en haut à la rétroéclairage et recherche
Contours de la bretelle
+ Dans le champ sombre, la caméra recherche le lettrage
Problèmes avec le prototype:
- env. 0,5 % des essais, un support qui se trouve à tort est reconnu comme étant couché correctement et donc en général. La pince est ensuite montée par le robot. Le produit semi-fini est donc de la ferraille.
- Il y aura trop peu de crochets d'entrée en vigueur reconnus comme tels. Le champ d'image est donc inutilement nettoyé et rééquipé. Par conséquent, le taux d'horloge requis n'est pas atteint.
Station 1 :
+ Détection de position des pinces à 0,1 mm de précision (x/y + rotation) + détection de position des clips ( police vers le haut ou vers le bas)
+ Taux d'horloge inférieur à 0,5 seconde par support
+ Trier les crochets incorrects et défectueux
Station 2: Détection de position des sangles en cuir
Structure mécanique instantanée:
+ La sangle en cuir est prise par le robot et placée sur un éclairage lumineux transmis
+ La caméra regarde à 90° d'en haut au rétroéclairage
+ Le champ image est env. 230 mm x 230 mm
+ La caméra recherche le contour du cuir et transmet les données x/y + rotation à la
Robotique
+ Le contour souhaité est donné au système à partir des données CAO
+ Les sangles en cuir sont livrées avec une variété pure (type cuir et taille de chaussure toujours la même)
Problèmes avec le prototype:
- Lorsque les sangles en cuir sont coupées de l'extrémité du rouleau, elles sont relativement fortement incurvées. Ils ne sont donc pas couchés à plat sur la rétroéclairage. Par conséquent, la caméra ne peut pas reconnaître la position aussi précisément que nécessaire.
Station 2 pour les besoins :
+ Détection de position des sangles de cuir à une précision de 0,1 mm (x/y + rotation) + taux de cycle inférieur à 0,5 s par ceinture de cuir
Station 3: Contrôle de la qualité du produit semi-fini
Structure mécanique instantanée:
+ La sangle en cuir est retirée de la station de serrage par le robot et placée sur un
Lieu de l ' essai
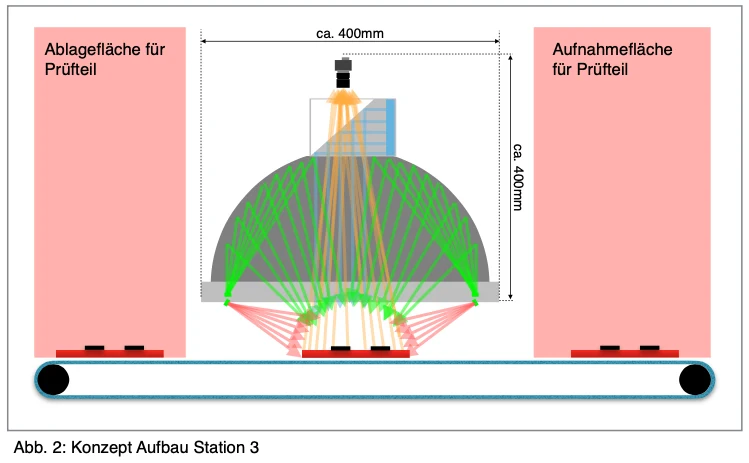
+ Un autre robot guide un système de ligne laser 3D sur les boucles montées
+ Largeur du champ instantanément approx. 40 mm
+ Les positions des boucles sont contrôlées pour les caractéristiques suivantes:
Présence de la boucle
Position correcte de la boucle (scénario vers le haut)
Présence de crochets
Positions des crochets
+ Les produits semi-finis sont fabriqués en pure variété
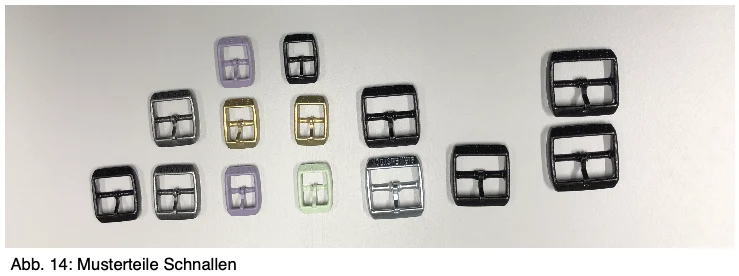
+ Les boucles peuvent être utilisées dans toutes les couleurs imaginables
+ les crochets peuvent être en argent ou en noir
+ Le cuir peut être utilisé dans toutes les couleurs possibles
Problèmes avec le prototype:
- L'examen des crochets noirs prend trop de temps
- En raison de l'essai trop lent, la vitesse de cycle du système complet descend - L'angle des boucles doit être par rapport au bord inférieur du produit semi-fini
sont contrôlés. Ceci n'est pas possible avec le champ d'image actuel.
Station 3 :
+ Augmenter la vitesse de l'horloge
+ Diminution du pseudo-comité
Demande pour cette application →