
出版歸檔
涼鞋搭扣自動組裝
透過 CRETEC 檔案庫中已出版的應用程式或教訓。
歸檔內容:信息是指原始出版状态. 請與CRETEC協調目前的執行、服務範圍及可用性。
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
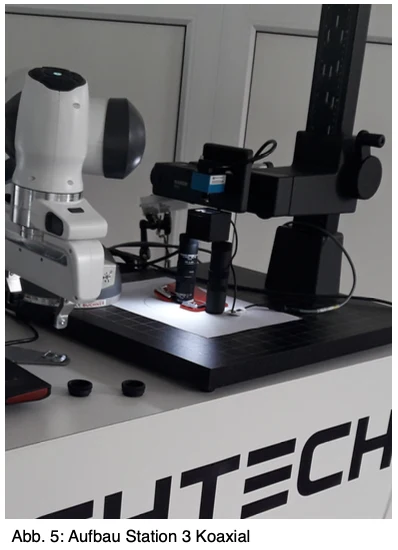 放大影像 {} ↗
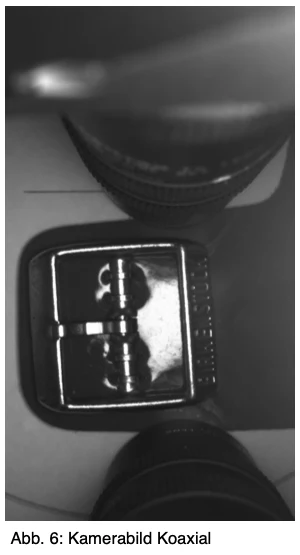 放大影像 {} ↗
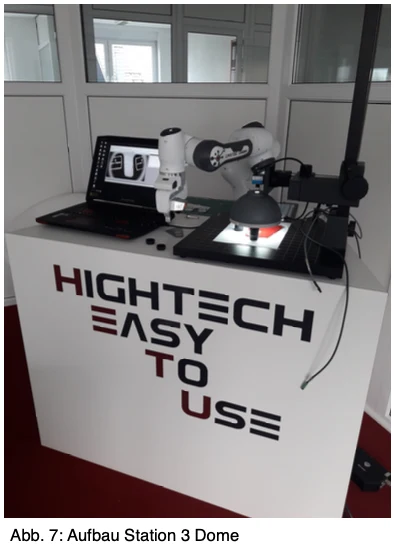 放大影像 {} ↗
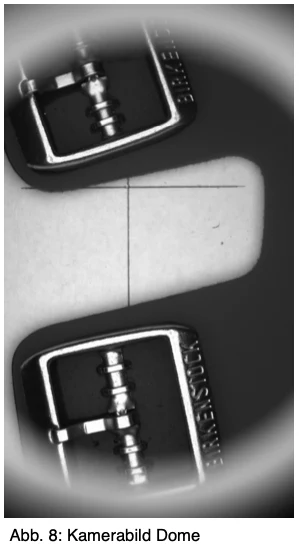 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
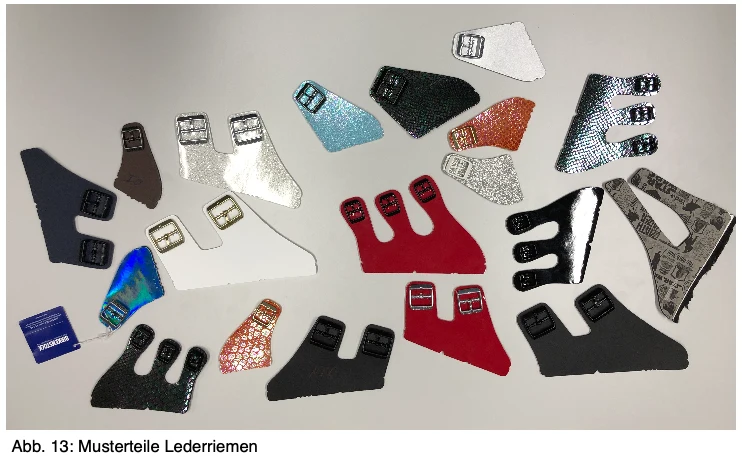 放大影像 {} ↗
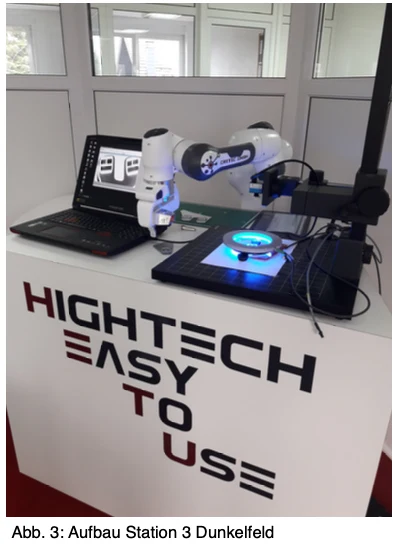 放大影像 {} ↗
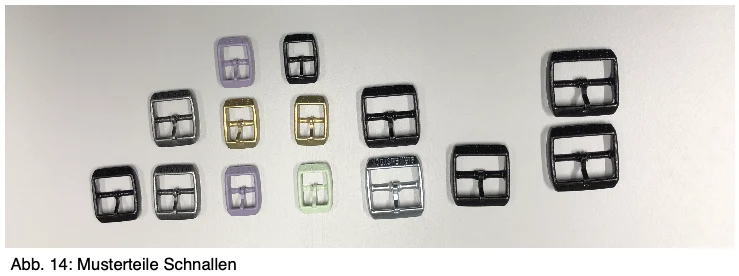 放大影像 {} ↗
涼鞋搭扣自動組裝
專案型態 :
Automatisation
日期
2019
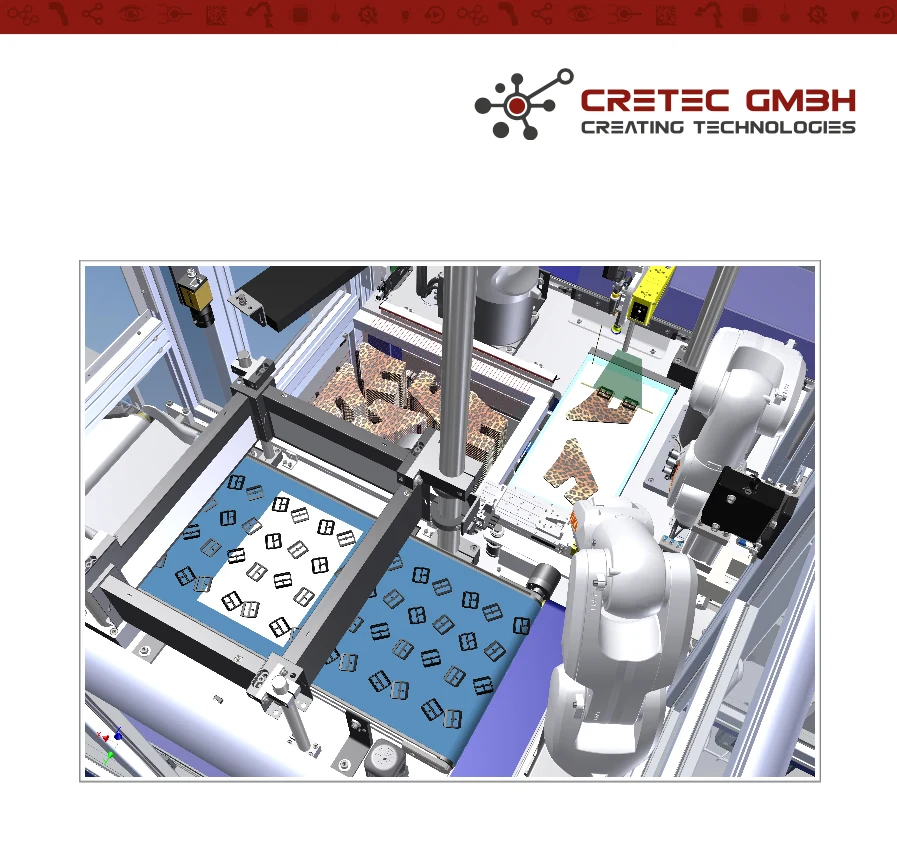
客戶設計了一台全自动系列機,
機內提供數個機器人和影像處理系統.
影像處理將在3個站台使用.
1號站台: 夹子的位置辨識
第二站: 皮帶位置測試
3站:半成品的质量控制
原型已經建成了。 現在要优化了
+ 抓取支線可以變更
+ 钳子站由供應商提供,因此不能更改
应为:
+ 所有三個影像處理站都可以完全自由投影.
+ 沒有根據測試系統的规格(Matrix/Linescan/2,5D/3D等) + 沒有制造商的规格
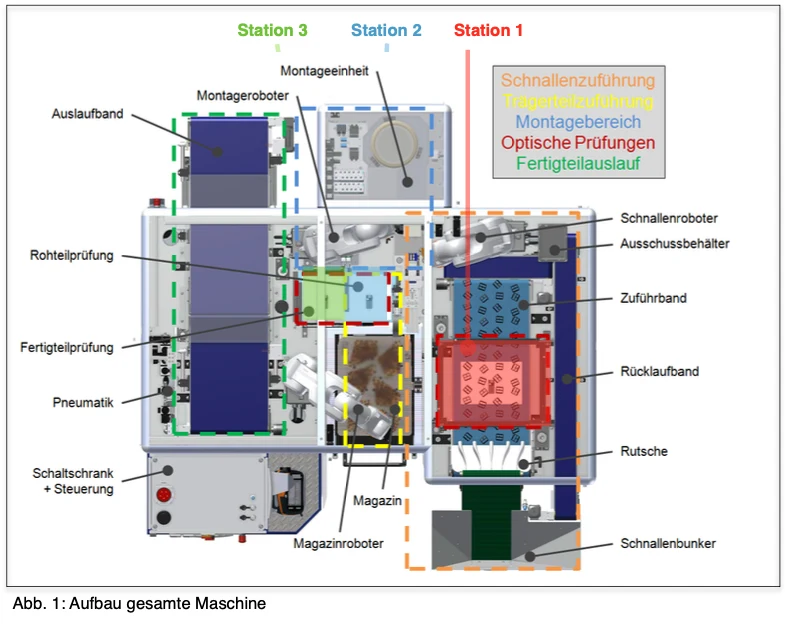
菲格 菲格 1: 建造整台机器
3站台 2站台 1站台
1號站台: 夹子的位置辨識
即時機械結構:
+ 括弧由掩体运输到腰帶
+ 括弧通常被隔離
+ 括弧以單類提供
假的括號可能會混在一起
可能存在有缺陷的括弧,其中
比如說,中線沒了
+ 輸送帶的寬度為 400 mm
+ 在原型中,安裝了300毫米的傳送光照
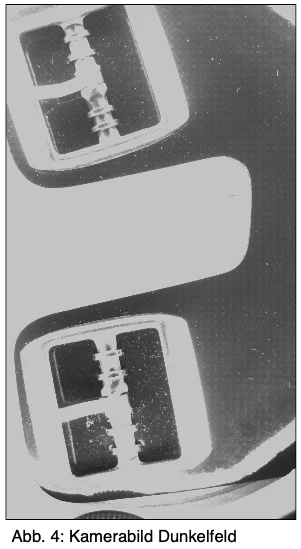
+ 在原型中,另有方形暗場照明
建于周圍
+ 在原型中,相機從上方90°外望到傳送的光線并搜索
色素轮廓
+ 在暗色字段, 相機搜索信件
原型有問題 :
- 大概吧 0.5%的測試, 扣子由機器人挂起來 因此,半成品是废品。
- 被認同的i. O. 括弧太少了 影像欄位因此不必要地被清理和重新裝備 。 因此,要求的時鐘速率未能实现.
要求1站:
+ 夹口的位置測試到0.1毫米精度( x/y + 旋轉) + 剪帶的位置測試( 上或下字型)
+ 每括号0.5秒以下的時鐘率
+ 排序不正确和有缺陷的括弧
第2站: 定位检测皮帶
即時機械結構:
+ 皮帶被機器人抓住,放在傳送的光照上
+ 相机在背光下從上面看90°
+ 影像字段是近似值。 230毫米x230毫米
+ 相機搜尋皮革轮廓, 將 x/y + 旋轉資料傳送至
机器人
+ 期望的轮廓由 CAD 資料傳送至系統
+ 皮帶有純質的品种( 叶型和鞋型都一樣)
原型有問題 :
- 皮帶從卷尾切下來時 它們的曲線很強 他們將不平躺在射出的光芒上。 因此,相機無法按要求准确辨識位置.
要求站2:
+ 定位检测皮帶的精度為0.1毫米(x/y+旋转)+每皮帶0.5秒以下的周期率
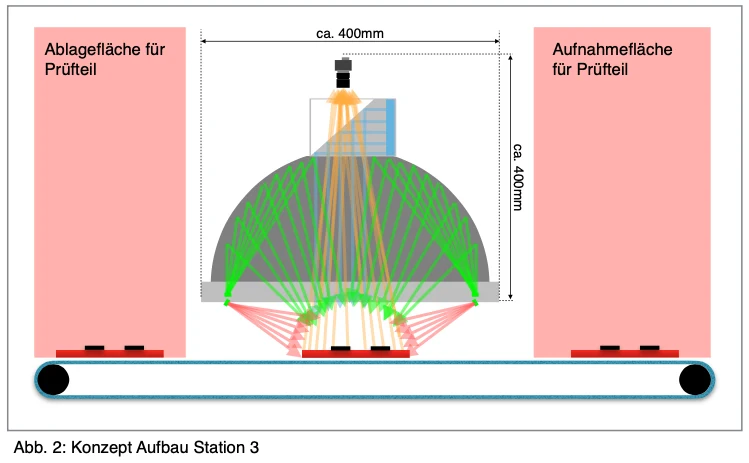
3站:半成品的质量控制
即時機械結構:
+ 皮帶由機器人從扣子站取出,放在一個
測試位置
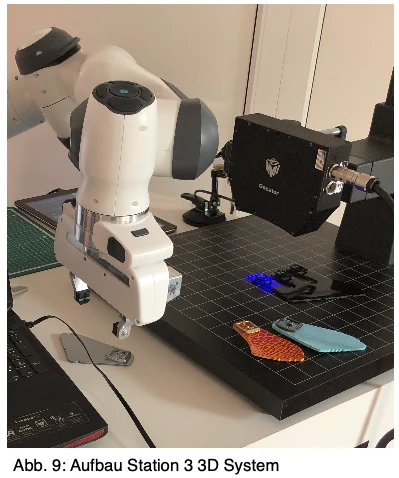
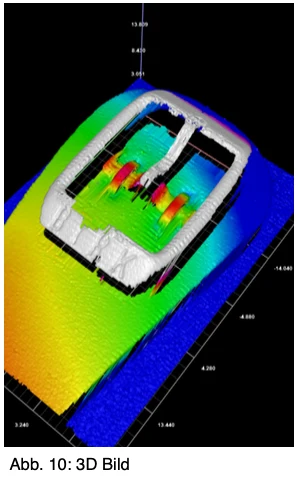
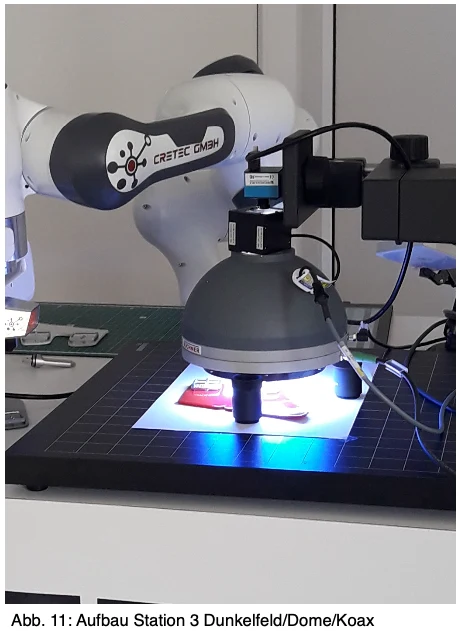
+ 另一機器人導引一個3D激光線系統過載的扣子
+字段寬度瞬間相近。 40毫米
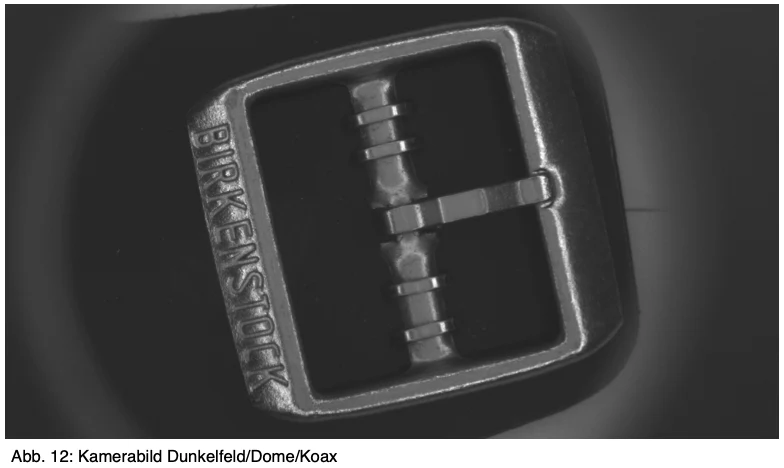
+ 扣子的位置按以下特性檢查:
扣子的存在
扣子的正确位置( 上方文稿)
括弧的存在
括弧位置
+ 半成品以纯品种生产
+ Buckles 可用于所有可想象的顏色
+ 括弧可以是銀色或黑色
+ 皮革可以用到所有可能的顏色
原型有問題 :
- 黑括弧的檢查太長了
由于測試太慢, 整個系統的周期率會下降 扣子的角度應該和半成品的最小邊緣相對
被控制。 以目前的影像字段是不可能的 。
要求站3:
+ 增时鐘速度
+ 減低假委員會
申請 →