出版アーカイブ
スピード自動サンダル
公開されたアプリケーションまたはCRETECアーカイブからの講義の概要。
アーカイブ内容:情報は、最初の投稿状態を参照します。 現在の実施、サービスの範囲および利用可能性については、CRETECで投票してください。
スピード自動サンダル
プロジェクト:
自動化
日付
2019
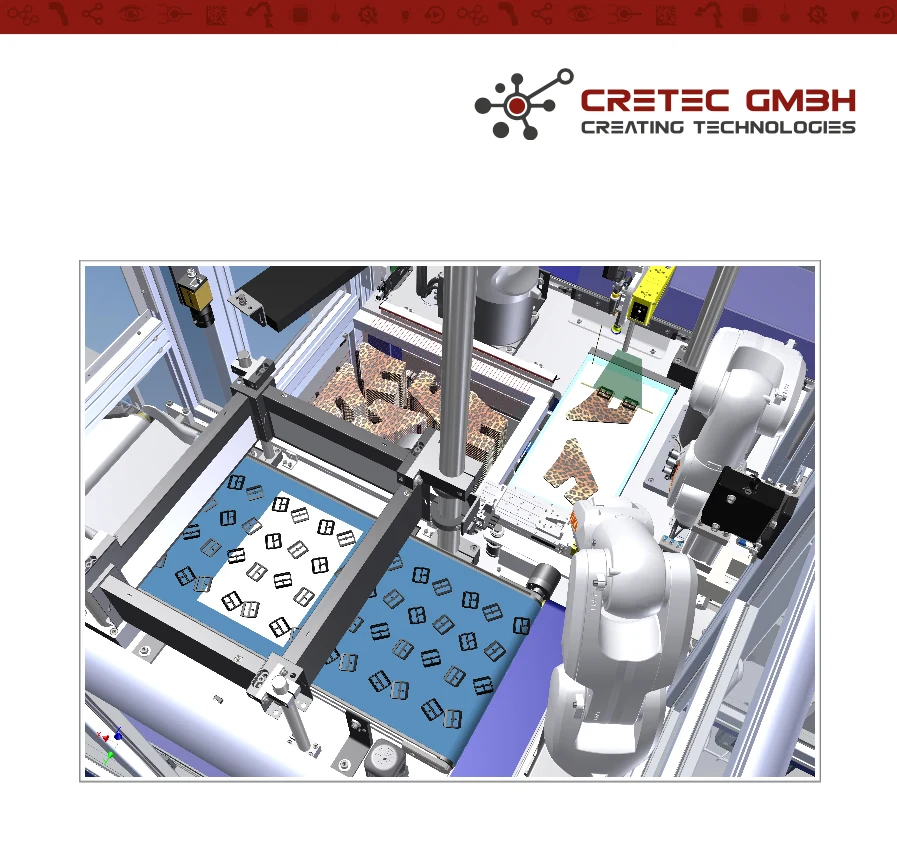
クライアントは完全自動シリアルマシンを構築し、半製品「サンダル・ドア・リメム・クラマー」を製造します。
機械には複数のロボットと画像処理システムが備わっています。
画像処理は3駅で使用される予定です。
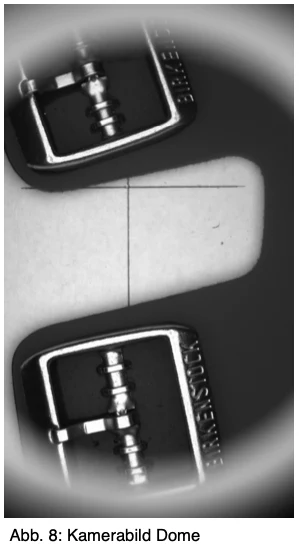
駅 1 : クランマーの位置認識
ステーション 2:位置認識 リーダーリメン
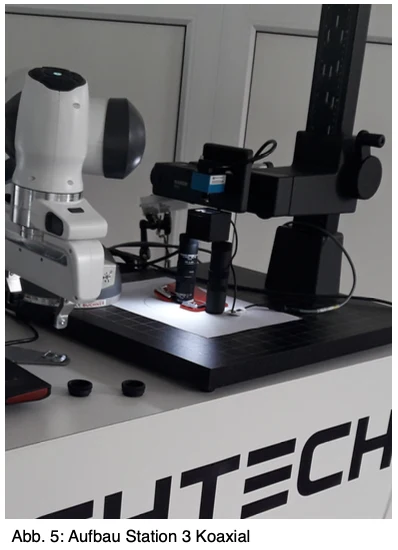
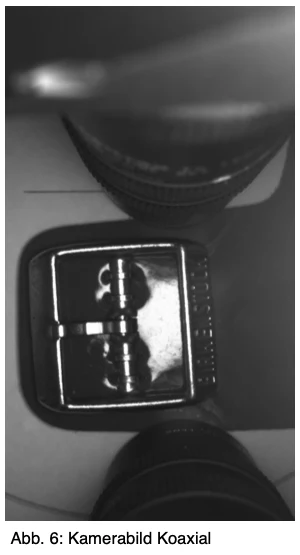
駅 3:半製品の品質管理
すでにプロトタイプが作られています。
これが最適化されるべきだ。
+ スイッチは変更できます。
サプライヤーが送信するので、変更はできません。
になる。
3つの画像処理ステーションは、完全に自由にプロジェクトすることができます。
+ テストシステム(マトリックス/Linescan/2,5D/3Dなど)の要件はありません + メーカーの要件はありません
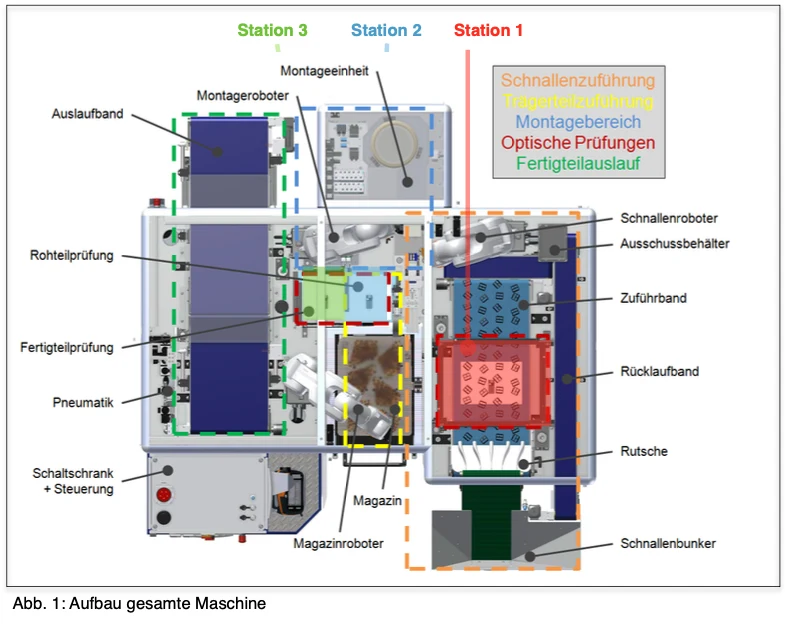
ABBです。
1:全機械の構築
駅 3 駅 2 駅 1
駅 1 : クランマーの位置認識
現在の機械構造:
+ バンカーからバンドに転送されます。
ほとんどの場合、クローゼットは単一。
+ クローゼットは純粋に導入されます。
間違ったクローゼットが混ざり合う可能性があります。
もしかしたら、欠陥が発生する場合がありますが、
たとえば、中間のハッキングが欠けている。
+ バンドの幅は400mmです。
プロトタイプには、300mmの透明照明が設置されています。
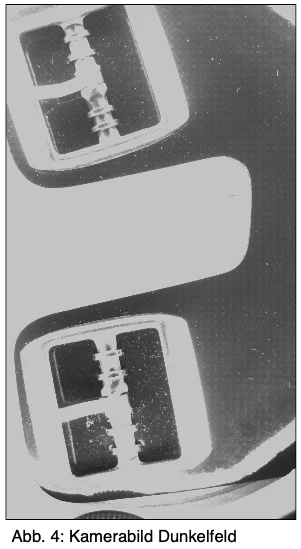
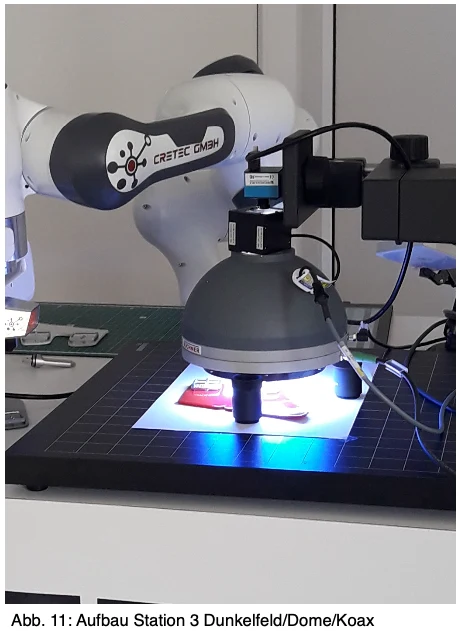
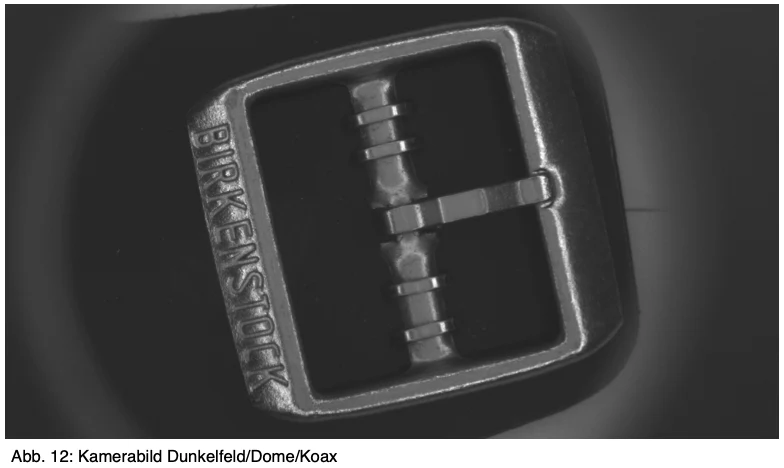
+ プロトタイプには、画像フィールドの周りにはさらに四角形の暗いフィールド照明があります。
周りに建てられた
+ プロトタイプでは、カメラ 90° が上から光を表示し、その光を検索します。
クラマー事務所
暗闇の中では、カメラが書き込みを検索する。
プロトタイプの問題:
でカ。
0,5%の検査では、間違って周りにあるクラマーが正しく周りにあると認識され、それによってi.O.が認識されます。
その後、ロボットがコントロールします。
半分は委員会です。
あまりにも少なくなります。
クジラはそのようなものとして認められています。
しばしば、画像は無駄に解放され、再編されます。
求められたタクターは達成されません。
要件 駅 1:
+ 0,1mmの位置認識(x/y + 回転) + 位置認識(上または下に書く)
タクトレート 低 0,5 秒 / クラッマー
誤り・誤り・誤り・誤り・誤り・誤り
ステーション 2: ヘッドリームの位置認識
現在の機械構造:
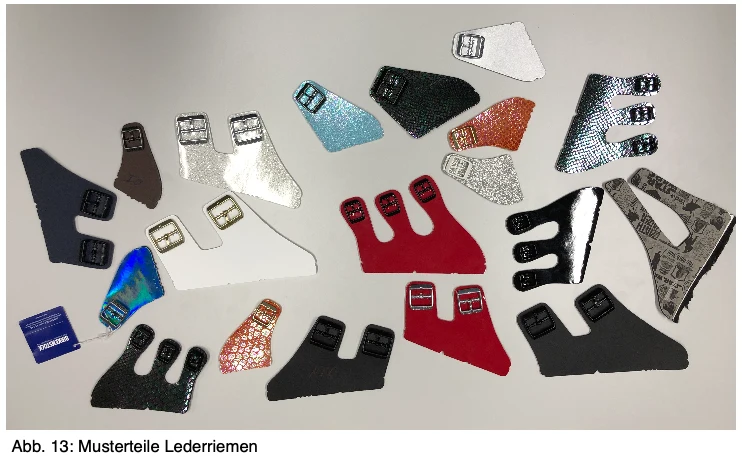
ロボットが皮の線を押し、透明照明に置く。
+ カメラは、バックライトの上から90°を見る。
+ 画像は約。
230mm x 230mm
+ カメラは皮膚の角度を検索し、 x/y + 回転データを送信します。
ロボット
+ コンチュアは、CADデータからシステムが指定されます。
+ 皮のリメイムは純粋に配信されます(皮の種類と靴のサイズは常に同じです)
プロトタイプの問題:
ローラーの端から皮の線が切れた場合、それらは比較的強く振り回されます。
あなたがたは、光の上に立ってはならない。
このため、カメラは要求された位置を正確に認識することができません。
要件 駅 2:
+ 0,1mmの正確(x/y + 回転)の皮の範囲の位置認識 + 皮の範囲ごとに 0,5秒以下のタクトレート
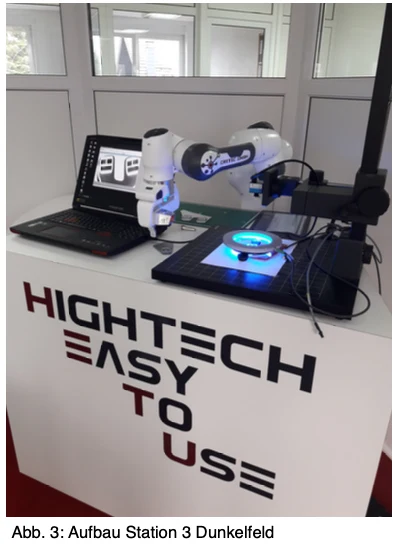
駅 3:半導体の品質管理
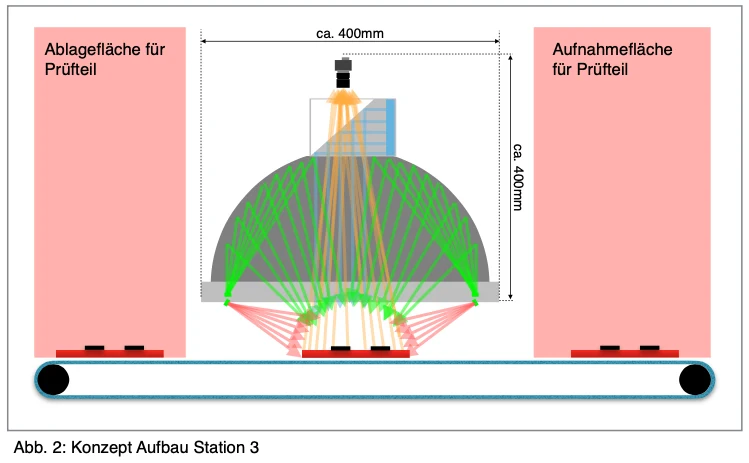
現在の機械構造:
ロボットがブレイクステーションから取り出し、
試験場 放置
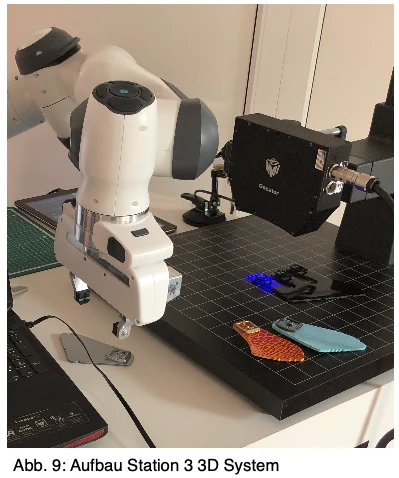
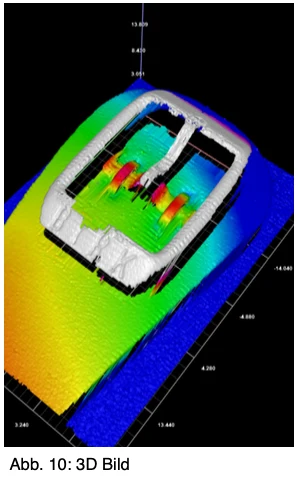
+ 別のロボットは、組み立てられたスイッチを超える 3D レーザーラインシステムを実行します。
画像の幅は現在のところ。
40mm
+ スピードの位置は、以下の特性で検証されます:
スナールの存在
⁇ スナールの正しい位置(上に書く) ⁇ スナールの角度
クローゼットの存在
⁇ ⁇ ⁇ の位置
半分は純粋に作られています。
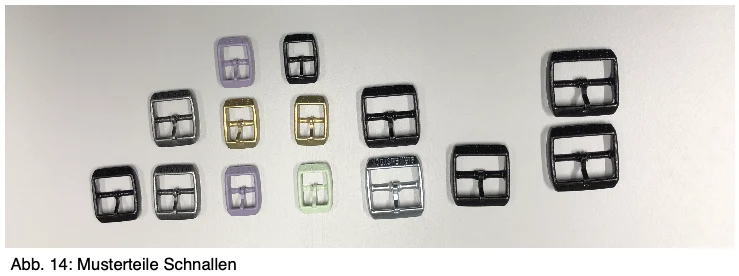
+ スピードは、想像可能なすべての色で使用することができます
+ ブラックは銀色または黒色かもしれません。
+ 皮膚は、想像可能なすべての色で使用することができます。
プロトタイプの問題:
ブラッククラムの検査は長すぎる。
- あまりにもゆっくりと検査を通して、完全なインストールのタクトラートが下がります - スノールの角度は、半導体の最下端に比べると、
コントロールされる。
現時点では画像が出来ない。
要件 駅 3:
タクトレートの増加
偽善委員会の削減
このアプリケーションについてお尋ねします。