
Archivio per la pubblicazione
Assemblaggio automatico di fibbie per sandali
Indagine su un'applicazione o una conferenza pubblicata dall'archivio CRETEC.
Contenuto dell'archivio: L'informazione si riferisce allo stato della pubblicazione originale. Si prega di coordinare l'esecuzione corrente, la portata dei servizi e la disponibilità con CRETEC.
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
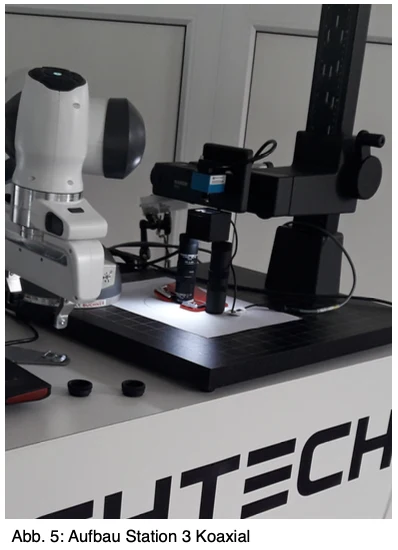 Ingrandisci l'immagine ↗
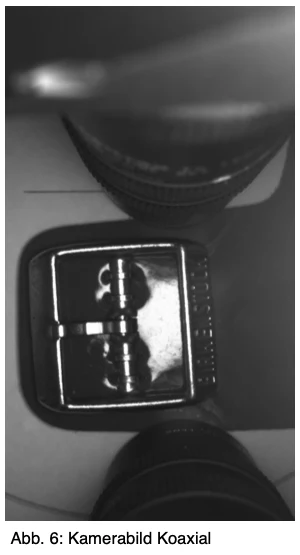 Ingrandisci l'immagine ↗
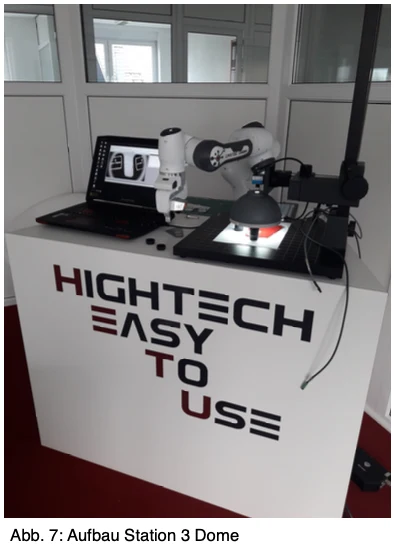 Ingrandisci l'immagine ↗
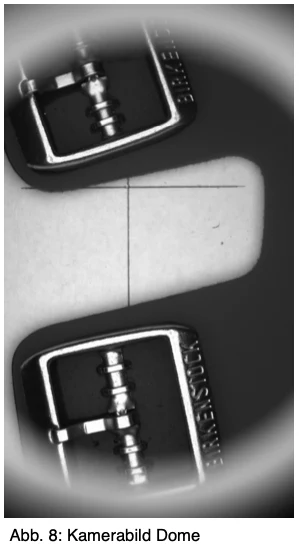 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
 Ingrandisci l'immagine ↗
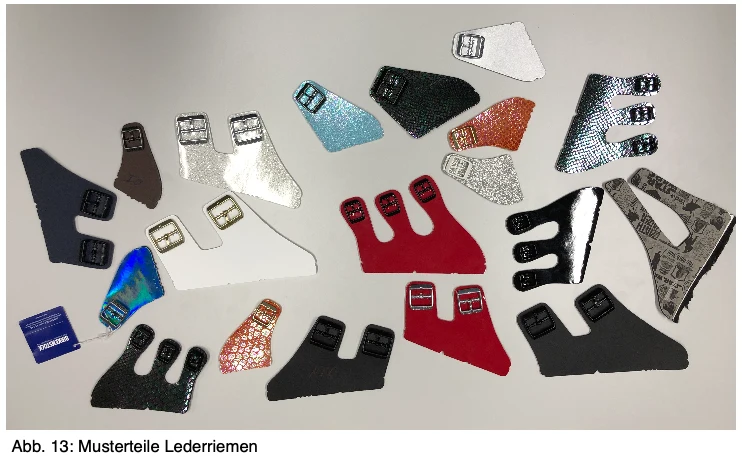 Ingrandisci l'immagine ↗
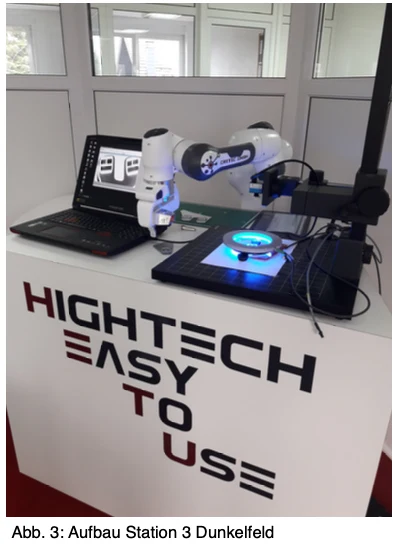 Ingrandisci l'immagine ↗
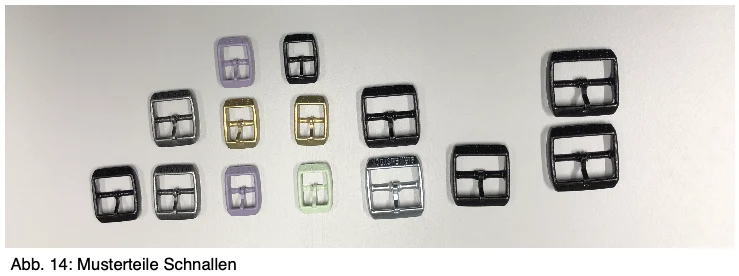 Ingrandisci l'immagine ↗
Assemblaggio automatico di fibbie per sandali
Tipo di progetto:
Automatisation
Data
2019
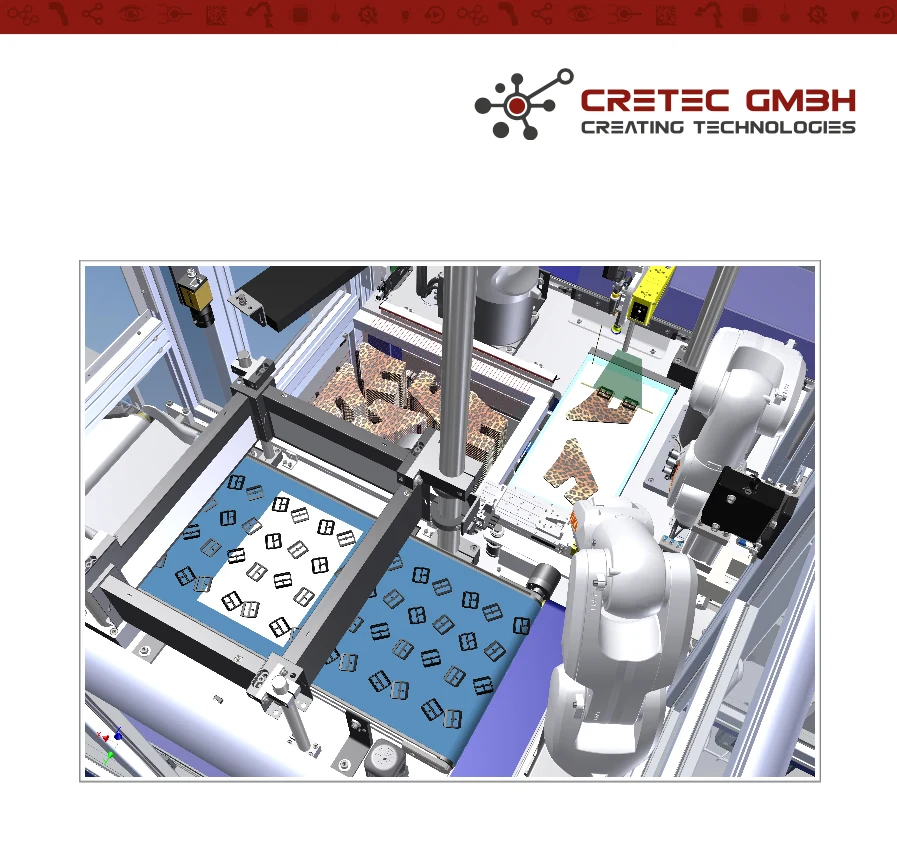
Il cliente progetta una macchina di serie completamente automatica che produce il prodotto semilavorato “Sandalen Lederbelmen mit Klammer”.
Nella macchina vengono forniti diversi robot e sistemi di elaborazione delle immagini.
L'elaborazione delle immagini deve essere utilizzata in 3 stazioni.
Stazione 1: Riconoscimento della posizione dei morsetti
Stazione 2: rilevamento della posizione del cinturino in pelle
Stazione 3: Controllo qualità del prodotto semilavorato
Un prototipo è già stato costruito. Questo è ora da ottimizzare.
+ L'alimentatore del morsetto può essere cambiato
+ La stazione di morsetto è fornita dal fornitore e quindi non può essere cambiata
sono:
+ Tutte e tre le stazioni di elaborazione delle immagini possono essere proiettate completamente liberamente.
+ Non ci sono specifiche secondo il sistema di prova (Matrix/Linescan/2,5D/3D, ecc.) + Non c'è alcuna specifica del produttore
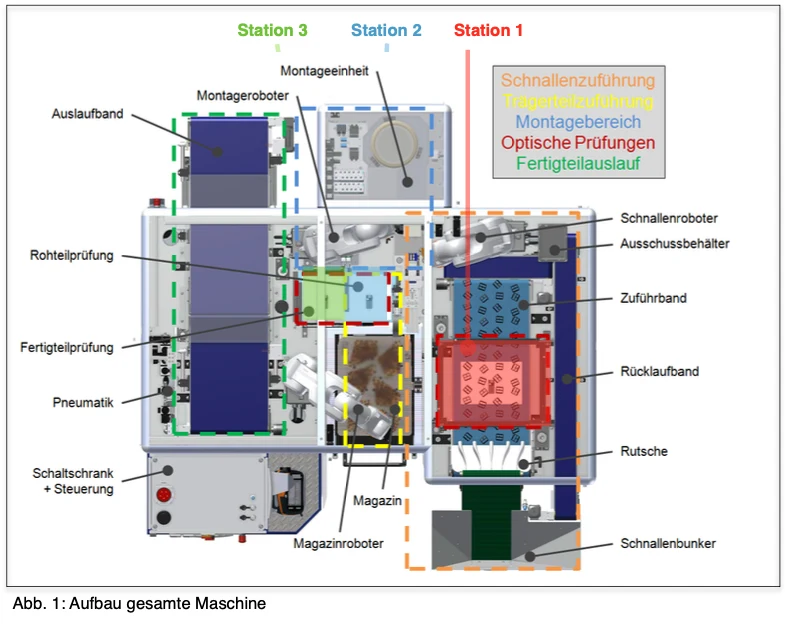
Fig. Fig. 1: Costruzione dell'intera macchina
Stazione 3 Stazione 2 Stazione 1
Stazione 1: Riconoscimento della posizione dei morsetti
Struttura meccanica istantanea:
+ Le staffe sono trasportate da un bunker alla cintura
+ Le parentesi sono solitamente isolate
+ Le staffe sono fornite in un unico tipo
Può accadere che una falsa parentesi sia mescolata.
Può accadere che siano incluse le parentesi difettose, in cui
Per esempio, il gancio centrale manca
+ Il nastro ha una larghezza di 400mm
+ Nel prototipo viene installato un'illuminazione luminosa trasmessa di 300 mm
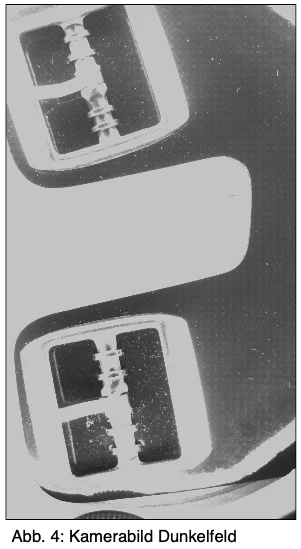
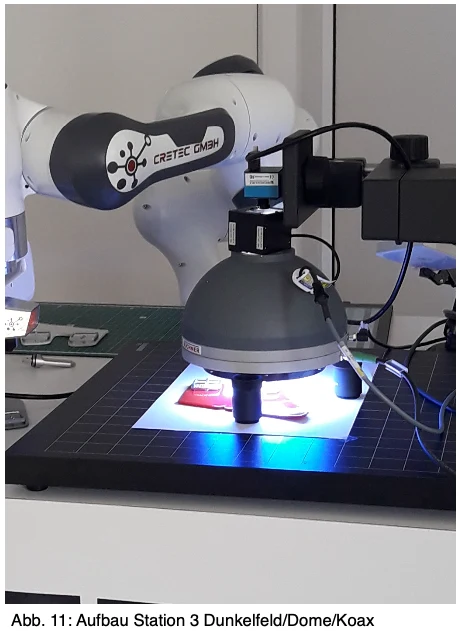
+ Nel prototipo, c'è anche un'illuminazione quadrata del campo scuro intorno al campo immagine
Costruito intorno
+ Nel prototipo, la fotocamera guarda a 90° dall'alto alla luce trasmessa e cerca il
Rilievi per staffe
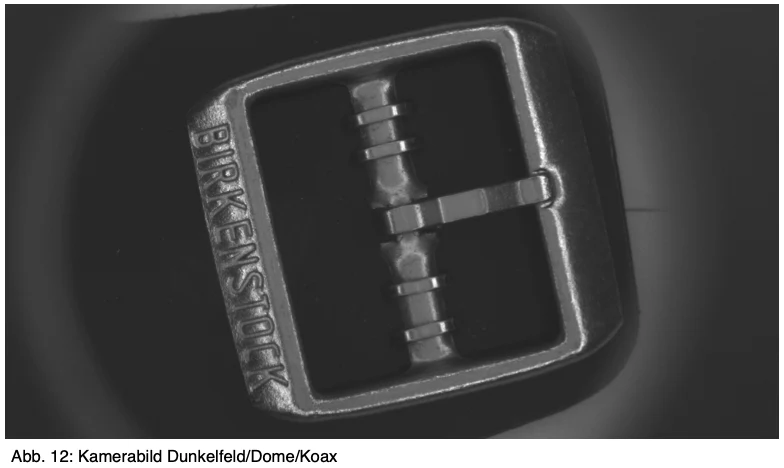
+ Nel campo scuro, la fotocamera cerca il lettering
Problemi con il prototipo:
- a ca. 0.5% dei test, una staffa mentita in modo errato viene riconosciuta come essere sdraiata correttamente e quindi in generale. Il morsetto viene poi montato dal robot. Il prodotto semilavorato è quindi scarto.
- Ci saranno troppe poche parentesi riconosciute come tali. Il campo dell'immagine è quindi inutilmente spesso sgomberato e riattrezzato. Di conseguenza, il tasso di clock richiesto non è raggiunto.
Requisiti Stazione 1:
+ Rilevamento della posizione dei morsetti a precisione di 0,1 mm (x/y + rotazione) + rilevamento della posizione delle clip ( carattere verso l'alto o verso il basso)
+ Tasso orario inferiore a 0,5 secondi per staffa
+ Ordinazione di staffe scorrette e difettose
Stazione 2: Rilevamento posizione delle cinghie in pelle
Struttura meccanica istantanea:
+ Il cinturino in pelle è afferrato dal robot e posto su un'illuminazione luminosa trasmessa
+ La fotocamera guarda 90° dall'alto al retro
+ Il campo dell'immagine è ca. 230 mm x 230 mm
+ La fotocamera cerca il contorno in pelle e passa i dati x/y + rotazione per
Robotica
+ Il contorno desiderato è dato al sistema dai dati CAD
+ Le cinghie in pelle sono fornite con varietà pura (tipo di cuoio e dimensioni delle scarpe sempre le stesse)
Problemi con il prototipo:
- Quando le cinghie in pelle sono tagliate dall'estremità del rotolo, sono relativamente fortemente curve. Non si trovano poi appiattiti alla luce trasmessa. Di conseguenza, la fotocamera non può riconoscere la posizione esattamente come richiesto.
Requisiti Stazione 2:
+ Rilevamento della posizione delle cinghie in pelle ad una precisione di 0,1 mm (x/y + rotazione) + velocità del ciclo inferiore a 0,5 secondi per cintura in pelle
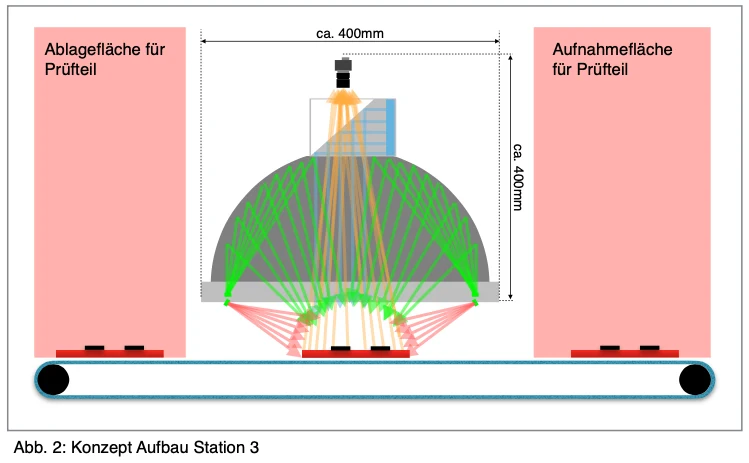
Stazione 3: Controllo qualità del prodotto semilavorato
Struttura meccanica istantanea:
+ Il cinturino in pelle viene rimosso dalla stazione di morsetto dal robot e posizionato su un
Luogo di prova
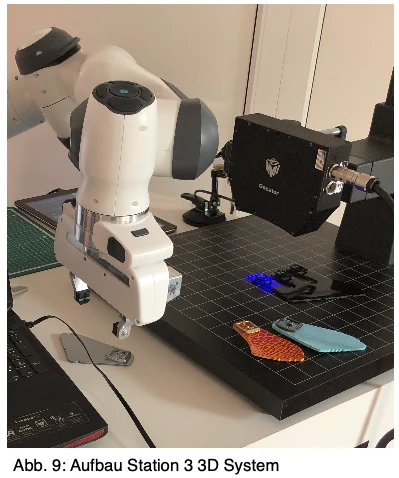
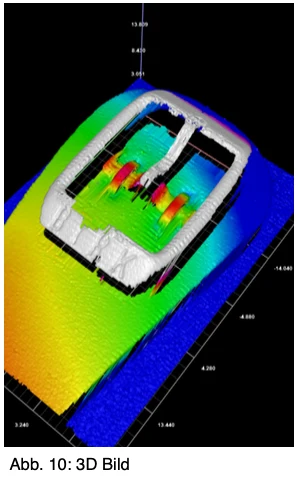
+ Un altro robot guida un sistema di linea laser 3D sopra le fibbie montate
+ larghezza campo istantaneamente ca. 40 mm
+ Le posizioni delle fibbie sono controllate per le seguenti caratteristiche:
Presenza della fibbia
Posizione corretta della fibbia (scudo superiore)
Presenza di staffe
Posizioni di staffe
+ I semilavorati sono prodotti in pura varietà
+ Le fibbie possono essere utilizzate in tutti i colori concepibili
+ staffe possono essere argento o nero
+ Cuoio può essere utilizzato in tutti i colori possibili
Problemi con il prototipo:
- L'esame delle staffe nere richiede troppo tempo
- A causa della prova troppo lenta, la velocità di ciclo del sistema completo va verso il basso - L'angolo delle fibbie dovrebbe essere in relazione al bordo più basso del prodotto semilavorato
sono controllati. Questo non è possibile con il campo di immagine corrente.
Requisiti Stazione 3:
+ Aumentare la velocità dell'orologio
+ Diminuire pseudocomitato
Richiesta di questa applicazione →