
Archiwum publikacji
Wykrywanie ruchomych obiektów: X/Y/obrót
Insight into a published application or lecture from the CRETEC archive.
Zawartość archiwum: Informacje odnoszą się do pierwotnego statusu publikacji. Proszę koordynować bieżące wykonywanie, zakres usług i dostępność z CRETEC.
Wykrywanie ruchomych obiektów: X/Y/obrót
Typ projektu:
Automatyzacja
Data
2019
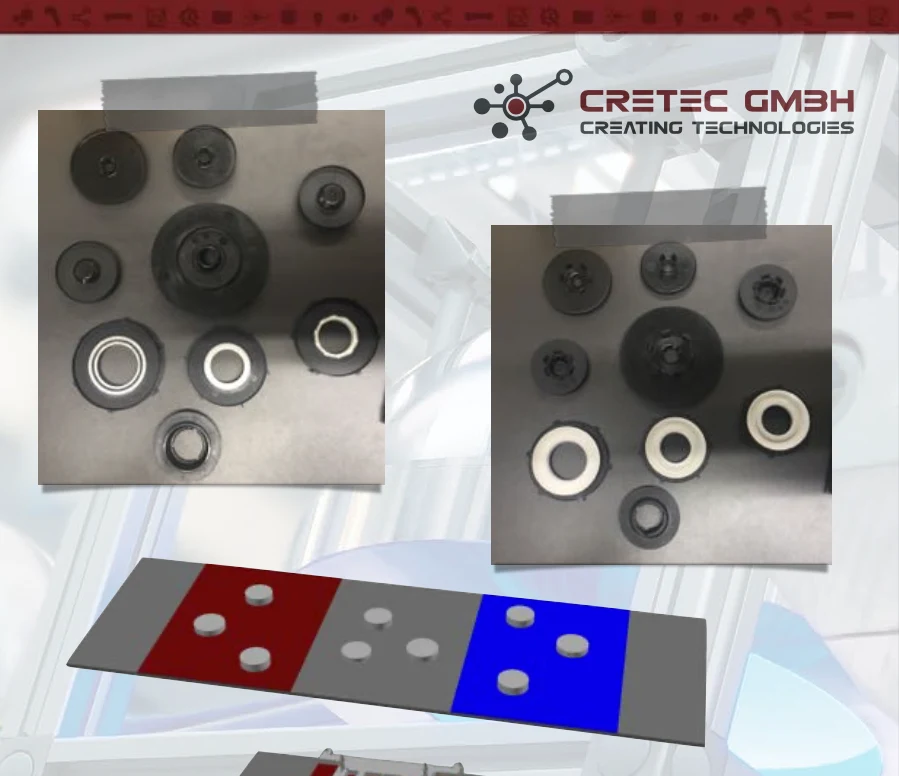
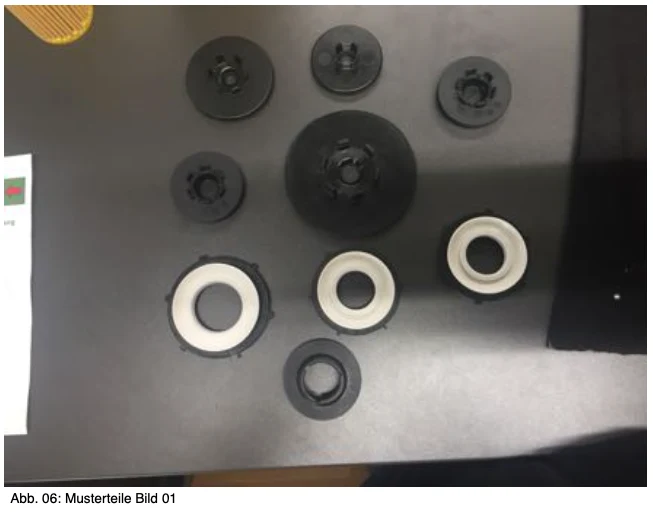
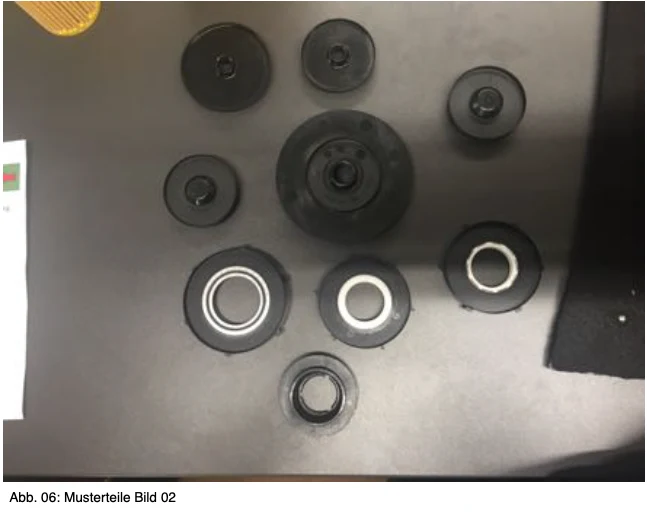
Klient tworzy nowy system, który ma usunąć elementy testowe z linii montażowej podczas podróży. Próbki są oddzielone i upuszczane na pas. Z tego paska robot podnosi części podczas podróży i umieszcza je w centrali. Próbki są oczyszczone przez sortowanie.
Aby to umożliwić, wymagany jest system kamer, który wykryje X / Y / R oraz pozycje Z badanych próbek na zestawie taśmowym dla danego typu i przesyła je robotowi. Jednocześnie system kamer musi wykryć, czy próbka badana leży na głowie, czy też na stopach. Wymaganą dokładnością, jaką robot może uchwycić próbkę badawczą, jest ok. 1,5 mm.
Pole widzenia, w którym próbki muszą być rozpoznawane, wynosi około 400 mm (szerokość pasma) * 300 mm. W każdej sekundzie jest wyzwalanie.
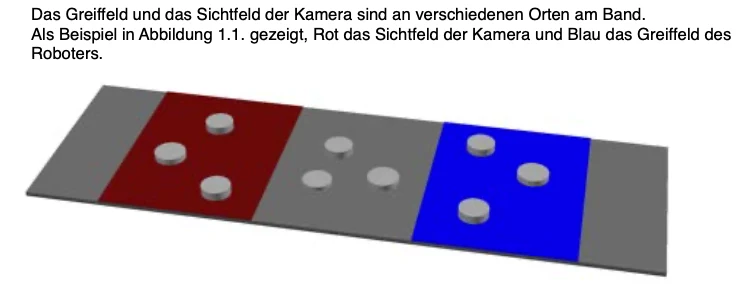
Pole chwytania i pole widzenia kamery znajdują się w różnych miejscach na taśmie.
Wniosek o wydanie niniejszego wniosku →