出版アーカイブ
モバイル オブジェクト検出 X/Y/ローテーション
公開されたアプリケーションまたはCRETECアーカイブからの講義の概要。
アーカイブ内容:情報は、最初の投稿状態を参照します。 現在の実施、サービスの範囲および利用可能性については、CRETECで投票してください。
モバイル オブジェクト検出 X/Y/ローテーション
プロジェクト:
自動化
日付
2019
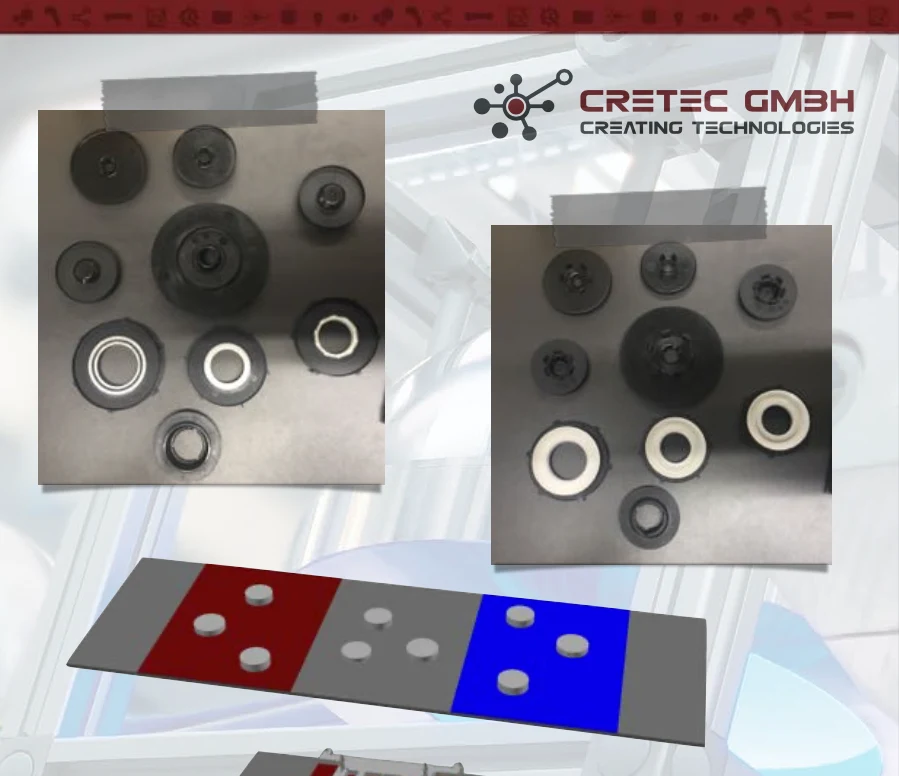
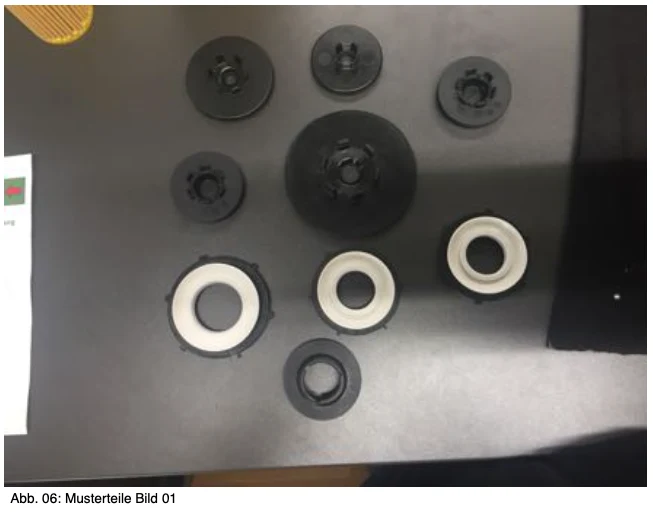
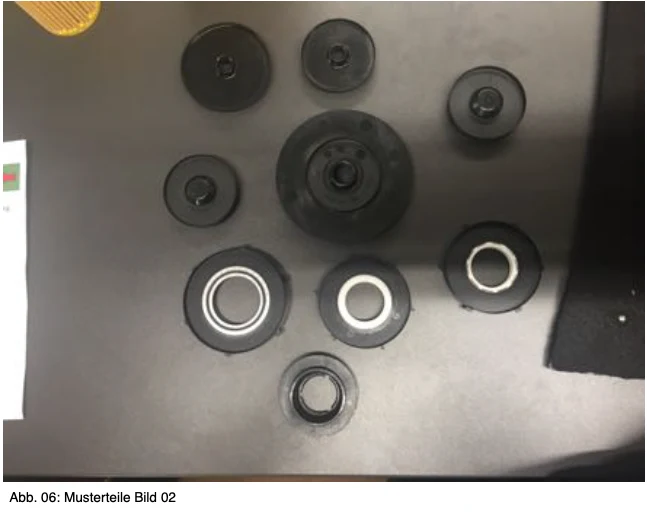
クライアントは新しい施設を設立し、試験者をバンドから連れて行く予定です。
受験者を集め、バンドに落とす。
このバンドから、ロボットは運転中に部品を攻撃し、その部品をセンターステーションに置く。
試験は、サラリーマンが運転する。
これを可能にするには、ロボットにX/Y/RとタイプのZポジションを検出し、ロボットに送信するカメラシステムが必要です。
同時に、カメラシステムは、検査機が頭部や足の上にあるかどうかを確認する必要があります。
ロボットが検査機を攻撃できるという正確さは、約1点です。
1,5mm。
検査機を検出する必要がある視野は、約400mm(バンド幅) *300mmです。
1秒ごとに振動が行われます。
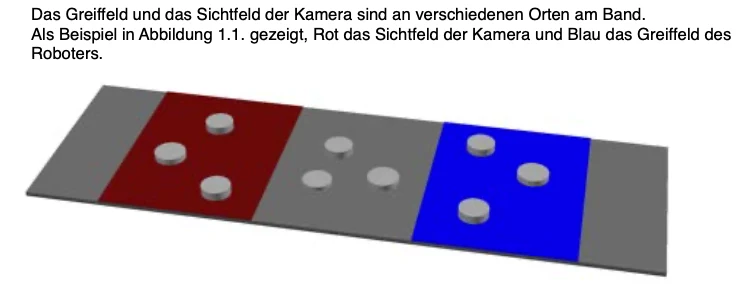
カメラのフィールドとビジョンフィールドは、バンドのさまざまな場所にあります。
このアプリケーションについてお尋ねします。