
Archivio per la pubblicazione
Rilevamento di oggetti in movimento: X/Y/rotazione
Indagine su un'applicazione o una conferenza pubblicata dall'archivio CRETEC.
Contenuto dell'archivio: L'informazione si riferisce allo stato della pubblicazione originale. Si prega di coordinare l'esecuzione corrente, la portata dei servizi e la disponibilità con CRETEC.
Rilevamento di oggetti in movimento: X/Y/rotazione
Tipo di progetto:
Automazione
Data
2019
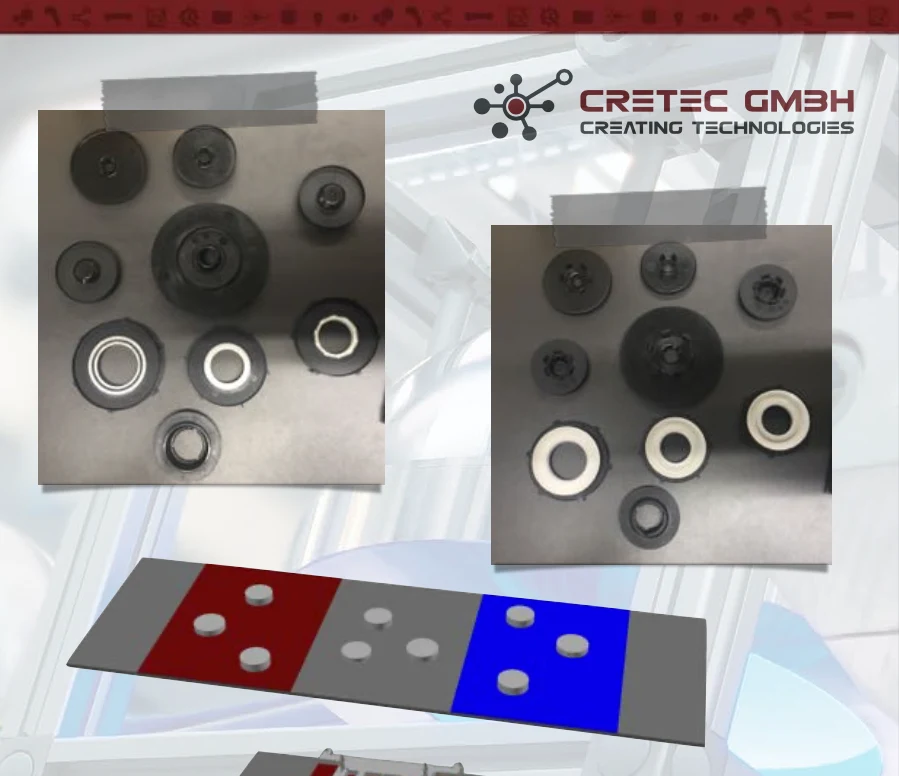
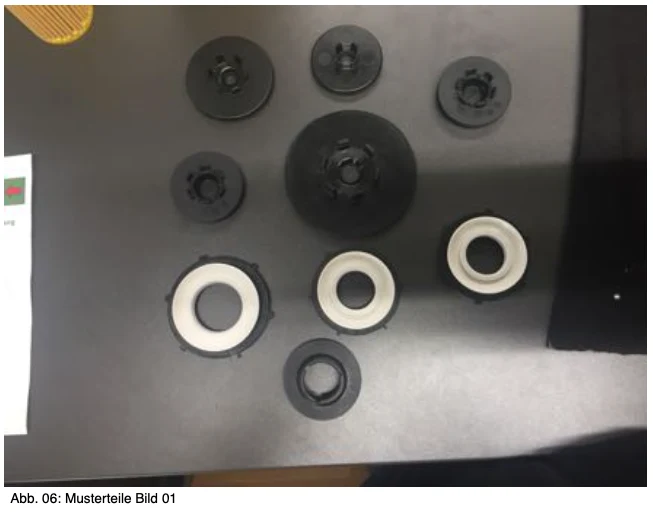
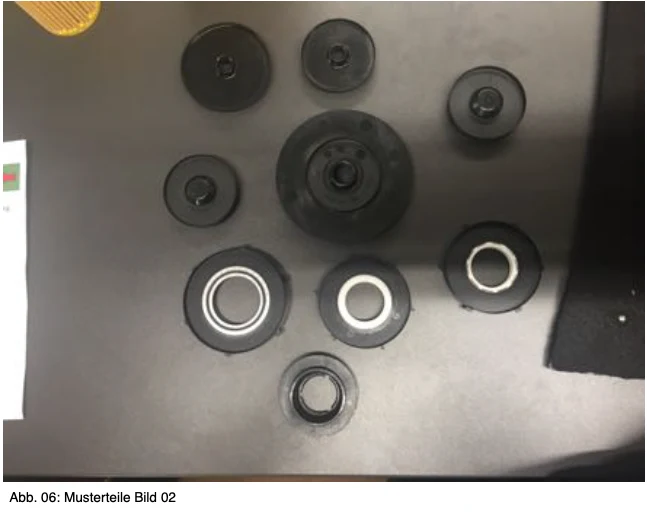
Il cliente crea un nuovo sistema, che è quello di prendere i pezzi di prova fuori dalla linea di montaggio durante il viaggio. I campioni di prova sono separati e cadono su una cintura. Da questa cintura, un robot raccoglie le parti durante il viaggio e li colloca in una stazione di centraggio. I campioni di prova sono purificati ordinando.
Al fine di rendere possibile, è necessario un sistema di telecamere che rileva la X/Y/R e le posizioni Z dei campioni di prova sul set nastro per il tipo e li trasmette al robot. Allo stesso tempo, il sistema della fotocamera deve rilevare se l'esemplare di prova è sdraiato sulla testa o sui piedi. La precisione richiesta che il robot può afferrare il campione di prova è ca. 1,5 mm.
Il campo visivo in cui i campioni di prova devono essere riconosciuti è di circa 400 mm (larghezza a banda) * 300 mm. C'è un innesco ogni secondo.
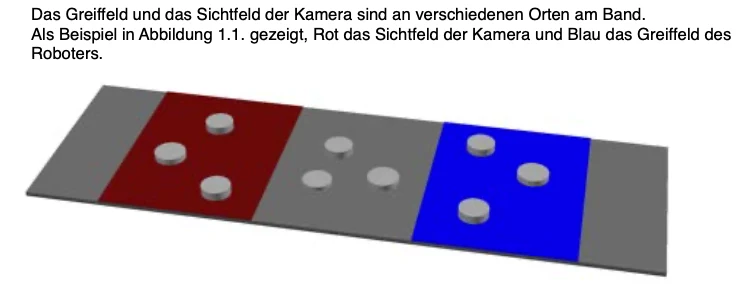
Il campo di presa e il campo di vista della fotocamera sono in luoghi diversi sul nastro.
Richiesta di questa applicazione →