
Archivo de publicación
Detección de objetos en movimiento: X/Y/rotación
Insight into a published application or lecture from the CRETEC archive.
Contenido del archivo: La información se refiere al estado de publicación original. Coordinar la ejecución actual, el alcance de los servicios y la disponibilidad con CRETEC.
Detección de objetos en movimiento: X/Y/rotación
Tipo de proyecto:
Automatización
Fecha
2019
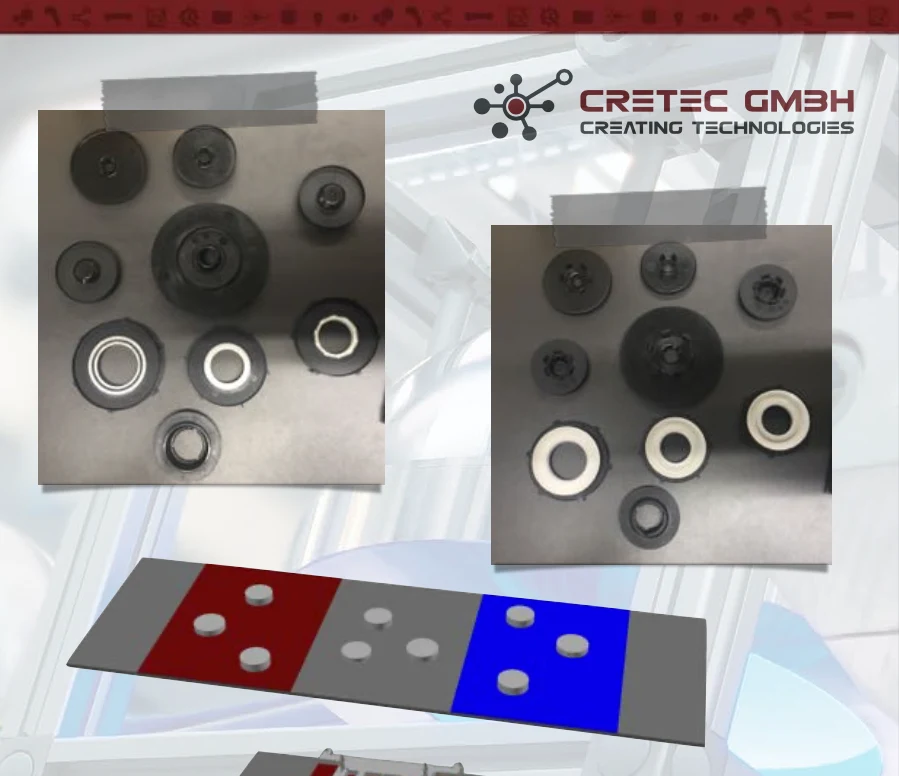
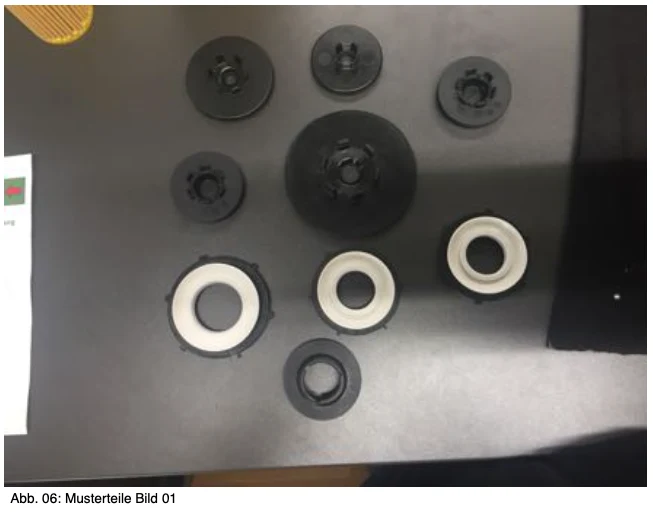
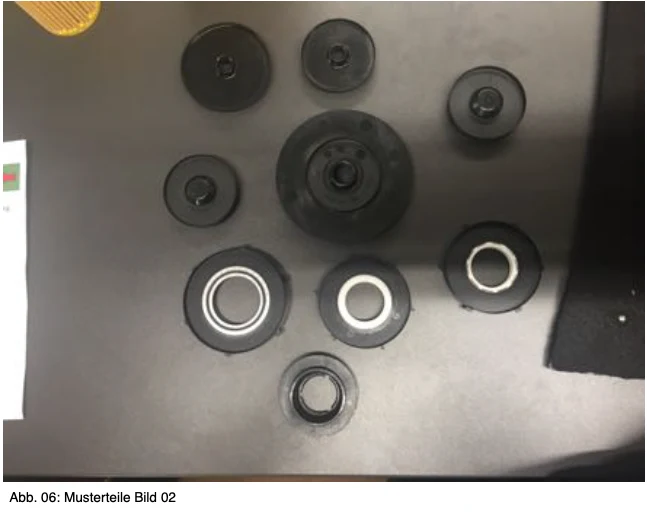
El cliente crea un nuevo sistema, que es tomar piezas de prueba fuera de la línea de montaje durante el viaje. Los especímenes de prueba se separan y caen sobre un cinturón. De este cinturón, un robot recoge las partes durante el viaje y los coloca en una estación central. Los especímenes de prueba se purifican clasificando.
Para que esto sea posible, se requiere un sistema de cámara que detecte las posiciones X/Y/R así como las Z de los especímenes de prueba en el conjunto de cinta para el tipo y los transmite al robot. Al mismo tiempo, el sistema de cámara debe detectar si el espécimen de prueba está acostado en la cabeza o en los pies. La precisión necesaria que el robot puede agarrar el espécimen de prueba es aprox. 1,5 mm.
El campo de visión donde se deben reconocer los especímenes de prueba es de aproximadamente 400 mm ( ancho de banda) * 300 mm. Hay un desencadenante cada segundo.
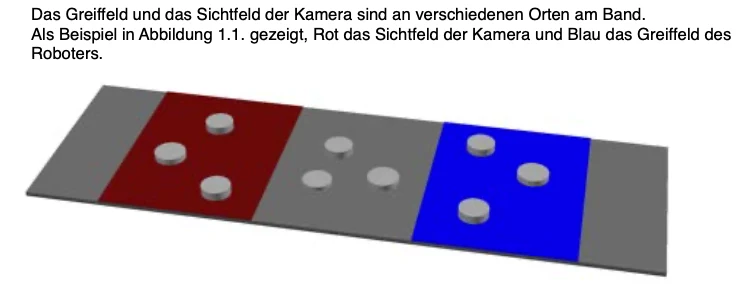
El campo de agarre y el campo de vista de la cámara están en diferentes lugares en la cinta.
Solicitud para esta aplicación →