
Archív zveřejnění
Detekce pohybujících se objektů: X/Y/natočení
Insight do publikované aplikace nebo přednášky z archivu CRETEC.
Obsah archivu: Informace se vztahují k původnímu stavu publikace. Prosím, koordinujte současný výkon, rozsah služeb a dostupnost s CRETEC.
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
 Zvětšit obrázek {\ cHFFFFFF} ↗
Detekce pohybujících se objektů: X/Y/natočení
Typ projektu:
Automatizace
Datum
2019
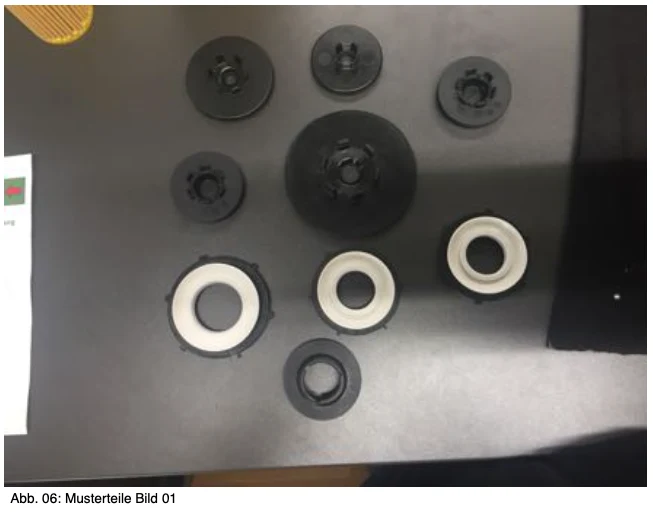
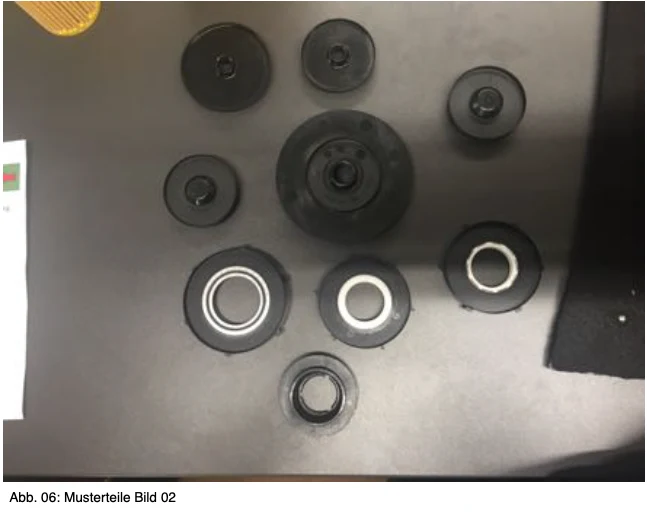
Zákazník vytvoří nový systém, kterým je odebírání zkušebních kusů z montážní linky během cesty. Zkušební vzorky jsou odděleny a spadnou na pás. Z tohoto pásu, robot zvedne díly během cesty a umístí je do centrovací stanice. Zkušební vzorky se očistí tříděním.
Aby to bylo možné, je vyžadován kamerový systém, který detekuje X / Y / R, jakož i polohu Z zkušebních vzorků na pásce nastavené pro daný typ a přenáší je na robota. Zároveň musí kamerový systém zjistit, zda zkušební vzorek leží na hlavě nebo na nohách. Požadovaná přesnost, že robot může uchopit zkušební vzorek, je cca. 1,5 mm.
Pole pohledu, kde musí být zkušební vzorky rozpoznány, je přibližně 400 mm (šířka pásma) * 300 mm. Každou vteřinu se spustí.
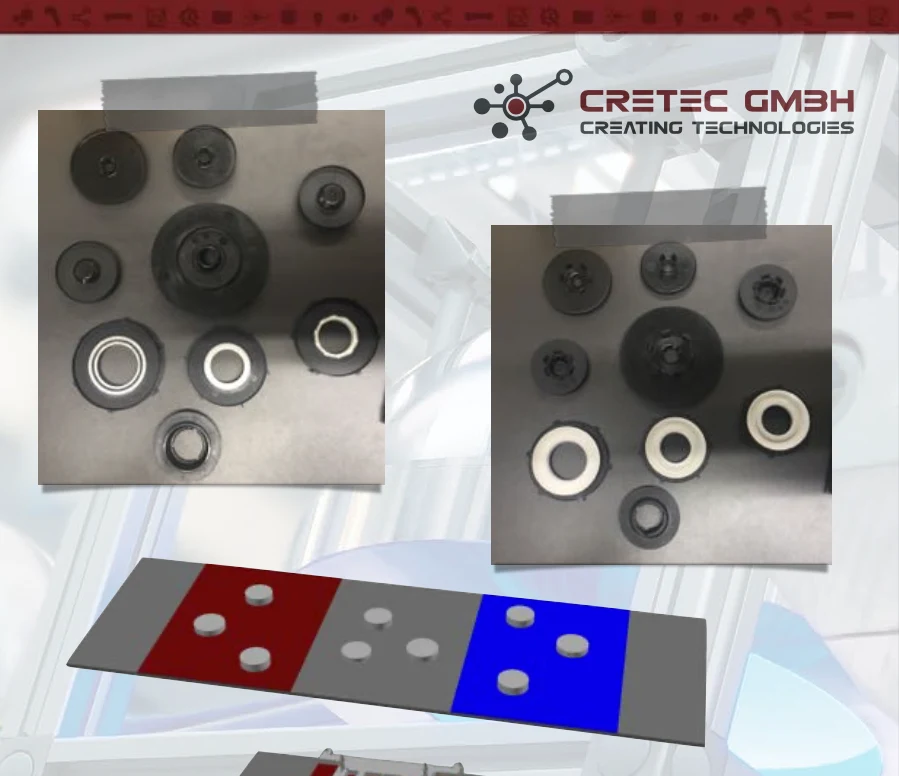
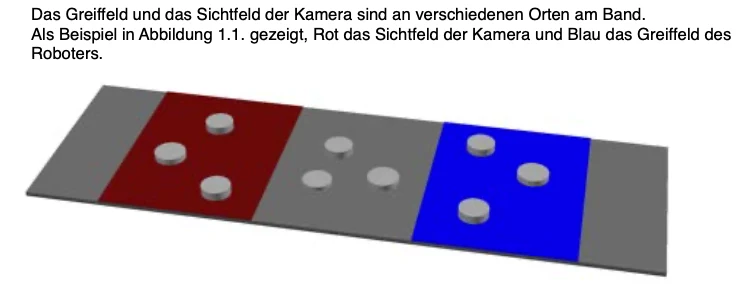
Pole uchopení a zorné pole kamery jsou na pásce na různých místech.
Žádost o tuto žádost →