
Archives des publications
Détection d’objets en mouvement : X/Y/rotation
Consultez une application ou un cours publié à partir de l'archive CRETEC.
Contenu de l'archive : L'information fait référence à l'état de publication original. Veuillez coordonner l'exécution actuelle, l'étendue des services et la disponibilité avec CRETEC.
Détection d’objets en mouvement : X/Y/rotation
Type de projet:
Automatisation
Date
2019
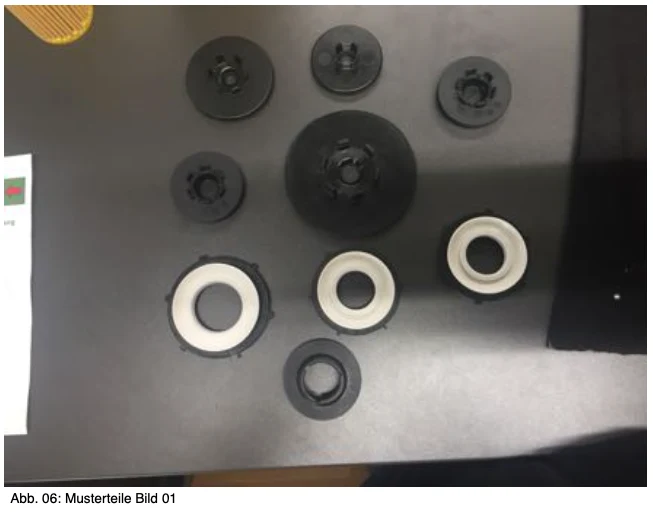
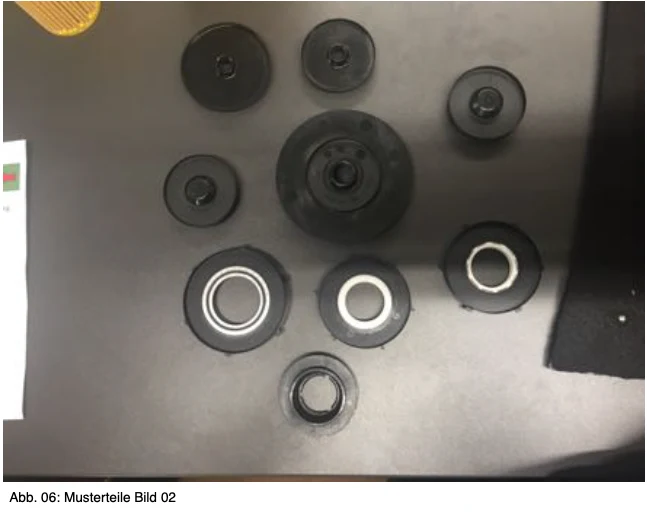
Le client crée un nouveau système, qui consiste à retirer les éprouvettes de la ligne d'assemblage pendant le voyage. Les éprouvettes sont séparées et tombent sur une ceinture. À partir de cette ceinture, un robot prend les pièces pendant le voyage et les place dans une station centrale. Les éprouvettes sont purifiées par tri.
Pour ce faire, un système de caméra est nécessaire pour détecter le X/Y/R ainsi que les positions Z des échantillons d'essai sur la bande du type et les transmettre au robot. En même temps, le système de la caméra doit détecter si l'échantillon est couché sur la tête ou sur les pieds. La précision requise pour que le robot puisse saisir l'échantillon d'essai est d'environ. 1,5 mm.
Le champ de vision où les éprouvettes doivent être reconnues est d'environ 400 mm (bande passante) * 300 mm. Il y a un déclenchement à chaque seconde.
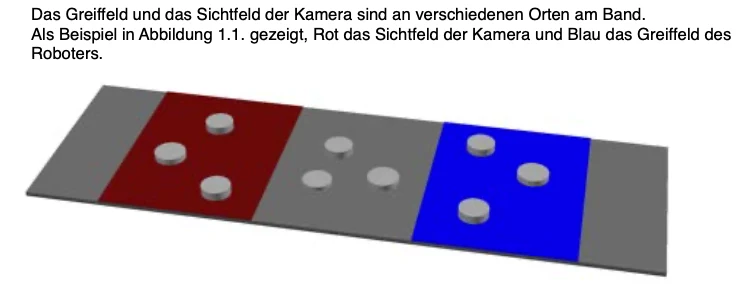
Le champ de préhension et le champ de vue de la caméra sont à différents endroits sur la bande.
Demande pour cette application →